



Projetando Drivers ADC: Técnicas de Polling Bloqueante vs. Não-Bloqueante
Em nosso artigo anterior exploramos como uma interface bem estruturada pode separar detalhes de driver de baixo nível da lógica de aplicação, aumentando escalabilidade e portabilidade entre plataformas de hardware.
Nesta entrada mergulhamos em implementações práticas de driver ADC, focando na abordagem de polling. Contrastaremos designs bloqueante e não-bloqueante e mostraremos como cada um impacta performance do sistema.
Drivers Bloqueantes vs. Não-Bloqueantes
Ao criar um driver de microcontrolador, um desenvolvedor deve decidir se a API bloqueará execução até a operação completar. Um driver bloqueante interrompe o fluxo do programa, garantindo que código subsequente rode apenas após a tarefa finalizar. Um exemplo clássico é um printf com suporte UART:
printf("Hello World!"); Com um driver UART bloqueante, a linha seguinte a esta chamada não rodará até que a string de 12 bytes (96 bits) tenha sido totalmente transmitida. O atraso real depende do baud rate: a 1 Mbps, o bloco dura aproximadamente 96 µs; a 9,6 kbps, estica para cerca de 10 ms.
Por outro lado, um driver não-bloqueante inicia a transferência e retorna imediatamente controle à aplicação. O UART pode então continuar processando enquanto os dados fluem, tipicamente via interrupções, DMA ou buffer de transmissão. Esta abordagem melhora eficiência em contextos sensíveis a latência mas adiciona complexidade ao driver e aplicação.
Escolher o modelo certo depende das demandas de timing da aplicação e configuração de hardware. Para UARTs de alta velocidade (ex.: 1 Mbps), o overhead de um design não-bloqueante pode superar seus benefícios. Para links mais lentos (ex.: 9,6 kbps), um driver não-bloqueante pode desbloquear ganhos significativos de performance com complexidade adicionada gerenciável.
Arquitetando um Driver ADC
Um driver ADC robusto tipicamente compreende três camadas:
- O driver de baixo nível, que aceita uma estrutura de configuração durante inicialização e configura registradores de hardware.
- O código de aplicação, que chama funções HAL genéricas para iniciar conversões e recuperar resultados.
- Um módulo de configuração que abstrai parâmetros device-specific.
O driver de baixo nível fornece uma Hardware Abstraction Layer (HAL) com API concisa e reutilizável. Exemplos de projetos reais incluem:
AdcError_t Adc_Init(const AdcConfig_t * Config);AdcError_t Adc_StartConversion(void);bool Adc_ConversionComplete(void);void Adc_RegisterWrite(uint32_t const Address, uint32_t const Value);uint32_t Adc_RegisterRead(uint32_t Address);void Adc_CallbackRegister(AdcCallback_t const Function, TYPE (*CallbackFunction)(type));
Essas APIs permitem inicialização direta, controle de conversão e polling de status. Os helpers de acesso a registradores permitem desenvolvedores estender o HAL para features customizadas, como conversões single-channel, sem inflar a API pública.
Implementando um Driver ADC Bloqueante Simples
Um driver bloqueante mínimo pode expor uma única rotina Adc_Sample que inicia o hardware, espera conclusão e copia o resultado para um buffer fornecido pelo chamador. O código abaixo demonstra a ideia central:
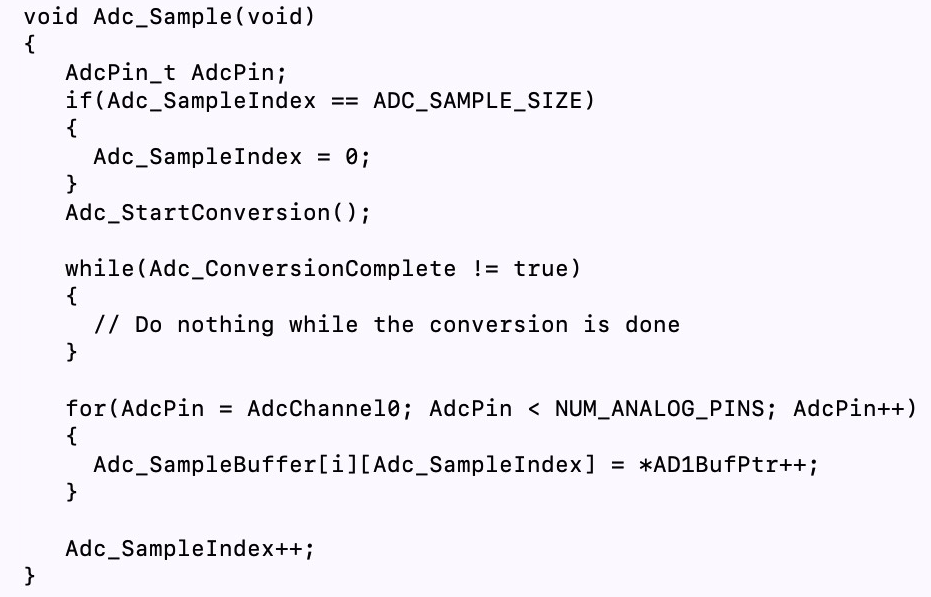
O loop while bloqueia até Adc_ConversionComplete retornar true, após o qual o driver lê os registradores de conversão e armazena as amostras.
Convertendo para um Driver ADC Não-Bloqueante
Mudar para um modelo não-bloqueante requer uma pequena mudança na API: o chamador agora recebe uma flag de status e deve pollear por conclusão. A função atualizada pode parecer com isto:
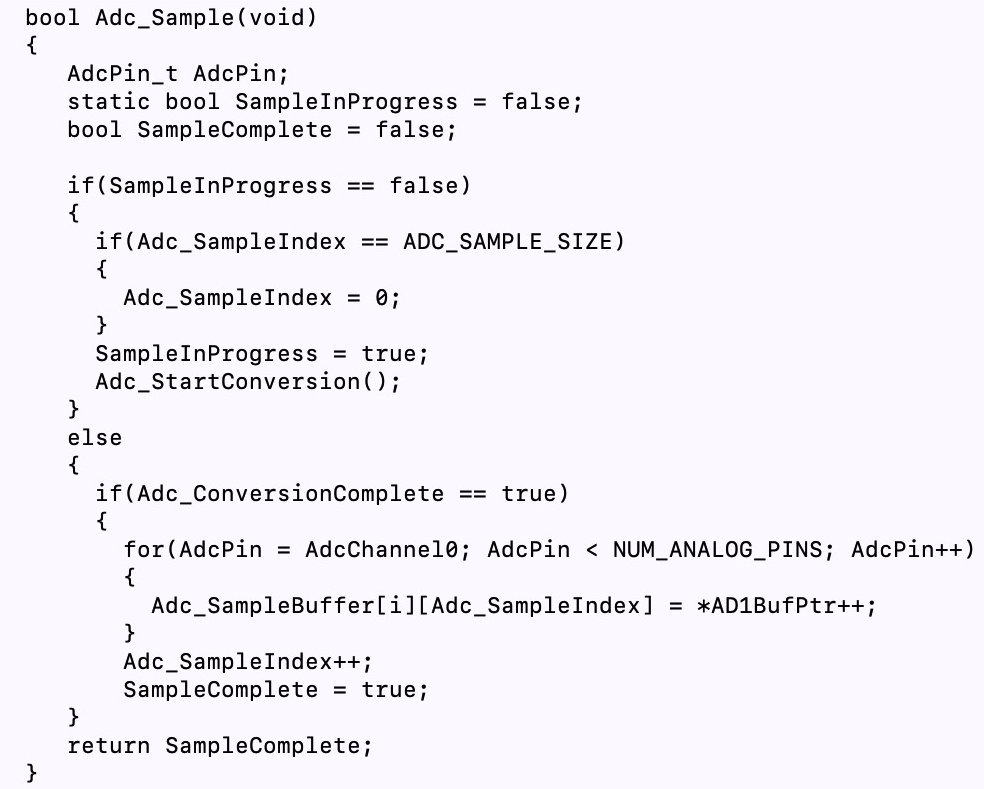
Na aplicação, uma sequência típica se torna:
Adc_Sample(); while (!Adc_ConversionComplete()) { // Realizar outras tarefas } // Ler resultados Esta abordagem libera a CPU para executar código não-relacionado enquanto o hardware ADC completa sua conversão.
Conclusões
Drivers ADC bloqueantes e não-bloqueantes têm vantagens distintas:
- Drivers bloqueantes são simples e não requerem gerenciamento de estado adicional mas podem travar caminhos críticos.
- Drivers não-bloqueantes permitem execução concorrente, melhorando throughput geral, mas demandam verificação de status cuidadosa e lógica de driver potencialmente mais complexa.
No próximo post, estenderemos esta discussão demonstrando um driver ADC baseado em interrupção que desacopla ainda mais aquisição de sensor da lógica de aplicação.
Integrado
- Guia Abrangente de Tipos de Sensores e Diagramas de Circuitos
- Bulgin Lança Sensores Fotoelétricos Slimline para Integração IIoT Acessível
- ams Ilumina Sensors Expo 2019 com Showcases de Sensores Ópticos Cutting-Edge
- DATA MODUL Expande Linha de Sensores Touch com Novos Sistemas PCAP LG Innotek 40"-86"
- Contrinex 2020: Sensores Cloud-Ready e Light Curtains Bluetooth para Segurança
- Drivers Integrados Simplificam Design de Motores Stepper de Alta Potência
- Crie Efeitos de Áudio Controlados por Sensores com o Kit Satellite CCRMA
- Medindo Sensores Analógicos no Raspberry Pi com um Único Pino GPIO
- Como Conectar, Calibrar e Programar Sensor PIR HC‑SR501 com Raspberry Pi
- Sensores IoT Revolucionam Monitoramento da Poluição do Ar e Saúde Pública