



Dominando a Comunicação I2C com Arduino: Um Tutorial Prático
Neste tutorial, vamos aprender como funciona o protocolo de comunicação I2C e faremos um exemplo prático com a placa Arduino e um sensor que utiliza esse protocolo. Você pode assistir ao vídeo a seguir ou ler o tutorial escrito abaixo.
Visão Geral
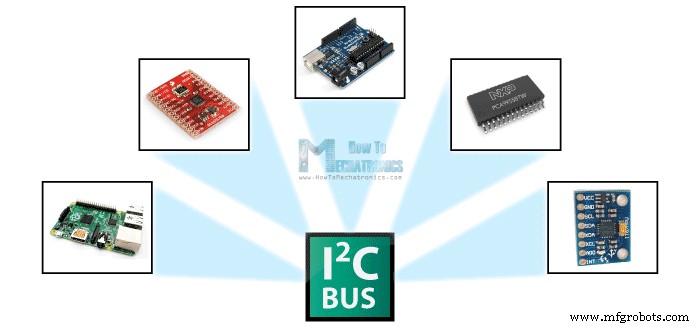
O barramento de comunicação I2C é muito popular e amplamente utilizado por muitos dispositivos eletrônicos porque pode ser facilmente implementado em diversos projetos que exigem comunicação entre um mestre e vários dispositivos escravos, ou até mesmo vários mestres. A facilidade de implementação vem do fato de que apenas dois fios são necessários para comunicação entre até quase 128 (112) dispositivos ao usar endereçamento de 7 bits, e até quase 1024 (1008) dispositivos com endereçamento de 10 bits.
Como o I2C Funciona
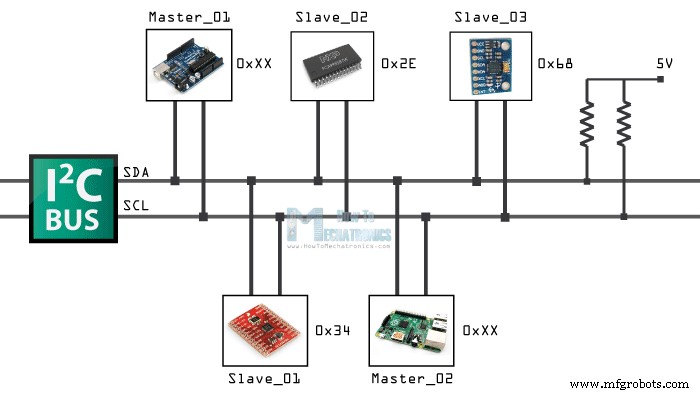
Como é possível a comunicação entre tantos dispositivos com apenas dois fios? Bem, cada dispositivo possui um ID predefinido ou um endereço único, para que o mestre possa escolher com qual dispositivo irá comunicar.
Os dois fios, ou linhas, são chamados de Serial Clock (SCL) e Serial Data (SDA). A linha SCL é o sinal de clock que sincroniza a transferência de dados entre os dispositivos no barramento I2C e é gerada pelo dispositivo mestre. A outra linha é a SDA, que transporta os dados.
As duas linhas são "open-drain" (dreno aberto), o que significa que resistores de pull-up precisam ser conectados a elas para que as linhas fiquem em nível alto, pois os dispositivos no barramento I2C são ativos em nível baixo. Valores comumente usados para os resistores variam de 2K para velocidades mais altas (cerca de 400 kbps) a 10K para velocidades mais baixas (cerca de 100 kbps).
Protocolo I2C
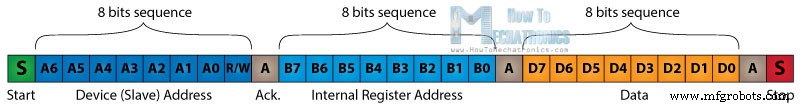
O sinal de dados é transferido em sequências de 8 bits. Após uma condição de início especial, ocorre a primeira sequência de 8 bits que indica o endereço do escravo para o qual os dados estão sendo enviados. Após cada sequência de 8 bits, segue um bit chamado Acknowledge (ACK). Após o primeiro bit ACK, na maioria dos casos, vem outra sequência de endereçamento, mas desta vez para os registradores internos do dispositivo escravo. Logo após as sequências de endereçamento, seguem as sequências de dados, tantas quantas necessárias até que a transferência esteja completa, terminando com uma condição de parada especial.
Vamos examinar esses eventos mais de perto. A condição de início ocorre quando a linha de dados (SDA) cai para nível baixo enquanto a linha de clock (SCL) ainda está alta. Após isso, o clock começa e cada bit de dados é transferido durante cada pulso de clock.
A sequência de endereçamento do dispositivo começa com o bit mais significativo (MSB) primeiro e termina com o bit menos significativo (LSB), sendo composta por 7 bits, pois o 8º bit é usado para indicar se o mestre irá escrever no escravo (nível lógico baixo) ou ler dele (nível lógico alto).
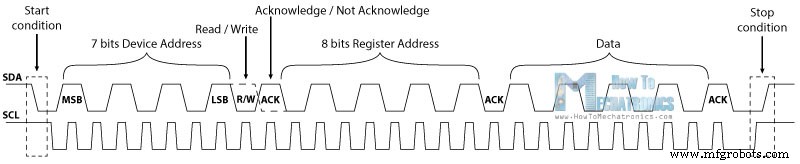
O próximo bit ACK/NACK é usado pelo dispositivo escravo para indicar se recebeu com sucesso a sequência anterior de bits. Nesse momento, o dispositivo mestre passa o controle da linha SDA para o escravo. Se o escravo recebeu a sequência com sucesso, ele puxará a linha SDA para baixo, condição chamada Acknowledge. Se o escravo não puxar a linha SDA para baixo, a condição é chamada Not Acknowledge (NACK), indicando que não recebeu a sequência com sucesso, o que pode ser causado por vários motivos: o escravo pode estar ocupado, pode não entender os dados ou comando recebido, não pode receber mais dados, etc. Nesse caso, o dispositivo mestre decide como proceder.
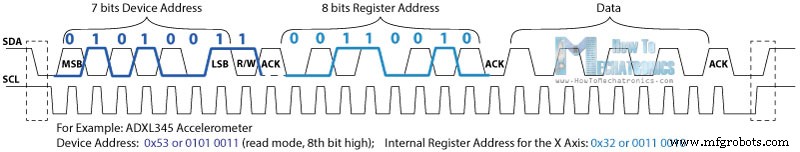
Em seguida, ocorre o endereçamento dos registradores internos. Os registradores internos são locais na memória do escravo que contêm várias informações ou dados. Por exemplo, o acelerômetro ADXL345 possui um endereço de dispositivo único e endereços de registradores internos adicionais para os eixos X, Y e Z. Se quisermos ler os dados do eixo X, primeiro precisamos enviar o endereço do dispositivo e depois o endereço do registrador interno específico para o eixo X. Esses endereços podem ser encontrados no datasheet do sensor.
Após o endereçamento, as sequências de transferência de dados começam, seja do mestre ou do escravo, dependendo do modo selecionado no bit R/W. Após o envio completo dos dados, a transferência termina com uma condição de parada, que ocorre quando a linha SDA vai de baixo para alto enquanto a linha SCL está alta.
Exemplo Prático
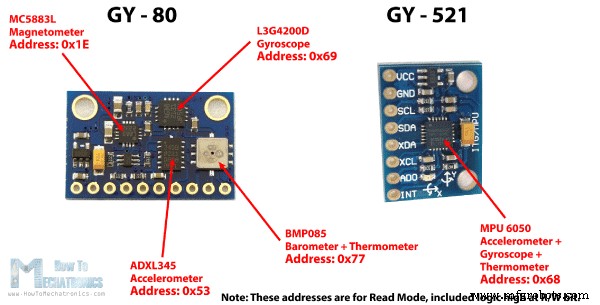
Como exemplo, usarei a placa GY-80, que contém 5 sensores diferentes, e a placa GY-521, que contém 3 sensores diferentes. Assim, podemos obter dados de 8 sensores diferentes com apenas dois fios usando o barramento I2C.
Você pode obter esses componentes em qualquer um dos sites abaixo:
- ADXL345 Acelerômetro de 3 Eixos
- MPU6050 Giroscópio e Acelerômetro de 6 Eixos (2 em 1)
- GY-80 Campo Magnético, Aceleração e Giroscópio de 9 Eixos (3 em 1) – Amazon
- GY-86 10DOF MS5611 HMC5883L MPU6050 Módulo (3 em 1) – Banggood / AliExpress
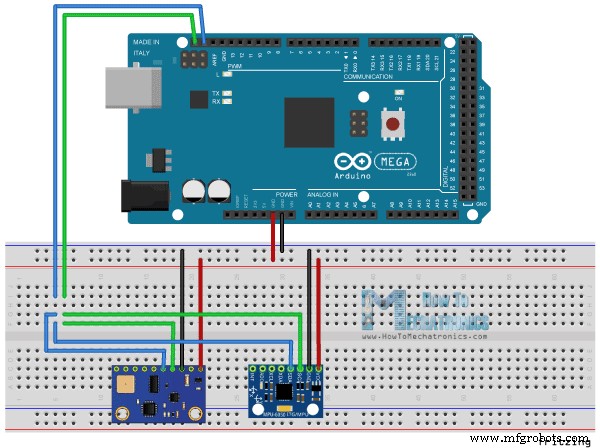
Veja como conectaremos as placas. O pino Serial Clock do Arduino será conectado aos pinos Serial Clock das duas placas, o mesmo vale para os pinos Serial Data, e alimentaremos as placas com os pinos GND e 5V do Arduino. Note que não estamos usando resistores pull-up porque as placas já os possuem.
Agora, para comunicar com esses chips ou sensores, precisamos conhecer seus endereços únicos. Podemos encontrá-los nos datasheets dos sensores. Para a placa GY-80, temos os seguintes 4 endereços: hexadecimal 0x53 para o Acelerômetro de 3 Eixos, 0x69 para o Giroscópio de 3 Eixos, 0x1E para o Magnetômetro de 3 Eixos e 0x77 para o Barômetro e Termômetro.
Para a placa GY-521, temos apenas um endereço: hexadecimal 0x68. Também podemos obter ou verificar os endereços usando o sketch Arduino I2C Scanner, disponível no site oficial do Arduino. Ao carregar e executar esse sketch, obteremos os endereços dos dispositivos conectados no barramento I2C.
| Sensor | Número de Parte | Endereço I2C | Datasheet |
|---|---|---|---|
| Acelerômetro de 3 Eixos | Analog Devices ADXL345 | 0x53 | Datasheet |
| Giroscópio de 3 Eixos | ST Microelectronics L3G4200D | 0x69 | Datasheet |
| Magnetômetro de 3 Eixos | Honeywell MC5883L | 0x1E | Datasheet |
| Barômetro + Termômetro | Bosch BMP085 | 0x77 | Datasheet |
Depois de encontrar os endereços dos dispositivos, também precisamos encontrar os endereços de seus registradores internos para ler os dados. Por exemplo, se quisermos ler os dados do eixo X do sensor Acelerômetro de 3 Eixos da placa GY-80, precisamos encontrar o endereço do registrador interno onde o dado do eixo X está armazenado. No datasheet do sensor, vemos que o dado do eixo X é armazenado em dois registradores: DATAX0 com endereço hexadecimal 0x32 e DATAX1 com endereço 0x33.
Código Arduino para I2C
Agora vamos criar o código que obterá os dados do eixo X. Usaremos a biblioteca Wire do Arduino, que deve ser incluída no sketch. Primeiro, definimos o endereço do sensor e os dois endereços dos registradores internos que encontramos anteriormente. A função Wire.begin() inicia a biblioteca Wire e também iniciamos a comunicação serial para usar o Monitor Serial e exibir os dados do sensor.
No loop(), começamos com a função Wire.beginTransmission(), que inicia a transmissão para o sensor específico (Acelerômetro de 3 Eixos). Em seguida, com a função Wire.write(), solicitamos os dados dos dois registradores do eixo X. A função Wire.endTransmission() finaliza a transmissão e transmite os dados dos registradores. Agora, com a função Wire.requestFrom(), solicitamos os dados transmitidos, ou seja, os dois bytes dos dois registradores.
A função Wire.available() retorna o número de bytes disponíveis para recuperação. Se esse número corresponder aos bytes solicitados (2 bytes), usando a função Wire.read(), leremos os bytes dos dois registradores do eixo X. No final, imprimiremos os dados no monitor serial. Lembre-se que estes são dados brutos e alguma matemática é necessária para obter os valores corretos do eixo X. Você pode encontrar mais detalhes no meu próximo tutorial sobre uso de acelerômetros com Arduino, pois não quero sobrecarregar este tutorial, cujo objetivo principal é explicar como funciona a comunicação I2C do Arduino.
/*
 * Como Funciona o Protocolo de Comunicação I2C - Tutorial Arduino I2C
 * by Dejan, www.HowToMechatronics.com
 */
#include <Wire.h>
int ADXLAddress = 0x53; // Endereço do dispositivo que também inclui o 8º bit para seleção de modo, leitura neste caso.
#define X_Axis_Register_DATAX0 0x32 // Endereço hexadecimal para o registrador interno DATAX0.
#define X_Axis_Register_DATAX1 0x33 // Endereço hexadecimal para o registrador interno DATAX1.
#define Power_Register 0x2D // Registrador de Controle de Potência
int X0, X1, X_out;

void setup() {
  Wire.begin(); // Inicia a biblioteca Wire
  Serial.begin(9600);
  delay(100);
  // Habilita medição
  Wire.beginTransmission(ADXLAddress);
  Wire.write(Power_Register); // Bit D3 alto para habilitar medição (0000 1000)
  Wire.write(8);
  Wire.endTransmission();
}

void loop() {
  Wire.beginTransmission(ADXLAddress); // Inicia transmissão para o Sensor
  // Solicita os registradores específicos para dados
  Wire.write(X_Axis_Register_DATAX0);
  Wire.write(X_Axis_Register_DATAX1);
  Wire.endTransmission(); // Finaliza transmissão e transmite dados dos dois registradores
  Wire.requestFrom(ADXLAddress, 2); // Solicita os dois bytes transmitidos dos dois registradores
  if (Wire.available() <= 2) {
    X0 = Wire.read(); // Lê o dado do registrador
    X1 = Wire.read();
  }
  Serial.print("X0= ");
  Serial.print(X0);
  Serial.print(" X1= ");
  Serial.println(X1);
}Processo de manufatura
- Integração I2C Arduino‑Raspberry Pi 2 Perfeita para Projetos IoT de Sensores
- Monitore e Registre Energia com Arduino – Guia Passo a Passo (Dr. Wattson)
- Registrador de Temperatura e Umidade com Arduino, DHT11 e Ethernet Shield
- Python 3 para Arduino UNO: Controle de Comandos Fácil e Demo com LED
- Conectando Arduino ao NMEA‑0183: Guia Passo a Passo
- Automação Residencial JARVIS v1 com Arduino Nano – Tutorial Passo a Passo
- Dominando Multitarefa no Arduino com Protothreading: Tutorial Passo a Passo
- Domine o nRF24L01: Comunicação Sem Fio, Integração com Arduino, Circuitos e Guia de Código
- Domine o MPU6050: Tutorial de Acelerômetro e Giroscópio para Arduino
- Rastreie Orientação com Arduino e Acelerômetro ADXL345 – Guia Passo a Passo