



Revolucionando Navegação Automotiva: IMUs MEMS de Alto Desempenho e Escaláveis da ACEINNA
Para descobrir o que está por vir para sistemas de navegação automotiva MEMS, entrevistei Yang Zhao, CEO, e Teoman Ustun, VP de Marketing e Desenvolvimento de Negócios, ACEINNA, Inc. (Boston, MA).
Tech Briefs: Por que vocês chamam IMUs da ACEINNA de próxima geração?
Yang Zhao: Em condições ideais, você pode navegar um carro com uma câmera. Mas para alcançar segurança e disponibilidade o tempo todo, veículos autônomos dependem cada vez mais de tecnologias de sensores adicionais. No entanto, esses sensores como Visão, Radar, Lidar, GNSS, RTK podem todos ser cegados sob certas situações. IMU é o único sensor que continua operando mesmo quando todos os outros sensores falham. Nosso desafio é aumentar a quantidade de tempo para which a navegação por estimativa (dead reckoning) com o IMU será confiável. O produto atual que temos é mais como um nível industrial de ponta mas projetado para ser incorporado em carros de passeio.
Teoman Ustun: A tecnologia MEMS revolucionária que estamos desenvolvendo alcançará o desempenho de um giroscópio de fibra óptica no ponto de preço de uma solução MEMS de silício. Isso é basicamente uma tecnologia que muda o jogo.
Com cada geração temos melhorado o desempenho de nosso IMU em termos de Angular Random Walk (ARW), instabilidade de viés e imunidade a vibração/choque. Com esta geração mais recente também adicionamos uma arquitetura triplamente redundante, que é extremamente importante por duas razões. Melhora a confiabilidade de nível automotivo e também aumenta o desempenho do IMU. Por exemplo, para meu conhecimento, temos o único INS (sistema de navegação inercial) integrado com IMU triplamente redundante qualificado ASIL-B ISO 26262 (Nível de Integridade de Segurança Automotivo) no mercado. Esta qualificação basicamente dá aos clientes automotivos a confiança de que nosso sensor gerará dados robustamente durante a vida do veículo.
Nossos IMUs mais novos também têm recursos de arquitetura aberta que permitem que nossos clientes aproveitem seu know-how ou implementem seu segredo em nosso hardware.
Zhao: IMUs de grau aeroespacial têm excelente estabilidade mas são grandes, pesados e caros — veja Figura 1 para comparação dos diferentes graus de IMU. Estamos mirando trazer ao mercado um sistema IMU que se aproxime de grau de navegação. Hoje, você pode obter IMUs de grau de navegação, mas todos usam giroscópios de fibra óptica e estão na faixa de dezenas de milhares de dólares. São grandes, pesados e caros, mas em avionica e militar, isso não é fator decisivo.
Mas quando você fala sobre usar um IMU em um carro, ninguém pagaria esse tipo de dinheiro. Então, o que estamos tentando fazer é desenvolver uma nova tecnologia MEMS IMU de geração que pode atingir desempenho de grau de navegação, que pode se aproximar de níveis de desempenho de giroscópio de fibra óptica. Diferente de outros que inicialmente visaram IMUs de grau de consumidor e agora estão tentando mudá-los para aplicações de maior desempenho, começamos com aplicações industriais de alto desempenho em mente, para definir os requisitos para nosso sensor automotivo.
Os produtos automotivos mais recentes que introduzimos são custo-efetivos. Eles são muito projetados e desenvolvidos do zero para ter otimização de preço/desempenho para aplicações de alto volume. Estamos mirando um preço de menos de $500 e eventualmente, ainda menos.
Tech Briefs: Vocês poderiam explicar algumas das características que melhoram a precisão, estabilidade e confiabilidade do seu novo IMU.
Ustun: Primeiro, nossos sensores IMU têm tripla redundância — há três acelerômetros e três giroscópios. Monitoramos todos os parâmetros críticos, incluindo tensões, correntes e temperaturas, bem como o desempenho de IMUs individuais. Ter esta tripla redundância nos permite implementar auto-teste contínuo. Obtemos boa confiança sobre o desempenho do giroscópio e acelerômetro comparando e contrastando este fluxo triplo de dados.

Também temos seis graus de liberdade: os três acelerômetros e três giroscópios medem os eixos XYZ. Os giroscópios medem velocidade rotacional, que quando integrada, dá mudança na posição angular. O acelerômetro mede aceleração, que quando integrada dá velocidade e quando integrada novamente, dá posição. Processando dados de giroscópio e acelerômetro, e usando filtros e algoritmos otimizados para uma aplicação dada, obtemos dados angulares realmente precisos para roll, pitch e yaw (Veja Figura 2). O dado mais crítico para uma aplicação automotiva é yaw, que indica o grau que o carro está derivando. Pitch indica se você está subindo ou descendo uma colina. Esperançosamente, você nunca verá um roll no seu carro.
Tech Briefs: Que tipo de precisão vocês podem sustentar por qual período de tempo?
Ustun: Isso é muito difícil de dizer porque depende de tantos cenários diferentes. Atualmente temos que alcançar precisão de nível de faixa. Uma faixa tem cerca de três metros de largura, e um carro de passeio tem cerca de dois metros de largura. Como você quer ter certeza de que não está indo além da faixa, você tem cerca de mais ou menos meio metro antes de estar derivando demais. Em velocidades típicas de automóvel, uma correção de meio metro poderia ser alcançada em menos de um segundo. Como, sob dead reckoning, você pode manter a precisão necessária por 60 a 90 segundos, nosso IMU pode facilmente manter um carro dentro de sua faixa.
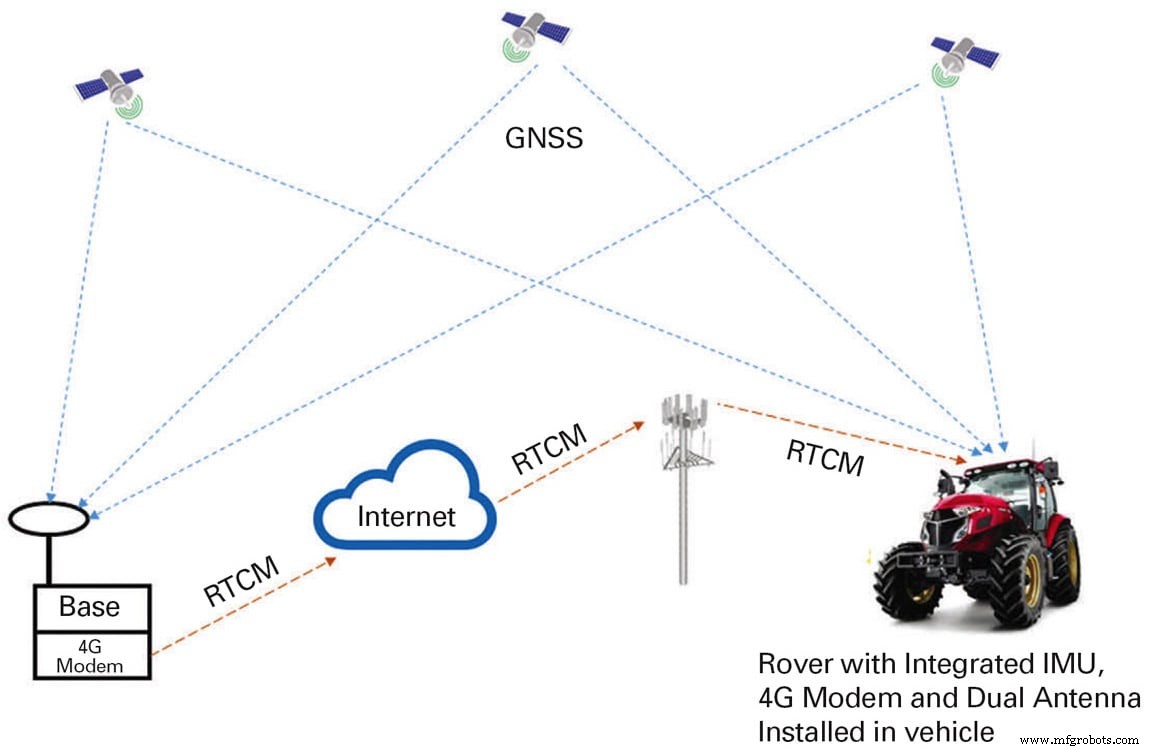
Tech Briefs: Então, um IMU dá precisão relativa. E quanto à precisão absoluta?
Ustun: Dados de localização absoluta são geralmente derivados de sinal GNSS. Historicamente, a precisão posicional de receptores GNSS tem sido de um metro ou mais. Então, GNSS por si só não é bom o suficiente para a precisão de nível de faixa automotiva requerida de até 2 cm.
Cinemática em Tempo Real (RTK) é uma técnica para melhorar a precisão posicional de um receptor GNSS. Usa uma rede de estações base que podem enviar correções para nosso motor de posicionamento RTK montado no veículo, que as usa para recalcular sua posição mais precisamente.
RTK é um serviço que você pode comprar ou assinar de muitas fontes. O que estamos vendo cada vez mais é infraestrutura de comunicação — até provedores de telecom como Verizon, Softbank ou China Mobile — começando a oferecer serviços RTK. Da perspectiva do nosso produto, somos agnósticos ao provedor de serviço — pretendemos suportar qualquer e todos aqueles provedores de serviço RTK para ajudar nossos clientes a alcançar os limites de precisão que procuram. Estamos fornecendo uma solução que é tanto hardware quanto software.
Embora não forneçamos o serviço, permitimos que nossos clientes escolham o mais adequado para eles. No entanto, qualificamos esses serviços primeiro. Garantimos que são compatíveis com nosso hardware e software. E então colocamos em nosso site para dar aos clientes flexibilidade para escolher de uma lista de provedores de serviço. Mais comumente, RTK vem como serviço sobre rede 4G LTE. Se não há recepção 4G LTE, há maneiras alternativas de receber sinais de correção, como comunicação baseada em satélite.
Para RTK, você coloca estações base através de uma rede: há uma regra prática que geralmente você coloca estações base em raio de 50 milhas. Estas estações base são posicionadas para que suas localizações sejam conhecidas muito precisamente. Correções são geradas medindo o erro entre o sinal GNSS e a localização precisamente conhecida de uma estação base.
Então, temos uma solução abrangente: Um sistema de navegação inercial que inclui nosso IMU triplamente redundante de alto desempenho de seis graus de liberdade acoplado com um receptor GNSS de dupla frequência, em dois fatores de forma diferentes. Um é fator de forma módulo. Se o cliente quiser refluxar isso em sua própria Unidade de Controle do Motor (ECU), eles podem fazer isso, ou podem usar nossa solução plug-and-play empacotada. Basicamente, você só conecta a antena GPS/GNSS, e o sistema rodará em barramento CAN ou Ethernet.
Este artigo foi escrito por Ed Brown, Editor de Tecnologia de Sensores. Para mais informações, visite aqui .
Sensor
- VersaLogic Lança Eagle: Computador Embarcado Compacto com Xeon para Processamento na Borda
- Lanxess Anuncia Independência Jurídica para Unidade de Materiais de Alto Desempenho para Impulsionar Crescimento
- Nova Chemicals lança Surpass HPs267-AB: resina HDPE avançada para barreira de umidade superior e embalagem circular
- Rotulagem In-Mold: Economia de 20-30% sem Comprometer Desempenho
- Liga de Alumínio de Alta Performance Conformada por Spray DISPAL S220F – Ultra-Baixa Densidade e Resistência Excecional
- Descubra DISPAL S220-O: A Liga de Alumínio Conformada por Spray Definitiva para Desempenho Superior
- Liga de Alumínio de Alta Performance Conformada por Spray DISPAL S225 F – Baixa Expansão Térmica, Formas Versáteis
- DISPAL S232 T6: Liga de Alumínio de Alta Performance Conformada por Spray Forjado para Resistência e Durabilidade
- DISPAL S232 T6x – Liga de Alumínio Premium Conformada por Spray com Resistência e Resistência ao Desgaste Superiores
- Liga de Alumínio Conformada por Spray DISPAL S250 F – Alta Resistência a Temperaturas Elevadas e Formatos Versáteis