



Arduino Nano + Relé 4 Canais: Controlar Persianas e Motores AC
Componentes e Materiais
| Arduino Nano R3 | ×1 |
| ControlEverything.com Controlador de Relé 4 Canais I²C | ×1 |
| Placa Solid State 4 Canais (Triac) | ×1 |
| Motor de Persiana (até 4 motores por Arduino) | ×1 |
| Capacitor 100nF 630V (1 por motor) | ×1 |
| Resistor 100Ω (0.5W mínimo!) (1 por motor) — Não use resistores de precisão (azuis)! | ×1 |
| Varistor 275VAC (1 por motor) | ×1 |
| Diodo Genérico (sinal ou potência, 1 por persiana) | ×3 |
| Raspberry Pi 3 Model B (opcional, controle remoto) | ×1 |
| Módulo nRF24 (Genérico) (opcional, controle remoto) | ×2 |
Ferramentas Necessárias
- Ferro de solda (genérico)
Aplicativos e Serviços
- Arduino IDE
- Domoticz (opcional, só para controle remoto. Qualquer outro controlador de automação serve ou até nenhum — apenas para disparar comando de console)
Sobre o Projeto
Introdução
Comprei uma casa nova e quis automatizar tudo, começando pelas persianas. O que parecia fácil virou pesadelo: motores de alta potência (150W) queimavam meus relés e triacs; qual comunicação sem fio e controlador usar não era óbvio; ruído nas linhas causava ativação aleatória das persianas (assustador no meio da noite)... Finalmente resolvi tudo com componentes muito baratos e espero poupar dores de cabeça e tempo a outros.
Não gosta de programar, mas gosta de soldar? Leia o tutorial mesmo assim — no final há um circuito discreto que faz o mesmo, mas sem inteligência.
Explicação Técnica
Ao controlar motores, a indutância é o problema: ao tentar abrir o circuito, a corrente insiste em fluir pelo dispositivo de interrupção, gerando altíssima tensão. Relé pequeno → contatos grudam. Triac (relé de estado sólido) → sobretensão (medi picos >1600V) destrói o semicondutor.
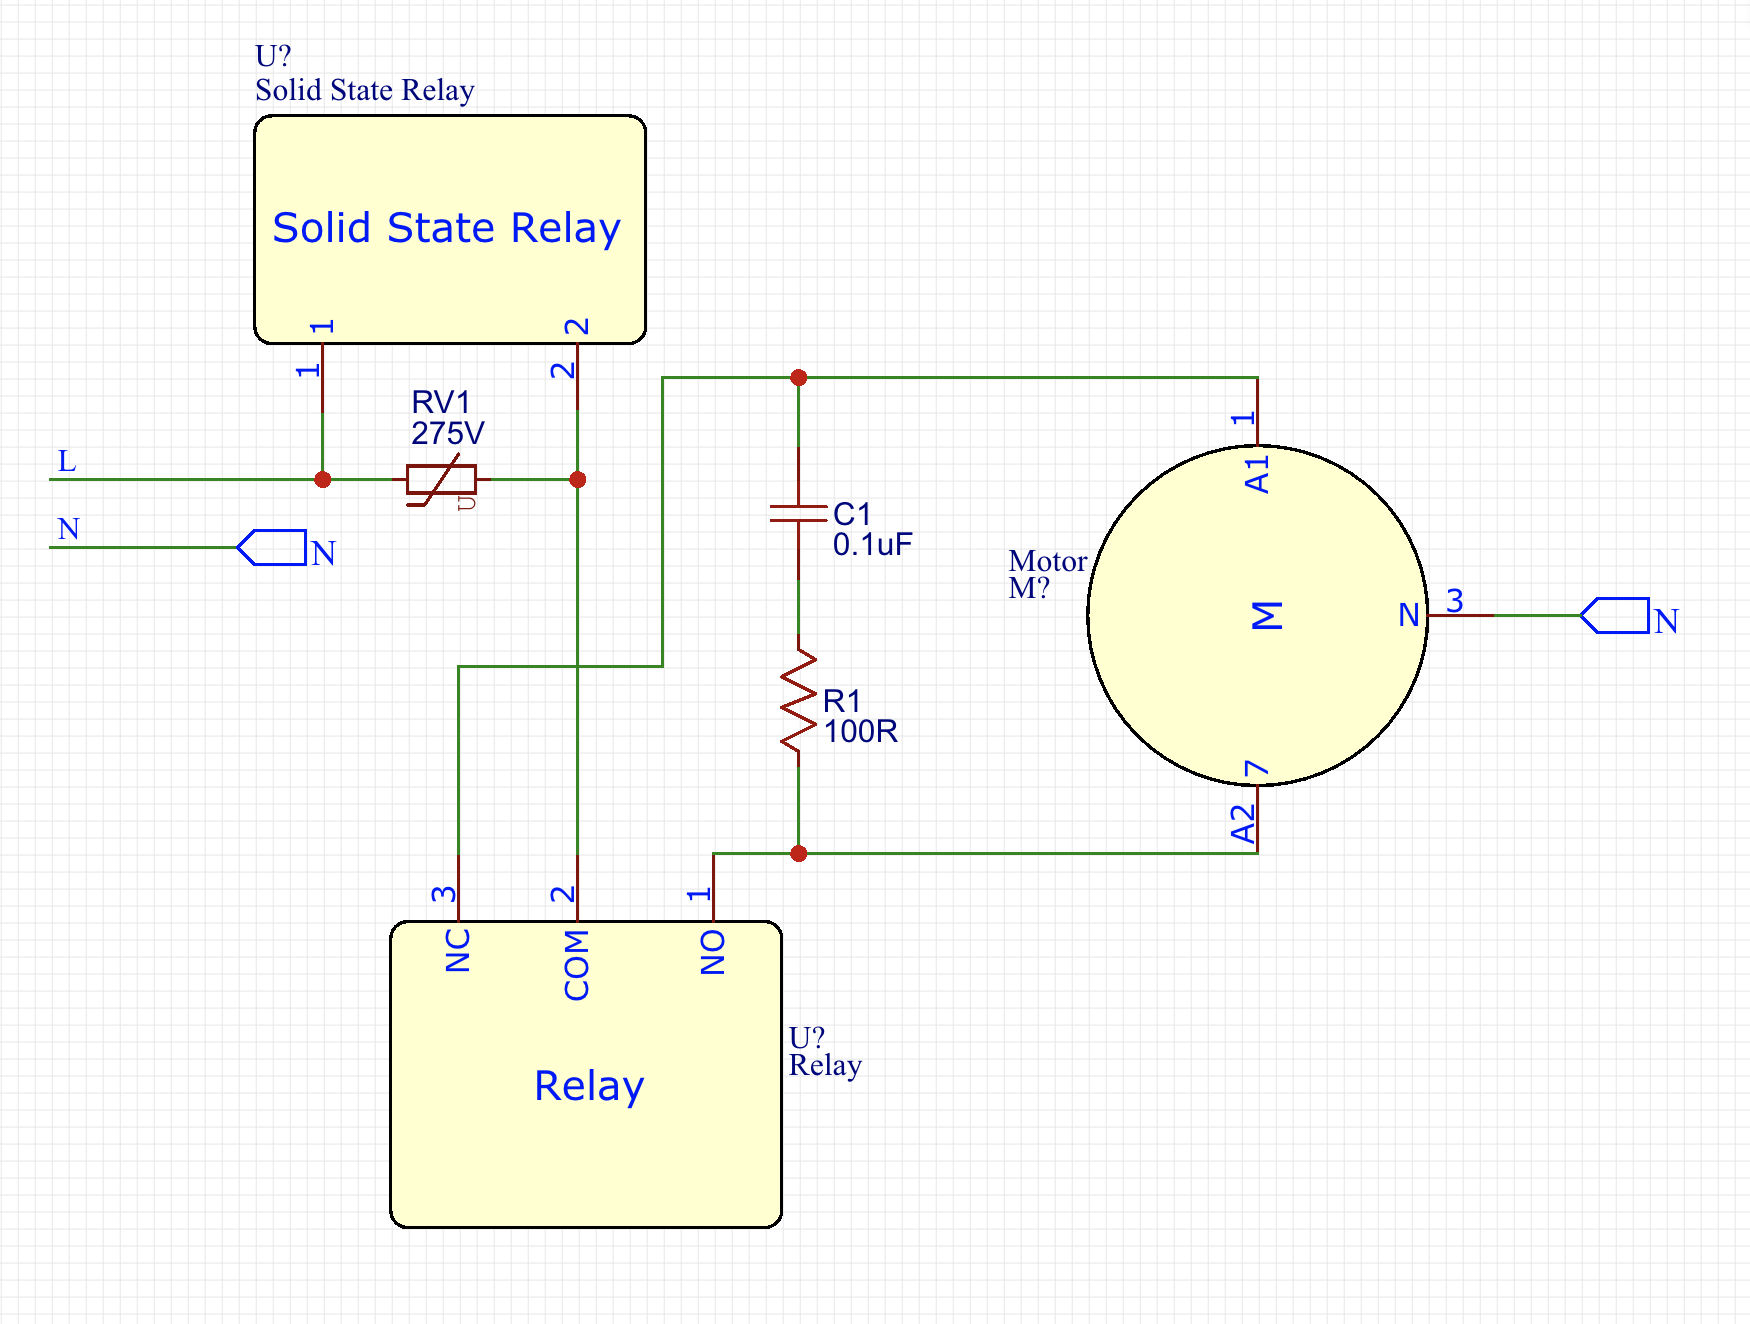
Pesquisando, vi que outros tiveram esse problema, mas foram pelo caminho fácil, caro e volumoso: relés maiores, ainda precisando dos baratos para acionar os grandes, contatos ainda sofrem e falham. Como engenheiro, não podia aceitar solução ineficiente. No esquemático abaixo, a solução para evitar relés grandes: apenas 1 resistor, 1 capacitor e 1 varistor.
- Varistor: protege o triac da sobretensão.
- Resistor + Capacitor: formam circuito RC Snubber que absorve energia durante a comutação de desligamento.
PS: Como escrevi o tutorial direto da memória muito tempo depois, olhando a placa com mais atenção percebi que no circuito real coloquei resistor e capacitor entre as linhas marrom e cinza (conforme cores do esquemático) de cada motor, em vez dos contatos do triac. Ambas funcionam, mas a vantagem da segunda opção é que o Snubber não fica permanentemente ligado à rede.
PS2: SebDominguez fez um esquema bonito com a configuração real:
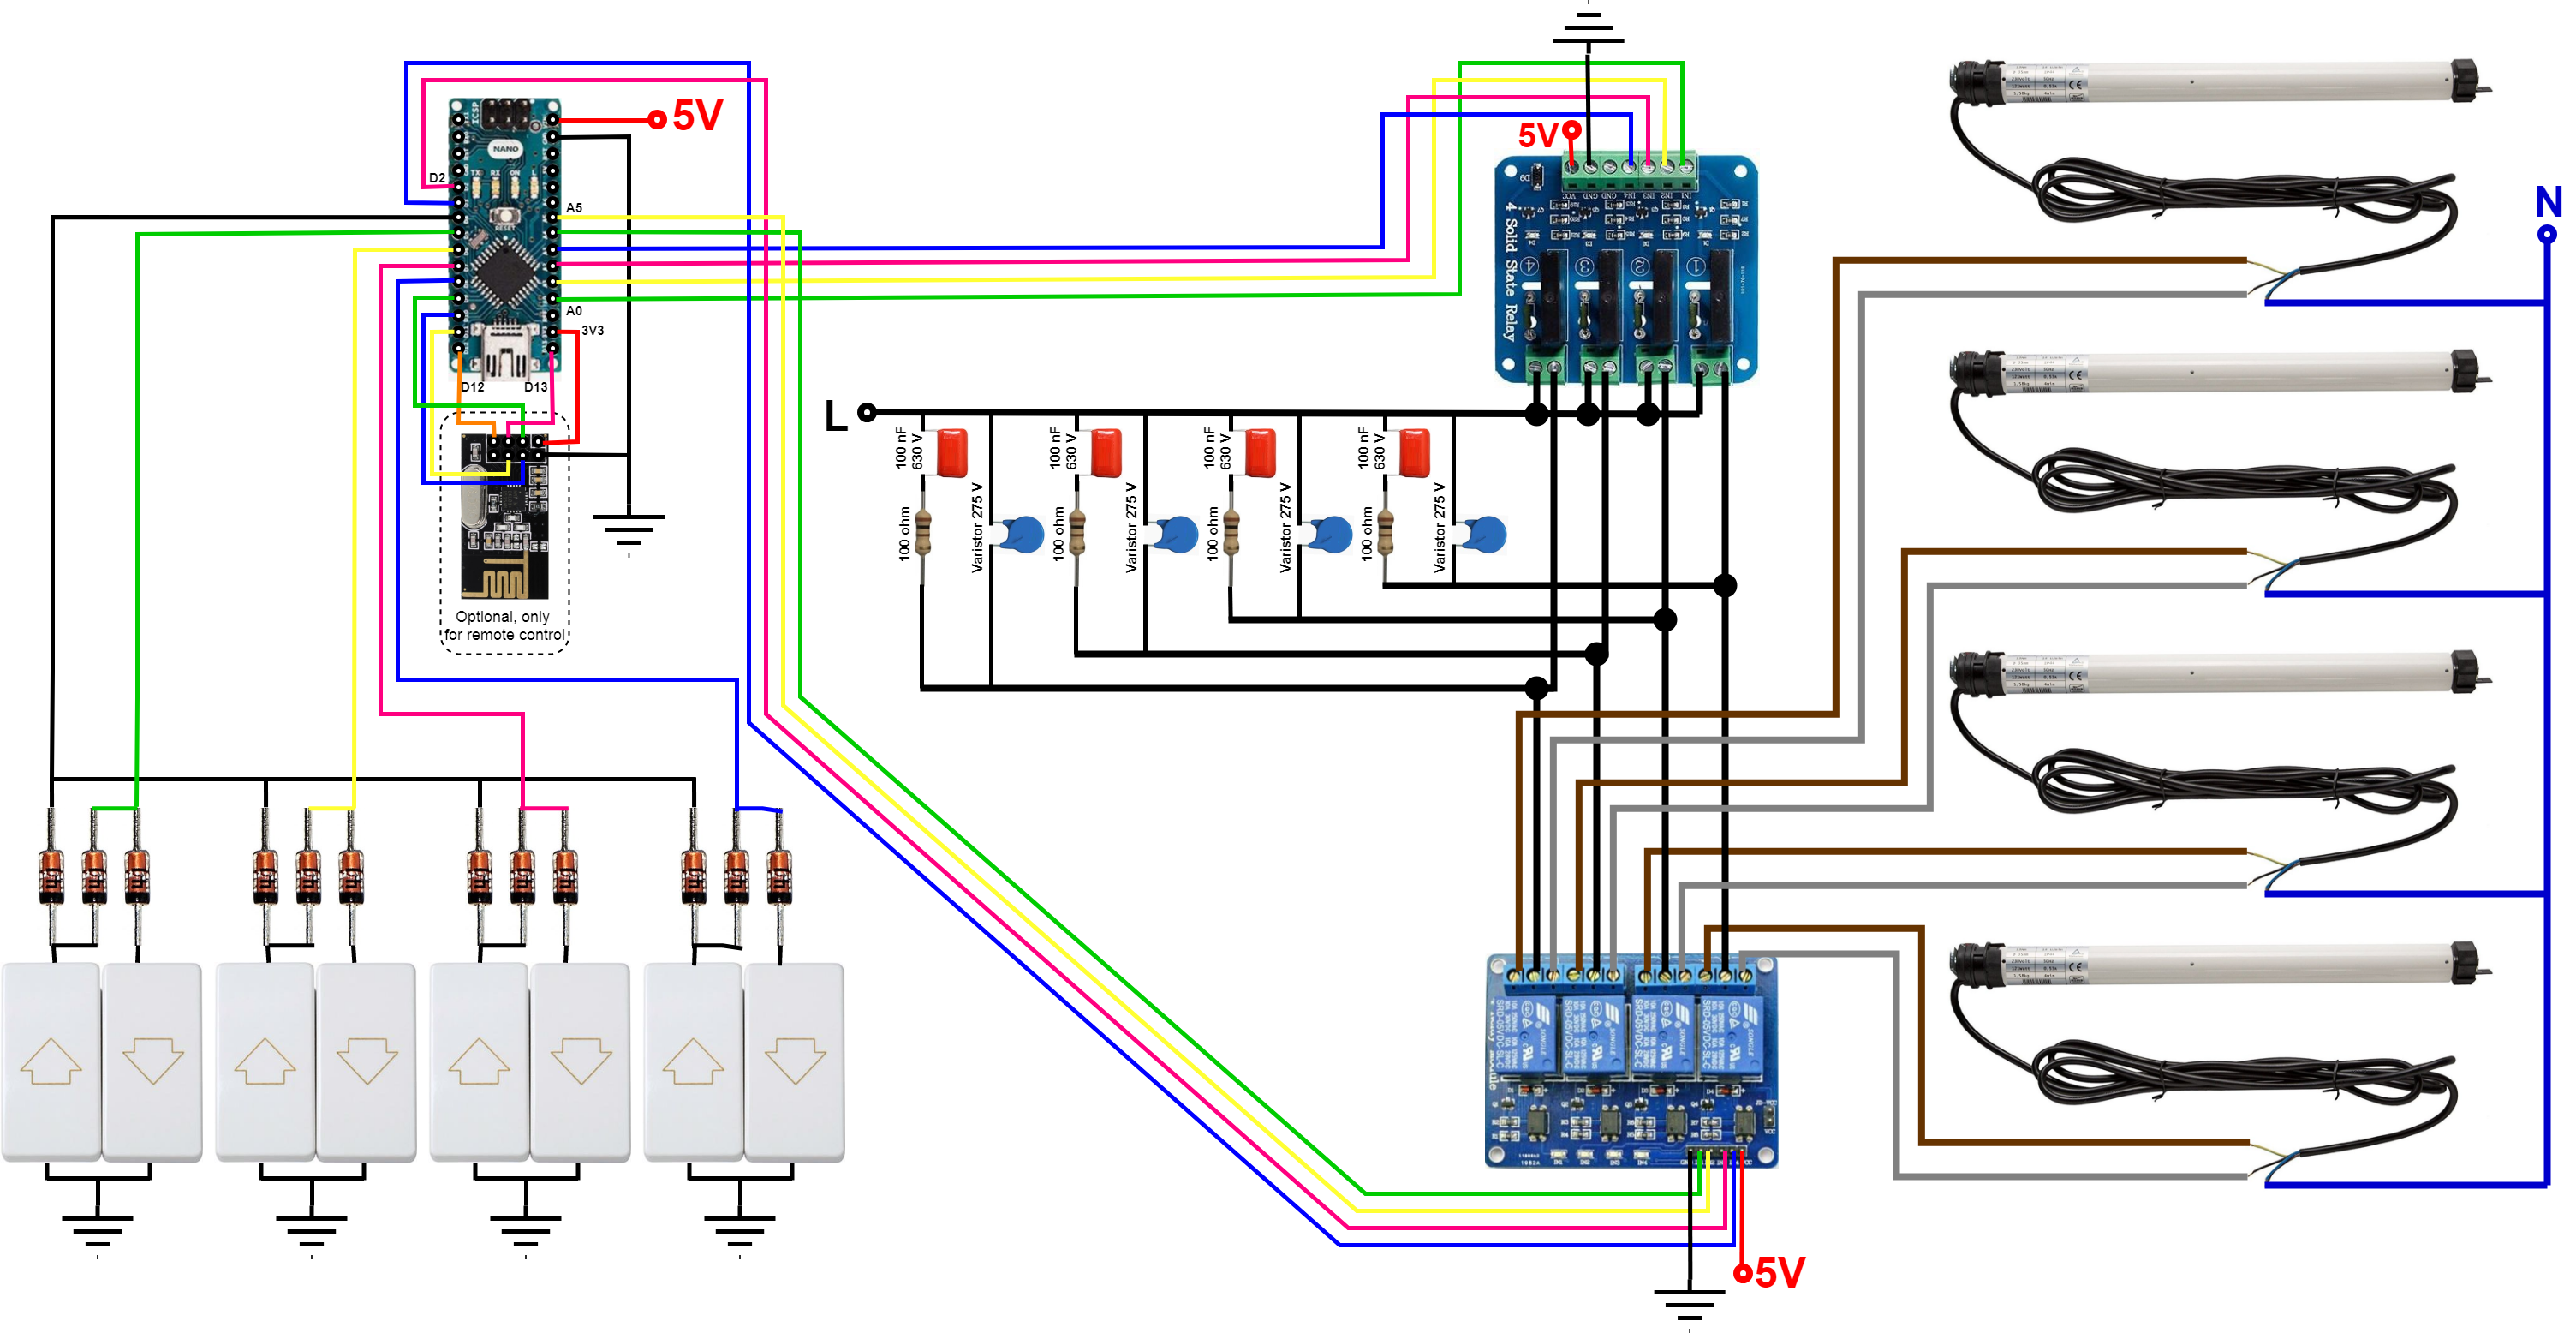
Em vez de 1 pino para subir e outro para descer por persiana, as chaves compartilham linha comum indicando direção. Usamos 5 entradas em vez de 8. Sem filtro de hardware — debounce por software.
Sequência: Arduino aciona módulo de relés para selecionar direção do motor → pequeno atraso (contato já posicionado) → aciona triac, alimentando motor com 230VAC através dos relés e triacs baratos sem problemas. Para desligar: processo inverso — primeiro triacs, depois relés, assim relés nunca sofrem comutação sob carga.
Use de 1 a 4 motores sem modificar código (não faz mal ter lógica para motores não usados, a menos que precise dos pinos).
Em casa temos dois andares = dois circuitos. Como comandos remotos devem ser únicos, o código funciona para qualquer um comentando uma linha no upload. Se só um circuito, não muda nada. Se dois, já tem a solução. Na verdade temos 3 circuitos, 8 persianas no total: um circuito usa 4 motores, os outros 4 divididos em dois Arduinos (3 entradas num, 1 no outro). Circuitos duplicados reagem igual aos comandos remotos, mas onde não há nada conectado, nada ativa. Se usar versão MySensors, conecta até 256 nós com 4 persianas cada sem mudar uma linha.
O sistema todo fica assim:
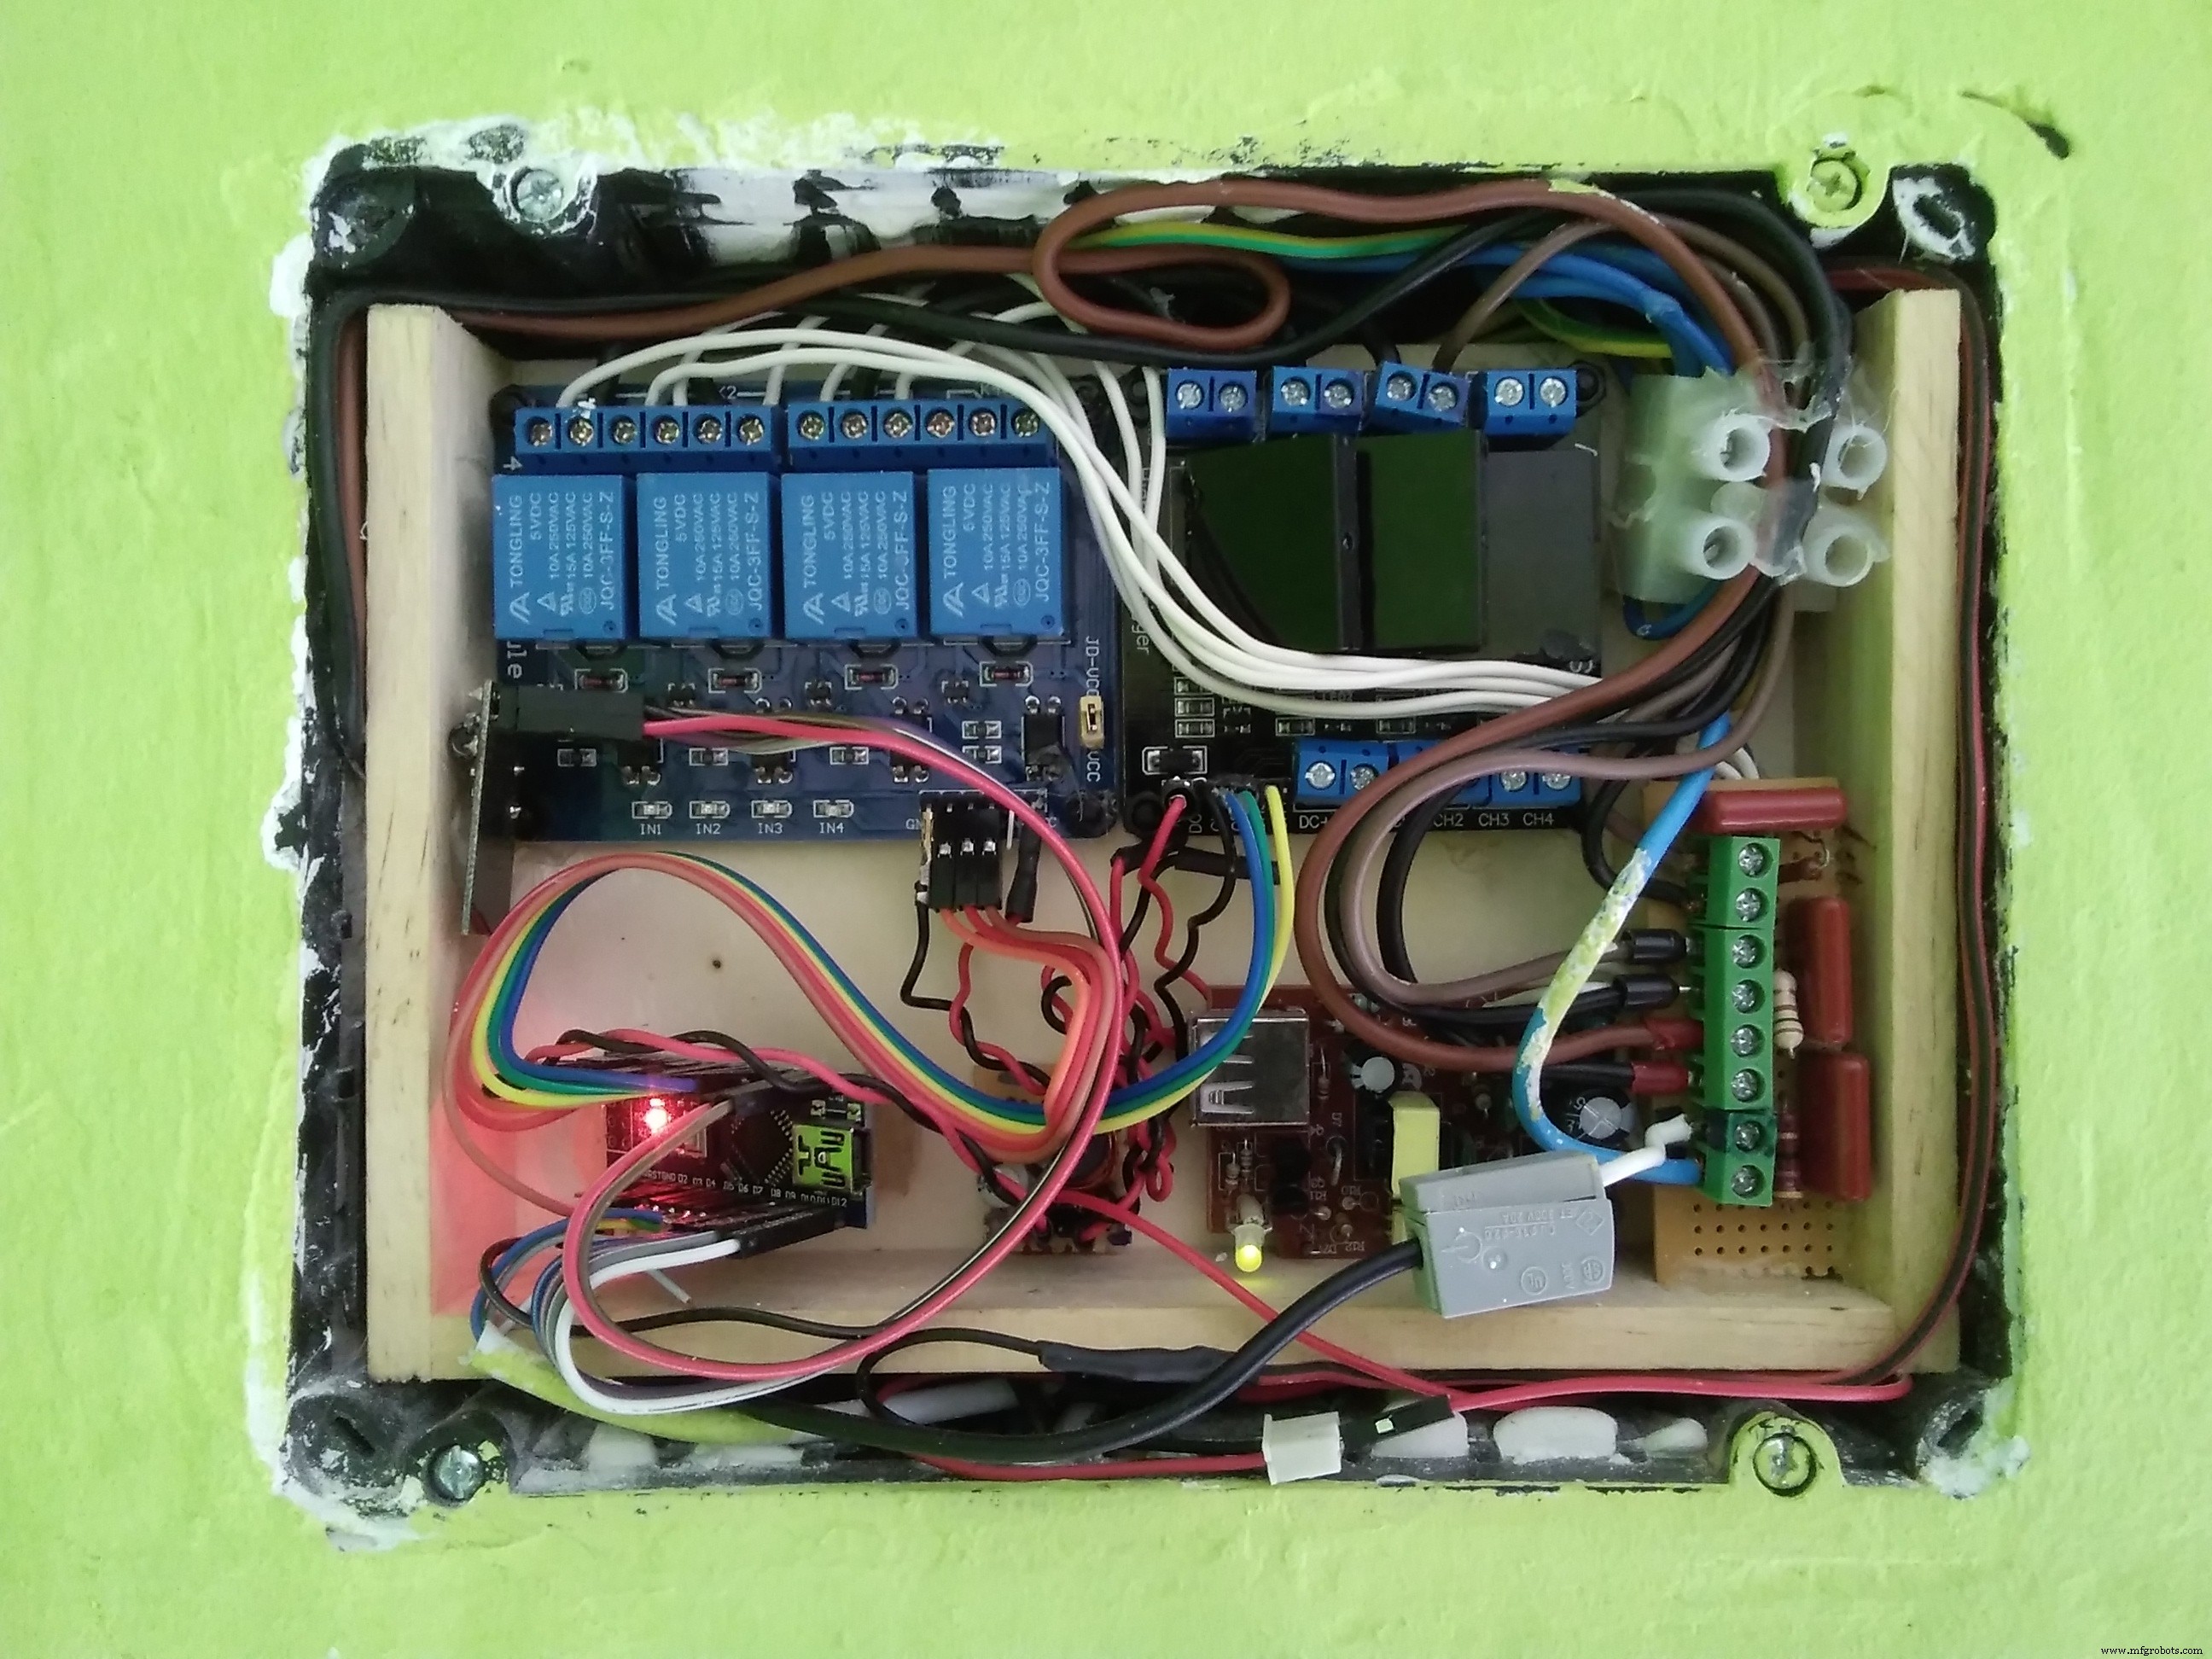
Peço desculpas, não é bonito e claro — é a instalação real, feita há tempo, não circuito preparado para tutorial. Cabe em caixa de parede 22×15×5,2cm, bem apertado. Montei tudo em caixa de madeira aberta com cola quente: prático, rápido, fácil.
Se usar Web IDE para o sketch Arduino, deve encontrar automaticamente todas as bibliotecas necessárias.
Controle Remoto (Opcional)
O foco era resolver o problema de indutância, mas incluí capacidade de controle remoto.
Código inclui duas formas via nRF24L01+: MySensors (recomendado) ou envio de inteiro com número da persiana e comando 0/1 (subir/descer).
Em ambos uso RPi como master com nRF24L01+ direto e controlador (Domoticz) instalado.
Opção 1: MySensors
Instale MySensors MQTT Gateway (mysensors.org/build/raspberry). Configurei como Ethernet no localhost. Parâmetros que usei:
sudo ./configure --my-gateway=mqtt --my-controller-ip-address=127.0.0.1 \
  --my-mqtt-publish-topic-prefix=domoticz/in/MyMQTT \
  --my-mqtt-subscribe-topic-prefix=domoticz/out/MyMQTT \
  --my-mqtt-client-id=mygateway1 --my-transport=rf24 \
  --my-port=1883 --my-rf24-irq-pin=15
Integração no Domoticz: adicione HW MySensors MQTT Gateway, alimente o nó e ele aparece na configuração do novo hardware.
Opção 2: Aplicação Custom (não MySensors)
Chave virtual executa comando de console:
./remote -m XY
(X: nº da persiana, Y: ação). Detalhes no cabeçalho do sketch Arduino.
Código base em hack.lenotta.com. Ignore seção Node.js e sketch Arduino (tem bug). Use só seção "The Lamp Switch Application". Seção de hardware útil para conexões do rádio. Sempre coloque capacitor 10µF nos pinos de alimentação do rádio. Considere módulo com antena externa se tiver espaço — antena PCB interna tem alcance limitado em ambientes fechados (<10m), especialmente se módulos embutidos nas paredes.
Modifique o código para casar parâmetros de rádio com Arduino e enviar comando uma vez só (não retry 5x sem resposta), senão verá persianas agindo-parando-agindo-parando.
Código final para Raspberry:
#include <unistd.h>
#include <string>
#include <getopt.h>
#include <cstdlib>
#include <sstream>
#include <iostream>
#include <RF24/RF24.h>
using namespace std;

RF24 radio(RPI_V2_GPIO_P1_22, RPI_V2_GPIO_P1_24, BCM2835_SPI_SPEED_8MHZ);
const uint64_t pipes[2] = { 0xF0F0F0F0E1LL, 0xF0F0F0F0D2LL };
unsigned long got_message;

void setup(void){
  printf("\nPreparando interface\n");
  radio.begin();
  radio.setRetries(15, 15);
  radio.setChannel(0x70);
  radio.setDataRate(RF24_250KBPS);
  radio.setPALevel(RF24_PA_MAX);
  radio.printDetails();
  radio.openWritingPipe(pipes[0]);
  radio.openReadingPipe(1,pipes[1]);
}

bool sendMessage(int action){
  radio.stopListening();
  unsigned long message = action;
  printf("Enviando %lu...", message);
  bool ok = radio.write(&message, sizeof(unsigned long));
  if (!ok){ printf("falhou...\n\r"); }
  else { printf("ok!\n\r"); }
  radio.startListening();
  unsigned long started_waiting_at = millis();
  bool timeout = false;
  while ( ! radio.available() && ! timeout ) {
    if (millis() - started_waiting_at > 1000 ){ timeout = true; }
  }
  if( timeout ){
    printf("Ninguém me responde...\n\r");
    return false;
  }else{
    radio.read(&got_message, sizeof(unsigned long));
    printf("Responderam > %lu.\n\r",got_message);
    return true;
  }
}

int main(int argc, char **argv){
  char choice;
  setup();
  bool switched = false;
  int counter = 0;
  while((choice = getopt(argc, argv, "m:")) != -1){
    if (choice == 'm'){
      printf("\n Falando com amigos NRF24l01+ por aí....\n");
      while(switched == false && counter < 1){
        switched = sendMessage(atoi(optarg));
        counter++; sleep(1);
      }
    }else{
      printf("\n\rHora de fazer escolhas...\n");
      printf("\n\rDICA: Use -m idAcao para mensagem. Ex (id 12, acao 1):\n");
      printf("sudo ./remote -m 121\n");
    }
    if (counter < 5) return 0; else return 2;
  }
}
Compilei tudo para você (lado Raspberry, sketch Arduino abaixo) em zip com fonte modificado, libs e binário compilado para RPi 3:
Extraia no RPi e rode o comando remote.
O Resultado


Vídeo rápido mostrando o resultado.
Avise se este tutorial ajudou!
Saudações,
gomecin
Extra: Por curiosidade ou se você odeia computadores/programação, primeiro tentei solução discreta sem inteligência:
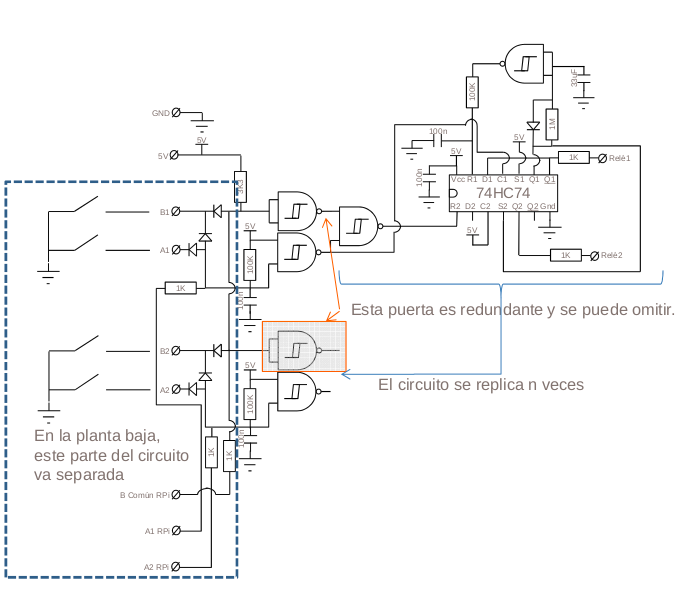
Cheguei a construir, funciona, mas fiz antes de conhecer Arduino, que é mais flexível e confiável. Não vou explicá-lo — fora do escopo. Se útil, ótimo, mas desencorajo o uso.
Código
Sketch Arduino
(Código não incluído no original — consulte repositório ou zip fornecido)
Esquemático
Processo de manufatura
- Circuitos Permissivos e de Intertravamento em Sistemas de Controle Industrial
- Circuitos Avançados de Controle de Motor: Travamento, Parada e Técnicas de Atraso de Tempo
- Calculando Dissipação de Potência em Circuitos Resistivos
- Tecnologia de Tratores de Esteira (Bulldozers): Design, Fabricação e Inovações Futuras
- Edge IA e Hardware de Baixo Consumo Impulsionam Ascensão do Controle por Voz
- Infineon Apresenta Série TLE985x Embedded Power para Controlo de Motor Automotive
- Controle de Qualidade: A Pedra Angular da Confiabilidade do Motor
- Painéis de Controle Elétricos: Fundamentos de Design para Segurança e ROI
- Aluguel Confiável de Energia e HVAC para Controle Climático Contínuo
- Controle Velocidade de Motor Hidráulico com PWM e Controle Remoto