



Otimize a Produção com Automação de Bin Picking: Fatores-Chave a Considerar
Por que ler este artigo: O bin picking tem sido um dos processos mais desafiadores na automação há anos. Embora a tecnologia possa otimizar sua produção de várias formas, algumas tarefas ainda podem ser complexas demais para serem realizadas. Este artigo mostra quais processos podem ser automatizados via bin picking, os possíveis desafios e suas soluções.
O que é bin picking?
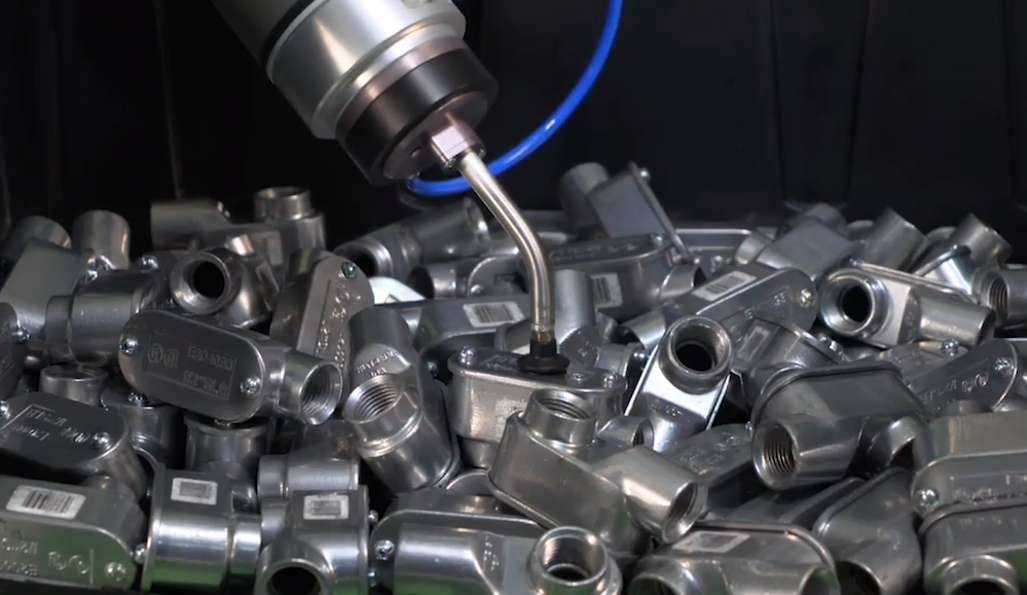
O objetivo do bin picking é pegar objetos semelhantes, colocados aleatoriamente e em diferentes orientações dentro de um recipiente (bin), utilizando um sistema de visão, um robô e um garras. O sistema de visão realiza tipicamente uma varredura 3D do objeto, gerando sua nuvem de pontos (conjunto de pontos no espaço que compõem o objeto) e, assim, reconhecendo-o.
Em seguida, o robô é direcionado para dentro do recipiente, pega o objeto, sai do recipiente e o coloca no alvo de posicionamento, geralmente uma caixa ou outro dispositivo de fixação.
Desafios e soluções para a parte robótica do processo de bin picking
Alguns itens serão difíceis de alcançar
Um dos principais problemas do bin picking é a incapacidade do robô de pegar todas as peças do recipiente. Conseguir pegar 80 a 85% delas é viável, pois o sistema de visão comandará o robô a pegar os objetos mais fáceis de agarrar (por exemplo, os que estão no topo).
A parte difícil é conseguir agarrar os últimos itens que estão entrelaçados ou situados nos cantos do recipiente. Isso pode ser resolvido de duas formas. A primeira implica redesenhar o recipiente, dando-lhe uma forma mais prática. Por exemplo, um formato cônico manteria todas as peças no centro o tempo todo.
Uma segunda solução seria agitar o recipiente (por exemplo, automaticamente usando um motor) para que as posições e orientações das peças sejam reorganizadas e não permaneçam misturadas. A câmera então as identificaria mais facilmente.
Garras podem danificar os itens coletados
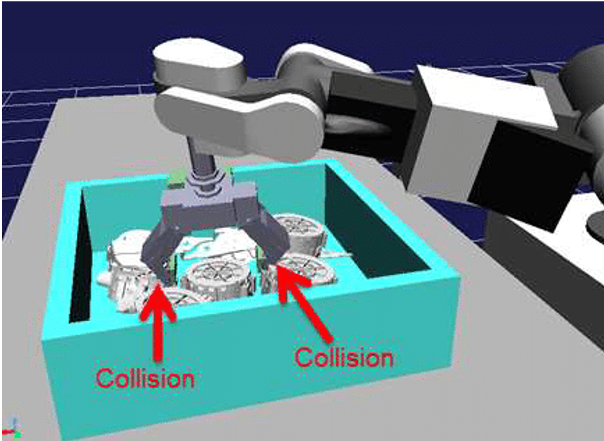
Outro problema é a chance de colisão da garra com o restante dos objetos ao tentar pegar um. A estratégia de pegada precisa ser precisa para evitar danificar as peças restantes (especialmente as frágeis).
Uma solução para isso é um algoritmo preciso de planejamento de caminho com desvio de obstáculos. O planejamento de caminho na robótica é o processo de encontrar o caminho contínuo ideal do ponto A ao ponto B. Se o desvio de obstáculos também for incluído, a mesma tarefa é realizada sem atingir nenhum obstáculo.
Podem existir casos em que os objetos no recipiente tenham formatos ou naturezas diferentes (por exemplo, maçãs e laranjas). Nesse caso, uma garra macia ou uma garra a vácuo com ventosas poderia ser usada para que se adapte a qualquer tamanho e formato.
Desafios e soluções para a parte de visão do processo de bin picking
O sistema de visão de uma solução de bin picking pode incluir câmeras 2D ou 3D. É óbvio que câmeras 3D (câmeras duplas que criam uma imagem 3D) são mais caras, mas também mais eficazes. Além disso, scanners a laser 3D que produzem as nuvens de pontos mencionadas podem ser utilizados.
Iluminação, oclusão e detecção de bordas podem complicar o processo
Problemas recorrentes na visão incluem iluminação, oclusão e detecção de bordas. Eles se aplicam tanto a sistemas de visão 2D quanto 3D.
Iluminação significa que sombras são projetadas de cada objeto para os demais, dificultando a detecção pela câmera. Isso pode ser resolvido fornecendo iluminação adicional à cena, que pode ser acoplada próximo à câmera ou no pulso do robô.
Oclusão ocorre quando o objeto não está totalmente visível para a câmera porque outro objeto está colocado sobre ele. Novamente, agitar o recipiente pode ser útil neste caso, para que o objeto possa ser detectado mais facilmente.
Detecção de bordas é o desafio de determinar o perímetro do contorno (bordas) de um objeto. Torna-se ainda mais difícil quando um grande número de objetos são colocados lado a lado, como no bin picking. A correção para este problema depende do software e dos métodos utilizados.
Como identificar potencial para automatizar seus processos através de bin picking
Se você considera automatizar processos na sua empresa usando bin picking, os seguintes pontos podem sugerir potencial para automação:
- Grande número de peças pequenas: Se o sistema for configurado corretamente, o robô pode pegar essas peças (como parafusos ou arruelas) de forma rápida e robusta.
- Itens desordenados: Processos onde não é possível receber itens de forma ordenada de um processo anterior ou subfornecedor. Na maioria dos casos, será mais eficaz solicitar que os itens sejam entregues de forma estruturada, evitando completamente o bin picking.
- Peças com superfície fosca. Se as peças forem altamente reflexivas, como peças de metal usinadas, podem haver desafios com iluminação. A maioria dos sistemas de câmera terá dificuldade em encontrar os itens para bin picking.
- Um processo onde o tempo de ciclo é superior a aproximadamente 10 segundos, e preferencialmente com um buffer para peças pegas. Um sistema de bin picking levará algum tempo para encontrar e pegar cada item.
Conclusão
Para os desenvolvedores, o bin picking é verdadeiramente o "santo graal". Para os clientes, pode não ser. Geralmente, é uma boa ideia tentar evitar o uso de soluções de bin picking, simplesmente garantindo que o formato de entrega dos itens seja de forma ordenada, em vez de aleatória em um recipiente.
Isso geralmente adiciona um pouco de custo, mas muitas vezes é mais barato e permite um processamento mais rápido do que usar bin picking.
No entanto, em alguns casos isso não é possível, ou é muito caro. Nesses casos, é ótimo poder usar bin picking.
Se um seu processo atende a todos os quatro pontos anteriores, pode ser muito adequado para bin picking. Ao buscar a solução a usar, tenha em mente que algumas soluções ainda são muito experimentais, enquanto outras tiveram vários anos para amadurecer e provar sua robustez.
Robô industrial
- Fatores-Chave para Avaliar em uma Célula de Trabalho Robótica Pré-Engeneirada
- Critérios-Chave para Selecionar um Parceiro de Fabricação de Uretano Confiável
- Motores AC vs. DC: Selecionando o Correto para Sua Carga
- Escolhendo uma Empresa Confiável de Reparo de Equipamentos de Construção: Fatores-Chave
- Principais qualidades de um fabricante de PCB confiável – Parte 2
- Como Escolher uma Prensa Dobradeira Usada Confiável: Orientação de Especialista
- Fatores-Chave a Considerar ao Escolher uma Ironworker (Máquina Multifuncional)
- Critérios-Chave para Escolher um Parceiro Confiável de Equipamentos de Manufatura
- Como Escolher o Corretor de Máquinas Certo para Obter o Máximo Valor
- Critérios-Chave para Selecionar um Fornecedor de Metal Confiável