



Sistemas Operacionais Embarcados: História, Arquitetura e Aplicações Reais
O primeiro verdadeiro sistema embarcado apareceu com o Computador de Orientação Apollo de Charles Stark Draper, desenvolvido no Laboratório de Instrumentação do MIT em 1965. Em 1987, a Wind River Systems lançou o VxWorks, o primeiro SO embarcado de tempo real, seguido pelo kernel Linux de Linus Torvalds em 1991. Hoje, SOs embarcados como Apple iOS, Google Android e Microsoft Windows Embedded alimentam uma ampla gama de dispositivos. Principais fornecedores incluem Delphi Automotive PLC (Chennai), Tata Elxsi (Thiruvananthapuram), Audrey Technologies (Kerala), Brisa Technologies (Karnataka) e Microwave Technologies (Bangalore).
O que é um Sistema Operacional Embarcado?
Um SO embarcado é um sistema operacional especializado fortemente integrado ao hardware para controlar um dispositivo dedicado. Diferente de SOs de propósito geral que executam em variedade de máquinas, um SO embarcado é projetado para função específica, frequentemente com restrições de tempo real e recursos limitados.
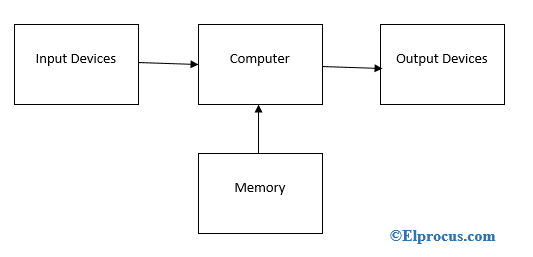
Diagrama de Blocos de um Sistema Embarcado
Um sistema embarcado típico consiste em três componentes principais:
- Dispositivos de Entrada: Sensores, teclados, microfones, chaves, etc., capturam dados do usuário ou ambiente.
- Dispositivos de Saída: Displays, LEDs, motores, buzzers e outros atuadores apresentam resultados ou ações aos usuários.
- Memória: Armazenamento não-volátil como flash ou EEPROM, e RAM volátil (ex: DRAM) armazenam firmware, dados de configuração e informações de runtime.
Sistemas Operacionais Windows Embedded
A plataforma Windows da Microsoft evoluiu para suportar vários cenários embarcados. Desde o primeiro lançamento do Windows em 1985, a Microsoft oferece SOs dedicados para servidores, PCs e dispositivos móveis.
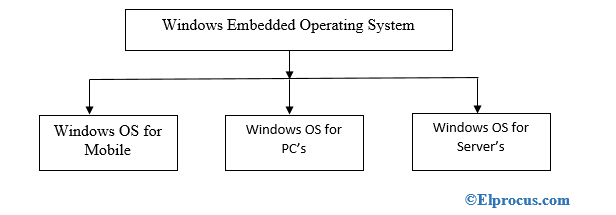
- SO Servidor: Windows NT (1993), Windows 2000 Server (2000), Windows Server 2016.
- SO Móvel: Windows 6.1 (2008), Windows 6.5 (2009), Windows 7 (2011), Windows 8/9, Windows 10 (2015).
- SO PC: Windows 1.0 (1985), Windows 95 (1995), Windows ME (2000), Windows 9/10 (2015).
Tipos de Sistemas Operacionais
Sistemas operacionais podem ser classificados em várias categorias, cada uma adequada a diferentes contextos computacionais:
- SO de Tempo Real (RTOS): Lida com tarefas críticas de tempo; inclui variantes soft-real-time e hard-real-time.
- SO Multitarefa: Suporta execução concorrente; pode ser preemptivo ou cooperativo.
- SO de Rede: Gerencia conectividade LAN; exemplos incluem Windows 2000 e Linux.
- SO Distribuído: Coordena múltiplos computadores independentes para atuar como sistema único.
- SO de Lote (Batch): Processa jobs em grupos, comum em sistemas de folha de pagamento ou relatórios.
SO Embarcado vs. SO Desktop
A tabela a seguir destaca distinções-chave entre sistemas operacionais embarcados e desktop:
| Nº | SO Embarcado | SO Desktop |
|---|---|---|
| 1 | Primeiro SO embarcado: Apollo Guidance Computer (1965) | Primeiro SO desktop: NLC (On-Line System, 1960) |
| 2 | Projetado para execução de tarefa única | Suporta multitarefa |
| 3 | Tempos de boot rápidos | Tempos de boot mais lentos |
| 4 | Carregamento rápido de navegador web | Tempos de carregamento mais longos |
| 5 | Inicialização rápida de aplicações | Inicialização mais lenta de aplicações |
| 6 | Armazenamento primariamente baseado em flash | Discos rígidos e flash |
| 7 | Menor custo | Maior custo |
| 8 | Requer armazenamento mínimo | Requer mais armazenamento |
| 9 | Recursos de aplicação limitados | Ecossistema rico de aplicações |
Aplicações Comuns
- Telefones móveis
- Eletrodomésticos (máquinas de lavar, micro-ondas, lava-louças)
- Televisores e displays
- Computadores pessoais e laptops
- Sistemas automotivos (veículos, infotainment, unidades de controle)
- Terminais financeiros (caixas eletrônicos)
- Naves espaciais e satélites
Vantagens de SOs Embarcados
- Fácil design para função específica
- Baixo custo de desenvolvimento e operacional
- Alto desempenho com integração紧密
- Baixo consumo de energia
- Pegada compacta
- Confiabilidade em ambientes de missão crítica
Desvantagens
- Capacidades limitadas de diagnóstico e troubleshooting
- Transferência de dados entre sistemas pode ser complicada
- Difícil modificar após hardware finalizado
Características de Tempo Real
- Confiabilidade – desempenho consistente sob carga
- Previsibilidade – tempos de resposta determinísticos
- Gerenciabilidade – configuração e manutenção simplificadas
- Escalabilidade – capacidade de adicionar recursos sem comprometer tempo
- Compactação – uso mínimo de recursos para máxima eficiência
Sistemas operacionais embarcados são parte integral da tecnologia moderna, alimentando desde eletrodomésticos cotidianos até sistemas aeroespaciais críticos. Eles incorporam uma mistura de controle de hardware especializado e design de software eficiente que permite desempenho confiável de tempo real em ampla gama de aplicações.
Integrado
- Sensores de Radar Explicados: Como Funcionam e Suas Aplicações Modernas
- Como Funcionam os Sensores de Distância e Suas Principais Aplicações
- Entendendo o Sensor ECG AD8232: Funcionalidade e Aplicações
- Sensor Ultrassônico HC-SR04: Como Funciona e Principais Aplicações
- Transdutores Piezoelétricos Explicados: Princípios, Design de Circuito e Aplicações Práticas
- Sensores Infravermelhos (IV): Como Funcionam e Diagramas de Circuitos Práticos
- Unidade de Controle Explicada: Componentes e Design em CPUs
- Axiomtek tBOX400‑510‑FL: PC de Transporte Dual‑Processor com Switch PoE Gerenciado Integrado de 10 Portas
- Blocos de Ângulo (Angle Blocks): Ferramentas Essenciais para Cortes Precisos
- Blocos de Ancoragem (Anchor Blocks): Propósito, Design e Instalação