



NXP HoverGames: Plataforma de Drone Open-Source e Competição de Codificação
A plataforma de desenvolvimento de drone NXP HoverGames é uma solução modular de hardware e software tamanho cartão que capacita desenvolvedores a construir veículos autônomos — de drones de consumo a UAVs avançados e rovers.
Cada kit vem com um drone de referência totalmente montado que inclui a Flight Management Unit (FMU). Participantes começam trabalhando através de tutoriais simples para entender o hardware, então se inscrevem para desafios de software virtuais — alguns dos quais requerem qualificação.
Projetada para flexibilidade, a plataforma suporta pesquisa em robótica, prototipagem de algoritmos de controle, protocolos de comunicação seguros, e pode ser expandida com sensores adicionais ou componentes de suporte.
"Construímos o drone como um kit de desenvolvimento porque esse é exatamente o propósito para qualquer um que queira experimentar," diz Iain Galloway, Lead de Inovação de Sistemas da NXP. "Ao lançar HoverGames, ampliamos o ecossistema de software, oferecendo um tema social — 'Fight Fires with Flyers' — que desafia coders a criar soluções de software para primeiros respondedores, em vez de apenas performance de voo."
Veículos Aéreos Não Tripulados
UAVs evoluíram dramaticamente na última década, transitando de ferramentas militares de nicho para dispositivos de consumo e comerciais amplamente acessíveis. Hoje, drones são frequentemente parte de kits de resposta a emergências, entregando suprimentos ou coletando consciência situacional durante desastres. Como dispositivos conectados, também trazem desafios de data-security — muitos foram projetados antes de cyber-threats serem mainstream.
Kit de Desenvolvimento de Drone NXP HoverGames
O núcleo do kit é um processador NXP rodando Linux com OpenCV, acoplado a um array de sensores que formam uma Unidade de Medição Inercial (IMU) e fornecem interfaces para CAN, Ethernet automotiva e módulos de segurança.
No Desafio 1, o kit — chamado KIT-HGDRONEK66 — apresenta o controlador de voo FMUK66, que roda o NuttX RTOS e a stack de voo PX4. Também inclui a suíte completa de sensores requerida para voo autônomo.
O Desafio 2 introduz um companion computer, o NavQ (8MMNavQ), construído no SoC NXP i.MX 8M Mini. Este processador de visão baseado em Linux oferece aceleração de hardware para codificação de vídeo e suporta OpenCV, ROS, Python e MAVSDK.
O controlador de voo mantém a estabilidade do veículo e é open-source, permitindo que desenvolvedores adicionem sensores externos para adaptar as capacidades do drone.
A energia é suprida por bateria LiPo, e um rádio de telemetria específico do país é necessário. Através da telemetria, operadores recebem dados de voo ao vivo, podem carregar waypoints autônomos e modificar missões on-the-fly. Telemetria é transmitida para a estação de solo e logada a bordo (ver Figuras 1 & 2).
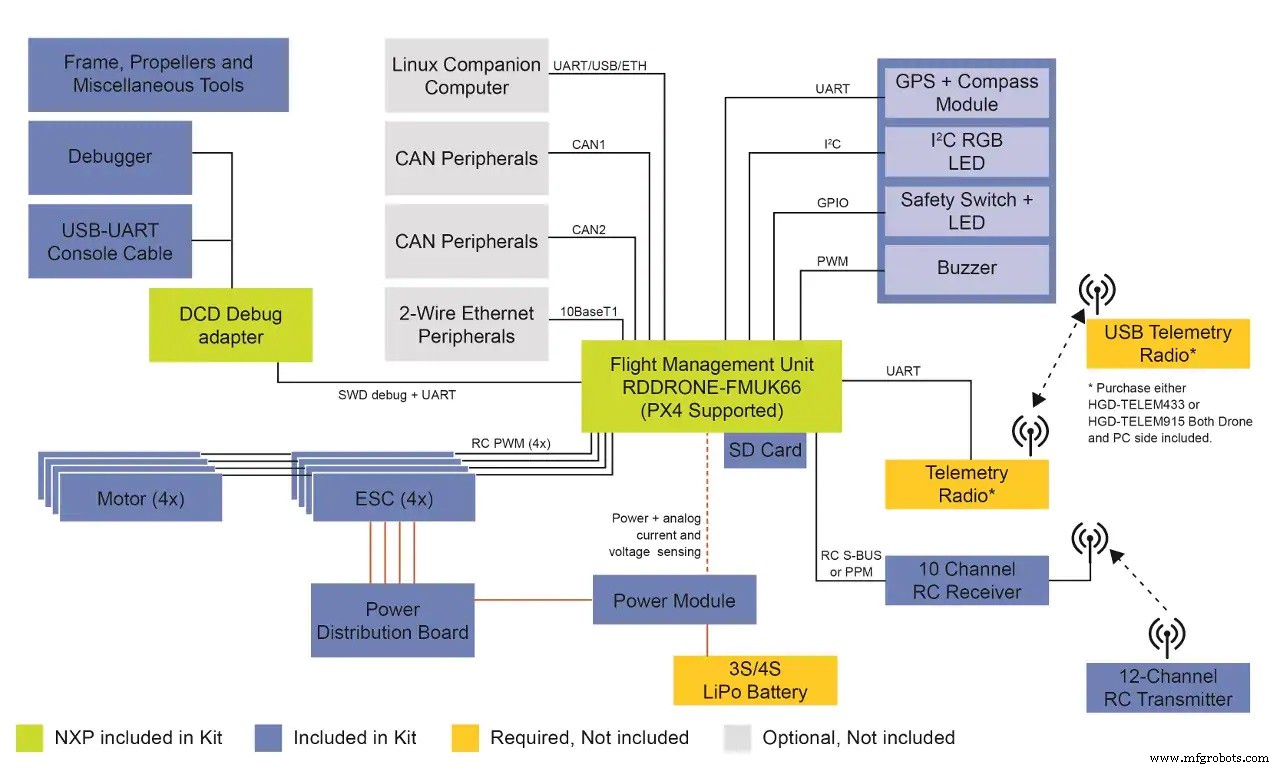
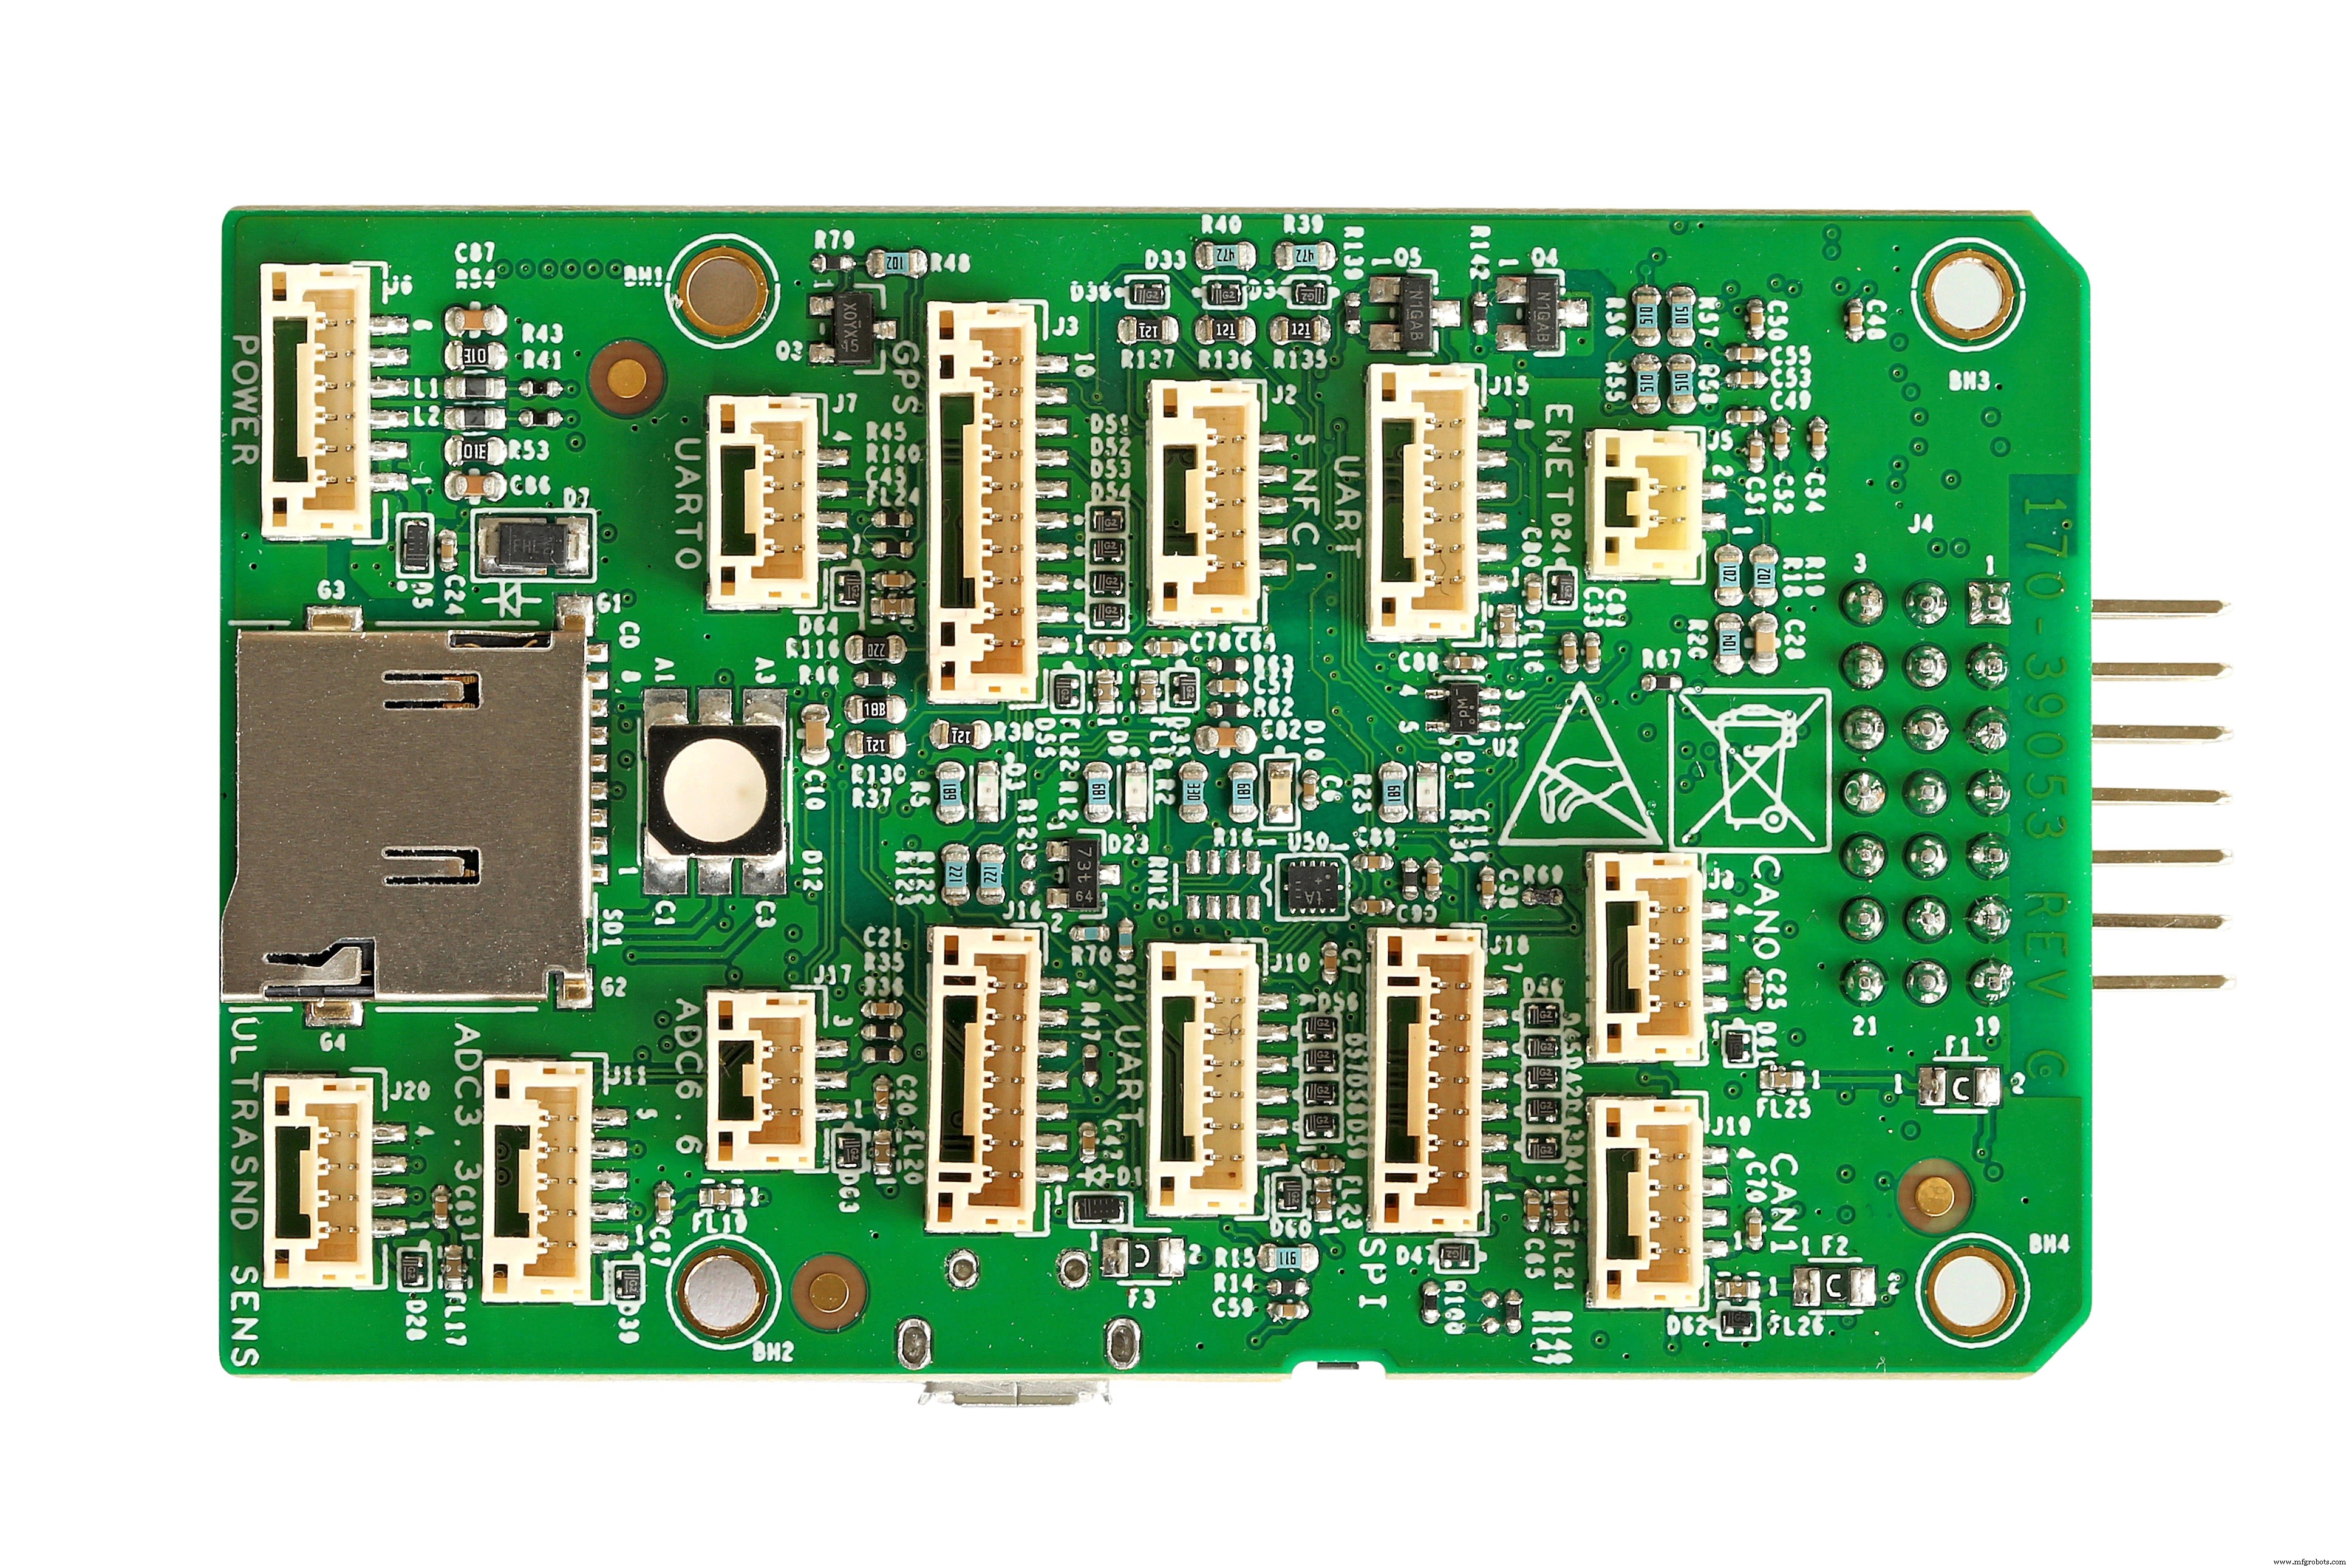
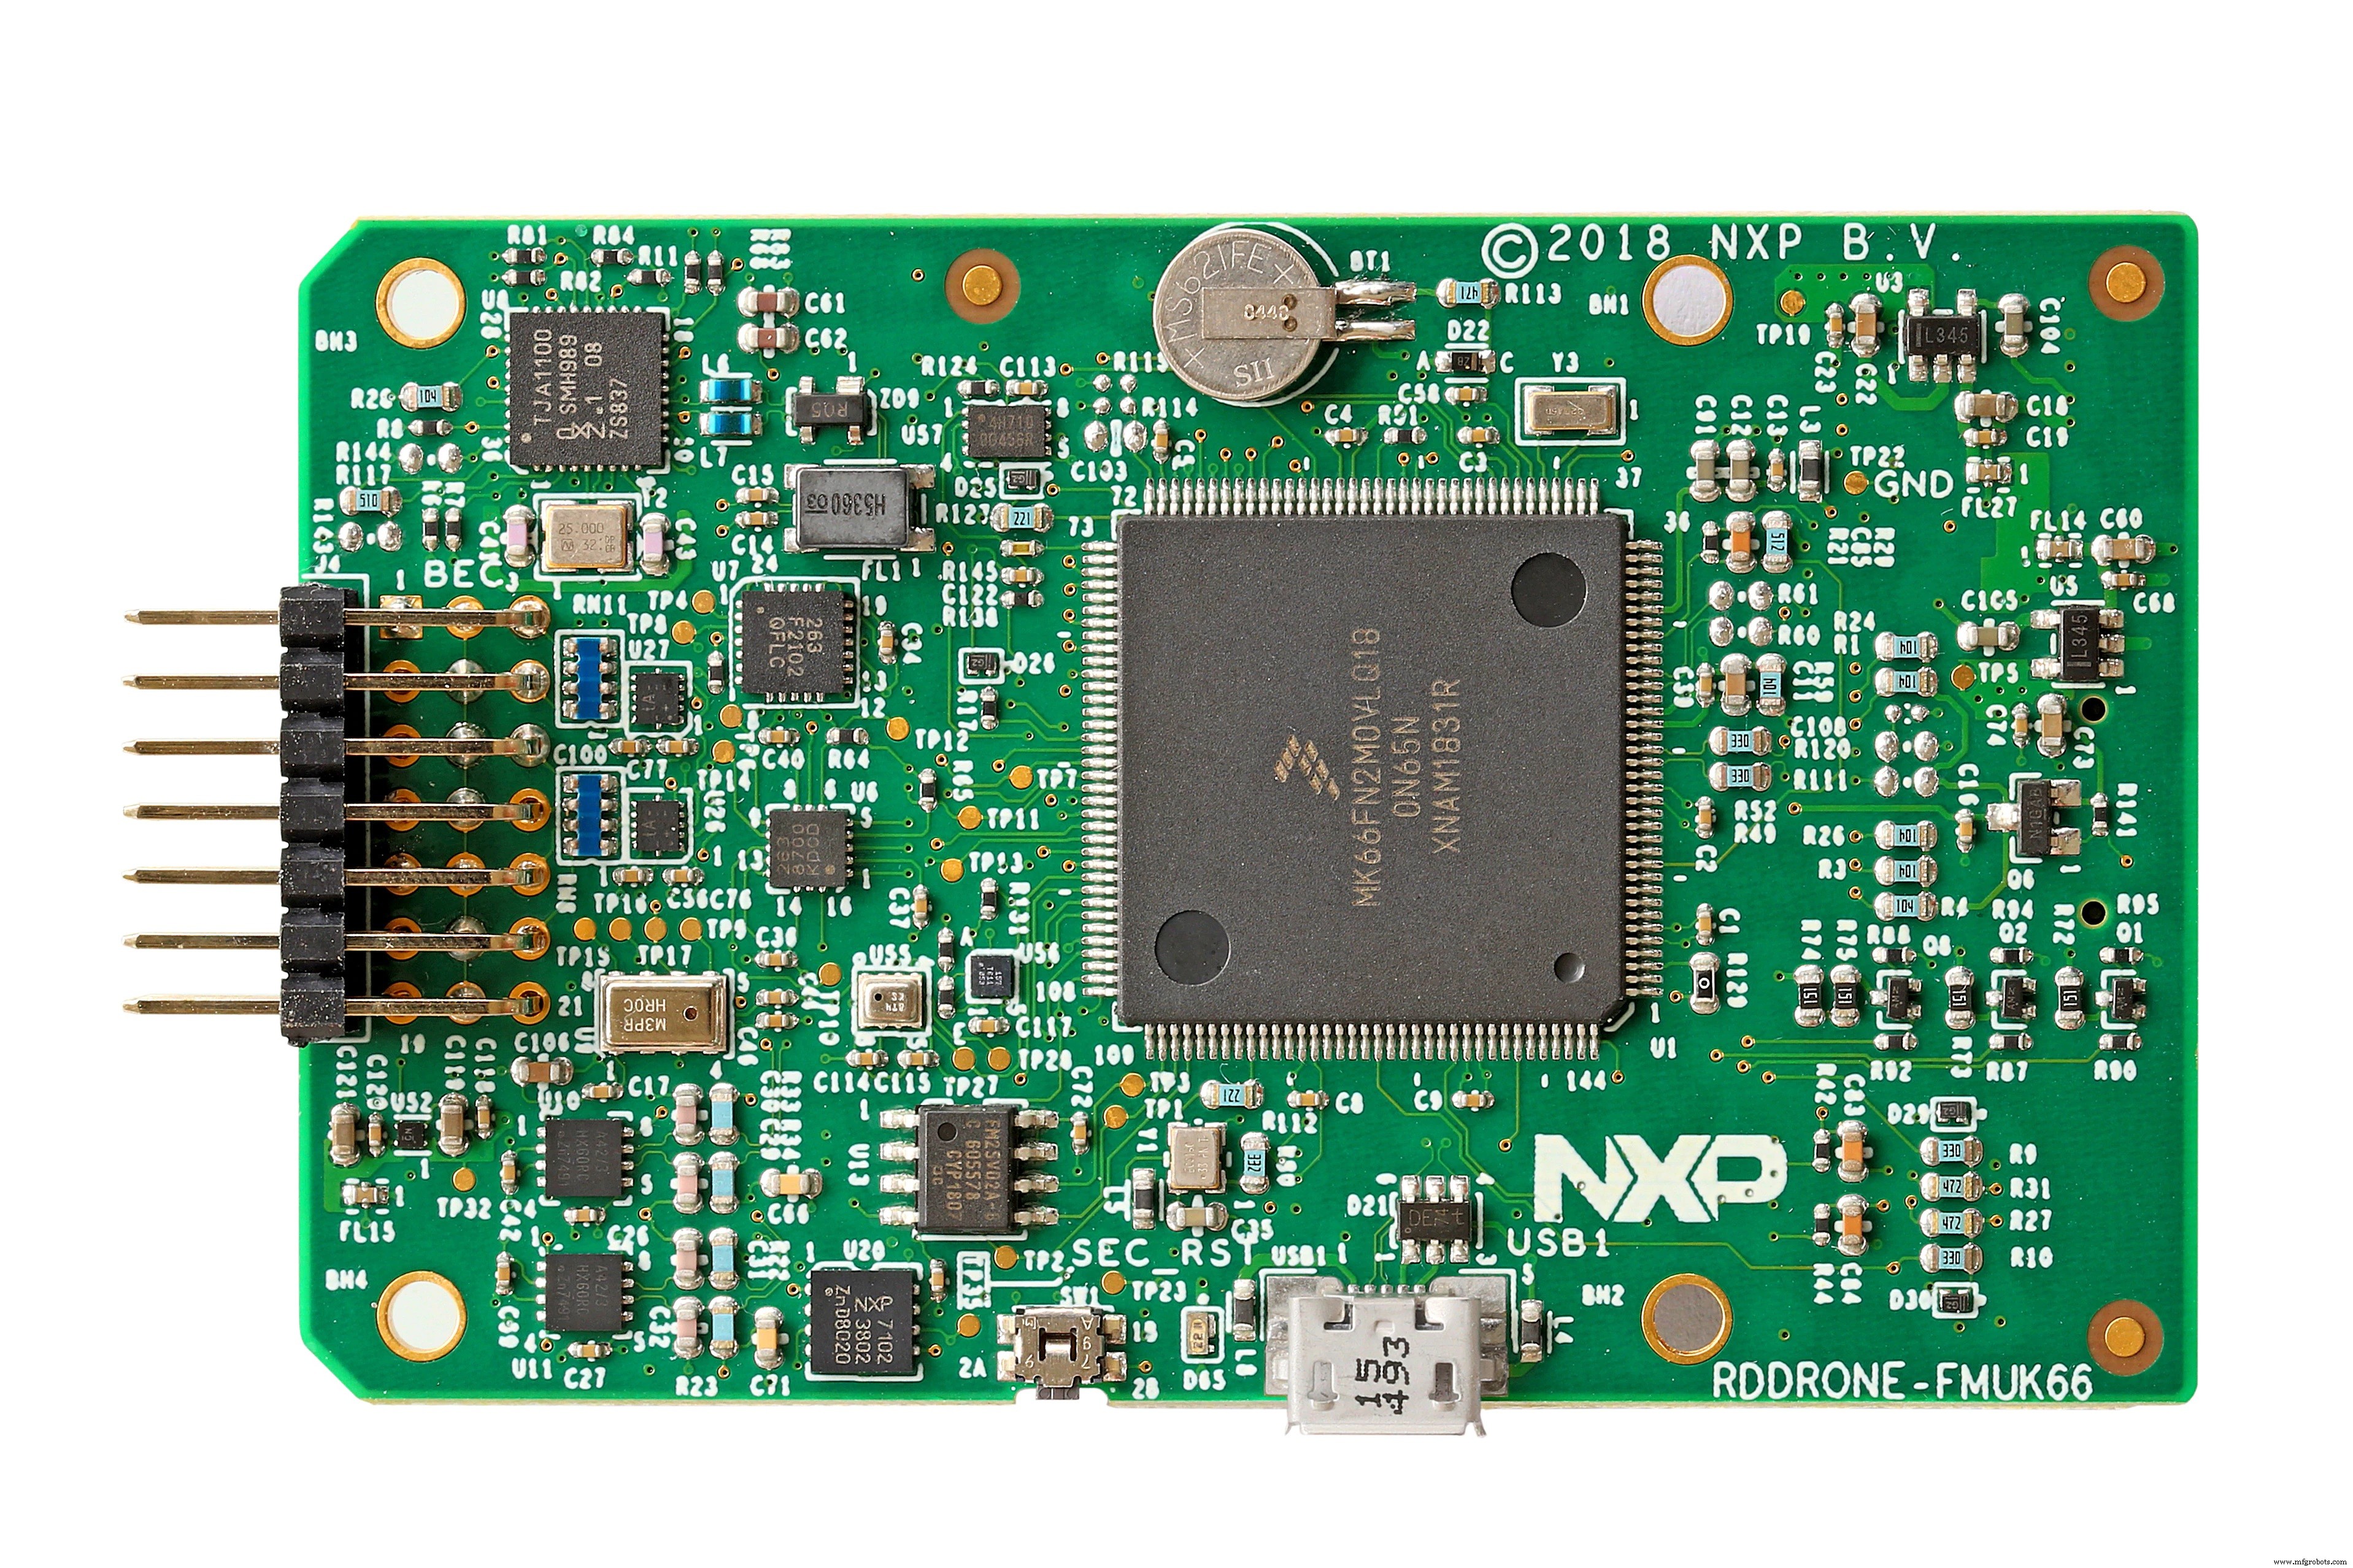
A unidade de voo RDDRONE-FMUK66 roda a stack de voo PX4.org — um framework padrão da indústria, licenciado BSD, que suporta controle de motor BLDC, GPS e outros sensores de posicionamento para navegação autônoma. É totalmente compatível com QGroundControl, disponível no desktop e como app mobile para Android e iOS.
Especificações de hardware: NuttX RTOS em MCU NXP Kinetis K66 (ARM Cortex-M4 @ 180 MHz, 2 MB flash), sensores NXP, transceptores CAN bus automotivos, e transceiver Ethernet two-wire 100BASE-T1 TJA110x.
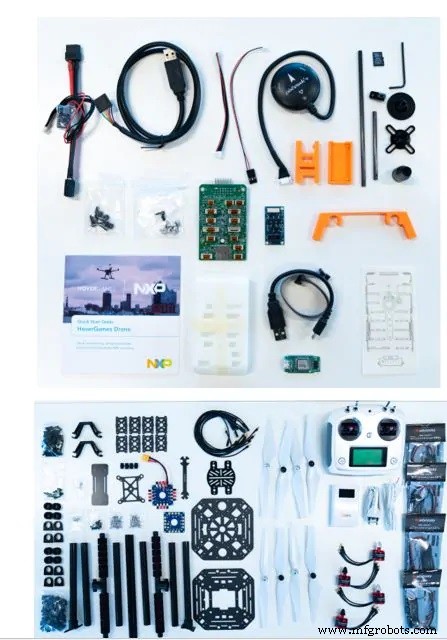
Outros componentes do kit incluem módulo de potência DC-to-DC, GPS NEO-M8N, safety switch, buzzer, LED de status RGB, cabo SEGGER J-Link EDU Mini/FTDI USB-TTL-3V3, motores BLDC 2212 920 kV, e ESCs 40 A OPTO.
Após montagem, o chassi oferece espaço para um adaptador Rapid IoT ou o NavQ i.MX 8M Mini, transformando o drone em uma plataforma de processamento de visão equipada com Linux, OpenCV e ROS.
"Um dos aspectos mais valiosos desta solução é sua abertura," diz Galloway. "Diferente de muitos drones comerciais que apenas expõem uma API, nosso controlador de voo e companion computer são hardware e software open-source. Esta transparência permite que desenvolvedores inovem, iterem e, por fim, construam um produto comercial em torno disso."
O kit custa US$ 450, com descontos adicionais para desenvolvedores participando dos programas HoverGames.
HoverGames incentiva participantes a escrever código que expanda funcionalidade do drone e a competir em desafios divertidos de software-racing. Suporte da comunidade vem através do canal PX4 Slack, GitHub e GitBook, onde desenvolvedores podem colaborar e receber orientação da NXP.
Desafios são enquadrados em torno de questões sociais reais — como simulações de limpeza de resíduos, monitoramento de vida selvagem, resposta a desastres, mitigação de crises de saúde e proteção ambiental. Participantes são encarregados de projetar soluções de software que poderiam fazer diferença tangível.
HoverGames Desafio 2, intitulado "Help Drones Help Others in Pandemics," acabou de lançar. Adiciona o computador de visão NavQ e convida inscritos a criar soluções baseadas em drone para entrega de medicamentos, comunicações de primeiros respondedores ou monitoramento agrícola durante escassez de mão de obra.
O desafio está aberto para inscrição em https://www.hackster.io/contests/hovergames2.
>> Este artigo foi originalmente publicado em nosso site irmão, EE Times Europe.
Integrado
- Plataforma GNSS u-blox M9 Alcança Precisão Nível Metro e Segurança Avançada
- Microchip Lança Trust Platform: Soluções Hardware IoT Seguras, Pré-Provisionadas
- Qualcomm Revela Snapdragon Wear 4100+ – 85% Aumento de Performance, 25% Mais Bateria e Câmeras 16-MP para Smartwatches de Próxima Geração
- Kit de Avaliação Mini‑Circuits VTRIG‑74 Capacita Pesquisadores a Construir Sistemas Avançados de Imaging 3D mmWave
- Qorvo Lança Kit Dev Wi‑Fi 6 Compacto com Protocolos IoT Integrados
- Mini-Circuits e Vayyar Lançam VTRIG-74: Kit de Desenvolvimento de Imageamento 4D por Ondas Milimétricas
- STMicroelectronics Lança AutoDevKit: Acelerando Design de ECU Automotiva
- Eta Compute e Edge Impulse Fazem Parceria para Entregar Edge IA Ultra-Baixo Consumo com Processador ECM3532
- Kit de Desenvolvimento RSL10 Mesh Capacita Redes BLE Ultra-Baixo Consumo
- Drone Pi: Quadricóptero Multiwii & Raspberry Pi de Modo Duplo para Controle por Smartphone e Remoto