



Escolhendo o Sensor de Motor Certo: Guia para Feedback Preciso
Em muitas aplicações de controle de movimento, é necessário saber a posição, velocidade e talvez até aceleração do rotor de um motor ou sua carga. Dependendo da aplicação e especificidades do design, o controlador do motor pode precisar saber esses parâmetros precisamente, aproximadamente, ou talvez não. Ao conhecer a situação do motor e status do rotor, o controlador do motor tem um cenário de malha fechada (Figura 1).
Claro, a velocidade, posição e aceleração de um motor estão intimamente ligadas. Como velocidade é a derivada (taxa de variação temporal) de posição e aceleração é a derivada de velocidade, é possível determinar todos os três fatores, mesmo conhecendo apenas um deles (também note o complemento: velocidade é a integral de aceleração e posição é a integral de velocidade).

No entanto, na prática, este método de determinar parâmetros associados é frequentemente (mas nem sempre) inadequado devido a resolução e ruído. Por exemplo, saber que o rotor completou outra revolução informa sobre todas as três variáveis, mas com resolução muito baixa e geralmente inaceitável. Dependendo da aplicação, a resolução e precisão necessárias podem variar de grosseira a moderada a precisa. Uma ferramenta de máquina CNC precisa de informação precisa do rotor, um controlador de vidro elétrico de automóvel pode aceitar dados aproximados, e uma lavadora ou secadora de roupas ficará satisfeita com apenas informação grosseira.
Fechando o Loop
Para sensoriamento de posição ou movimento do rotor, as opções mais comuns são resolvers, codificadores ópticos ou capacitivos, e dispositivos de efeito Hall, em ordem aproximadamente decrescente de precisão, resolução e custo. Estes sensores são muito diferentes em seu design físico, implementação e interface elétrica, então usuários devem entender o que é necessário, qual a melhor escolha em uma dada aplicação, e como farão a interface do sensor com a circuitaria do controlador.
Codificadores incrementais — usados quando apenas posição relativa é necessária ou custo é um problema — são tipicamente usados com motores de indução CA. Em contraste, codificadores absolutos — que dão uma saída binária diferente em cada posição, para que a posição do eixo seja determinada absolutamente — são frequentemente pareados com motores brushless de ímã permanente em aplicações servo. A aplicação, claro, é o fator primário que determina se informação incremental ou absoluta é necessária.
Embora a maior parte do controle de motor agora seja feita via loop de controle digital, o sinal do sensor em si é ou todo analógico e precisa ser digitalizado ou é um sinal digital mas com tensões e outros atributos que o tornam incompatível com circuitaria digital padrão. Embora alguns dos sensores de feedback sejam oferecidos com saídas brutas que podem ser adaptadas como preferido, muitos também têm saídas condicionadas, prontas para interface, compatíveis com portas, formatos e protocolos padrão de I/O.
Embora mais resolução possa parecer uma boa ideia, pode não ser na prática. Demais de uma coisa aparentemente boa — resolução — pode tornar um sistema mais lento exigindo processamento extra de informação que não é necessária ou útil, então limitar a resolução ao mínimo necessário é uma boa ideia.
Resolvers
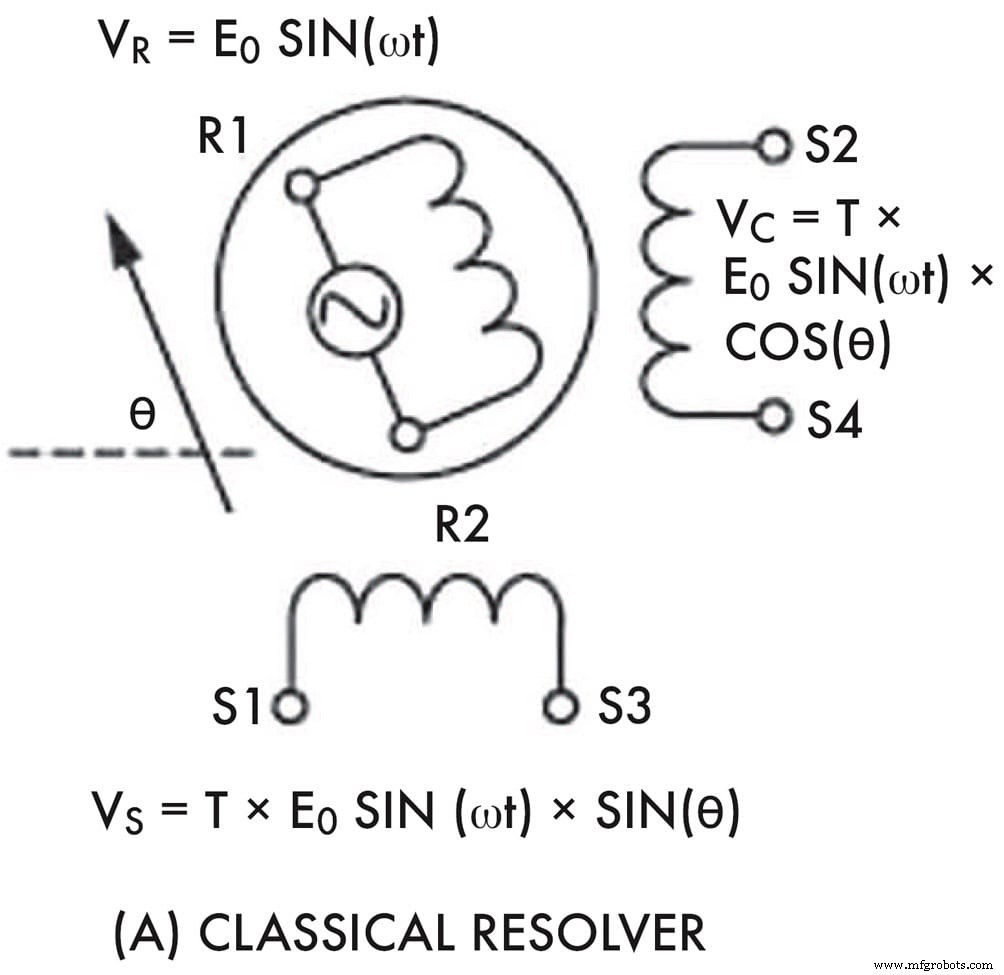
Resolvers são transdutores de posição absolutos extremamente precisos e robustos. São baseados em princípios fundamentais de transformador, com um enrolamento primário mais dois enrolamentos secundários, orientados em quadratura (90°) um em relação ao outro (Figura 2). A razão efetiva de espiras e polaridade entre o primário e secundários varia, dependendo do ângulo do eixo. O primário é excitado com uma forma de onda AC de referência em frequência constante, que pode variar de 50 Hz/60 Hz a vários cem kHz, e as saídas dos enrolamentos secundários estarão fora de fase por causa de sua colocação física. As tensões de pico dos secundários variarão conforme o eixo gira e serão proporcionais ao ângulo do eixo. Demodulando estas saídas usando o sinal primário como referência, a circuitaria do resolver pode fornecer uma leitura de alta resolução do ângulo do eixo.
O resolver não é apenas preciso, mas também robusto. Resolvers não têm contato físico entre lados primário e secundário, não têm escovas ou mancais separados além dos do próprio motor, não têm pontos de atrito que causarão desgaste de peças, e não têm oportunidade para contaminantes (como óleo) interferirem na operação. Resolvers são usados extensivamente em situações extremamente desafiadoras, como medição de ângulo em canhões militares, por causa de sua robustez mecânica e desempenho.
No entanto, resolvers tendem a ser grandes e relativamente caros comparados a alternativas e requerem uma quantidade relativamente grande de potência, o que é frequentemente inaceitável em aplicações de baixa potência. Eles também requerem circuitaria relativamente complexa para geração e demodulação das formas de onda AC, embora isso seja muito menos impedimento com CIs modernos. Eles fornecem indicação de posição absoluta na energização e não requerem nenhum movimento para indexar ou determinar o ângulo inicial. Este recurso é obrigatório em algumas situações e irrelevante em outras.
Codificação para Posição, Não Dados

Um codificador óptico (o termo codificador aqui não está relacionado à codificação de dados digitais) em uma leitura de posição incremental usa uma fonte de luz (LED), dois fotosensores em quadratura, e um disco de vidro ou plástico entre eles (Figura 3). O disco tem linhas finas gravadas irradiando de seu centro e, conforme gira, os sensores veem padrões de luz e escuro.
O número de linhas no disco, e algumas outras técnicas, determina a resolução, que é tipicamente 1.024, 2.048, ou mesmo até 4.096 contagens por revolução. Ao contrário do resolver tipo transformador, o codificador óptico não era um dispositivo de mercado de massa até o desenvolvimento de LEDs de longa vida e fotosensores eficientes.
A disposição física dos sensores permite que o codificador determine a direção de rotação. Um circuito básico traduz os trens de pulsos dos dois sensores (chamados saídas A/B) em um par de fluxos de bits indicando tanto movimento quanto direção (Figura 4).

O codificador é um indicador incremental, não absoluto, de movimento. Para determinar posição absoluta, a maioria dos codificadores adiciona uma terceira trilha e fotosensor como trilha de referência zero indicadora; o eixo deve girar o suficiente para passar a posição de referência zero para isso sinalizar. Leitura de posição relativa verdadeira pode ser adicionada a um codificador óptico, mas isso adiciona complexidade à unidade.
Codificadores ópticos oferecem muito boa resolução, mas não são tão robustos quanto resolvers. Sujeira pode interferir com o caminho óptico e o disco do codificador pode sujar. No entanto, seu desempenho é mais que adequado para muitas aplicações e eles são pequenos, leves, de baixa potência, fáceis de interligar, e de baixo custo.
Codificadores ópticos típicos para aplicações de motor e rotação são os módulos de dois canais HEDS-9000 e HEDS-9100 similares da Avago Technologies (Broadcom). Estes módulos de alto desempenho e baixo custo consistem de uma fonte LED com lente e um circuito integrado de detector encerrado em um pequeno pacote plástico em forma de C, junto com eletrônica de drive e interface (Figura 5). Eles têm uma fonte de luz altamente colimada e arranjo físico especial de fotodetector, então são muito tolerantes a desalinhamento de montagem. (O disco, chamado roda de código, é comprado separadamente, com resolução de 500 CPR e 1.000 CPR para o HEDS-9000 e entre 96 CPR e 512 CPR para o HEDS-9100. Os módulos fornecem dois canais de saídas digitais A e B compatíveis com TTL e requerem uma única fonte de 5 V.)

A série CUI AMT10 é uma alternativa ao codificador óptico, baseada em princípios capacitivos em vez de ópticos (Figura 6). Estes codificadores oferecem uma gama de unidades modulares robustas, de alta precisão, disponíveis em versões incremental e absoluta, com resolução de até 12 bits (contagem de 4.096) selecionável pelo usuário entre 16 valores via um interruptor DIP (dual in-line package) de quatro posições. As saídas de quadratura A/B compatíveis com CMOS destes unidades são reportadas via interface serial periférica padrão (SPI).

Ao contrário de codificadores ópticos, os dispositivos CUI AMT usam um padrão repetido e gravado de condutores nas partes móveis e não móveis do codificador. Conforme o codificador gira, a capacitância relativa entre as duas partes aumenta e diminui e esta mudança na capacitância é detectada, de forma análoga às saídas dos fototransistores em um codificador óptico. Sujeira e outros contaminantes têm pouco efeito prejudicial aqui.
Lembre-se que um resolver ou codificador também é um dispositivo mecânico com considerações de montagem bem como requisitos de compatibilidade elétrica. Para minimizar problemas de estoque e inventário, a CUI oferece a série AMT10 com uma ampla gama de mangas, tampas e bases de montagem, para que o mesmo codificador básico possa ser usado em uma ampla gama de diâmetros de eixo e instalações.
Resolvers e codificadores podem produzir leituras básicas com resolução tão alta quanto 1/100 de grau (0,6 minutos de arco) ou melhor, mas precisão não é o mesmo que resolução (novamente, algumas aplicações se preocupam mais com um do que com o outro). Independentemente de o design usar resolver ou codificador, fontes de erro ocorrem por causa de temperatura, velocidade de rastreamento de mudanças, mudanças de fase indesejadas, e outros fatores. No entanto, fornecedores destas unidades desenvolveram maneiras de eliminar, cancelar ou compensar muitas dessas deficiências, frequentemente usando circuitaria baseada em CI entre a saída bruta do sensor e a saída condicionada que vai para o controlador do sistema.
Dispositivos de Efeito Hall Vêm com Força
Outra classe de dispositivo de codificação ou sensor também é baseada em um princípio antigo que requer eletrônica semicondutora moderna e embalagem para se tornar amplamente acessível, disponível e eficaz. Além disso, a circuitaria de interface crítica, que pode fazer uso da voltagem minúscula e facilmente interligá-la a um sistema, agora está disponível on-chip, simplificando ainda mais o uso desta tecnologia. Dispositivos de efeito Hall podem ser usados para detectar fluxo de corrente através de um condutor que é parte do sensor, ou a presença ou ausência de um campo magnético próximo.

O que conhecemos como efeito Hall foi descoberto por Edwin Hall em 1879; uma diferença de potencial — a tensão Hall — é produzida através de um condutor elétrico em ângulo reto a uma corrente elétrica no condutor e um campo magnético perpendicular à corrente (Figura 7).
Alguns sensores de efeito Hall vão muito além de incorporar apenas o elemento sensor em si. O sensor de posição Triaxis Melexis MLX90367 é um sensor IC monolítico absoluto sensível à densidade de fluxo aplicada ortogonalmente e parallelamente à superfície do IC. É sensível aos três componentes da densidade de fluxo, o que permite ao MLX90367 (com o circuito magnético correto) decodificar a posição absoluta de qualquer ímã móvel (como posição rotativa de 0 a 360°).

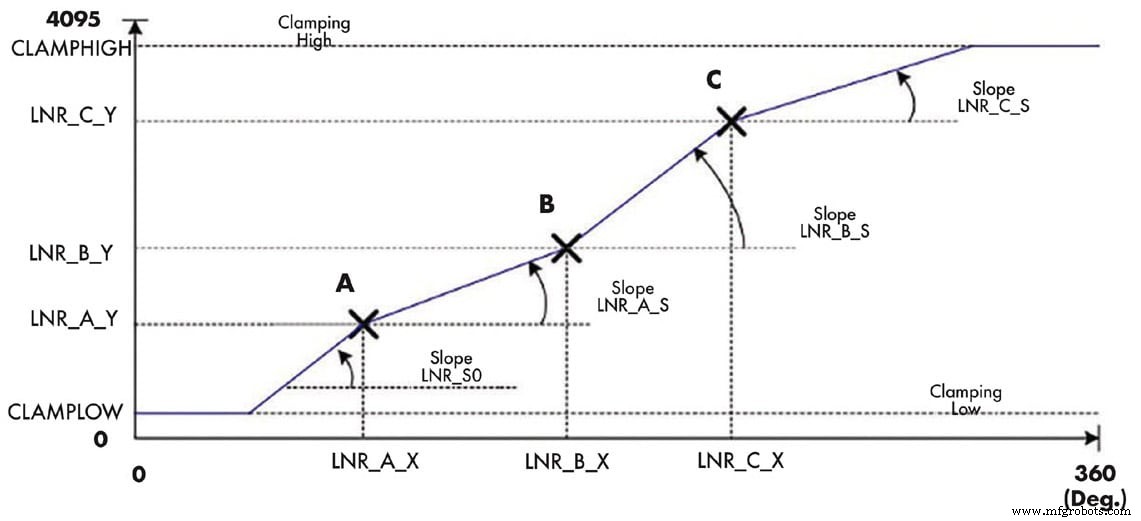
Internamente, este dispositivo de resolução de 12 bits inclui processamento de sinal on-chip, com um microcontrolador e DSP (Figura 8), para que possa realizar cálculos necessários mais correções para não-linearidades inerentes e mais (Figura 9). Também suporta uma ampla gama de funções selecionáveis pelo usuário, recursos e vários formatos de saída incluindo um formato avançado com correção de erro embutida chamado SENT (SAE J2716-2010), amplamente usado em aplicações automotivas.
A maioria dos codificadores magnéticos de efeito Hall usa uma roda acoplada ao eixo do motor e a roda tem um conjunto de polos norte e sul magnetizados ao redor de seu perímetro; é a analogia magnética à roda ranhurada do codificador óptico. A roda é geralmente feita de ferrite moldado por injeção incorporado com o array de polos. Uma roda típica é magnetizada com 32 polos (16 norte e 16 sul), então a resolução é muito menor que a de um codificador óptico ou resolver, mas frequentemente suficiente para muitas situações. Uma instalação típica tem três sensores de efeito Hall, espaçados 120° eletricamente, para detectar comutação da roda.
Resumo
Projetistas que devem detectar posição, velocidade ou aceleração de motor têm uma ampla variedade de opções cobrindo os muitos parâmetros-chave e atributos de desempenho. Resolvers, codificadores ópticos e capacitivos, e dispositivos de efeito Hall têm longos e comprovados históricos, mais amplo suporte via know-how de aplicações.
A escolha pode ser impulsionada por um fator predominante — como robustez ou baixa potência — ou por uso tradicional e costumeiro em uma dada situação. Uma vez decidida a tecnologia básica a ser usada, muitos fornecedores viáveis e peças de cada um estão disponíveis, então a decisão sobre um dispositivo específico pode exigir alguma pesquisa para entender melhor as trocas.
Este artigo foi escrito por Bill Schweber para Mouser Electronics, Mansfield, TX. Para mais informações, visite aqui .
Sensor
- Renesas Lança Microcontroladores RX72T para Controle Avançado de Servo em Robôs Industriais
- IPS2200: Sensor de Posição Indutivo de Alta Velocidade e Precisão para Motores Industriais
- 5 Perguntas-Chave para Guiar a Seleção de Materiais para Produtos Modernos
- Sensor de Deformação Ultra-Sensível e Durável Revoluciona Têxteis Inteligentes
- Sensor de Gás Vestível com Autoaquecimento Avançado para Monitoramento Preciso de Saúde e Ambiente
- Sensor de Oxigênio Compacto e Sem Fio: Monitoramento Remoto Confiável para Recém-Nascidos
- Insight: Sensor Tátil Macio Aumenta Sensibilidade ao Toque de Robôs
- Sensor Ultra-Fino Revolucionário Melhora Funcionalidade de Lentes de Contato Inteligentes
- Sensor de Posição Indutivo Sem Contato Desenvolvido pela NASA para Controle de Movimento Preciso
- Filme Sensor Avançado TOMOPLEX para Monitoramento Aeroespacial em Tempo Real