



Carregador Avançado de Bateria 9V NiMH – Inteligente, Preciso e Confiável – Versão 1
Componentes e Materiais
| Componente | Quantidade | Observações |
|---|---|---|
| Arduino UNO | 1 | |
| SparkFun I2C DAC Breakout - MCP4725 | 1 | |
| Regulador Linear Ajustável (LM317) | 1 | |
| Amplificador Operacional Dual LM358 (TI) | 1 | |
| Resistor 6.8k ohm | 2 | |
| Resistor 3.3k ohm | 1 | |
| Resistor 5.1k ohm | 1 | |
| Resistor 1k ohm | 1 | |
| Resistor 10 ohm (sensor corrente) | 1 | |
| Relé (genérico, 5V) | 1 | |
| Resistor 20k ohm | 1 | |
| Fonte Protoboard 5V/3.3V (SparkFun) | 1 | |
| Fonte 17V | 1 | |
| Módulo LCD I2C 1602 YwRobot | 1 |
Sobre o Projeto
Procurei carregador inteligente que carregue bateria 9V NiMH em poucas horas e não encontrei. Todos eram "burros": corrente de carga desconhecida, sem término automático ao completar carga. Isso sobrecarrega e reduz vida útil. Decidi criar carregador "inteligente".
Versão 1 mantém simplicidade: carga corrente constante, término automático (dV/dt), carga de manutenção (trickle), medição de carga transferida.
Próxima versão: descarga, medição de capacidade, ciclagem.
AVISO: Carregar bateria com corrente alta pode causar explosão ou incêndio. Não deixe carregador sem supervisão. Não tente carregar baterias não recarregáveis (alcalinas). Testado apenas com NiMH (uso por sua conta e risco; sem responsabilidade por danos por bugs no design/código). Outros tipos de bateria exigem modificação no código.
Teoria
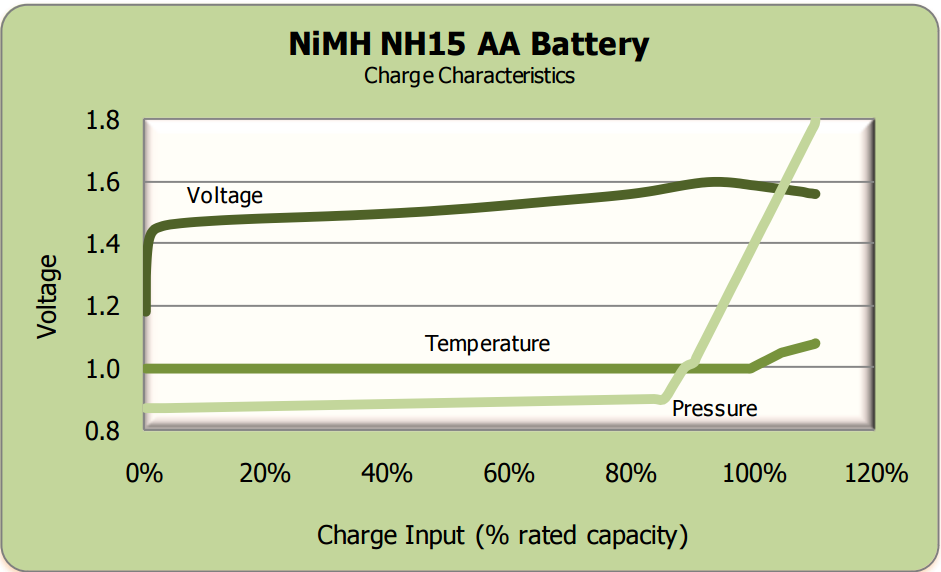
Fatos úteis para entender parâmetros do carregador:
- C = corrente igual à capacidade nominal da bateria
- Carregando a taxa C, tensão de célula única pode chegar a 1.6V (mais alta em baterias velhas)
- Tensão nominal célula = 1.2V; célula carregada = até 1.5V circuito aberto
- Trickle recomendado < 0.025 C (C/40) após carga completa
- Duas opções principais para NiMH:
- Carga rápida: 0.5C–1C. Monitorar estado e terminar por dV/dt (taxa variação tensão) ou dT/dt (taxa variação temperatura)
- Carga lenta: 0.1C. Tempo 14–16h. Término por timer. dT/dt impossível em correntes baixas. dV/dt pode ser confiável abaixo de 0.5C
Parâmetros Básicos do Circuito de Carga
Bateria 9V geralmente tem 7 células em série (às vezes 6 ou 8). Regulador deve prover tensão de carga até 8×1.6=12.8V. Dropout do LM317 ~2V → fonte ~15V (sem contar queda no resistor sensor).
Para corrente máxima 200mA e resistor sensor 10Ω, queda adicional = 2V → fonte 17V necessária.
Célula totalmente descarregada pode ter tensão muito baixa, até negativa. Tensão mínima do regulador idealmente 0, mas LM317 mínimo ~1.2V.
Circuito

Explicação do Circuito
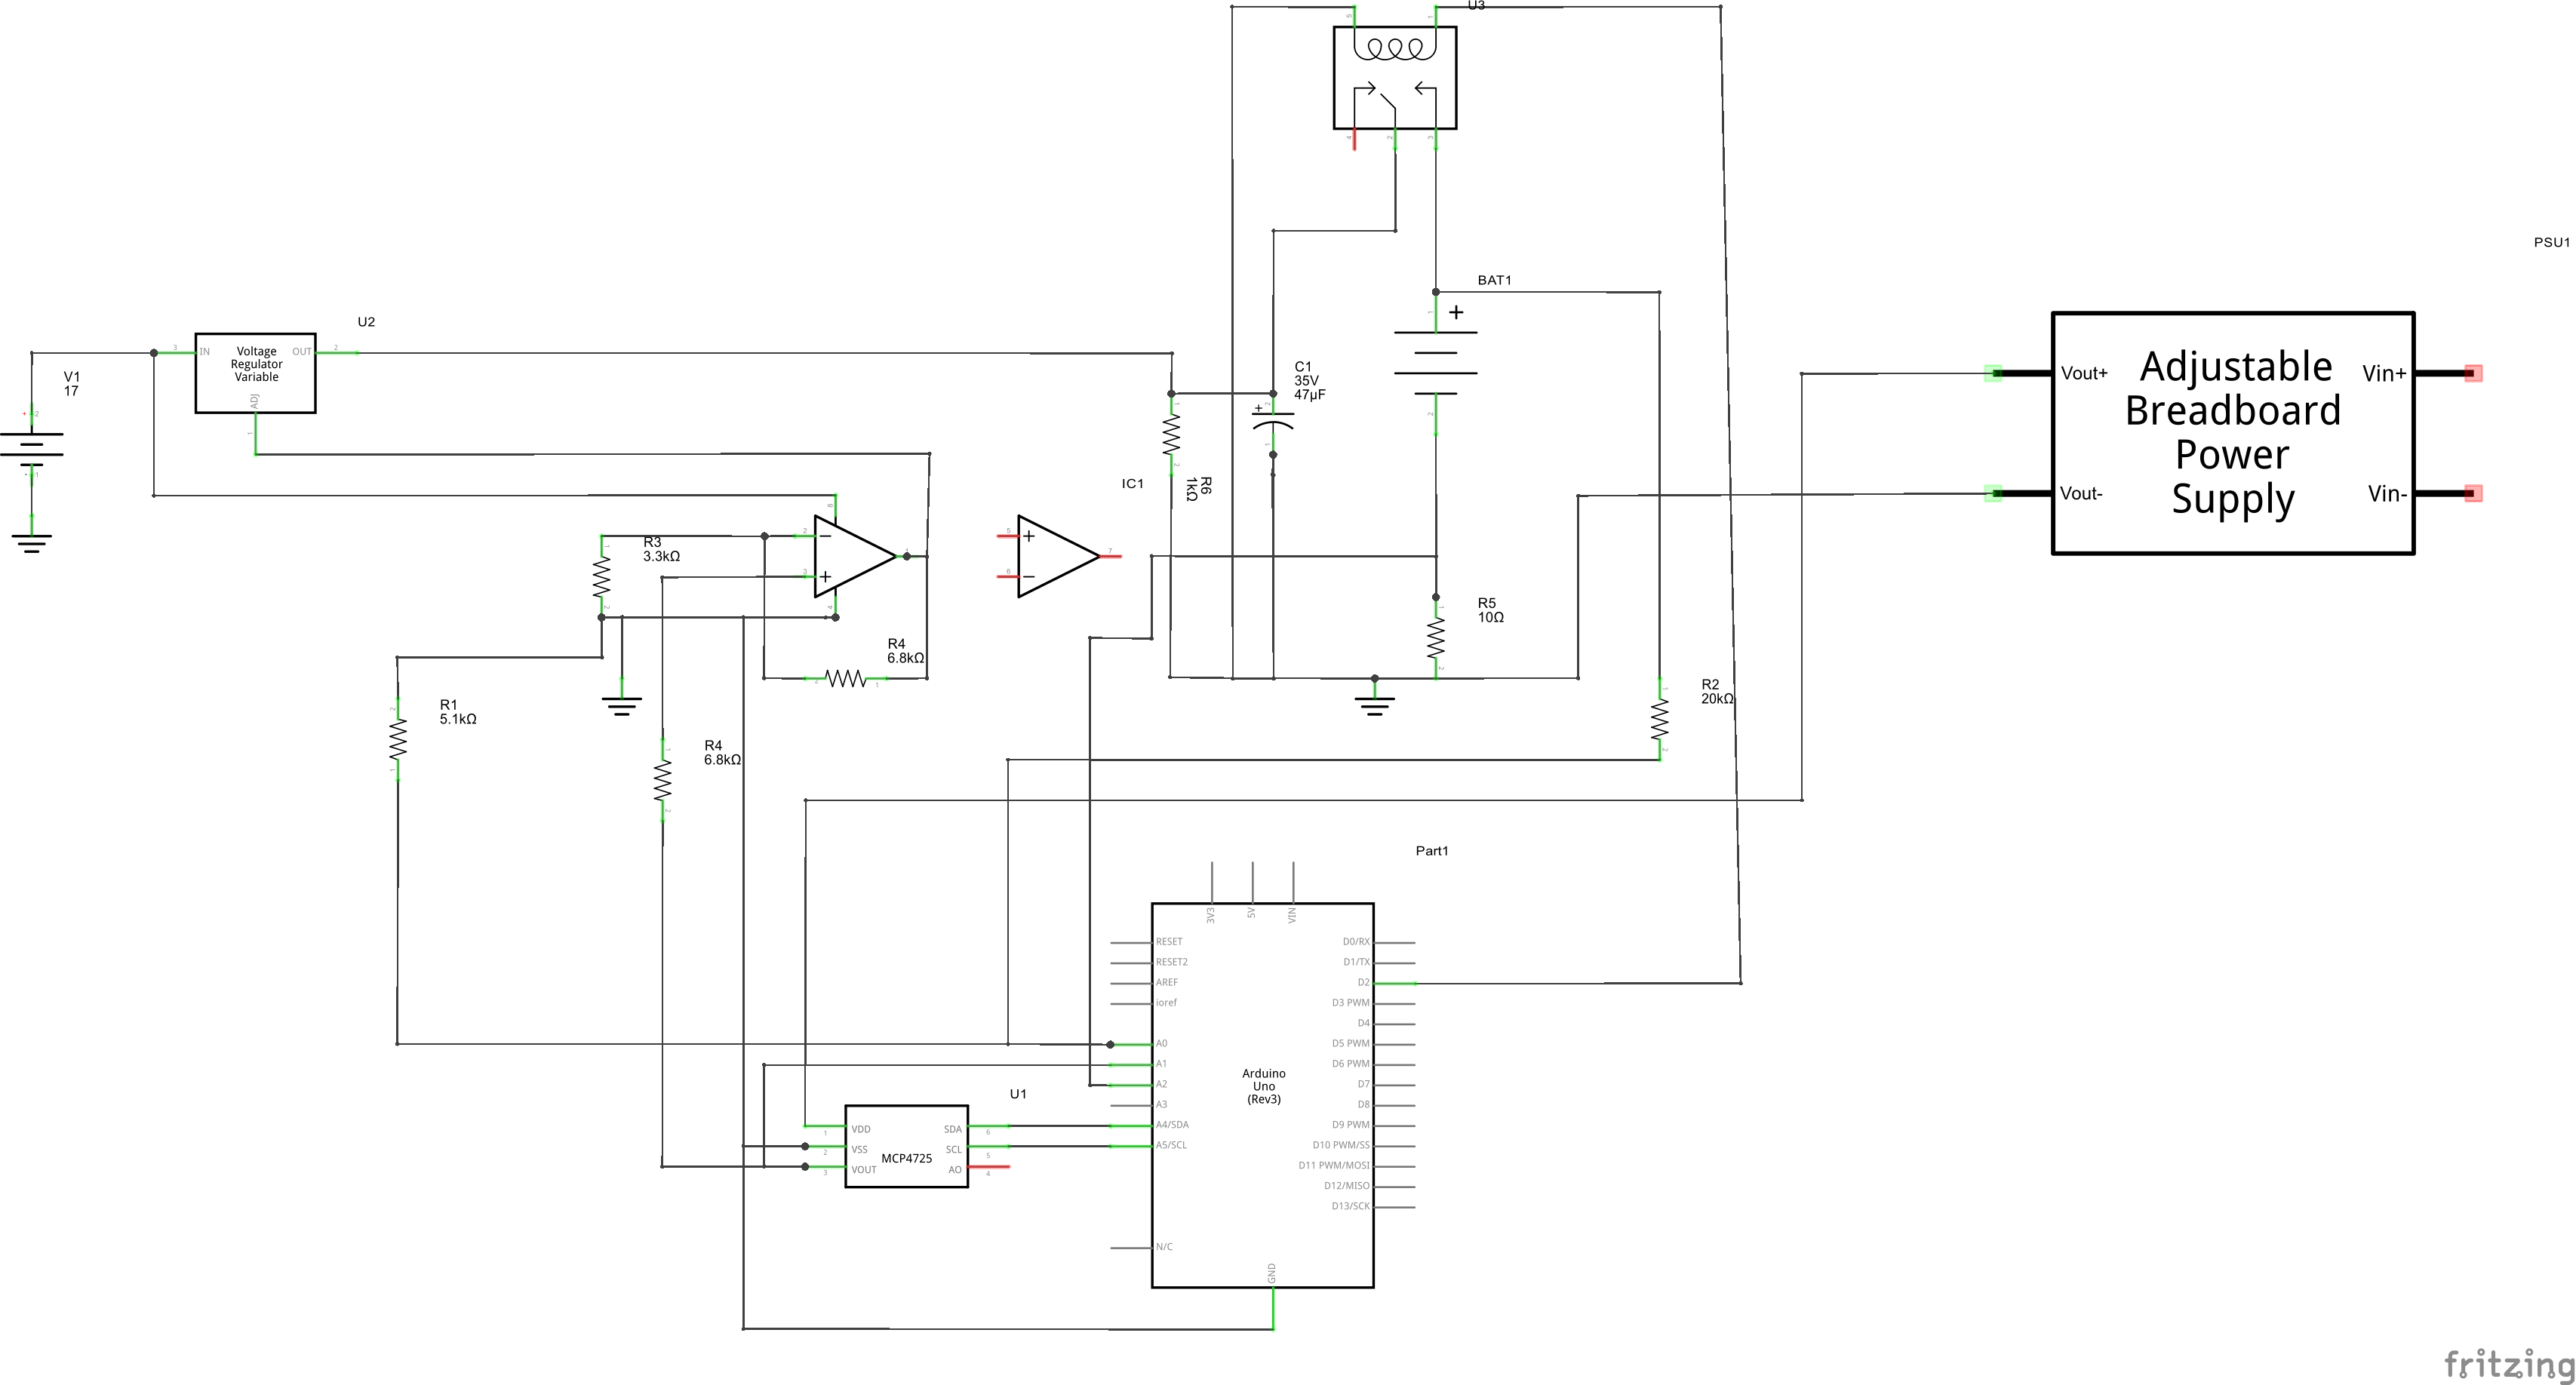
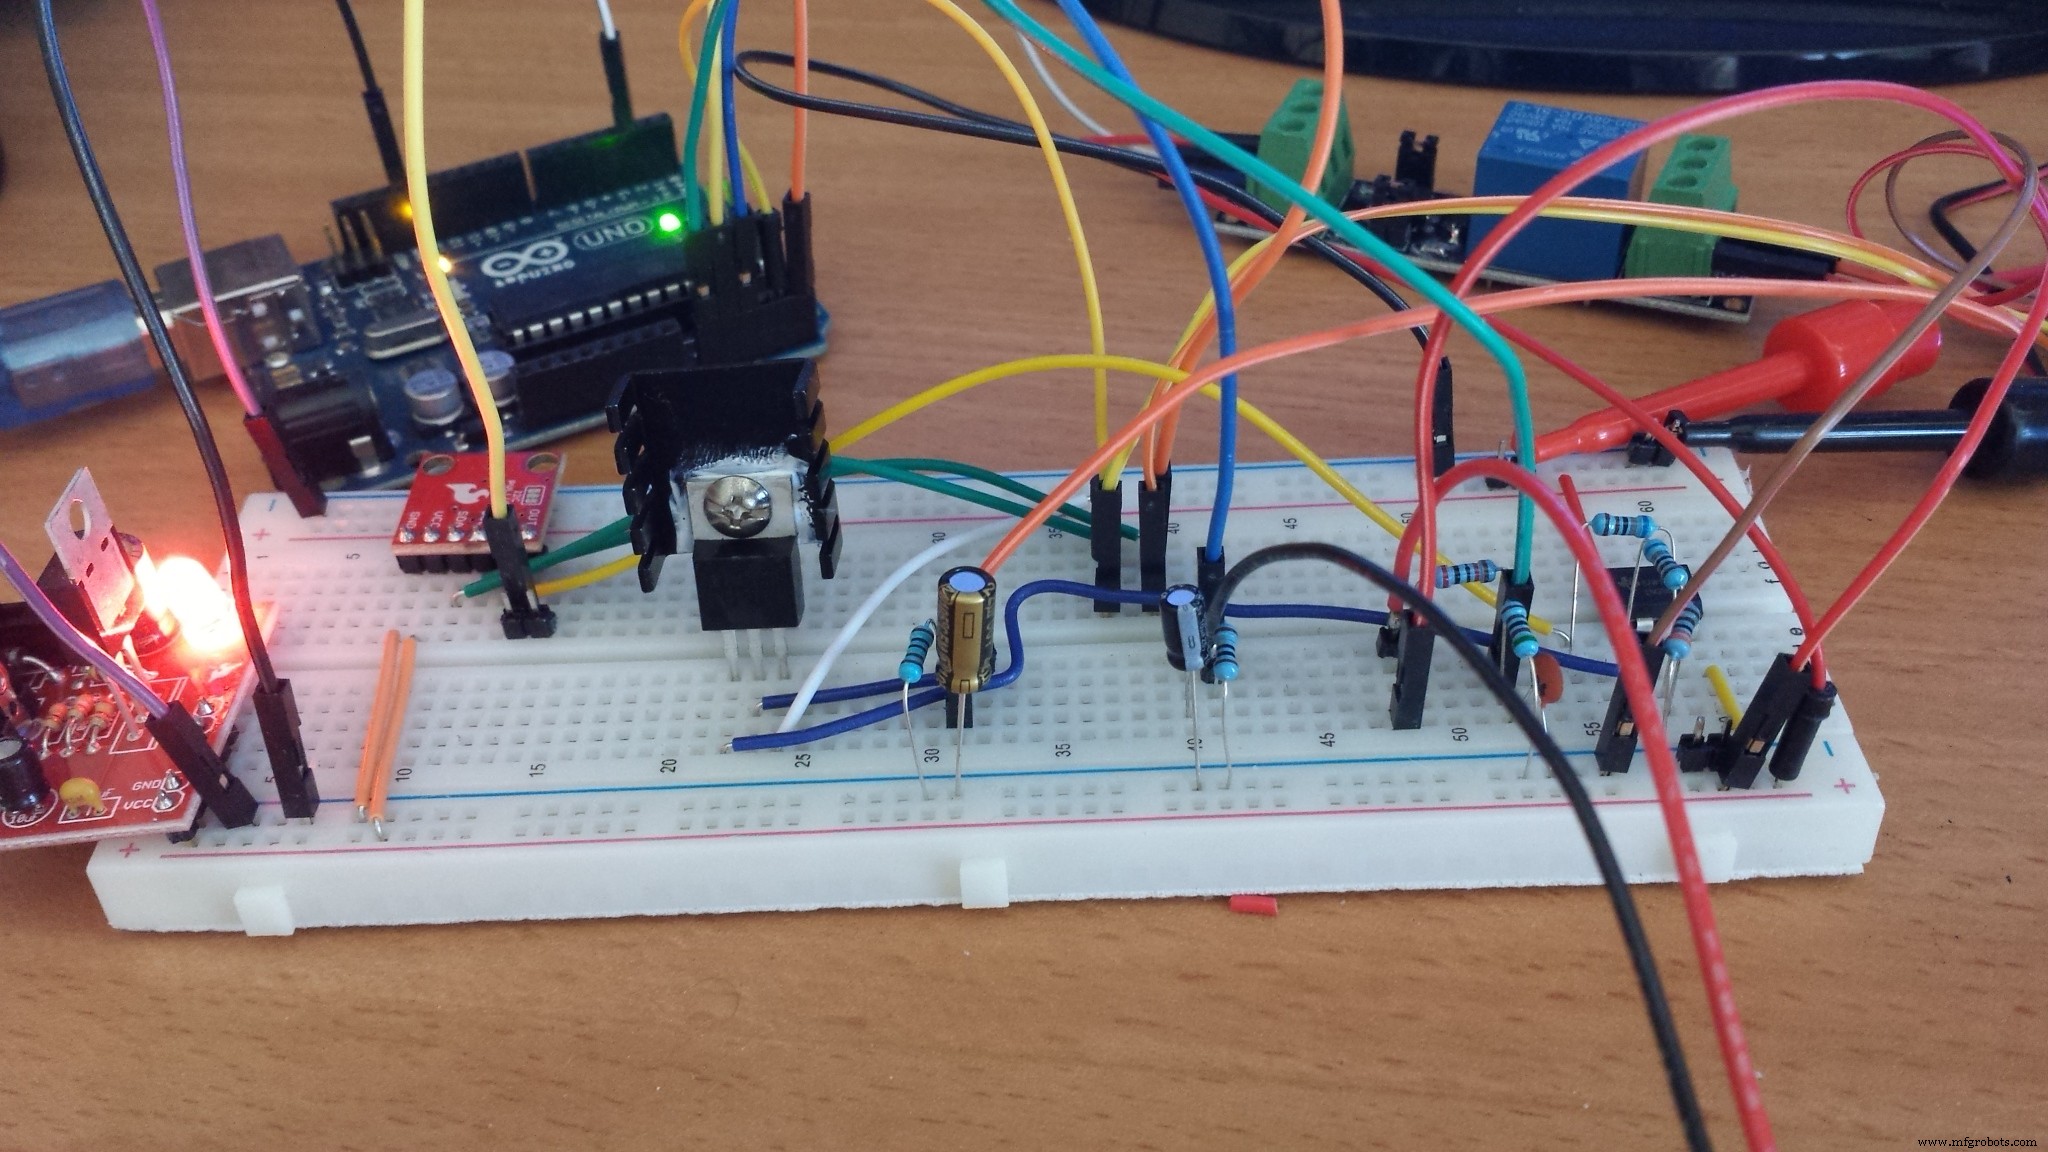
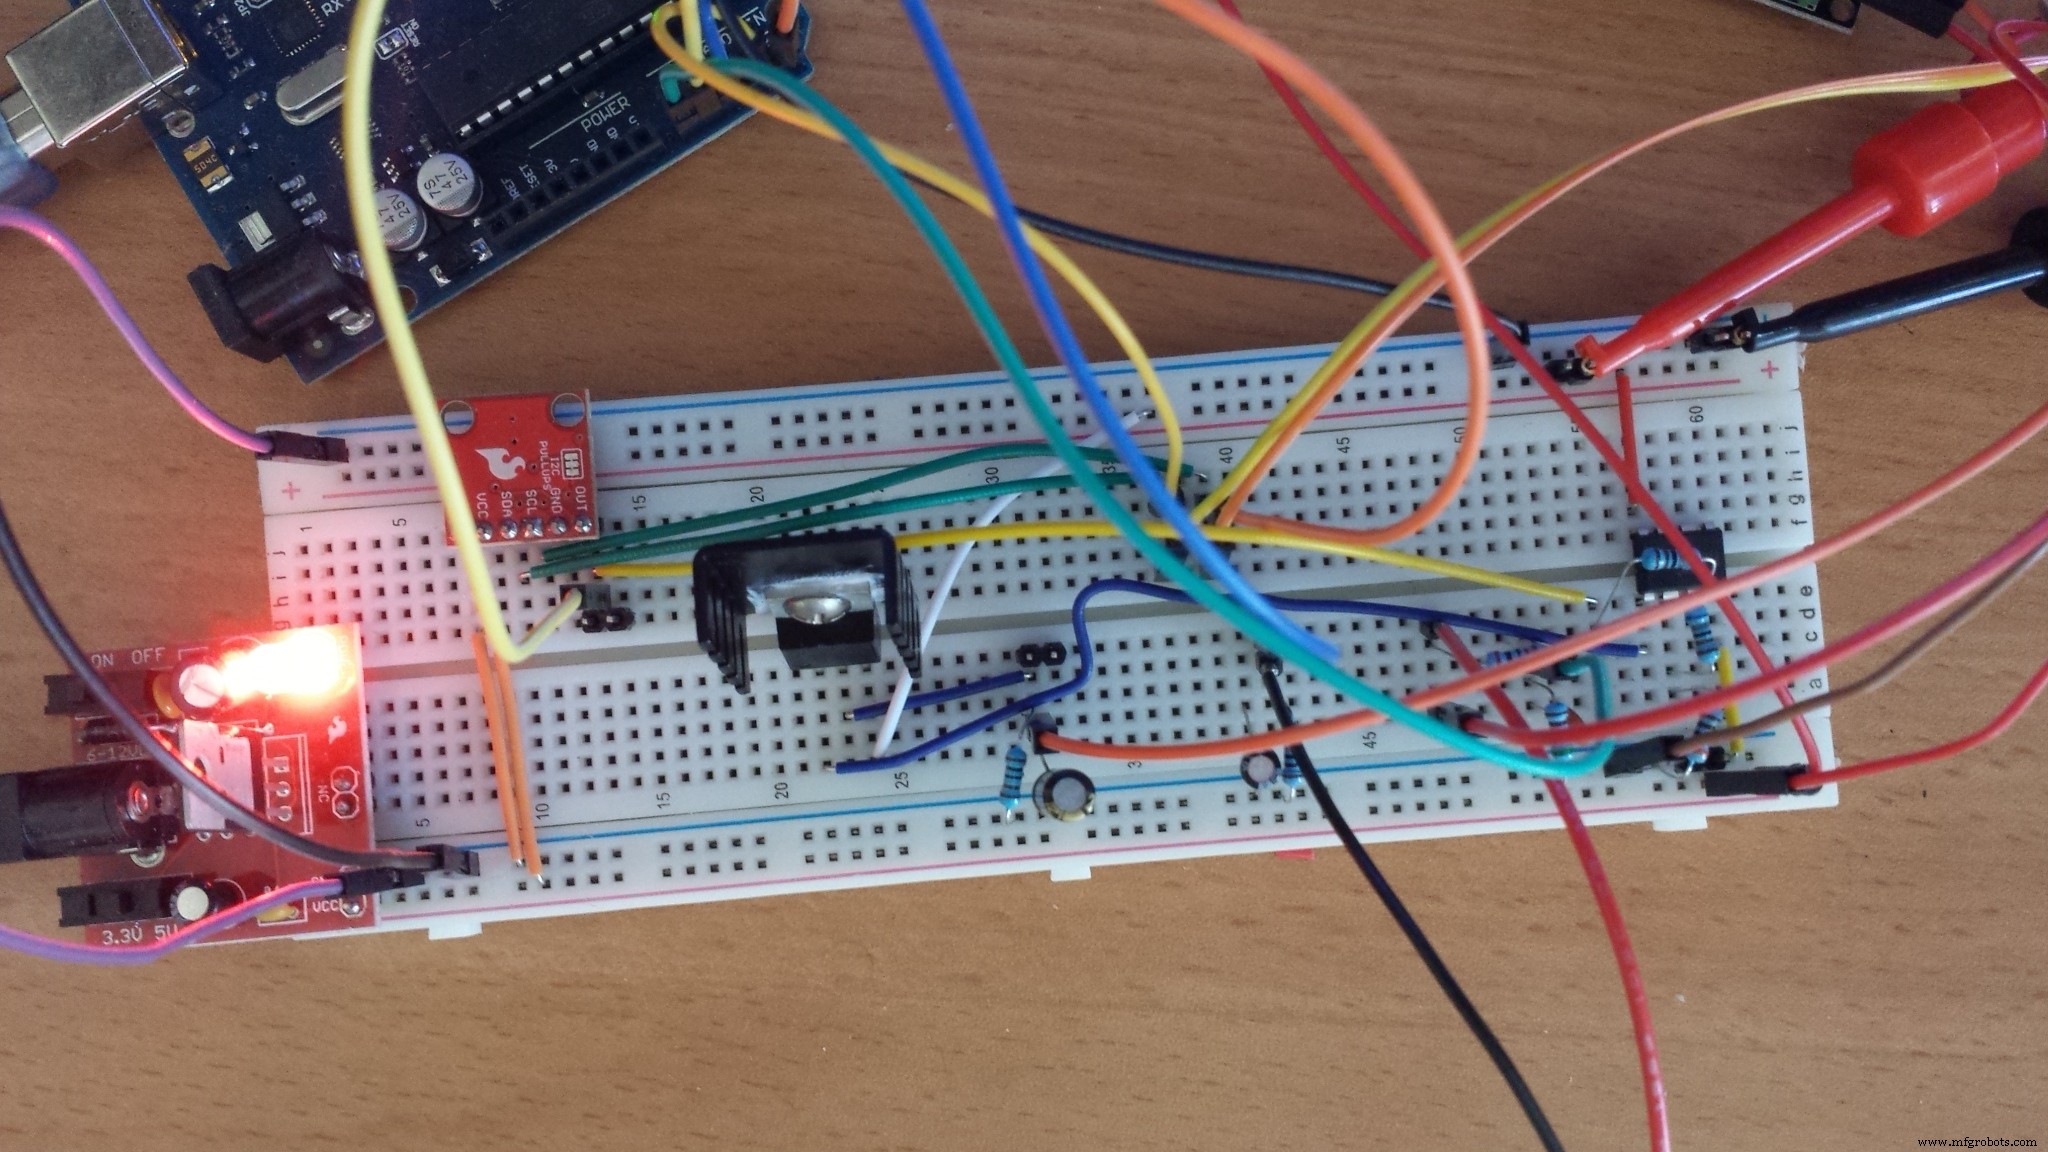
Ideia base: medir corrente de carga e ajustar tensão do regulador até corrente desejada. Corrente medida pela queda de tensão no resistor sensor R5. I = V/R.
- MCP4725 (DAC I2C 12-bit): controla tensão via I2C (0–5V). Para faixa 0–15V, usa amplificador operacional LM358. Ganho = 1 + R4/R3 = 1 + 6800/3300 = 3.06 → saída ~0–15V.
- LM317: regulador ajustável para corrente alta. Saída do op-amp no terminal ADJ. LM317 mantém 1.2V entre ADJ e OUT → tensão na bateria configurável 1.2–16.2V. Precisa 3.5mA mínimos para regulação → resistor 1kΩ (R6) garante regulação se bateria desconectada. Capacitor C1 filtra saída e melhora estabilidade.
- Medição tensão em 2 pontos:
- R5 no pino A2 do Arduino. Tensão no resistor → corrente: I_carga = V/R
- Tensão bateria até 16.2V → divisor resistivo R1/R2 traz abaixo de 5V (limite Arduino). Saída no pino A0. R1=5.1k, R2=20k → Vout = Vin/5
- Relé: desconecta bateria do circuito de carga. Use contatos Normalmente Abertos (mais seguro).
- LCD I2C YwRobot 1602: mostra status. Não suportado pela LiquidCrystal_I2C padrão → usei biblioteca New LiquidCrystal. Se usar outro LCD, altere:
LiquidCrystal_I2C lcd(0x27, 2, 1, 0, 4, 5, 6, 7, 3, POSITIVE); - Alimentação DAC e LCD: SparkFun Breadboard Power Supply 5V/3.3V (ou 5V do Arduino).
- Fonte 17V: se não tiver, use conversor DC/DC ajustável step-up (ex: XL6009).
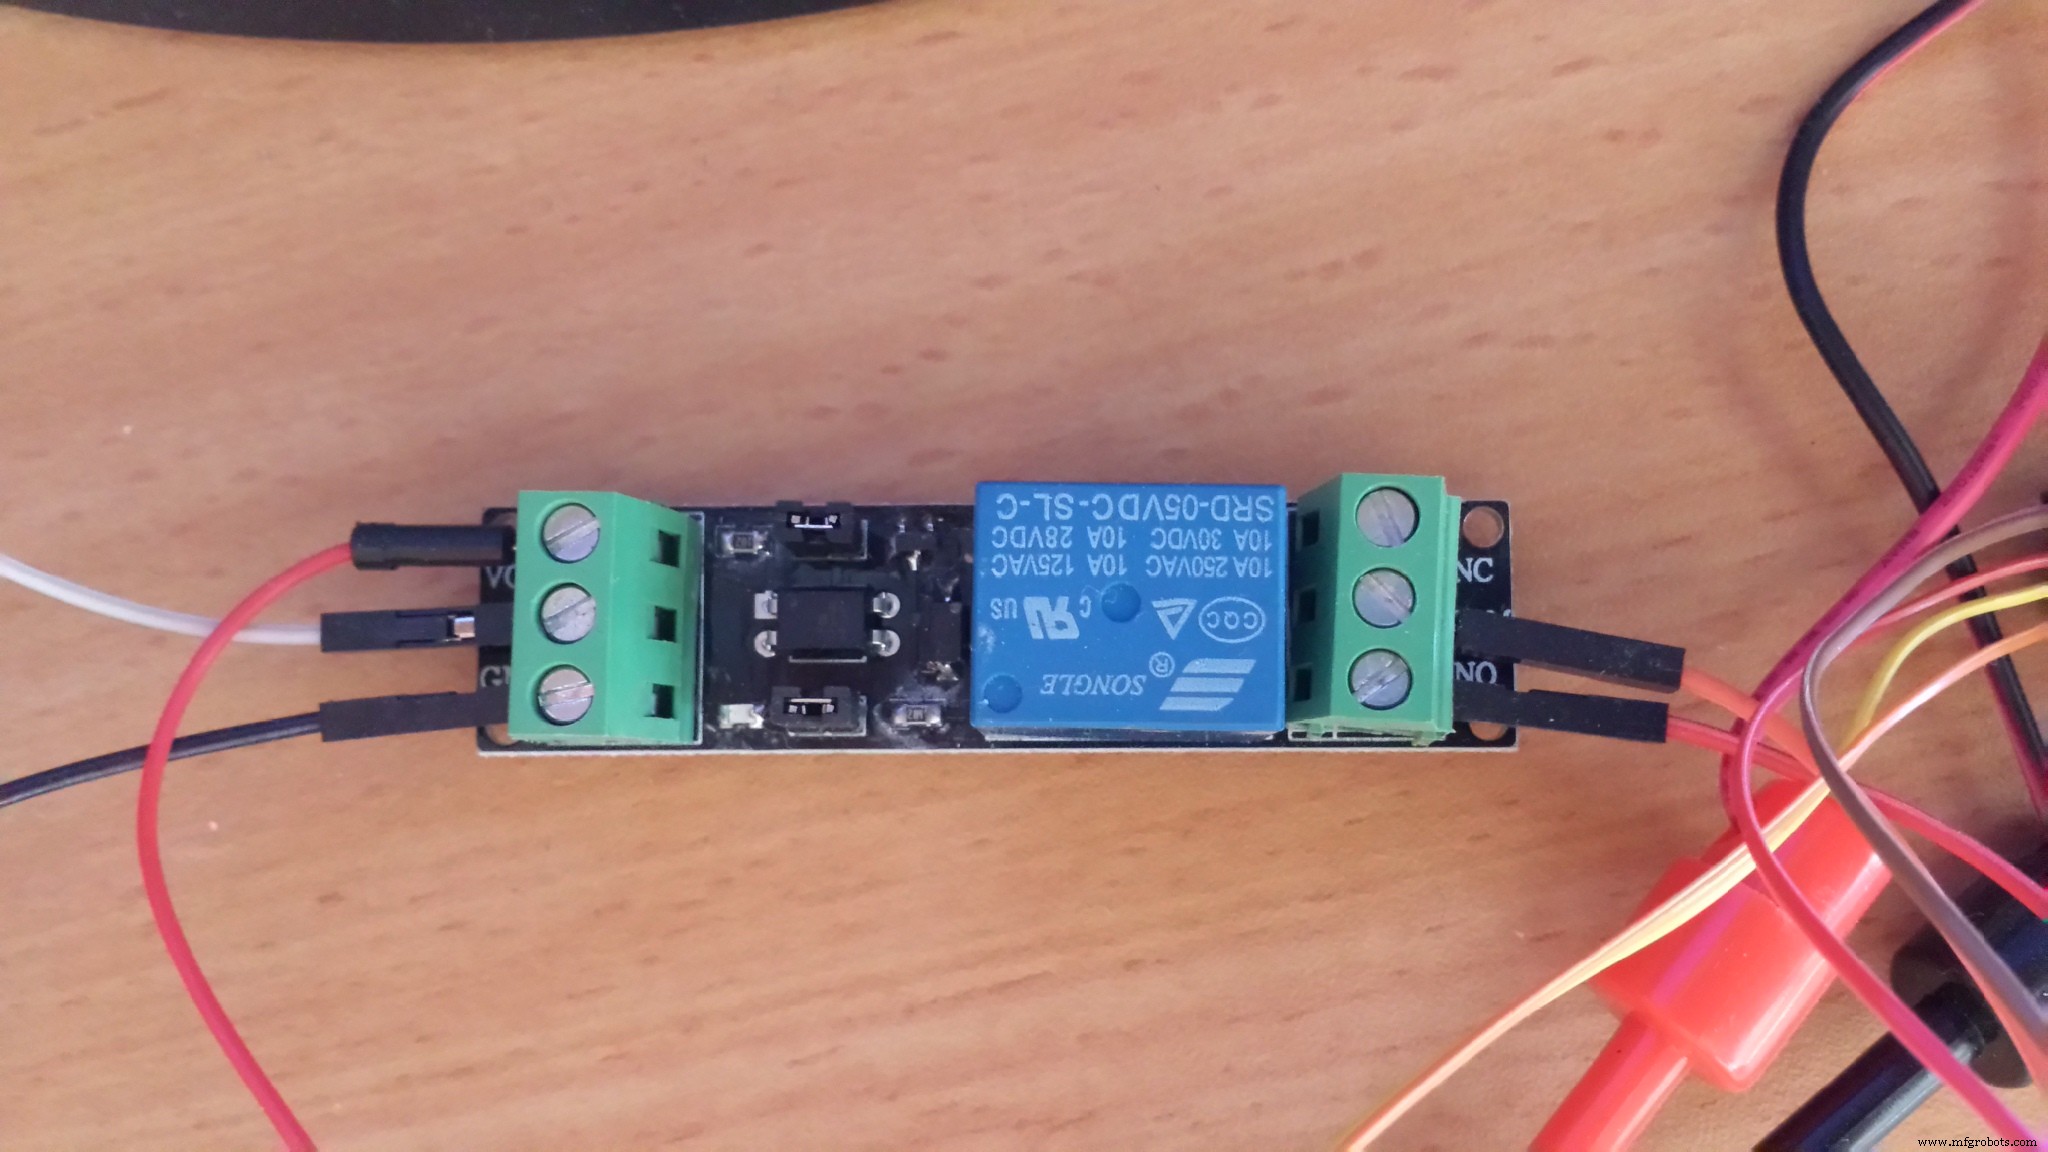
Funcionalidade
Sem botões para configurar (evitar fios). Corrente de carga configurada apenas no código (charger.ino):
//*************************** Parâmetros de Carga *****************************************
//*****************************************************************************************
float target_current_mA = 30;           // Corrente de carga mA
float battery_nominal_capacity_mA = 170; // Capacidade nominal bateria mA
float max_time_for_trickle_charge = 6;   // Tempo máximo trickle em minutos
//*****************************************************************************************
//*****************************************************************************************
target_current_mA — corrente constante de cargamax_time_for_trickle_charge — minutos máximos trickle (até 600 = 10h)battery_nominal_capacity_mA — capacidade para calcular corrente trickle
Corrente de carga até capacidade nominal. Bateria 170mAh → máx 170mA. Mínimo usual C/10 = 17mA.
Ao ligar: verifica se bateria conectada. Se sim, carrega com corrente constante até completa. Término por dV/dt negativo detectado por 5 min. Após completar, muda para trickle C/40. Desconecta após tempo máximo trickle.
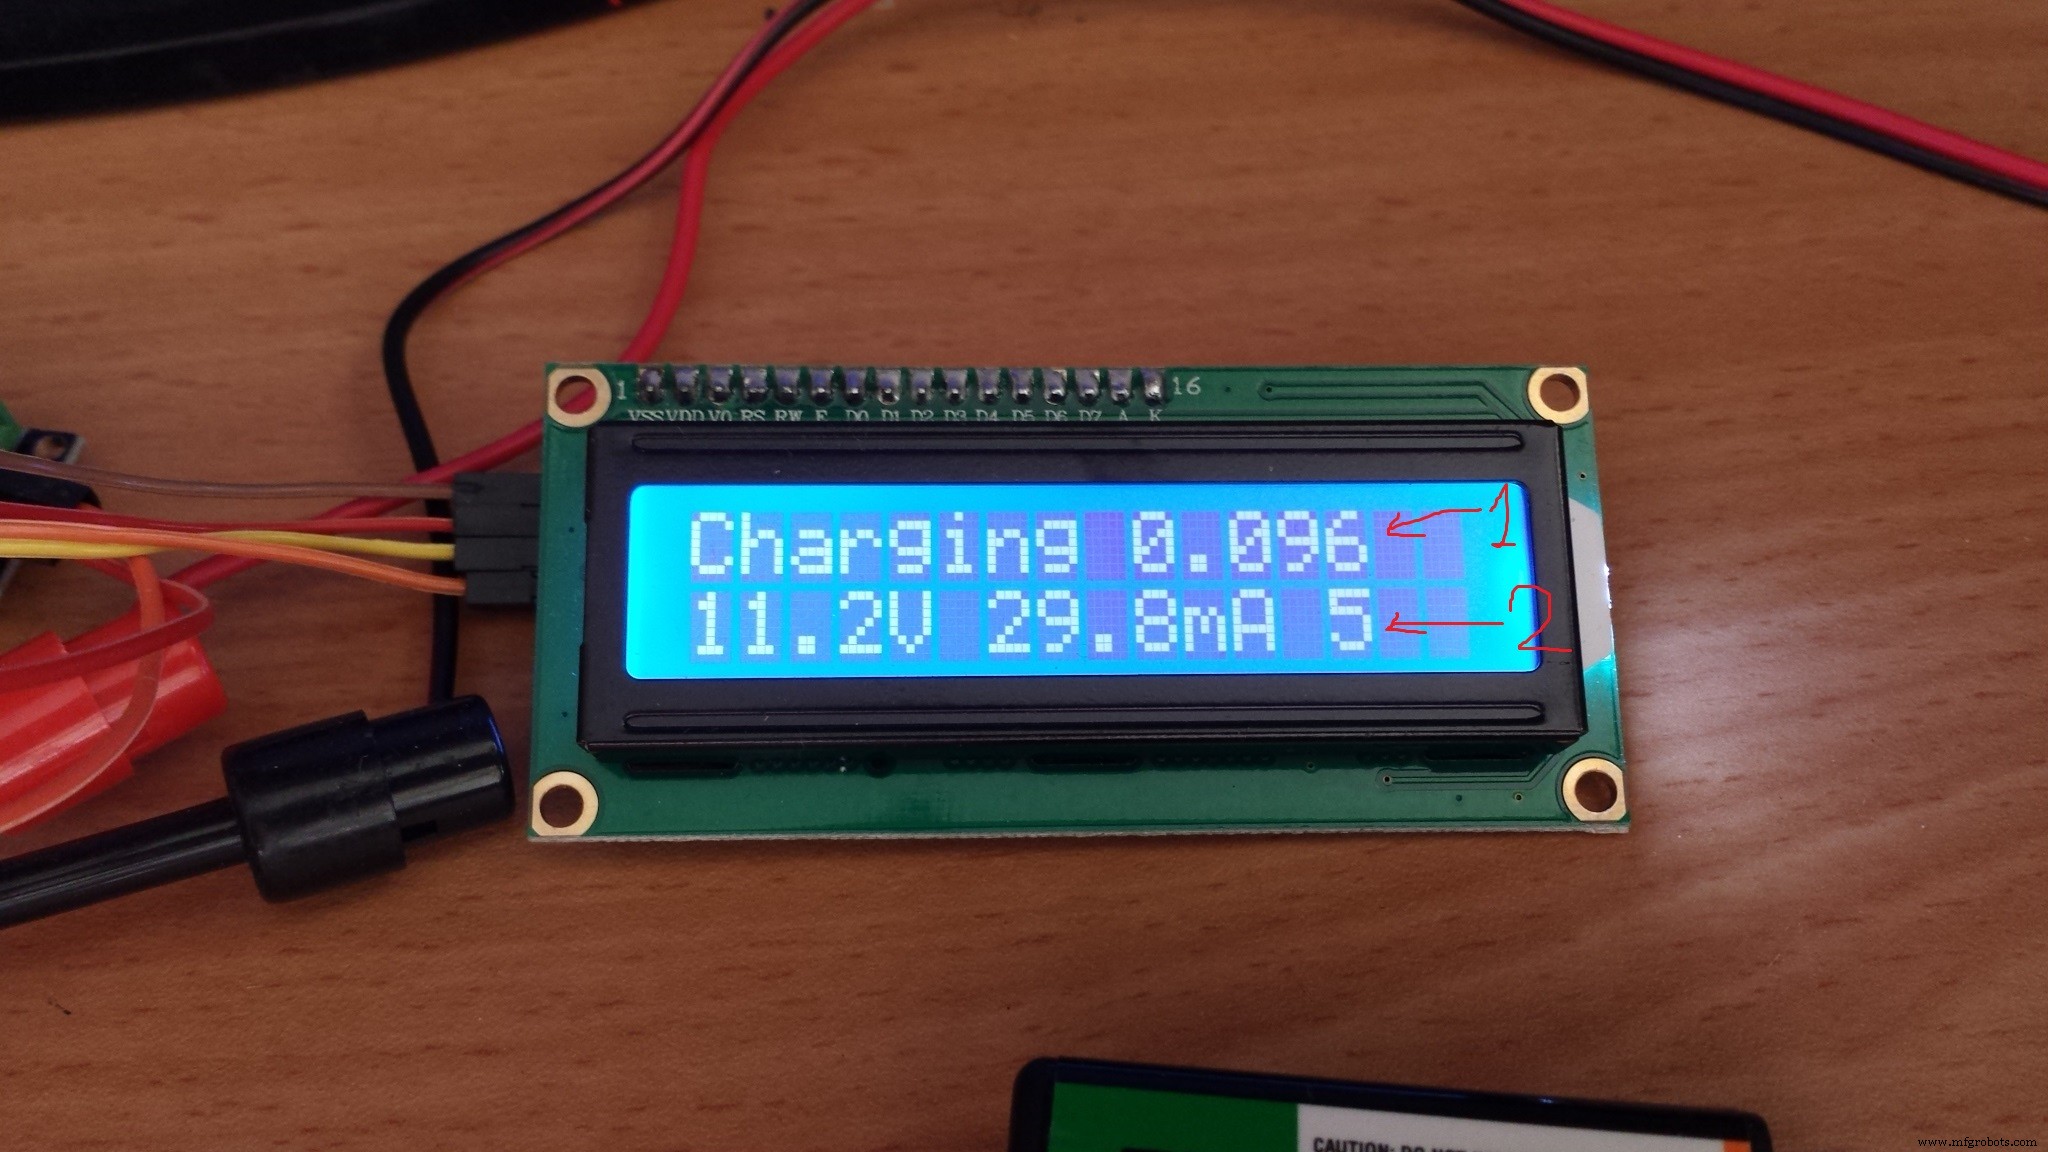
1 = dV/dt | 2 = tempo de carga (min)
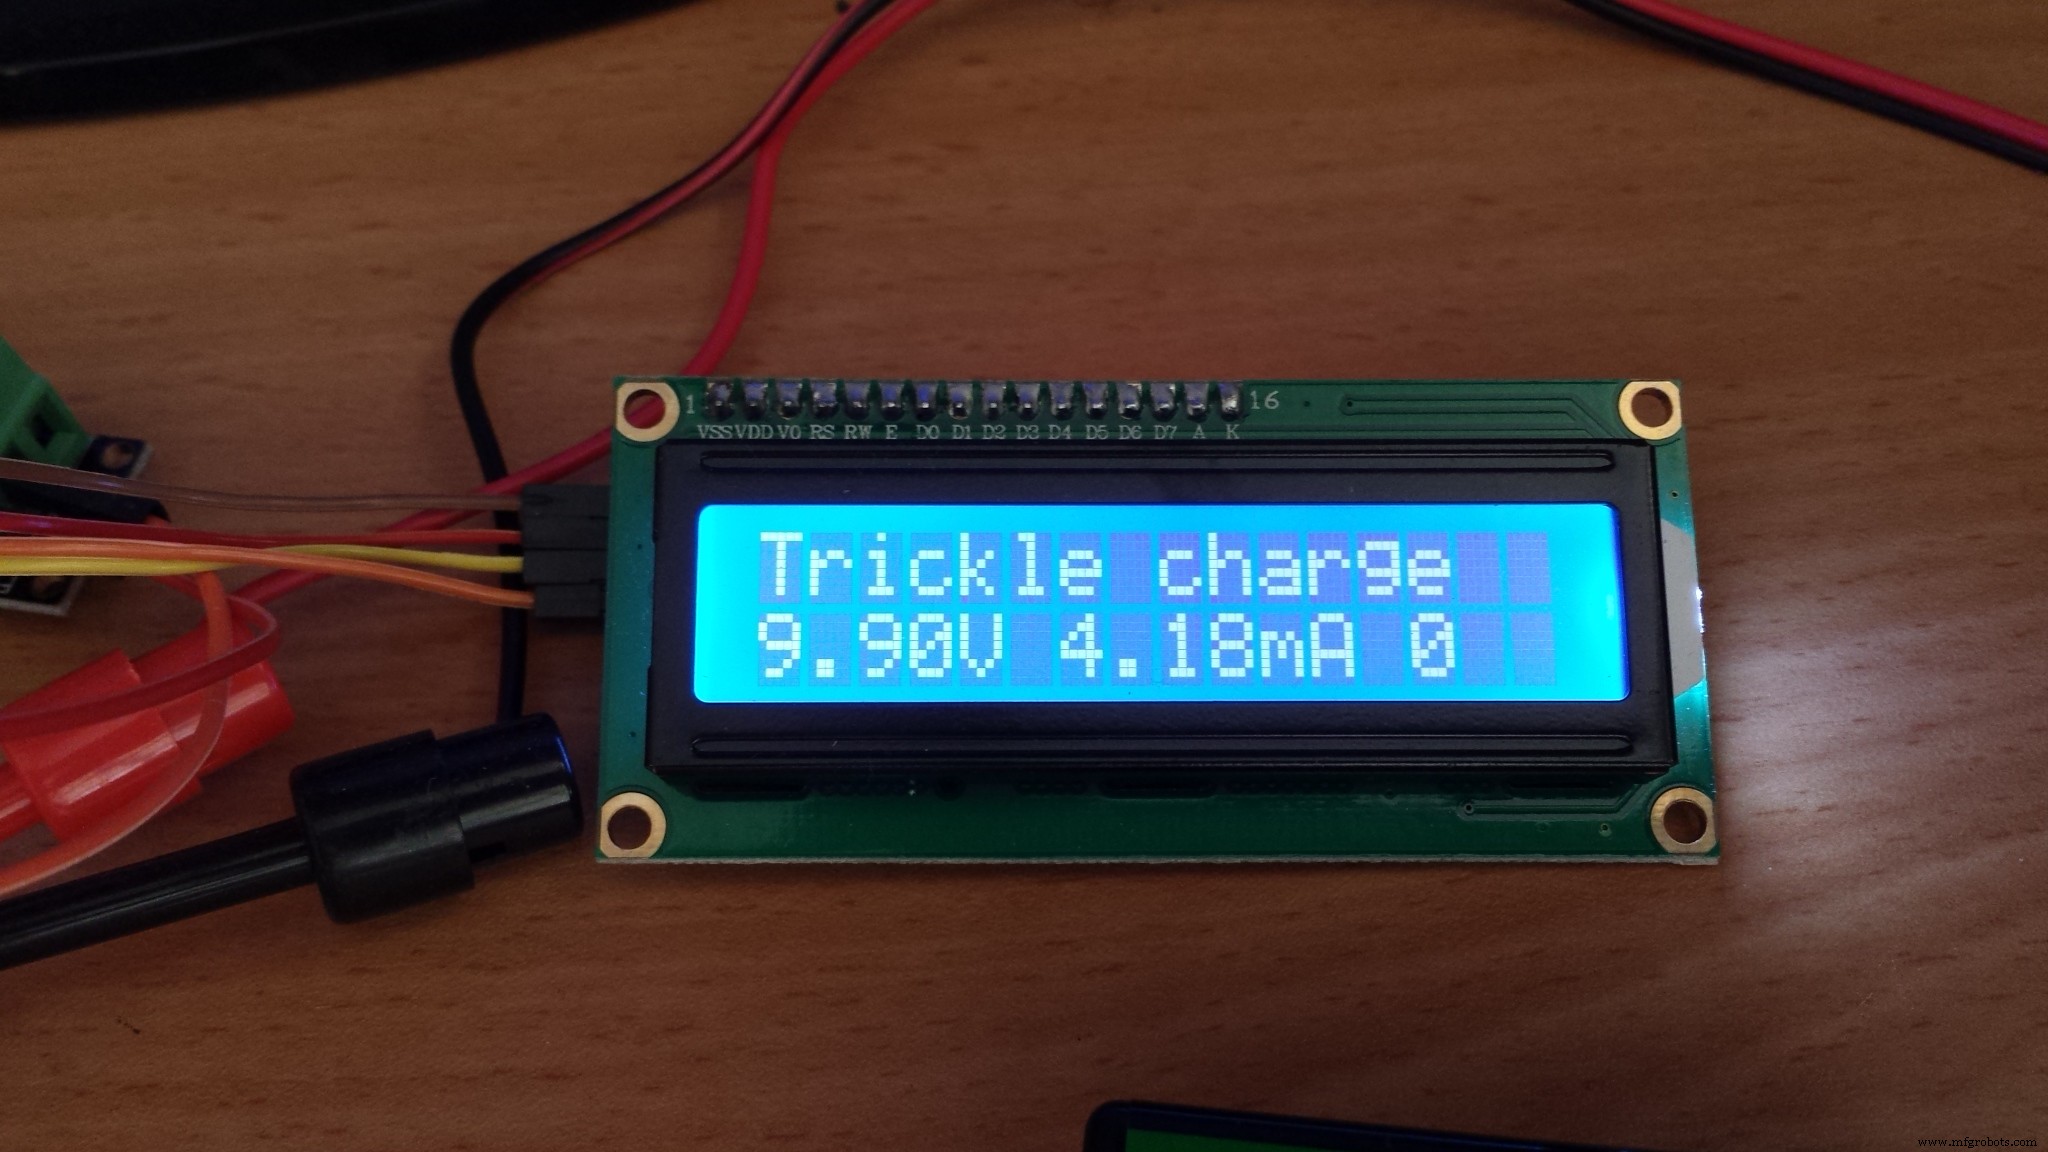
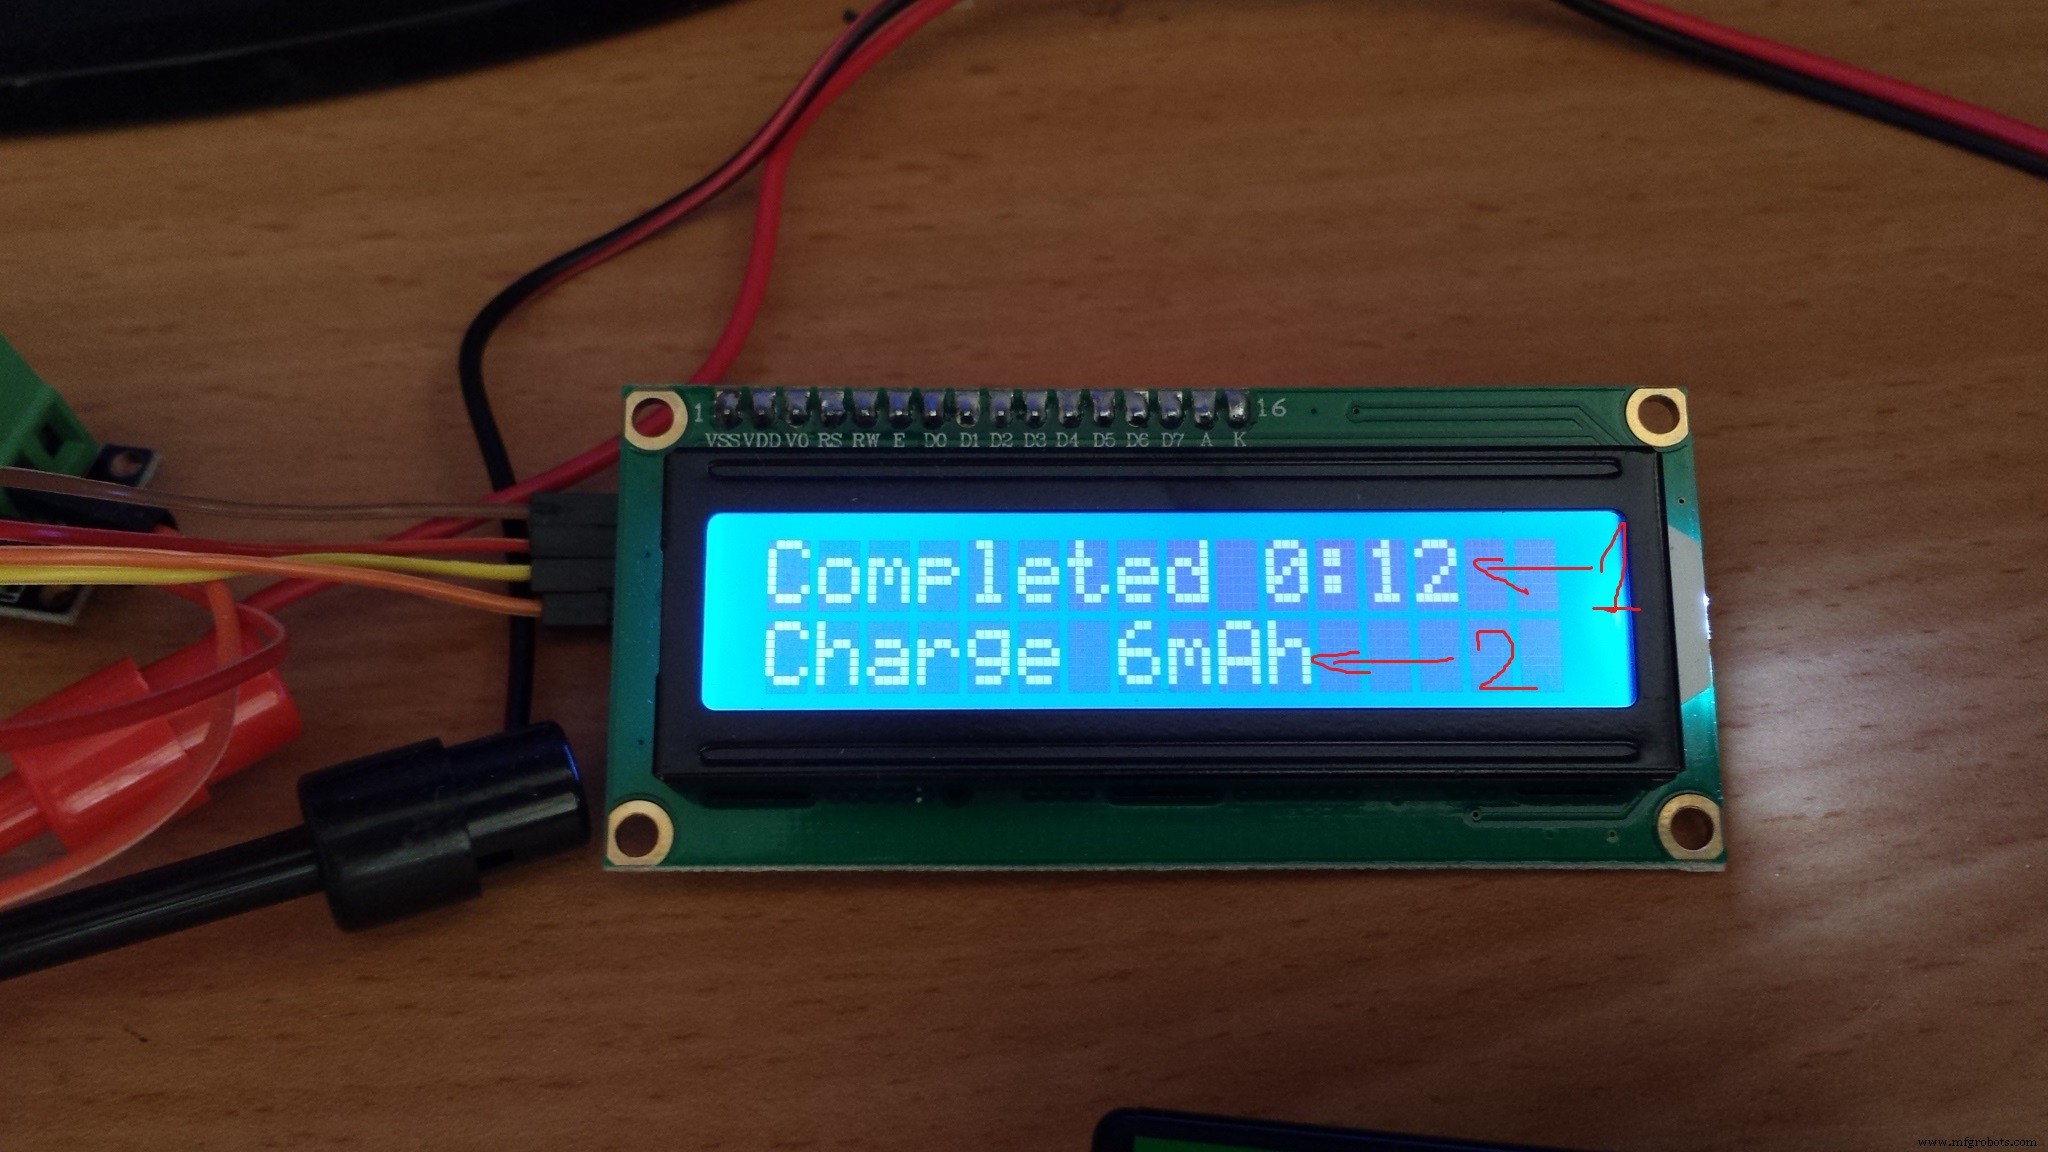
1 = Tempo carga | 2 = Carga transferida (mAh)
Referências sobre baterias NiMH:
Código
charger.ino (Arduino) - Arquivo Principal
// Carregador 9V NiMH
// Bateria pode ter 6, 7 ou 8 células 1.25V → tensão nominal 7.5–10V
#include
#include
#include
#include
#include

LiquidCrystal_I2C lcd(0x27, 2, 1, 0, 4, 5, 6, 7, 3, POSITIVE);

// Hardware
#define MCP4725_ADDR 0x60
#define DAC_REF_VOLTAGE 5.0
#define CHARGE_RELAY_PIN 2
#define DISCONNECT_CHARGE_RELAY HIGH
#define CONNECT_CHARGE_RELAY LOW
#define CURRENT_SENSING_SESISTOR_PIN A2
#define CURRENT_SENSING_SESISTOR 10.2 // Ohm
#define BATTERY_VOLTAGE_PIN A0
#define R1 5090
#define R2 19910
#define ADC_REF_VOLTAGE 4.89
#define R3 3300.0
#define R4 6800.0
#define AMP_GAIN (1+R4/R3)

#define BATTERY_GOOD_VOLTAGE_THRESHOLD 7.0
#define MAXIMIM_ALLOWED_CURRENT 200
#define MAXIMUM_BATTERY_VOLTAGE 15.0
#define VOLTAGE_STEP 0.001
#define POINTS_FOR_AVERAGING 100
#define MEASURE2MEASURE_US 5000
#define VOLTAGE_LOG_TIME_MIN 30.0
#define MINUTES_TO_LOG 5
#define TRICKLE_CURRENT_RATIO 40

// Estados
#define INITIALIZATION 0
#define NO_BATTERY 5
#define BATTERY_CONNECTED 10
#define BATTERY_VOLTAGE_LOW 15
#define CURRENT_RAMP_UP 20
#define CHARGING 30
#define CURRENT_RAMP_DOWN 32
#define TRICKLE 35
#define END_OF_TRICKLE 37
#define UNEXPECTED_CURRENT_FALL 40
#define UNABLE_TO_REACH_CURRENT 60
#define FULLY_CHARGED 70
#define CURRENT_TOO_HIGH 80
#define REGULATION_FAILED 90
#define OVERCURRENT 100
#define OVERVOLTAGE 101
#define FINAL_STATE 200

unsigned int voltage_readings[POINTS_FOR_AVERAGING], current_sensing_resistor_readings[POINTS_FOR_AVERAGING], averaging_index;
long unsigned int voltage_sum, current_sum;
float regulator_voltage_code, resistor_voltage, csr_voltage_code, regulator_voltage, current_mA, battery_voltage;
float tmp_resistor_voltage, tmp_current_mA, tmp_regulator_voltage, tmp_battery_voltage;
int i, j, charger_state;
short unsigned int last_second, lcd_last_second, log_last_second;
String lcd_last_string1, lcd_last_string2, empty_string = "";
String msg, eoc_line1, eoc_line2;
unsigned char sec_index, min_index;
float sec_log[60], min_log[MINUTES_TO_LOG], last_blf;
float trickle_current_mA;
int total_minutes_average = 0;
elapsedMillis ChargingTimeMillis, TrickleChargingTimeMillis;
float wanted_dac_voltage = 0, last_dac_voltage = 0;

// Mensagens em PROGMEM
const char msg_battery_detected[] PROGMEM = "Bateria detectada";
const char msg_no_battery[] PROGMEM = "Sem bateria";
const char msg_battery_ok[] PROGMEM = "Bateria OK";
const char msg_voltage_too_low[] PROGMEM = "Tensao bateria muito baixa";
const char msg_voltage_too_low_short[] PROGMEM = "V Bateria baixa";
const char msg_ramp_up[] PROGMEM = "Ramp up";
const char msg_charging[] PROGMEM = "Carregando";
const char msg_space[] PROGMEM = " ";
const char msg_ramp_down[] PROGMEM = "Ramp down";
const char msg_trickle_charge[] PROGMEM = "Trickle charge";
const char msg_no_current[] PROGMEM = "Sem corrente";
const char msg_current_unreachable[] PROGMEM = "I inalcancavel";
const char msg_current_unreachable_long[] PROGMEM = "Nao consegue atingir corrente desejada";
const char msg_completed[] PROGMEM = "Completo";
const char msg_charge[] PROGMEM = "Carga";
const char msg_high_current[] PROGMEM = "Corrente alta";
const char msg_regulation_fault[] PROGMEM = "Falha regulacao";
const char msg_overcurrent[] PROGMEM = "Corrente excessiva";
const char msg_overvoltage[] PROGMEM = "Tensao excessiva";
const char msg_trickle_completed[] PROGMEM = "Trickle finalizado";

struct mytime {
  unsigned char hours;
  unsigned char minutes;
  unsigned int total_minutes;
} elapsed_time;

void setup() {
  pinMode(CHARGE_RELAY_PIN, OUTPUT);
  disconnect_charging_circuit();
  Wire.begin();
  dac_write_voltage(0);
  Serial.begin(115200);
  last_second = second();
  lcd_last_second = second();
  log_last_second = second();
  Timer1.initialize(MEASURE2MEASURE_US);
  Timer1.attachInterrupt(read_hw);
  averaging_index = 0;
  sec_index = 0; min_index = 0;
  charger_state = 0;
  wanted_dac_voltage = 0;
  last_blf = 1.0;
  trickle_current_mA = battery_nominal_capacity_mA / TRICKLE_CURRENT_RATIO;
  lcd.begin(16, 2);
  lcd.backlight();
  lcd.clear();
  update_lcd(F("Ligando..."), empty_string);
  delay(1000);
}

float log_battery_voltage() {
  if (log_last_second == second()) return last_blf;
  log_last_second = second();
  sec_log[sec_index] = battery_voltage;
  if (sec_index < 59) sec_index++;
  else {
    if (min_index >= MINUTES_TO_LOG) min_index = 0;
    sec_index = 0;
    float sum_v = 0;
    for (i = 0; i < 60; i++) sum_v += sec_log[i];
    float min_average = sum_v / 60.0;
    for (i = 1; i < MINUTES_TO_LOG; i++) min_log[i-1] = min_log[i];
    min_log[MINUTES_TO_LOG-1] = min_average;
    last_blf = best_linear_fit(min_log);
    min_index++;
    total_minutes_average++;
  }
  return last_blf;
}
main.ino (Arduino)
void loop() {
  String msg1;
  switch(charger_state) {
    case INITIALIZATION:
      disconnect_charging_circuit();
      dac_write_voltage(0);
      wanted_dac_voltage = 0;
      delay(100);
      read_status();
      if (battery_voltage > 0.1) {
        charger_state = BATTERY_CONNECTED;
        update_lcd(M2S(msg_battery_detected), empty_string);
        Serial.println(M2S(msg_battery_detected));
        delay(2000);
      } else {
        Serial.println(M2S(msg_no_battery));
        update_lcd(M2S(msg_no_battery), construct_status_string());
        charger_state = NO_BATTERY;
        delay(1000);
      }
      break;
    case NO_BATTERY:
      read_status();
      if (battery_voltage > 0.1) {
        charger_state = BATTERY_CONNECTED;
        Serial.println(M2S(msg_battery_detected));
        update_lcd(M2S(msg_battery_detected), construct_status_string());
        delay(1500);
      } else {
        update_lcd(M2S(msg_no_battery), construct_status_string());
        delay(1100);
      }
      break;
    case BATTERY_CONNECTED:
      dac_write_voltage(0);
      wanted_dac_voltage = 0;
      delay(100);
      read_status();
      if (battery_voltage > BATTERY_GOOD_VOLTAGE_THRESHOLD) {
        charger_state = CURRENT_RAMP_UP;
        update_lcd(M2S(msg_battery_ok), construct_status_string());
        Serial.println(M2S(msg_battery_ok));
        delay(2000);
        wanted_dac_voltage = get_approximated_dac_voltage(battery_voltage);
        connect_charging_circuit();
        delay(200);
      } else {
        charger_state = BATTERY_VOLTAGE_LOW;
        Serial.println(M2S(msg_voltage_too_low));
        update_lcd(M2S(msg_voltage_too_low_short), construct_status_string());
        delay(1000);
      }
      break;
    case BATTERY_VOLTAGE_LOW:
      update_lcd(M2S(msg_voltage_too_low_short), construct_status_string());
      Serial.println(M2S(msg_voltage_too_low));
      charger_state = FINAL_STATE;
      break;
    case CURRENT_RAMP_UP:
      read_status();
      update_lcd(M2S(msg_ramp_up), construct_status_string());
      delay(50);
      if (current_mA < target_current_mA) {
        if (wanted_dac_voltage < 4.99) {
          wanted_dac_voltage += VOLTAGE_STEP;
          dac_write_voltage(wanted_dac_voltage);
        } else charger_state = UNABLE_TO_REACH_CURRENT;
      } else {
        charger_state = CHARGING;
        ChargingTimeMillis = 0;
      }
      break;
    case CHARGING:
      delay(200);
      read_status();
      if (current_mA < 1.0) charger_state = UNEXPECTED_CURRENT_FALL;
      if (battery_voltage > MAXIMUM_BATTERY_VOLTAGE) charger_state = OVERVOLTAGE;
      if (abs(current_mA - target_current_mA) > 0.2) {
        if (current_mA < target_current_mA) {
          if (wanted_dac_voltage < 4.99) wanted_dac_voltage += VOLTAGE_STEP;
          else charger_state = UNABLE_TO_REACH_CURRENT;
        } else {
          if (wanted_dac_voltage > 0.01) wanted_dac_voltage -= VOLTAGE_STEP;
          else charger_state = CURRENT_TOO_HIGH;
        }
      }
      if (abs(current_mA - target_current_mA) > 5) charger_state = REGULATION_FAILED;
      dac_write_voltage(wanted_dac_voltage);
      if (total_minutes_average < MINUTES_TO_LOG) msg = String(M2S(msg_charging) + M2S(msg_space) + "---");
      else msg = String(M2S(msg_charging) + M2S(msg_space) + String(last_blf, 3));
      update_lcd(msg, construct_status_string());
      log_battery_voltage();
      if (last_blf < 0) charger_state = FULLY_CHARGED;
      break;
    case CURRENT_RAMP_DOWN:
      read_status();
      update_lcd(M2S(msg_ramp_down), construct_status_string());
      Serial.println(M2S(msg_ramp_down));
      delay(50);
      if (current_mA > trickle_current_mA) {
        if (wanted_dac_voltage > VOLTAGE_STEP) {
          wanted_dac_voltage -= VOLTAGE_STEP;
          dac_write_voltage(wanted_dac_voltage);
        } else charger_state = CURRENT_TOO_HIGH;
      } else {
        charger_state = TRICKLE;
        TrickleChargingTimeMillis = 0;
        Serial.println(M2S(msg_trickle_charge));
      }
      break;
    case TRICKLE:
      delay(200);
      read_status();
      if (current_mA < 0.2) charger_state = UNEXPECTED_CURRENT_FALL;
      if (battery_voltage > MAXIMUM_BATTERY_VOLTAGE) charger_state = OVERVOLTAGE;
      if (abs(current_mA - trickle_current_mA) > 0.2) {
        if (current_mA < trickle_current_mA) {
          if (wanted_dac_voltage < 4.99) wanted_dac_voltage += VOLTAGE_STEP;
          else charger_state = UNABLE_TO_REACH_CURRENT;
        } else {
          if (wanted_dac_voltage > 0.01) wanted_dac_voltage -= VOLTAGE_STEP;
          else charger_state = CURRENT_TOO_HIGH;
        }
      }
      if (abs(current_mA - trickle_current_mA) > 5) charger_state = REGULATION_FAILED;
      dac_write_voltage(wanted_dac_voltage);
      if ((second() % 8) < 4) update_lcd(M2S(msg_trickle_charge), construct_status_string());
      else update_lcd(eoc_line1, eoc_line2);
      elapsed_time = mills2time(TrickleChargingTimeMillis);
      if (elapsed_time.total_minutes > max_time_for_trickle_charge) {
        update_lcd(eoc_line1, eoc_line2);
        charger_state = END_OF_TRICKLE;
        disconnect_charging_circuit();
      }
      break;
    case END_OF_TRICKLE:
      if ((second() % 8) < 4) update_lcd(M2S(msg_trickle_completed), construct_status_string());
      else update_lcd(eoc_line1, eoc_line2);
      break;
    case UNEXPECTED_CURRENT_FALL:
      Serial.println(F("Corrente caiu inesperadamente"));
      disconnect_charging_circuit();
      wanted_dac_voltage = 0;
      update_lcd(M2S(msg_no_current), construct_status_string());
      charger_state = FINAL_STATE;
      delay(1000);
      break;
    case UNABLE_TO_REACH_CURRENT:
      Serial.println(M2S(msg_current_unreachable_long));
      disconnect_charging_circuit();
      wanted_dac_voltage = 0;
      dac_write_voltage(0);
      delay(1000);
      update_lcd(M2S(msg_current_unreachable), construct_status_string());
      charger_state = FINAL_STATE;
      break;
    case FULLY_CHARGED:
      elapsed_time = mills2time(ChargingTimeMillis);
      int charge_mAh = calculate_charge(ChargingTimeMillis);
      msg = String(M2S(msg_completed) + M2S(msg_space) + construct_time_string(elapsed_time));
      msg1 = String(M2S(msg_charge) + M2S(msg_space) + String(charge_mAh) + "mAh");
      eoc_line1 = msg; eoc_line2 = msg1;
      update_lcd(msg, msg1);
      Serial.println(msg);
      delay(3000);
      charger_state = CURRENT_RAMP_DOWN;
      break;
    case CURRENT_TOO_HIGH:
      Serial.println(F("Nao consegue baixar corrente alvo"));
      disconnect_charging_circuit();
      wanted_dac_voltage = 0;
      dac_write_voltage(0);
      update_lcd(M2S(msg_high_current), construct_status_string());
      delay(1000);
      charger_state = FINAL_STATE;
      break;
    case REGULATION_FAILED:
      Serial.println(M2S(msg_regulation_fault));
      disconnect_charging_circuit();
      wanted_dac_voltage = 0;
      dac_write_voltage(0);
      update_lcd(M2S(msg_regulation_fault), construct_status_string());
      delay(1000);
      charger_state = FINAL_STATE;
      break;
    case OVERCURRENT:
      disconnect_charging_circuit();
      Serial.println(M2S(msg_overcurrent));
      wanted_dac_voltage = 0;
      dac_write_voltage(wanted_dac_voltage);
      update_lcd(M2S(msg_overcurrent), construct_status_string());
      delay(1000);
      charger_state = FINAL_STATE;
      break;
    case OVERVOLTAGE:
      disconnect_charging_circuit();
      Serial.println(M2S(msg_overvoltage));
      wanted_dac_voltage = 0;
      dac_write_voltage(wanted_dac_voltage);
      update_lcd(M2S(msg_overvoltage), construct_status_string());
      delay(1000);
      charger_state = FINAL_STATE;
      break;
    case FINAL_STATE:
      delay(10000);
      break;
    default:
      wanted_dac_voltage = 0;
      charger_state = 0;
  }
  read_status();
  if (last_second != second()) {
    Serial.print(current_mA); Serial.print(","); Serial.println(battery_voltage);
    last_second = second();
  }
}
hw.ino (Arduino)
float get_approximated_dac_voltage(float vbat) {
  float offset_voltage = 1.2;
  float adc_voltage = (vbat - offset_voltage) / AMP_GAIN - 0.5;
  if (adc_voltage < 0) adc_voltage = 0;
  return adc_voltage;
}

int voltage_to_code(float voltage) {
  return 4095.0 / DAC_REF_VOLTAGE * voltage;
}

void dac_write(int code) {
  Wire.beginTransmission(MCP4725_ADDR);
  Wire.write(64);
  Wire.write(code >> 4);
  Wire.write((code & 15) << 4);
  Wire.endTransmission();
}

void read_status() {
  voltage_sum = 0; current_sum = 0;
  for (i = 0; i < POINTS_FOR_AVERAGING; i++) {
    voltage_sum += voltage_readings[i];
    current_sum += current_sensing_resistor_readings[i];
  }
  regulator_voltage_code = (float)voltage_sum / POINTS_FOR_AVERAGING;
  csr_voltage_code = (float)current_sum / POINTS_FOR_AVERAGING;
  regulator_voltage = regulator_voltage_code * (ADC_REF_VOLTAGE / 1023.0) * (R1 + R2) / R1;
  resistor_voltage = csr_voltage_code * (ADC_REF_VOLTAGE / 1023.0);
  current_mA = resistor_voltage / CURRENT_SENSING_SESISTOR * 1000;
  battery_voltage = regulator_voltage - resistor_voltage;
}

void dac_write_voltage(float voltage) {
  if (last_dac_voltage == voltage) return;
  last_dac_voltage = voltage;
  dac_write(voltage_to_code(voltage));
}

void read_hw() {
  voltage_readings[averaging_index] = analogRead(BATTERY_VOLTAGE_PIN);
  current_sensing_resistor_readings[averaging_index] = analogRead(CURRENT_SENSING_SESISTOR_PIN);
  tmp_resistor_voltage = current_sensing_resistor_readings[averaging_index] * (ADC_REF_VOLTAGE / 1023.0);
  tmp_current_mA = tmp_resistor_voltage / CURRENT_SENSING_SESISTOR * 1000;
  tmp_regulator_voltage = voltage_readings[averaging_index] * (ADC_REF_VOLTAGE / 1023.0) * (R1 + R2) / R1;
  tmp_battery_voltage = tmp_regulator_voltage - tmp_resistor_voltage;
  averaging_index++;
  if (averaging_index >= POINTS_FOR_AVERAGING) averaging_index = 0;
  if (tmp_battery_voltage > MAXIMUM_BATTERY_VOLTAGE) {
    disconnect_charging_circuit();
    charger_state = OVERVOLTAGE;
  }
  if (tmp_current_mA > MAXIMIM_ALLOWED_CURRENT) {
    disconnect_charging_circuit();
    charger_state = OVERCURRENT;
  }
}

void disconnect_charging_circuit() { digitalWrite(CHARGE_RELAY_PIN, DISCONNECT_CHARGE_RELAY); }
void connect_charging_circuit() { digitalWrite(CHARGE_RELAY_PIN, CONNECT_CHARGE_RELAY); }
lcd.ino (Arduino)
void update_lcd(String first_line, String second_line) {
  if (lcd_last_string1 != first_line) {
    lcd.clear();
    lcd.setCursor(0, 0); lcd.print(first_line);
    lcd_last_string1 = first_line;
    lcd.setCursor(0, 1); lcd.print(second_line);
    lcd_last_string2 = second_line;
  }
  if (lcd_last_second != second()) {
    if (lcd_last_string2 != second_line) {
      lcd.setCursor(0, 1); lcd.print(second_line);
      lcd_last_string2 = second_line;
    }
  }
  lcd_last_second = second();
}

String construct_status_string() {
  String v = (battery_voltage < 10) ? String(battery_voltage, 2) : String(battery_voltage, 1);
  String i = (current_mA < 10) ? String(current_mA, 2) : String(current_mA, 1);
  mytime elapsed; String msg, msg_time;
  switch (charger_state) {
    case CHARGING: elapsed = mills2time(ChargingTimeMillis); break;
    case TRICKLE: elapsed = mills2time(TrickleChargingTimeMillis); break;
  }
  if (charger_state == CHARGING || charger_state == TRICKLE) {
    if (elapsed.total_minutes < 10) msg_time = String(elapsed.total_minutes) + " ";
    else if (elapsed.total_minutes < 100) msg_time = String(elapsed.total_minutes) + " ";
    else msg_time = String(elapsed.total_minutes);
  }
  switch (charger_state) {
    case CHARGING: msg = v + "V " + i + "mA " + msg_time; break;
    case TRICKLE: msg = v + "V " + i + "mA " + msg_time; break;
    default: msg = v + "V " + i + "mA";
  }
  msg.replace("-", "");
  return msg;
}

String construct_time_string(mytime timeinfo) {
  return String(timeinfo.hours, DEC) + ":" + String(timeinfo.minutes, DEC);
}
calculations.ino (Arduino)
float best_linear_fit(float y[MINUTES_TO_LOG]) {
  float sx = 0, sy = 0, sxx = 0, sxy = 0;
  for (i = 0; i < MINUTES_TO_LOG; ++i) {
    sx += (float)i;
    sy += y[i];
    sxx += (float)i * (float)i;
    sxy += (float)i * y[i];
  }
  float delta = MINUTES_TO_LOG * sxx - sx * sx;
  float slope = (MINUTES_TO_LOG * sxy - sx * sy) / delta;
  return slope;
}

mytime mills2time(unsigned long time_mills) {
  mytime result;
  result.total_minutes = time_mills / 1000 / 60;
  result.hours = result.total_minutes / 60;
  result.minutes = result.total_minutes % 60;
  return result;
}

int calculate_charge(unsigned long time_mills) {
  unsigned int elapsed_sec = time_mills / 1000;
  float elapsed_hours = elapsed_sec / 60.0 / 60.0 * target_current_mA;
  return (int)elapsed_hours;
}

String M2S(const char signMessage[]) {
  int k, len = strlen_P(signMessage);
  String mess;
  for (k = 0; k < len; k++) mess += (char)pgm_read_byte_near(signMessage + k);
  return mess;
}
Biblioteca New LiquidCrystal
Usada para o display LCD I2C YwRobot. (Download apenas)
Esquemáticos
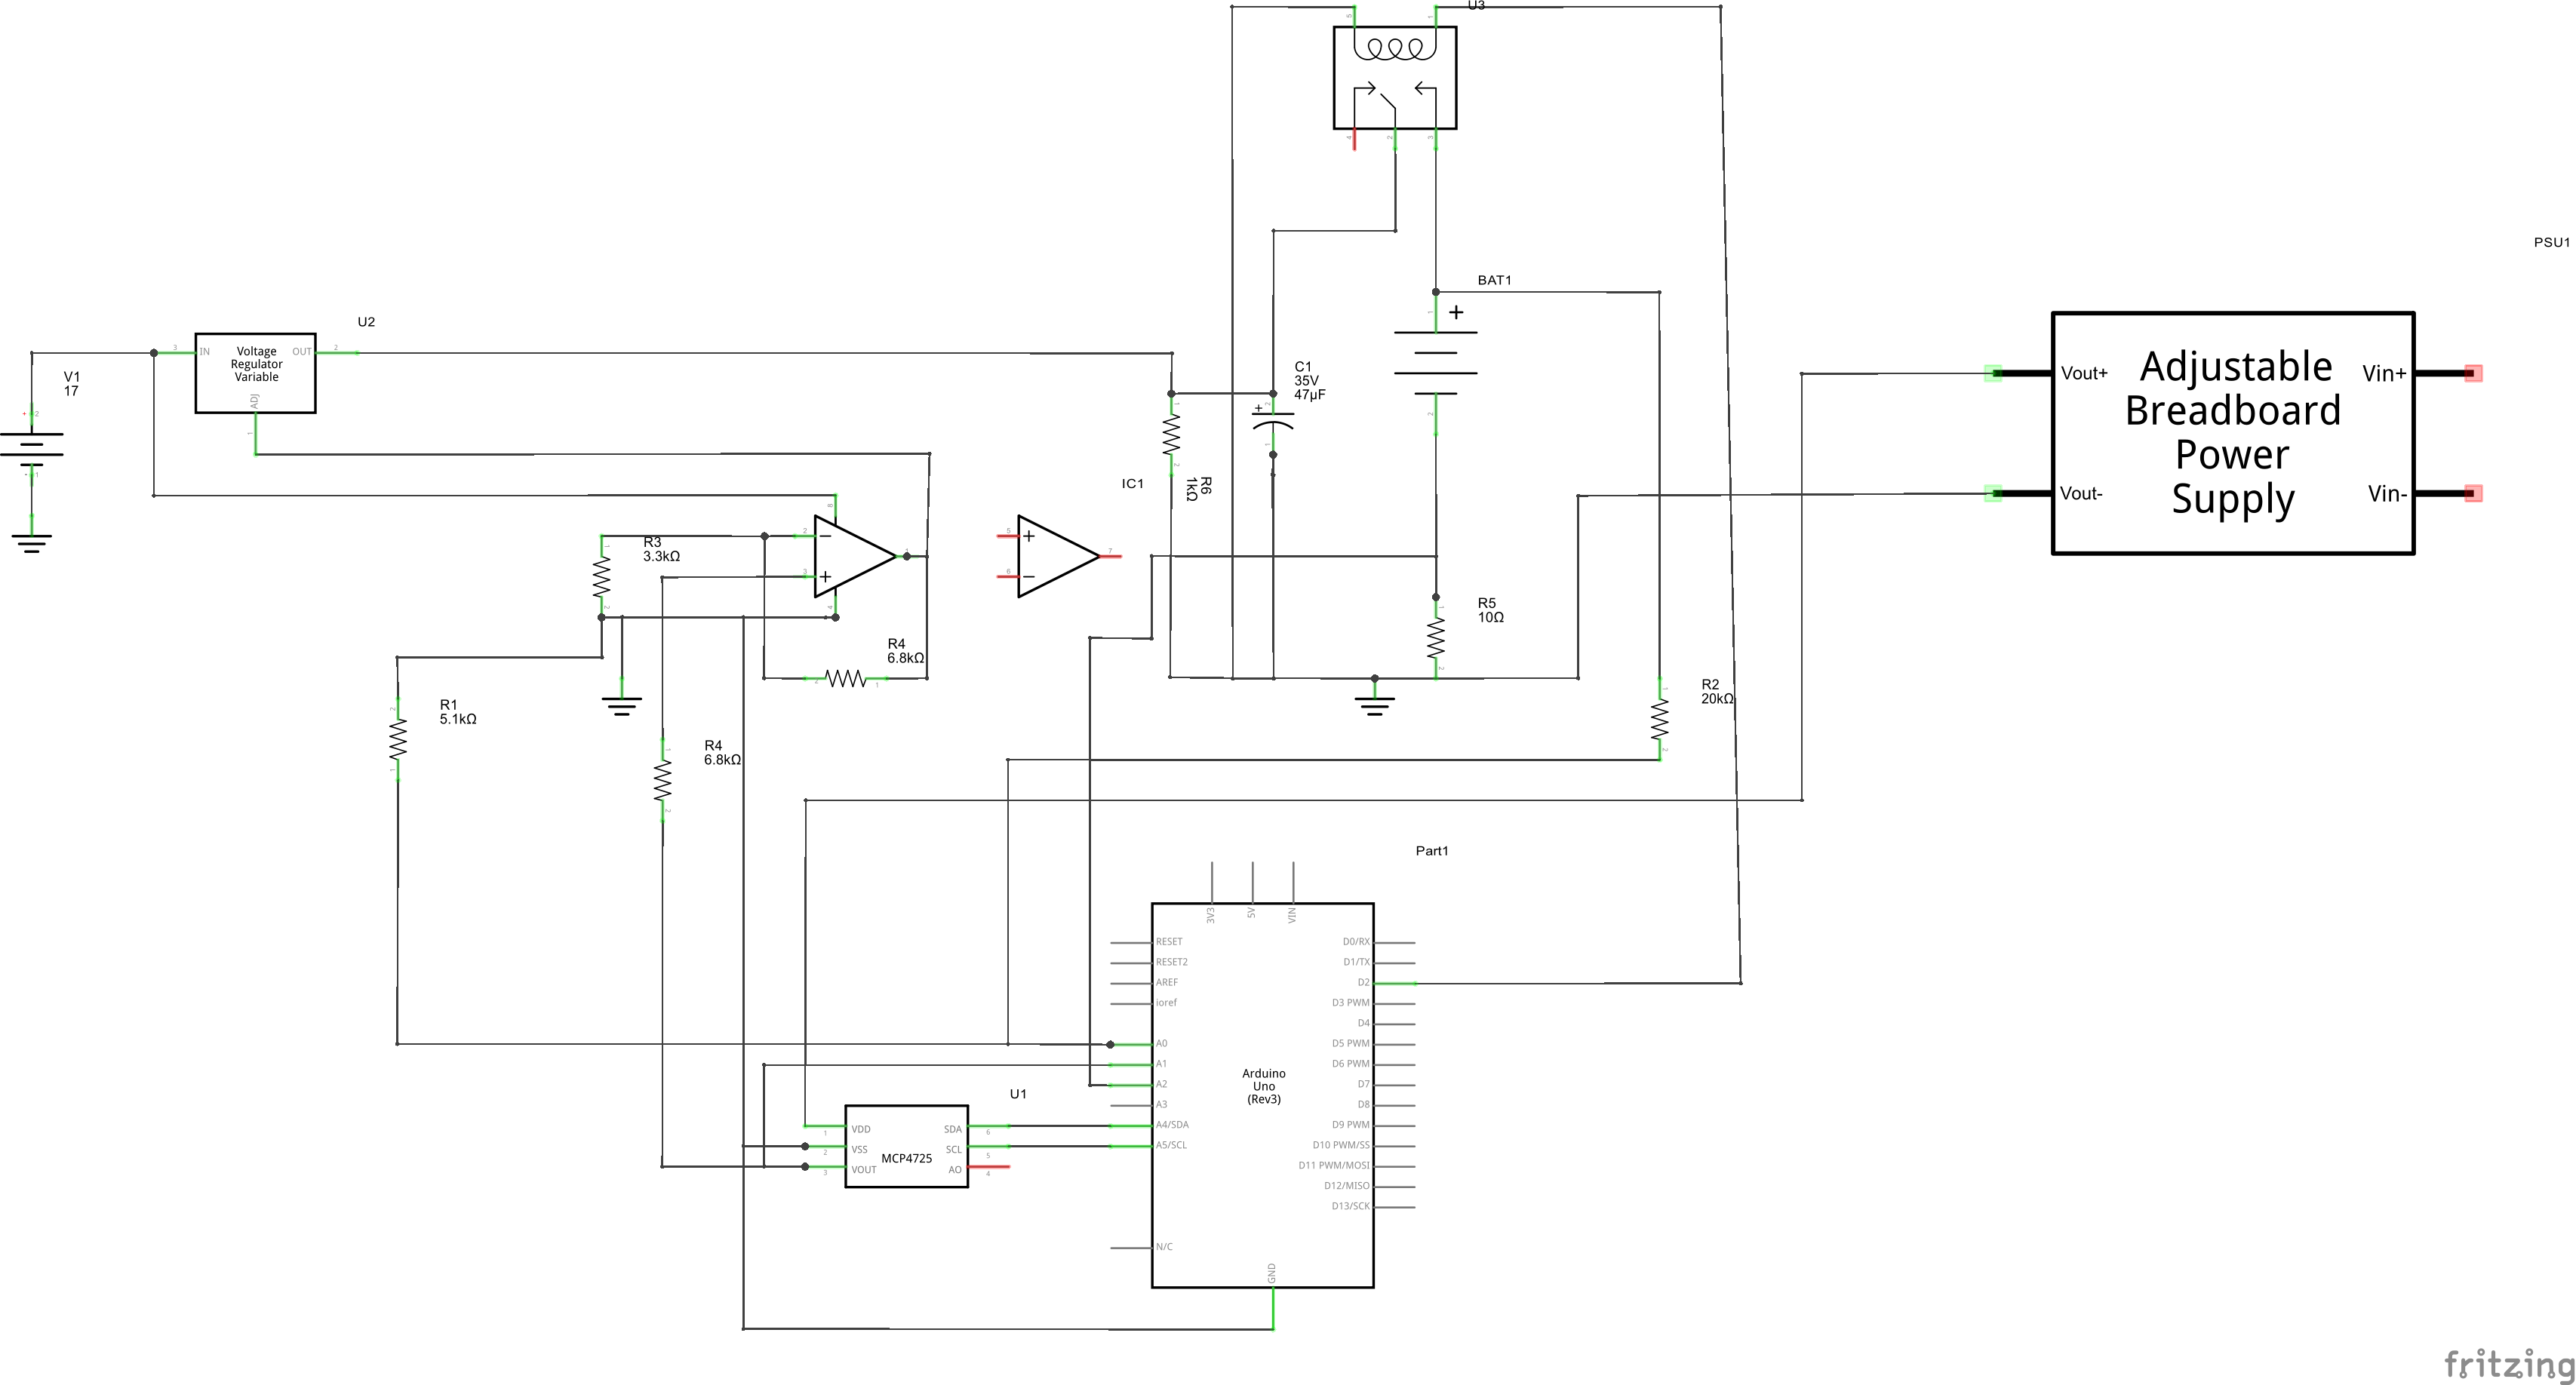
charger_AgK96zxw2T.zip
Processo de manufatura
- Alerta Inteligente de Sede para Plantas – Sensor DIY para Hidratação Ideal
- Relógio de Palavras em Italiano com Arduino Nano, NeoPixel, LCD e RTC
- Economize Pinos do Arduino: Conecte Teclado 4x3 com Apenas Três Conexões
- Medidor kWh Confiável com Sigfox e Arduino MKR Fox 1200
- Monitor de Temperatura com Bluetooth usando Arduino Nano
- Fechadura por Gestos Sem Toque: Acesso Seguro com APDS-9960 e Arduino
- Companion IC: Relógio, Ohmímetro, Capacímetro e Testador de Diodos com Arduino Nano
- Kit Adaptador USB-MIDI para Arduino Micro/Leonardo – Lista Completa de Peças
- Circuito de Entrada Analógica Isolada para Arduino
- Teste de Tempo de Reação Preciso com Arduino UNO