



Projeto Final de Mecatrônica Avançada: Interface de Movimento de Braço Real com Modelagem 3D
Este foi meu Projeto Final de Ano de Mecatrônica na Faculdade de Engenharia Mecânica em Skopje. Seu objetivo era desenvolver um dispositivo que permitisse a interação de movimentos reais do braço com modelos 3D de computador. Integrei três áreas diferentes em um único dispositivo: engenharia mecânica, elétrica e de computação:
- Solidworks para projetar o modelo 3D que representa os movimentos do braço.
- Placa Arduino Mega 2560 para conectar o mundo real com o computador.
- MATLAB / Simulink para programar o controle do modelo 3D.
No próximo vídeo, você pode ver uma apresentação do projeto. Este é o seu conteúdo:
- Uma Introdução. Aqui falo brevemente sobre a Mecatrônica como campo de estudo que me permitiu desenvolver este tipo de dispositivo.
- O Arduino Mega 2560. Alguns recursos básicos desta Placa Arduino que usei neste projeto.
- Modelos 3D no Ambiente Simulink. Como transferir Modelo 3D do Solidworks para Matlab / Simulink usando o SimMechanics Link.
- Desenvolvimento do dispositivo. Aqui falo sobre os componentes que usei para construir o dispositivo e como eles funcionam, bem como o Modelo Simulink, o programa que roda na Placa Arduino e permite a interação entre o mundo real e o computador.
- Você pode assistir ao vídeo a seguir ou ler o tutorial escrito abaixo.
Construindo o Dispositivo
Peças usadas neste projeto
- Arduino Mega 2560
- Acelerômetro de 3 Eixos
- Potenciômetro Linear x5
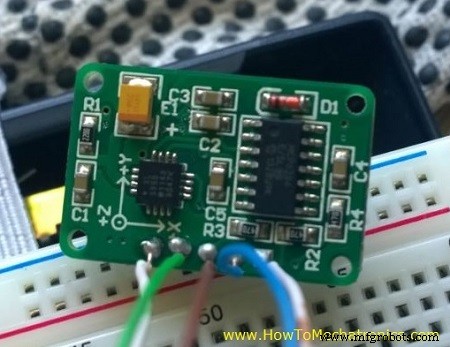
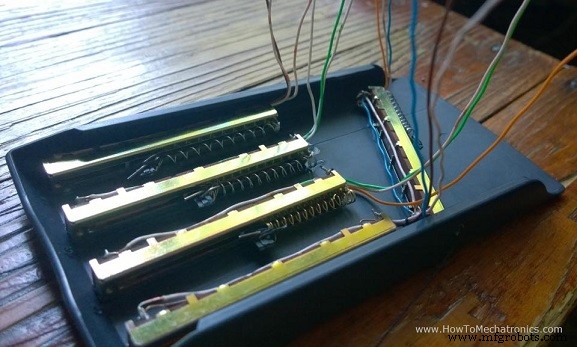
O acelerômetro é usado para rastrear a orientação do braço. À medida que o braço se move, os valores dos eixos X, Y e Z do acelerômetro mudam e são lidos nas Entradas Analógicas da Placa Arduino. De acordo com eles, o Modelo 3D também se move.
Os potenciômetros são usados para rastrear a posição dos dedos. Fixei uma mola (mola de caneta) em cada um dos potenciômetros. A mola mantém o cursor do potenciômetro em uma certa posição e, à medida que os dedos se movem, o cursor é puxado e a resistência do potenciômetro muda. Esses valores são lidos nas Entradas Analógicas da Placa Arduino e, de acordo com eles, os dedos do Modelo 3D também se movem.
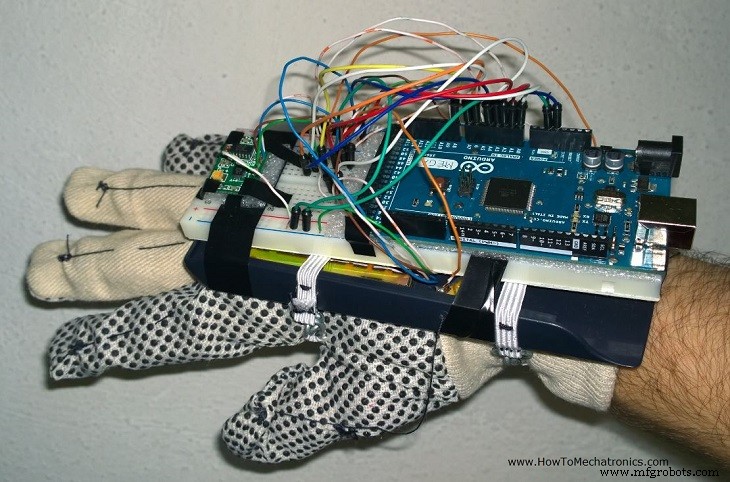
Usei uma tampa plástica de uma calculadora como base na qual fixei os cinco potenciômetros. Em cima deles, coloquei a Protoboard na qual fixei a Placa Arduino e o Acelerômetro usando fita adesiva. Na imagem abaixo, você pode ver a aparência final do dispositivo.
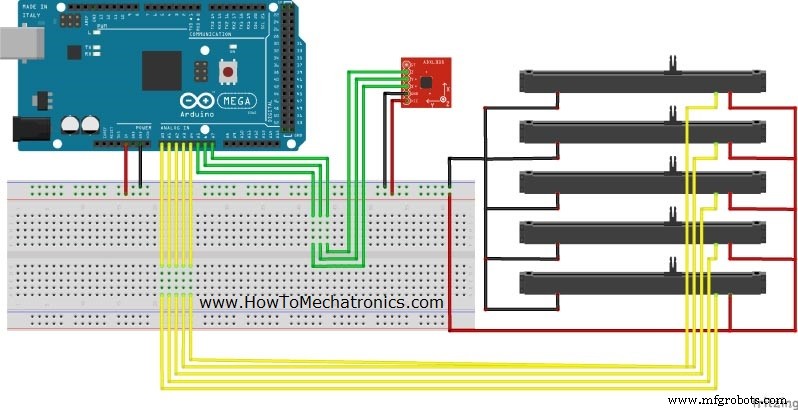
Esquema de Circuito do Dispositivo
O Modelo 3D
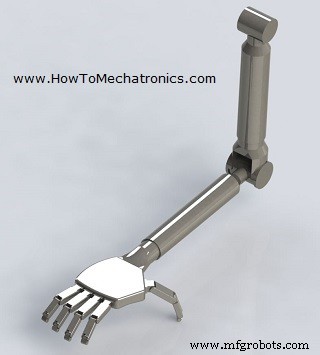
O Modelo 3D é uma representação de um braço humano. Primeiro, modelei usando Solidworks e depois o transferi para Matlab / Simulink usando o SimMechanicsLink da Mathworks.
O Modelo MATLAB / Simulink
Antes de construir o modelo Simulink, primeiro tive que instalar o Pacote Arduino IO que consiste na biblioteca Simulink para comunicação com a placa Arduino. Também, usando a IDE Arduino, tive que carregar o código na placa Arduino que vem com o pacote para habilitar a biblioteca Simulink. Aqui, recomendo fortemente meu Tutorial para Matlab e Pacote Arduino IO para que você possa entender o princípio de funcionamento e ver o código.
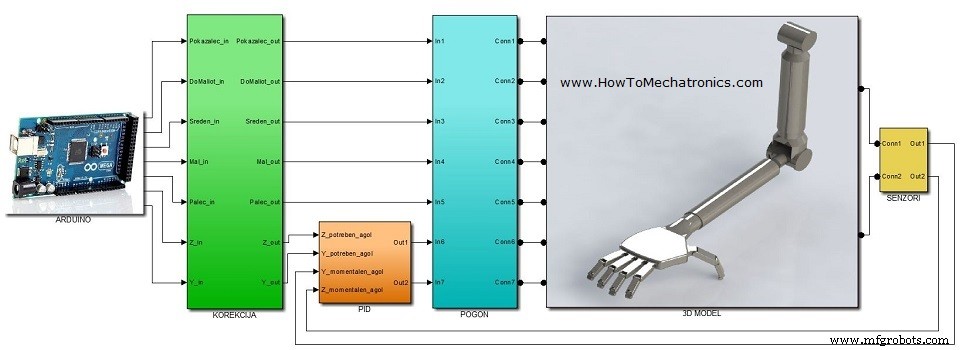
Organizei meu modelo Simulink em seis subsistemas:
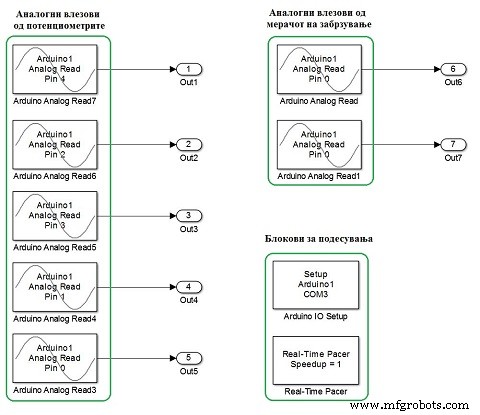
- Blocos de entradas analógicas do Arduino para valores do acelerômetro e potenciômetros
- Correção das leituras analógicas de acordo com minhas necessidades
- Controle PID para obter movimentos mais suaves
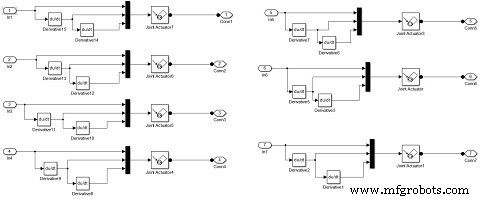
- Blocos Atuadores de Junta para acionar as juntas do modelo 3D
- O Modelo 3D que foi gerado automaticamente usando o SimMechanicsLink
- Bloco sensor de junta para rastrear a posição do modelo 3D
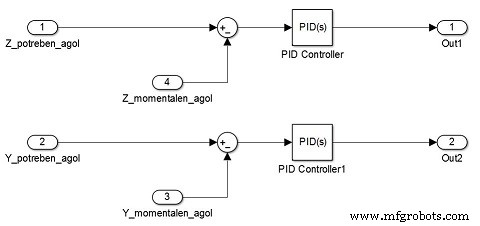
Você pode baixar o Modelo Simulink aqui:
Confira minha Extensão deste Projeto.
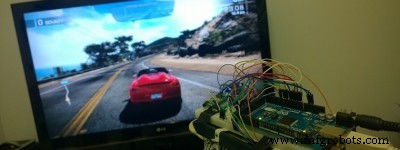
Reprogramei a Luva Arduino para funcionar como um Controlador de Jogos.
Processo de manufatura
- Ideias de Projetos Baseados em Sensores para Estudantes de Engenharia do Último Ano
- Caneta Inteligente: Rastreamento de Escrita e Movimento em Tempo Real com Raspberry Pi e IMU
- Crie um Sistema Ambilight Impressionante para Monitor com Arduino
- Construa o Clássico Jogo Pong no Arduino UNO com Display OLED – Tutorial Passo a Passo
- Detector de Frequência de Áudio com Arduino – Meça Picos de Som com Módulo de Alta Sensibilidade
- Construa Seu Próprio Tamagotchi com Arduino: Projeto DIY de Pet Digital
- Controlador Inteligente de Interruptor de Luz Sem Fio: Manipulador Remoto Baseado em Arduino
- Jogo da Velha com Arduino, Matriz LED MAX7219 e Caixa de Papelão
- Pistola de Água Inteligente com Detecção de Movimento usando Arduino Nano
- Construa um Temporizador Regressivo Confiável com Arduino e Display de 7 Segmentos SparkFun