



Construa Seu Primeiro Robô com Arduino: Guia Completo para Iniciantes
Componentes e Materiais
- Arduino UNO — 1 unid.
- Shield Motor Adafruit L293D — 1 unid. (baixo custo, fácil, biblioteca Adafruit)
- Sensor ultrassônico HC-SR04 — 1 unid.
- Módulo Bluetooth HC-05 — 1 unid.
- Motores DC com redução (geared) — 2 unid.
- Rodas — 2 unid.
- Rodas livres (caster) — 2 unid.
- Bateria 9V — 3 unid.
- Conector de bateria 9V — 3 unid.
- Jumpers fêmea-fêmea — 8 unid.
- Caixa plástica (chassis) — 1 unid.
Ferramentas
- Ferro de solda
- Pistola de cola quente
- Chave de fenda
Aplicativos e Bibliotecas
- App "Bluetooth Electronics" (Android) para controle
- Arduino IDE
- Biblioteca
Adafruit-Motor-Shield-library
Sobre o Projeto
Se você é iniciante em Arduino e quer construir seu primeiro robô, este tutorial cobre tudo: montagem mecânica, eletrônica e programação para três modos — controle por Bluetooth, desvio de obstáculos e seguidor de parede — integrados em um único sketch final.

Passo a Passo Mecânico
- Chassis: Fure a caixa plástica para dois motores (lados) e duas rodas livres (frente/trás).
- Motores: Fixe com parafusos/cola quente; conecte eixos às rodas.
- Rodas livres: Duas na frente (ou trás) para estabilidade.
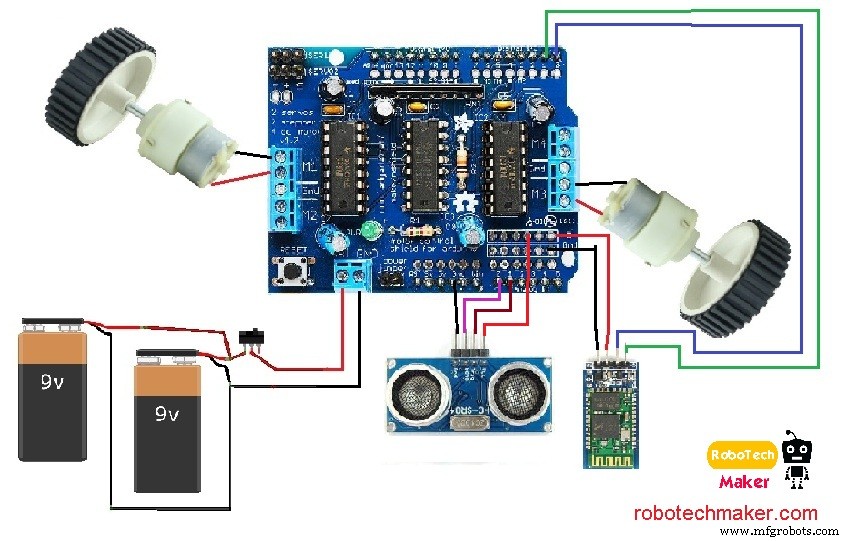
- Baterias: Duas baterias 9V em paralelo → shield motor (terminal
EXT PWR); uma terceira 9V + jack DC → Arduino (alimentação lógica). Chave liga/desliga na traseira. - Shield Motor: Encaixe sobre o Arduino. Remova o jumper
PWRdo shield para usar alimentação externa. Motores: esquerdo emM1, direito emM3. - Bluetooth HC-05: TX→RX (pino 0), RX→TX (pino 1), VCC→5V, GND→GND. Coloque dentro da caixa.
- Sensor ultrassônico: VCC→5V, GND→GND, Trig→A1, Echo→A0. Cole na frente da caixa com peça em "L".

Programação — Quatro Sketches
Todos usam a biblioteca AFMotor.h. Instale via Gerenciador de Bibliotecas.
1. Controle por Bluetooth (Bluetooth Electronics App)
Comandos: F frente, B ré, L esquerda, R direita, G/I curvas suaves, H/J ré curvas, S parada, 0–9/q velocidade (0–255).
2. Desvio de Obstáculos
Se distância < 25 cm → gira no próprio eixo (motor esquerdo ré, direito frente) até caminho livre.
3. Seguidor de Parede
Mantém distância ~30 cm da parede. Se muito perto → vira para fora; se longe → vira para dentro.
4. Sketch Final (Integrado)
Recebe comandos Bluetooth e alterna modos:
m→ modo seguidor de paredeb→ modo desvio de obstáculos- Demais comandos → controle manual
// Exemplo da lógica integrada (trecho do switch)
case 'm':  // Wall follower
  // ... leitura ultrassônica ...
  if (distance < 30) { // vira p/ direita
    motorRight.setSpeed(vel); motorRight.run(FORWARD);
    motorLeft.setSpeed(0);  motorLeft.run(RELEASE);
    delay(500);
  } else { // vira p/ esquerda
    motorRight.setSpeed(0);  motorRight.run(RELEASE);
    motorLeft.setSpeed(vel); motorLeft.run(FORWARD);
  }
  break;

case 'b':  // Obstacle avoider
  if (distance < 25) { // gira no lugar
    motorRight.run(FORWARD); motorLeft.run(BACKWARD);
  } else { // frente
    motorRight.run(FORWARD); motorLeft.run(FORWARD);
  }
  break;
App Bluetooth
Configure os botões no app "Bluetooth Electronics" enviando os caracteres acima. O sketch final também aceita comandos de luz/buzina (W/w, U/u, V/v, X/x) se você adicionar os periféricos.
Esquemático
Dicas Finais
- Verifique a polaridade dos motores; inverta fios se girarem ao contrário.
- Use baterias alcalinas de boa qualidade ou Li-ion 2S (7,4 V) para mais autonomia.
- O shield L293D esquenta; evite travar os motores por muito tempo.
- Expanda: adicione sensor de linha, buzzer, display OLED, modo "fuga de luz", etc.
Processo de manufatura
- Principais Acessórios para Desbloquear Todo o Potencial do Seu Raspberry Pi
- Melhores Práticas de Rastreamento de Ativos: Desbloqueando o Valor dos Seus Dados
- Otimize Sua Cadeia de Suprimentos para Resiliência e Eficiência Hoje
- Kit de Robô de Navegação Interna Inteligente para Projetos Arduino
- Suportes de Motor Explicados: Como Escolher o Melhor Material para seu Veículo
- Guia Abrangente de Produtos Industriais Agrícolas Premier
- Principais Marcas de Guindastes: Guia Especializado para Profissionais da Construção
- Guia de Compra das Melhores Impressoras 3D para Oficinas de Máquinas – Dicas e Escolhas de Especialistas
- Passos Comprovados para Construir um Protótipo IoT Robusto
- CNC Wire EDM: A Solução Definitiva de Usinagem de Precisão para Sua Oficina