



Sistemas de Controle de Movimento CNC: Explicados de Forma Simples
Fui perguntado recentemente para explicar sistema de controle de movimento, usado em máquinas-ferramenta CNC, a alguém da família. Percebendo que não tinha background em manufatura — e certamente nenhuma experiência com algo tão complexo e técnico — relacionei explicação a algo comum e simples, permitindo visualizar analogia facilmente... como dirigir um carro.
Embora tópico seja muito complexo e técnico por natureza, acredito que esta analogia simplifica bem, ainda oferecendo entendimento básico adequado. Obviamente, assunto avançado poderia levar semestre inteiro na faculdade, mas para nós simples mortais, analogia de dirigir funciona bem. Mas antes, precisamos base. Entenda como comando que começa no cérebro viaja pelo controle CNC, e finalmente se manifesta como movimento de um dos eixos lineares da máquina.
Pense no programa de peça (conversacional ou G-code) como lista de comandos. Comandos organizados pelo controle CNC, arranjados em categorias para cada eixo individual — e passados ao eixo correspondente. Uma vez recebido pelo servo drive de eixo particular, comando decomposto em requisito de tensão simples para mover eixo como ordenado — tensão aplicada ao motor... motor gira, eixo move. Enquanto eixo move, posição atual monitorada continuamente por encoder no fim do motor, ou escala de vidro ao longo do eixo. Dispositivo fornece feedback ao servo drive para mudanças nos comandos de tensão se necessário... mais tensão = motor gira mais rápido, eixo alcança se atrasado; menos tensão = motor mais lento, desacelera se adiantado.
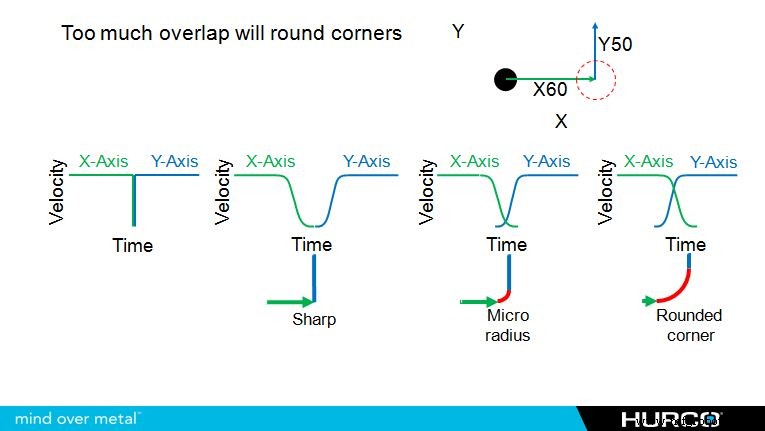
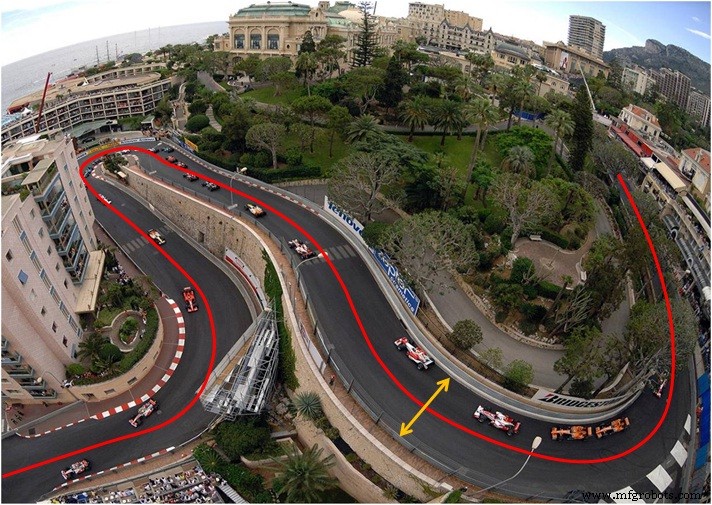
Agora, apliquemos analogia de dirigir. Precisamos de comandos... rota até destino final = toolpath do cortador; placas de limite de velocidade = feedrate comandado. Cérebro = controle CNC; músculos = servo drives; extremidades = servomotores controlando eixos. Olhos e velocímetro = feedback. Como nada é perfeito, permitimos tolerância aceitável... largura total da estrada = tolerância de posicionamento; enquanto ficarmos no asfalto, tudo bem!
Analogia 1: Imagine estacionado em rodovia abandonada, no meio do nada, estrada reta como flecha. Comando: viajar 1 milha seguindo linha amarela central, limite 100 mph. Cérebro diz aos músculos do pé para pressionar acelerador, carro move. Para seguir linha amarela, cérebro usa feedback visual dos olhos, controla músculos dos braços, mantém veículo reto — e dependendo do velocímetro, controla músculos dos tornozelos para aumentar/diminuir pressão no acelerador, mantendo 100 mph. Tolerância posicional não é problema aqui.
Analogia 2: Mesmos comandos (linha amarela 1 milha, 100 mph, largura estrada = tolerância). Sentados no meio do último trecho reto que encontraremos na próxima milha. Estrada à frente é sinuosa e montanhosa, operar dentro dos limites será mais desafiador. Aceleramos a 100 mph, mas apresentado primeiro obstáculo... curva de 90° à direita. Percebendo que não navegamos curva mantendo velocidade, reduzimos. Buscamos trajetória suave que permita velocidade o mais próximo possível do comando, sem sair da pista. Reagindo ao feedback visual, cérebro comanda movimentos e ajustes de velocidade e trajetória para navegar curva.
Quase imediatamente, obstáculo ainda mais desafiador... curva "S", subida na primeira metade, descida na segunda. Situação tratada similar à curva de 90° — controlando velocidade e trajetória para caminho mais suave e rápido, mantendo na pista — mas agora reagimos a mudanças de elevação... aumentando pressão no acelerador subindo, mas diminuindo, freando se necessário, na descida para não exceder 100 mph quando gravidade assume. Ação e reação continuam para cada obstáculo até destino final... fim do programa!
Ao falar de controle de movimento, devemos discutir "block look-ahead" (olhada antecipada de blocos), medido pelo número de blocos que controle processa antecipadamente — permitindo preparar-se para obstáculos futuros. Na analogia, block look-ahead = display LCD no painel fornecendo mapa da pista, para alterar trajetória no obstáculo atual, ficando em melhor posição para executar suavemente obstáculo futuro. Quanto mais complexo toolpath, mais look-ahead necessário para manter rota mais suave e rápida. Embora todo construtor tenha meio de lidar com look-ahead similarmente, alguns são mais eficazes.
Controle WinMax da Hurco tem UltiMotion... sistema de controle de movimento baseado em software patenteado que oferece block look-ahead variável; permite ver até 10.000 blocos no futuro quando necessário, reduzindo ciclo até 30% — especialmente em toolpaths complexos onde mais look-ahead necessário. Em toolpaths simples — como analogias acima — controle requer muito menos look-ahead... mais RAM liberada, melhor utilizada. Controles sem essa capacidade de "adaptação" não reaproveitam RAM, não se beneficiam desta variabilidade.
Máquina cnc
- Principais Marcas de Máquinas CNC para Precisão e Confiabilidade
- Sistema de Controle Siemens 808D para Roteadores CNC: Introdução Completa
- Cliente Egípcio Visita Fábrica para Explorar Máquinas CNC Avançadas
- Cliente do Mediterrâneo Treina em Roteador CNC Avançado em Nossa Instalação
- Clientes Noruegueses Visitam Fábrica de Roteadores CNC: Experiência Global de Produção
- Avaliações Confiáveis de Clientes sobre Nosso Roteador CNC
- Serviços de Prototipagem CNC de Precisão para Soluções Inovadoras
- Usinagem CNC: Soluções de Precisão para a Indústria Automotiva
- Aprimorando o Controle de Qualidade na Usinagem CNC: Estratégias para Precisão e Satisfação do Cliente
- Entendendo Custos de Usinagem CNC: Fatores-Chave e Como Otimizar