



Reduzindo Ruído e Vibração em Sistemas de Motor de Passo com QuietStep da Allegro
Motores de passo se destacam em controle de movimento de precisão, mas ondulação de torque e distorção de corrente podem prejudicar o desempenho. Descubra o algoritmo QuietStep da Allegro MicroSystems — uma solução comprovada para operação mais silenciosa e suave.
Motores de passo fornecem posicionamento preciso em malha aberta e torque em velocidade zero sem sensores, tornando-os ideais para aplicações como sistemas CCTV, impressoras 3D, máquinas CNC, maquinário têxtil e robôs pick-and-place — superando motores DC ou BLDC convencionais em muitos contextos.
O controle efetivo de ruído e vibração é crítico. Em CCTV, qualquer vibração do motor atinge o sensor de imagem e o gimbal, degradando a qualidade visual. Na impressão 3D, ondulação de torque e ressonância podem produzir artefatos. Ao minimizar vibração, fabricantes alcançam imagens mais nítidas, impressões de maior resolução e equipamentos mais silenciosos.
Algoritmos proprietários agora permitem que fabricantes reduzam ruído e vibração suavizando ondulação de torque e distorção de corrente. Entender as causas raiz da vibração — e como elas se traduzem em ruído audível — é essencial antes de explorar essas soluções. Vamos primeiro examinar os fundamentos da operação de motor de passo.
Fundamentos do Motor de Passo
Um motor de passo bipolar é um motor DC com posições de polo discretas construído de múltiplas bobinas organizadas em dois grupos chamados fases. A razão de corrente entre as duas fases determina como o rotor é posicionado entre os dois enrolamentos. Dessa forma, um motor de passo pode dividir sua posição entre dois polos em incrementos menores chamados microsteps.
A corrente em cada enrolamento do motor de passo pode ser somada para criar um vetor onde a magnitude do vetor é o torque. Examinando a corrente em cada uma das duas fases no espaço polar, podemos visualizar o vetor enquanto ele rota através de cada ciclo elétrico.
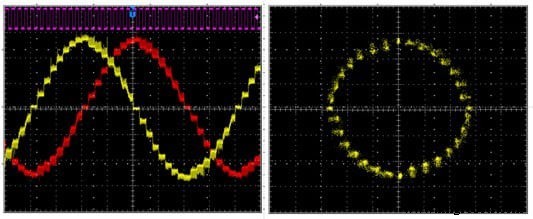
Figura 1. Correntes de fase para um motor de passo bipolar em intervalo de 1/8-passo: painel esquerdo mostra correntes no domínio do tempo; painel direito mostra sua representação no domínio polar.
No domínio baseado no tempo, o torque é definido como a soma da área sob as duas curvas. No domínio polar, a magnitude do vetor é o torque. Quando o torque é constante através de cada ciclo elétrico, o motor opera suavemente. Variações no torque — conhecidas como ondulação de torque — geram vibração e ruído audível, especialmente quando o motor não está em ressonância.
Controlando um Motor de Passo (Controle de Corrente)
Modulação por largura de pulso (PWM) de controle de corrente é a forma mais comum de acionar um motor de passo. Ao cortar a saída com PWM, o controlador limita a corrente em cada enrolamento para manter a posição desejada do rotor.
A natureza inerente do controle de corrente PWM introduz ondulação de corrente determinada pelo ciclo de trabalho aplicado, indutância do motor e tensão de alimentação. Para minimizar a ondulação, o controlador pode moldar o decaimento da corrente durante o tempo off do PWM através de vários modos de decaimento.
Modos de decaimento comuns incluem decaimento rápido — fornecendo controle de corrente apertado mas maior ondulação — e decaimento lento — oferecendo menor ondulação mas suscetível a distorção quando a força eletromotriz de retorno (BEMF) limita a taxa de diminuição da corrente.
Quando a corrente do enrolamento está caindo, o decaimento lento não consegue reduzir a corrente rápido o suficiente, levando a distorção na borda descendente. O decaimento rápido, por outro lado, produz maior ondulação mas mantém regulação precisa de corrente.
Combinando decaimento rápido e lento em um único ciclo PWM — conhecido como decaimento misto — um compromisso pode ser alcançado que reduz a ondulação enquanto preserva o controle de corrente. O tempo off é dividido em uma porção de decaimento rápido seguida por uma porção de decaimento lento, ou vice-versa, dependendo da implementação.
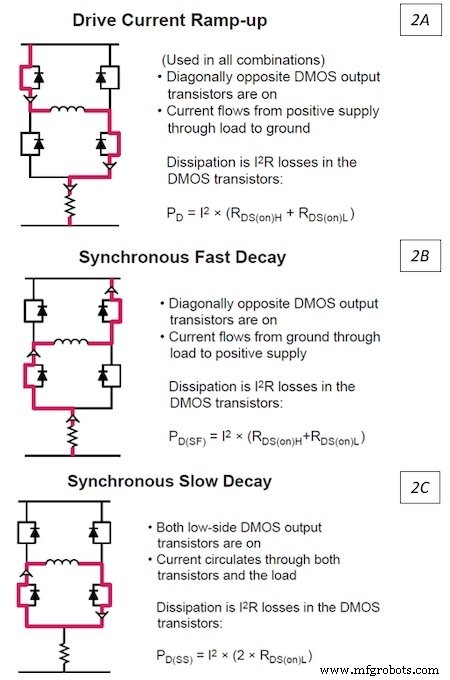
Figura 2. Caminhos de corrente em driver de ponte completa: modos de acionamento e decaimento.
No entanto, uma proporção fixa de decaimento misto pode causar distorção quando a corrente sobe ou desce, especialmente para motores com constantes de tempo LR específicas. Uma abordagem adaptativa é necessária para manter baixa ondulação em todas as condições de operação.
Uma Nova Abordagem para Reduzir Ondulação de Torque
A Allegro MicroSystems introduziu o QuietStep, um algoritmo proprietário que ajusta dinamicamente a proporção de decaimento rápido ciclo a ciclo. Começando com decaimento lento e adicionando decaimento rápido apenas quando necessário, o QuietStep alcança regulação precisa de corrente com ondulação mínima, sem necessidade de software complexo ou componentes externos.
Comparado com decaimento misto tradicional, o QuietStep reduz a ondulação de corrente aproximadamente pela metade enquanto ainda mantém controle preciso de corrente em todo o ciclo elétrico.
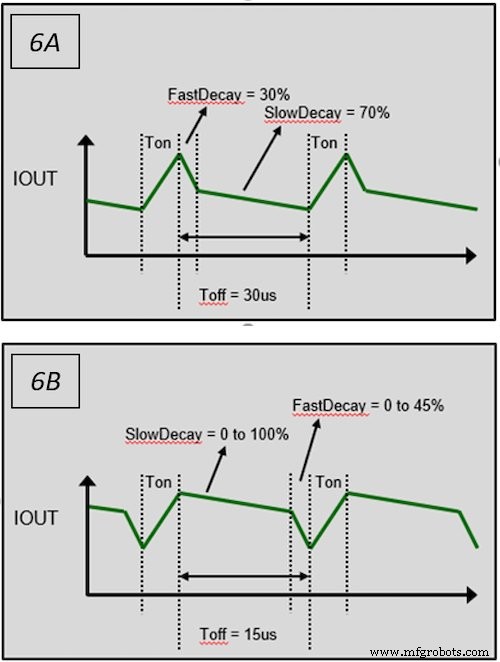
Figura 3. Ajuste dinâmico de decaimento do QuietStep versus decaimento misto fixo.
Reduzir a ondulação de corrente no nível do sistema reduz diretamente vibração e ruído audível, melhorando qualidade de imagem em sistemas CCTV e fidelidade de impressão em impressoras 3D. A tecnologia também beneficia um amplo espectro de aplicações de controle de motor, desde fechaduras inteligentes a sistemas de visão de precisão.
Implementando QuietStep com Drivers de Motor de Passo Bipolar
Quando integrado a drivers de microstepping modernos como o Allegro A5984, o QuietStep otimiza automaticamente formas de onda de corrente em uma ampla gama de velocidades e características de motor. O driver suporta motores de passo bipolares de passo completo a modos de 1/32-passo, com capacidade de acionamento de saída de até 40 V e ±2 A.
A implementação do QuietStep simplifica o design do sistema, reduz a necessidade de ajuste externo e proporciona ganhos mensuráveis em precisão de passo, redução de ruído e controle de vibração.
Para saber mais sobre o driver A5984 e a tecnologia QuietStep, visite a página do produto A5984.
A Allegro MicroSystems é líder global em soluções de potência e sensoriamento para controle de movimento e sistemas energeticamente eficientes. Para mais informações, visite o site da Allegro MicroSystems.
Artigos da Indústria são uma forma de conteúdo que permite parceiros da indústria compartilhar notícias úteis, mensagens e tecnologia com leitores do All About Circuits de forma que conteúdo editorial não é bem adequado. Todos os Artigos da Indústria estão sujeitos a diretrizes editoriais rigorosas com a intenção de oferecer aos leitores notícias úteis, expertise técnica ou histórias. Os pontos de vista e opiniões expressos nos Artigos da Indústria são do parceiro e não necessariamente do All About Circuits ou seus escritores.
Robô industrial
- Circuitos Permissivos e de Intertravamento em Sistemas de Controle Industrial
- Motores de Passo: Tipos, Características e Aplicações Práticas
- Renesas Expande RX24T e RX24U com Versões G High-Temperature para Controlo de Motor
- Nanotec CL4-E: Controlador de Motor Compacto High-Performance para Motores BLDC e Stepper
- Explorando o Poder e os Limites dos Algoritmos Genéticos
- Soldagem TIG Robótica: Precisão e Qualidade Inigualáveis para Produção Industrial
- IQ Motion Control Apresenta Servomotores Avançados e Econômicos para Robótica e Aplicações Industriais
- Motores Servo vs Passo a Passo: Esclarecendo a Zona Cinzenta Moderna
- Integrando Segurança no Controle de Movimento: Aumentando Produtividade sem Compromissos
- Conectando Sistemas de Controle: Interfaces de Comunicação Confiáveis para Sensores de Posição e Movimento