



Motores de Passo: Tipos, Características e Aplicações Práticas
Motor de Passo vs Motor Servo
Um motor de passo é um motor digital que move seu rotor em passos discretos em vez de girar continuamente. Quando energizado mas parado, ele mantém sua carga com um torque de retenção confiável. A ampla adoção de motores de passo nas últimas duas décadas foi possibilitada por drivers de estado sólido que interfaceiam diretamente com microprocessadores, oferecendo uma solução de baixo custo e baixa complexidade para controle preciso de movimento.
Motores servo, os predecessores dos motores de passo, combinam um motor, codificador e amplificador de erro para fornecer controle de movimento de alto desempenho. Seus componentes extras aumentam custo e complexidade, e são tipicamente reservados para aplicações que excedem os limites de torque ou velocidade dos steppers. Para a maioria das tarefas — onde velocidade moderada, boa precisão e acessibilidade são chave — o stepper é a escolha padrão.
Historicamente, steppers posicionavam cabeçotes de leitura-escrita de drives de disquete e eram usados em primeiros hard drives. Hard drives modernos, no entanto, dependem de servos de bobina de voz de alta velocidade capazes de posicionamento sub-milissegundo.
Amplificadores servo são dispositivos lineares que requerem ajuste cuidadoso de ganho e fase para combinar com cargas mecânicas. Em contraste, drivers de stepper são simples interruptores liga-desliga que fornecem corrente aos enrolamentos. Isso torna a eletrônica de controle de stepper mais barata e fácil de projetar.
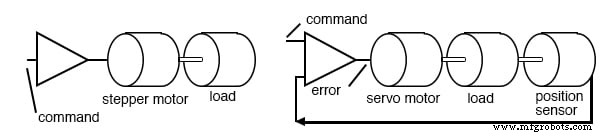
Motor de passo vs motor servo
Características
Motores de passo são robustos e baratos porque o rotor é um cilindro sólido — frequentemente um ímã permanente — sem anéis de escorregamento ou comutador. O estator é laminado e pode conter de duas a cinco fases de enrolamento. Como não são projetados para rotação contínua, steppers são tipicamente classificados em torque em vez de cavalo-vapor.
- Torque varia de algumas onças-polegada em unidades minúsculas "tamanho de moeda" a mais de 1.000 onças-polegada (≈10 N·m) em motores maiores de 4 kg.
- Curvas velocidade-torque ilustram que torque de retenção é alto, mas torque disponível cai à medida que a velocidade sobe, chegando a zero em uma velocidade máxima de operação determinada pelo motor e inércia da carga.
- Ângulo de passo depende da construção: 90° (4 passos por revolução) a 0,75° (500 passos por revolução). Drivers podem reduzir o ângulo de passo pela metade via meios-passos.
- Frequência máxima de partida e torque de pull-in limitam quão rápido um motor pode ser acelerado do repouso; torque de pull-out governa a carga máxima que o motor pode sustentar sem perder passos.
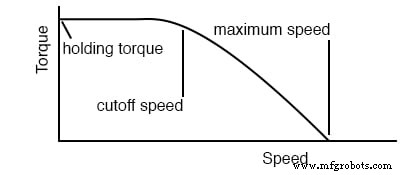
Características de velocidade do stepper
Tipos de Motores de Passo
Relutância Variável
Esses steppers dependem do fluxo magnético buscando o caminho de menor relutância. O rotor é um cilindro de ferro doce com polos salientes; quando energizado, o rotor alinha-se com o campo rotativo do estator, minimizando o comprimento do entreferro. Eles têm ângulos de passo grandes e produzem pouco torque de detent quando desenergizados.
Exemplo: um motor de relutância variável trifásico tem ângulo de passo de 30°. Sua sequência de passos pode ser ilustrada com um padrão simples de comutação liga-desliga, como mostrado abaixo.
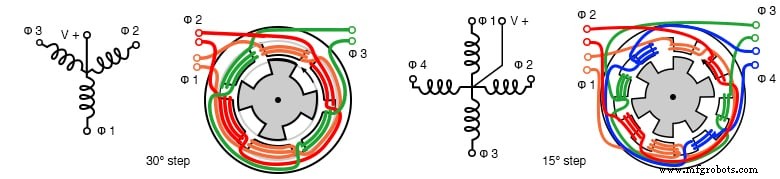
Motor de passo de relutância variável trifásico
Cálculo do ângulo de passo:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = número de polos do estator, NR = número de polos do rotor
Como o rotor tem menos polos que o estator, o rotor move um ângulo menor por passo do estator, dando uma resolução de passo mais fina.
Ímã Permanente
Esses steppers apresentam um rotor cilíndrico de ímã permanente. O estator tipicamente tem dois enrolamentos, que podem ser centrais para acionamento unipolar ou acionados com polaridade alternada para acionamento bipolar. Eles exibem torque de detent quando desenergizados e têm ângulos de passo grandes (frequentemente 7,5°–90°).
Opções de acionamento:
- Wave drive energiza uma bobina por vez — simples mas torque menor.
- Passo completo energiza ambas as bobinas simultaneamente — torque maior.
- Meio passo alterna entre wave drive e passo completo — dobra a resolução.
Fiação unipolar (configurações de 4, 6, 5 ou 8 fios) permite uso de fonte de polaridade única mas requer mais saídas do driver. Fiação bipolar dá maior torque mas precisa de driver mais complexo.
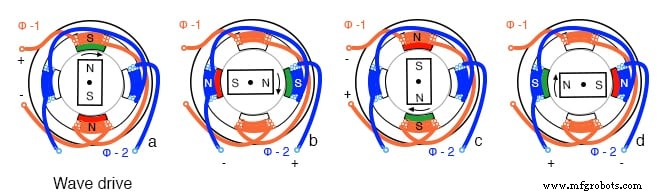
Sequência PM wave drive
Construção típica: design can-stack de 24 polos com 12 dedos intercalados por fase, resultando em ângulos de passo de 15°.
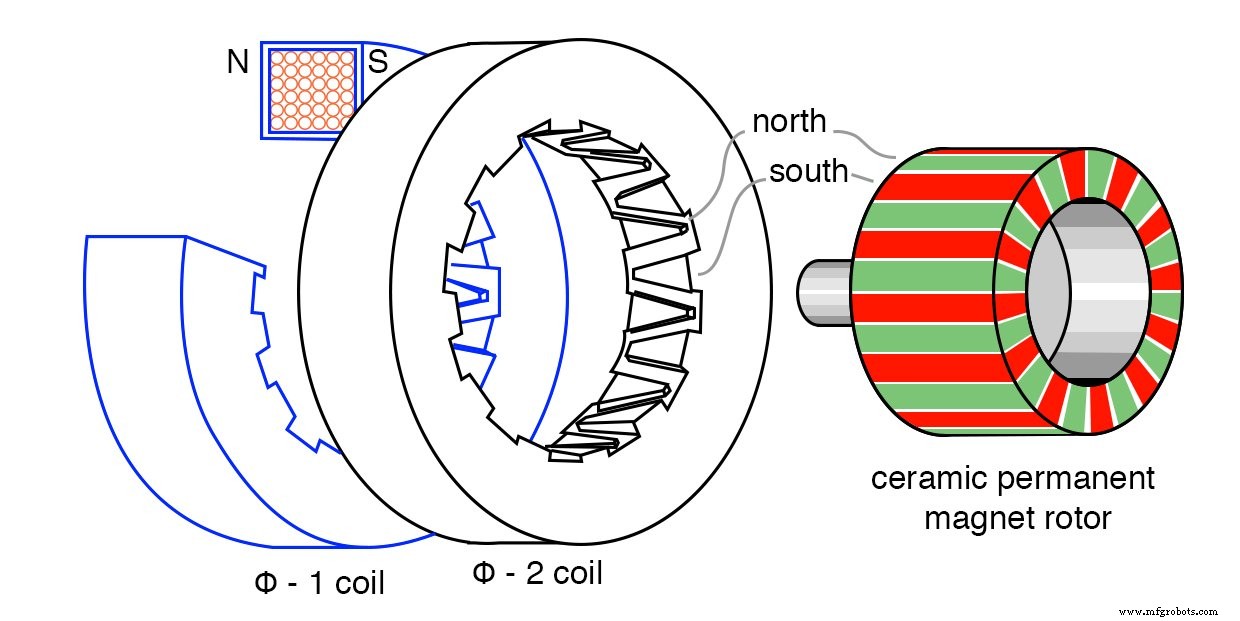
Motor de passo de ímã permanente can-stack de 24 polos
Híbrido
Steppers híbridos combinam os dentes de ferro doce de um motor de relutância variável com o núcleo de ímã permanente de um motor PM, resultando em um ângulo de passo muito fino. O rotor tem dentes radiais de ferro doce deslocados por meio dente, enquanto o estator tem dentes correspondentes. As duas fases são deslocadas por um quarto de dente, permitindo que o motor dê passos em 192 posições por revolução no exemplo mostrado.
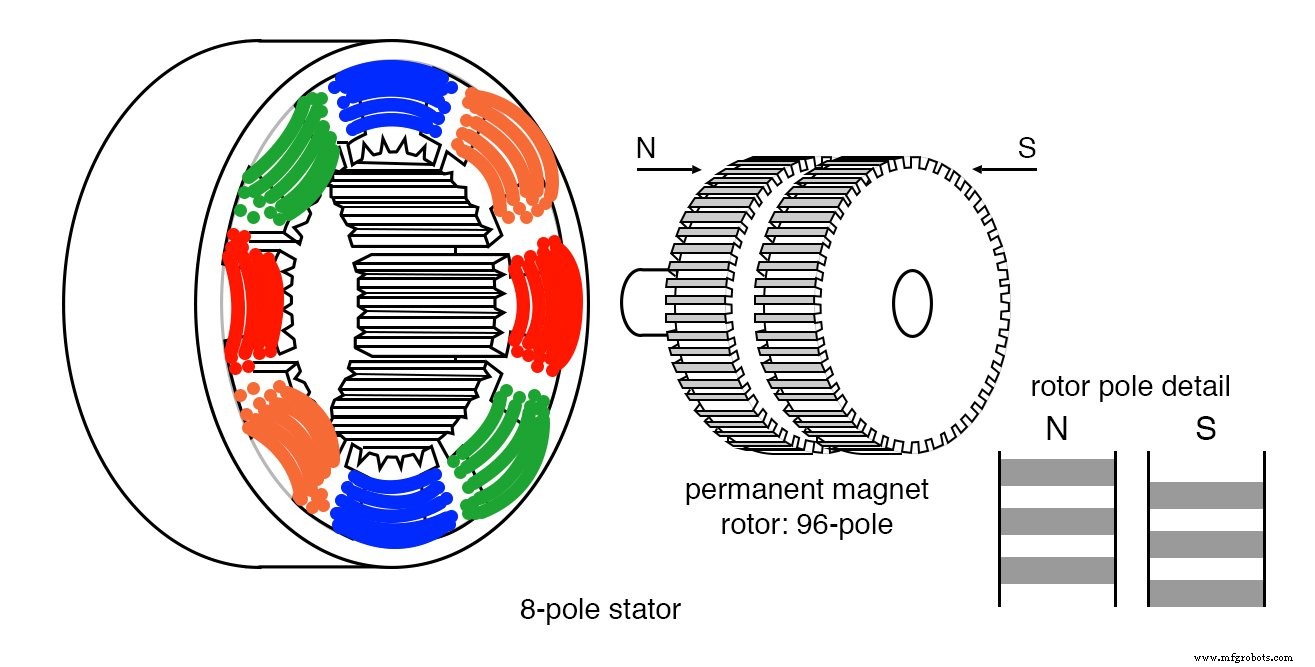
Motor de passo híbrido
Aplicações
- Posicionamento de cabeçotes de drives de disquete e hard drives iniciais.
- Impressoras e copiadoras (avanço de papel).
- Impressoras 3D, roteadores CNC e braços robóticos onde posicionamento preciso é requerido.
- Eletrônicos de consumo (ex.: gimbals de câmera, brinquedos robóticos).
Resumo
- Relutância variável: rotor de ferro doce, ângulo de passo grande, sem torque de detent.
- Ímã permanente: rotor de ferrita, construção can-stack, ângulo de passo moderado, torque de detent presente.
- Híbrido: dentes finos e deslocamentos de fase dão o menor ângulo de passo e maior resolução.
Escolher o tipo certo depende de torque, velocidade, resolução e restrições de custo requeridos.
Planilha Relacionada
Tecnologia industrial
- Entendendo Motores de Indução Monofásicos: Tipos, Operação e Melhorias de Eficiência
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- Nanotec CL4-E: Controlador de Motor Compacto High-Performance para Motores BLDC e Stepper
- Prolongando a Vida do Motor: Dicas de Manutenção de Especialistas
- Motores Servo vs Passo a Passo: Esclarecendo a Zona Cinzenta Moderna
- Garantindo a Segurança de Motores Elétricos: Fases-Chave e Medidas de Proteção Essenciais
- Top 4 Tipos de Falha de Enrolamento em Motores CA e Como Preveni-los
- Motores Industriais: Tipos, Funções e Aplicações
- Entendendo Motores BLDC: Guia Profissional
- Garantindo Desempenho Máximo: Guia Especialista para Manutenção de Motor de Compressor