



Cobots 2026: Como Robôs Colaborativos Funcionam e Por Que Importam
Por EVST Editorial Team · Última atualização: 10 de junho de 2026
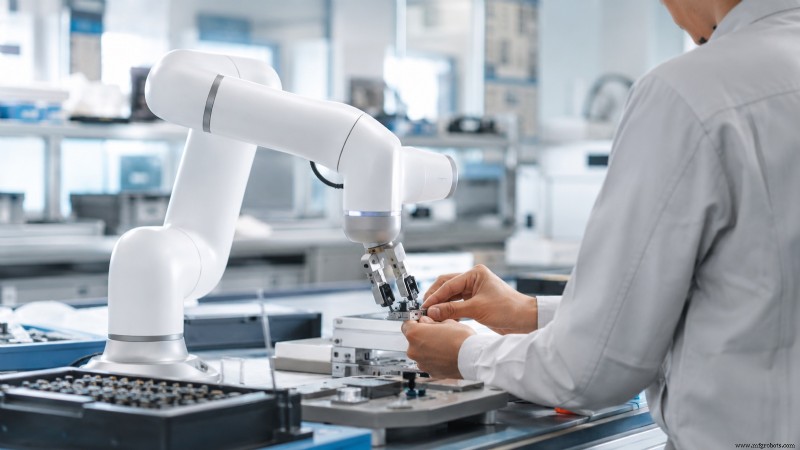
Um robô colaborativo, ou cobot, é um braço industrial leve projetado para operar ao lado de pessoas sem necessidade de cerca de segurança. Ele consegue isso através de limitação de potência e força: sensores de torque em cada junta detectam contato e param ou retraem o braço imediatamente antes que uma colisão cause lesão. A ISO/TS 15066 define quatro modos de colaboração que determinam a proximidade permitida entre humano e robô. Em 2026, cargas úteis de cobots tipicamente variam de 3 kg a 30 kg, com alcances entre aproximadamente 600 mm e 1.800 mm.
O Que Diferencia um Cobot de um Robô Convencional
O termo “colaborativo” refere-se à capacidade de segurança, não a uma classe mecânica distinta. Um cobot continua sendo um braço articulado de 6 eixos equipado com servomotores, redutores e encoders em cada junta. O que o diferencia é o sensoriamento e controle adicionados que permitem compartilhar um espaço de trabalho com segurança, combinado com um design que minimiza risco de lesão: bordas arredondadas, massa móvel baixa, sem pontos de pinçamento e limites de velocidade.
Robôs industriais tradicionais são construídos para velocidade, carga útil e repetibilidade dentro de uma célula protegida, assumindo ausência de humanos no envelope de trabalho. Cobots trocam velocidade de pico e carga útil pela capacidade de operar em espaço compartilhado, o que por sua vez muda a economia de implantação: uma célula de cobot pode dispensar cercas, cortinas de luz e o espaço overhead que uma célula cercada exige. Essa economia de custo é uma vantagem chave para fabricantes de pequeno e médio porte. Para um guia estruturado sobre tipos de cobot e critérios de seleção, veja nosso guia completo de tipos de cobot, seleção e aplicações, que complementa este artigo com mergulho mais profundo na mecânica de segurança.
Segundo o relatório World Robotics 2025 da Federação Internacional de Robótica, robôs colaborativos permanecem o segmento de crescimento mais rápido do mercado de robôs industriais por taxa de unidades, embora ainda representem minoria das instalações totais. O crescimento concentra-se em montagem eletrônica, atendimento de máquinas e embalagem — áreas onde pesos das peças são baixos e a proximidade humano-robô é operacionalmente útil.
Como um Cobot Funciona: A Mecânica de Segurança
A tecnologia central que habilita cobots é como eles sentem e limitam força de contato. Em 2026, três abordagens dominam, e a maioria dos cobots de produção combina mais de uma.
Sensoriamento de Torque nas Juntas
Cada junta contém um sensor de torque — ou o controlador infere torque a partir da corrente do motor. Durante movimento normal, o controlador conhece o perfil de torque esperado para o caminho programado na velocidade programada. Se o torque medido excede um limiar, o controlador o interpreta como força externa inesperada, aciona uma parada protetiva e leva o braço a uma posição segura. O tempo de reação do contato à parada é da ordem de milissegundos, mantendo a força de contato abaixo dos limiares de lesão.
Limitação de Potência e Força (PFL)
PFL é o método colaborativo mais comum. O robô é projetado e configurado para que, mesmo em um contato no pior caso, a força e pressão transmitidas fiquem abaixo dos limites biomecânicos definidos na ISO/TS 15066 Anexo A para a região corporal relevante. Isso é alcançado através de massa móvel baixa, limites de velocidade, geometria arredondada e a parada por sensoriamento de torque descrita acima. PFL permite que muitos cobots rodem sem cercas ou cortinas de luz porque o próprio robô atua como sistema de segurança.
Monitoramento de Velocidade e Separação
Como alternativa ou complemento, sensores de segurança externos — como scanners a laser, câmeras 3D ou tapetes de segurança — rastreiam a posição do operador. O robô roda em velocidade total quando ninguém está próximo, desacelera conforme uma pessoa se aproxima e para se a distância de separação protetiva for violada. Isso permite um robô mais rápido e pesado comportar-se colaborativamente sem sacrificar velocidade produtiva quando o espaço de trabalho está livre.
Na prática, as implantações mais limpas combinam métodos: PFL como segurança base, com monitoramento de velocidade e separação em camada para recuperar throughput quando nenhum operador está presente. Observações da indústria em implantações de linha de montagem mostram que um cobot configurado puramente para velocidade de pior caso PFL pode perder 40% a 60% de seu throughput potencial comparado ao mesmo braço permitido rodar rápido quando o espaço de trabalho está livre — daí configurações híbridas serem agora o padrão em linhas de maior volume.
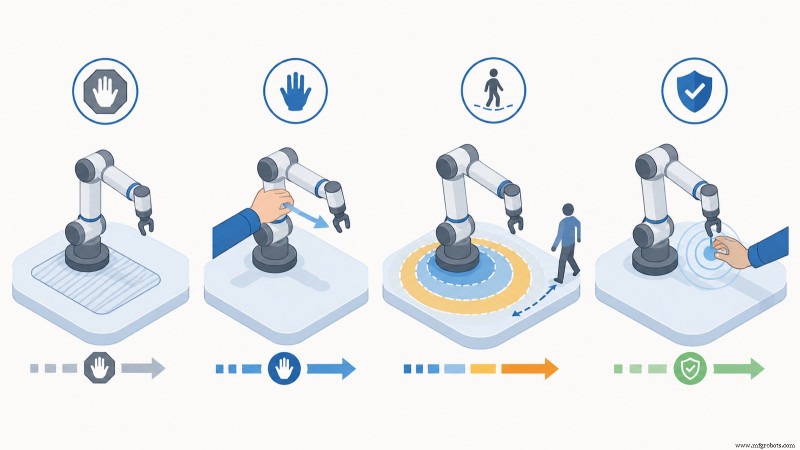
Os Quatro Modos de Colaboração sob ISO/TS 15066
ISO/TS 15066:2016 suplementa ISO 10218 para operação colaborativa e define quatro métodos de colaboração distintos. Uma única aplicação pode usar um ou combinar vários. Entender qual modo uma aplicação precisa é o primeiro passo para especificar uma célula de cobot segura.
| Modo de colaboração | Como funciona | Interação humano-robô | Aplicação típica |
|---|---|---|---|
| Parada monitorada com classificação de segurança | Robô para quando pessoa entra no espaço compartilhado; retoma quando sai | Sem movimento enquanto humano está presente na zona colaborativa | Carga/descarga manual de célula de robô, tarefas ocasionais de espaço compartilhado |
| Guiamento manual | Operador move fisicamente o braço usando dispositivo de guiamento manual; robô obedece à força aplicada | Guiamento físico direto, movimento do robô dirigido pelo operador | Ensino de caminhos, levantamento assistido, posicionamento de peças de baixo volume |
| Monitoramento de velocidade e separação | Velocidade do robô escala com distância do operador, medida por sensores de segurança | Coexistência com redução dinâmica de velocidade, parada total na distância mínima | Células mistas onde humanos e robô trabalham em proximidade alternada |
| Limitação de potência e força | Força e pressão de contato mantidas abaixo de limites biomecânicos por design e controle | Contato direto permitido; robô para em força inesperada | Montagem de tarefa compartilhada, atendimento de máquinas, embalagem próximo a operadores |
A ISO/TS 15066 organiza limites biomecânicos por região corporal: os limites para face e crânio são muito mais estritos que para braço superior ou mão, refletindo a gravidade de lesão potencial. Uma avaliação de risco correta mapeia as partes do caminho do robô onde contato é possível para as regiões corporais que poderiam ser contatadas, então verifica que força e pressão ficam sob o limite relevante. É por isso que um cobot “seguro” para uma aplicação não é automaticamente seguro para outra: mudar a ferramenta, a peça ou o layout muda os cenários de contato.
Anatomia de um Cobot: Componentes e Especificações
A folha de especificações de um cobot se assemelha à de um pequeno robô industrial, com algumas adições específicas de colaboração. Os parâmetros que mais importam durante a seleção são:
- Carga útil — massa máxima no flange da ferramenta, incluindo garras ou ferramenta. Cargas úteis de cobots 2026 agrupam-se em 3, 5, 6, 10, 12, 16, 18, 20 e até a classe de 30 kg.
- Alcance — raio do envelope de trabalho, tipicamente 500 mm a 1.800 mm. Alcance e carga útil trocam entre si dentro de uma família de produtos.
- Repetibilidade — quão precisamente o braço retorna a um ponto ensinado, geralmente ±0,02 mm a ±0,1 mm dependendo do tamanho. Repetibilidade mede consistência, que a maioria das tarefas de montagem e atendimento precisa.
- Graus de liberdade — seis é padrão para tarefas 3-D gerais; cobots de sete eixos adicionam flexibilidade de alcance em espaços apertados.
- Flange de ferramenta e I/O — interface de montagem e conexões elétricas/pneumáticas para garras e sensores, frequentemente roteadas através do pulso.
- Funções com classificação de segurança — zonas de segurança configuráveis, limites de velocidade, limites de força e parada monitorada com classificação de segurança, todas certificadas aos níveis de segurança funcional ISO 10218-1 e IEC 61508/62061.
A capacidade de colaboração vive principalmente no controlador e no sensoriamento das juntas, não em um único componente visível. Por isso dois braços com carga útil e alcance idênticos podem diferir significativamente em segurança e velocidade: a diferença está no controlador de segurança, resolução do sensor e ajuste de detecção de colisão.
Onde Cobots São Aplicados
Cobots prosperam em aplicações onde pesos das peças são modestos, proximidade humana é útil e a flexibilidade de realocar o braço importa mais que tempo de ciclo de pico. As famílias de aplicação mais comuns em 2026 incluem:
Atendimento de Máquinas
Carregamento e descarregamento de máquinas CNC, prensas de injeção e prensas dobradeiras. O cobot pega um bruto, carrega a máquina, espera o ciclo e descarrega a peça acabada. Como o operador ainda pode acessar a máquina quando o cobot está parado, a célula permanece flexível. Atendimento de máquinas é a maior aplicação de cobot por base instalada.
Montagem e Parafusamento
Tarefas repetitivas de fixação, inserção e pick-place, frequentemente ao lado de um humano que lida com etapas que exigem julgamento. Cobots com controle de força se destacam em tarefas de inserção (press-fits, snap-fits) onde um perfil de força programado previne danos à peça.
Embalagem e Paletização
Empacotamento de caixas fim de linha e paletização leve. Paletizadores de cobot manipulam caixas até a carga útil do braço, construindo pilhas estáveis em um palete. Para caixas mais pesadas, a carga útil torna-se o fator limitante e um robô de paletização convencional assume.
Inspeção de Qualidade e Automação de Laboratório
Cobots equipados com câmeras ou sensores realizam passagens de inspeção repetíveis, e em laboratórios manipulam amostras, pipetas e atendimento de instrumentos. O layout sem cercas adapta-se a ambientes onde pessoas e equipamentos compartilham bancadas apertadas.
Solda e Acabamento de Superfície
Solda com cobot cresceu rapidamente em oficinas de trabalho, onde costuras curtas e baixos volumes não justificam uma célula de solda cercada. Cobots também lidam com lixamento, polimento e rebarbação com controle de força. Para solda de alto volume sustentado em peças pesadas, um braço 6 eixos cercado permanece a ferramenta certa, como coberto em nosso guia de robô de solda para indústria pesada.
Ambientes Perigosos e Extremos
Cobots à prova de explosão estendem operação colaborativa a atmosferas com gases inflamáveis, como instalações químicas, de pintura e energia. Estes requerem classificações de invólucro certificadas em vez de carcaças padrão de cobot. Veja nosso guia dedicado a cobots à prova de explosão para ambientes perigosos para detalhes de certificação.
Cobot vs Robô Industrial: Quando Cada Um Vence
A escolha entre um cobot e um robô industrial convencional é uma decisão de aplicação, não uma questão de qual tecnologia é mais avançada. A matriz abaixo enquadra a troca.
| Fator | Robô colaborativo | Robô industrial convencional |
|---|---|---|
| Carga útil | 3 a 30 kg típicos | 5 a 800+ kg |
| Velocidade | Limitada por segurança; mais rápida com monitoramento de separação | Alta, otimizada para tempo de ciclo |
| Proteção de segurança | Frequentemente sem cercas após avaliação de risco | Célula cercada, cortinas de luz, intertravamentos |
| Espaço no chão | Compacto, sem pegada de proteção | Maior, inclui perímetro de segurança |
| Realocação | Rápida; braço pode ser movido entre tarefas | Mais lenta; célula é semi-permanente |
| Indicado para | Baixa carga útil, alto mix, tarefas adjacentes a humanos | Alto volume, alta carga útil, ciclo sustentado |
Para um framework de decisão completo, veja nossa análise complementar, cobot vs robô industrial: qual sua fábrica deve escolher em 2026. Em resumo, um cobot vence quando carga útil é baixa, o layout se beneficia de compartilhar espaço com pessoas e a linha muda frequentemente; um robô convencional vence quando volume e carga útil são altos e a célula pode ser dedicada.
Implantando um Cobot com Segurança: A Avaliação de Risco
Um equívoco comum é que um cobot é “seguro fora da caixa”. O braço é construído para ser colaborativo, mas a aplicação como um todo — o braço mais ferramenta, peça, layout e tarefa — deve ser avaliada e certificada. Sob ISO 10218-2 e ISO/TS 15066, o integrador (frequentemente o usuário final) é responsável por uma avaliação de risco da aplicação colaborativa completa.
- Identificar perigos. Mapear cada ponto no caminho do robô onde contato com pessoa é possível, mais perigos da ferramenta (garras afiadas, efetores finais quentes) e a peça manuseada.
- Classificar o modo de colaboração. Decidir qual dos quatro modos ISO/TS 15066 a tarefa usa, e para quais fases do ciclo.
- Verificar limites biomecânicos. Para operação com limitação de potência e força, confirmar que força e pressão de contato para cada contato possível ficam abaixo do limite do Anexo A para aquela região corporal, por cálculo ou medição com dispositivo de teste de força-pressão.
- Configurar funções de segurança. Definir limites de velocidade, força e zona no controlador de segurança, e validá-los.
- Documentar e validar. Registrar a avaliação, validar a célula construída contra ela, e reavaliar sempre que ferramenta, peça ou layout mudar.
Na prática, quando engenheiros de aplicação da EVST comissionam uma célula colaborativa no local, a descoberta mais frequente durante validação é que uma garra ou peça com arestas afiadas cria pressão de contato acima do limite do Anexo A mesmo que o braço em si esteja dentro dos limites de força. A correção geralmente é redesenho da garra, proteção de aresta ou redução de velocidade no segmento de caminho afetado — não um robô diferente. Este é o passo que compradores mais subestimam quando assumem que um cobot remove a necessidade de engenharia de segurança.
Gama de Robôs Colaborativos da EVST
EVST, sediada em Chengdu com manufatura em Wenling, enviou automação para mais de 100 países em sete anos. Sua linha de robôs colaborativos cobre cargas úteis de 3 kg até a classe de 30 kg, com modelos publicados incluindo um braço de 3 kg / 620 mm, um de 6 kg / 917 mm, um de 12 kg / 1.300 mm e um de 18 kg / 900 mm. A EVST também produz um robô colaborativo à prova de explosão para atmosferas perigosas e uma linha de cobot para serviço de catering, junto a seus robôs industriais convencionais QJAR, SCARA e famílias de produtos delta.
A linha de produção da EVST possui certificação de qualidade IATF 16949 de grau automotivo, e seus produtos carregam certificações CE, SGS e TUV de terceiros. O cobot à prova de explosão é classificado para uso em atmosferas inflamáveis, estendendo operação colaborativa a ambientes que carcaças padrão de cobot não podem entrar. A empresa também possui uma patente de invenção concedida (CN ZL 2020 1 1601091.6), quatro patentes de invenção em exame substantivo e dois direitos autorais de software, apoiados por uma rede de engenharia de campo abrangendo 100+ países para comissionamento no local e suporte a avaliação de risco.
Perguntas Frequentes
O que é um robô colaborativo em termos simples?
Um robô colaborativo é um braço robótico construído para trabalhar com segurança próximo a pessoas sem cerca de segurança. Ele usa sensores de torque em suas juntas para detectar contato e parar rapidamente, e é projetado com massa baixa, velocidade limitada e superfícies arredondadas para que qualquer contato fique abaixo dos limites de força e pressão que poderiam causar lesão, conforme definido na ISO/TS 15066.
Cobots realmente não precisam de cerca de segurança?
Frequentemente, mas não automaticamente. Se uma cerca é necessária depende da avaliação de risco da aplicação completa, o braço mais sua ferramenta, a peça e a tarefa. Muitas aplicações de baixa carga útil e baixa velocidade rodam sem cercas após avaliação. Mas uma ferramenta afiada, uma peça pesada ou com arestas afiadas, ou um requisito de alta velocidade podem forçar proteção adicional ou monitoramento de velocidade e separação. O cobot habilita um layout sem cercas; a avaliação de risco confirma se uma é permitida.
Que carga útil e alcance preciso para um cobot?
Some o peso da peça e o peso da garra para dimensionar a carga útil, e deixe aproximadamente 20% a 30% de margem. Para atendimento de máquinas de peças pequenas, um braço de 5 kg a 10 kg é comum; para paletização ou manuseio mais pesado, 16 kg a 30 kg. O alcance deve cobrir o envelope de trabalho completo da tarefa, tipicamente 600 mm a 1.300 mm para trabalho em bancada e atendimento de máquinas, maior para paletização.
Qual a diferença entre ISO 10218 e ISO/TS 15066?
ISO 10218 (partes 1 e 2) é a norma central de segurança para robôs industriais e sua integração. ISO/TS 15066 é uma especificação técnica que a suplementa especificamente para operação colaborativa, adicionando os quatro modos de colaboração e os limites biomecânicos de força e pressão em seu Anexo A. Uma aplicação colaborativa deve satisfazer ambas. Para uma quebra focada no comprador, veja nosso guia de normas de segurança de cobot no site de produtos EVST.
Quão rápido um cobot pode mover?
Em modo de limitação de potência e força, a velocidade do cobot é limitada para que contato no pior caso fique dentro de limites biomecânicos, frequentemente bem abaixo de um robô convencional. Com monitoramento de velocidade e separação, o mesmo braço pode rodar perto de seu máximo mecânico quando nenhum operador está na zona de proteção, então desacelera ou para conforme uma pessoa se aproxima. Configurações híbridas recuperam a maior parte do throughput perdido preservando segurança colaborativa.
Próximos Passos
Para combinar um cobot específico a um requisito de carga útil e alcance com caminho para cotação, veja o guia do site de produtos EVST para seleção de carga útil de robô colaborativo de 3 kg a 30 kg. Para o detalhe de normas de segurança que compradores precisam antes de especificar uma célula sem cercas, veja normas de segurança de cobot explicadas para compradores. Para a decisão mais ampla de construir ou comprar, leia cobot vs robô industrial, e para estimar retornos, nossa calculadora de ROI de cobot para manufatura PME. Para dúvidas de aquisição, vendas da EVST podem ser contatadas via página de contato.
Sobre o autor: A EVST Editorial Team escreve sobre robótica industrial e manufatura inteligente para engenheiros e líderes de operações avaliando projetos de automação. EVST (EVS TECH CO., LTD), fundada em Chengdu em 2018, entregou 600+ projetos de automação e envia para 100+ países, com certificação IATF 16949 de grau automotivo e certificações CE / SGS / TUV de terceiros nas famílias de produtos QJAR, robô colaborativo, SCARA e delta.
Robô industrial
- Maquinaria Robótica para Fundição sob Pressão: Automatizando Precisão em Fundição de Metal
- Aumente Produção com Robôs de Polimento Motoman: Alta Velocidade e Consistência
- Quão Limpos São Robôs Fanuc de Sala Limpa? Avaliação Abrangente
- Melhore Desempenho e Segurança de CNC com Robôs Colaborativos Universal Robots
- Cinemática Inversa na Robótica: Um Guia Prático e Abrangente
- Melhore Acabamento do Produto com Robôs de Retífica Motoman Usados Custo-Efetivos
- Gases de Soldagem: Soluções Essenciais de Proteção e Combustível para Soldas de Qualidade
- Dominando Soldadura Flux Cored: Evite Problemas Comuns e Aumente Qualidade
- Justificando Automação de Fábrica: Insights de Especialistas sobre ROI, Implementação e Melhores Práticas
- Segurança do Produto: Embalagem Automatizada de Garrafas Minimiza Contaminação