



Comparando Esquemas de Auto-Endereçamento para Sistemas de Acesso Veicular Bluetooth
Sistemas de acesso veicular Bluetooth Low Energy (BLE) tipicamente apresentam um módulo central e múltiplos nós satélite que comunicam sobre um barramento Controller Area Network (CAN) ou Local Interconnect Network (LIN). Os satélites são estrategicamente posicionados ao redor do veículo para estender o alcance BLE.
Designers visam simplificar manufatura de satélites usando um único design de PCB e firmware idêntico em todos os nós. Esta uniformidade, no entanto, necessita um mecanismo on-board para o módulo central atribuir endereços CAN ou LIN únicos a cada satélite após instalação.
Abordagens cabeadas tradicionais empregam um LIN daisy-chain dedicado para distribuir CAN IDs durante manufatura. A interface LIN é então desabilitada pelo tempo de vida do veículo. Uma alternativa reduz custos de BOM (bill-of-materials) substituindo o barramento LIN dedicado por um circuito discreto mínimo. Uma opção verdadeiramente wireless elimina hardware extra inteiramente, aproveitando a infraestrutura BLE existente para realizar a atribuição de endereço.
Ao remover a necessidade de hardware LIN dedicado, o método wireless corta fiação, BOM e o overhead de estocar e montar componentes desnecessários. Este artigo primeiro revisa técnicas de auto-endereçamento cabeadas antes de mergulhar na abordagem wireless.
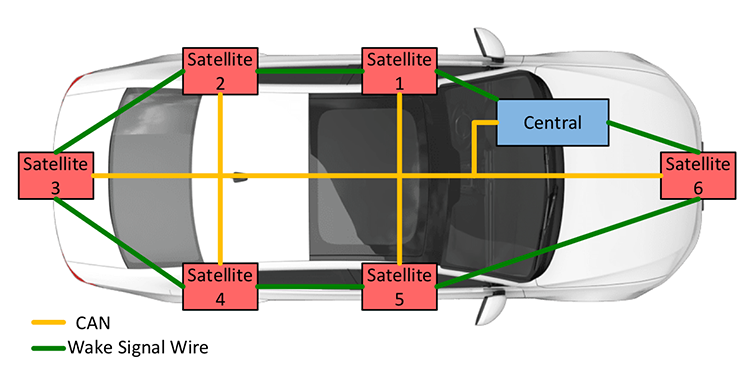
Sistemas modernos de acesso veicular cada vez mais adotam BLE para funções phone-as-a-key ou digital-key. Estes sistemas operam como configurações passive-entry, passive-start mas substituem key fobs tradicionais pelo smartphone do motorista. Uma configuração típica consiste em um módulo central e seis a doze módulos satélite, cada um capaz de receber sinais BLE do telefone ou key fob (Figura 1).
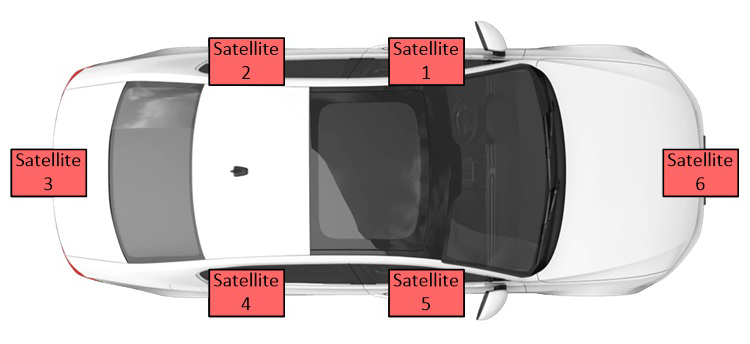
Para o sistema phone-as-a-key desbloquear, o módulo central deve determinar quando o smartphone ou key fob está dentro da zona de desbloqueio do veículo. Isso é alcançado triangulando sinais recebidos por múltiplos módulos satélite distribuídos em locais estratégicos como portas do passageiro, rocker panels, porta-malas e para-choques.
O módulo central comunica com os satélites via CAN ou LIN. Usando dados de cada satélite, ele triangula a localização do smartphone e decide se concede entrada. A Figura 2 ilustra uma topologia de comunicação baseada em CAN.
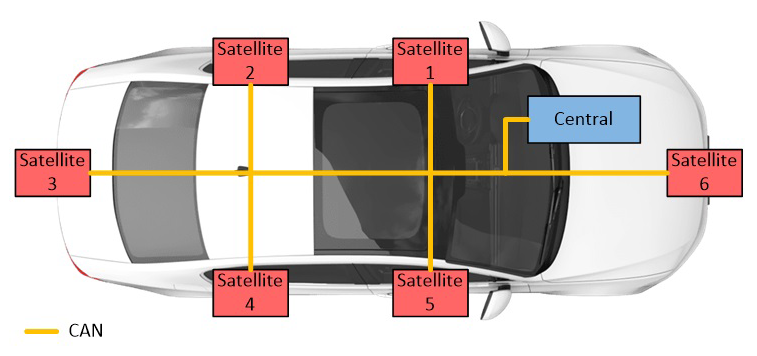
O endereço CAN de cada satélite permite que o módulo central identifique a fonte de dados incoming. Atribuir um ID CAN ou endereço único a cada satélite é essencial para operação correta. Em vez de hard-codar um PCB distinto para cada satélite, fabricantes preferem um único design de PCB rodando o mesmo firmware em todos os nós. Esta abordagem reduz complexidade de inventário e permite instalação do mesmo módulo em qualquer localização do veículo.
Como todos os satélites são idênticos e sem endereço na instalação, um esquema de auto-endereçamento pós-instalação é requerido.
Auto-Endereçamento Cabeado: Método LIN Daisy-Chain
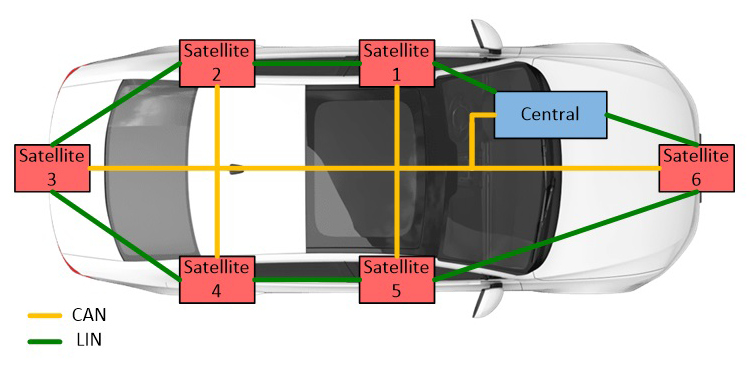
Atualmente, muitos OEMs usam um barramento LIN separado para atribuição única de endereço CAN. O módulo central envia um endereço CAN sobre LIN para o primeiro satélite; aquele nó encaminha o próximo endereço para o segundo satélite, e assim por diante (Figura 3). Cada módulo requer dois LIN PHYs — um para transmissão e um para recepção — usados apenas durante auto-endereçamento. Com seis a doze satélites, um veículo pode precisar de 14 a 26 LIN PHYs, inflando BOM e complexidade.
Auto-Endereçamento Cabeado: Método Single-Wire
A Texas Instruments introduziu uma alternativa de economia de custo que substitui os LIN PHYs por um MOSFET e alguns resistores. Neste esquema, todos os satélites ignoram o barramento CAN até que um sinal de wake seja recebido na linha P_IN (Figura 4). O módulo central inicia o processo pulsando P_IN1 através de Q1. O primeiro satélite recebe o sinal de wake, começa a ouvir o barramento CAN e recebe seu CAN ID. Após confirmar recebimento, ele envia o sinal de wake para o próximo satélite, e a sequência repete até que todo nó seja endereçado.
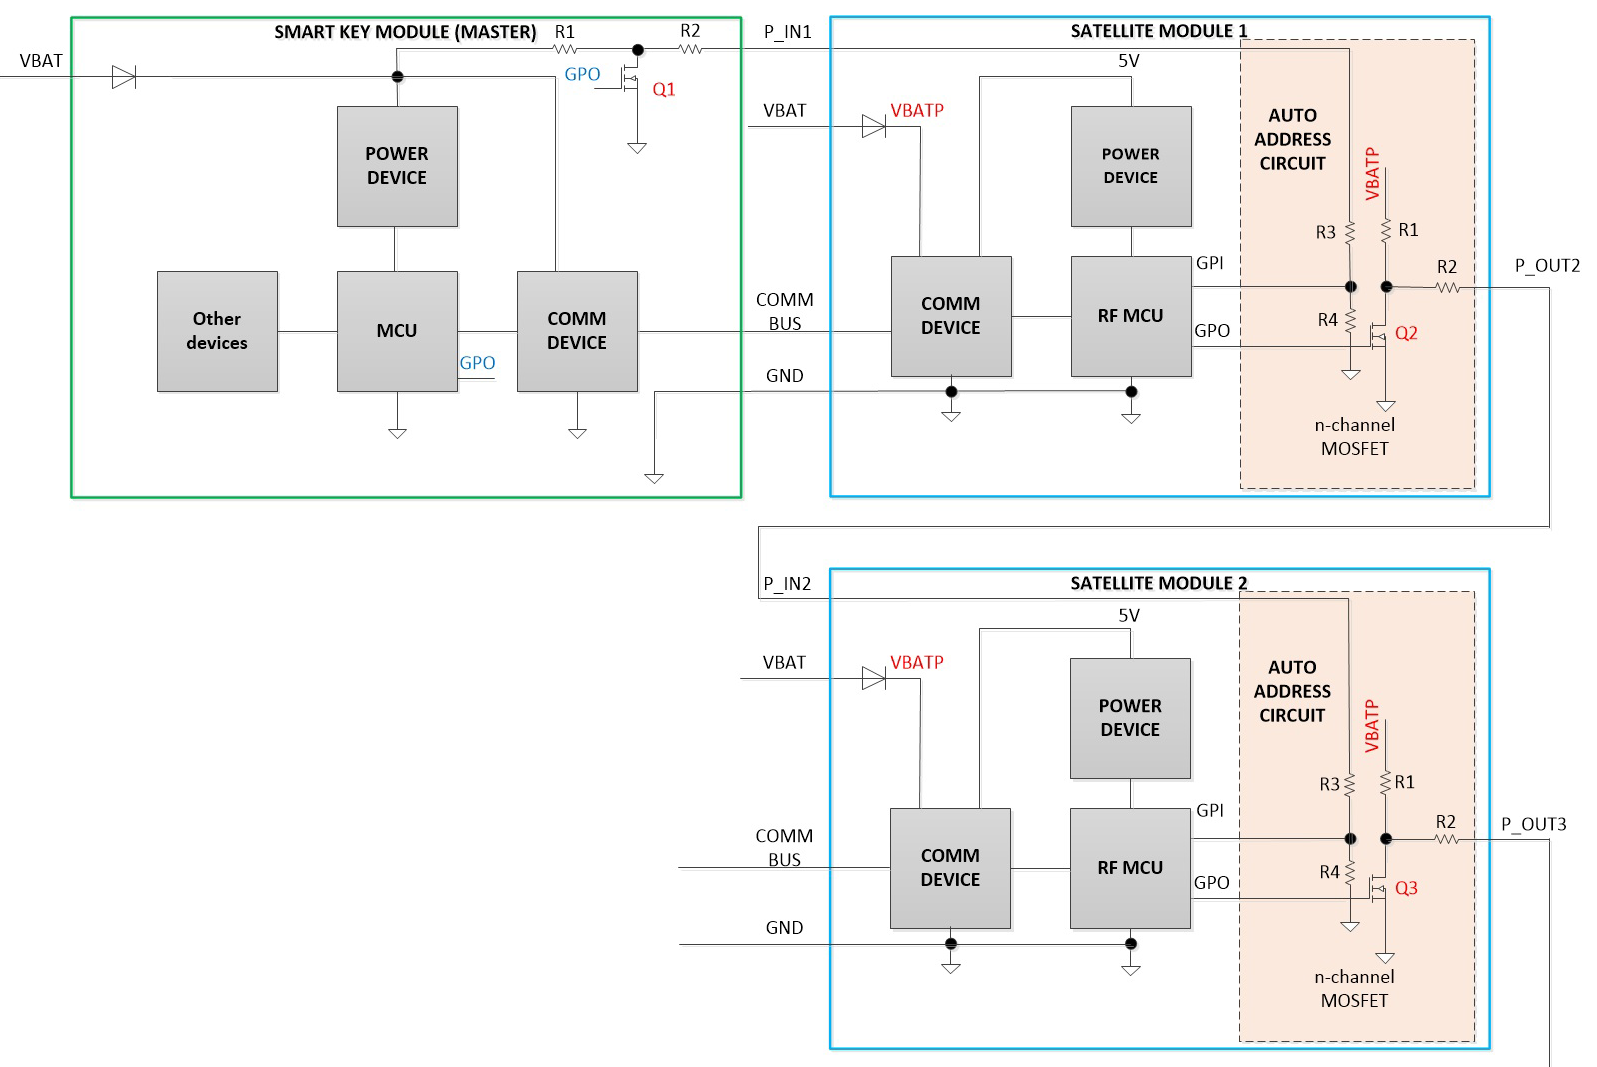
Embora este método reduza contagem de componentes, ele ainda requer uma conexão de fiação dedicada entre o módulo central e cada satélite (Figura 5).
Auto-Endereçamento Wireless / Substituição de Cabo
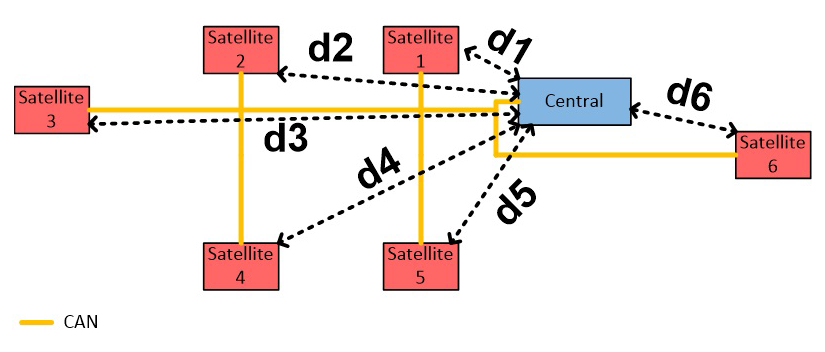
Outra solução da TI elimina fiação extra inteiramente usando localização BLE. Durante manufatura ou substituição de módulo, o módulo central atribui endereços CAN baseados em distâncias medidas (derivadas de RSSI). Satélites mais próximos do módulo central recebem os menores CAN IDs, seguidos por módulos progressivamente mais distantes. A localização física real não é necessária; consistência em distâncias medidas garante endereçamento repetível.
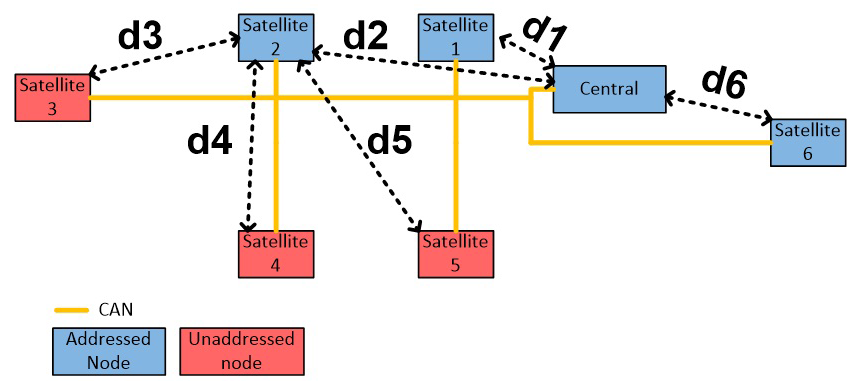
Por exemplo, se as distâncias medidas satisfazem d1 < d6 < d5 < d2 < d4 < d3, o módulo central pode confiavelmente atribuir endereços 1 a 6. Se dois satélites produzem distâncias similares, um satélite já endereçado pode servir como referência secundária para diferenciá-los (Figura 7).
Detalhes de Implementação
Em linha com o Generic Access Profile (GAP) do BLE, o módulo central é termed "scanner" e os satélites "advertisers". A camada GAP gerencia descoberta de dispositivo, estabelecimento de link e segurança. Dois estados-chave são:
- Advertiser: Transmite dados de advertising conectáveis, incluindo endereço de dispositivo único e nome opcional.
- Scanner: Escaneia por advertisements, envia scan requests e inicia conexões.
Durante auto-endereçamento, cada advertiser transmite com identificador aleatório para prevenir duplicação. O scanner repetidamente mede RSSI, faz média dos valores e seleciona o advertiser mais próximo. Ele então envia um scan request, transmite a mensagem CAN de auto-endereço e espera por acknowledgment. Após acknowledgment, o advertiser para de advertiser e prossegue para o próximo nó. Este ciclo repete até que todos os satélites sejam endereçados.
Resultados
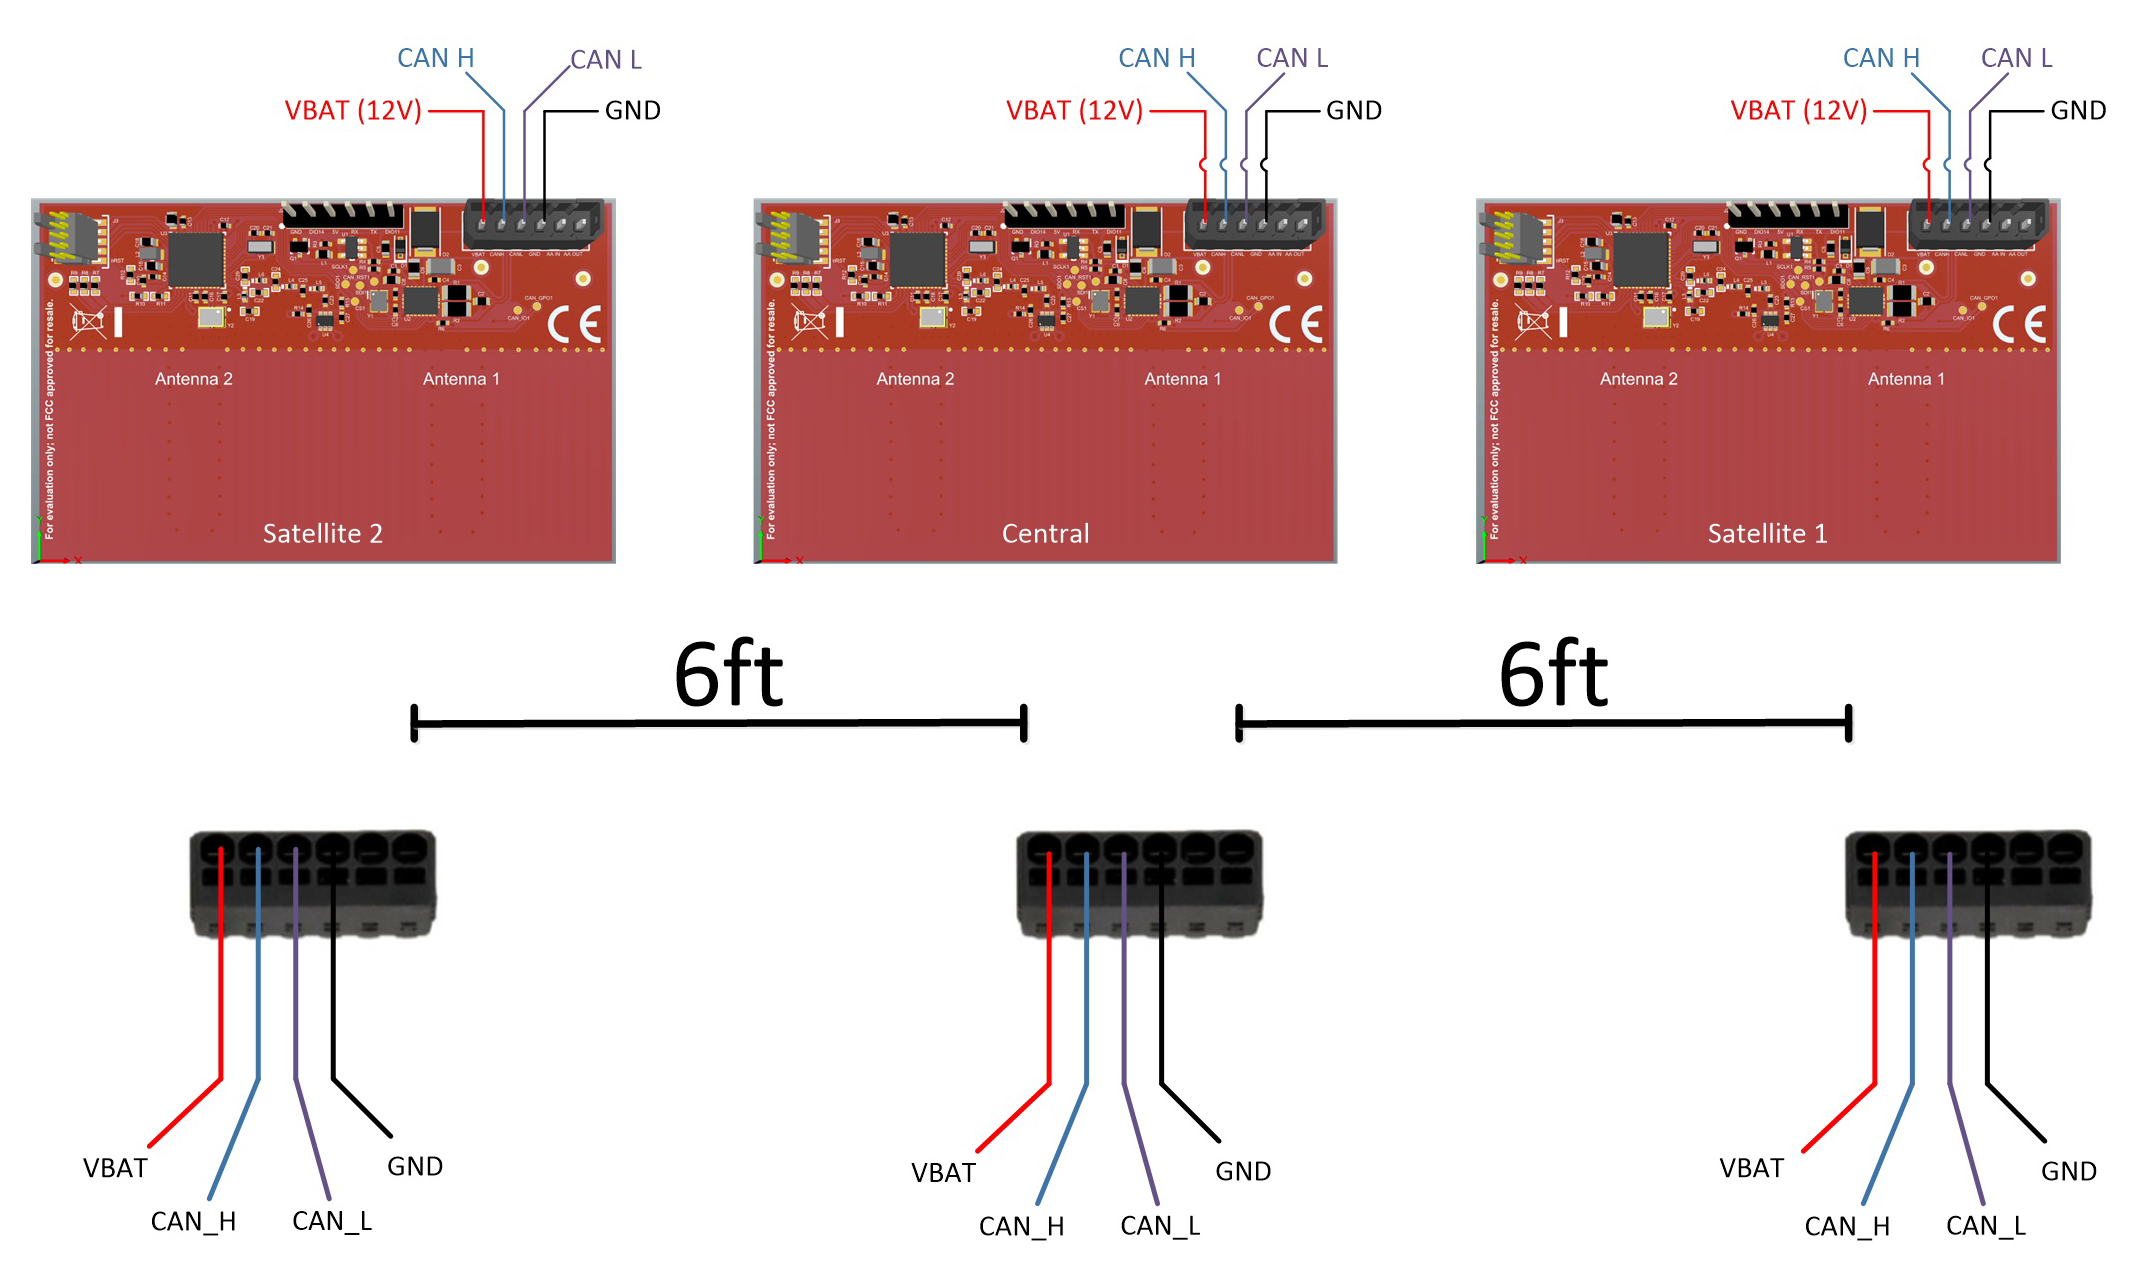
Testes empregaram o reference design TI Bluetooth Low Energy + CAN satélite e um harness de 12-ft com espaçamento ~6-ft entre conectores (Figura 9). O scanner usou duração de scan de 1-s com janela/intervalo de 250-ms; advertisers advertiam a cada 100 ms. Dez amostras RSSI foram tomadas por nó, e a média foi usada para estimar distância.
A Tabela 1 resume o atraso, confiabilidade e custo de implementação dos três métodos. A abordagem wireless incorre em aproximadamente cinco vezes mais tempo de endereçamento comparado a esquemas cabeados, mas oferece o menor BOM e elimina fiação. Performance pode ser melhorada refinando parâmetros BLE e contabilizando variações de propagação RF.
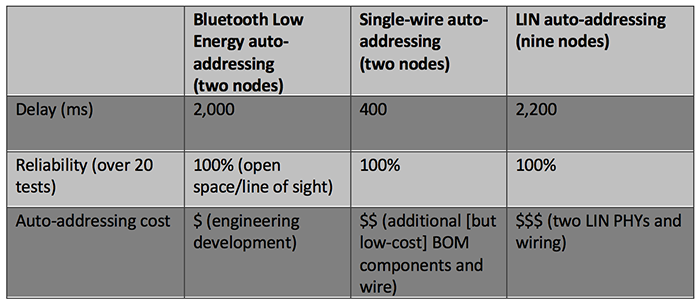
Para dados de teste single-wire detalhados, consulte o guia de referência do módulo satélite Bluetooth Low Energy + CAN de acesso veicular da TI. Ao escolher uma estratégia de auto-endereçamento, considere custo, complexidade de fiação e necessidade de flexibilidade pós-manufatura.
* Para detalhes adicionais e resultados de teste no método single-wire de auto-endereçamento, consulte o guia de reference design de módulo satélite Bluetooth Low Energy + CAN de acesso veicular da Texas Instruments.
Referências
- Especificações do Bluetooth core
- The Standard for Connection Sets New Standards in Safety, Bluetooth SIG
>> Este artigo foi originalmente publicado em nosso site irmão, EDN.
Integrado
- Construtores em C#: Tipos, Exemplos e Padrões Avançados
- Entendendo Classes Aninhadas em C#: Definição, Uso e Herança
- Dominando Sobrecarga de Construtores em C#
- Escolhas de Design Bluetooth Mesh: Módulo vs. Dispositivo Discreto
- Cervoz DDR4 SO-DIMM Very Low-Profile — Memória Industrial Economia de Espaço para Intel Coffee Lake e Purley
- NXP Lança Chip UWB para Transformar Smartphones em Chaves Digitais Seguras
- Módulo Bluetooth 5.0 Ultrapequeno u-blox BMD-380 com Antena Cerâmica Integrada
- Murata e Google Revelam Menor Módulo Edge TPU de IA: 4 TOPS em Chip de 10×15×1,5 mm
- Skyworks Apresenta FEM Integrado de 5 GHz para Aplicações Wi-Fi 6
- ams Acelera Desenvolvimento de Medidores de Água Ultrassônicos com Novo Módulo IA‑UWM‑2‑GP30‑DN20