



Kit de Projeto Arduino Due: TFT, GPS, RTC, Sensores, Bluetooth e Joystick – Lista Completa de Componentes
Componentes e Materiais
- Arduino Due – 1 unidade (de arduino.cc)
- Módulo TFT Touch 3.2" 400x240 SD com Shield para Arduino Due – 1 unidade (usei da Elechouse)
- RTC DS3231 – 1 unidade (Relógio tempo real do eBay)
- GPS uBlox Neo 6M – 1 unidade (Módulo GPS do eBay)
- Joystick PS2 para Arduino – 1 unidade (do eBay)
- Sensor de Temperatura DHT22 – 1 unidade (Temperatura e Umidade)
- Módulo Bluetooth HC-05 – 1 unidade (do eBay)
- DRV8825 – 2 unidades (Kits de Avaliação, Demonstração, Placas e Módulos)
- Motores SY42STH47-1684B NEMA 17 – 2 unidades (44 N.cm torque)
- PCB – 1 unidade (Placa de prototipagem eletrônica)
- Correias e Polias – 2 conjuntos (2 Polias 40 dentes, 2 Polias 10 dentes e 2 Correias adequadas para sua montagem de telescópio)
- Resistor 1k ohm – 10 unidades
- Capacitor 100 µF – 1 unidade
- Componentes Eletrônicos – 1 kit (Fios + Chaves (x3) + Conectores (2x5 pinos para RA & DEC, 12 VDC e USB para programação))
Sobre o Projeto


Descrição
O primeiro controle de telescópio GOTO autônomo baseado em Arduino do mundo.
Todos os controles de telescópio open source disponíveis usam Raspberry Pi, que consome muita energia, ou usam Arduino como extensão de computador, smartphone ou tablet. O rDUINOScope é o primeiro dispositivo autônomo baseado em Arduino permitindo que astrônomos amadores apreciem o céu noturno.
A ideia inicial era criar uma alternativa barata e fácil de construir aos produtos GOTO comerciais como SkyWatcher, Orion, Vixen e outros. A arquitetura de hardware é construída em uma placa Arduino DUE e sensores baratos disponíveis no mercado. Instruções de como construir e guia do usuário foram criadas no site do projeto. No coração do sistema está um Arduino DUE carregado com software em constante desenvolvimento para adicionar funcionalidades.
rDUINOScope com Stellarium:
Detalhes
rDUINOScope é um Sistema de Controle de Telescópio (GOTO) open source baseado em Arduino Due. Projetado como sistema autônomo, o rDUINOScope não precisa de PC, tablet, celular, nem conexão com internet para operar e proporcionar vistas deslumbrantes!
Basicamente, possui um banco de dados com OS MELHORES 250 objetos estelares (Catálogos Messier e Hidden Treasures) e 200 estrelas, calcula suas posições no céu e aponta o telescópio. Procedimentos de alinhamento implementados permitem experiência "always in the eyepiece" ao mover para objetos selecionados e, uma vez que o objeto está na ocular, o sistema continua rastreando.
Caso queira aproveitar seus dispositivos eletrônicos, o rDUINOScope utiliza comunicação Bluetooth (configuração sem fios) para conectar com todos os dispositivos e aceitar comandos baseados no protocolo de comunicação MEADE LX200.
O sistema funciona com motores de passo de todos os tipos e pode ser montado tanto em montagens DIY quanto em produtos comerciais como SkyWatcher, MEADE, Orion, Vixen, etc.
Funcionalidade:
O que há dentro do rDUINO SCOPE?
Instruções de construção
PASSO 1 – Preparação
Antes de começar, é importante entender como o software funciona para poder fazer alterações e personalizá-lo para você. Afinal, essa é uma das maiores forças deste projeto!
Para entender esta parte, você precisa baixar o código dos Arquivos do Projeto, junto com os arquivos "libraries" ... ou simplesmente baixar o pacote completo em: https://rduinoscope.co.nf/downloads.php. Todos os números de linha referenciados são de acordo com o código da V2.1. Boiana EQ.
Você deve saber como o código Arduino funciona. Geralmente programas Arduino têm 2 seções: SETUP() e LOOP(). SETUP() é executado no início e basicamente inicializa o sistema; LOOP() é uma função de loop constante que dispara várias vezes por segundo. Para garantir que telas, entradas touch, etc. funcionem e a tela não pisque por causa do LOOP(), precisamos inventar um mecanismo para o Arduino saber o que o usuário espera. Assim, na seção LOOP() você verá uma porção muito pequena que apenas diz "Consider Touch.. ou Consider Time ..." e o resto das atividades acontece dentro dessas funções, permitindo alterar o fluxo do programa para que as telas não sejam atualizadas várias vezes por segundo.
Cálculos: Usei informações da internet sobre como calcular posição de objetos estelares. A maior parte coletei do link: https://www.stargazing.net/kepler/altaz.html – Descreve fórmulas e abordagem para calcular Ângulo Horário (HA), sabendo localização, tempo atual, RA e DEC do objeto estelar.
Uma vez criado o código para calcular HA /linha 678: void calculateLST_HA() /, usei esta página para verificar se funciona: https://www.jgiesen.de/astro/astroJS/siderealClock/, e depois, ao adicionar o banco de dados com Objetos Messier, usei o Stellarium (https://www.stellarium.org/) para as mesmas verificações.
O principal problema não foram as fórmulas, mas como o Arduino lida com tipos de variáveis e em particular a precisão dos cálculos.
Agora, uma vez que temos HA e DEC calculados para um dado objeto, queremos fazer a montagem apontar o telescópio. Para isso, precisamos saber quanto exatamente os motores precisam girar. Para conseguir isso, preciso saber a relação parafuso/coroa – quantas voltas o parafuso deve dar para que a coroa faça 360°. Tenho Vixen Super Polaris e busca rápida revelou que usa coroas de 144 dentes para ambos eixos RA e DEC. Criei um arquivo Excel simples (*.XLS - https://rduinoscope.co.nf/downloads/Gears_Stepper_Calculation.xlsx) para calcular quanto os motores devem girar uma vez calculados HA e DEC, e também com que frequência "disparar" os motores para compensar a rotação da Terra.
Gears_Stepper_Calculation.xlsx
O mesmo modelo matemático usado no XLS também está implementado no código, então basta substituir os valores para sua montagem no início do código (linhas 34 a 37).
// AQUI VÃO AS INFORMAÇÕES DA MONTAGEM, ENGRENAGENS E DRIVE
// ... usado para calcular a razão HourAngle para microSteps
// ATUALIZE ESTA PARTE de acordo com seu SETUP
// ---------------------------------------------
// NB: RA e DEC usam a mesma relação de engrenagem (144 dentes no meu caso)!
//----------------------------------------------
int WORM = 144;
int REDUCTOR = 4; // redução de engrenagem 1:4
int DRIVE_STP = 200; // Drive do stepper tem 200 passos por revolução
int MICROSteps = 16; // Usarei modo 1/16 microstep para velocidade sideral - também determina a MENOR velocidade.
Uma vez calculadas as razões, o código saberá quanto girar os motores para apontar o telescópio às coordenadas correspondentes e qual a velocidade de clock para que a montagem rastreie o objeto. Funções que cuidam disso começam na linha 906 e 917:
void Sidereal_rate(){ }
void cosiderSlewTo(){ }
Considerações: Isto não é um produto pronto para consumidor. Permite personalização para suas necessidades e é muito flexível, mas com flexibilidade vêm desvantagens. Incluí esta seção "considerações" para garantir que não sejam esquecidas na sua lista de tarefas.
- Montagem dos motores é tarefa simples, mas afeta como seus cálculos devem funcionar. No meu caso, Vixen Super Polaris tem engrenagens originais no lado direito do eixo do parafuso. Porém, achei esses eixos curtos para substituir as engrenagens por polias e movi as polias para o lado oposto (esquerdo). Isso fez com que o motor precise girar para trás para aumentar a posição do telescópio, então tive que revisar o código original. Você deve definitivamente revisar as direções que seus giram; caso contrário, acabará com contagem errada de passos, logo posição errada. Veja linha 1028 onde comando motor para STP_BACK, mas na linha 1031 incremento o contador += ... (Todos os números de linha referenciados são do código V2.1. Boiana EQ).
if (SLEW_RA_microsteps > RA_microSteps){
  digitalWrite(RA_DIR, STP_BACK);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps += RA_mode_steps;
}else{
  digitalWrite(RA_DIR, STP_FWD);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps -= RA_mode_steps;
}
AÇÃO: Revise as seguintes partes do código: void consider_Manual_Move(int xP, int yP), void cosiderSlewTo() e void Sidereal_rate().
- Hemisfério Norte VS. Sul: O código também inverte o movimento FORWARD dependendo do hemisfério onde você está. Isso é feito em parte do código onde cuido das entradas Touch. Você pode precisar revisar essa seção.
- Engrenagens nos eixos DEC e RA: Meu código assume que ambos eixos DEC e RA usam engrenagem de 144 dentes. Este é o caso do Vixen Super Polaris. Se você tem configuração diferente, pode precisar revisar partes do código. Se tiver dificuldade em identificar, me mande mensagem e tentarei ajudar!
Planeje suas atividades: Agora chegamos ao ponto onde precisamos planejar para realmente construir o sistema rDUINO Scope GoTo. Estimativa aproximada: você deve conseguir completar o sistema em 2-3 dias considerando que tem tudo necessário (HW, Ferramentas e Materiais). Levei algo como 4-5 meses para completar, considerando que só podia trabalhar à noite (não toda noite), e também precisei fazer muita pesquisa. Juntar tudo levou:
- 1 dia para construir a Shield board e dar vida ao sistema
- 1 dia para encaixar tudo na caixa
- 1 dia para fixar motores e polias na montagem
PASSO 2 – Materiais
Agora, como sabemos basicamente como o programa funciona, você precisa planejar sua aquisição e obter materiais necessários.
Lista de Materiais (BOM): A maioria dos materiais comprei de fornecedores chineses na internet. Alguns poucos comprei localmente porque eram bons de ter e queria evitar atrasos: GPS, Bluetooth e Joystick. Custou aproximadamente $190 USD para conseguir tudo, realmente baixo custo comparado a comprar sistema similar de fabricantes. Você pode encontrar lista de materiais com preços e onde comprar no site do projeto: https://rduinoscope.co.nf/rDUINO_step2.html, mas a lista também está disponível neste site na seção "COMPONENTES".
Se você encontrar mais barato ou entrega mais rápida, fortemente sugiro que faça assim.
Dependendo do seu design, você pode precisar de cabo 40 pinos com conectores para o TFT, parafusos plásticos para fixar o joystick, cabo USB para garantir que o Arduino Due continue programável quando enclausurado na caixa, ventilador e outros.
Se não tiver em casa (como eu não tinha), compre também materiais de solda, solda, alicates, multímetro digital, etc.
Software necessário: Uma parte importante da construção do rDUINOScope é baixar e instalar a Arduino IDE e todo software relacionado (drivers, definições de placa e bibliotecas). Siga a lista abaixo para instalar no seu computador:
- Vá ao site Arduino e baixe a IDE: https://www.arduino.cc/en/Main/Software. Instale – isso também instalará drivers para seu computador reconhecer a placa Arduino quando conectada.
- Execute a Arduino IDE e navegue: Ferramentas -> Placa -> Gerenciador de Placas, lá baixe e instale definição da placa Arduino Due "Arduino SAM Boards (32-bit ARM Cortex-M3)".
- Baixe o pacote de bibliotecas que usei como parte do programa e copie-cole na pasta "libraries" da sua instalação Arduino IDE. (NOTA: "libraries" é uma pasta no seu computador, mas também é uma pasta dentro do PACOTE COMPLETO disponível no site do projeto: https://rduinoscope.co.nf/downloads.php, então baixe o pacote, renomeie extensão para .ZIP, abra e copie o conteúdo da pasta "_libraries" do ZIP para a pasta "libraries" no seu computador.)
- Reinicie a IDE e abra o arquivo principal do programa - "_02_Boiana_EQ.ino". Você notará que 4 arquivos adicionais abrirão em abas separadas. São arquivos de suporte cuidando de diferentes partes do software.
Agora você deve conseguir compilar o código e carregar no Arduino Due após conectar ao computador.
Nota: Caso não saiba como a Arduino IDE funciona e o que precisa fazer para programar Arduino, consulte site e tutoriais: https://www.arduino.cc/en/Tutorial/HomePage
PASSO 3 – Montagem
Para instruções mais detalhadas, visite o Site do Projeto: https://rduinoscope.co.nf/rDUINO_step3.html
Agora é hora de criar a Shield board. Uma Shield board é uma placa com pinouts que você empilha sobre o Arduino DUE. Alguns componentes precisam estar nessa placa e outros são melhor posicionados na caixa. Minha divisão:
- Shield Board: ambos drives DRV8825, relógio RTC3231, módulo Bluetooth HC-05, buzzer piezo, conector 12V e pinouts para componentes restantes;
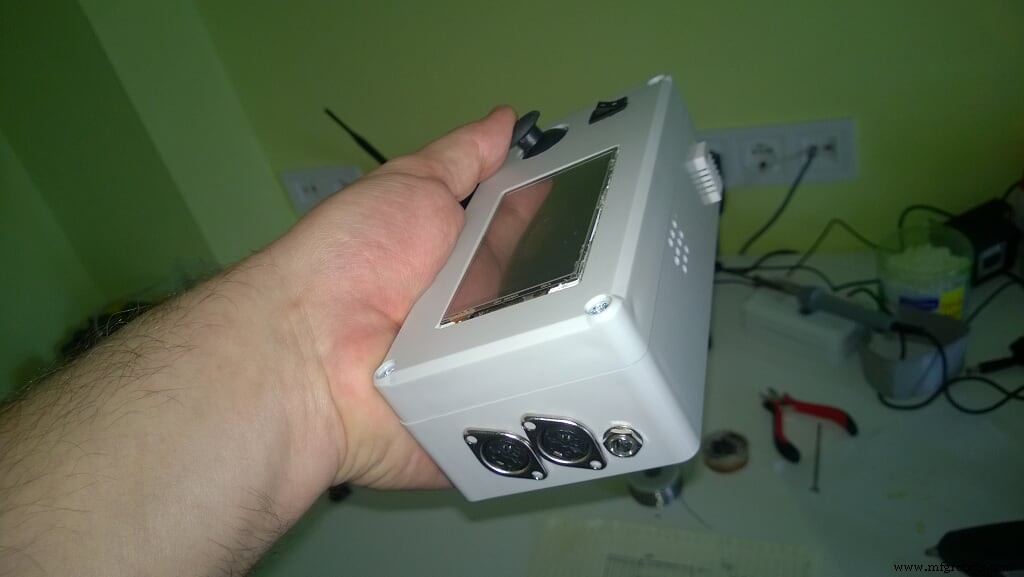
- Montados na caixa: Módulo GPS NEO 6M – RX para que antena sempre aponte para o céu, sensor DHT22 colado do lado de fora da caixa através de furo, Joystick PS2, Tela TFT e todas as chaves (liga/desliga e modo Dia/Noite). Além disso, furei buracos para conectores dos drives de motor, conector 12V e porta USB que vai para porta Native do Arduino Due para permitir atualizações de software sem abrir a caixa.
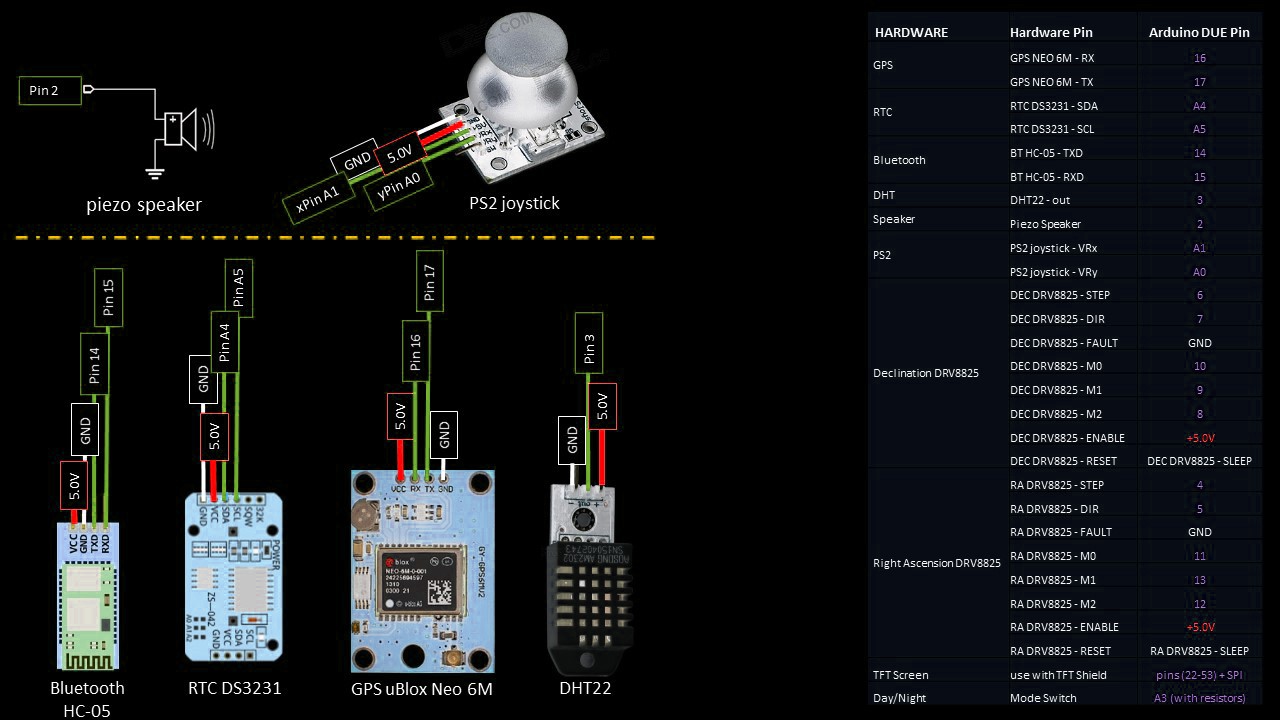
Como conectar componentes ao ARDUINO DUE:
Componente .... Pino Hardware .... Pino Arduino
GPS
- GPS NEO 6M .... RX .... 16
- GPS NEO 6M .... TX .... 17
RTC
- RTC DS3231 .... SDA .... A4
- RTC DS3231 .... SCL .... A5
Bluetooth
- BT HC-05 .... TXD .... 14
- BT HC-05 .... RXD .... 15
DHT
- DHT22 .... out .... 3
Speaker
- Buzzer Piezo .... 2
PS2
- Joystick PS2 .... VRx .... A1
- Joystick PS2 .... VRy .... A0
Declinação DRV8825
- DEC DRV8825 .... STEP .... 6
- DEC DRV8825 .... DIR .... 7
- DEC DRV8825 .... M0 .... 10
- DEC DRV8825 .... M1 .... 9
- DEC DRV8825 .... M2 .... 8
- DEC DRV8825 .... RESET / SLEEP
Ascensão Reta DRV8825
- RA DRV8825 .... STEP .... 4
- RA DRV8825 .... DIR .... 5
- RA DRV8825 .... M0 .... 11
- RA DRV8825 .... M1 .... 13
- RA DRV8825 .... M2 .... 12
- RA DRV8825 .... RESET / SLEEP
Tela TFT
- Usar com Shield TFT .... pinos (22-53) + SPI
- Chave Modo Dia/Noite .... A3
Certo... Agora estamos prontos para montar a Shield Board. Pegue uma PCB de prototipagem e avalie como cortá-la para que comporte todos os componentes, tenha espaço para fiação e tenha os pinouts soldados de forma que possa ser empilhada sobre o Arduino. Note que você precisa soldar todos os pinos usados pelo Arduino e conectá-los ou aos componentes na Shield board ou a um conector nesta shield para que componentes na caixa também possam ser conectados.
Incluo algumas fotos do processo:


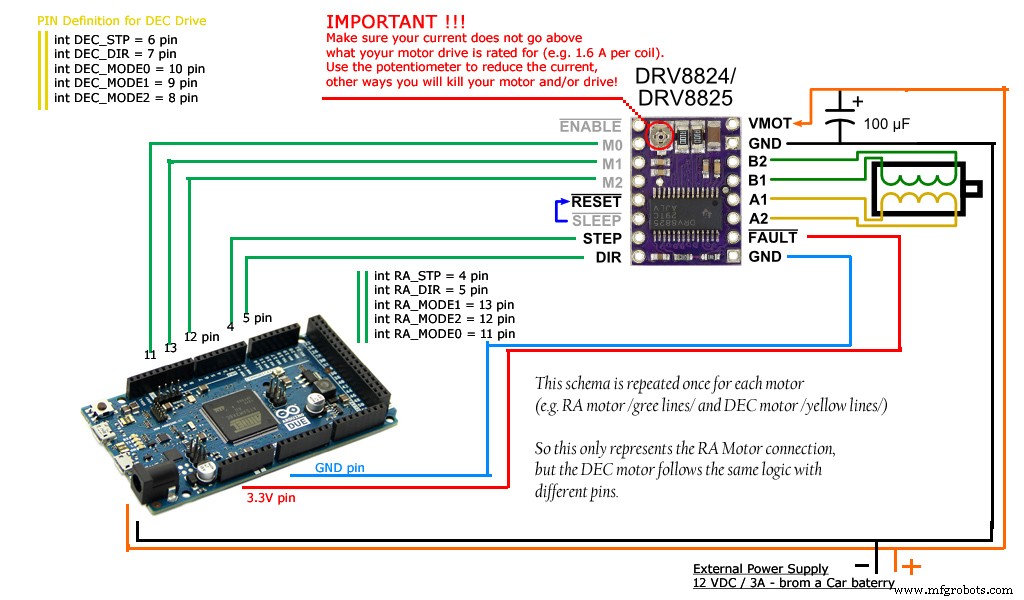
Uma vez feito, conectei a placa e testei a shield! Não estava funcionando! :( Verifiquei a fiação e descobri que criei uma ponte entre 2 conexões e tive que consertar. Note que a partir desse momento comecei a verificar cada solda por problemas, pois tive sorte de não queimar meu Arduino ou nada com fiação errada. NB: Certifique-se de verificar todas as conexões! Siga o seguinte diagrama de fiação para DRV8825 e drives de motor, pois é importante.

Use adaptador de energia adequado (12V, 1.6A) e conecte os drives de motor ANTES de ligar a energia! NB: Nunca conecte drives de motor quando DRV8825 estiver sob carga, pois pode queimar os drivers!
Agora que todos componentes estão soldados no lugar, sugiro também conectar os drives de motor, carregar o software na placa Arduino e testar toda a configuração. Deve funcionar sem falhas neste ponto.
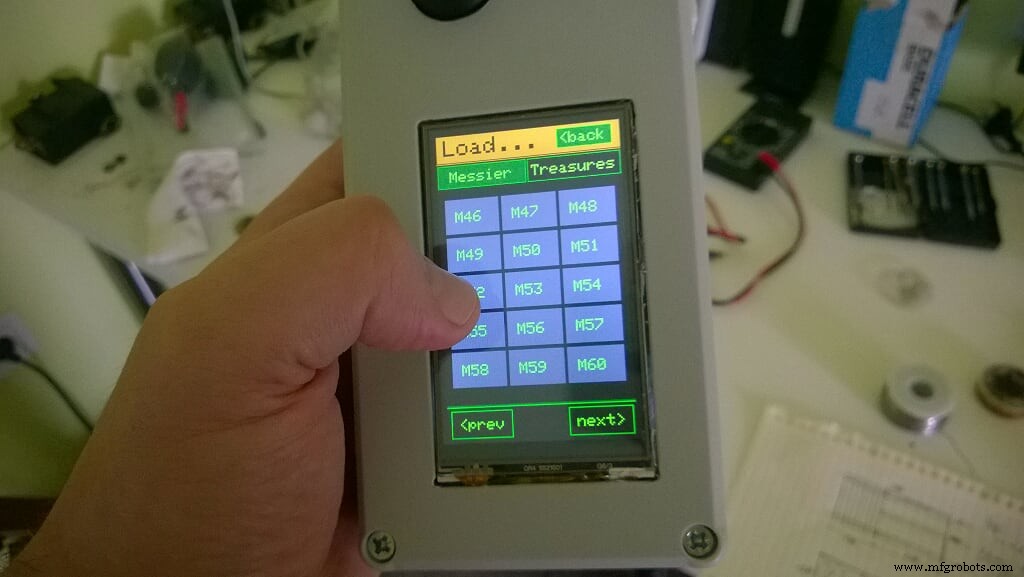
Agora você deve poder brincar com o software e conhecer a Interface do Usuário. Para ajudar com a interface, criei uma página GUIA DO USUÁRIO no site do projeto: https://rduinoscope.co.nf/guide.html
Sua configuração deve parecer com isto:


PASSO 4 – Caixa Final
Uma vez que a shield board está pronta, pegue a caixa e comece a dispor todos os componentes restantes e planeje onde furar buracos e qual forma e tamanho. A melhor forma de cortar buracos é com uma faca pequena de bolso (pelo menos para mim). Não importa se é redondo ou quadrado. Você pode facilmente esculpir com faca pequena e afiada.
A única exceção é para a tela onde você realmente precisa de um buraco longo, uniforme e quadrado. Pedi ajuda e meu pai fez nas máquinas de corte dele.
Quando estiver satisfeito com o layout e considerar viável, comece a cortar. É um processo longo e faz sujeira, mas não deve levar mais que 2-3 horas. Às vezes usei furadeira para buracos circulares, por exemplo: conector 12V, conectores motores RA e DEC.

Prepare sua pistola de cola quente e comece a colar componentes na caixa como mostrado abaixo:
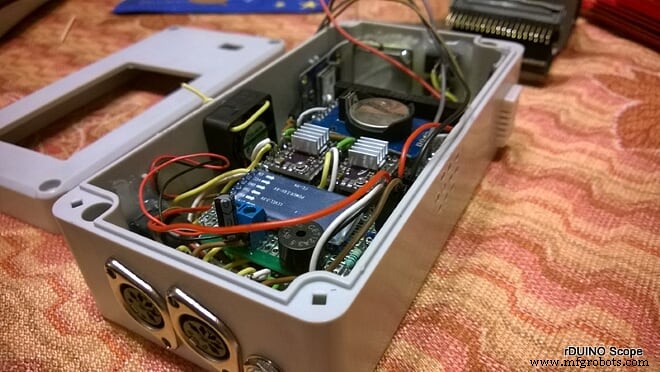
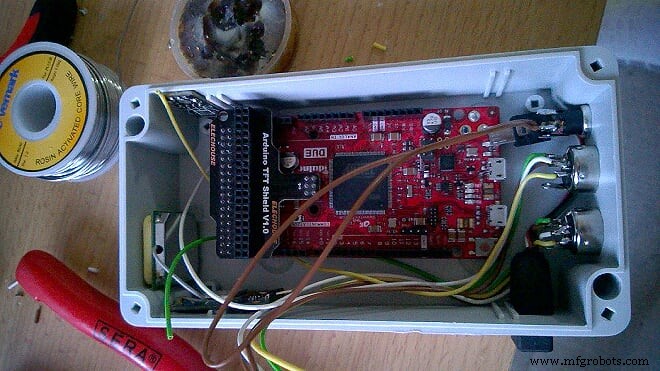


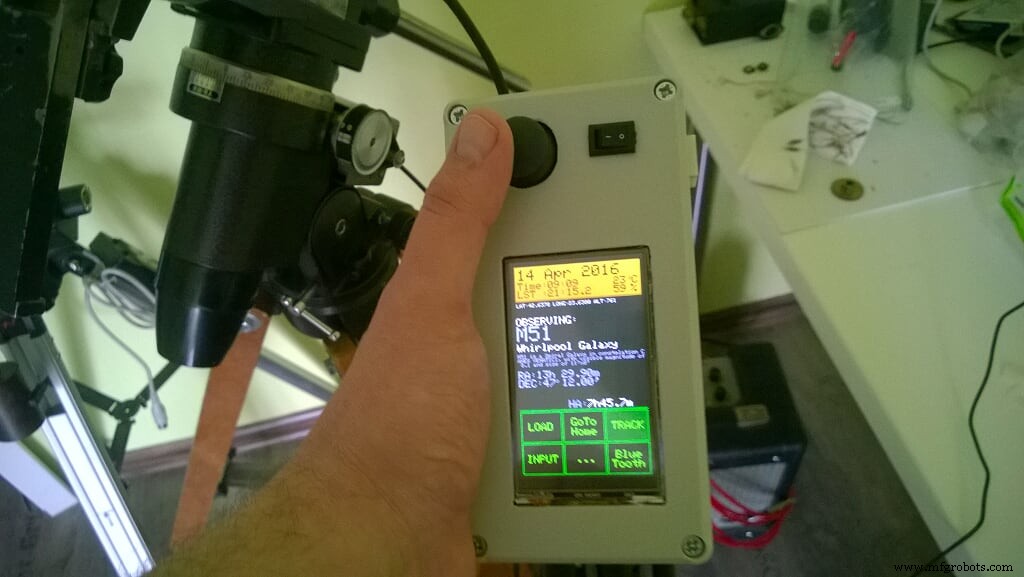
Agora tudo está conectado e encaixado, exceto os componentes na face frontal da caixa. Decidi colocar lá a Tela TFT, Joystick PS2 e Chave Modo Dia/Noite. Quando cheguei à Tela TFT, criei uma conexão simples de cabo flat com conectores macho e fêmea e conectei à tela. Isso não funcionou! O motivo é que os pinos ficaram espelhados e a tela TFT não funciona mais. Decidi então trabalhar algumas conversões 2D para 3D complicadas e resolver os conectores que tinha com o cabo flat.
Resumindo: Não é ciência de foguete, mas me deu trabalho até achar solução. Uma solução feia, mas funcionou e ainda funciona um ano depois. Abaixo você vê o que quero dizer.
Basicamente o que você vê aqui é:


- Cabo flat (ribbon cable)
- Conectores fêmea 40 pinos
- Pinos para soldar em PCB cortado para formar array (2 x 20 pinos)
Funcionou como um encanto e me permitiu completar a caixa!



PASSO 5 – Montagem Equatorial Alemã
Quanto mais eu queira compartilhar como conectar os drives de motor à sua montagem, não posso. A verdade é que cada fabricante cria seu próprio design e não há solução única para todos.
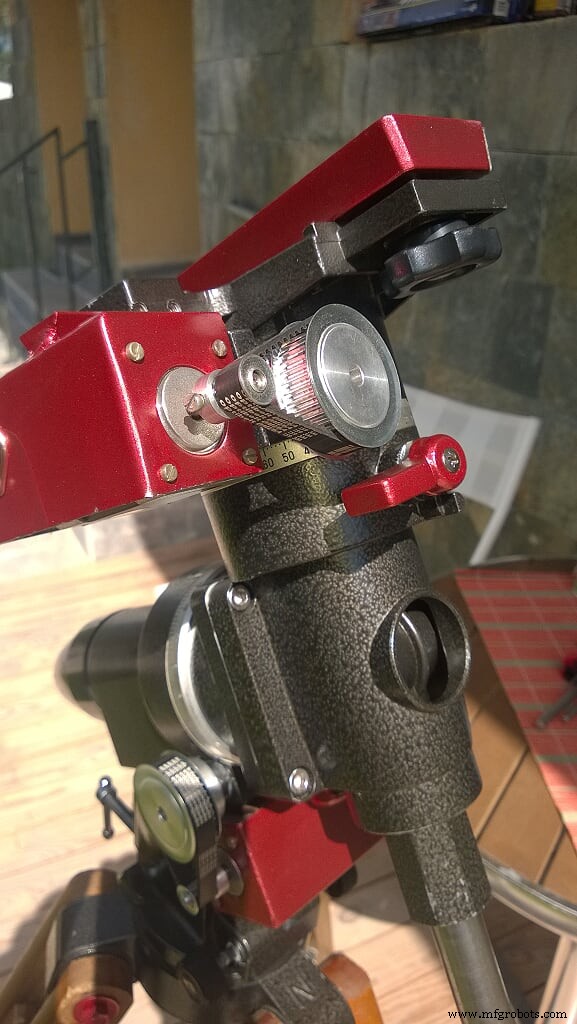
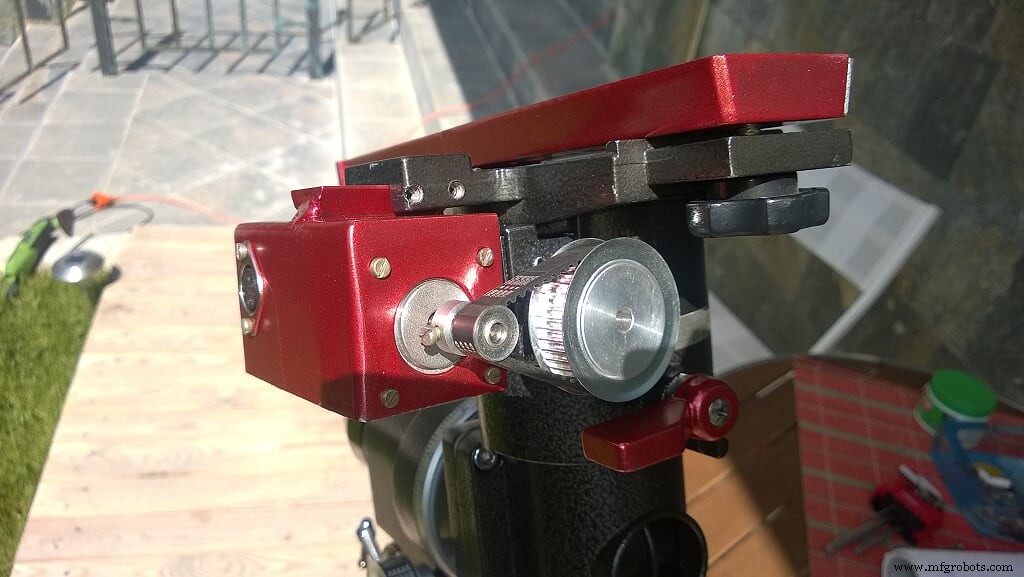
Uso Vixen Super Polaris dos anos 80 e o método abaixo funciona para ele. Lembro que as decisões que você tomou no PASSO 1 onde precisou alterar valores no código agora afetarão nosso trabalho. Abaixo você vê minha configuração de polias e correias.
Comprei 2 conjuntos para meu setup. Não tinha certeza de como funcionaria e comprei um conjunto com redução 1:4 e outro 1:3. O tamanho da correia também deve ser diferente porque a redução afeta a distância entre as polias. Admito que com bom planejamento e design você pode decidir antecipadamente e economizar dinheiro, mas eu estava com pressa. Precisava fazer funcionar!
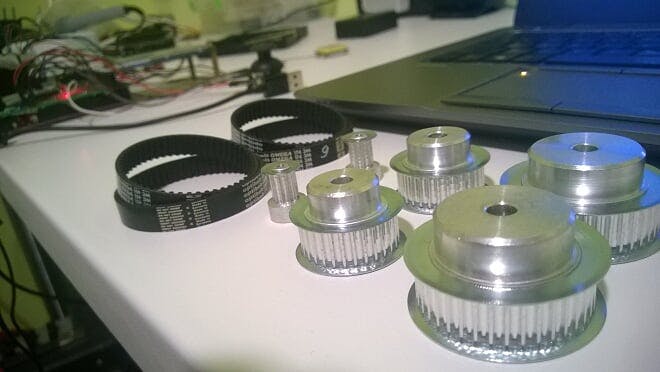
Tendo correias, polias e montagem na frente, decidi que a melhor abordagem seria usar redução 1:4 porque tudo parecia encaixar perfeitamente na montagem e comecei a trabalhar no alojamento do motor. Após meio dia, consegui isto:
Testei o setup completo e tive que fazer alterações no software (atualizar valores das variáveis para 4 na linha 35) para representar minha decisão final de design. Testei novamente e tudo funcionou como um encanto.
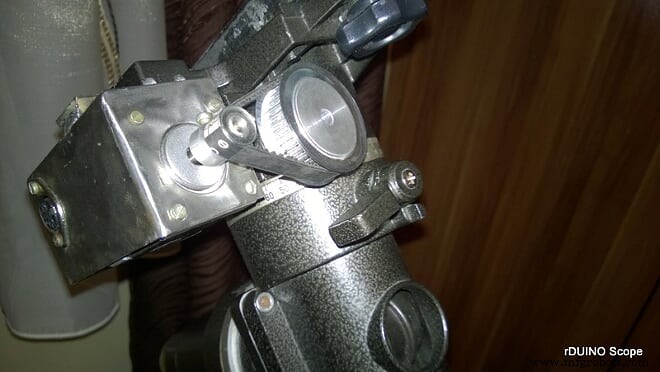

Tive que esperar uma noite estrelada boa para testar propriamente, mas enquanto esperava, percebi que algo não estava certo!
Tinha o melhor sistema de controle de telescópio GOTO, muito melhor do que posso comprar com meu orçamento de hobby, mas não parecia certo. Precisava de toques finais, algo que depois me deixou orgulhoso do meu rDUINOScope!
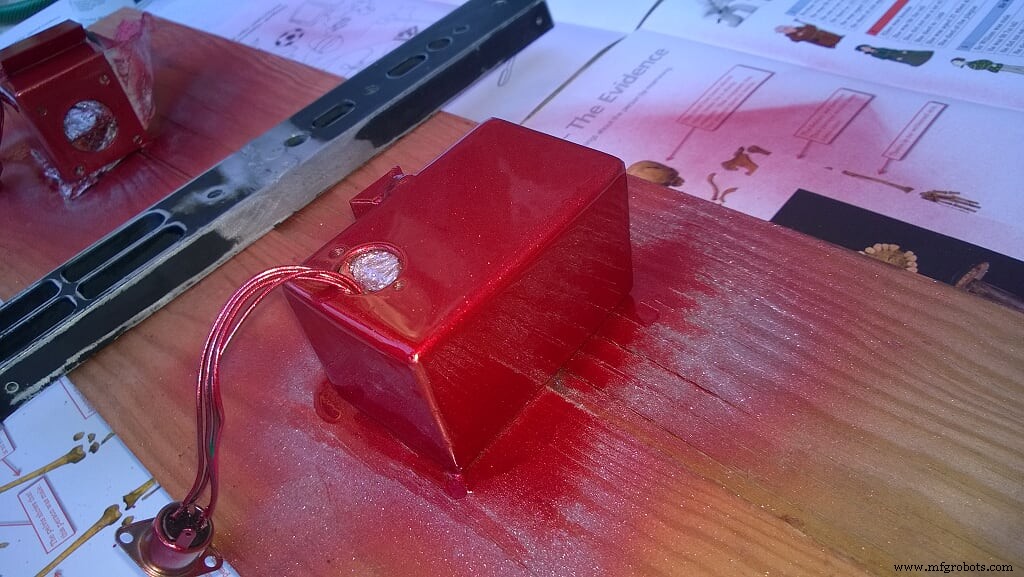
Finalmente, meu rDUINOScope Vixen SP com visual Ferrari como eu sinto que deve ser!

Arquivos
- _READ_ME.txt: Descrição da versão final v.2.1 Boiana EQ junto com algumas FAQ.
- _02_Boiana_EQ.ino: Arquivo principal Arduino
- graphic_screens.ino: ARQUIVO GRÁFICOS - vinculado ao principal
- touch_inputs.ino: ARQUIVO ENTRADAS TOUCH - vinculado ao principal
- BT.ino: COMUNICAÇÃO BLUETOOTH - vinculado ao principal
- regular_updates.ino: ATUALIZAÇÕES DE TEMPO - vinculado ao principal
Código
- Trecho de código #1
- Trecho de código #3
Trecho de código #1 Texto simples
// AQUI VÃO AS INFORMAÇÕES DA MONTAGEM, ENGRENAGENS E DRIVE
// ... usado para calcular a razão HourAngle para microSteps
// ATUALIZE ESTA PARTE de acordo com seu SETUP
// ---------------------------------------------
// NB: RA e DEC usam a mesma relação de engrenagem (144 dentes no meu caso)!
//----------------------------------------------
int WORM = 144;
int REDUCTOR = 4; // redução de engrenagem 1:4
int DRIVE_STP = 200; // Drive do stepper tem 200 passos por revolução
int MICROSteps = 16; // Usarei modo 1/16 microstep para velocidade sideral - também determina a MENOR velocidade.
Trecho de código #3 C/C++
if (SLEW_RA_microsteps > RA_microSteps){
  digitalWrite(RA_DIR, STP_BACK);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps += RA_mode_steps;
}else{
  digitalWrite(RA_DIR, STP_FWD);
  digitalWrite(RA_STP, HIGH);
  digitalWrite(RA_STP, LOW);
  RA_microSteps -= RA_mode_steps;
}
GitHub
https://github.com/dEskoG/rDUINOScope
Esquemáticos
Como ligar Motores de Passo e DRV8825 e conectá-los ao Arduino DUE
Como ligar todos os sensores e conectar ao Arduino DUE
Processo de manufatura
- Capture Gotas d'Água em Ação com Arduino Nano – Fotografia de Alta Velocidade DIY
- Construa um Spybot Controlado por Bluetooth com Arduino
- FlickMote: Controle Remoto IR por Gestos para Casa Inteligente
- DIY Arduino TV B-Gone: Controle Remoto Universal para Todas as TVs
- Construa um Relógio Mestre LED Personalizado com Alarme – Visível a 12 Metros
- Gerador de Ondas JX – Oscilador DDS Compatível com Arduino com Display OLED
- Find Me: Localizador Inteligente de Objetos com Arduino e Bluetooth
- Soluções de Energia Otimizadas para Projetos Arduino
- Construa um Skate VR DIY com Arduino, Google Cardboard e Bluetooth
- Conectando Arduino Mega ao Módulo GPS NEO‑6M: Guia Passo a Passo