



Estabelecendo o Desempenho Base para Acelerômetros MEMS de Alta Precisão
Na primeira parte desta série, exploramos a arquitetura interna do acelerômetro MEMS de 3 eixos ADXL355. Este artigo explica como coletar um conjunto de dados inicial confiável que confirmará o piso de ruído do dispositivo e validará as expectativas para experimentos subsequentes de processamento de sinal.
Embora a saída analógica do acelerômetro possa ser conectada a qualquer sistema DAQ, a Analog Devices fornece uma placa de avaliação compacta — a EVAL‑ADXL35x — projetada para integração rápida em protótipos embarcados. Para este estudo, a placa foi montada em um microcontrolador SDP‑K1 e programada através do ambiente gratuito Mbed baseado em ARM. O SDP‑K1 aparece como uma unidade externa quando conectado a um PC, permitindo que o usuário grave o binário compilado simplesmente arrastando-o para a unidade.
Uma vez que o firmware Mbed estava em execução, os dados eram transmitidos via UART para um terminal e registrados a 2 Hz. Embora o ADXL355 possa emitir dados em taxas muito mais altas, este artigo foca no registro de baixa taxa que é suficiente para estabelecer uma linha de base.
Para garantir uma superfície de medição estável, o sensor foi fixado a uma bancada de vidro usando um braço articulado PanaVise equipado com suporte de ventosa. Embora o torno possa introduzir um pequeno risco de inclinação, é um método econômico para rotacionar o sensor em relação à gravidade sem mover toda a bancada. O ADXL355 foi posicionado conforme mostrado na Figura 1 e um fluxo de dados de 60 segundos foi capturado para análise inicial.
clique para imagem em tamanho real
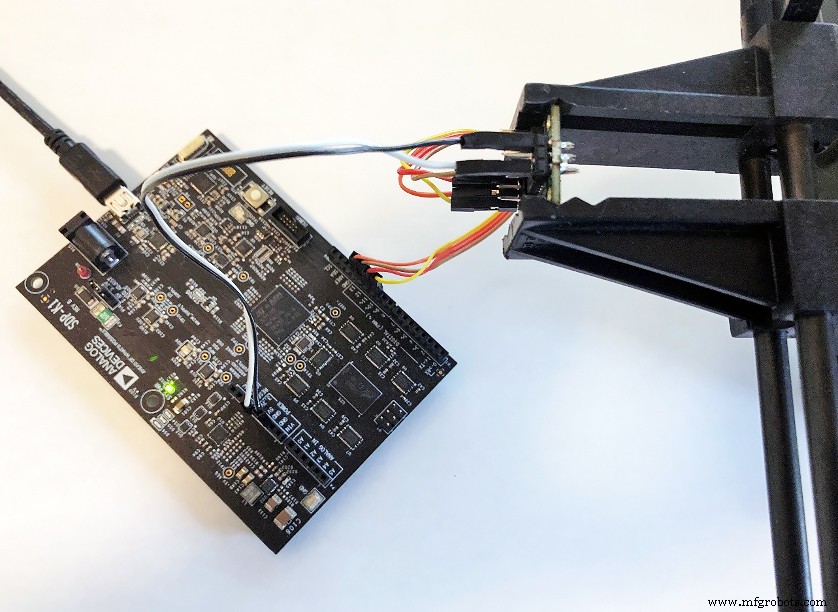
Figura 2. Configuração de teste usando EVAL‑ADXL35x, SDP‑K1 e montagem PanaVise. (Fonte: Analog Devices)
clique para imagem em tamanho real
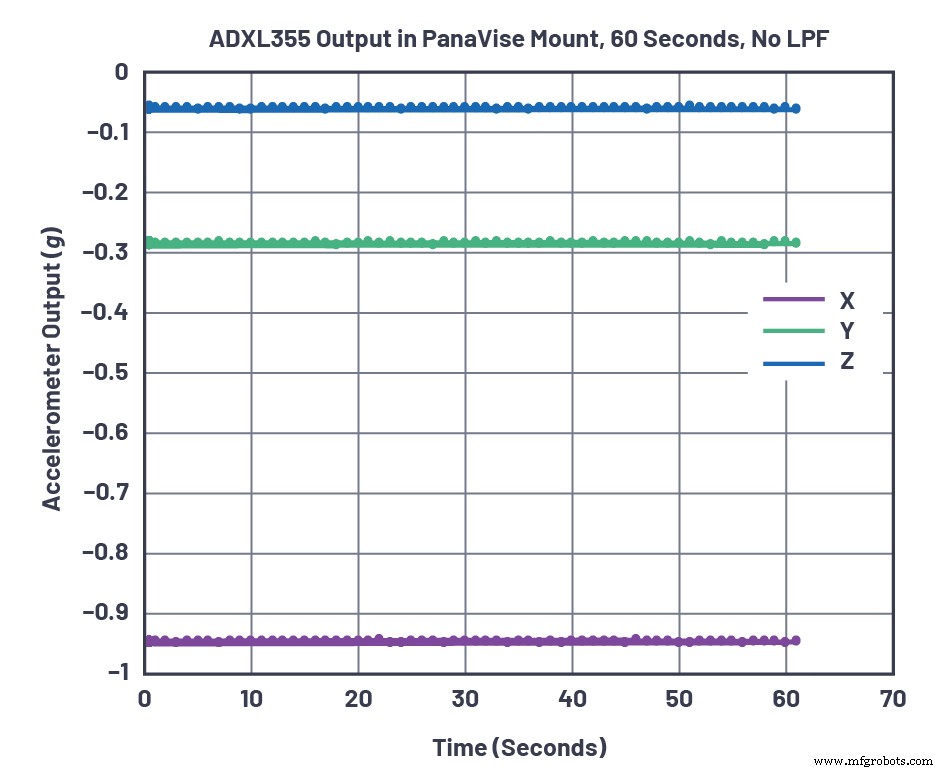
Figura 3. Dados do ADXL355 sem filtro passa-baixa (registrador 0x28=0x00), capturados durante 1 minuto. (Fonte: Analog Devices)
Das 120 amostras, o desvio padrão variou de 800 µg a 1,1 mg. O datasheet do ADXL355 lista uma densidade de ruído de 25 µg/√Hz. Com a largura de banda padrão de 1 kHz (LPF habilitado), isso se traduz em 25 µg/√Hz × √1000 Hz ≈ 791 µg rms, assumindo um filtro de parede de tijolo. Os valores medidos ficam confortavelmente dentro deste intervalo teórico, confirmando o desempenho de ruído do sensor.
A maioria das aplicações de precisão não requer largura de banda de 1 kHz. Ao configurar o filtro passa-baixa digital (LPF) onboard para 4 Hz, o ruído efetivo deve reduzir por um fator de √1000/√4 ≈ 16. O ajuste do firmware Mbed é mostrado na Figura 4, e os dados resultantes na Figura 5. A Tabela 1 resume o ruído medido e teórico para cada eixo com e sem o LPF.
clique para imagem em tamanho real
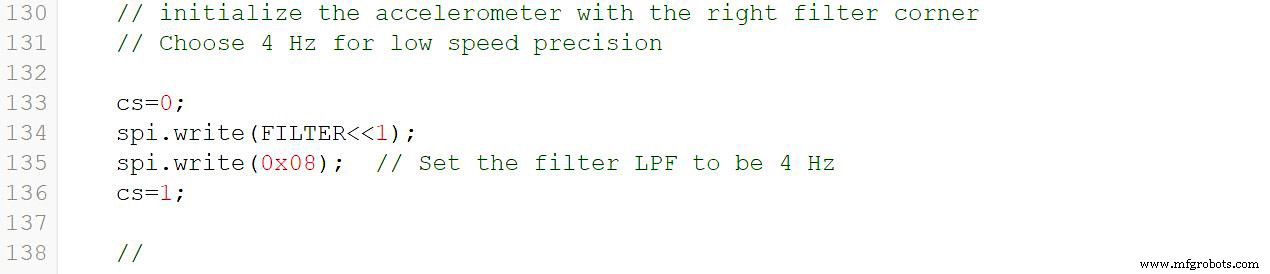
Figura 4. Código Mbed para configuração de um registrador. (Fonte: Analog Devices)
clique para imagem em tamanho real
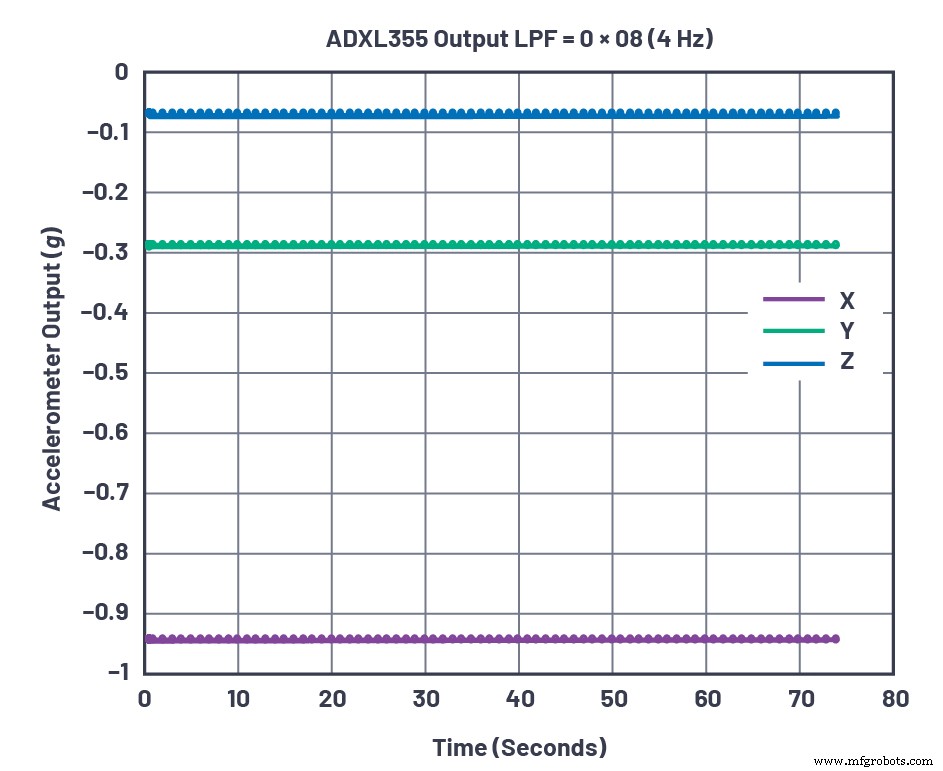
Figura 5. Dados do ADXL355 com LPF configurado para 4 Hz (registrador 0x28=0x08), capturados durante 1 minuto. (Fonte: Analog Devices)
| Eixo X | Eixo Y | Eixo Z | ||||
|---|---|---|---|---|---|---|
| Teórico (µg) | Medido (µg) | Teórico (µg) | Medido (µg) | Teórico (µg) | Medido (µg) | |
| Sem Filtro | 791 | 923 | 791 | 1139 | 791 | 805 |
| Filtro 4 Hz | 50 | 58 | 50 | 185 | 50 | 63 |
Observe que o ruído do eixo Y excedeu a previsão teórica. Uma investigação sistemática revelou que o laptop do laboratório e ventiladores de outros equipamentos introduziam vibração predominantemente na direção Y. Rotacionar o sensor para que o eixo X se alinhasse com a fonte de vibração deslocou o excesso de ruído para o eixo X, confirmando que a discrepância observada decorria de perturbações mecânicas externas e não de variância intrínseca do sensor.
Para avaliar a resposta do sensor a perturbações térmicas rápidas, uma pistola de ar quente Weller 6966C foi operada na configuração "frio" (≈ elevação de 40 °C). O sensor de temperatura onboard do ADXL355 registrou a temperatura ambiente enquanto a pistola direcionava ar quente para o encapsulamento cerâmico, que é hermeticamente selado. A Figura 6 demonstra o pronunciado desvio de 1,5 mg no eixo Z e os deslocamentos muito menores nos eixos X e Y. Quando a pistola foi desligada, o eixo Z retornou à linha de base quase instantaneamente, como mostrado na Figura 7.
clique para imagem em tamanho real
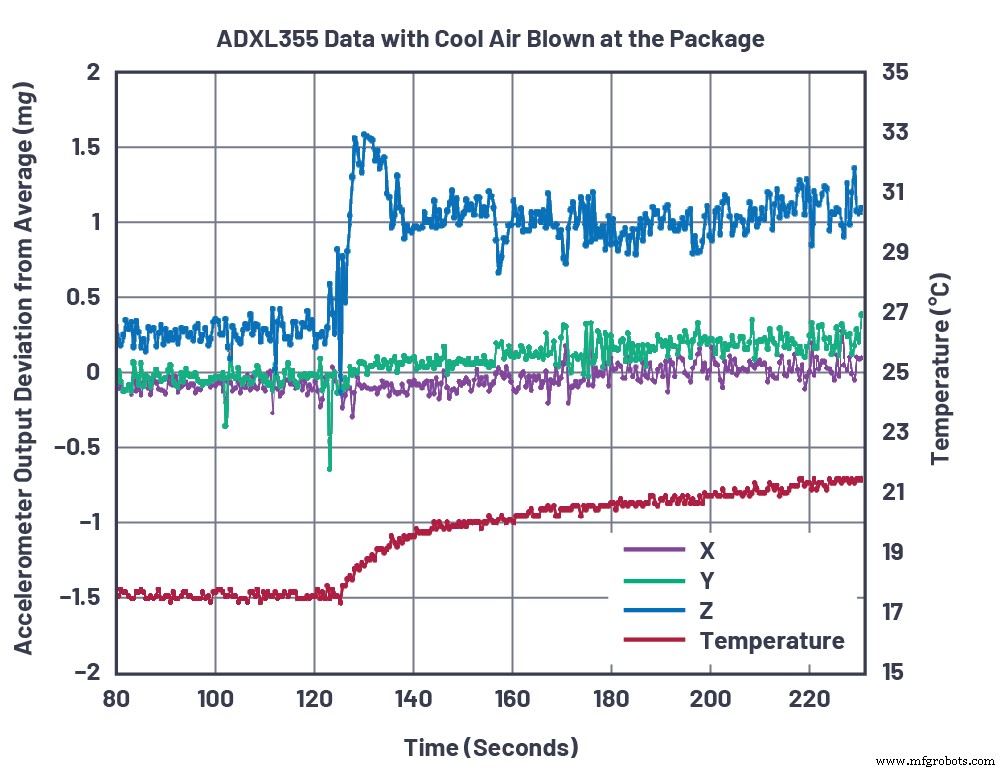
Figura 6. Dados de choque térmico do ADXL355 usando pistola de ar quente na configuração frio. (Fonte: Analog Devices)
clique para imagem em tamanho real
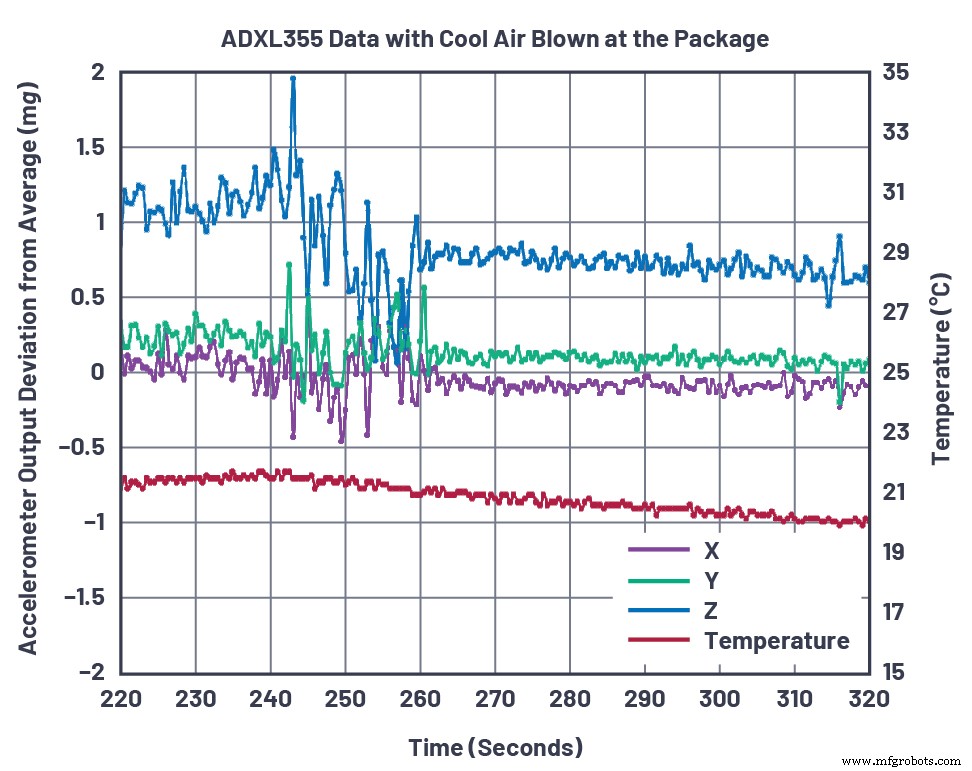
Figura 7. Choque térmico do ADXL355 com desligamento da pistola de ar em t = 240 segundos. (Fonte: Analog Devices)
O desvio rápido do eixo Z (≈ 10 mg) excede em muito o coeficiente de temperatura de offset de 100 µg/°C reportado no datasheet. Este comportamento é atribuído a tensão térmica diferencial através do die de silício, que afeta a massa de prova mais fortemente na direção Z. Em contraste, a elevação de 40 °C preveria apenas um deslocamento de 4 mg baseado no coeficiente de offset, sublinhando que o efeito observado é mecânico e não deriva térmica.
A caracterização de temperatura baseada em forno (Figura 8) confirma o coeficiente de temperatura de offset de aproximadamente 100 µg/°C na faixa de -45 °C a +120 °C quando o sensor é aquecido lentamente a 5 °C/min sem soak. Permitir um soak de 15 minutos a 120 °C reduz o coeficiente efetivo para ≈ 60 µg/°C, à medida que as tensões diferenciais se equilibram.
clique para imagem em tamanho real
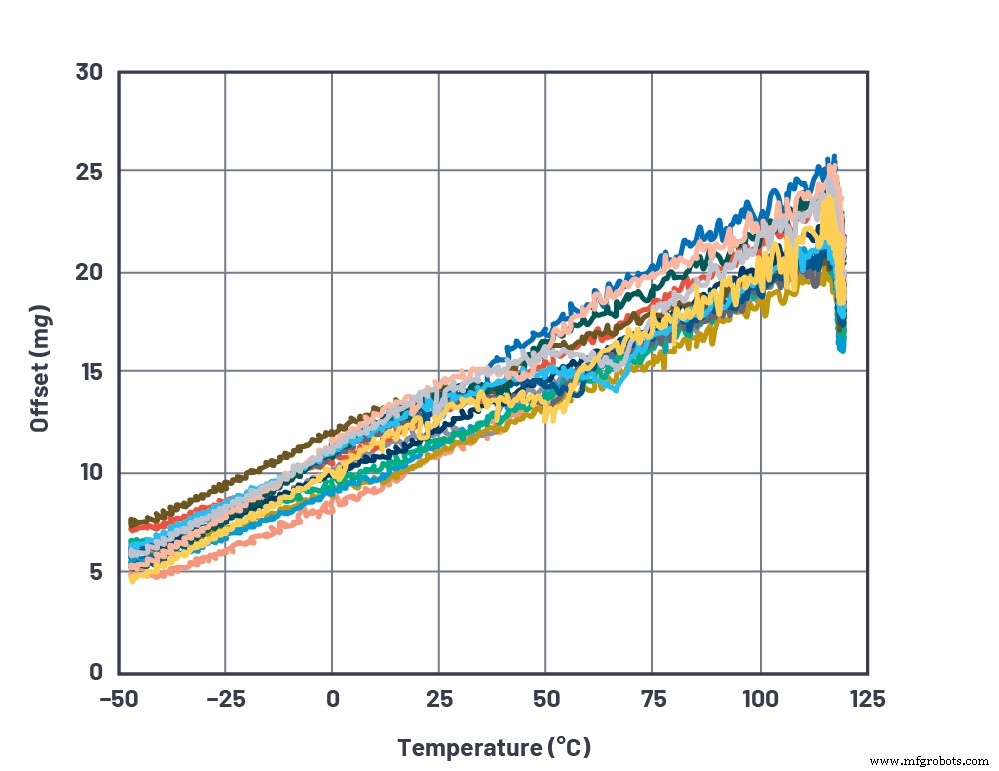
Figura 8. Caracterização de temperatura baseada em forno do ADXL355. (Fonte: Analog Devices)
Estas medições de linha de base confirmam que o ADXL355 entrega o desempenho de baixo ruído anunciado quando operado com o filtro passa-baixa digital apropriado, e que choques térmicos rápidos podem induzir transientes de offset significativos que devem ser mitigados no projeto.
Na terceira parte desta série, examinaremos fatores adicionais que influenciam a estabilidade a longo prazo e forneceremos diretrizes de projeto mecânico para aprimorar ainda mais o desempenho do sensor.
Referências
- 1 Chris Murphy, "Choosing the Most Suitable MEMS Accelerometer for Your Application—Part 1," Analog Dialogue, vol. 51, no. 4, Out 2017.
- 2 Chris Murphy, "Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration," Analog Dialogue, Ago 2017.
- 3 Sistema de avaliação SDP‑K1.
- 4 Guia do Usuário Mbed para SDP‑K1.
- 5 Suporte articulado PanaVise.
- 6 Exemplo de código Mbed.
- 7 Pistola de ar aquecimento/resfriamento Weller 6966C.
- 8 Parylene.
Integrado
- Otimizando infraestrutura de nuvem para desempenho e eficiência máximos
- VersaLogic Lança Eagle: Computador Embarcado Compacto com Xeon para Processamento na Borda
- Dados de IoT Impulsionam Agricultura de Precisão: Aumentando Rendimentos e Reduzindo Custos
- DATA MODUL Lança Monitores Open-Frame Ultra-Bright 21.5" e 31.5" com EasyTouch para Uso Outdoor e Indoor
- Seis Inovações-Chave Impulsionando o Desempenho de Hardware Criptográfico
- TECHWAY Apresenta Plataforma PFP‑KX7+ PCIe Gen2 x4: 12 Links HSS, Modularidade FMC+ e Xilinx Kintex‑7 para Throughput de Dados Inigualável
- Abaco Lança NVP2102 XMC Robusto: 2,3 TFLOPS Pico, CUDA & OpenCL Ready
- Lanxess Anuncia Independência Jurídica para Unidade de Materiais de Alto Desempenho para Impulsionar Crescimento
- Aprimorando o Desempenho Industrial: Superando Desafios de Monitoramento com IoT e Analytics
- Centros de Torneamento CNC Robustos de Precisão para Job Shops de Alto Desempenho