



Scanners 3D Avançados para Engenharia Reversa Precisa
Um dos grandes avanços no campo da engenharia industrial tem sido o desenvolvimento de processos de engenharia reversa. Isto consiste em extrair informação diretamente de um sistema físico e traduzi-la num modelo digital.
A engenharia reversa proporciona muitas vantagens ao modelar e simular um sistema ou produto. Por um lado, permite extrair informação direta do modelo, que é mais fiável e de maior qualidade, e por outro, acelera e encurta os tempos de trabalho. Isto permite modelar sistemas complexos de forma mais fiável e em menos tempo.
Um dos campos em que a engenharia reversa foi aplicada com mais sucesso é a metrologia, com a digitalização de geometrias complexas.
Scanners 3D
A digitalização 3D é o processo de converter uma superfície física num modelo digital. Consiste em extrair a posição relativa de múltiplos pontos nessa superfície (nuvem de pontos) e interpolar digitalmente a superfície que os contém, reconstruindo assim a geometria da peça.
Os principais parâmetros que definem esta nuvem de pontos são resolução e precisão. A resolução é dada pela distância mínima que pode ser resolvida entre dois pontos e a precisão pelo erro na determinação da posição real de cada ponto. Uma resolução mais alta permitirá capturar detalhes menores enquanto uma alta precisão fornecerá modelos com dimensões mais próximas da realidade e portanto tolerâncias menores.
Dispositivos desenhados para este fim são conhecidos como scanners 3D. Existem muitos tipos dependendo da sua tecnologia, e podem ser classificados em dois grupos principais: contacto e sem contacto.
Scanners 3D de contacto são provavelmente os menos comuns, embora sejam alguns dos mais precisos. Consistem num braço articulado, geralmente com 6 graus de liberdade, com um estilete na extremidade. O operador percorre a superfície com o estilete enquanto sensores registam a posição a uma frequência específica. A principal desvantagem desta tecnologia é que requer que o operador digitalize toda a superfície com o estilete, o que pode ser um processo muito lento. Por outro lado, o atrito do estilete na superfície pode danificá-la, o que pode ser problemático com artefatos arqueológicos ou obras de arte.
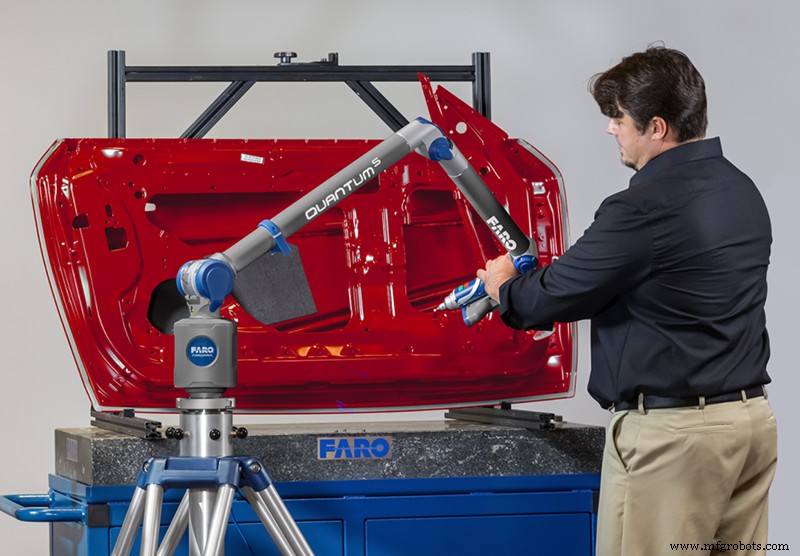
Imagem 1: Scanner 3D de contacto Faro. Fonte: Faro.com
Scanners sem contacto baseiam-se em tecnologias óticas e dividem-se em duas categorias: sistemas passivos e ativos.
Sistemas passivos baseiam-se principalmente em extrair a informação geométrica de uma superfície a partir de fotografias tiradas de dois pontos de vista definidos, uma técnica conhecida como estereoscopia e baseada no efeito de paralaxe da visão humana. A sua principal vantagem é que pode mapear grandes superfícies rapidamente e barato, mas a sua resolução e precisão são muito baixas. Além disso, não permite capturar medições reais, por isso requer um sistema complementar que permita reescalar o modelo às suas dimensões reais.
A tecnologia de digitalização 3D passiva mais conhecida é a fotogrametria, usada principalmente em cartografia topográfica e engenharia civil. Geralmente é complementada com dados de posicionamento por satélite para adicionar dados dimensionais precisos.
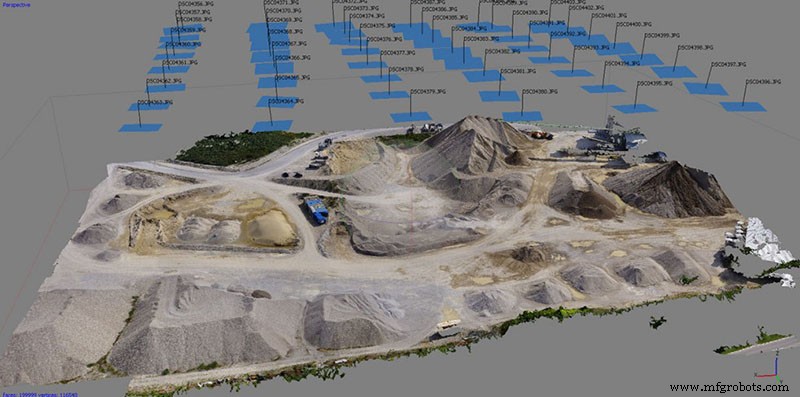
Imagem 2: Modelo topográfico feito por fotogrametria. Fonte: aamspi.com
Finalmente, existem os sistemas ativos de digitalização 3D sem contacto. Este é o maior grupo e o mais usado na indústria, arte, medicina e entretenimento.
Este tipo de sistema baseia-se na medição de um sinal que é emitido na superfície. Embora qualquer tipo de sinal capaz de interagir com a superfície possa ser usado, como ultrassom, os sistemas mais comuns são óticos.
Existem múltiplas tecnologias dentro desta categoria, no entanto, as mais comuns são quatro: scanners 3D de tempo de voo (ToF), scanners 3D de triangulação, scanners 3D de diferença de fase e scanners 3D de luz estruturada.
Scanners 3D de tempo de voo (ToF): Baseiam-se no cálculo da distância à superfície medindo o tempo que demora um pulso de luz laser a ir e voltar da superfície. Combina longo alcance com alta frequência de aquisição de pontos. É principalmente usado para mapear grandes estruturas ou como ferramenta metrológica para determinar deformações em elementos estruturais. Hoje em dia o seu uso não profissional tornou-se comum graças à sua implementação em alguns telemóveis como iPhones graças ao seu sensor lidar.
Vídeo 1: Digitalização 3D usando tecnologia ToF com um iPhone. Fonte: labs.laan.com
Scanners 3D de triangulação ou laser: Consistem num emissor laser e num sensor de matriz de fotodiodos, posicionados a um certo ângulo. Quando o feixe laser é refletido na superfície a mapear, incide num certo ponto do sensor, dependendo da distância à superfície. Isto permite triangular a posição do ponto onde o feixe laser incide. É um dos sistemas mais precisos, no entanto, depende do ângulo em que o laser incide na superfície, por isso requer distâncias de trabalho muito curtas. É adequado para mapear objetos de tamanho pequeno a médio com alta resolução e precisão.
Vídeo 2: Funcionamento de um scanner 3D de triangulação. Fonte: www.micro-epsilon.com
Scanners de diferença de fase: É uma solução intermédia às duas anteriores. Consistem num emissor laser modulado e num detetor, e determinam a distância ao objeto comparando a fase da luz emitida e recebida. Têm boa distância de trabalho e precisão média, tornando-os adequados para mapear objetos grandes com boa precisão.
Scanners de luz estruturada: Provavelmente os mais comuns hoje. São os scanners 3D mais versáteis porque combinam excelente resolução, alta precisão, alta velocidade de aquisição e baixo custo. Consistem numa câmara com lente calibrada e um projetor que projeta padrões de luz na superfície. A câmara captura imagens das deformações destes padrões na superfície e através de complexos algoritmos de processamento gera a nuvem de pontos. Este sistema permite obter centenas de pontos em cada captura, pelo que tem alta velocidade de aquisição. Além disso, dependendo da lente usada, é possível ajustar a distância de trabalho, precisão e resolução. Também têm a vantagem de que muitos modelos, como os da Thor3D, podem ser usados à mão, sem necessidade de tripé. A sua principal desvantagem é que são sensíveis às condições de luz ambiente e ao acabamento da peça, por isso a digitalização 3D deve ser realizada sob iluminação adequada e no caso de superfícies brilhantes ou transparentes pode ser necessário aplicar uma tinta mate especial.
Vídeo 3: Scanner 3D de Luz Estruturada Calibry. Fonte: Thor3Dscanner.com
Processamento de nuvem de pontos
Geralmente, os sistemas de digitalização 3D não capturam dados contínuos, mas posições discretas da superfície a capturar. Isto é conhecido como nuvem de pontos. A nuvem de pontos obtida pelo scanner 3D não pode ser usada diretamente, por isso são necessárias várias tarefas de pós-processamento para alcançar a réplica digital.
A qualidade final do modelo dependerá, além de partir de uma nuvem de pontos de qualidade, do seu correto processamento. Isto requer software com bons algoritmos de reconstrução e algum conhecimento de processamento de nuvem de pontos.
Em primeiro lugar, caso a digitalização 3D tenha sido realizada em múltiplas capturas, as diferentes nuvens de pontos têm de ser alinhadas e fundidas para alcançar uma única nuvem que cubra todo o modelo. A precisão do alinhamento das nuvens de pontos dependerá em grande medida das capacidades de tracking do scanner 3D. O tracking por marcadores será sempre o mais fácil de alinhar, no entanto, há casos em que não se podem usar marcadores, como no caso de obras de arte. Para estes casos, alguns scanners, como Calibry ou Calibry Mini, incorporam múltiplas opções de tracking, como tracking por textura.
Vídeo 4: Digitalização 3D com marcadores. Fonte: Thor3Dscanner.com.
De seguida, a nuvem de pontos deve ser limpa removendo aqueles pontos que não correspondem à superfície, seja porque pertencem a objetos do ambiente ou porque aparecem devido a erro no scanner 3D. Um scanner 3D de qualidade junto com um bom processo de digitalização fornecerá uma nuvem de pontos limpa com poucos ou nenhum ponto excessivo.
Uma vez limpa a nuvem de pontos, será necessário reconstruir a malha. A seleção de parâmetros adequados fornecerá malhas precisas e corretamente ajustadas.
Após converter a nuvem de pontos em malha poligonal, será necessário verificá-la e repará-la. Um dos defeitos mais comuns é geralmente o aparecimento de buracos na malha devido a dados em falta durante a digitalização. A única forma de reparar estes defeitos será aplicar um remendo por interpolação. A qualidade dos algoritmos de interpolação implementados no software influenciará a qualidade da reconstrução.
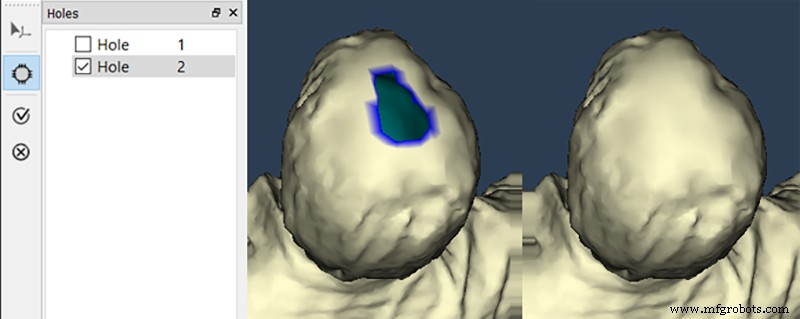
Imagem 3: Reparação de um buraco na malha com Calibry Nest. Fonte: Thor3Dscanner.com.
Finalmente, será necessário otimizar a malha. O tipo de otimização dependerá em grande medida da aplicação final. A malha pode ser simplificada, sacrificando resolução ao custo de reduzir o tamanho do ficheiro. A simplificação da malha pode frequentemente ajudar a corrigir pequenos defeitos, alcançando geometrias mais simples e homogéneas. Por outro lado, a resolução da malha pode ser aumentada interpolando novos elementos. Aumentar a resolução da malha não aumenta a resolução da captura, no entanto, pode ajudar a obter maior continuidade e suavidade em superfícies com curvatura.
Alguns scanners 3D, como os baseados em luz estruturada, permitem capturar simultaneamente a textura e cor das superfícies através de fotografias. Isto permite um passo adicional no processamento ao permitir mapear textura na malha. Isto é especialmente interessante para aplicações relacionadas com arte e entretenimento.
Vídeo 5: Modelo 3D texturizado digitalizado com Calibry. Fonte: Thor3Dscanner.com.
Existem muitas aplicações possíveis para scanners 3D em diferentes setores industriais. Na medicina e ortopedia, por exemplo, podem replicar digitalmente partes do corpo de um paciente para desenvolver ortóteses personalizadas. No campo do entretenimento, têm sido amplamente usados em cinema e videojogos para criar gémeos digitais de atores. São cada vez mais usados em arte e arqueologia para produzir réplicas digitais de obras de arte e artefactos históricos para cientistas de todo o mundo estudarem. Na engenharia, facilitaram a elaboração de planos de peças complexas, reduzindo tempo de trabalho e alcançando modelos mais precisos. Na inspeção, facilitam a comparação da geometria de um componente ao longo do tempo para detetar deformações que ajudam a prevenir falhas.
Os scanners 3D são hoje uma ferramenta indispensável em muitos setores. O desenvolvimento de novas técnicas, como a luz estruturada, levou a novos scanners 3D que oferecem alta resolução e precisão, combinados com alta velocidade de aquisição de dados e preço económico. Exemplos são os novos scanners Calibry e Calibry Mini ou a série EinScan da Shining.
impressao 3D
- Alumínio JIS H4120 Grau 6061-O – Resistência Superior à Corrosão e Soldabilidade
- Liga de Alumínio JIS H4100 6061-O – Alta Resistência, Resistente à Corrosão
- Liga de Alumínio JIS H4120 6061 T6 – Alto Desempenho e Resistência à Corrosão
- Alumínio 6061-T6 (JIS H4140) – Alta Resistência e Resistência à Corrosão
- Alumínio JIS H4180 6061-T6 – Alto Desempenho e Resistência à Corrosão
- Alumínio JIS H4040 Grau 6061 T4 – Superior Resistência à Corrosão e Soldabilidade
- Liga de Alumínio JIS H4040 Grau 6061 T6 – Alta Resistência e Resistência à Corrosão
- JIS H4080 Grau 6061 O: Liga de Alumínio Premium para Durabilidade
- EN 573-3 Grau AW-6061 O3 – Liga de Alumínio Premium para Resistência à Corrosão
- Liga de Alumínio EN 573-3 AW-6061 F – Grau 6061 Premium, Resistente à Corrosão e Soldável