



Sistema de Dedos Macios Permite Robôs Agarrarem Objetos em Condições Secas e Úmidas
Uma equipe de pesquisadores da Universidade de Kanazawa desenvolveu um sistema de controle robótico — ou pontas dos dedos — para agarrar e soltar objetos em condições secas e úmidas.
Os pesquisadores dizem que o estudo foi capaz de verificar que "agarrar objetos por pontas de fluido de superfície macia com alto atrito era controlável aplicando um lubrificante adequado".
No entanto, eles adicionaram que era necessário fazer mais experimentos sob várias condições a fim de aplicar a tecnologia de controle atual a ambientes de manufatura.
No entanto, este estudo deve ser um passo à frente para realizar automação de trabalho de, por exemplo, agarrar e soltar objetos em um espaço estreito.
Robôs industriais agora são amplamente usados e são indispensáveis na manufatura de carros e em outros campos. Mãos de robôs convencionais são adequadas para agarrar objetos duros de forma fixa, enquanto não é fácil agarrar objetos complicados ou agarrar suavemente objetos macios.
Também é necessário, sob várias condições, responder a características físicas de objetos como características de superfície: seco, úmido, etc.
Uma ponta de dedo de superfície macia de uma mão robótica é deformável e pode agarrar um objeto de forma complicada com relativa facilidade, já que a área de contato pode ser ampliada por deformação de superfície em resposta à forma do objeto.
Pontas de superfície macia são muito eficazes em agarrar objetos macios; até tofu pode ser agarrado.
Geralmente, no entanto, o atrito de superfície de material macio é alto, o que torna a liberação mais difícil. Também é difícil soltar objetos em posições desejadas, especialmente em casos onde o espaço de trabalho é estreito.
O grupo de pesquisa foi liderado pelo Professor Tetsuyou Watanabe na Universidade de Kanazawa e tem conduzido pesquisa sobre tecnologia de controle para agarrar objetos pelas pontas dos dedos de mãos robóticas.
No presente estudo, o grupo visou desenvolver um sistema de controle de atrito.
O grupo usou as pontas macias de uma mão robótica para agarrar objetos; a liberação foi realizada aplicando (injetando) um lubrificante.
Neste estudo, etanol absoluto (>99,5%) foi empregado como lubrificante, já que o etanol é quimicamente seguro e fácil de secar e sua tensão superficial é baixa.
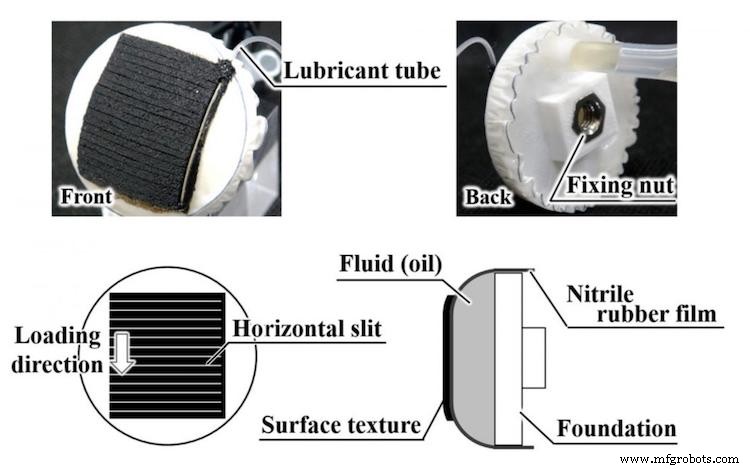
Como visto na Figura 1, um filme de borracha nitrílica foi colado aos lados da base da ponta do dedo para criar um espaço para preenchimento com óleo de motosserra para fazer uma "ponta de fluido".
Então uma "textura" de silicone foi colada para revestir o filme de borracha; o material da "textura" era um selante de silicone com fendas, cujo intervalo era 1,5 mm, perpendicular à direção da carga.
As fendas foram introduzidas para um grande atrito sob condição úmida de água e para espalhamento do lubrificante.
Com esta ponta de fluido, objetos de vários materiais usados para utensílios de cozinha foram agarrados e verificou-se que, ao aplicar o lubrificante, o atrito foi de fato reduzido.
O atrito foi reduzido sob condições tanto secas quanto úmidas, enquanto tal efeito lubrificante não foi observado sob condição oleosa.
Em seguida, uma simulação de tarefa de empacotamento de caixa foi realizada. Uma caixa de papel foi agarrada com duas pontas de fluido de ambos os lados.
A "textura" descrita acima foi colada a cada ponta de fluido. Agarre estável foi confirmado colocando um peso na caixa de papel.
Após remoção do peso, lubrificante foi injetado em ambas as pontas de fluido, o que causou um deslizamento para baixo da caixa de papel em um tempo bastante curto (menos de 2,5 s), de modo que a tarefa de empacotamento da caixa de papel foi completada.
Como mostrado aqui, uma "textura" de alto atrito foi colada à ponta de fluido, e injetar um lubrificante (aqui, etanol absoluto) reduziu o atrito.
Portanto, liberação e colocação de um objeto em uma posição desejada foi realizada controlando o atrito sem mover as pontas dos dedos.
Sistema de controle de automação
- Design Customizado de Quadro de Distribuição Marítimo para o Arrastão Endeavour V
- Garras Personalizadas para Injetores de Combustível Impressas em 3D: Aumentando a Eficiência de Pick-and-Place
- Essentium e Lehvoss Desenvolvem Materiais Avançados para Impressão 3D Industrial
- DSM e Nedcam Fazem Parceria para Avançar Impressão 3D FGF em Larga Escala
- Sepro Revela Apps OptiCycle e Live Support para Aumentar Desempenho de Robôs
- CBW Automation Demonstra Soluções Avançadas de Rotulagem no Molde e Troca Rápida de Molde
- Robô Empunhando Pincel da Star Automation Brilha na NPE2018
- Por Que a Simulação Robótica Impulsiona o Sucesso: 3 Benefícios Chave para Fabricantes e Usuários
- CEO da ABB Destaca Crescimento em Robótica Impulsionado por Pedidos
- Fanuc e Plus One Robotics Lançam Automação Impulsionada por IA para Fulfillment de E-commerce