



Entendendo Sensores Time-of-Flight: Como Câmeras 3D ToF Medem Distância
Como sensores time of flight determinam distâncias? Saiba mais sobre câmeras ToF usando um exemplo de câmera 3D.
Como sensores time of flight determinam distâncias? Saiba mais sobre câmeras ToF usando um exemplo de câmera 3D.
Existem três principais tecnologias de imagem 3D competindo por espaço no seu celular e no seu automóvel. Essas tecnologias são imagem estereoscópica, projeção de luz estruturada e câmeras time-of-flight (ou ToF). Os dados que esses dispositivos geram podem fornecer detecção de pedestres, autenticar usuários baseados em características faciais, detectar movimento de mão e alimentar algoritmos SLAM (localização e mapeamento simultâneos).
Dois dos maiores players neste espaço são ams e Infineon. No momento da escrita, a ams carrega um de cada tipo de sensor e a Infineon foca apenas em sensores time-of-flight.
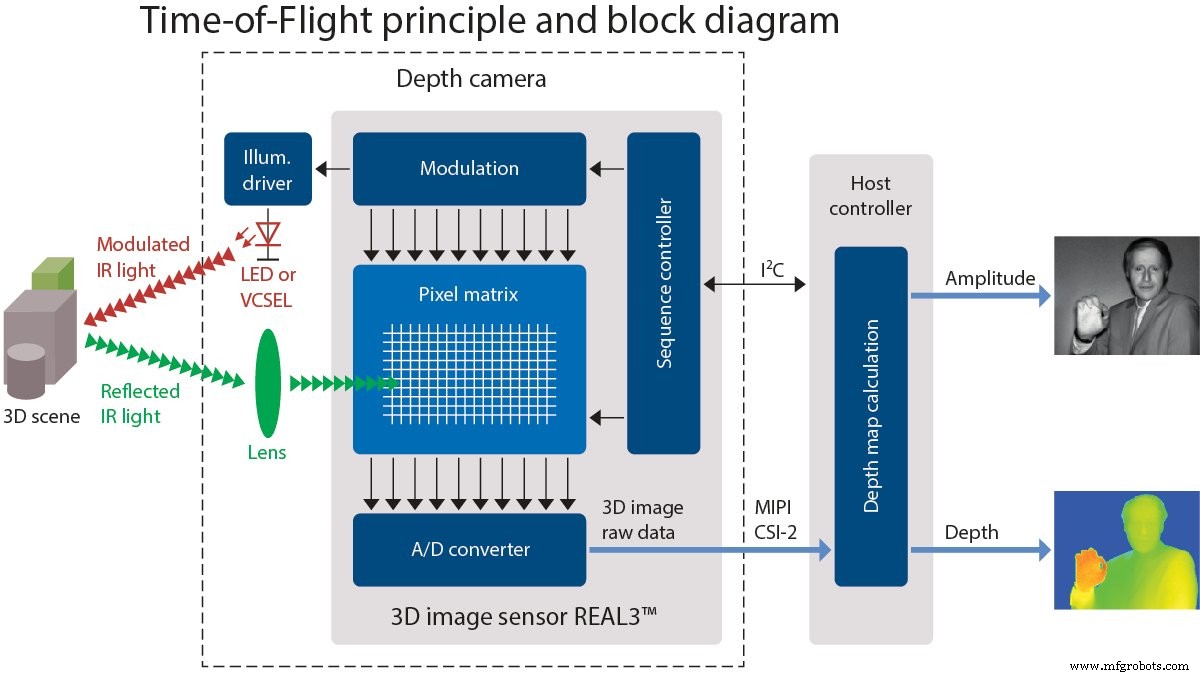
Este artigo descreve a tecnologia por trás de sensores time-of-flight focando em um kit de desenvolvimento de câmera 3D "pico flexx" da pmdtechnologies. (Antes que você pergunte, tanto "pico flexx" quanto "pmdtechnologies" são apresentados em minúsculas em seu site.).
O pico flexx é construído em torno do sensor de imagem 3D desenvolvido conjuntamente REAL3 da Infineon e pmd.

Imagem 3D em cores falsas de uma mão tirada de pmdtec.com em 29 de abril de 2019. Cores são mapeadas para pixels individuais baseados na distância do sensor para a mão (vermelho é perto, azul é longe)
Por favor, note que a pmd forneceu um dispositivo para nós para este artigo.
O que é um Sensor Time of Flight?
Sensores time of flight medem o tempo que algo leva para percorrer uma distância através de um meio. Tipicamente, esta é a medição do tempo decorrido entre a emissão de um pulso de onda, sua reflexão em um objeto, e seu retorno ao sensor ToF. Uma câmera time of flight é um dispositivo que utiliza medição ToF para determinar distâncias entre a câmera e objetos ou ambientes, criando imagens geradas por pontos medidos individualmente.
Aplicações de câmeras ToF incluem sistemas de imagem LiDAR sem scanner a laser, sensoriamento e rastreamento de movimento, detecção de objetos para visão de máquina e direção autônoma, mapeamento topográfico e mais.
Mas como essas medições são alcançadas?
Abaixo, representei três formas de usar tempo de viagem para determinar distância.
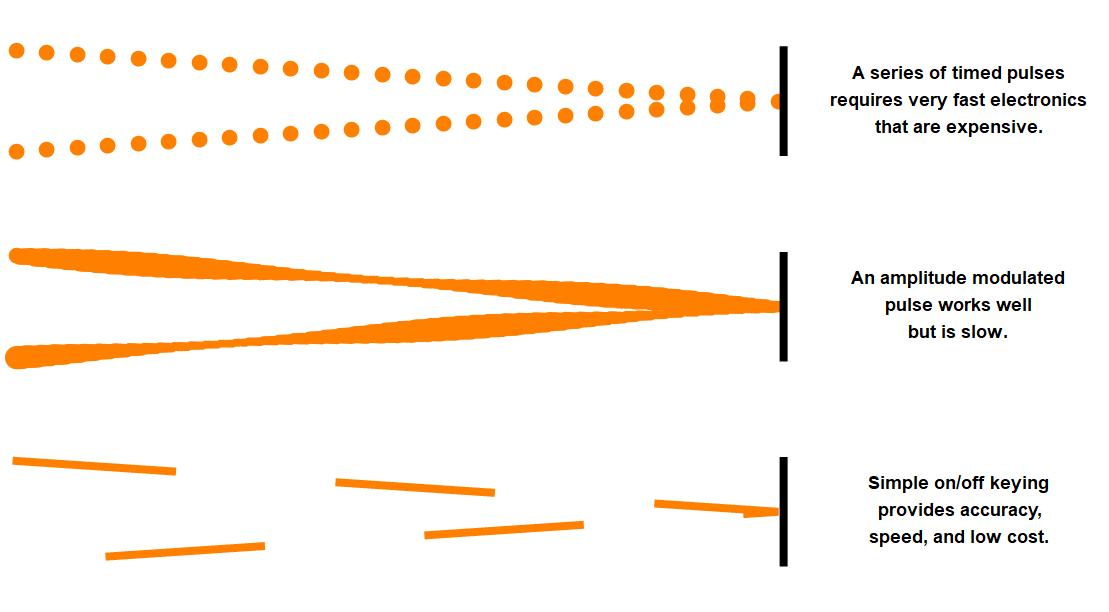
Métodos de uso do tempo de viagem para determinar distâncias
No topo da imagem, você pode ver o primeiro método, que é enviar pulsos e medir o intervalo de tempo até que retornem após reflexão.
O meio da imagem mostra o segundo método, onde você pode modular a amplitude de uma fonte de luz e registrar o deslocamento de fase da onda refletida.
O fundo da imagem representa o terceiro método, transmitindo uma onda quadrada de ciclo de trabalho 50% e registrar a quantidade de luz retornada que chega em um intervalo específico.
Câmeras ToF com Precisão de Nível Milimétrico
Luz e ondas de rádio viajam a quase 300.000.000.000 mm/s, o que se traduz a ~3,3 ps para uma onda percorrer 1 mm (e mais 3,3 ps para retornar). Isso significa, se você quer um dispositivo que possa imaginar todos os objetos na sala em que você está e você quer ~ 1 mm de resolução, sua eletrônica de temporização precisaria de resolução de picossegundos. Isso se traduz a uma velocidade de clock de centenas de GHz.
Não é nem fácil nem econômico projetar circuitos eletrônicos que operam nessas frequências, então designers tiveram que criar uma forma de trabalhar em frequências mais baixas se esperassem trazer os dispositivos acessíveis ao espaço do consumidor.
Dois métodos comuns existem para alcançar precisão de nível milimétrico enquanto trabalha com frequências razoáveis, sub-GHz:
- Relacionar o deslocamento de fase de uma onda modulada senoidalmente à distância
- Usar o deslocamento de fase de uma onda quadrada de ciclo de trabalho 50% e uma tensão diferencial para determinar distância
Nas seções abaixo, veremos esses dois métodos em maior detalhe.
Determinando Distância pelo Deslocamento de Fase de uma Onda Modulada em Amplitude
Digamos que você esteja procurando mapear um pequeno escritório ou grande sala de estar com uma dimensão máxima de comprimento de 15 m. Para determinar uma frequência de operação apropriada para esse comprimento, use $$c=\lambda \cdot f$$ onde c é a velocidade da luz (c=3x10⁸ m/s), λ é um comprimento de onda (λ=15 m), e f é a frequência. Neste exemplo, f=20 MHz, que é uma frequência relativamente fácil de trabalhar.
Tudo começa quando uma luz brilhante tem sua saída modulada com um sinal senoidal de 20 MHz. A onda de luz eventualmente alcançará um objeto ou a parede e refletirá e inverterá direções. Uma versão mais escura da luz modulada original retornará ao receptor. A menos que o objeto esteja exatamente a um múltiplo inteiro de 15 metros de distância, a fase será deslocada em alguma quantidade.
O deslocamento de fase pode ser usado para calcular a distância que a onda viajou.

Se você pode medir com precisão o ângulo de fase, você pode determinar com precisão a distância que o objeto refletor está do sensor/receptor.
Como Medir o Ângulo de Fase de um Senoide
Então, como você mede rapidamente o ângulo de fase de um senoide? Isso envolve medir a amplitude do sinal recebido em quatro pontos igualmente espaçados (ou seja, uma separação de 90° ou 1/4 λ).
$$\varphi=ArcTan \left ( \frac{A_1-A_3}{A_2-A_4} \right )$$
Tentei ilustrar a relação entre as medições e o ângulo de fase abaixo. A razão da diferença entre A1 e A3 e a diferença entre A2 e A4 é igual à tangente do ângulo de fase. ArcTan é na verdade a função arco-tangente de dois argumentos que mapeia quadrantes apropriados e define quando A2=A4 e A1>A3 ou A3>A1 como 0° ou 180°, respectivamente.

Clique no diagrama para ver uma imagem mais complicada que ilustra como as diferenças das variáveis A1, A2, A3 e A4 se encaixam no círculo unitário.
Na ilustração acima, a extrema esquerda do gráfico tem duas linhas numéricas verticais que mostram o resultado de subtrair A1 e A3 (representado como amarelo escuro) e A2 e A4 (representado como azul). Os valores medidos são mostrados como linhas verticais nos gráficos senoidais no meio.
Note que este gráfico não leva reflexão em conta (que efetivamente deslocaria tudo 180°).
Determinando Frequência de Operação para uma Distância Dada
Voltando ao nosso exemplo, a distância ao alvo é determinada com a equação:
$$d=\frac{c \cdot \varphi}{4 \pi \cdot f}$$
Onde c é a velocidade da luz, phi (φ) é o ângulo de fase (em radianos), e f é a frequência de modulação.
Medir o time-of-flight real de um fóton requer eletrônica de 333 GHz. Este método requer no máximo 4x a frequência de modulação, que neste caso é 4x20 MHz=80 MHz. Esta é uma redução fenomenal de recursos. Mas você ficará feliz em saber que alguns engenheiros espertos encontraram uma forma de reduzir a frequência máxima ainda mais.
Determinando Deslocamento de Fase através de Medição de Tensão Diferencial de Capacitores Carregados
A próxima situação de medição envolve uma fonte de luz estroboscópica e um sensor de imagem CMOS com dois capacitores por pixel.
Uma fonte de clock gera uma onda quadrada de ciclo de trabalho 50% e essa onda quadrada controla uma fonte de luz estroboscópica brilhante, bem como a conexão aos capacitores de armazenamento de carga dentro de cada pixel.
Um exemplo de tal sistema é representado na imagem abaixo:
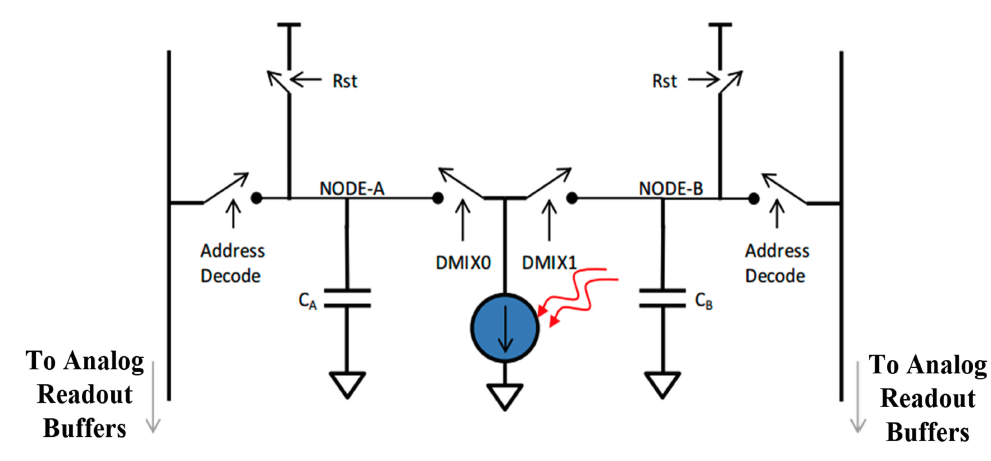
Imagem de "A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS" Isso mostra um pixel CMOS com dois capacitores de armazenamento de carga que são alternadamente conectados para registrar luz incidente.
A luz sai da fonte, reflete em um objeto, e atinge o pixel onde será registrada como carga no capacitor CA ou CB mostrado acima. Os capacitores são alternadamente conectados ao pixel na mesma frequência da fonte de iluminação, usando a mesma fonte de clock.
Este arranjo inteligente significa que a carga diferencial nos capacitores relaciona-se diretamente ao offset de fase. E a fase é determinada pelo comprimento de onda e a distância ao alvo e volta.
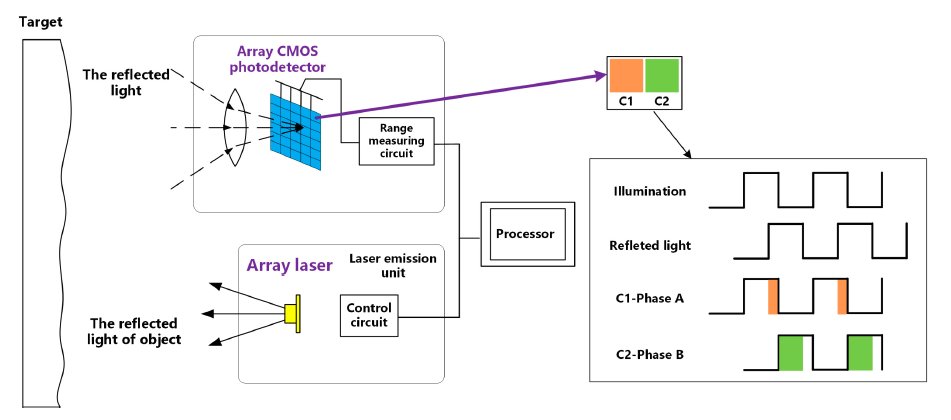
Imagem de "A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS"
O sujeito pode ser iluminado por tantos ciclos quanto necessário para encher os capacitores. Contanto que a distância seja constante, as proporções de carga permanecerão as mesmas
Sensores Time of Flight em Ação
Quão bem este método funciona? Melhor do que você pode esperar.
O sensor fornecido ao AAC, combinado com o software acompanhante, tem a capacidade de gravar até 45 fps. Em taxas de atualização mais baixas, o sistema pode facilmente imaginar rugas em uma camisa.
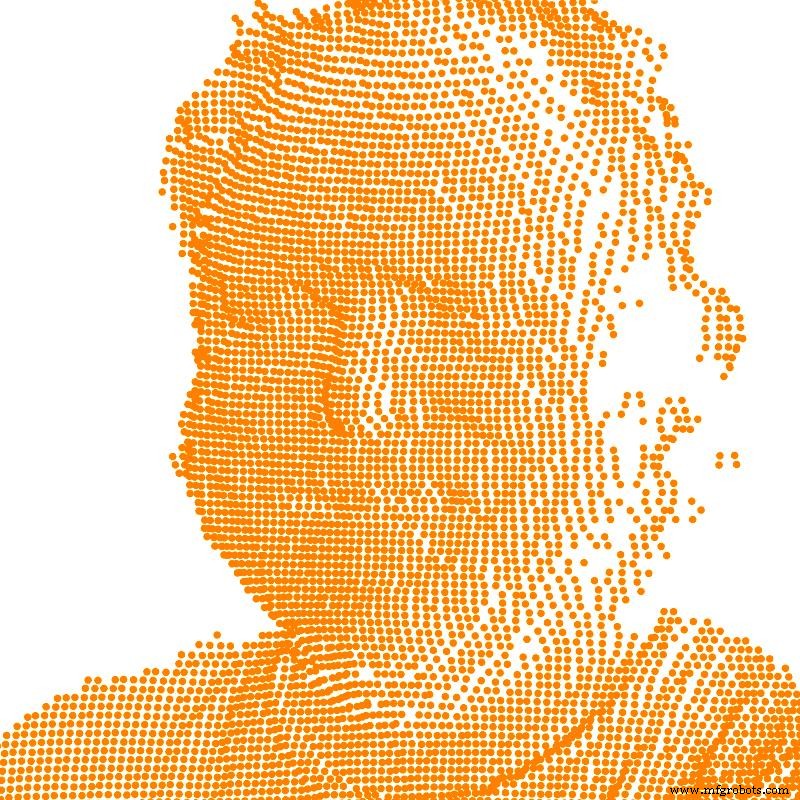
A imagem acima plota a localização do vértice (x,y,z) de cada pixel capturado da câmera pico flexx da pmd.
Dados apenas de profundidade são difíceis de visualizar por si só. Então a imagem de profundidade é frequentemente combinada com uma fotografia, ou mostrada usando coloração falsa para permitir visualização mais fácil da cena.
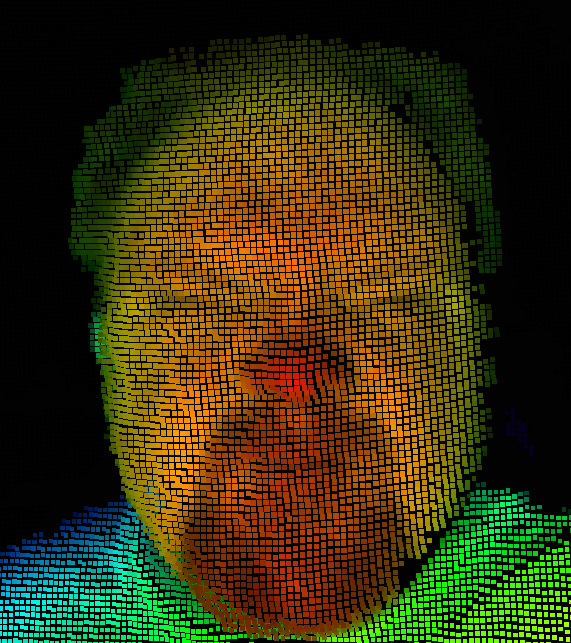
Uma sobreposição de profundidade em cores falsas de uma imagem de baixa resolução torna mais fácil interpretar a cena. Imagem do autor goober capturada com software Royal Viewer da pmd e kit de desenvolvimento CamBoard pico flexx 3D.
Sensores time of flight podem ser utilizados em uma gama de aplicações, incluindo criação de um mapa 3D do ambiente quando combinando física inteligente com engenharia.
Você já usou câmeras 3D no seu trabalho? O que você pode nos dizer sobre as restrições de design do uso de sensores time of flight? Compartilhe suas experiências nos comentários abaixo.
Tecnologia industrial
- Chamada Wi-Fi Explicada: Como Funciona e Por Que Importa
- Gerenciando Problemas de Pessoas: Estratégias para Contratar e Reter Talentos em Mercado Aquecido
- Como Sistemas SCADA Operam: Monitoramento e Controle de Processos Industriais
- Entendendo a Detecção de Descarga Parcial em Seccionadoras: Chave para Operações Confiáveis
- Quando Atualizar Equipamentos de Trabalho: Decisões Inteligentes de Negócio
- Como Funciona um Motor DC com Escovas: Mecânica Simples e Energia Confiável
- Sensores de Nível Biz4Intellia Explicados: Desempenho, Longevidade e Aplicações
- Acelere a Manufatura: Reduza o Tempo de Setup com SMED e Trabalho Padronizado
- Como Secadores de Ar Funcionam: Mantendo Ar Comprimido Limpo e Eficiente
- ToF vs. FMCW LiDAR: Análise Técnica para Decisões Informadas