



Construa Sua Própria Máquina de Escrever Deveres de Casa (Plotter de Caneta) em Casa
Componentes e Materiais
| Arduino UNO | ×1 |
| Micro-servo SG90 | ×1 |
| Driver de Motor de Passo SparkFun A4988 | ×1 |
Ferramentas e Máquinas Necessárias
- Impressora 3D (genérica)
Aplicativos e Serviços Online
- Arduino IDE
Sobre o Projeto


Robô Desenhista / Plotter de Caneta / Máquina de Desenho é uma versão Open Hardware da famosa máquina AxiDraw, um plotter de caneta capaz de escrever ou desenhar em praticamente qualquer superfície plana. Pode escrever com canetas, marcadores permanentes, lápis e outros instrumentos de escrita para lidar com uma infinidade de aplicações.
Seu design exclusivo apresenta uma cabeça de escrita que se estende além da máquina, tornando possível desenhar em objetos maiores que a própria máquina. A maior vantagem é que a máquina pode ser colocada sobre o livro devido ao design de extensão core XY.
Este Robô Desenhista / Plotter de Caneta / Máquina de Desenho é similar ao AxiDraw comercialmente disponível. É alimentado por um controlador Arduino Uno, usa CNC Shield e firmware GRBL.
O custo para construir o Robô Desenhista varia entre $75 dependendo de onde você compra as peças e se já possui algumas, como o Arduino.
Todos os meus projetos em https://www.diyprojectslab.com/
Área máxima de desenho: 24 × 30 cm.
Obrigado NextPCB
Este projeto foi concluído com sucesso graças à ajuda e suporte da NextPCB. Se você tem um projeto de PCB, visite o site deles para descontos e cupons.
Frete grátis 0$ PCB Prototype: NextPCB
Sorteio Natal/Ação de Graças 100% ganha: NextPCB
Passo 1: Peças e Materiais Necessários


Componentes principais:
- 2 × Motores de Passo Nema 17
- 2 × Hastes Lineares M8 × 450 mm (eixo X)
- 2 × Hastes Lineares M8 × 350 mm (eixo Y)
- 2 × Hastes Lineares 3 mm (eixo Z — pode reaproveitar de CD-ROM velho)
- 1 × Haste Rosqueada M8 × 480 mm
- 8 × Rolamentos LM8UU
- 1 × Servo SG90
- 1 × Mola 5 mm (de caneta esferográfica)
- 2 × Polias GT2, 16 dentes
- 5 × Rolamentos 624zz
- 1 × Correia GT2 2000 mm
- 1 × Arduino Uno
- 1 × CNC Shield
- 2 × Drivers de passo A4988 com dissipador
- 6 × Jumpers
- 1 × Fonte 12V 2A
Porcas
- 7 × M3-0.5
- 5 × M4-0.7
- 4 × 5/16in-18
Parafusos
- 13 × Phillips M3-0.5 × 16 mm
- 4 × Phillips M3-0.5 × 6 mm
- 5 × Phillips M4-0.7 × 35 mm
- 1 × Hex M3-0.5 × 20 mm
Arruelas
- 4 × 5/16in
- 4 × M3
Passo 2: Impressão 3D


Baixe os arquivos do Thingiverse. Abra os modelos 3D no Cura ou outro fatiador.
- Use 75% de preenchimento em todas as peças (70–100% funciona)
- Imprima todas as peças com altura de camada 0,10–0,20 mm
- Filamento PLA
- Use suportes no Porta-caneta, Slider, X_Support_L e X_Support_R
- Nota: A peça mais longa levou ~10h e a mais curta 30 min para imprimir
- PLA é adequado. Imprimo a 200°C em BuildTak. Nenhuma peça requer raft ou brim. Sugiro suportes apenas para o porta-caneta e a placa final do eixo Z que fica em pé.
Passo 3: Montar o Eixo X


Lembre-se: você precisa de (2) hastes de 350 mm e (2) de 450 mm.
- Pegue as (2) hastes de 450 mm e insira em cada parte x-support
- Pode precisar usar uma lima redonda para suavizar os furos de inserção
- Use um martelo de borracha para ajudar a inserir as hastes
- Agora pegue a haste rosqueada e insira no furo inferior. Coloque arruela 5/16in e porca 5/16in em ambos os lados da peça x-support
Passo 4: Montar o Rolamento do Eixo X


- Empurre os rolamentos LM8UU em seus lugares no clamshell superior e inferior (cada um leva 4 rolamentos)
- Pegue (4) rolamentos 624zz e empurre através das polias ociosas 3D impressas. Guarde o 5º para o eixo Y
- Montar Carruagem do Eixo X: Use (4) parafusos M3-0.5 × 20 mm, (4) porcas M3, (4) arruelas M3 e (4) rolamentos 624zz com polias. Passe arruela no parafuso, apoie no rolamento. Porca na base da carruagem fixa o rolamento.
- Montar X-Support: Deslize o clamshell nas hastes de 450 mm (eixo X). Use martelo de borracha para prender o último X-support. Certifique-se que as hastes sobressaiam igualmente dos dois lados. Deslize a outra extremidade da haste rosqueada no furo do X-support. Coloque último jogo de porcas e arruelas. Use (2) parafusos Phillips M3-0.5 × 16 mm por X-support para evitar deslizamento das hastes.
Passo 5: Montar o Eixo Y


Y-Back (Traseira)
- Insira as (2) hastes de 350 mm na peça Y-back com martelo de borracha
- Pegue (1) parafuso M4-0.5 × 35 mm, (1) porca M4 e o 5º rolamento 624zz
- Pegue (2) parafusos M3-0.5 × 16 mm para fixar as hastes
- Deslize o rolamento ao inserir o parafuso na peça Y-back
Y-Front (Frontal)
- Deslize as hastes lineares/peça Y-back através dos rolamentos LM8UU e prenda a peça Y-front com martelo de borracha
Passo 6: Montar Eixos X-Y (Correia)


- Use alicate de bico para guiar a correia GT2 pelo clamshell
- Passe as duas pontas da correia pelos "dentes" no Base Slider
- A correia deve ficar esticada, não frouxa
- Nota: uma vez a correia no lugar, é normal o clamshell não mover facilmente
Passo 7: Montar o Eixo Z


- Pegue (2) hastes lineares de 3 mm e peças impressas: Slider, Porta-caneta, Base Slide, Parafuso Métrico 3MM
- Pegue (1) parafuso Hex M3-0.5 × 20 mm e o Parafuso Métrico de polegar, una-os com supercola
- Pegue (3) parafusos M3-0.5 × 16 mm para fixar Base Slide na peça Y-Front. Pode precisar de (3) porcas M3-0.5
- Una Slider e Porta-caneta em uma peça única
- Pegue essa nova peça e as (2) hastes de 3 mm, deslize as hastes pelos furos. Coloque uma mola pequena entre as duas partes para pressão que levante o Slider. Pode precisar cortar a mola até pressão adequada.
Passo 8: Eletrônica


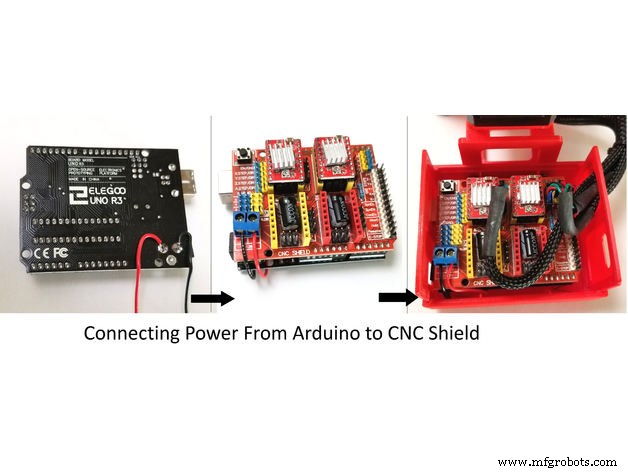
Recomendo Arduino Uno + CNC Shield.
- 4 × Drivers de motor de passo A4988
- Placa de expansão para drivers A4988
- Arduino UNO — primeiro cole dissipadores nos drivers A4988
- Conecte 4 drivers A4988 na placa de expansão, depois conecte o Arduino com a placa e faça toda a fiação. O shield tem controle de microstepping embutido — em vez de passos completos ou meios passos como CNC grande faria, podemos mover motores em 1/16 ou 1/32 de passo para máxima precisão. Porém, motores consumirão mais eletricidade e esquentarão mais rápido.
- Para usar modos de microstepping, curto-circuite alguns pinos de modo. Combinações diferentes dão resoluções diferentes. Consulte a tabela de configurações possíveis.
- Quando o shield estiver programado, adicione os drivers A4988 e faça o resto da fiação.
- Para encontrar as bobinas dos motores de passo, use multímetro. Se há resistência entre dois fios, é uma bobina. No esquemático, bobinas são representadas por dois fios da mesma cor.
Passo 9: Software


Ferramentas de software:
- Inkscape — software de design gráfico (desenhe ou importe gráficos)
- Extensão MI GRBL para Inkscape — converte gráficos para G-Code
- Universal G Code Sender — envia G-Code ao robô causando movimento de desenho
- GRBL — firmware Arduino (programado no Arduino Uno)
Links para download:
- Arduino: arduino.cc
- Universal G-code Sender: GitHub
- Inkscape: inkscape.org
- 4xiDraw & km laser: Google Drive
- Processing: processing.org
- Desenho para G-code Processing: Google Drive
Assista ao vídeo para configuração completa.
Passo 10: Máquina de Desenho em Ação
A máquina escrevendo/densenhando autonomamente.
Código
Código GRBL
/***********************************************************************
 * Este sketch compila e carrega GRBL no seu Arduino baseado em 328p!
 * Para usar:
 * - Primeiro certifique-se que importou código fonte GRBL na Arduino IDE.
 *   Detalhes no nosso site GitHub sobre como fazer isso.
 * - Selecione sua Placa Arduino e Porta Serial no menu Tools.
 *   NOTA: GRBL oficialmente suporta apenas Arduinos baseados em 328p, como Uno.
 *   Outras placas provavelmente não funcionarão!
 * - Clique em 'Upload'. É isso!
 * Para usuários avançados: se quiser ver o que mais GRBL pode fazer,
 * há opções adicionais de customização e features para habilitar/desabilitar.
 * Navegue até onde a Arduino IDE armazenou arquivos fonte GRBL,
 * abra 'config.h' no seu editor de texto favorito. Dentro há dezenas
 * de descrições de features e #defines. Comente ou descomente #defines
 * ou altere seus valores, salve e clique 'Upload' aqui.
 * Copyright (c) 2015 Sungeun K. Jeon
 * Licença MIT. Veja license.txt para detalhes.
 ***********************************************************************/
#include <grbl.h> // Não altere este arquivo!
Esquemáticos
Processo de manufatura
- Criar Robô Seguidor de Linha Autônomo com Arduino UNO
- Kit de Treinamento Arduino Completo com Mega 2560, Sensores, Motores e PCB Personalizada
- Robô Assistente Doméstico Autônomo: Lista Completa de Peças e Guia de Configuração
- Construa uma Máquina CNC Totalmente Funcional com Arduino Nano R3
- Braço Robótico Arduino Controlado por Gestos Manuais – Construção Passo a Passo
- Sistema Avançado de Monitoramento Residencial com Arduino Mega e Sensores IoT
- Construa um Mini Osciloscópio DIY com Arduino Nano – Tutorial Passo a Passo
- Construa uma Fechadura de Porta RFID Portátil com Arduino – Guia Passo a Passo
- Máquina de Garra DIY com Arduino – Construa Seu Próprio Brinquedo de Arcade
- Construa um Plotter CNC com Arduino: Guia Passo a Passo para Máquina de Desenho DIY