



Dominando Sistemas de Transferência Robótica com Sensores de Distância a Laser
Sensores de distância a laser têm inúmeras aplicações nas indústrias de robótica e automação. Eles podem abranger muitas facetas diferentes da indústria, mas este artigo foca em retrofits de células para tecnologia desatualizada usando sensores de distância a laser como sensores de posição.
Esses sensores podem ser extremamente precisos em informar a distância, o que os abre para muitos tipos diferentes de controle. No entanto, deve-se notar que certos recursos de segurança devem ser programados no sistema para garantir que qualquer falha do laser seja tratada com segurança.
Métodos Tradicionais de Controle de T-Cart
Para entender o controle de T-cart, é importante entender o que exatamente uma operação de T-cart consiste. Um T-cart é um carrinho controlado eletronicamente, frequentemente em trilhos metálicos, que classifica e move paletes em uma operação de paletização automatizada. Esses carrinhos movem paletes em um ambiente de armazém. Eles comumente levam os paletes de um conjunto de transportadores de carregamento para a próxima etapa no processo de paletização — frequentemente uma estação de embalagem retrátil.
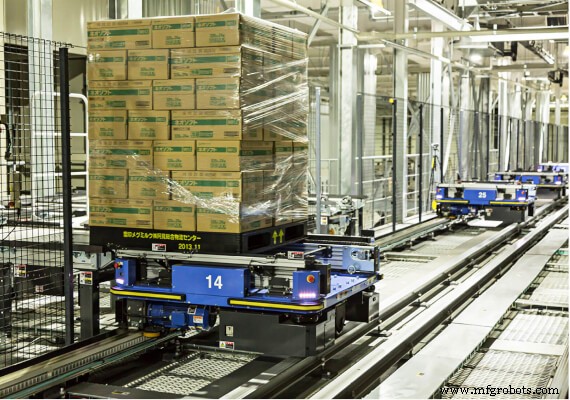
T-carts usam um controlador lógico programável (CLP) ou robô para controlar movimentos e atuar como o "cérebro" por trás das operações do carrinho. Um CLP pode usar diferentes entradas para interpretar quando e onde levar os diferentes paletes carregados ou descarregados. O CLP precisa de feedback do próprio T-cart para entender sua localização em suas muitas combinações de caminho diferentes.
Chaves de Fim de Curso
Existem várias maneiras diferentes de fornecer dados de localização de um T-cart para o CLP ou sistema robótico que o controla. Uma prática desatualizada, mas comum, é usar chaves de fim de curso para retransmitir a localização do carrinho. Embora as chaves de fim de curso funcionem muito bem em retransmitir as informações apropriadas para a unidade de controle, elas têm certas armadilhas mais facilmente gerenciadas com tecnologia de sensoriamento moderna. Chaves de fim de curso também requerem programação mais extensa do que outros tipos de sensores porque retransmitem menos informações a qualquer momento.
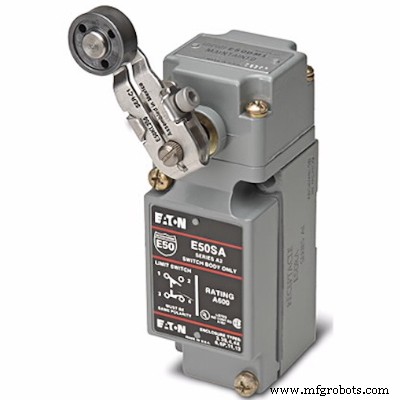
Embora chaves de fim de curso funcionem para um sistema de T-cart, elas têm fraquezas que outros sensores mais modernos não têm. Para começar, elas são uma unidade eletromecânica. Vários fatores podem afetar seu desempenho, pois dependem de entradas elétricas e mecânicas para funcionar corretamente. Para todos os fins práticos, quaisquer problemas elétricos desenvolvidos em uma chave de fim de curso também podem se desenvolver em qualquer outra unidade de sensoriamento elétrico, então não serão considerados neste caso.
Como as chaves de fim de curso envolvem interação física com seu ambiente para funcionar corretamente, elas podem ser afetadas mais facilmente do que sensores que dependem exclusivamente de sensoriamento baseado em elétrico. Desgaste físico pode ser um fator determinante em seu desempenho. Com o tempo, a chave pode desgastar e lentamente começar a mudar como opera, causando problemas dentro da célula. Como as mudanças são sutis, podem passar despercebidas até que ocorra uma falha catastrófica. Por fim, elas também podem ser afetadas negativamente quando uma força externa as move ou empurra para fora de sua posição adequada.
Usando Sensores de Distância a Laser
Embora muitos tipos de sensores possam funcionar para um sistema de T-cart, este artigo focará em sensores de distância a laser. Um sensor de distância a laser usa um laser para informar a distância entre o sensor e qualquer objeto com o qual o laser emitido interage.
O laser é enviado do sensor para um objeto, depois refletido pelo objeto, e o sensor recebe a luz refletida. Ele usa o tempo decorrido desde quando o feixe foi enviado até ser recebido de volta para informar a que distância o objeto em questão está, conhecido como sensor de tempo de voo.
Sensores de distância a laser podem fornecer um sinal analógico ou digital de volta para a unidade de controle. Esse sinal pode então ser usado como entrada contínua para a lógica de controle ao tomar decisões para o movimento do T-cart. O laser pode então retransmitir uma gama de valores baseados na posição do T-cart durante seu tempo de viagem. A lógica do CLP pode então pegar os dados brutos e tomar decisões baseadas na localização atual do carrinho e para onde ele precisa viajar a seguir.
Tecnicamente, um T-cart pode ser controlado com um único sensor de distância a laser disparando paralelo aos trilhos. O sensor pode ser localizado em um suporte estacionário olhando para o próprio carrinho ou montado no carrinho e mover-se ao longo do caminho com o carrinho olhando para um objeto estacionário.
As escolhas de montagem devem refletir a rota de fiação mais fácil possível. Um único sensor pode retransmitir informações suficientes para controlar o carrinho, fornecendo uma gama de números; por exemplo, 0–10000 mm em um trilho de 10 m. Embora essa configuração tecnicamente funcione, ela deixa aberta a possibilidade de falhas não percebidas dentro do sistema. Se algo cair no caminho do laser, ele repentinamente lerá um número muito menor, e o CLP pode pensar que está em uma posição diferente da que realmente está.
Uso Correto de Sensores de Distância a Laser para Operação de T-cart
O uso apropriado de sensores a laser no cenário descrito anteriormente é usar dois sensores, apontados em direções opostas no T-cart ou de extremidades opostas do trilho se forem montados fora do corpo do T-cart. Essa configuração fornece redundância ao sistema, e o CLP recebe informações suficientes para detectar muitas falhas diferentes dentro do sistema.
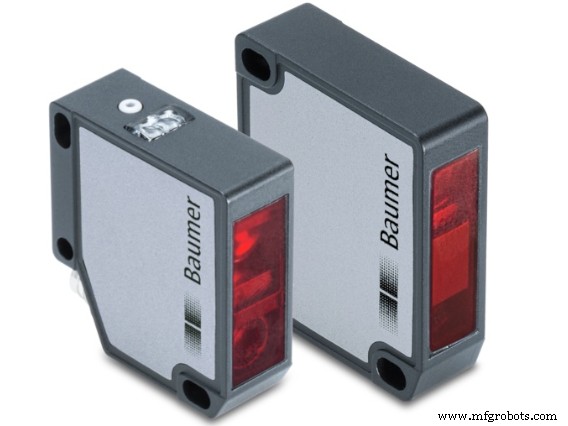
Com dois lasers, o CLP ou unidade de controle receberá dois feeds de dados separados. Esses feeds de dados teoricamente devem estar dentro de uma certa faixa um do outro. Se os dados recebidos saírem da faixa determinada, o CLP reconhece que algo aconteceu dentro da célula. Ou algo caiu no caminho do T-cart, ou o laser está fornecendo informações defeituosas.
Um sistema envolvendo dois lasers também tem o benefício adicional de verificar quaisquer dados esporádicos dos sensores. Se um sensor "pular" em sua localização, mas o outro não, o CLP pode ser programado para enviar um alarme ao sistema.
Lasers podem ajudar a controlar múltiplos T-carts no mesmo trilho também. Se cada carrinho tem dois lasers, suas distâncias são conhecidas e usadas para controle de múltiplos carrinhos. Os mesmos processos de falha se aplicam a este sistema, semelhante a um sistema de T-cart único.
Sensores de distância a laser são uma maneira fácil de fazer retrofit de velhos sistemas de T-cart que tradicionalmente funcionam com chaves de fim de curso. Eles podem ser facilmente montados no carrinho ou próximo ao trilho para fornecer informações vitais ao CLP. Novas células robóticas e automatizadas também podem se beneficiar deles como uma maneira mais simples de sensoriamento para a unidade de controle. Use dois sensores para criar redundância e evitar falhas em caso de erros ou produtos caídos nas pistas.
Robô industrial
- Maximizando a Eficiência de Transferência de Pintura em Pó com Robótica Autônoma
- Entendendo o Verdadeiro Custo da Automação Robótica para Fabricantes
- Aprimorando a Eficiência de Manufatura com Metrologia a Laser Robótica
- Metrologia a Laser na Aviação: Controle de Qualidade de Precisão na Fabricação de Aeronaves
- Soldagem TIG Robótica: Precisão e Qualidade Inigualáveis para Produção Industrial
- Soldagem a Laser Robótica: Como Funciona e Principais Aplicações
- Iniciando seu Negócio com Cortadora a Laser: Guia Passo a Passo Comprovado
- Indicadores-Chave de Que Você Deve Atualizar Seu Sistema de Controle Industrial
- Domine o Controle de Motor Servo com Arduino: Guia Passo a Passo
- Dominando Alta Disponibilidade para Sistemas de Controle Industrial Modernos