



5 Passos Comprovados para Qualidade na Conformação Incremental Robótica
A conformação incremental robótica é custo-efetiva para conformação de chapas em pequenos lotes. Este estudo de caso mostra como uma equipe alcançou qualidade com RoboDK.
Mario Guillo e sua equipe são pesquisadores do Institut Maupertuis na França, especializado em pesquisa industrial.
A equipe notou alguns problemas com os métodos tradicionais de conformação de chapas metálicas... e decidiram resolver esses problemas.
Por Que a Conformação de Chapas em Pequenos Lotes é Custosa
A conformação de chapas metálicas é um jogo de números. Se você está fabricando um grande número de peças idênticas, o custo e o tempo geralmente se equilibram. No entanto, se está fazendo apenas uma ou duas peças, rapidamente se torna antieconômico.
Estampagem profunda é um dos métodos mais comuns de conformação de chapas. Envolve projetar e fabricar um molde, depois "esticar" lentamente cada chapa de material sobre o molde. Quando você está fazendo apenas algumas peças, o custo do molde supera enormemente o custo da conformação em si.
Tradicionalmente, a forma como a maioria dos fabricantes lidava com esse problema era apenas aceitá-lo. "Bem, é a vida", você diz. Cruza os dedos e espera que o resto das operações de usinagem compense esse processo ineficiente. Ou, se a qualidade não é importante, pode optar pela conformação manual da chapa.
Mario e sua equipe decidiram que não precisa ser assim. Existe um método para formar produtos de qualidade que é econômico para pequenos lotes: conformação incremental.
Neste estudo de caso, mostramos como Mario e sua equipe usaram o RoboDK para criar economicamente produtos de qualidade com conformação incremental robótica.
O Que é Conformação Incremental Robótica?
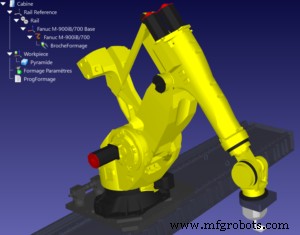
A conformação incremental (também conhecida como conformação incremental de chapas) é uma alternativa à estampagem profunda que envolve deformar o material da chapa pouco a pouco, camada por camada. Nesse sentido, é um pouco como impressão 3D ou usinagem CNC. Em vez de adicionar ou remover material em cada camada, o material da chapa é levemente dobrado a cada camada.
Desde os anos 1990, a conformação incremental tem sido realizada usando máquinas CNC modificadas. A ferramenta CNC é substituída por uma esfera de ponto único que desenha a forma desejada no material da chapa para cada camada. Um lubrificante é usado para reduzir o efeito do atrito.
Máquinas CNC modificadas são uma boa solução, mas têm um problema: são custosas para peças maiores. Isso pode tornar inviável para empresas que querem usar conformação incremental para prototipagem, que é uma aplicação comum.
A conformação incremental robótica supera esse problema usando um robô industrial para segurar a ferramenta. Compartilha semelhanças com a usinagem robótica que apresentamos em um post anterior.
Diferente de máquinas CNC, o robô não limita o tamanho da peça. Como resultado, a equipe de Mario acredita que a conformação incremental robótica poderia ser usada para uma ampla gama de aplicações que requerem conformação de chapas grandes, incluindo implantes cranianos, próteses e painéis automotivos.
5 Passos para Alcançar Qualidade na Conformação Incremental Robótica
A conformação incremental robótica é surpreendentemente fácil... mas apenas se você seguir os passos certos. A equipe usou os seguintes cinco passos (conforme descrito em seu artigo de pesquisa) para alcançar um produto de qualidade com conformação incremental robótica:
1. Construa o Modelo 3D
Quase todos os produtos são projetados em pacotes CAD (Design Assistido por Computador), então este passo deve ser simples. Você precisa definir a forma que deseja fabricar e criar um modelo 3D dela.
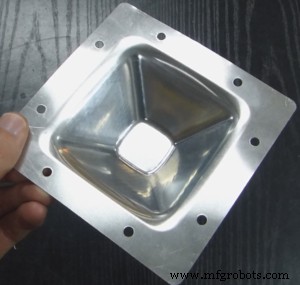
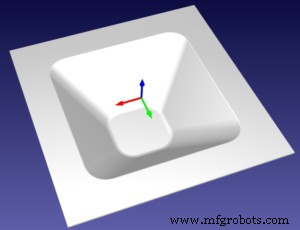
2. Gere uma Trajetória
Você deve então gerar uma trajetória CNC. Isso pode ser feito em muitos pacotes CAM (Manufatura Assistida por Computador). Você pode até conseguir gerar o modelo e a trajetória no mesmo software. No entanto, se seu software CAD/CAM não tem esse recurso, um programa CAM barato como CamBam, MeshCAM ou FreeMILL pode ser uma boa opção.
A equipe usou o software CNC CamBam, que é uma ferramenta custo-efetiva para projetar e construir modelos e trajetórias CNC.
Durante este passo, você precisará decidir a profundidade de cada camada e a estratégia de camadas. A equipe explicou que existem duas estratégias comuns para peças simples:
- Estratégia de camadas Z — Esta estratégia simples envolve desenhar cada camada separadamente, fazendo uma indentação no início de cada camada.
- Estratégia espiral — Esta estratégia ligeiramente mais complexa envolve desenhar uma linha contínua que espiral a partir do topo da forma até a base. Isso produz uma peça mais suave e impõe forças menores no robô.
3. Gere G-Code
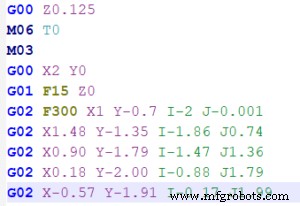
Uma vez que você tem sua trajetória, o próximo passo é convertê-la em instruções que uma máquina CNC entenda. A opção mais comum é G-Code, mas você também pode usar APT-CLS ou NCI.
Com a conformação incremental baseada em CNC tradicional, este seria o último passo antes da produção. No entanto, como estamos usando robôs, há outro passo — muito importante.
4. Transforme o G-Code em Comandos para o Robô
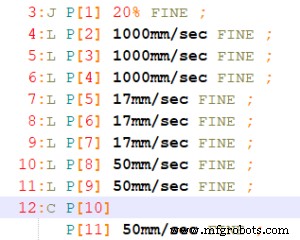
Para usar um robô para conformação incremental, você precisa converter o G-Code em comandos que o robô entenda. No entanto, cada fabricante de robô tem sua própria linguagem de programação. Alguns fabricantes têm add-ons CNC especializados, mas são frequentemente muito caros e só funcionam com sua marca de robô.
Mario e sua equipe decidiram usar o RoboDK pois inclui uma Ferramenta de Usinagem Robótica como padrão. É muito fácil de usar e mais custo-efetivo que outras opções no mercado. Você simplesmente carrega o arquivo G-Code no software e ele gera o caminho do robô automaticamente, evitando erros do robô.
5. Transfira o Programa para o Robô
O passo final é transferir o programa para o robô e iniciar o processo de conformação incremental. Se todos os passos anteriores correram bem, isso deve ser relativamente simples. No entanto, há dois pontos que você deve ter em mente:
- Escolha um robô de alta rigidez — Robôs têm rigidez menor que máquinas CNC. Isso pode causar deflexão da ferramenta quando forças muito altas são aplicadas, o que pode acontecer em tarefas de usinagem. A equipe usou um robô de alta carga (com capacidade acima de 500kg) para garantir rigidez suficiente para a tarefa.
- Evite material desnecessariamente espesso — Material espesso será difícil de conformar com o robô devido à sua baixa rigidez. Escolha apenas a espessura de material necessária para seu produto e esteja preparado para usar material mais fino se começar a ver deflexões da ferramenta.
Na primeira vez que executar o programa, fique atento a quaisquer desvios da ferramenta que possam ser causados por forças excessivas aplicadas à ferramenta do robô.
Aqui está um vídeo do projeto da equipe:
Este trabalho foi realizado pelo Institut Maupertuis com a colaboração da Halcyon Performance.
Robô industrial
- As Três Etapas Essenciais da Impressão 3D: Do Design CAD ao Acabamento Final
- Como Selecionar o Sistema Ideal de Soldagem Robótica
- Três Tendências Chave Impulsionando o Futuro da Movimentação de Materiais Robótica Industrial
- Otimizando o Fluxo de Trabalho de Soldagem Robótica para Eficiência Máxima de Produção
- Tochas de Soldagem Robótica Through-Arm: Principais Benefícios Sobre Designs Convencionais
- Soldagem Robótica vs Manual: Aumentando Qualidade, Eficiência e Segurança
- Revolucionando a Fabricação Aeroespacial: 5 Inovações Robóticas Chave
- Sete Passos Comprovados para Salvaguardar a Qualidade em Toda a Sua Cadeia de Suprimentos
- Manter a Documentação de Qualidade Atualizada: Por que Atualizações Regulares Importam
- Usinagem Robótica: Desbloqueando Flexibilidade, Eficiência e Economia de Custos