



Simplificando o Desenvolvimento de Visual SLAM para Sistemas Embarcados
A Localização e Mapeamento Simultâneos (SLAM) permite que um dispositivo — seja um robô, drone ou veículo autônomo — construa um mapa em tempo real do ambiente ao seu redor, determinando simultaneamente sua posição dentro desse mapa. O SLAM pode ser implementado com diversos algoritmos e sensores, desde câmeras e LiDAR até sonar, radar e unidades de medida inercial (IMUs).
Câmeras de Baixo Custo Impulsionam o Visual SLAM Monocular
Câmeras compactas e de baixo custo tornaram o Visual SLAM monocular a solução preferida para muitos robôs, desde rovers de Marte e máquinas agrícolas até drones de entrega e plataformas autônomas urbanas. O Visual SLAM se destaca em ambientes sem GPS, como armazéns internos ou centros urbanos densamente construídos, onde os sinais de satélite são bloqueados ou degradados.
O Fluxo de Trabalho Principal do Visual SLAM
Este artigo explica o fluxo de trabalho central do Visual SLAM, abordando os módulos e algoritmos-chave para detecção de características, correspondência e correção de erros. Também discute os benefícios de descarregar o processamento SLAM para unidades dedicadas de processamento de visão (VPUs) e ilustra essas vantagens com o CEVA-SLAM SDK.
SLAM Direto vs. Baseado em Características
Todos os sistemas de Visual SLAM rastreiam pontos em frames consecutivos da câmera, triangulando suas posições 3D enquanto estimam a pose da câmera. Eles também minimizam continuamente o erro de reprojeção — a diferença entre as localizações projetadas e reais das características. A distinção principal está em como a informação da imagem é utilizada.
O SLAM Direto compara imagens inteiras, fornecendo detalhes ambientais ricos, mas com maior carga de processamento. O SLAM baseado em características, foco deste artigo, extrai características distintas da imagem — cantos, blobs e outros pontos salientes — e depende exclusivamente delas para estimativa de pose. Embora métodos baseados em características descartem alguns dados da imagem, oferecem uma solução mais simples, rápida e energeticamente eficiente, especialmente para hardware embarcado.
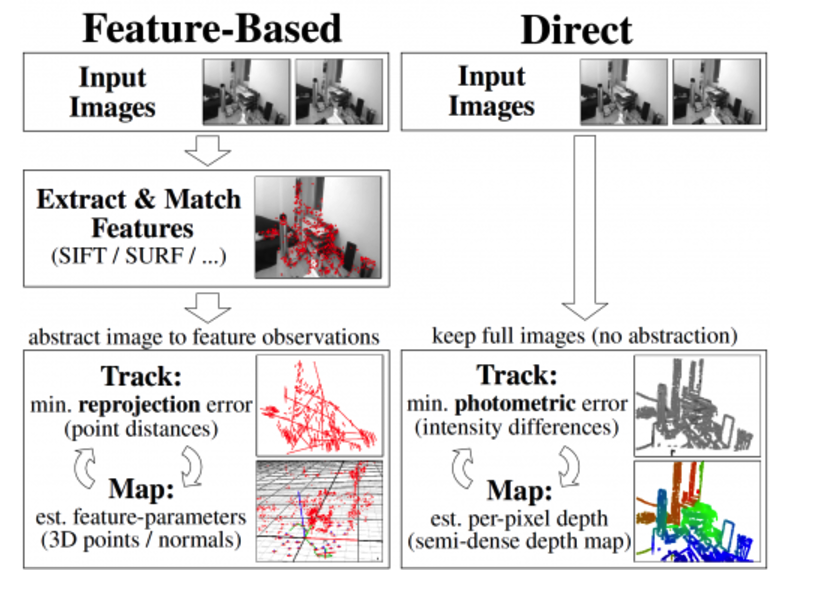
O Fluxo de Trabalho do Visual SLAM
O SLAM baseado em características prossegue através de quatro estágios essenciais: 1) extração de características, 2) descrição de características, 3) correspondência de características e 4) fechamento de laço (loop closure). Esses estágios são construídos sobre um conjunto de blocos de construção bem estabelecidos que podem ser adaptados a diversas implementações de SLAM.
Extração de Características
A extração de características destila uma imagem em um conjunto conciso de pontos salientes — cantos, bordas, blobs e estruturas complexas como portas ou janelas — representados como vetores compactos. Algoritmos populares incluem Difference of Gaussian (DoG) e o detector de cantos FAST9, rápido e em tempo real.
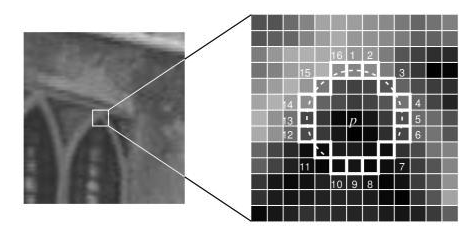
Descrição de Características
Uma vez localizada uma característica, o patch de pixels ao redor é convertido em um descritor — uma representação compacta que pode ser comparada com outros descritores. ORB e FREAK são algoritmos de descritores amplamente utilizados, equilibrando distintividade com eficiência computacional.
Correspondência de Características
Descritores de frames sucessivos são correspondidos calculando a distância de Hamming entre vetores de bits. Essa métrica pode ser avaliada eficientemente em hardware usando operações XOR e pop-count, permitindo correspondência rápida mesmo em dispositivos com recursos limitados.
Fechamento de Laço (Loop Closure)
O fechamento de laço detecta quando o sistema revisita uma localização vista anteriormente. Ao introduzir uma restrição entre frames não adjacentes, reduz drasticamente o desvio acumulado. Técnicas de ponta incluem ajuste de feixe (bundle adjustment), filtragem de Kalman e filtragem de partículas.
O SLAM baseado em características é especialmente adequado para soluções embarcadas, oferecendo processamento mais rápido, menor uso de memória e desempenho robusto em iluminação variável, desfoque de movimento e oclusões. A escolha do algoritmo específico depende do tipo de mapa da aplicação, conjunto de sensores, requisitos de precisão e outras restrições.
Desafios de Implementação
A intensidade computacional do Visual SLAM pode sobrecarregar CPUs convencionais, aumentando o consumo de energia e limitando taxas de frames. VPUs dedicadas, como a CEVA-XM6, fornecem a arquitetura especializada necessária para acelerar tarefas de visão, oferecendo baixo consumo de energia, ALUs fortes, acesso à memória de alta vazão e instruções dedicadas para processamento de imagem.
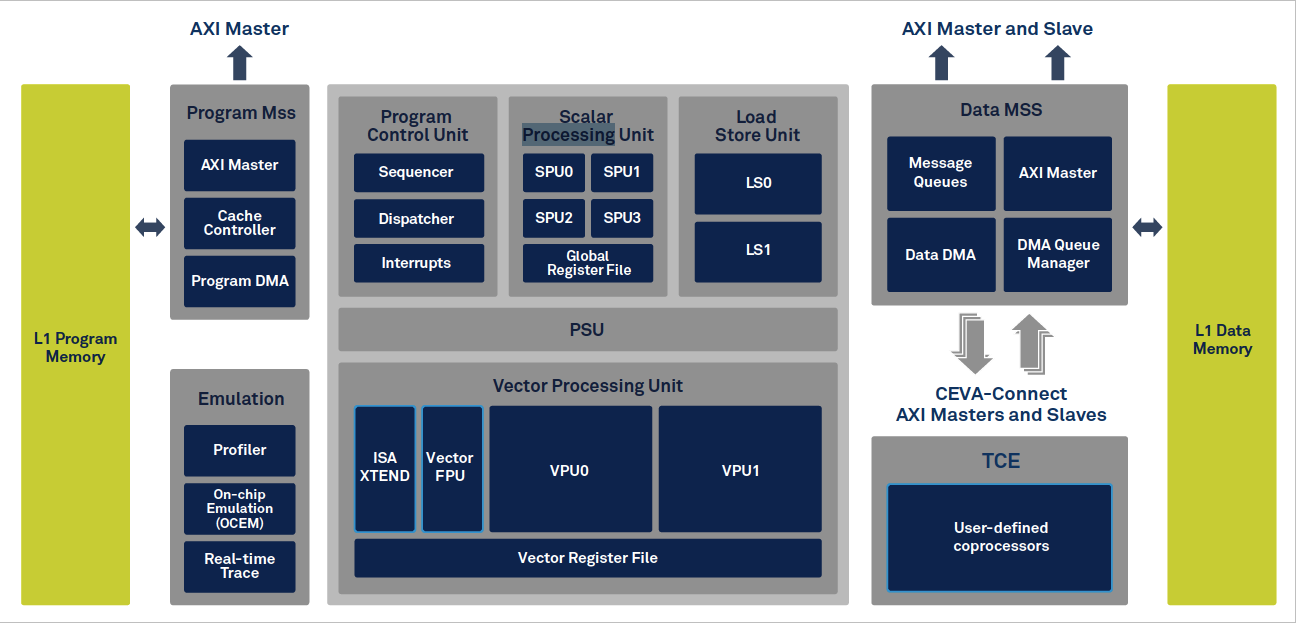
Mesmo com uma VPU, os desenvolvedores enfrentam desafios: escrever código eficiente para correspondência de características, ajuste de feixe e outras operações pesadas em álgebra linear; gerenciar layout de memória para evitar acessos não contíguos dispendiosos; e integrar a VPU com a CPU host. Bibliotecas de alto nível e rotinas otimizadas são essenciais para liberar todo o potencial da VPU.
Acelerando o Desenvolvimento com CEVA-SLAM SDK
O CEVA-SLAM SDK é uma cadeia de ferramentas abrangente que combina o hardware CEVA-XM6 com um rico conjunto de bibliotecas de visão. Fornece rotinas pré-otimizadas para detecção de características, extração de descritores, correspondência, ajuste de feixe e operações de álgebra linear. Uma instrução exclusiva de carga paralela resolve o acesso à memória não consecutivo, enquanto uma instrução dedicada de distância de Hamming acelera a correspondência.
Em uma implementação de benchmark, o SDK alcançou 60 fps de rastreamento SLAM consumindo apenas 86 mW — um nível de desempenho difícil de atingir em uma CPU de propósito geral.
Conclusão
O Visual SLAM está se tornando rapidamente uma tecnologia fundamental para robôs autônomos, drones e veículos inteligentes. À medida que as implementações embarcadas crescem, a eficiência de codificação e o consumo de energia tornam-se fatores decisivos. Embora as VPUs descarreguem cargas de trabalho pesadas de visão, desenvolver SLAM de alto desempenho e baixo consumo permanece não trivial. Ao aproveitar toolkits dedicados como o CEVA-SLAM SDK, os desenvolvedores podem acelerar o time-to-market e entregar soluções SLAM confiáveis e energeticamente eficientes.
Integrado
- Como a Extrusão Impulsiona a Precisão na Impressão 3D
- Como a IA Está Transformando as Cadeias de Suprimentos Globais
- Pigmentos Ftalocianina: Aplicações, Indústrias e Por Que a Qualidade Importa
- Aplicações de Corantes Básicos em Diversas Indústrias
- Pigmento Azul: Principais Aplicações, Benefícios e Por Que Líderes da Indústria Confiam em Fabricantes Confiáveis
- Do Marfim à Baquelite: Traçando a Evolução dos Plásticos Modernos
- Escolhendo o Controlador Certo: CLP, CAP, SCD ou IPC Explicados
- Vibradores Industriais: Aumentando Eficiência em Diversos Setores
- Protegendo a Indústria 4.0: Enfrentando Desafios Únicos de Cibersegurança dos Fabricantes
- Como a Gestão Visual Impulsiona o Sucesso na Indústria 4.0