



Projetando ESCs de Alto Desempenho para Drones: Fatores Essenciais e Soluções de Mercado
Na engenharia de drones, o controle preciso da velocidade e direção do motor é fundamental. Motores DC brushless dominam o mercado devido ao seu tamanho compacto, baixo custo e desempenho robusto. Um controlador eletrônico de velocidade (ESC) é o hub que gerencia entrega de energia, detecção de corrente, lógica do microcontrolador e comunicação com o sistema de voo, tornando-o indispensável para UAVs modernos.
Considerações Principais para Design de ESC
Ao arquitetar um ESC, engenheiros devem ponderar os seguintes parâmetros críticos:
- Tipo de bateria e classificação de tensão instalada no drone
- Especificações do motor e classe de potência
- Restrições de orçamento para componentes e manufatura
- Compatibilidade eletromagnética (EMC) e resiliência a interferências
A maioria dos quadricópteros emprega motores DC brushless (BLDC) ou síncronos de ímã permanente (PMSM/BLAC). A escolha dita o algoritmo de controle: trapezoidal ou controle orientado a campo (FOC). O controle trapezoidal usa sequência de comutação de seis fases e estima ângulo do rotor em setups sem sensor via back-EMF. O FOC, por sua vez, entrega correntes de fase senoidais, alcançando precisão de ângulo de 1°-5° e maximizando torque sob aceleração rápida.
Arquitetura de Controle Orientado a Campo
FOC é o padrão da indústria para ESCs de drones, permitindo geração suave de torque e uso eficiente de energia. Um diagrama de blocos típico de FOC inclui:
- Controladores de corrente dual-PI
- Loop de velocidade opcional e gerador de corrente de referência
- Transformadas Clarke, Park e Park inversa para conversão de referencial
- Modulador vetorial espacial (SVM) para gerar formas de onda PWM
- Lógica de startup/shutdown e circuitos de proteção
- Observador opcional para estimativa de posição do rotor sem sensor
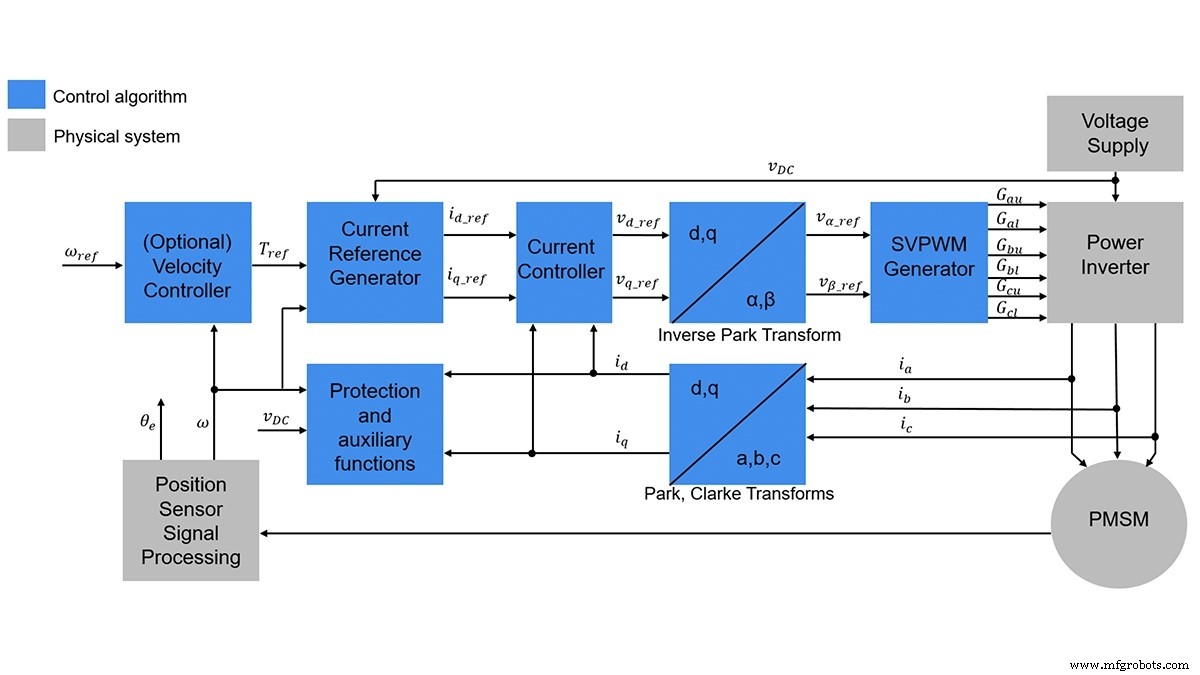
A escolha entre controle open-loop e closed-loop (sem sensor) depende das necessidades de precisão da aplicação. Sistemas closed-loop monitoram continuamente corrente e tensão para corrigir desvios, garantindo desempenho consistente mesmo sob mudanças de carga.
Dinâmica de Quadricóptero e Coordenação de Motores
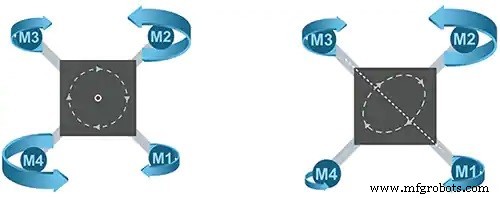
Em um quadricóptero típico, dois motores giram no sentido horário enquanto o par oposto gira anti-horário. Empuxo igual em todos os quatro motores resulta em voo nivelado; empuxo diferencial produz rolagem, arfagem, guinada e mudanças de altitude. Controladores de voo usam loops PID para ajustar velocidades dos motores em tempo real, garantindo estabilidade durante manobras complexas.
Designs de Referência e Soluções Comerciais
Principais fornecedores de semicondutores oferecem soluções ESC turnkey que reduzem tempo de ciclo de design e garantem confiabilidade:
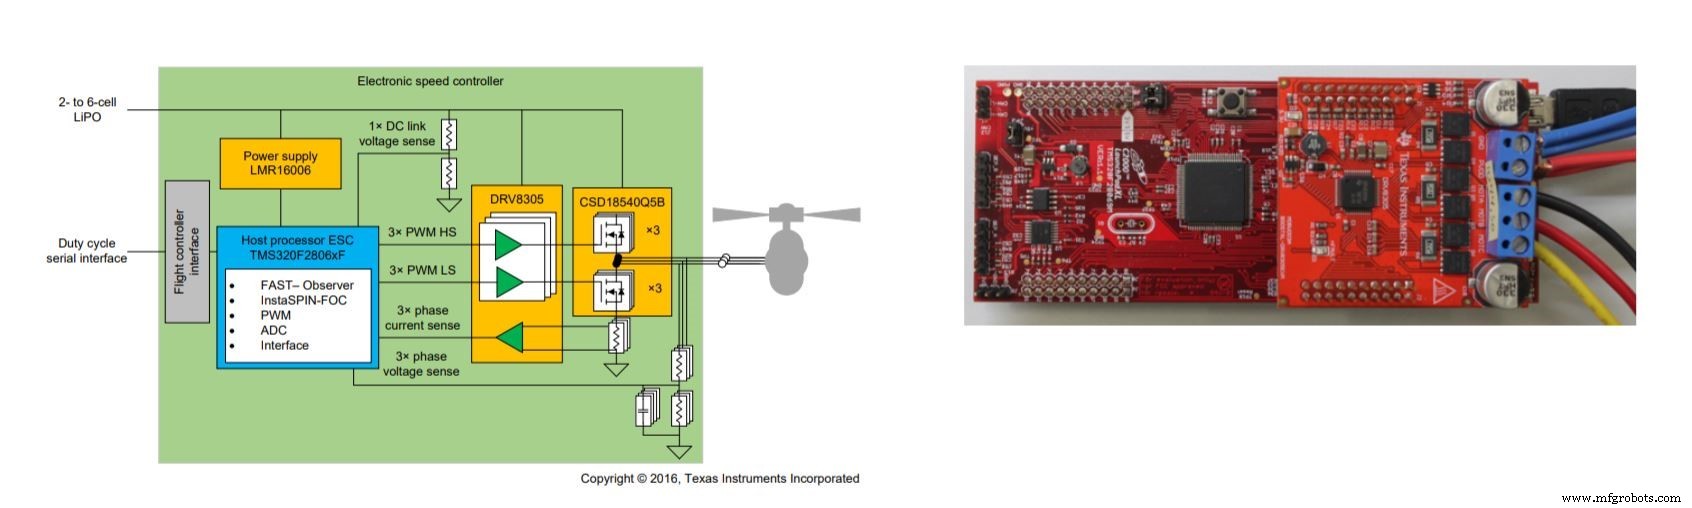
- Texas Instruments – As famílias InstaSPIN-FOC e InstaSPIN-MOTION entregam controle baseado em MCU de 32 bits para FOC sem sensor, suportando motores acima de 12.000 RPM e correntes de pico >30 A.
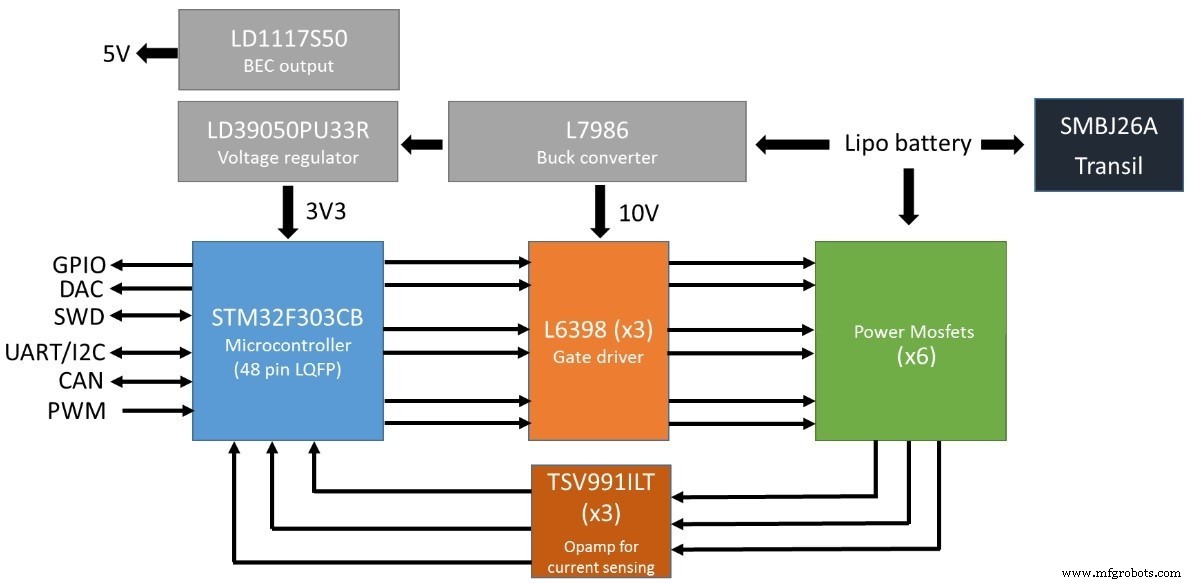
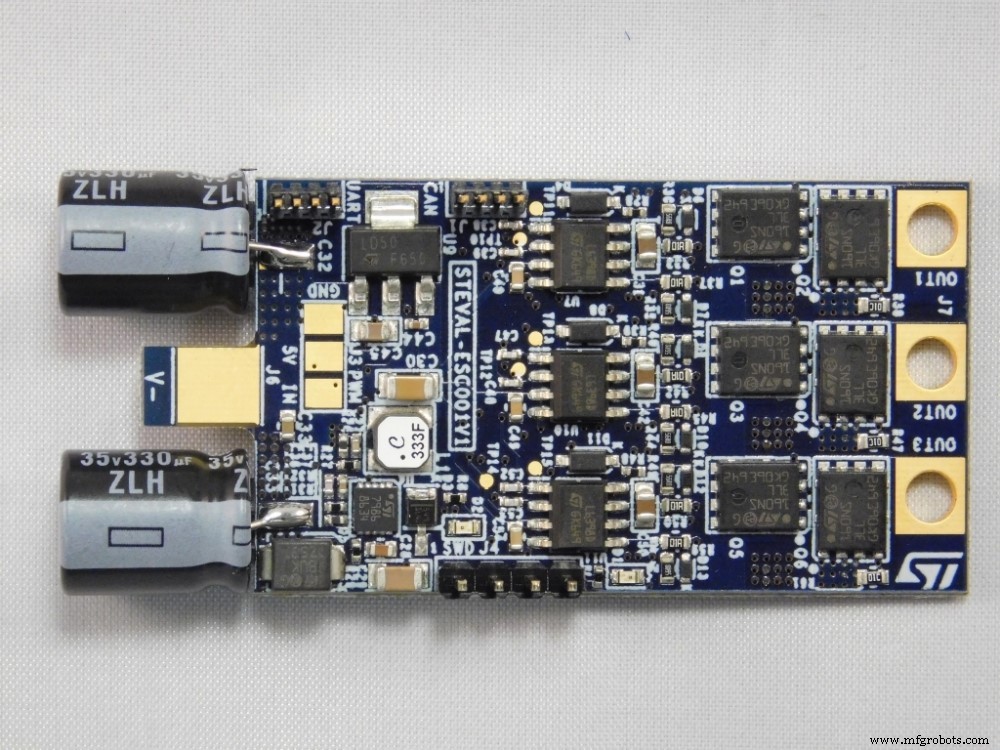
- STMicroelectronics – A placa de referência STEVAL-ESC001V1 aciona qualquer motor BLDC/PMSM trifásico até 30 A de pico a partir de pack Li-Po 6S. Firmware pré-configurado (STSW-ESC001V1) e SDK FOC STM32 agilizam desenvolvimento.
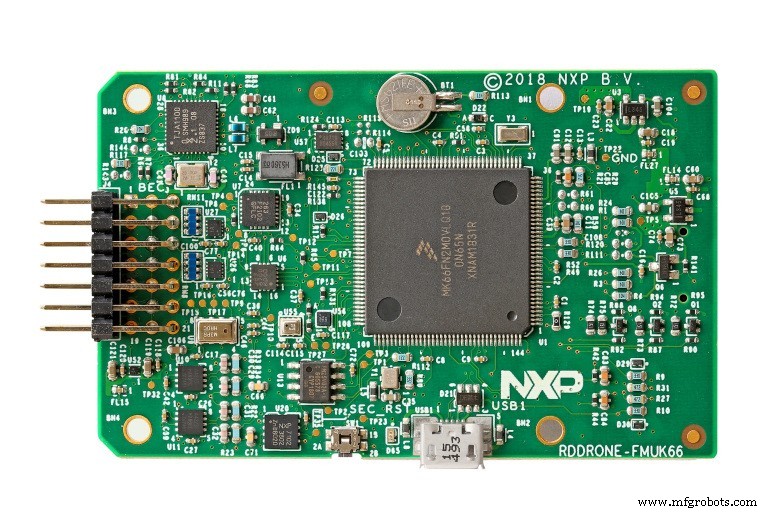
- NXP – O kit de voo RDDRONE-FMUK66 combina microprocessador STM32, Linux, Open CV, GPS e ESCs de 40 A, oferecendo plataforma open-source para drones autônomos e UAVs.
NOTA: Este artigo foi publicado originalmente no Power Electronics News.
Tópicos Relacionados
- Projetando controladores eletrônicos de velocidade para drones
- Drones continuam em movimento com soluções de carregamento sem fio
- Sensor LiDAR suporta imagem de alta resolução em UAVs
- Dev kits oferecem plataformas para designs de motor-control e digital-power
- Projetando controles de motor para sistemas robóticos
- Fusão de sensores traz múltiplos benefícios
Assine a newsletter semanal do Embedded para mais insights em sistemas embarcados.
Integrado
- Circuitos Permissivos e de Intertravamento em Sistemas de Controle Industrial
- Renesas Lança Microcontroladores RX72T para Controle Avançado de Servo em Robôs Industriais
- Engenharia de Controles de Motor Precisos para Sistemas Robóticos Avançados
- Infineon Revela Controlador de Motor IMC300 com Arm Cortex-M0 Integrado para Flexibilidade Aprimorada
- Controle de Qualidade: A Pedra Angular da Confiabilidade do Motor
- Dominando Controle de Tensão em Manuseio de Bobinas: Componentes Essenciais Explicados
- Compressores VSD Integrados: 8 Principais Benefícios para Eficiência Energética e Economia de Custos
- Fatores que Influenciam a Velocidade do Motor Hidráulico: Guia Completo
- Controle Velocidade de Motor Hidráulico com PWM e Controle Remoto
- Fatores-Chave que Determinam a Velocidade do Motor Hidráulico