



Controle Orientado a Campo: A Chave para Desempenho Suave e Eficiente de Motor EV
Motores de veículos elétricos (EV) de alta performance demandam uma estratégia de controle que garanta suavidade, confiabilidade e eficiência. Controle Orientado a Campo (FOC) é a solução padrão da indústria, permitindo regulação precisa de torque e fluxo através de uma ampla faixa de velocidade.
Para um EV acelerar e deslizar suavemente, o controlador deve gerenciar torque e fluxo magnético de forma que o motor entregue torque máximo em baixas velocidades enquanto mantém eficiência ótima. Isso requer controle de corrente preciso impulsionado por conhecimento preciso da posição do rotor.
Em uma máquina rotativa, o estator cria um campo magnético energizando seus enrolamentos com corrente alternada. O segredo para operação suave reside em conhecer o ângulo do rotor relativo ao eixo magnético do estator. Uma vez que este ângulo é conhecido, a corrente do estator pode ser alinhada com o eixo de torque do rotor, garantindo que o fluxo do estator permaneça perpendicular ao fluxo do rotor para eficiência de pico.
Controle de Motor Baseado em FOC
No papel, um sistema FOC típico parece com a Figura 1, combinando componentes de hardware e software que trabalham em conjunto para acionar um motor síncrono de ímã permanente (PMSM) ou motor DC sem escovas (BLDC).
clique para imagem em tamanho real
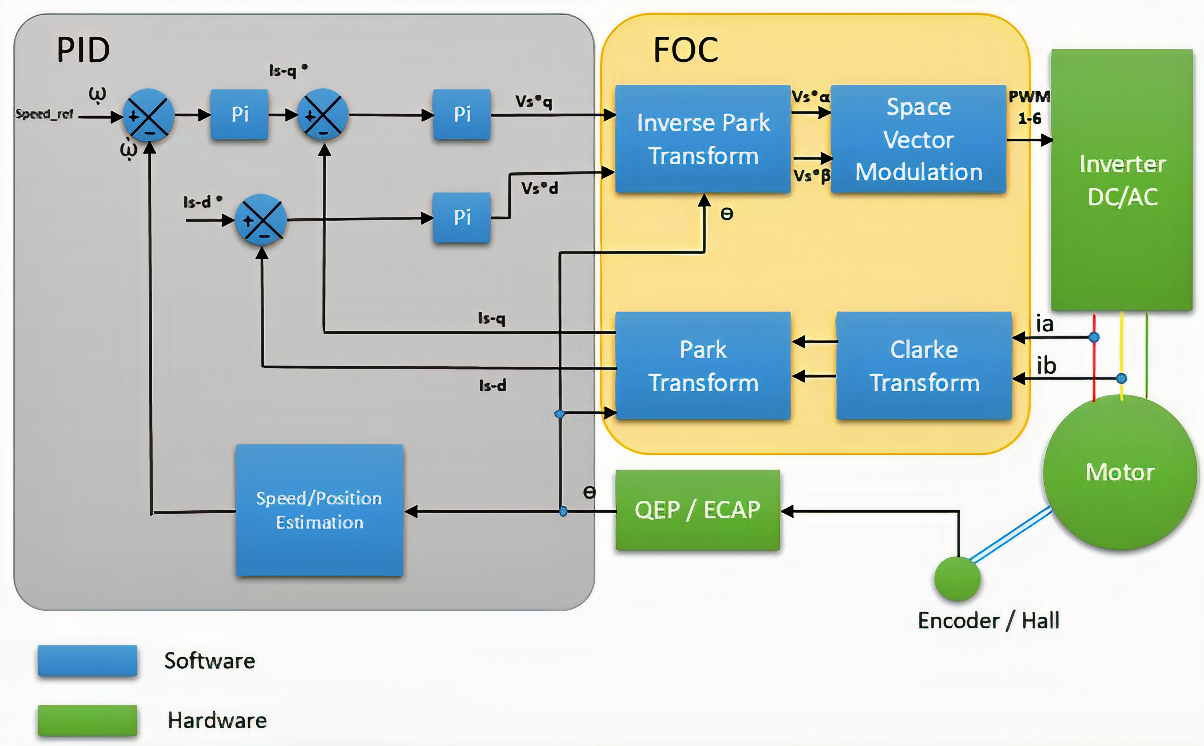
Figura 1: Componentes de hardware e software de um sistema de controle de motor baseado em FOC. Fonte: Texas Instruments
Vamos detalhar os componentes chave:
- Inversor trifásico: Converte CC em tensão CA trifásica para o motor, acionado por sinais de modulação por largura de pulso (PWM) do bloco Space Vector Modulation (SVM).
- Interface QEP: Lê posição do rotor de um encoder e a fornece para blocos downstream.
- Estimação de velocidade/posição: Calcula velocidade e posição do rotor, refinando dados brutos do encoder.
- Controlador PID: Usa realimentação de torque para ajustar o torque elétrico do motor, fechando o loop de controle.
- Transformada Clarke: Converte correntes trifásicas do estator (Ia, Ib) em referencial estacionário de dois eixos (iα, iβ).
- Transformada Park e transformada Park inversa: Mapeia entre referencial estacionário (α-β) e rotativo (d-q), isolando componentes produtores de torque (Id) e fluxo (Iq).
- Modulação de Vetor Espacial: Gera sinais PWM que acionam o inversor, traduzindo o vetor de tensão do estator desejado em estados discretos de transistor.
Abaixo está uma visão geral concisa do fluxo de trabalho FOC, ilustrando como estes blocos interagem em tempo real.
Fluxo de Trabalho FOC
Para controlar um motor trifásico, o controlador deve fornecer o vetor de tensão correto. Isso é alcançado medindo correntes de fase (Ia, Ib, Ic). Sem regulação de corrente, o vetor de fluxo do estator não pode ser posicionado a 90° do vetor de fluxo do rotor.
FOC transforma correntes de fase senoidais em componentes d-q, que podem ser controlados independentemente. O processo começa com o encoder (ou sensor Hall) alimentando posição do rotor para a transformada Park. Enquanto isso, a transformada Clarke converte Ia e Ib em iα e iβ, que a transformada Park então converte em Id e Iq DC. O controlador PID compara o torque desejado (derivado da entrada do acelerador do motorista) com o torque real, produzindo comandos de tensão Vd e Vq. Estas tensões passam pela transformada Park inversa e Clarke inversa para retornar ao referencial estacionário α-β, onde SVM cria os sinais PWM para o inversor.
clique para imagem em tamanho real
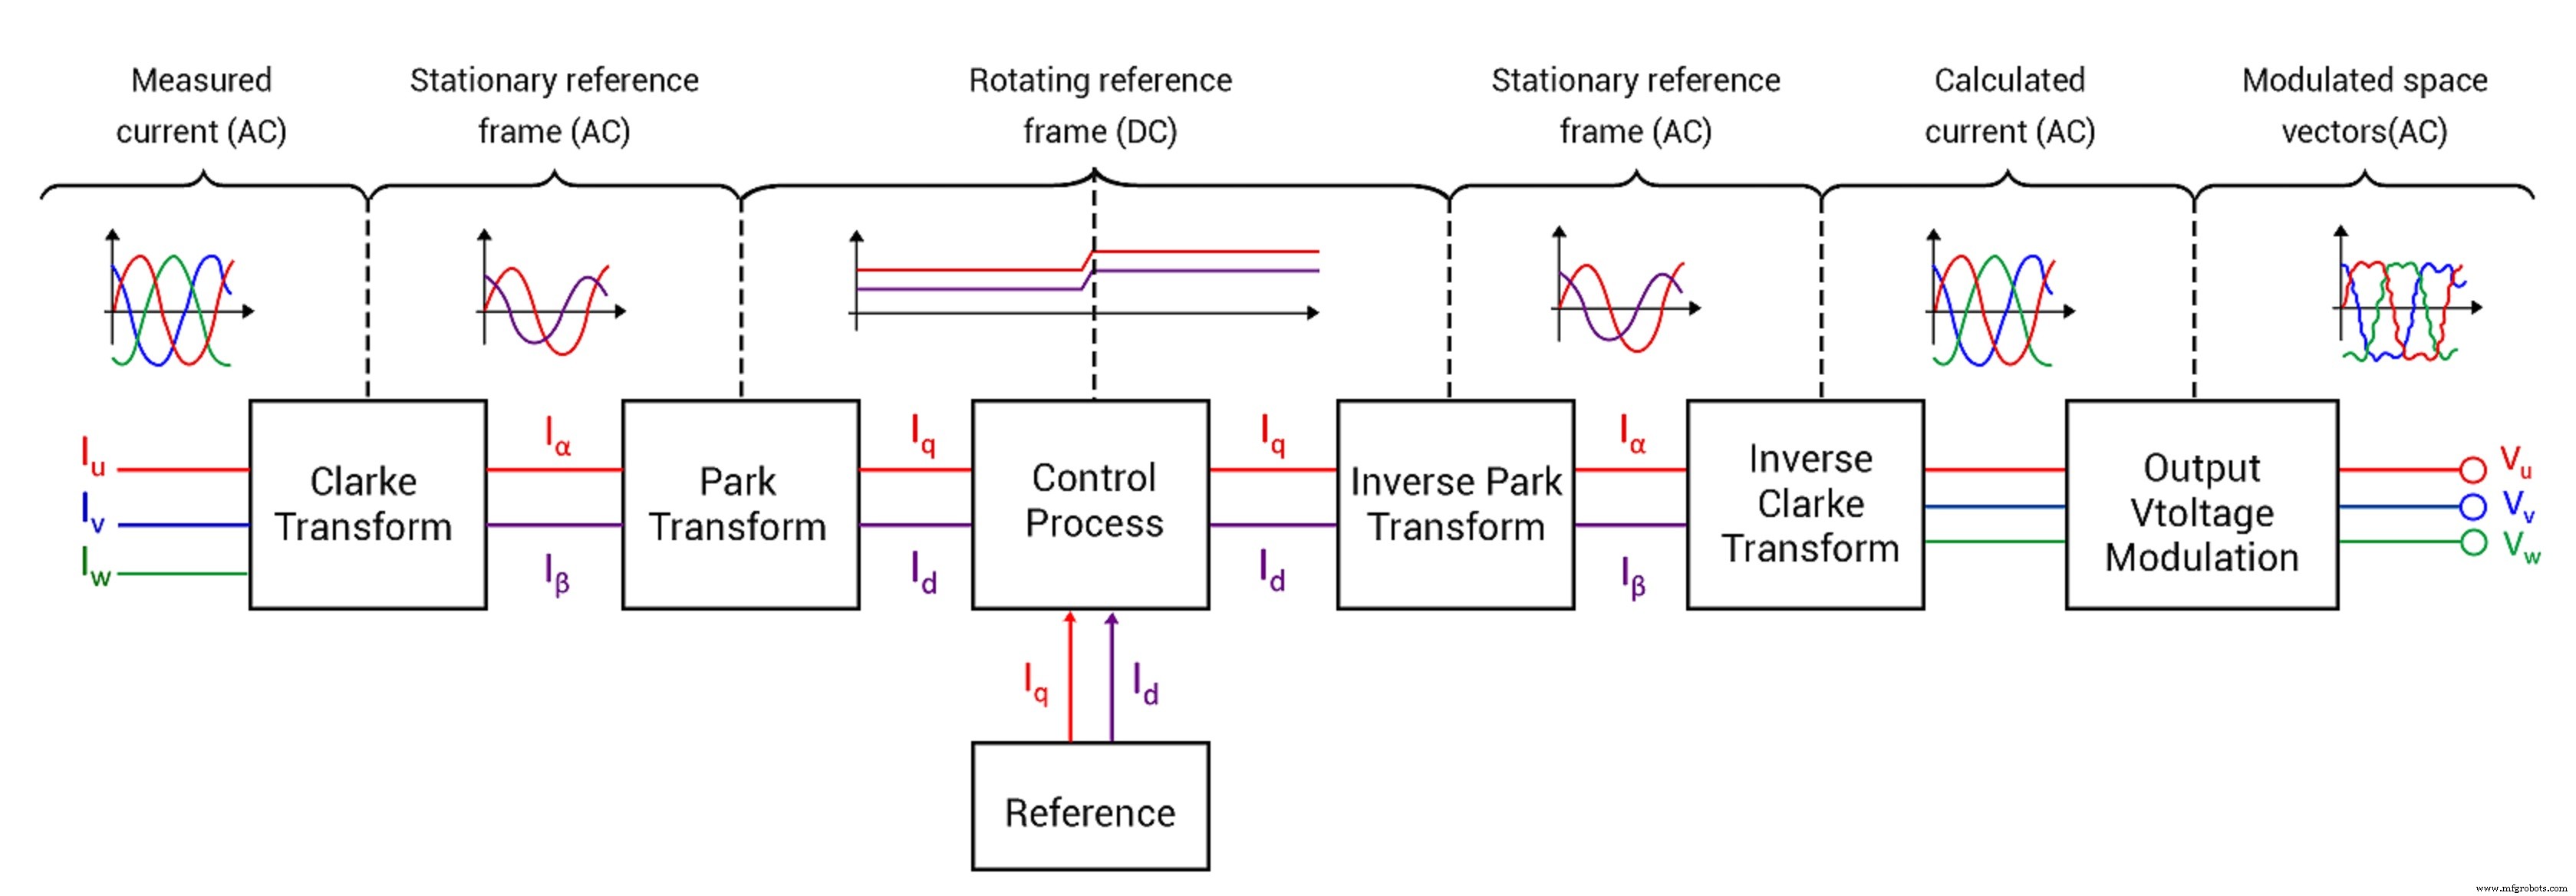
Figura 2: Fluxo de sinais do PID através de transformadas inversas para SVM. Fonte: Texas Instruments
No passo final, SVM calcula o vetor de tensão médio que corresponde à tensão do estator desejada. Ele faz isso selecionando entre oito estados de chaveamento discretos (2³), que mapeiam em um diagrama de estrela hexagonal. Cada vetor adjacente está a 60° de distância, permitindo síntese precisa de tensão.
FOC em EVs do Mundo Real
FOC é indispensável para EVs modernos que demandam operação suave, silenciosa e alta eficiência. OEMs frequentemente personalizam o algoritmo base — ajustando parâmetros do estimador, adicionando técnicas sensorless, ou integrando afinação avançada de controlador de torque — para metas de desempenho específicas. Microcontroladores automotivos recentes, como série PIC18Fxx39 da Microchip ou família C2000 da TI, fornecem o poder computacional e periféricos integrados necessários para implementar FOC robusto de forma custo-efetiva.
>> Este artigo foi originalmente publicado em nosso site irmão, EDN.
Vaibhav Anand é executivo de marketing digital na Embitel.
Saurabh S. Khobe é engenheiro embarcado na Embitel.
Conteúdos Relacionados:
- Resolvendo desafios de design de controle multi-eixo determinístico
- Controlando inversor de tração EV com segurança
- Soluções emergentes aprimoram gestão de energia de veículos elétricos
- Identificando requisitos para desenvolvimento E/E
- Controlador de motor integra núcleo Arm Cortex-M0
Para mais Embedded, assine a newsletter semanal por e-mail da Embedded.
Integrado
- Circuitos Permissivos e de Intertravamento em Sistemas de Controle Industrial
- Circuitos Avançados de Controle de Motor: Travamento, Parada e Técnicas de Atraso de Tempo
- STMicroelectronics Lança ST-MC-SUITE: Plataforma Digital Unificada para Design de Controle de Motor STM32/STM8
- DATA MODUL Lança Display TFT Ultra-Slim 23,1" com Controle Smart Wi-Fi
- MAX40056 da Maxim: Amplificador Sensor de Corrente Bidirecional com Rejeição PWM Superior
- Infineon Revela Controlador de Motor IMC300 com Arm Cortex-M0 Integrado para Flexibilidade Aprimorada
- Lanner NCA-4020: Solução uCPE Multi‑Core de Alto Desempenho Otimizada para Virtualização
- Wearables Médicos de Alta Performance da Hochuen Medical – Precisão, Conformidade e Cuidado Transformador
- Torno CNC Millport SmartLathez 1740 – Precisão e Potência
- SEW-Eurodrive: Seu Parceiro Confiável para Soluções Avançadas de Controle de Motor