



Otimizando Design de Iluminação para Sistemas de Visão em Cirurgia Robótica
O objetivo da robótica e cirurgia assistida por robô é permitir que cirurgiões realizem procedimentos complexos, anteriormente não disponíveis, com precisão aumentada que leva a tempos de cirurgia e recuperação reduzidos, bem como redução de riscos para pacientes. A cirurgia robótica teve impactos significativos em muitas aplicações, incluindo prostatectomia, nefrectomia e cirurgia colorretal histerectomia. Com avanços recentes em tecnologia, agora há mais aplicações de robótica em desenvolvimento do que nunca.
Subsistemas do Sistema de Visão Cirúrgica 3D
Para melhorar fluxo cirúrgico, acesso ao local e tempos de recuperação, novas inovações estão aparecendo em todos os subsistemas da arquitetura robótica cirúrgica. Melhorar qualidade de imagem com visualização precisa e consistente permite que cirurgiões tomem decisões cirúrgicas mais informadas durante um procedimento. Sistemas de visão cirúrgica combinam câmeras de amplo campo de visão com componentes de iluminação de fibra óptica ou LED. Frequentemente no desenvolvimento de produto, no entanto, os requisitos de desempenho e design do sistema de iluminação recebem muito menos tempo e recursos que a câmera.
Para ter um produto bem-sucedido, deve-se considerar todos os subsistemas necessários para entregar iluminação de alta qualidade. Um exemplo específico desta situação é um laparoscópio 3D de alta definição utilizando uma câmera chip-on-tip.
O sistema de visão cirúrgica 3D tem quatro subsistemas-chave:
- Sistema de iluminação, que leva luz ao alvo cirúrgico,
- A câmera (lentes e sensor CMOS) para capturar luz do tecido,
- Firmware para controlar qualidade de imagem e latência, e
- Um sistema de display (combinação de displays 2D e 3D).
Cada subsistema tem suas próprias perguntas-chave que a equipe de design deve considerar.
Aplicações Clínicas
Antes de projetar um sistema de iluminação robusto, o engenheiro de design deve ter compreensão abrangente dos objetivos da equipe clínica para um dado procedimento cirúrgico. Frequentemente, um gerente de produto atuando como "Voz do Cliente" identificará um dispositivo predicado e pedirá a "melhor qualidade de imagem". A equipe de P&D terá que traduzir esta solicitação em requisitos quantitativos, identificando modalidades de imagem e limites numéricos em FOV, resolução, precisão de cor e contraste de imagem como exemplos, eventualmente levando aos requisitos completos do produto. Neste artigo, consideraremos uma fonte de luz para um laparoscópio 3D com campo de visão da câmera de 80° e distância de trabalho de 5 a 100 mm. Consideraremos principalmente aplicações de luz branca, mas discutiremos considerações de fluorescência também.
Para elucidar isto, consideramos aqui o design de um sistema de iluminação baseado em fibra, com um motor de luz LED instalado em uma carcaça de equipamento confinada como parte do "equipamento capital", i.e. torre de visão. O equipamento capital abrange o carrinho que tipicamente abriga a visão e sistemas de controle adicionais da plataforma cirúrgica. A arquitetura pretendida do sistema cirúrgico é um laparoscópio estereoscópico rígido para uso em um sistema cirúrgico robótico. Para reduzir risco ao cronograma, segurança e necessidades futuras do usuário de integrar fluorescência ou outra imagem dependente de fonte, consideraremos uma solução baseada em fibra. Os autores apreciam os avanços que LEDs continuam a fazer em tamanho e eficiências e abordarão o espaço de design no final do artigo.
Considerações de Iluminação para Cirurgia Robótica
A Figura 1 destaca as principais arquiteturas de sistema do sistema de iluminação para uma plataforma de cirurgia robótica. Para entregar luz ao escopo, uma fonte de iluminação — neste caso, um motor de luz — é requerida. O motor de luz acoplará luz em um taper de fibra, se necessário, e então a entregará às fibras que transmitirão luz à ponta.
O motor de luz é uma fonte de luz instalada no equipamento capital. Existem diferentes arquiteturas para estas fontes, mas podem ser destiladas em dois tipos primários. Alguns motores de luz usarão uma única fonte de banda larga, enquanto outros tirarão vantagem de misturar LEDs de banda estreita para criar uma fonte de banda larga. Um único LED de banda larga tem o risco de precisar corrigir luz azul devido à arquitetura de LED branco que usa um LED azul para ativar um fósforo. Uma alta proporção de luz azul é absorvida por tecido vermelho. O sinal de alta proporção azul no espectro pode levar a desafios no estágio de ajuste de cor e, potencialmente, imagens que parecem muito digitalizadas ou "falsas". Uma abordagem de LED RGB misto pode eliminar os problemas de excesso de luz azul, mas requer óptica mais complexa no motor de luz para acoplar as três fontes no sistema. Se o sistema requer iluminação infravermelho próximo (NIR), os LEDs NIR são instalados no motor de luz também, compactando o design.
Ao abrigar os LEDs RGB e NIR na mesma carcaça, as fontes de luz podem compartilhar as mesmas fibras que entregam a luz à ponta. Isso maximiza a eficiência do sistema de iluminação do endoscópio. Para transferir luz do motor de luz à ponta do endoscópio, fibras ópticas de alta abertura numérica (NA) são requeridas, bem como um sistema óptico para transmitir luz da fonte à ponta. O termo para descrever a saída angular de uma fibra é abertura numérica, ou NA. Quanto maior o NA, maior a saída angular da fibra. O NA é igual ao seno do ângulo mais alto que pode entrar e sair da fibra. O NA da fibra é determinado pelo índice de refração do núcleo e revestimento da fibra. Quanto maior o NA, maior o ângulo que a luz sairá da fibra, iluminando uma porcentagem maior do campo de visão.
Para obter o melhor desempenho do cabo de fibra óptica, a equipe de design deve considerar a relação entre a saída do motor de luz e o cabo de fibra óptica. Uma solução comum é usar um taper de fibra para aumentar o ângulo da luz entrando no endoscópio. O taper de fibra é tipicamente instalado na extremidade proximal do endoscópio onde o cabo de luz conecta. O taper de fibra converte a saída de grande área, baixo ângulo do motor de luz para uma saída de pequena área, alto ângulo.


O NA da luz saindo da caixa de luz é tipicamente da ordem de 0,5 NA, os ângulos associados com robótica cirúrgica podem atingir 0,87 NA ou mais. As fibras que conectam à caixa de luz devem igualar o NA de saída da caixa de luz. O taper converterá a luz de baixo ângulo para luz de alto ângulo para atingir o ângulo de iluminação mais amplo. A Figura 2 mostra o que acontece com um feixe de luz entrando e saindo do taper.
Uma alternativa a usar um taper para atingir ângulos de saída altos é projetar uma lente para espalhar a luz saindo da ponta do laparoscópio. Um sistema de iluminação auxiliado por lente permite ângulos de saída mais altos, permitindo câmeras de FOV mais alto para uso no corpo, mas vem ao custo de um design menos compacto.
Uma vez que a luz é transmitida às fibras ópticas do laparoscópio, as fibras são empacotadas para emitir luz através da ponta, mostrado na Figura 3. Isso é mais benéfico que ter uma única face de saída de luz por duas razões. Primeiro, permite integração mais fácil das fibras no escopo, e segundo previne sombras indesejadas de ferramentas cirúrgicas impactando a imagem.

Considerações de Calibração e Teste
Ao projetar a fonte de luz, a equipe deve também considerar o pipeline de sinal de imagem (ISP) que converterá a imagem capturada e a exibirá em monitores 2D e 3D de alta definição para a equipe cirúrgica. O ISP pode ter várias calibrações aplicadas ao sistema, incluindo não-uniformidade de sinal escuro no sensor de imagem, não-uniformidade de foto-resposta, calibração de cor e white-balancing. Estas calibrações permitem correções que criam uma imagem de alta qualidade; no entanto, se o ISP depender demais de calibrações, a imagem pode parecer altamente processada e ser uma distração para a equipe cirúrgica.
Um ISP terá blocos que requerem calibração de cada unidade. Os dados de calibração são tipicamente salvos em memória instalada no endoscópio. Iniciar a definição do processo de calibração cedo e coordenar com engenheiros de desenvolvimento de ISP reduzirá risco de problemas de desenvolvimento em estágio tardio. Ao considerar o ISP e calibrações cedo, múltiplas revisões da fonte de luz e firmware são possíveis antes do lançamento do produto. Calibrações têm limites, e se o sistema de iluminação for projetado mais próximo do uso cirúrgico pretendido, menos troubleshooting de calibrações no processo de desenvolvimento é requerido.
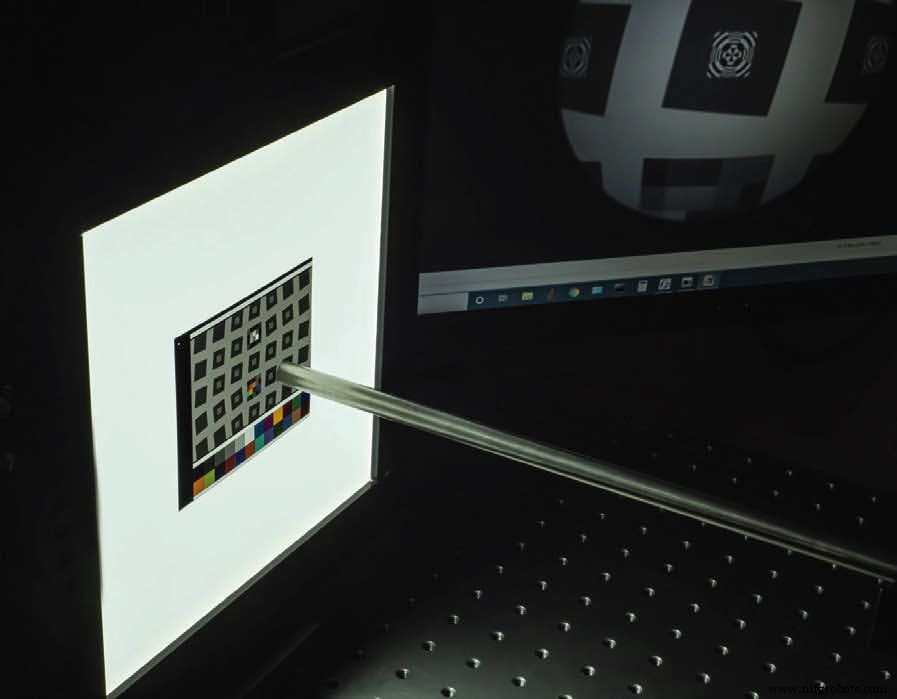
Exemplos de calibrações relacionadas à fonte de iluminação são não-uniformidade de foto-resposta (PRNU), white balance e correção de cor. Estas calibrações são todas limitadas em sua eficácia se a própria fonte de luz tem design inferior. Confiar em calibrações para "corrigir" o design da fonte de luz pode levar à imagem produzida parecendo sobre-processada. Além disso, se o ISP deve ter memória alocada a calibrações, há risco de aumentar a latência do sistema de visão, limitando desempenho robótico.
Finalmente, após o motor de luz, iluminação, óptica de imagem e firmware da câmera serem projetados, testes adequados são requeridos. Frequentemente, os componentes do sistema de iluminação requerem inspeção e calibração de 100% nas fontes no equipamento capital e laparoscópios também. Estes testes requerem operar o dispositivo sob teste em uma variedade de condições usando alvos especializados para medir precisão de cor, uniformidade e potência de saída. Projetar um sistema para automatizar estes testes reduz o risco de variabilidade peça-a-peça e tester-a-tester, garantindo que padrões de produto são mantidos no campo. Estas estações de teste requerem design detalhado mecânico, de sistema e software para garantir implantação bem-sucedida em pisos de fabricação.
Existem outras considerações para endoscopia, ou aplicações de escopo flexível. Estes dispositivos frequentemente têm mais limitações no espaço disponível para iluminação, podem ter apenas imagem 2D, ser de uso único, ou outras ressalvas não pertinentes aos parâmetros apresentados no artigo. Para dispositivos de diâmetro pequeno e uso único, fibras plásticas, LEDs na ponta e outras soluções mais compactas, podem permitir um produto bem-sucedido, no qual diferentes considerações de design e mitigação de riscos são consideradas.
Para resumir, o desenvolvimento dos componentes de iluminação para sistemas de cirurgia robótica é um processo complexo. Deve-se começar de uma compreensão completa da aplicação clínica e construir a partir dessa compreensão. Se estiver projetando um sistema robótico para aplicações de luz branca e NIR, recomendamos um design baseado em utilizar uma fibra de alto NA com um motor de luz instalado no equipamento capital. Para atingir o ângulo de iluminação mais amplo, o uso de fibras de alto NA para entregar luz à ponta do dispositivo é recomendado. Esta é a abordagem de design mais concisa que evita um design excessivamente complexo. Outras soluções podem levar a lacunas de funcionalidade, resultando em um design de contorno.
Este artigo foi escrito por Jonathan Brand, Engenheiro de Sistemas Ópticos, e Neil Anderson, PhD, VP Vendas e Marketing, Gray Optics (Portland, ME). Para mais informação, contate Neil Anderson em [email protegido], ou visite .
Sensor
- Armadilhas Comuns em Sistemas Novos: Como Evitar Falhas Iniciais
- Princípios-Chave de Design para Otimizar Peças Metálicas Impressas em 3D
- Engenharia de Controles de Motor Precisos para Sistemas Robóticos Avançados
- Design Especializado de Cartuchos Microfluídicos para Soluções IVD Rápidas
- Como a Visão Robótica Aprimora a Automação: Principais Vantagens e Aplicações
- Regulação de Melatonina Dirigida por Fotoreceptores e Fototerapia: Desbloqueando a Saúde Circadiana
- Dicas Essenciais para uma Montagem de PCB Bem-Sucedida
- Estratégias-Chave de Projeto de Impedância para PCBs Flex-Rígidos
- Parte 1: Considerações Críticas de Design de Resfriador para Compressores Centrífugos de Alto Desempenho
- Controladores Centrais: Gestão Integrada de Sistemas Multi-Compressores