



Motores NEMA: Identificando e Resolvendo Problemas Comuns em Impressoras 3D
Um dos componentes básicos em qualquer impressora 3D FFF são os motores. Eles são responsáveis por fazer os movimentos necessários para posicionar o cabeçote de impressão, bem como puxar o filamento no extrusor.
Os motores usados são motores de passo, os tipos mais comuns sendo NEMA 17 e NEMA 23.
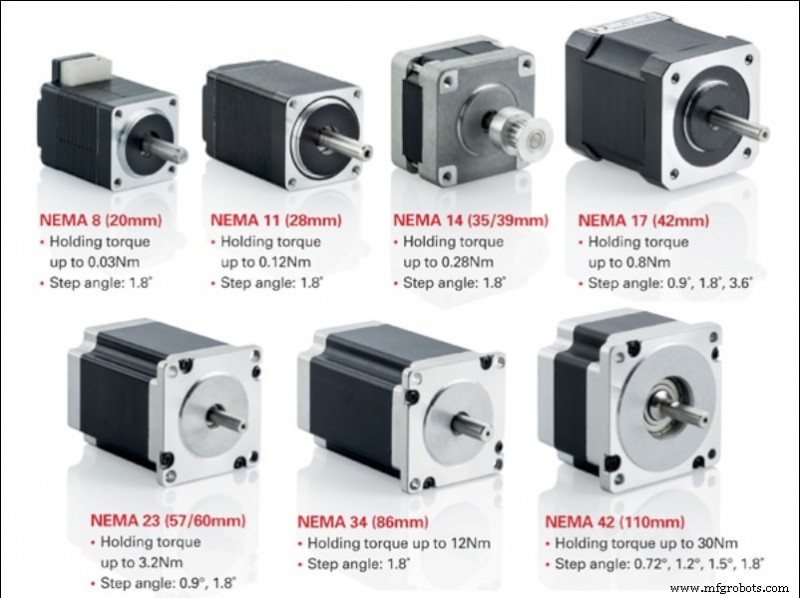
Imagem 1: Tipos de motores NEMA. Fonte: motioncontrolproducts.com
Motores de passo de boa qualidade têm confiabilidade muito alta, então a principal causa de falha do motor é geralmente externa, normalmente relacionada ao driver de potência ou à conexão.
Motores de passo
Motores de passo são um tipo de motor de rotação contínua. A rotação ocorre em saltos discretos de um ângulo dado. É um motor intermediário entre um motor DC padrão e um servo motor. Como motores DC, permitem múltiplas voltas de 360°, enquanto permitem posicionamento angular preciso, como servo motors.
Os mais comumente usados em impressoras 3D são motores de passo híbridos bipolares, geralmente em formato NEMA17 ou NEMA23. Motores híbridos combinam a capacidade de pequeno passo de motores VR com a capacidade de alta inércia de motores de ímã permanente. Por outro lado, motores bipolares fornecem maior torque e ancoragem que motores unipolares, sendo mais leves e menores, porém requerem controladores de potência específicos.
Ao selecionar um motor de passo, devemos conhecer suas principais características:
- Passo: Este é o ângulo mínimo que o motor pode girar diretamente (sem o uso de controladores de microstep). Geralmente podemos encontrar motores com passos de 1,8° ou 0,9°. Em geral, um passo menor implica maior precisão, mas também menor velocidade rotacional máxima.
- Corrente de trabalho: Este é o valor máximo de corrente no qual devemos alimentar o motor para que funcione corretamente. Quanto mais corrente aplicarmos ao motor, mais torque alcançaremos e, portanto, poderá suportar maior inércia sem perder passos, porém também haverá maior aquecimento e desgaste. Usar correntes maiores que as especificadas pelo fabricante causará deterioração e falha do motor.
- Tensão por fase: Esta é a tensão requerida por cada uma das bobinas para operar corretamente.
- Resistência de fase: É a resistência elétrica fornecida por cada uma das bobinas.
- Indutância de fase: O valor máximo de indutância gerado por cada uma das bobinas quando ativadas.
- Precisão de posicionamento: O desvio máximo que pode ocorrer durante um movimento rotacional. Em geral, um valor menor representa maior precisão.
- Temperatura máxima de operação: Esta é a temperatura máxima de operação que o motor pode suportar. Exceder esta temperatura por tempos prolongados resultará em falha do motor.
- Inércia do rotor: Esta é a inércia fornecida pelo rotor quando vazio devido ao seu próprio peso. A inércia suportada pelo motor será a soma desta mais a dos elementos acoplados ao motor.
- Torque ou torque de retenção: Este é o torque máximo que o motor pode suportar quando as fases estão inativas (sem corrente), sem causar rotação do eixo.
- Torque de ancoragem: Este é o torque máximo que o motor pode suportar quando está parado e as fases estão ativas (energizadas), sem causar rotação do eixo. O valor é considerado para um motor alimentado com corrente máxima.
- Torque de partida: Este é o torque necessário para superar a inércia do rotor para que ele comece a girar.
- Torque de rotação: Este é o torque máximo que o motor pode suportar quando está girando sem causar perda de passos. O valor é considerado para um motor alimentado com corrente máxima.
Se estamos procurando um motor que nos permita usar altas velocidades e suportar altas inércias durante o movimento, por exemplo no caso de eixos XY, devemos escolher um motor com passos de 1,8° e alto torque.
O motor do eixo Z não requer altas velocidades de trabalho, então um motor de 0,9° proporcionará movimentos mais suaves. Neste caso, um motor com torque máximo de retenção e ancoragem deve ser escolhido para suportar o peso da plataforma ou gantry (dependendo do design da impressora).
Conexão de motores de passo bipolares
Ao conectar motores de passo corretamente, é útil ter a folha de especificação do fabricante disponível, pois a posição dos fios varia de um modelo para outro.
Tipicamente, um motor de passo bipolar terá 4 conexões consistindo de dois circuitos de alimentação independentes. Cada circuito consiste em um polo positivo e um negativo fornecendo energia a cada uma das bobinas do motor.
A primeira coisa a saber é a posição destas quatro conexões em nossa placa de controle da impressora. Podemos encontrar dois tipos de nomenclatura nas placas de controle. A primeira é 1A 1B 2A 2B, onde cada número representa um circuito e as letras A e B representam os polos. A segunda é A A- B B- onde cada letra representa um circuito e o acento representa o polo negativo.
Uma vez determinadas as conexões na placa, o mesmo deve ser feito para os motores.
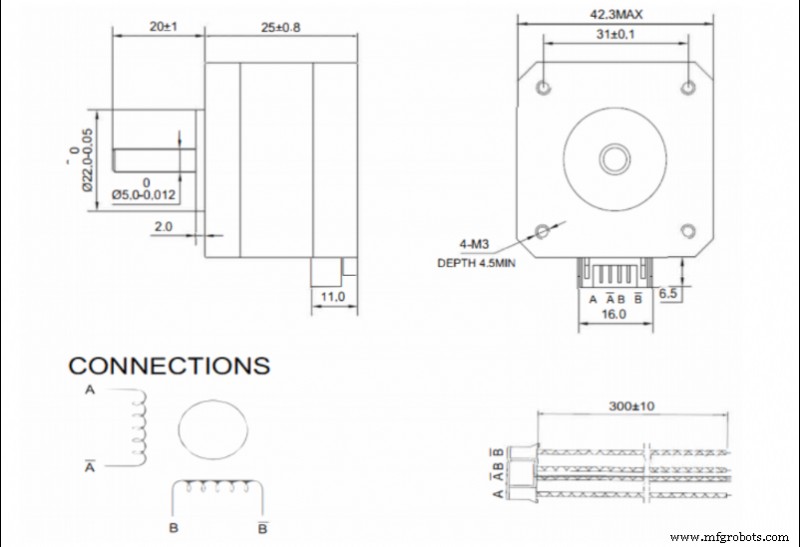
Imagem 2. Exemplo de conexões em folha de especificação de motor NEMA17. Fonte: Bondtech
Se uma folha de especificação estiver disponível, a ordem dos fios no conector deve ser consultada. Neste caso, a nomenclatura A A- B B- é a mais comum.
No caso em que a placa e o motor usam a mesma nomenclatura, a conexão é tão simples quanto emparelhar cada terminal. Se usam nomenclatura diferente, devem ser emparelhados da seguinte forma:
- 1A - A
- 1B - A-
- 2A - B
- 2B - B-
Se nenhuma folha de dados do motor estiver disponível, o par de conexão de cada bobina deve ser determinado. Isso é feito medindo a resistência em todas as combinações possíveis de pares de pinos do conector. Quando a resistência não é infinita, o primeiro par foi localizado. As combinações mais comuns usadas pelos fabricantes de motores são 1-3 4-6 ou 1-4 3-6, então comece testando estas duas combinações.
Uma vez localizadas, cada fase é conectada a cada uma das bobinas. É importante que as duas fases sejam conectadas às bobinas na mesma polaridade, então se as colocamos em fase invertida, ao enviar corrente para o motor ele não se moverá e emitirá um ruído. Neste caso, a polaridade de uma das bobinas deve ser invertida.
É muito importante manter ambas as fases separadas, então a condição dos conectores deve ser verificada frequentemente. Um mau contato ou uma ponte entre fases fará o motor parar de funcionar.
Configuração da corrente dos motores
Motores de passo são alimentados através de controladores ou drivers específicos. Existem muitos modelos diferentes no mercado. Os de maior qualidade geralmente proporcionarão maior durabilidade e operação mais silenciosa.
Dentro dos modelos disponíveis, existem dois métodos de ajustar a corrente enviada aos motores:
- Por meio de um parafuso de ajuste. Em geral, drivers de menor qualidade ou mais baratos permitem que a corrente de saída seja ajustada por meio de um potenciômetro na forma de um parafuso. Neste caso, é necessário usar um multímetro e uma chave de fenda cerâmica de precisão para fazer o ajuste.
Neste caso, o ajuste pode ser feito de duas formas: - Por Corrente: Com a impressora ligada e os motores conectados, a corrente em uma das fases será medida e ajustada ao valor apropriado. Este método não é recomendado, especialmente na primeira vez que um novo driver é conectado, pois os motores são inicialmente alimentados sem saber se a corrente de saída é maior que a corrente admitida pelo motor.
- Por tensão de referência: Este é um método ligeiramente mais complexo, mas mais recomendável. Primeiro devemos determinar a tensão de referência necessária usando a fórmula:
max · 8 · Rs
Onde Imax é a corrente máxima na qual o motor será alimentado (geralmente no máximo 90% do máximo especificado pelo fabricante) e Rs é a resistência de detecção do driver.
Para ajustá-lo no driver, simplesmente alimente o driver, meça a tensão entre o pino Vref (geralmente o próprio potenciômetro) e um pino de terra (geralmente o pino de alimentação) e defina o valor apropriado usando o potenciômetro.
- Por firmware: Muitos drivers atuais não têm potenciômetro de ajuste e permitem que a corrente de saída seja definida diretamente por firmware. Para isso, simplesmente defina o valor de corrente apropriado na seção de motores do firmware.
Ao selecionar a corrente de saída dos drivers, não é aconselhável usar o valor máximo determinado pelo fabricante. Para prolongar a vida útil dos motores, não exceda 90% do valor máximo do fabricante, sendo o ótimo a corrente mínima necessária para gerar torque suficiente para suportar as inércias.
Corrente maior, além de maior torque, também significa maior aquecimento, maior ruído do motor e maior desgaste.
Velocidade máxima de um motor de passo
Motores de passo avançam por pulsos, então a velocidade máxima do motor dependerá da frequência máxima de sinal que a placa de controle é capaz de enviar. Além disso, deve-se levar em conta que geralmente vários motores estão trabalhando simultaneamente, então a frequência para cada um diminuirá.
Por exemplo, se a placa de controle trabalha a 100000 Hz e 4 motores (X, Y, Z e extrusor) estão trabalhando simultaneamente, cada motor será controlado a 25000 Hz, ou 25000 pulsos por segundo. Isso significa que um motor de 1,9° sem microstepping pode girar a no máximo 125 rps. Em um sistema de correia GT2 de 8 dentes (o mais comum), isso se traduz em uma velocidade linear teórica máxima de 3600 mm/s.
No caso de microstepping, a velocidade máxima seria reduzida proporcionalmente, então se 16 microsteps são usados, a velocidade máxima seria 225 mm/s, mas se 256 microsteps são usados, seria reduzida a apenas 14 mm/s.
É muito importante conhecer a frequência de operação da placa de controle, pois a combinação de uma frequência de saída baixa com uma configuração de microstep alta pode fazer com que a velocidade máxima permitida seja menor que a velocidade de impressão, resultando em perda significativa de passos.
Configuração adequada de passos por mm
Quando o sinal de movimento é transmitido ao motor, ele é enviado como rotação, no entanto, os movimentos incluídos nos arquivos de impressão são lineares. É por isso que a impressora deve ser capaz de traduzir o movimento angular em linear.
O movimento é geralmente transmitido por meio de polias dentadas e correias, de modo que a conversão passo/mm depende do diâmetro das polias.
Para calcular isso, simplesmente aplica-se a seguinte fórmula:
passos/mm = (360/P) · MS
2 · π · Rpolia
Onde P é o passo do motor, MS os microsteps configurados (1 no caso de não usar microstepping) e Rpolia o raio da polia usada.
No caso de movimentos transmitidos por fuso, é o passo do fuso que define a taxa de avanço. Para este fim, simplesmente aplica-se a seguinte fórmula:
passos/mm = (360/P) · MS
A
Onde P é o passo do motor, MS os microsteps configurados (1 no caso de não usar microstepping) e A o passo da rosca do fuso.
Existem também muitas calculadoras que facilitam a obtenção destes valores, como a oferecida pela Prusa Printers.
Uma vez obtidos estes valores, e embora em teoria estejam corretos, é aconselhável realizar uma calibração precisa para compensar possíveis defeitos de fabricação ou montagem.
Para este fim, um cubo de dimensões conhecidas (ex: 50 x 50 x 50 mm) será impresso e as dimensões reais medidas. Uma vez feito isso, a seguinte fórmula será aplicada:
passos/mm = Dteórico · Patual
Dreal
Onde Dteórico é o tamanho teórico que a peça deveria ter, Patual é a configuração atual de P/mm e Dreal é o valor de medição obtido da peça impressa.
Ao inserir o novo valor de P/mm, você deve obter peças com dimensões apropriadas.
Considerações a ter em conta
- Perda de passos: Uma perda de passos é geralmente causada por torque excessivo no motor. Grandes acelerações ou altas velocidades de mudança de direção causarão inércias que o torque do motor não pode compensar, resultando em perda de passos. Da mesma forma, a combinação de baixas frequências de sinal e configurações de microstep altas reduzirá drasticamente a velocidade máxima do motor. Se a velocidade de impressão exceder esta, uma perda de passos também ocorrerá. Em qualquer caso, perda de passos em uma impressora de malha aberta resultará em perda de posição.
- Temperatura: Uma configuração de corrente alta fará o motor aquecer. Se o motor está dentro de uma estrutura fechada ou aquecida que não permite dissipação de calor correta, a temperatura de trabalho pode ser excedida, causando desmagnetização dos ímãs e mau funcionamento ou quebra do motor. Em impressoras fechadas, é aconselhável colocar os motores fora da câmara ou, se isso não for possível, reduzir a corrente ao mínimo necessário.
- Histerese: Este é um fenômeno intrínseco aos motores. Pode causar um pequeno erro de posição no final de um movimento. Usar motores de qualidade reduzirá este erro.
- Ressonância: Todos os motores têm uma frequência natural. Se a frequência de pulso enviada ao motor for similar à frequência natural, ocorrerá um efeito de ressonância. Isso causará vibração, ruído e desgaste aumentados.
- Configurações de passo: Configurações inadequadas de passo/mm resultarão em erro de posicionamento, que se refletirá em erros dimensionais nas peças.
- Conexão: Misturar ou fazer ponte entre fases fará o motor não girar ou girar erraticamente. Colocar uma fase com polaridade invertida em relação à outra fará o motor não girar. Inverter a polaridade de ambas as fases, quando conectadas corretamente, fará o motor girar na direção oposta.
Este guia discute conceitos de forma geral e não foca em uma marca ou modelo particular, embora possam ser mencionados em algum momento. Pode haver diferenças importantes nos procedimentos de calibração ou ajuste entre diferentes marcas e modelos, por isso recomenda-se que o manual do fabricante seja consultado antes de ler este guia.
impressao 3D
- Entendendo Motores de Indução Monofásicos: Tipos, Operação e Melhorias de Eficiência
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- Prolongando a Vida do Motor: Dicas de Manutenção de Especialistas
- Garantindo a Segurança de Motores Elétricos: Fases-Chave e Medidas de Proteção Essenciais
- Problemas Comuns em Arquivos Gerber e Soluções de Especialistas
- Motores Industriais: Tipos, Funções e Aplicações
- Entendendo Motores BLDC: Guia Profissional
- 5 Principais Motivos de Falha em Motores TEFC e Como Preveni-los
- Garantindo Desempenho Máximo: Guia Especialista para Manutenção de Motor de Compressor
- Como Escolher o Motor Hidráulico Mais Eficiente para Sua Aplicação