



Líderes de Automação dos EUA Enfrentam Desafios de Integração: Superando a Comunicação entre Sistemas de Fábrica
Projetos visam preencher a comunicação entre robôs, outros componentes de fábrica
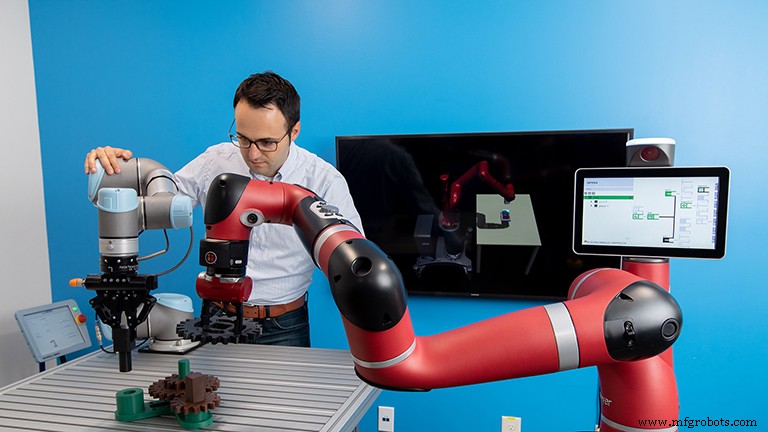
Como os delegados internacionais das Nações Unidas que usam intérpretes para se entenderem, robôs, máquinas e outros componentes industriais de vários fornecedores falam diferentes linguagens de computador e precisam de tradutores para ajudá-los a se comunicar.
Largamente por causa da economia, empresas que fabricam máquinas-ferramenta, robôs, esteiras e similares usam software proprietário para sua operação e comunicação entre si e com componentes como sensores, drivers e CLPs. Fabricantes de máquinas querem que departamentos de compras de fábrica fiquem com sua marca de solução total para criar mais receita.
"O pensamento predominante em um momento foi que se eu vou investir meus fundos e fornecer soluções, eu quero proteger minhas vendas", disse Matthew Robinson, gerente de programa, Consórcio ROS-Industrial (ROS-I) Américas, Southwest Research Institute. "Se eu estou fornecendo máquinas-ferramenta, eu gostaria que os clientes usassem todos os meus produtos... meu software, meu hardware e tecnologias interconectadas associadas a eles."
Quando um proprietário de fábrica decide mudar para uma marca diferente, problemas de comunicação surgem e impedem integração, simulação e análise que podem aumentar produção e qualidade.
Até agora, a tarefa de permitir a comunicação entre toda a tecnologia em uma fábrica recaiu amplamente sobre integradores de sistemas que criam os tradutores de código de computador, ou pontes, de, digamos, uma câmera 3D para um robô ou entre dois robôs feitos por diferentes fornecedores. É um processo que leva muito tempo e custa muito dinheiro – tanto que o preço da engenharia de conectividade pode exceder o de uma máquina em si.
"A engenharia leva tanto tempo e é tão cara que muitas empresas não seguem a rota da automação", disse Juan Aparicio, chefe do grupo de pesquisa para Automação Avançada de Manufatura na Siemens Technology. "Não faz sentido para eles porque eles não têm um grande orçamento que possa justificar a automação."
Movimento em direção a um padrão comum
Este cenário levou a um problema em grande escala: O tempo e a despesa associados à integração estão dificultando a adoção de automação em muitas oficinas – e impedindo o progresso na indústria americana.
O que fabricantes, e seus solucionadores de problemas de integração esperançosos como Robinson, Aparicio e outros, estão experimentando agora tem precedente em outro reino da manufatura.
Cerca de 30 anos atrás na indústria de semicondutores, equipamentos de processamento de wafer como máquinas de litografia de gravação de diferentes fornecedores também não podiam falar uns com os outros. Para combater a atrofia iminente naquele caso, os fabricantes de semicondutores formaram um consórcio e disseram aos fornecedores que eles tinham que criar um padrão comum. É exatamente o que aconteceu.
"A pergunta é: 'A demanda dos clientes é poderosa o suficiente para impulsionar a criação de um padrão comum [agora]?' Isso é de acordo com John Wen, chefe de engenharia elétrica, computação e sistemas no Instituto Politécnico Rensselaer. "Resta ver, mas parece haver movimento nessa direção."
Wen também está entre aqueles trabalhando nos esforços atuais em direção à comunalidade e criando pontes que traduzem linguagens de máquina para que os dispositivos de uma fábrica possam falar uns com os outros.
Seu trabalho é financiado pelo Instituto de Robótica Avançada para Manufatura (ARM), que faz parte da Manufacturing USA. Os projetos financiados pelo Instituto ARM incluem o desenvolvimento de middleware específico – um da academia e outro do empreendedor de bolsos fundos Scott Hassan – para um nível de prontidão técnica mais alto para que as opções de middleware estejam prontas para uso industrial geral e possam ajudar a fazer as fábricas zumbirem com comunicação acionável.
Uma solução plug-and-play
Wen está liderando um projeto intitulado "Robot Raconteur (RR): Um middleware interoperável para robótica." RR coleta dados e invoca funções, como operar uma câmera, também.
"Robot Raconteur ... é uma tecnologia de middleware avançada, aumentada, orientada a objetos, especificamente projetada para fornecer verdadeiras capacidades de interoperabilidade plug-and-play para sistemas de automação/robótica", de acordo com a proposta de pesquisa de Wen.
RR já é versátil: É compatível com os sistemas operacionais Linux, Windows, OSX, iOS, Android, OpenBSD, QNX, Arduino e xPC Target. Tem bibliotecas para C++, Python, C#, Java, MATLAB, LabView, JavaScript de navegador e xPC Target.
O middleware Raconteur foi desenvolvido no laboratório de Rensselaer de Wen por John Wason. Após Wason obter seu PhD, ele fundou sua própria empresa, Wason Technology, focada no middleware. Wason está participando da pesquisa financiada pelo Instituto ARM com Rensselaer, assim como o Southwest Research Institute e a United Technology Corp.
Enquanto isso, usuários de robôs industriais ainda dependem de um processo de ensinar-e-repetir para colocá-los para trabalhar.
A chave para sair do paradigma ensinar-e-repetir é usar sensores, seja para visão, 3D, scanner a laser, proximidade, tato ou força, disse Wen.
No entanto, integrar e programar sensores em um robô adiciona complexidade: Eles são um custo adicional. E sensores podem quebrar. Quanto mais coisas que podem quebrar, maior a probabilidade de uma linha parar, custando dinheiro à fábrica.
A solução de Wen é desenvolver RR em um sistema open-source, plug-and-play, que tornaria a programação e integração de robôs, sensores, periféricos e software de simulação de múltiplos fornecedores e plataformas fácil, rápida e segura.
Também abriria a porta para usar uma gama mais ampla de sensores, incluindo produtos de consumo de custo mais baixo, como câmeras 3D Azure Kinect e Intel RealSense, disse Wen.
'Programe na sua linguagem de escolha'
Inerente ao trabalho de Robinson no Southwest Research Institute é trabalhar com e promover ROS-I, outro middleware open-source similar ao RR no sentido de que você pode conectar conjuntos diversos de dispositivos, mas que também facilita visualização e simulação.
Ele sabe que o paradigma de silo de um fornecedor promovendo uma e apenas uma solução é o que colocou a manufatura em problemas na arena de conectividade em primeiro lugar.
Então, Robinson pesou os prós e contras e é franco sobre o lado negativo de sua fundação, ROS (Robot Operating System), no reino específico da IoT.
"Um dos grandes inconvenientes do ROS é que é muito C++, que é uma linguagem de computador em rápida evolução e atualização", disse ele. "Pode ser, para novatos, intimidante e cheio de todo tipo de problemas. Então, há muitas entidades e ferramentas para isolar pessoas da indústria que só querem fazer seus sistemas funcionarem de ter que fazer todo tipo de escrita de software de ciência da computação profunda e hardcore.
"RR busca baixar essa barreira de entrada."
Aparicio é outro defensor da diversidade de linguagens de computador.
"Acho irreal dizer que haverá apenas uma linguagem na manufatura, mas se houver várias – todas com prós e contras – então precisamos de um gateway", na forma de software que atua como intérprete, disse ele.
Aparicio é investigador principal de um projeto financiado pelo Instituto ARM para criar um software open-source, plug-and-play, para interoperabilidade e comunicação entre sistemas de automação, simuladores, plataformas em nuvem e um robô (que é controlado por ROS-I).
O gateway funcionará com três padrões e protocolos amplamente usados na manufatura: OPC-UA, MTConnect e DDS.
Juntando-se à Siemens e ao Southwest Research Institute no projeto estão a empresa de software Real Time Innovations e os fornecedores de robôs Keba e Yaskawa.
"No final, o segredo será o quão facilmente você permite que todas essas máquinas conversem umas com as outras... interoperem... abstraiam todas essas comunicações de baixo nível para que você possa programar na sua linguagem de escolha", disse Aparicio.
Máquinas legadas também podem falar?
Novas máquinas-ferramenta e dispositivos de fábrica são equipados para conectividade e interoperabilidade fora da caixa, e seus donos devem ser capazes de tirar vantagem robusta do trabalho que Aparicio, Wen e Robinson estão fazendo.
Mas e as máquinas legadas?
"Em geral, se tem uma placa de rede, se pode suportar mover informações pela internet tradicional, estamos prontos para ir", disse Robinson.
Mesmo alguns robôs legados que têm uma década ou mais podem ser colocados para trabalhar em vez de reunir poeira em um depósito de fábrica.
"Se você tem um robô de 10 anos, é essencialmente um ativo livre naquele ponto, então você está apenas adicionando alguns sensores, aproveitando alguns pedaços de software", disse Robinson. "Você pode ter que trabalhar com um parceiro contratado a menos que tenha uma boa equipe interna, mas você pode estar funcionando [a um custo] muito menor do que comprar um sistema totalmente novo do zero.
"Esse retorno sobre investimento se torna muito convincente."
O trabalho de um programador nunca termina
Mesmo com toda a expertise e trabalho duro colocados nos projetos financiados pelo Instituto ARM, junto com seus resultados bem-sucedidos, ainda há muito trabalho a fazer para ajudar a manufatura dos EUA a atingir seu pleno potencial de interoperabilidade e conectividade.
Também há espaço para mais participantes.
"Este é o tipo de projeto que quanto mais pessoas souberem sobre ele, melhor. Queremos mais e mais empresas a bordo", disse Aparicio. "Não é que estamos resolvendo totalmente o problema. Estamos resolvendo um pequeno obstáculo. Haverá alguns projetos adicionais necessários para resolver a questão maior."
Como Wen disse dos resultados dos projetos: "Todo mundo quer isso."
O que é ROS?
Alguns dos projetos de desenvolvimento de tecnologia financiados pelo Instituto de Robótica Avançada para Manufatura (ARM) aproveitam muito do conteúdo dentro do software ROS-Industrial para expandir suas capacidades e idealmente endurecer os módulos desenvolvidos para uso industrial geral.
A história do ROS, o código de software fundamental do ROS-Industrial, está enraizada no Vale do Silício.
O código ROS foi desenvolvido por uma equipe trabalhando na Willow Garage liderada pelo fundador da empresa Scott Hassan, um bilionário do Vale do Silício que foi o arquiteto de software chave para o Google, de acordo com uma bio postada no site de sua empresa subsequente, Suitable Technologies. ROS, e agora ROS2, é atualmente desenvolvido e mantido pela organização sem fins lucrativos Open Robotics.
O nome comumente usado, ROS, é um acrônimo para "robot operating system", mas isso vende suas capacidades a descoberto.
"ROS não é um sistema operacional no sentido tradicional de gerenciamento de processos e agendamento; em vez disso, fornece uma camada de comunicações estruturada acima dos sistemas operacionais hospedeiros...", de acordo com uma visão geral do ROS no site da Willow Garage.
Sistema de controle de automação
- Automação Aprimorada Impulsiona Robótica Mais Capaz em Moldagem por Injeção
- ABB Apresenta Cobot IR 14050 Compacto e Leve — Flexível, Seguro, Preciso
- Bilsing Automation North America Expande para Instalação de 10.400 ft² em Roseville
- Universal Robots Apresenta IMMI: Interface Perfeita para Cobots e Máquinas de Injeção
- Hitachi Finaliza Aquisição da JR Automation, Fortalecendo Soluções Robóticas
- Equipamentos Avançados de Automação de Soldagem: Aumente Eficiência e Qualidade
- Rockwell Automation e Comau fazem parceria para simplificar integração robótica e aumentar eficiência na manufatura
- Da UI à IA: Navegando no Cenário de Automação
- Tendências Emergentes Moldando a Automação Industrial: Perspectivas para 2024
- Escolhendo a Solução Certa de Conferência para Seu Escritório