



Robôs Ganham Capacidades Avançadas: Aumentando Eficiência na Manufatura
Automação permanece foco na manufatura – por todas as razões óbvias – e fornecedores de robôs continuam a introduzir novas capacidades impressionantes. Muitos ecoariam Zach Spencer, gerente de automação robótica na Methods Machine Tools Inc., Sudbury, Mass., quando ele diz que a "grande coisa empolgante agora são robôs colaborativos. Cobots são sistemas de automação inovadores que abrem novas opções de usinagem e aumentam seu retorno sobre investimento. Alguns clientes pagaram por cobots em menos de três meses."
Spencer adicionou que cobots são populares em grande parte por causa da maneira intuitiva como podem ser programados. "Em vez de ter que passar pelo pendant de ensino para programar o robô para mover a um ponto específico, você pode manualmente arrastar o robô e criar um ponto de conjunto no pendant de ensino. Então você arrasta o robô para a próxima posição e designa ponto de conjunto dois. Essa é uma das melhores tecnologias com robôs colaborativos."
Fabricantes de cobots também revolucionaram automação facilitando integração com acessórios de terceiros, incluindo garras especiais, sistemas de visão, cabeçotes de soldagem, e software operacional. A Universal Robots, baseada em Ann Arbor, Mich., é líder nesta área, com mais de 300 produtos em seu programa UR+ e centenas mais no pipeline. Gerente Sênior de Aplicações Joe Campbell chama UR+ de "app store para Universal Robots. Damos aos desenvolvedores acesso profundo [ao nosso sistema operacional], para que possam desenvolver software. E então validamos e testamos e certificamos."
Bin Picking Avançado
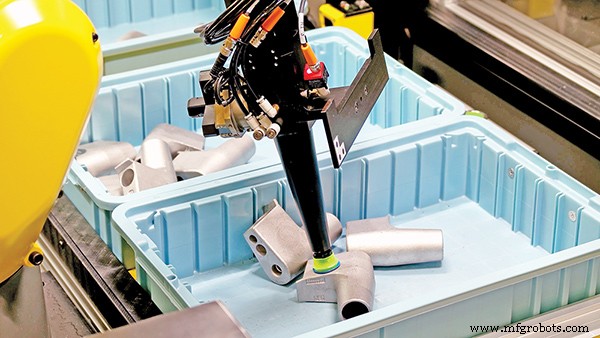
A capacidade de um robô pegar peças de uma caixa, mesmo se estiverem orientadas aleatoriamente, não é nova. Mas fornecedores como Universal Robots tornam tais sistemas mais fáceis de implementar. Historicamente, Campbell explicou, você teria que gastar semanas escrevendo código para cobrir todos os diferentes cenários que surgem em tais situações. Mas a solução ActiNav da UR já incorpora "um grande pedaço de código que foi desenvolvido por um longo período de tempo que remove toda a programação tradicionalmente requerida para definir como você vai ir do local de pegada para o local de colocação. ... Com ActiNav, você ensina a peça ... ensina o local de descarga, ... define a caixa, que é basicamente tocando em quatro pontos, ... e define quaisquer outras barreiras no espaço. E então o sistema planejará completamente seu próprio caminho e trajetória do robô para ir de qualquer ponto de pegada que identifique a um ponto de colocação, sem programação personalizada."
Campbell adicionou que "ensinar a peça" ao ActiNav é tão simples quanto importar um arquivo CAD da peça de trabalho e então designar as superfícies onde o cobot deve segurá-la. A peça não tem que ser simples, apenas tem que ter "superfícies que permitem você obter uma pegada precisa. É muito direto. Vi caras pegarem uma peça nova que o sistema nunca trabalhou antes e configurá-la em cerca de duas horas." O que é mais, Campbell disse, ao contrário das soluções de e-commerce frequentemente associadas com bin picking aleatório, ActiNav é preciso o suficiente para auto-carregar uma máquina-ferramenta.
Como você pode ter adivinhado, ActiNav requer um sistema de visão 3D para orientar o cobot para cada pegada. Neste caso, é um sensor do parceiro UR+ Photoneo, Bratislava, Eslováquia. A unidade é montada acima da caixa e gera uma imagem detalhada quase instantaneamente, disse Campbell. (O sistema captura 3,2 milhões de pontos 3D por varredura.) Decisão e tempo de carga é também rápido, e Campbell vê trabalhos com tempo de ciclo de aproximadamente 30 segundos como o ajuste ideal para o produto. Isso é muito rápido para um operador atender múltiplas máquinas, mas dentro do tempo de processamento do ActiNav. Se o tempo for muito mais rápido que 30 segundos, ActiNav desaceleraria o ciclo da máquina. Claro, há outras situações em que você aceitaria de bom grado um tempo de ciclo mais lento, como automatizar um turno noturno que seria improdutivo de outra forma.
Bin picking inteligente não é limitado a cobots, e Spencer da Methods Machine Tools forneceu um exemplo do mundo real em que robôs FANUC pegam corpos de tocha de alumínio forjado de uma caixa e os carregam em um FANUC RoboDrill para usinagem. A chave é o sistema iRVision da FANUC, que cria uma nuvem de pontos 3D dos objetos na caixa. "E aquela informação é relacionada ao robô para que ele saiba em qual ângulo aproximar a peça para ser capaz de pegá-la com precisão."
Spencer apontou que forjamento produz uma linha de partição onde os dois matrizes se encontram, e a linha não está sempre no mesmo lugar. As características complexas e contorneadas da peça apresentaram outro desafio. Mas como ActiNav, "você faz upload de um modelo 3D no software, e diz a ele esta é a forma que estamos procurando", Spencer explicou. "O software da FANUC leva em conta variações de tamanho, e é excelente em deixar você definir limites naquelas variações." O fabricante do Midwest destes corpos de tocha passou de carregamento manual de máquinas de transferência rotativa gigantes para uma célula automatizada de quatro RoboDrills servidos por dois robôs. Como resultado, agora produzem as peças "com vazão melhorada, mais tempo de atividade, e uma taxa de sucata muito menor do que faziam nas máquinas de transferência."
Um exemplo mais recente que Spencer relatou é auto-carregar eixos grandes para equipamento de construção de skids de madeira em tratamento térmico e então em uma máquina. Os eixos diferem em comprimento, diâmetro, e peso (de cerca de 200 a 500 lb), e os tamanhos de lote são pequenos. Até a altura dos skids de madeira varia, Spencer adicionou. Methods criou um sistema que permitiu ao operador simplesmente mover um pallet 4x4' (1,22 x 1,22 m) de eixos diversos – todos em pé verticalmente, flange para baixo – na célula com uma empilhadeira. Então software FANUC e câmeras de visão 2D, orientadas para vista lateral, determinam o quão para baixo as garras precisam ser posicionadas para agarrar cada peça, enquanto uma câmera aérea determina a posição correta no chão (em X e Y). Spencer disse que o posicionamento vertical é "a grande melhoria tecnológica. ... Na verdade ser capaz de tirar uma foto com um robô e tirar uma medição daquela foto [é uma grande melhoria.]"
Outras Melhorias em Sistemas de Visão
Da perspectiva de Campbell, ActiNav é um exemplo de como a robótica de hoje "esconde tecnologia incrivelmente complexa" do usuário. Em uma veia similar, Mika Laitinen, diretor de vendas de soluções para Fastems Oy AB, Tampere, Finlândia, e West Chester, Ohio, falou sobre como a tarefa de capturar coordenadas X e Y com uma câmera é aparentemente simples, mas pode realmente requerer algoritmos de imagem avançados. Por exemplo, ele apontou para o fabricante de câmeras dos EUA Cognex, cujo último lançamento de câmera inteligente usa "cálculo de rede neural para certos algoritmos de imagem." Ele adicionou que tais sistemas transformam uma tarefa anteriormente difícil como leitura óptica de caracteres em uma capacidade genérica, robusta. A capacidade de computação destes sistemas está melhorando de forma que "inteligência artificial não é um tópico separado de robótica. ... Hoje em dia, inteligência artificial está cada vez mais embutida em sensores inteligentes e sistemas de câmera inteligentes."
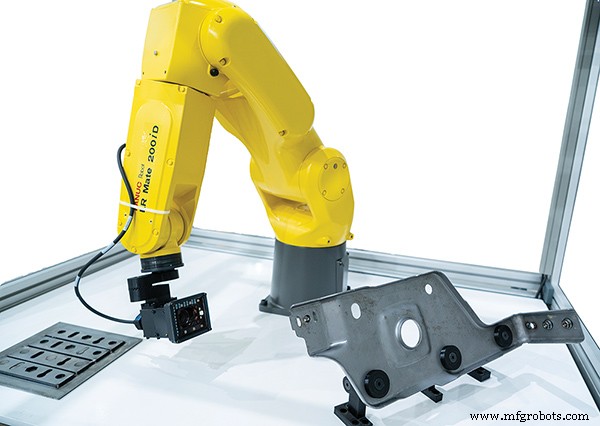
David Bruce, gerente de engenharia para segmento de indústria geral e automotivo, FANUC America Corp., Rochester Hills, Mich., disse que os sistemas iRVision da empresa têm prova de erro de inteligência artificial (IA) embutida "sem qualquer hardware adicional." iRVision apresenta orientação robótica baseada em visão de máquina 2D ou 3D e "o controlador de robô altamente confiável da FANUC" lida tanto com o movimento do robô quanto com "o processamento de visão, incluindo a função de Prova de Erro IA."
"Desde que iRVision não usa PC ou câmera inteligente, não impacta negativamente a confiabilidade de uma célula de trabalho", Bruce continuou. "Ao fornecer múltiplos exemplos de peças boas e ruins, a ferramenta Prova de Erro IA diferencia entre as duas durante corridas de produção. Durante setup, o operador pode apresentar múltiplos exemplares de peças de trabalho e classificá-los em duas categorias – boas e ruins. Uma vez que o operador classifica as imagens, a função Prova de Erro IA classifica automaticamente as peças durante corridas de produção."
Laitinen da Fastems conjecturou que tecnologia LiDAR (detecção de luz e alcance) eventualmente suplantará sistemas de visão estéreo (i.e., usando múltiplas câmeras para medir em X, Y, e Z). "Câmeras 2D são pequenas, práticas, e fáceis de colocar em qualquer lugar que você queira. Você pode escondê-las no pulso do robô e obter toda a informação. Mas se você quer usar visão 3D, o equipamento é muito maior, e pode incluir scanners de perfil a laser adicionais ou qualquer tecnologia usada para medir a terceira coordenada."
Inversamente, ele disse, unidades LiDAR não parecem diferentes de câmeras 2D, ainda capturam dados 3D. (Laitinen referiu-se especificamente a sensores da SICK AG, Waldkirch, Alemanha, e Minneapolis, Minn.) "Usar tecnologia LiDAR para medir coordenadas X, Y, e Z com apenas uma câmera seria algum tipo de revolução", como Laitinen colocou. Fastems não tem implantado tal sistema ainda, mas realizou estudos de viabilidade com vários clientes.
Novas Capacidades de Metrologia Robótica
Usar um robô para atender um CMM ou estação de medição não é surpreendente nem novo, mas usar as garras de um robô para realmente realizar uma medição é. Campbell disse que a New Scale Robotics, Victor, N.Y., um fornecedor UR+, desenvolveu uma garra que serve como um paquímetro de alta precisão, além de sua função pick-and-place. E é precisa dentro de 2,5 µm.
Campbell disse que usuários "podem ou pegar a peça e registrar a medição enquanto a peça está agarrada, ou podem usar a garra para medir sobre a peça, testando múltiplas localizações antes de adquiri-la, pegá-la e movê-la. É um grande exemplo de embutir o processo de metrologia bem no meio do processo de manufatura."
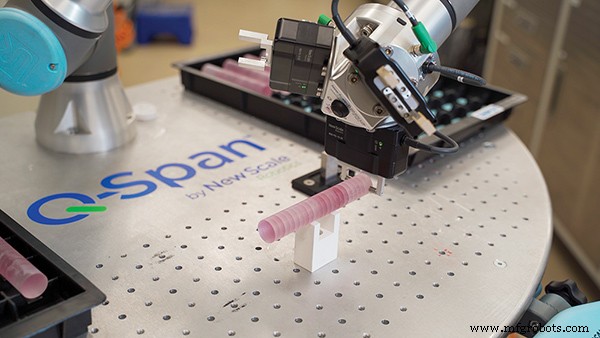
New Scale Robotics, uma divisão da New Scale Technologies, emparelha a garra de alta precisão com um cobot UR3e da Universal Robots para criar a Estação de Trabalho Q-Span. Um cliente, OptiPro Systems, Ontario, N.Y., usa o Q-Span para inspeção em processo de 100% dos cilindros de vidro óptico saindo de sua máquina de retífica OptiSonic. Peças que passam inspeção vão para um CMM para validação final. Não apenas isso elimina a necessidade de verificações manuais que a empresa realizava anteriormente, o Q-Span também é quatro vezes mais preciso que paquímetros manuais, resultando em controle mais apertado sobre o processo de manufatura e sucata reduzida, segundo o fabricante. Campbell disse que as garras New Scale também realizam em um ciclo o que leva um humano seis passos para fazer. Além disso, OptiPro pode lidar com uma variedade de peças com o mesmo conjunto de garras.
Dados do Robô
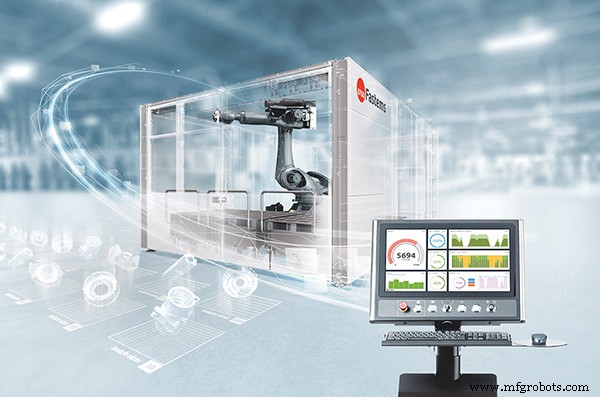
Laitinen observou que coletar dados servo no movimento e saúde do robô também oferece dois benefícios importantes. O primeiro é a capacidade de estudar tendências para manutenção preditiva, o programa ZDT (zero down time) da FANUC sendo um exemplo notável. O segundo é relacionado a QC, "coletando dados de processo específicos da aplicação e distribuindo-os para o software de controle de nível superior." Isso se aplica a aplicações em que o robô está agindo sobre a peça de trabalho, em oposição a atender outra máquina.
Laitinen disse que a indústria aeroespacial oferece bons exemplos de ambos usando robôs desta forma – e.g., acabamento e linishing (técnica de acabamento que alisa ou aplana metal) componentes de turbina – e de usar dados servo do robô para controlar o processo. "Pessoas na indústria aeroespacial entendem que em vez de fazer peças e verificar qualidade depois, é melhor fazer um esforço para controlar o processo", ele disse. Leva a um entendimento de como a peça é fabricada e todas as variáveis-chave de performance e como aqueles valores variam durante o processo de manufatura. Feito corretamente, eles usam esses dados para fazer correções em tempo real ou, se necessário, tirar um robô offline automaticamente e redirecionar o trabalho para outras unidades antes de produzir quaisquer peças ruins.
"Essa tem sido a história de sucesso da Fastems na indústria aeroespacial. Nosso software de controle pode se adaptar a estes tipos de mudanças na linha de produção sem parar produção." Ele adicionou que a pandemia de COVID-19 forçou a empresa a encontrar clientes fora da aviação comercial, e está trazendo esta filosofia sobre "medir o processo e não a peça" para os novos clientes.
Robôs Cooperativos
Há muito tempo é o caso que algumas linhas automatizadas requerem um robô passar uma peça para outro. E em soldagem, às vezes é o caso que um robô multi-eixos segura a peça enquanto outro move a tocha, com ambos robôs sob comando de um único controle. Mas é relativamente raro vários robôs moverem a mesma peça. Fastems recentemente instalou justamente tal sistema nos EUA. As peças são anéis gigantes de até 2,4 m de diâmetro, com espessuras e pesos variados. Laitinen explicou que levantá-los com um robô teria requerido uma garra de três pontos muito grande e cara, sem mencionar um robô muito grande, "e acessibilidade teria sido muito difícil.
"Então, em vez disso, usamos dois robôs no mesmo trilho linear longo [que paralela a linha de produção de máquinas-ferramenta, estações de lavagem, etc]. Os robôs movem como se fossem um robô de dois braços", ele disse. "Isso é controlado por um único controlador de robô e ambos robôs são instruídos de um programa." Todas as tarefas pick-and-place são feitas com garras simples de dois dedos que agarram a peça de ambas as extremidades, a levantam simultaneamente, e a movem.
Sistema de controle de automação
- Yaskawa Motoman Lança Cobot HC10; Rethink Robotics Aprimora Sawyer com Intera 5.2
- Grupo Wittmann Lança Robôs Lineares Avançados na Fakuma 2023
- Wittmann Battenfeld Revela Nova Série X e Robôs Primus 14
- Yushin Lança Robôs Servo Série FRA Avançados com Conectividade Indústria 4.0
- Wittmann Battenfeld Expande Linha Primus para Modelos 1,5–10 kg para Prensas de Injeção de 400 t
- Wemo Revela Novas Soluções de Automação para Moldagem por Injeção na Fakuma 2018
- Wittmann Battenfeld Apresenta Robôs de Alta Velocidade na K 2019
- Aprimore Suas Plataformas de Robôs de Baixo Custo com Novo Hardware de 7º Eixo e Software Gratuito de Programação Digital Twin
- Robôs de Embalagem: Principais Benefícios e Capacidades para Automação Industrial
- RIA Lança Relatório Técnico Atualizado sobre Teste de Pressão e Força de Robôs Colaborativos