



Automatize a Configuração de Pares Trançados e Blindagem de Cabos no E3.series
Definição de Conexões e Fios
Inicialmente, conectores são adicionados à folha do projeto, junto com conexões e fios. Componentes são facilmente arrastados da biblioteca para o projeto e as conexões são feitas simultaneamente com o comando inteligente Multi-Conexão.
Em seguida, os fios são inseridos nas três conexões. As definições de fio padrão para este projeto foram:
- H07V-K
- 1.5-BK
Com a opção Inserir Fio Padrão, é possível adicionar fios em todas as conexões simultaneamente, apenas arrastando o mouse.
Criação de Blindagens e Pares Trançados
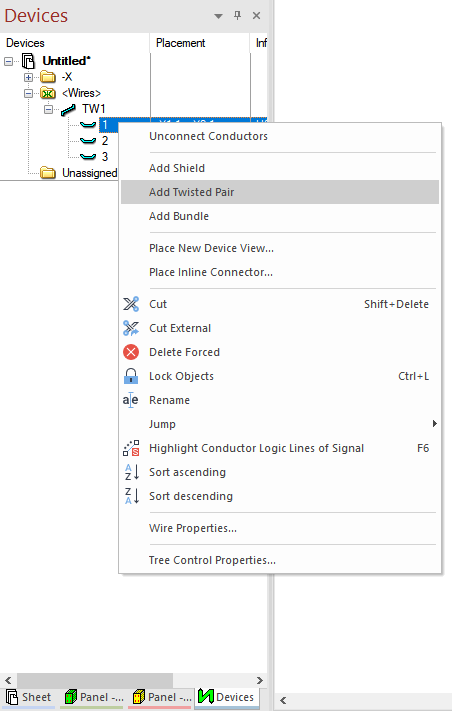
Para adição de par trançado e blindagem, acessa-se a janela Dispositivos e, com o botão direito no fio desejado, seleciona-se a opção desejada (Par Trançado ou Blindagem).
Ajuste Automático de Blindagens e Pares Trançados
Para configurar o ajuste automático, acesse as propriedades elétricas do projeto com a tecla S. O caminho para habilitar a funcionalidade é: Posicionamento - Símbolos de Feixe e marque Ajustar tamanho do símbolo de feixe após modificar posição da linha de conexão.
Agora, o símbolo acompanha o movimento dos dispositivos no projeto.

Experimente agora o E3.series, a ferramenta E-CAE líder do setor, com cursos de treinamento técnico!
Tecnologia industrial
- Guia de Design de Marca UX para Startups: Construindo Conexões Duradouras com Millennials
- Criando um Testbench Dirigido por Tcl para um Módulo Code-Lock VHDL
- Uso de Listas de Sensibilidade em Processos VHDL para Design RTL Confiável
- Otimizando Fabricação de PCB: Práticas Comprovadas para Montagem Rápida e Confiável
- Dominando Configurações de Exportação STL de Alta Qualidade para Impressão 3D Precisa
- Solvay Fornece Filme de Grau Médico à Boeing para Protetores Faciais contra COVID-19
- Gerar G-Code CNC com ArtCAM: Guia Passo a Passo
- Criando Conteúdo de Alto Impacto que Engaja Compradores B2B no Setor Industrial
- Dominando a Indústria 4.0: Passos Comprovados para Preparar seu Negócio para o Futuro
- Guia para Iniciantes: Configurando RoboDK no Raspberry Pi