



Motores de Passo Explicados: Tipos, Construção, Funcionamento e Aplicações
Tipos de Motores de Passo – Construção, Funcionamento e Aplicações
A invenção de placas de driver dedicadas para motores de passo e outras tecnologias de controle digital para interligar um motor de passo a sistemas baseados em PC são a razão para a ampla aceitação desses motores nos últimos tempos. Motores de passo tornam-se a escolha ideal para sistemas de automação que requerem controle preciso de velocidade ou posicionamento preciso, ou ambos.
Como sabemos, muitos motores elétricos industriais são usados com controle de realimentação em malha fechada para posicionamento preciso ou controle de velocidade; por outro lado, um motor de passo consegue operar em controlador de malha aberta. Isso reduz o custo total do sistema e simplifica o projeto da máquina comparado ao controle de servosistema. Vamos discutir brevemente sobre motor de passo e seus tipos.
- Post Relacionado: Motor Servo – Tipos, Construção, Funcionamento e Aplicações
O que é um Motor de Passo?
Motor de Passo é um dispositivo eletromecânico sem escovas que converte uma série de pulsos elétricos aplicados em seus enrolamentos de excitação em rotação mecânica do eixo, passo a passo, precisamente definida. O eixo gira através de um ângulo fixo para cada pulso discreto. Essa rotação pode ser linear ou angular. Ele obtém um movimento de passo para uma única entrada de pulso.
Quando uma série de pulsos é aplicada, ele gira através de um certo ângulo. O ângulo pelo qual o eixo do motor de passo gira para cada pulso é chamado de ângulo de passo, geralmente expresso em graus.
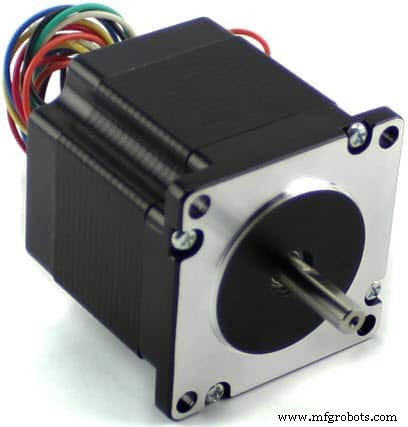
O número de pulsos de entrada dados ao motor determina o ângulo de passo e, portanto, a posição do eixo do motor é controlada controlando o número de pulsos. Essa característica única torna o motor de passo adequado para sistema de controle de malha aberta, onde a posição precisa do eixo é mantida com número exato de pulsos sem usar sensor de realimentação.
Se o ângulo de passo for menor, maior será o número de passos por revolução e maior a precisão da posição obtida. Os ângulos de passo podem ser tão grandes quanto 90 graus e tão pequenos quanto 0,72 graus; porém, os ângulos comumente usados são 1,8°, 2,5°, 7,5° e 15°.
A direção da rotação do eixo depende da sequência de pulsos aplicados ao estator. A velocidade do eixo ou velocidade média do motor é diretamente proporcional à frequência (taxa de pulsos de entrada) dos pulsos aplicados nos enrolamentos de excitação. Portanto, se a frequência for baixa, o motor de passo gira em passos; para alta frequência, gira continuamente como um motor DC devido à inércia.
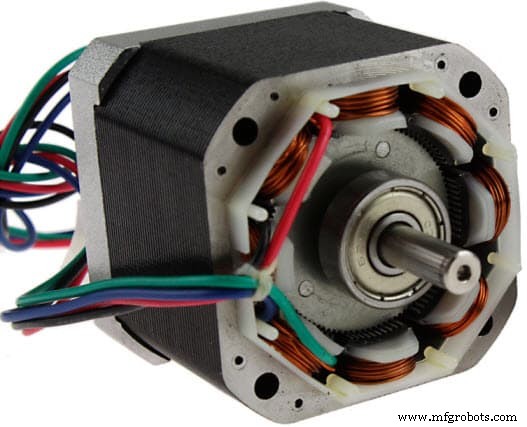
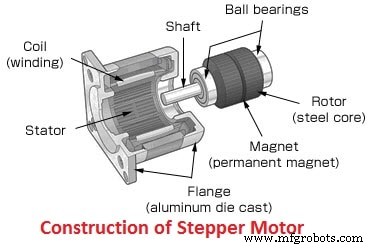
Como todos os motores elétricos, possui estator e rotor. O rotor é a parte móvel que não tem enrolamentos, escovas e comutador. Geralmente, os rotores são de relutância variável ou ímã permanente. O estator é frequentemente construído com enrolamentos multipolares e multifásicos, geralmente de três ou quatro fases, enrolados para um número de polos determinado pelo deslocamento angular desejado por pulso de entrada.
Diferente de outros motores, opera em pulsos de controle discretos programados aplicados aos enrolamentos do estator via drive eletrônico. A rotação ocorre devido à interação magnética entre polos de enrolamentos do estator sequencialmente energizados e polos do rotor.
Existem vários tipos de motores de passo disponíveis no mercado em uma ampla gama de tamanhos, contagem de passos, construções, fiação, engrenagens e outras características elétricas. Como esses motores operam de forma discreta, são adequados para interface com dispositivos de controle digital como computadores.
Devido ao controle preciso de velocidade, rotação, direção e posição angular, são de particular interesse em sistemas de controle de processos industriais, máquinas CNC, robótica, automação de manufatura e instrumentação.
- Post Relacionado: Motor DC Sem Escovas – Construção, Princípio de Funcionamento e Aplicações
Tipos de Motores de Passo
Existem três categorias básicas de motores de passo:
- Motor de Passo de Ímã Permanente
- Motor de Passo de Relutância Variável
- Motor de Passo Híbrido
Em todos esses motores, enrolamentos de excitação são empregados no estator, onde o número de enrolamentos refere-se ao número de fases.
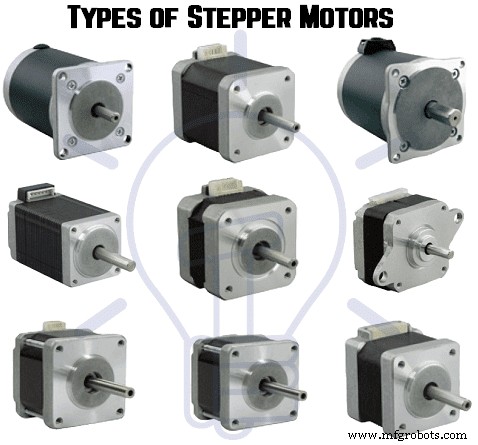
Uma tensão DC é aplicada como excitação às bobinas dos enrolamentos e cada terminal de enrolamento é conectado à fonte através de chave de estado sólido. Dependendo do tipo de motor de passo, seu rotor é projetado como rotor de aço macio com polos salientes, rotor de ímã permanente cilíndrico e ímã permanente com dentes de aço macio. Vamos discutir esses tipos em detalhes.
- Leia também: Conexão Estrela/Delta (Y-Δ) de Motor Trifásico Reverso/Frente com Temporizador Potência e Diagrama de Controle
Motor de Passo de Relutância Variável
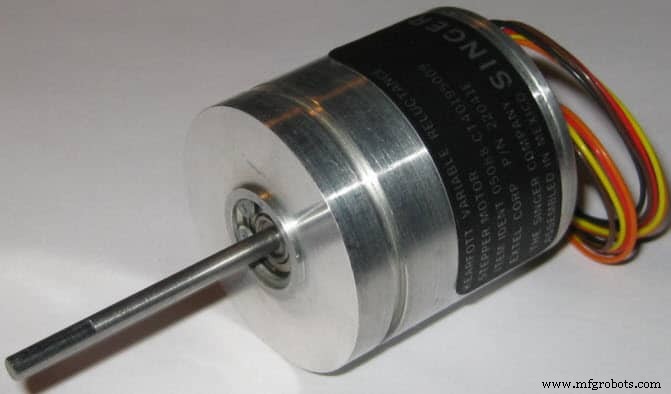
É o tipo básico de motor de passo que existe há muito tempo e garante a maneira mais fácil de entender o princípio de operação do ponto de vista estrutural. Como o nome sugere, a posição angular do rotor depende da relutância do circuito magnético formado entre os polos (dentes) do estator e dentes do rotor.
Construção do Motor de Passo de Relutância Variável
Consiste em um estator enrolado e um rotor multi-dente de ferro macio. O estator tem uma pilha de lâminas de aço silício nas quais os enrolamentos do estator são enrolados. Geralmente, é enrolado para três fases distribuídas entre os pares de polos.
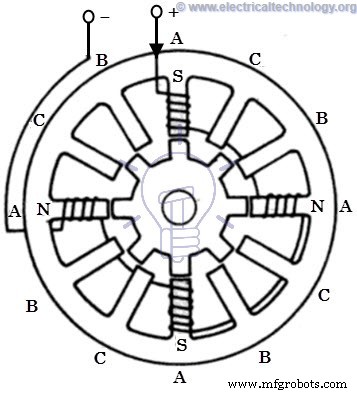
O número de polos no estator assim formado é igual a um múltiplo par do número de fases para as quais os enrolamentos são feridos no estator. Na figura abaixo, o estator tem 12 polos projetados igualmente espaçados, onde cada polo é enrolado com uma bobina de excitação. Essas três fases são energizadas a partir de uma fonte DC com ajuda de chaves de estado sólido.
O rotor não possui enrolamentos e é do tipo polo saliente feito inteiramente de lâminas de aço ranhuradas. Os dentes projetados dos polos do rotor têm a mesma largura que os dentes do estator. O número de polos no estator difere do número de polos do rotor, o que proporciona capacidade de auto-partida e rotação bidirecional.
A relação de polos do rotor em termos de polos do estator para um motor de passo trifásico é dada como Nr = Ns ± (Ns / q). Aqui Ns = 12, q = 3, logo Nr = 12 ± (12/3) = 16 ou 8. Uma construção de rotor de 8 polos sem excitação é ilustrada abaixo.
Funcionamento do Motor de Passo de Relutância Variável
O motor de passo funciona no princípio de que o rotor se alinha em uma posição particular com os dentes do polo de excitação em um circuito magnético onde existe caminho de relutância mínima. Sempre que energia é aplicada ao motor e ao excitar um enrolamento particular, este produz seu campo magnético e desenvolve seus próprios polos magnéticos.
Devido ao magnetismo residual nos polos do rotor, este fará com que o rotor se mova para uma posição de forma a atingir a posição de relutância mínima e, portanto, um conjunto de polos do rotor alinha-se com o conjunto energizado de polos do estator. Nesta posição, o eixo do campo magnético do estator coincide com o eixo que passa por quaisquer dois polos magnéticos do rotor.
Quando o rotor alinha-se com os polos do estator, tem força magnética suficiente para manter o eixo impedindo movimento para a próxima posição, seja horária ou anti-horária.
Considere o diagrama esquemático de um motor de passo trifásico, 6 polos do estator e 4 dentes do rotor mostrado na figura abaixo. Quando a fase A-A' é alimentada com fonte DC fechando a chave -1, o enrolamento torna-se um ímã, resultando em um dente Norte e outro Sul. Assim, o eixo magnético do estator fica ao longo desses polos.
Devido à força de atração, o polo Norte do estator atrai o dente do rotor mais próximo de polaridade oposta (Sul) e o polo Sul atrai o dente do rotor mais próximo de polaridade oposta (Norte). O rotor então ajusta-se à sua posição de relutância mínima onde o eixo magnético do rotor coincide exatamente com o eixo magnético do estator.
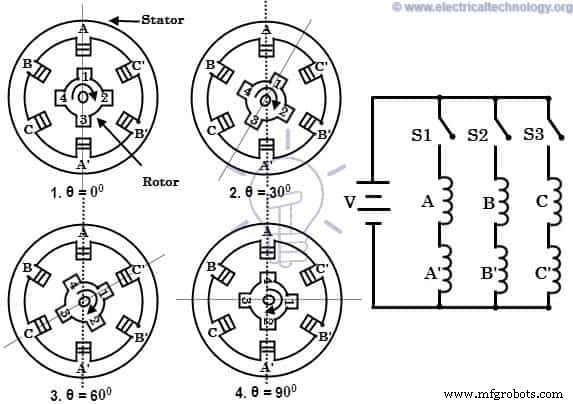
Quando a fase B-B' é energizada fechando a chave -2 mantendo a fase A-A' desenergizada abrindo a chave-1, o enrolamento B-B' produz fluxo magnético e, portanto, o eixo magnético do estator desloca-se ao longo dos polos assim formados. Logo, o rotor desloca-se para a menor relutância com dentes do estator magnetizados e gira através de um ângulo de 30 graus no sentido horário.
Quando a chave-3 é energizada após abrir a chave-2, a fase C-C' é energizada, os dentes do rotor alinham-se com nova posição movendo-se através de um ângulo adicional de 30 graus. Dessa forma, o rotor move-se no sentido horário ou anti-horário excitando sucessivamente os enrolamentos do estator em uma sequência particular. O ângulo de passo deste motor de passo trifásico de 4 dentes do rotor é expresso como 360/(4 × 3) = 30 graus (pois ângulo de passo = 360 / Nr × q).
O ângulo de passo pode ser ainda reduzido aumentando o número de polos no estator e rotor; nesse caso, os motores são frequentemente enrolados com enrolamentos de fase adicionais. Isso também pode ser alcançado adotando diferentes construções de motores de passo, como arranjo multistack e mecanismo de redução de engrenagem.
- Leia também: Conexão Estrela/Delta de Motor Trifásico SEM Temporizador Diagramas de Potência e Controle
Motor de Passo de Ímã Permanente
O motor de projeto de ímã permanente é talvez o mais comum entre vários tipos de motores de passo. Como o nome implica, adiciona ímãs permanentes à construção do motor. Este tipo também é chamado de motor can-stack ou motor tin-can. A principal vantagem é seu baixo custo de fabricação. Este tipo tem 48-24 passos por revolução.
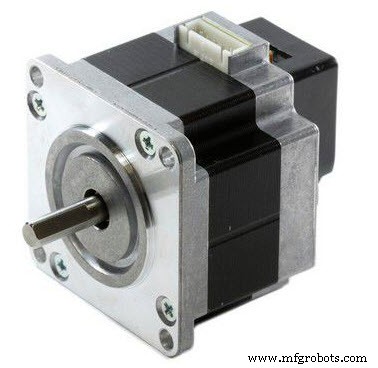
Construção do Motor de Passo de Ímã Permanente
Neste motor, o estator é multipolar e sua construção é semelhante à do motor de passo de relutância variável discutido acima. Consiste de periferia ranhurada na qual as bobinas do estator são enroladas. Tem polos projetados na estrutura ranhurada onde os enrolamentos podem ser de duas, três ou quatro fases.
Os terminais finais de todos esses enrolamentos são trazidos para fora e conectados à excitação DC via chaves de estado sólido no circuito de drive.
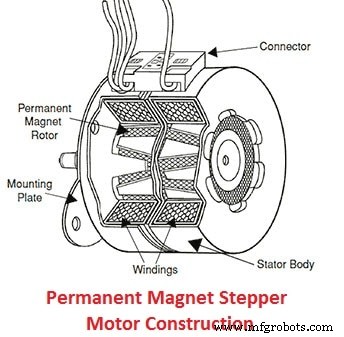
O rotor é feito de material de ímã permanente como ferrita, podendo ser cilíndrico ou polo saliente, mas geralmente é do tipo cilíndrico liso. O rotor é projetado para ter um número par de polos magnéticos permanentes com polaridades Norte e Sul alternadas.
Funcionamento do Motor de Passo de Ímã Permanente
A operação deste motor baseia-se no princípio de que polos diferentes se atraem e polos iguais se repelem. Quando os enrolamentos do estator são excitados com fonte DC, produzem fluxo magnético e estabelecem polos Norte e Sul. Devido à força de atração e repulsão entre polos do rotor de ímã permanente e polos do estator, o rotor começa a mover-se até a posição para a qual pulsos são dados ao estator.
Considere um motor de passo bifásico com dois polos magnéticos permanentes do rotor, como mostrado na figura abaixo.
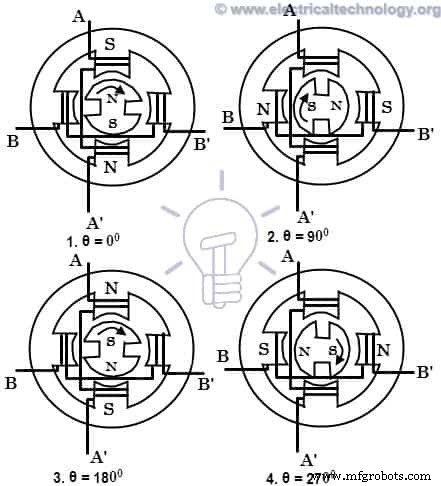
Quando a fase A é energizada com positivo em relação a A', os enrolamentos estabelecem polos Norte e Sul. Devido à força de atração, os polos do rotor alinham-se com os polos do estator de forma que o eixo do polo magnético do rotor ajusta-se ao do estator, como mostrado na figura.
Quando a excitação é comutada para fase B e desligada a fase A, o rotor ajusta-se ainda mais ao eixo magnético da fase B, girando assim 90 graus no sentido horário.
Em seguida, se a fase A for energizada com corrente negativa em relação a A', a formação dos polos do estator faz o rotor mover-se através de mais 90 graus no sentido horário.
Da mesma forma, se a fase B for excitada com corrente negativa fechando a chave da fase A, o rotor gira através de mais 90 graus na mesma direção. Em seguida, se a fase A for excitada com corrente positiva, o rotor retorna à posição original, completando uma revolução de 360 graus. Isso implica que, sempre que o estator é excitado, o rotor tende a girar 90 graus no sentido horário.
O ângulo de passo deste motor bifásico de 2 polos de rotor de ímã permanente é expresso como 360/(2 × 2) = 90 graus. O tamanho do passo pode ser reduzido energizando duas fases simultaneamente ou uma sequência de modos 1-fase LIGADA e 2-fases LIGADA com polaridade adequada.
- Leia também: Termos e Definições Relacionados a Controle e Proteção de Motores
Motor de Passo Híbrido
É o tipo mais popular de motor de passo, pois oferece melhor desempenho que rotor de ímã permanente em termos de resolução de passo, torque de retenção e velocidade. No entanto, esses motores são mais caros que motores de passo PM. Combina as melhores características dos motores de passo de relutância variável e ímã permanente. São usados em aplicações que requerem ângulos de passo muito pequenos, como 1,5°, 1,8° e 2,5°.
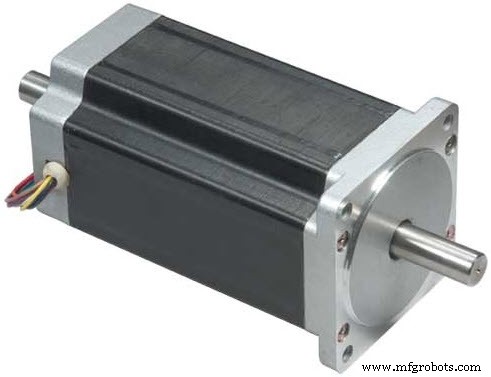
Construção do Motor de Passo Híbrido
O estator deste motor é o mesmo de sua contraparte de ímã permanente ou relutância. As bobinas do estator são enroladas em polos alternados. Neste, as bobinas de diferentes fases são enroladas em cada polo, geralmente duas bobinas em um polo, o que é chamado de conexão bifilar.
O rotor consiste de um ímã permanente magnetizado na direção axial para criar um par de polos magnéticos (N e S). Cada polo é coberto com dentes uniformemente espaçados. Os dentes são feitos de aço macio e duas seções, das quais em cada polo estão desalinhadas entre si por meio passo de dente.
- Post Relacionado: Por Que Motores Elétricos São Classificados em kW em vez de kVA?
Funcionamento do Motor de Passo Híbrido
Este motor funciona de forma semelhante ao motor de passo de ímã permanente. A figura acima mostra motor de passo híbrido bifásico, 4 polos, 6 dentes do rotor. Quando a fase A-A' é excitada com fonte DC, mantendo B-B' não excitada, o rotor alinha-se de forma que o polo sul do rotor enfrenta o polo norte do estator enquanto o polo norte do rotor enfrenta o polo sul do estator.
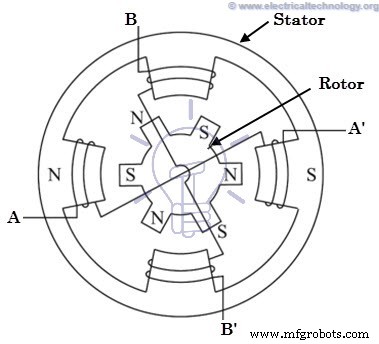
Agora, se a fase B-B' for excitada, mantendo A-A' desligada de forma que o polo superior se torne norte e o inferior sul, então o rotor alinhar-se-á a uma nova posição movendo-se no sentido anti-horário. Se a fase B-B' for excitada de forma oposta, de modo que o polo superior se torne sul e o inferior norte, então o rotor girará no sentido horário.
Por uma sequência adequada de pulsos ao estator, o motor girará na direção desejada. Para cada excitação, o rotor travará em nova posição, e mesmo se a excitação for removida, o motor ainda mantém sua condição travada devido à excitação do ímã permanente. O ângulo de passo deste motor bifásico, 4 polos, 6 dentes do rotor é dado como 360/(2 × 6) = 30 graus. Na prática, motores híbridos são construídos com maior número de polos do rotor para obter alta resolução angular.
- Post Relacionado: O que é Eficiência do Motor e Como Melhorá-la?
Motores de Passo Unipolar e Bipolar
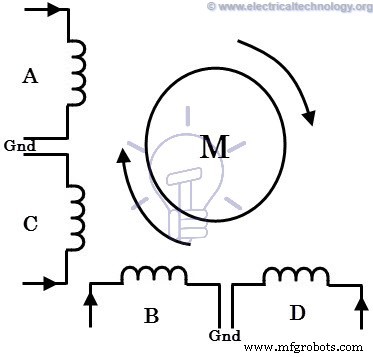
Os motores discutidos acima podem ser unipolares ou bipolares com base nos arranjos de enrolamento das bobinas. Um motor unipolar emprega dois enrolamentos por fase e, portanto, a direção do fluxo de corrente através desses enrolamentos muda a rotação do motor. Nesta configuração, o fluxo de corrente é em uma direção em uma bobina e direção oposta na outra.
A figura abaixo mostra motor de passo unipolar bifásico onde bobinas A e C são para uma fase e B e D para outra. Em cada fase, cada bobina transporta corrente em direção oposta à da outra bobina. Apenas uma bobina conduzirá corrente por vez em cada fase para alcançar direção particular de rotação. Assim, apenas comutando os terminais para cada bobina, a direção de rotação é controlada.
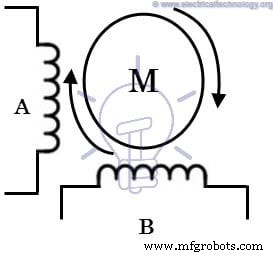
No caso de motor de passo bipolar, cada fase consiste em um único enrolamento, em vez de dois como no unipolar. Aqui, a direção de rotação é controlada invertendo a corrente através dos enrolamentos. Portanto, requer circuito de drive mais complexo para inversão de corrente.
- Leia também: O que é um Solenoide e Campo Magnético de Solenoide
Modos de Passo de um Motor de Passo
Uma ação de passo típica faz o motor passar por uma sequência de posições de equilíbrio em resposta a pulsos de corrente dados a ele. É possível variar a ação de passo de diferentes maneiras simplesmente alterando a sequência pela qual os enrolamentos do estator são energizados. Os seguintes são os modos de operação ou acionamento mais comuns de motores de passo.
- Passo de onda
- Passo completo
- Meio passo
- Microstep
Modo Passo de Onda
O modo passo de onda é o mais simples de todos, no qual apenas um enrolamento é energizado a qualquer momento. Cada bobina da fase é conectada à fonte alternadamente. A tabela abaixo mostra a ordem pela qual as bobinas são energizadas em um motor de passo de 4 fases.
Neste modo, o motor fornece o maior ângulo de passo comparado a todos os outros modos. É o modo mais simples e comumente usado para passo; no entanto, o torque produzido é menor, pois usa apenas parte do enrolamento total a um dado momento.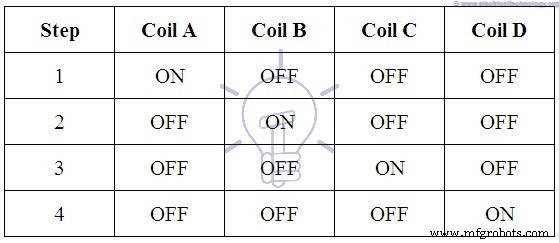
Modo Passo Completo
Neste modo de acionamento, duas fases do estator são energizadas simultaneamente a qualquer momento. Quando duas fases são energizadas juntas, o rotor experimenta torque de ambas as fases e vai para a posição de equilíbrio, que será intercalada entre duas posições adjacentes de passo de onda ou excitações de 1 fase. Portanto, este passo fornece melhor torque de retenção que passo de onda. A tabela abaixo mostra o acionamento de passo completo para motor de passo de 4 fases.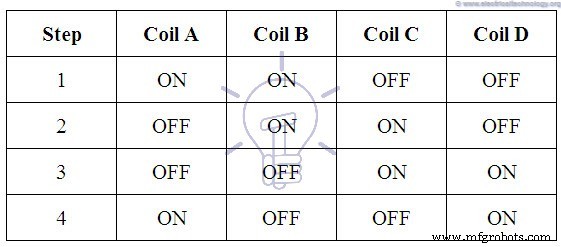
Modo Meio Passo
É a combinação dos modos passo de onda e passo completo. Neste, excitações de fase única e dupla são realizadas alternadamente, ou seja, uma fase LIGADA, duas fases LIGADA, e assim por diante. O ângulo de passo neste modo torna-se metade do ângulo de passo completo. Este modo de acionamento tem o maior torque e estabilidade comparado a todos os outros modos. A tabela contendo sequência de pulsos de fase para motor de 4 fases em meio passo é dada abaixo.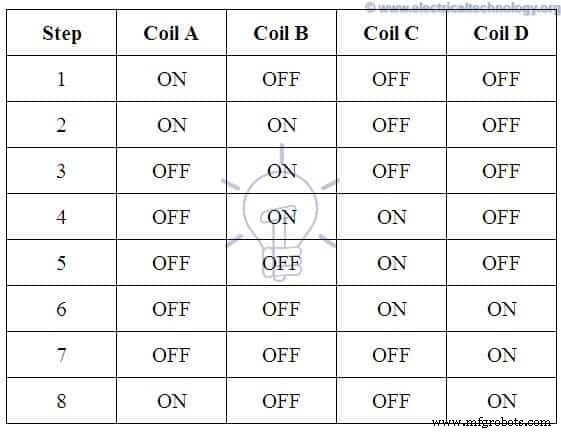
Modo Microstep
Neste modo, cada passo do motor é subdividido em vários pequenos passos, até centenas de posições fixas, obtendo-se assim maior resolução de posicionamento. Neste, as correntes através dos enrolamentos são variadas continuamente para obter passos muito pequenos. Duas fases são excitadas simultaneamente, mas com correntes desiguais em cada fase.
Por exemplo, a corrente através da fase 1 é mantida constante enquanto a corrente através da fase 2 é incrementada em passos até o valor máximo, seja negativo ou positivo. A corrente na fase 1 é então diminuída ou aumentada em passos até zero. Assim, o motor produzirá um tamanho de passo pequeno.
Todos esses modos de passo podem ser obtidos por cada tipo de motor de passo discutido acima. No entanto, a direção da corrente em cada enrolamento durante esses passos pode variar dependendo do tipo de motor e se é unipolar ou bipolar.
- Post Relacionado: Cálculo de Tamanho de Cabo para Motores BT e AT
Vantagens do Motor de Passo
- Na posição de parada, o motor tem torque total. Não importa se não há movimento ou mudança de posição.
- Boa resposta para partida, parada e inversão de posição.
- Como não há escovas de contato no motor de passo, é confiável e a expectativa de vida depende dos rolamentos do motor.
- O ângulo de rotação do motor é diretamente proporcional aos sinais de entrada.
- É simples e menos custoso de controlar, pois o motor fornece controle de malha aberta ao responder a sinais digitais de entrada.
- A velocidade do motor é diretamente proporcional à frequência dos pulsos de entrada, assim uma ampla gama de velocidade rotacional pode ser alcançada.
- Quando a carga é acoplada ao eixo, ainda é possível realizar rotação síncrona em baixa velocidade.
- O posicionamento exato e a repetibilidade do movimento são bons, pois tem precisão de 3-5% de um passo, onde o erro não é cumulativo de um passo para outro.
- Motores de passo são mais seguros e de baixo custo (comparados a motores servo), com alto torque em baixas velocidades, alta confiabilidade com construção simples que opera em qualquer ambiente.
Desvantagens dos Motores de Passo
- Motores de passo têm baixa eficiência.
- Baixa precisão.
- Seu torque diminui muito rapidamente com a velocidade.
- Como o motor de passo opera em malha aberta, não há realimentação para indicar passos perdidos.
- Baixa relação torque/inércia, não consegue acelerar a carga rapidamente.
- São ruidosos.
Aplicações dos Motores de Passo
- Motores de passo são usados em equipamentos de produção automatizados, medidores automotivos e máquinas industriais como embalagem, rotulagem, enchimento e corte.
- Amplamente usados em dispositivos de segurança como câmeras de vigilância.
- Na indústria médica, motores de passo são usados em amostras, fotografia dental digital, respiradores, bombas de fluidos, máquinas de análise de sangue e scanners médicos.
- Usados em eletrônicos de consumo em scanners de imagem, fotocopiadoras, impressoras e em câmeras digitais para funções automáticas de zoom e foco e posicionamento.
- Motores de passo também usados em elevadores, esteiras transportadoras e desviadores de faixa.
Leia também:
- Acionamentos DC – Construção, Funcionamento e Classificação de Acionamentos DC Elétricos
- Diagramas de Ligação de Potência e Controle de Motor Trifásico
- Biblioteca de Motores Elétricos (CA e CC)
Tecnologia industrial
- Entendendo a Impressão 3D: Princípios, Tipos e Principais Aplicações
- Estampagem Explicada: Tipos, Processos e Aplicações
- Torneamento na Usinagem: Definição, Tipos e Operações Principais
- Soldagem Explicada: Definição, Tipos e Aplicações
- Fundição Explicada: Definição e Tipos de Processos de Fabricação
- Martelos de Potência Explicados: Tipos, Design e Como Funcionam
- Ligas Monel: Principais Aplicações e Desempenho em Alta Temperatura
- Tipos de Construção de Porão: Concreto Moldado, Painéis Pré-fabricados e Paredes de Alvenaria
- Entendendo Contraventamentos (Strongbacks): Aumentando a Integridade Estrutural
- Entendendo Motores Lineares: Da Energia Elétrica ao Movimento Linear Preciso