



Guia Essencial de Motores Servo para Iniciantes: Conceitos Básicos e Aplicações
Motores servo são amplamente usados em ROBÓTICA e INDÚSTRIA — são o coração de projetos robóticos atuais: braços robóticos, carros RC, pratos de radar, esteiras, posicionamento de antenas, autofoco de câmeras, processos de impressão, etc.
Em muitos projetos hobby, servos são muito usados. Este artigo fornece informações sobre o que é um servo, seu princípio de funcionamento, variedades existentes e comparação básica entre servo e motor DC comum.
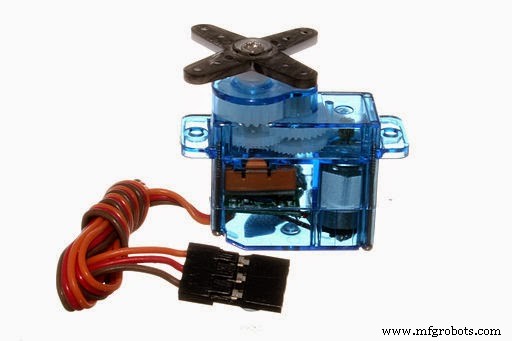
Definição de Motor Servo:
" Dispositivo que fornece movimento em resposta a um comando quando regula o movimento em resposta a realimentação negativa. "
A principal característica do servo é controlar precisamente a posição de seu eixo. É basicamente um sistema de malha fechada (realimentação negativa).
Quatro partes principais no sistema de malha fechada do servo:
- Motor DC
- Circuito de controle
- Engrenagens
- Sensor de realimentação de posição
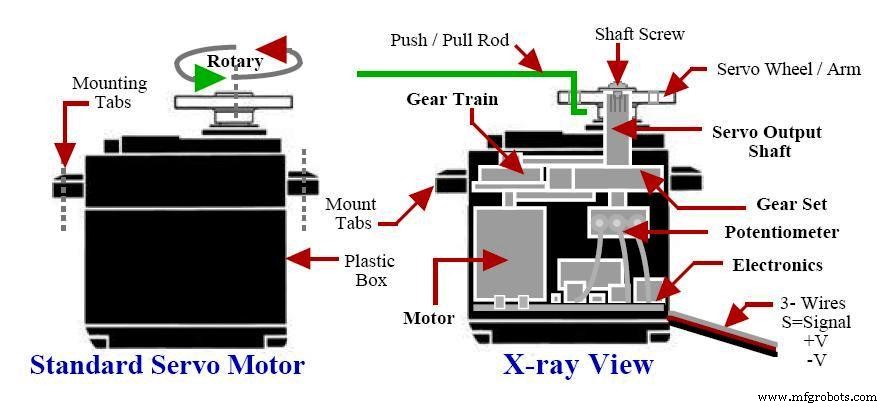
A parte principal é um pequeno motor DC de alta velocidade (alto RPM) e torque muito baixo. O design das engrenagens internas converte essa alta velocidade e baixo torque em velocidade menor e torque maior (menor distância, maior força).
Muitos motores DC giram a ~5000 RPM, mas as engrenagens reduzem para ~60 RPM com alto torque. Servos baratos têm engrenagens de plástico (leve, baixo custo); servos para trabalho pesado (alto torque) têm engrenagens de metal (ex: uso industrial).
Quando a energia é aplicada na linha de entrada, o motor DC gira em altíssimo RPM e torque mínimo, mas as engrenagens desaceleram o eixo do servo.
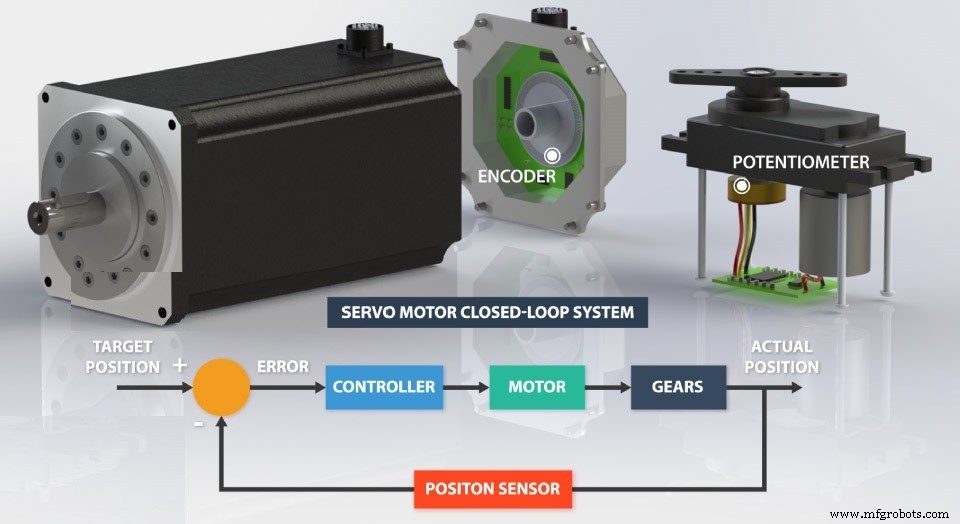
Como o sensor de posição está em arranjo de realimentação negativa para controlar precisamente a posição do eixo à desejada. Em servos industriais, o sensor é encoder de alta precisão; em servos hobby, é potenciômetro. O sensor (potenciômetro) na engrenagem final conecta-se ao circuito com detector de erro (comparador que compara sinal de entrada = posição alvo e sinal de saída via potenciômetro = posição real) e CI controlador na placa.
Com a rotação das engrenagens, o eixo do potenciômetro gira, gerando tensão no detector de erro. O erro da comparação pelo comparador vai ao CI controlador (ponte H integrada em chip). O erro habilita o controlador, que decide a rotação do eixo em qualquer direção para atingir a posição alvo.
Tipos de SERVOS:
Servos estão disponíveis em diferentes variedades.
- SERVO DE ROTAÇÃO POSICIONAL:
O eixo gira apenas 180°. Paradas mecânicas limitam rotação fora da faixa (ex: braços robóticos, lemes).
- SERVO DE ROTAÇÃO CONTÍNUA:
Similar ao posicional, mas gira 360° continuamente. Comandos fazem girar horário ou anti-horário em velocidades variadas (ex: prato de radar).
- SERVO LINEAR:
Movimento vai-e-vem em vez de circular (ex: máquinas CNC, impressoras 3D).
COMPARAÇÃO BÁSICA ENTRE SERVO E MOTOR DC:
Servos giram 180° ida-e-volta; motores DC giram 360° enquanto houver energia. Servos de rotação contínua existem, mas por causa das engrenagens, sua velocidade é menor que motor DC. Motores DC são melhores para robôs de movimento livre; quando precisão é necessária (braço robótico, limpadores, lemes de barco), servo é a melhor escolha.
Velocidade do motor DC é controlada por PWM (modulação por largura de pulso) — variando duty cycle. Ex: duty cycle > 50% = mais rápido; < 50% = mais lento.
No servo, PWM determina a posição do eixo, não a velocidade. Uma vez enviado o comando, o servo posiciona o eixo precisamente na posição desejada. Esse comportamento autoajustável torna o servo perfeito para robótica.
Tecnologia industrial
- Renesas Lança Microcontroladores RX72T para Controle Avançado de Servo em Robôs Industriais
- Construa um Robô Evita-Obstáculos com Raspberry Pi – Guia para Iniciantes
- Simple Pi Robot – Construa Rover Autônomo 2-WD com Raspberry Pi
- Domine a Programação C: Tutorial Completo em PDF para Iniciantes
- Serviços Profissionais de Reparo de Servomotores Fanuc
- Guia Especializado: Reparo e Troubleshooting de Servo Motores
- Como Motores Servo Elevam a Precisão e Eficiência do Corte a Laser
- Seleção do Cabo de Motor Ideal para Inversores de Frequência (VSDs)
- Fabricação de Metal 101: Guia Claro para Iniciantes
- Por Que Redutores Planetários Aprimoram Desempenho de Motores Servo