



Veículo Remoto Controlado por Android com Raspberry Pi e Motor Shield
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Dispositivo Android | 1 |
| Arduino 101 | 1 |
| Raspberry Pi 2 Model B | 1 |
| Motor Shield DK Electronic | 1 |
| Dongle WiFi Oficial Raspberry Pi | 1 |
| Power Bank Trust 5V | 1 |
Aplicativos e Serviços Online
- Microsoft Windows 10 IoT Core
- Arduino IDE
- Microsoft Visual Studio 2015
Sobre o Projeto
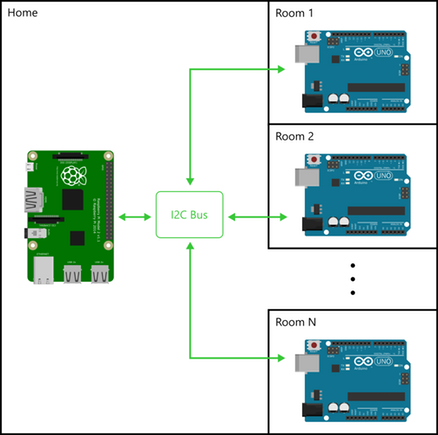
Veículo terrestre controlado pelo acelerômetro de um smartphone Android. Arquitetura: App Android (Cordova/Visual Studio) envia dados do acelerômetro via AJAX para servidor web no Raspberry Pi (Windows 10 IoT Core). Raspberry Pi comunica com Arduino 101 via I2C. Arduino aciona motores DC através do Motor Shield.
Passo 1: Barramento I2C Raspberry Pi ↔ Arduino
Escolha I2C por economia de pinos. Código Arduino (escravo I2C endereço 0x40) recebe bytes do Raspberry Pi e controla dois motores (velocidade/direção e direção/esterçamento) via AFMotor library. Protocolo: bytes ≥100 = eixo X (frente/trás), bytes <100 = eixo Y (esquerda/direita). Faixas de valores mapeiam para PWM 50-254.
#include
#define MyAddress 0x40
#include
AF_DCMotor motorhiz(3); // velocidade
AF_DCMotor motoryon(4); // direção
byte ReceivedData;

void setup() {
  Serial.begin(9600);
  Wire.begin(MyAddress);
  Wire.onReceive(I2CReceived);
  motorhiz.setSpeed(254); motorhiz.run(RELEASE);
  motoryon.setSpeed(254); motoryon.run(RELEASE);
}

void I2CReceived(int numBytes) {
  ReceivedData = Wire.read();
  int val = (int)ReceivedData;
  if (val >= 100) { // Eixo X
    // ... mapeia 105-154 para frente, 155+ para trás, 100-104/145-154 parada
  } else { // Eixo Y
    // ... mapeia 5-54 para frente, 55+ para trás, 0-4/45-54 parada
  }
}
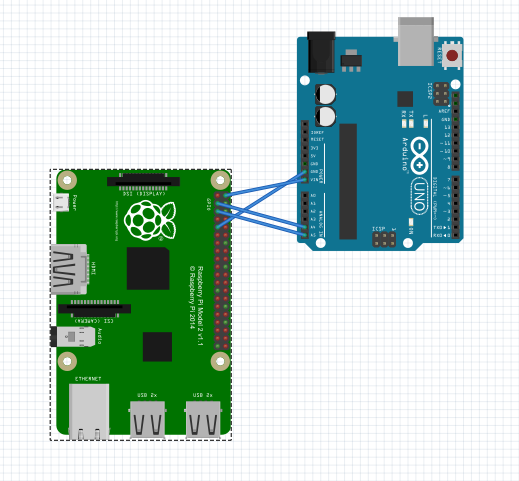
Arduino alimentado pelo pino Vout do Raspberry Pi (sem fonte externa).
Passo 2: Servidor Web no Raspberry Pi (Windows IoT Core)
Código C# (Visual Studio) roda como servidor web, recebe dados AJAX do Android e envia via I2C ao Arduino. Código completo na seção Código.
Passo 3: App Android (Cordova)
App lê acelerômetro e envia dados X/Y via AJAX ao IP do Raspberry Pi. Código na seção Código.
Resumo do Fluxo
- App Android → dados acelerômetro → Servidor Web (Raspberry Pi) via AJAX.
- Servidor Web → bytes I2C → Arduino 101.
- Arduino → Motor Shield → Motores DC.
Código
Arduino: I2C + Motor Shield
// Código completo na seção anterior (inclui Wire.h, AFMotor.h, lógica de mapeamento)
Android Remote Controller (C#)
Download apenas (sem preview).
Windows IoT Web Server (C#)
Download apenas (sem preview).
Peças Personalizadas
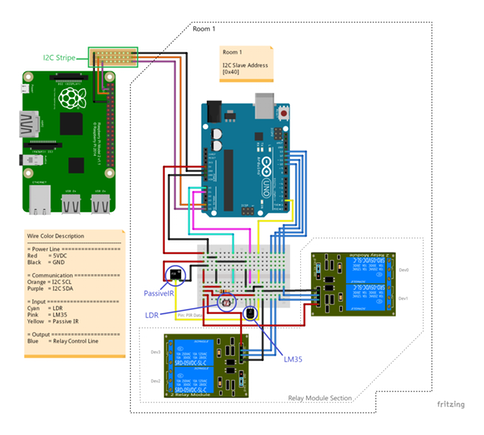
Esquemáticos
Detalhes: Hackster.io
Processo de manufatura
- Controle um LED com Sensor de Movimento PIR no Raspberry Pi
- Construa um Robô Inteligente com a Bridge Shield – Integração Raspberry Pi e Arduino
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Construa um Robô de Streaming de Vídeo Controlado por Internet com Arduino e Raspberry Pi
- Robô Controlado por Gestos Alimentado por Raspberry Pi
- Construa um Robô Controlado por WiFi com Raspberry Pi e Smartphone Android
- Construa Robô Raspberry Pi Controlado por Wi-Fi com Python – Guia Passo a Passo
- Robô de Detecção Humana Baseado em Arduino Uno: Integração de Sensores Passo a Passo
- Construa um Spybot Controlado por Bluetooth com Arduino
- Controle Remoto Universal Android com Arduino, 1Sheeld e IR