



Robô Carro Controlado por Sensor G do Smartphone com Arduino e Bluetooth
Componentes e Materiais Necessários
| Componente | Quantidade | Observações |
|---|---|---|
| Arduino UNO | 1 | Placa principal |
| Módulo Bluetooth HC-06 | 1 | Comunicação com smartphone |
| Driver de motor L298N | 1 | Controla dois motores DC |
| Plataforma de robô carrinho (qualquer uma de duas rodas) | 1 | Chassi com dois motores de engrenagem |
Aplicativos e Serviços Online
- RemoteXY (editor web e app mobile)
Sobre o Projeto

Passo 1: Construção do Robô
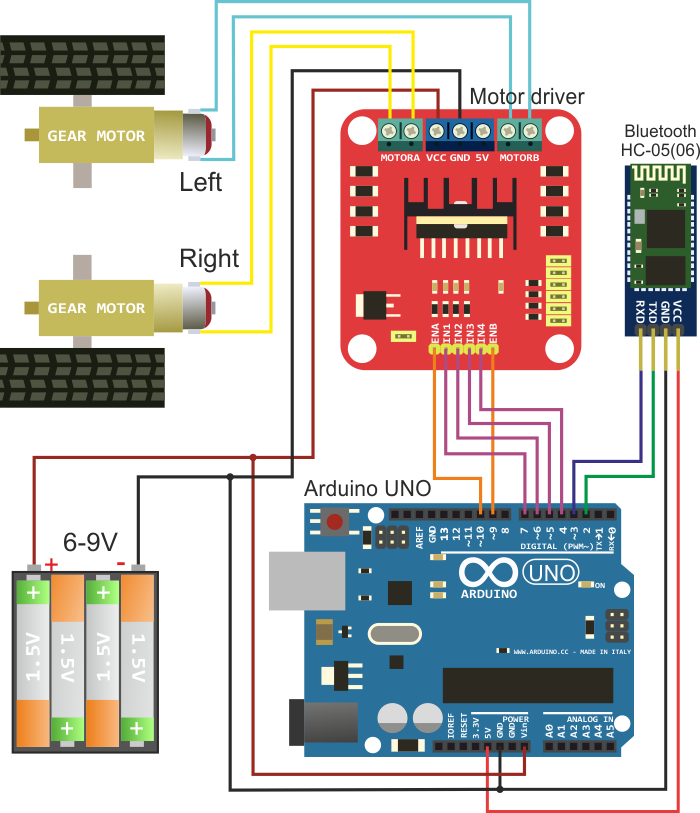
Construa o robô carro usando qualquer plataforma disponível baseada em circuito de duas rodas. O diagrama de conexão dos componentes eletrônicos é mostrado na figura abaixo. Você precisará de Arduino UNO ou placa compatível, módulo Bluetooth HC-05 (ou HC-06), driver de motor e bateria de alimentação. Motores de engrenagem são colocados na plataforma e fazem o robô mover as rodas.

Passo 2: Criação da Interface no RemoteXY
Acesse o site do serviço RemoteXY em https://remotexy.com/en/editor/ e crie uma interface gráfica de usuário para controlar o robô. Configure um controle usando o sensor G (giroscópio/acelerômetro) como joystick. Um exemplo de interface está na figura abaixo. Clique no botão "Get source code".

Passo 3: Código Fonte da Interface
Baixe o código fonte da interface gráfica e abra-o na Arduino IDE. Para compilação, você precisa da biblioteca RemoteXY.h; a biblioteca pode ser baixada do link https://remotexy.com/en/library/. Você já pode tentar carregar o código no Arduino e conectar com o aplicativo móvel. Mas como este é apenas o código base, você precisará adicionar a funcionalidade necessária vinculando a interface gráfica ao driver de motor.
Passo 4: Adicionando Funcionalidade de Controle do Robô
Então você precisa adicionar a funcionalidade de controle do robô ao código fonte usando a interface gráfica. Para este propósito, use a estrutura RemoteXY. A estrutura RemoteXY exibe todos os controles da sua interface gráfica.
O código fonte resultante é mostrado abaixo. Você pode compilá-lo e fazer upload para o Arduino.
Passo 5: Instalação e Funcionamento
Instale o aplicativo móvel RemoteXY em https://remotexy.com/en/download/. Quando o aplicativo estiver rodando no dispositivo móvel, pressione o botão de conexão Bluetooth na lista, selecione o nome do seu módulo Bluetooth. Para módulos HC-05 (06), o nome tipicamente será INVOR ou HC-06.
Funciona!
Código Completo
/////////////////////////////////////////////
// RemoteXY include library
/////////////////////////////////////////////
/* RemoteXY select connection mode and include library */
#define REMOTEXY_MODE__SOFTWARESERIAL
#include <SoftwareSerial.h>
#include <RemoteXY.h>

/* RemoteXY connection settings */
#define REMOTEXY_SERIAL_RX 2
#define REMOTEXY_SERIAL_TX 3
#define REMOTEXY_SERIAL_SPEED 9600

/* RemoteXY configurate */
unsigned char RemoteXY_CONF[] = {
  3,0,23,0,1,5,5,15,41,11,
  43,43,1,2,0,6,5,27,11,5,
  79,78,0,79,70,70,0
};

/* this structure defines all the variables of your control interface */
struct {
  /* input variable */
  signed char joystick_1_x; /* =-100..100 x-coordinate joystick position */
  signed char joystick_1_y; /* =-100..100 y-coordinate joystick position */
  unsigned char switch_1;   /* =1 if switch ON and =0 if OFF */

  /* other variable */
  unsigned char connect_flag; /* =1 if wire connected, else =0 */
} RemoteXY;

/////////////////////////////////////////////
// END RemoteXY include
/////////////////////////////////////////////

/* defined the right motor control pins */
#define PIN_MOTOR_RIGHT_UP 7
#define PIN_MOTOR_RIGHT_DN 6
#define PIN_MOTOR_RIGHT_SPEED 10

/* defined the left motor control pins */
#define PIN_MOTOR_LEFT_UP 5
#define PIN_MOTOR_LEFT_DN 4
#define PIN_MOTOR_LEFT_SPEED 9

/* defined the LED pin */
#define PIN_LED 13

/* defined two arrays with a list of pins for each motor */
unsigned char RightMotor[3] = {PIN_MOTOR_RIGHT_UP, PIN_MOTOR_RIGHT_DN, PIN_MOTOR_RIGHT_SPEED};
unsigned char LeftMotor[3] = {PIN_MOTOR_LEFT_UP, PIN_MOTOR_LEFT_DN, PIN_MOTOR_LEFT_SPEED};

/* speed control of the motor
   motor - pointer to an array of pins
   v - motor speed can be set from -100 to 100 */
void Wheel(unsigned char *motor, int v) {
  if (v > 100) v = 100;
  if (v < -100) v = -100;

  if (v > 0) {
    digitalWrite(motor[0], HIGH);
    digitalWrite(motor[1], LOW);
    analogWrite(motor[2], v * 2.55);
  } else if (v < 0) {
    digitalWrite(motor[0], LOW);
    digitalWrite(motor[1], HIGH);
    analogWrite(motor[2], (-v) * 2.55);
  } else {
    digitalWrite(motor[0], LOW);
    digitalWrite(motor[1], LOW);
    analogWrite(motor[2], 0);
  }
}

void setup() {
  /* initialization pins */
  pinMode(PIN_MOTOR_RIGHT_UP, OUTPUT);
  pinMode(PIN_MOTOR_RIGHT_DN, OUTPUT);
  pinMode(PIN_MOTOR_LEFT_UP, OUTPUT);
  pinMode(PIN_MOTOR_LEFT_DN, OUTPUT);
  pinMode(PIN_LED, OUTPUT);

  /* initialization module RemoteXY */
  RemoteXY_Init();
}

void loop() {
  /* event handler module RemoteXY */
  RemoteXY_Handler();

  /* manage LED pin */
  digitalWrite(PIN_LED, (RemoteXY.switch_1 == 0) ? LOW : HIGH);

  /* manage the right motor */
  Wheel(RightMotor, RemoteXY.joystick_1_y - RemoteXY.joystick_1_x);

  /* manage the left motor */
  Wheel(LeftMotor, RemoteXY.joystick_1_y + RemoteXY.joystick_1_x);
}
Esquemático
Observação: O controle por sensor G (giroscópio/acelerômetro) do smartphone permite controlar o robô inclinando o telefone, proporcionando uma experiência de controle intuitiva e divertida. A biblioteca RemoteXY facilita muito a criação da interface móvel sem necessidade de programação Android/iOS nativa.
Processo de manufatura
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Construa Robô Raspberry Pi Controlado por Wi-Fi com Python – Guia Passo a Passo
- Construa um Decodificador DTMF Usando Apenas um Arduino – Sem CIs Externos
- Crie um Sistema Ambilight Impressionante para Monitor com Arduino
- SERENA: Sistema de Alarme Personalizado Arduino Mega 2560 com Touchscreen TFT LCD
- Construa um Voltímetro Inteligente com Arduino e Smartphone – Projeto DIY Fácil
- Veículo Remoto Controlado por Android com Raspberry Pi e Motor Shield
- Transforme um Carro RC Antigo em Veículo Controlado por Joystick com Arduino
- Construa um Robô Controlado por Voz com Arduino Nano
- MobBob: Construa Seu Próprio Robô Arduino, Controlado via Smartphone Android