



Construa um Alimentador Automático para Gatos Confiável – Projeto DIY para Cuidados sem Estresse
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Timer Mecânico de Tomada | 1 |
| Motor de Passo (Stepper) | 1 |
| Driver de Motor de Passo L9110S | 1 |
| Suporte Linear de Eixo SHF8 | 1 |
| Carregador USB de Parede | 1 |
| Arduino Pro Mini 328 - 5V/16MHz (SparkFun) | 1 |
| Adaptador USB Macho para DIP | 1 |
| Cabo de Extensão USB | 1 |
| Cantoneiras de Fixação | 1 |
Sobre o Projeto
Quando preciso me ausentar de casa por alguns dias, alimentar meu gato sempre foi um grande desafio. Tinha que pedir a amigos ou parentes para cuidar dele. Pesquisei soluções na internet e encontrei vários dispensadores de ração para pets, mas nenhum me agradava: eram caros, serviam apenas para ração seca (meu gato come principalmente comida úmida) e eram muito grandes para meu apartamento.
Decidi então construir um alimentador automático compacto, otimizado para comida úmida. O problema da comida úmida é que estraga rapidamente – após abrir a lata, tenho no máximo um dia para usá-la. Para economizar espaço, manter a qualidade do alimento e tornar o projeto o mais barato e simples possível, projetei uma máquina que fornece apenas uma refeição. Isso me dá dois dias de liberdade nas tarefas de alimentação.
Funcionamento
O funcionamento é simples: encho o recipiente (uma caixa de iogurte vazia) com a comida, fecho a tampa e conecto o cabo com o timer de tomada à rede 230VAC. Programo o timer para ligar o alimentador após 24 horas. Quando energizado, o recipiente é aberto por um motor de passo. Após um dia, a porta se abre e o gato pode comer. Quando retorno, retiro o recipiente, limpo eventuais restos, encho com comida fresca, fecho a tampa e o ciclo recomeça.

Todos os principais passos podem ser vistos neste vídeo: [link do vídeo]
Código
Código do Arduino para Alimentador Automático
O firmware foi carregado no Arduino Pro Mini usando a IDE do Arduino e um adaptador FTDI com cabo Mini-B USB. O código é simples: no setup(), o motor de passo gira; no loop principal, aguarda o botão ser pressionado para girar novamente.
// Alimentador automático para gatos por: J. Rundhall
// Código original do stepper por: R. Jordan Kreindler, outubro 2016

float RPM;
boolean isButtonpressed = false;
unsigned long timee;

// Atribuição de pinos
int buttonPIN = 6;
int aPin = 4;      // IN1: uma extremidade da bobina a
int bPin = 3;      // IN2: uma extremidade da bobina b
int aPrimePin = 5; // IN3: outra extremidade da bobina a
int bPrimePin = 2; // IN4: outra extremidade da bobina b

int one = aPin;
int two = bPin;
int three = aPrimePin;
int four = bPrimePin;

int degrees = 0;
int delay1 = 5;    // Atraso entre cada passo (ms)
int delay2 = 200;  // Atraso após cada volta completa (ms)
int count = 0;
int numberOfRotations = 1;

void setup() {
  Serial.begin(9600);
  pinMode(6, INPUT_PULLUP); // Botão
  pinMode(aPin, OUTPUT);
  pinMode(bPin, OUTPUT);
  pinMode(aPrimePin, OUTPUT);
  pinMode(bPrimePin, OUTPUT);
  Serial.println(" Horário");
  digitalWrite(aPin, LOW);
  digitalWrite(bPin, LOW);
  digitalWrite(aPrimePin, LOW);
  digitalWrite(bPrimePin, LOW);
  for(int ii=0; ii<20; ii++) doTurn();
}

void loop() {
  int sensorVal = digitalRead(6);
  // Pull-up inverte a lógica: HIGH = solto, LOW = pressionado
  if (sensorVal == LOW) {
    isButtonpressed = true;
  } else {
    if(isButtonpressed) {
      isButtonpressed = false;
      doTurn();
      digitalWrite(aPin, LOW);
      digitalWrite(bPin, LOW);
      digitalWrite(aPrimePin, LOW);
      digitalWrite(bPrimePin, LOW);
    }
  }
}

void doTurn() {
  // Método de meio-passo (8 passos por ciclo)
  // 1. aPin HIGH
  digitalWrite(aPin, HIGH); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); delay(delay1);
  // 2. aPin e bPin HIGH
  digitalWrite(aPin, HIGH); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); delay(delay1);
  // 3. bPin HIGH
  digitalWrite(aPin, LOW); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW); delay(delay1);
  // 4. bPin e aPrimePin HIGH
  digitalWrite(aPin, LOW); digitalWrite(bPin, HIGH); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, LOW); delay(delay1);
  // 5. aPrimePin HIGH
  digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, LOW); delay(delay1);
  // 6. aPrimePin e bPrimePin HIGH
  digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, HIGH); digitalWrite(bPrimePin, HIGH); delay(delay1);
  // 7. bPrimePin HIGH
  digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, HIGH); delay(delay1);
  // 8. bPrimePin e aPin HIGH
  digitalWrite(aPin, HIGH); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, HIGH); delay(delay1);

  count += 8;
  degrees = (360.0 * (count / 400.0));

  if ((numberOfRotations % 2) == 1) {
    Serial.println(" Horário");
    Serial.println(degrees);
  } else {
    Serial.println(" Anti-horário");
    degrees = 360 - degrees;
    Serial.print("-");
    Serial.println(degrees);
  }

  if (count == 160) { // Uma volta completa
    numberOfRotations++;
    timee = millis();
    RPM = timee / numberOfRotations;
    RPM = (60000.00 / RPM);
    if (numberOfRotations >= 10) {
      Serial.print("RPM:");
      Serial.println(round(RPM));
    }
    delay(delay2);
    count = 0;

    // Inverte direção a cada volta
    if ((numberOfRotations) % 2 == 0) {
      aPin = four; bPin = three; aPrimePin = two; bPrimePin = one;
    } else {
      aPin = one; bPin = two; aPrimePin = three; bPrimePin = four;
    }
    digitalWrite(aPin, LOW); digitalWrite(bPin, LOW); digitalWrite(aPrimePin, LOW); digitalWrite(bPrimePin, LOW);
  }
}
Esquemáticos
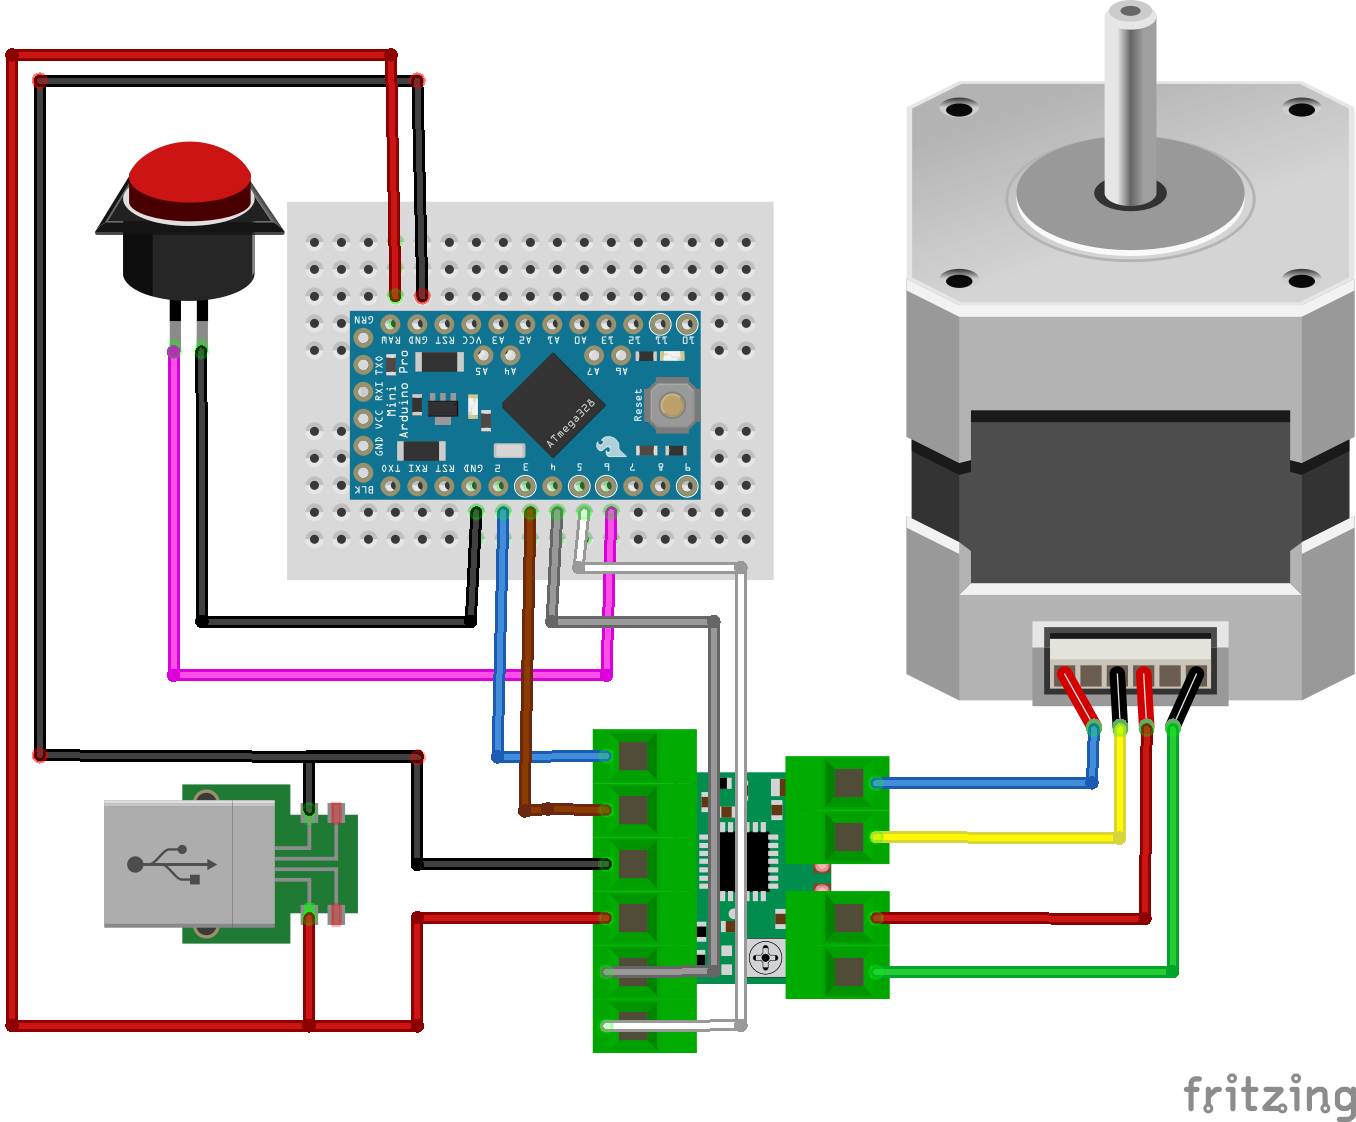
Primeiro, fiz a fiação da eletrônica. Usei o ferro de solda apenas duas vezes para conectar os cabos de alimentação ao PCB do adaptador USB. Antes de conectar à rede 230V, recomendo usar uma fonte de bancada com controle e medição de corrente – se a fiação estiver errada, isso evita danos ao adaptador ou outros componentes. O consumo total deve ser inferior a 1 Ampere a 5 Volts.
Em seguida, montei as cantoneiras, modifiquei a caixa e a fixei à estrutura da máquina.
Processo de manufatura
- Termocâmera DIY: De Ideia de Sala de Aula a Produto Global
- Guia Completo de Alimentadores Automáticos de Barras: Características, Benefícios e Boas Práticas
- Máquinas de Prensa Automáticas: Função, Benefícios e Aplicações
- Entendendo Alimentadores de Prensa: Mecanismo, Função e Aplicações Industriais
- Entendendo Prensas de Potência Automáticas: Características, Benefícios e Aplicações
- Alimentadores de Barras Pneumáticos: Solução Custo-Efetiva para Automação de Tornos CNC
- Dobradores de Tubos Automáticos: Funções, Benefícios e Aplicações
- Entendendo Mesas Rotativas Automáticas: Precisão e Eficiência na Metalurgia
- Guia Abrangente de Sistemas de Transmissão Automática
- Sistemas de Lubrificação Automática: Como Funcionam e Por Que São Importantes