



Earth Analyzer: Kit Avançado de Sensores IoT para Monitoramento Ambiental
Componentes e Materiais
| Módulo WiFi Bolt IoT Bolt | × | 1 |
| Arduino UNO | × | 1 |
| Arduino Nano R3 | × | 1 |
| nRF24L01 | × | 2 |
| Motor DC 12V | × | 2 |
| Gerenciador Solar DFRobot para Bateria Chumbo-Ácido 12V | × | 1 |
| Driver Dual H-Bridge SparkFun L298 | × | 1 |
| Fios Jumper (genéricos) | × | 1 |
| LM35 | × | 1 |
| Sensor Capacitivo de Umidade do Solo DFRobot Gravity - Resistente à Corrosão | × | 1 |
| Micro-servo SG90 | × | 1 |
| Joystick 10k ohm | × | 1 |
Ferramentas e Máquinas Necessárias
- Ferro de Solda (genérico)
- Fio de Solda, Livre de Chumbo
- Fluxo de Solda
- Multiferramenta, Chave de Fenda
Aplicativos e Serviços Online
- Arduino IDE
- Bolt IoT Bolt Cloud
- Integromat
- Twilio SMS Messaging API
- Mailgun
- Bolt IoT Android App
- Bolt IoT iOS App
Sobre o Projeto
OLÁ, OI TODOS
Este projeto é principalmente sobre o rover para terra que pode ajudar agricultores. Este projeto contém principalmente três módulos.
MÓDULO 1: Conexões de Hardware
Conexões de hardware para a configuração completa, agora considere os motores DC.
Isso requer dois motores DC e um driver de motor. O driver de motor contém:
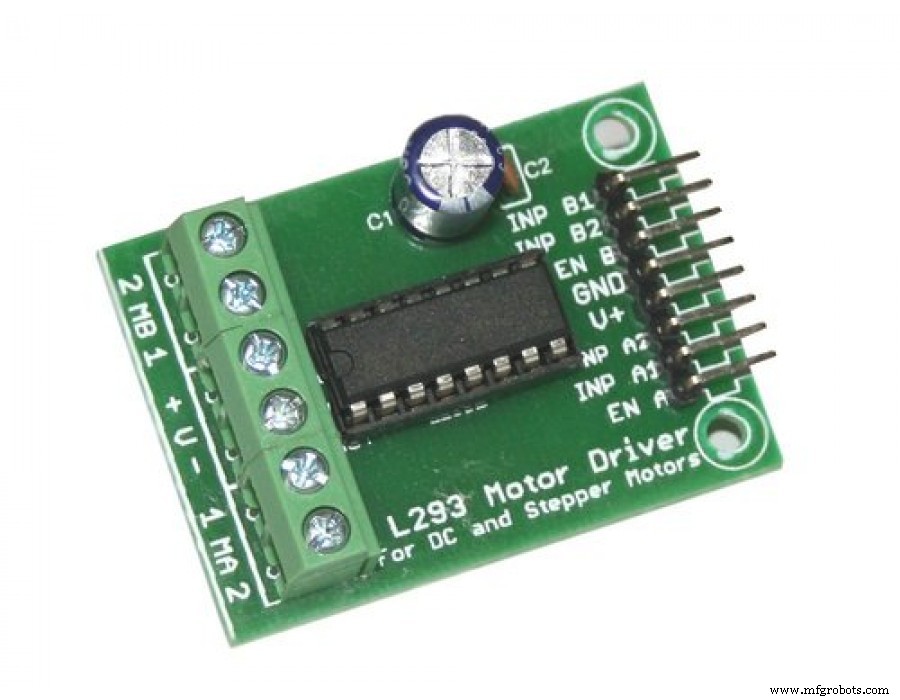
Aqui você deve conectar V+, EN1, EN2 a um único ponto na protoboard e os quatro fios do motor aos quatro pinos de entrada nos pinos 1, 2. Agora, os pinos de saída do driver de motor são conectados ao Arduino e a bateria deve ser conectada conforme diagrama a seguir.
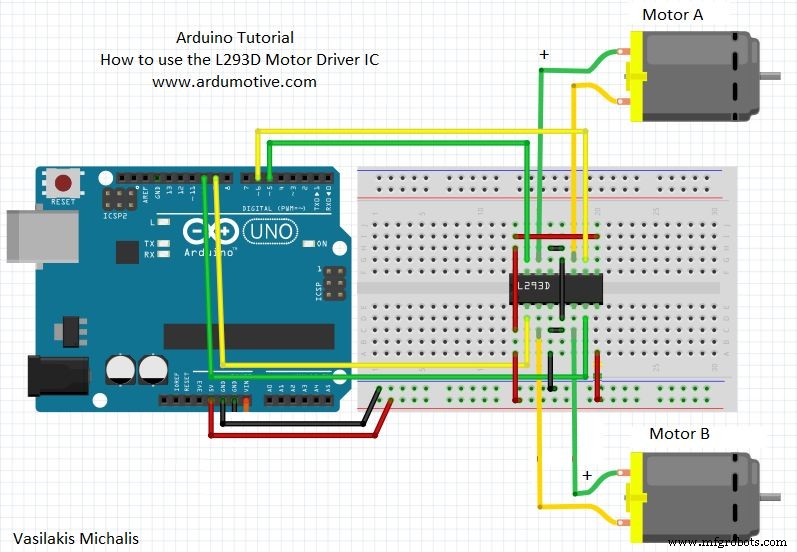
Agora, devemos conectá-los ao Bolt. Os mesmos quatro pinos devem ser conectados aos pinos digitais do Bolt (0, 1, 2, 3).
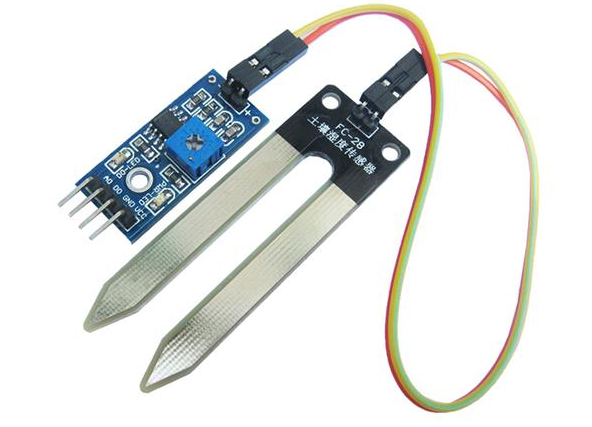
Agora, o sensor de solo deve ser conectado ao Bolt, colocando o pino digital no Bolt (pino digital 4). Finalmente, é hora de conectar o sensor de temperatura ao pino analógico do Bolt (A0).
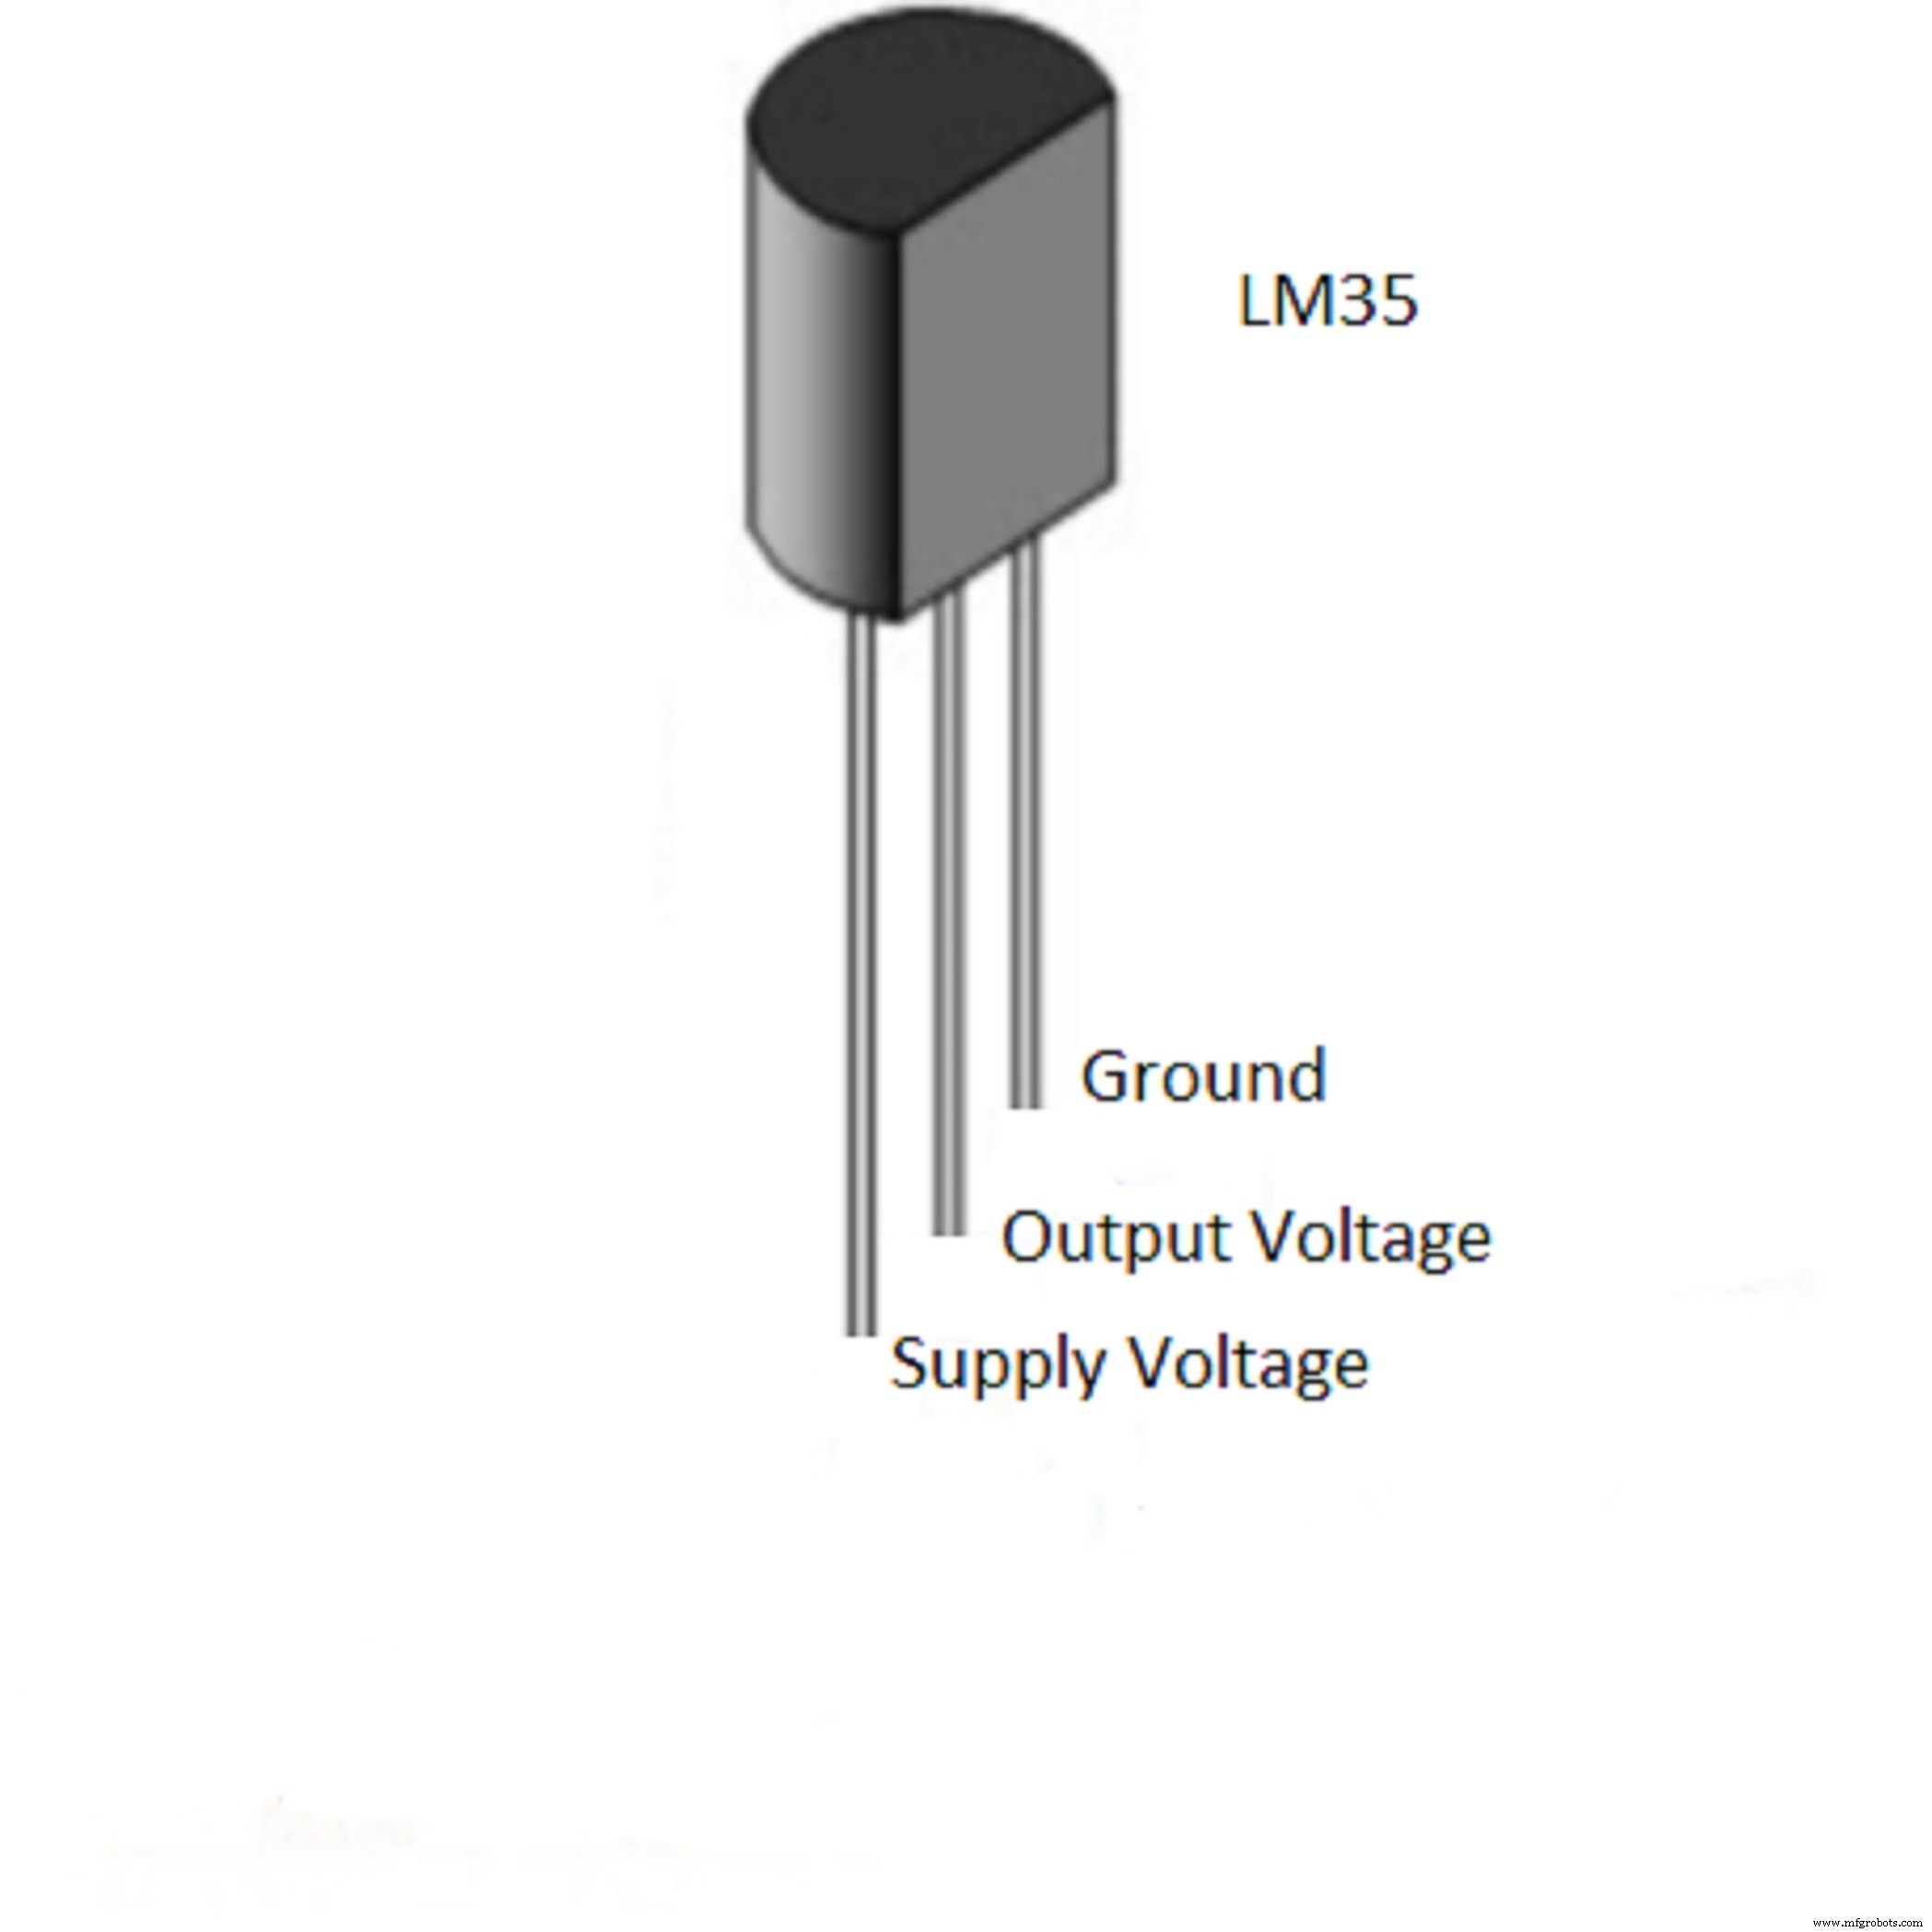
Agora, todos os terra e V+ (sensor de temperatura, sensor de umidade), EN1, EN2 ao 5V do Arduino e finalmente todos estes pinos devem ser alimentados com as baterias de tensão necessárias.
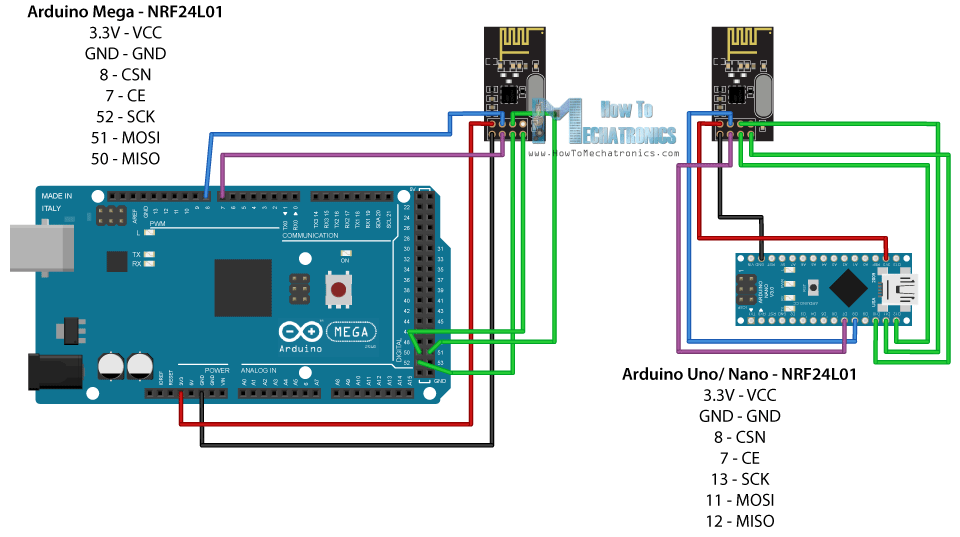
MÓDULO 2: Conexões NRF
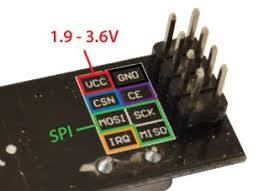
CONEXÕES NRF:
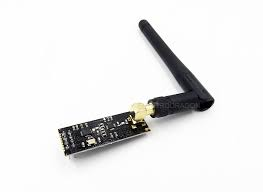
O diagrama acima é chamado de módulo NRF, usado para comunicação por rádio. O diagrama acima também deve ser incluído em nosso circuito para controlar o carro em áreas próximas.
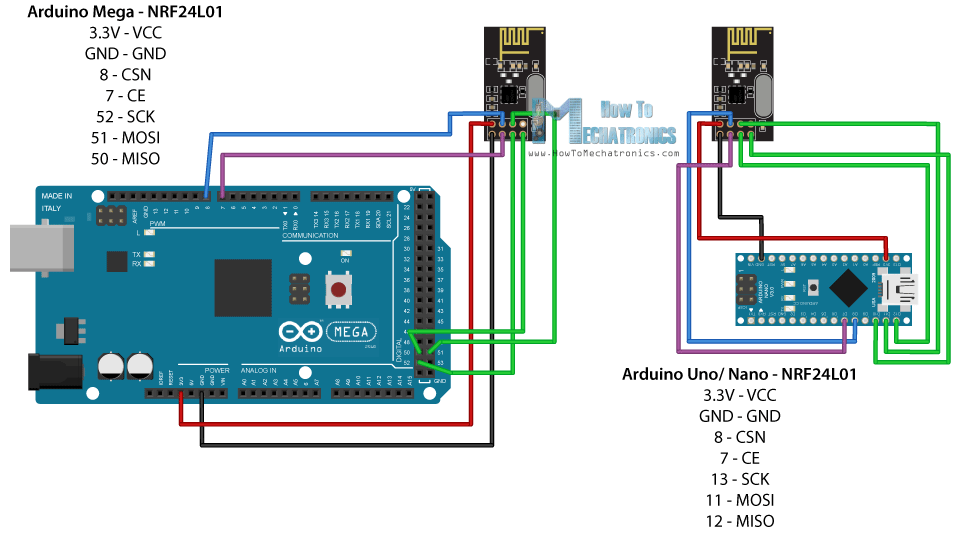
CONEXÃO FINAL DO NRF COM O ARDUINO
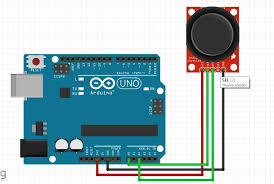
AGORA É HORA DE CONECTAR JOYSTICKS:
Dois joysticks são usados:
- Para controlar a direção do carro.
- Para controlar o servo.
MÓDULO 3: Codificação Final
1) CODIFICAÇÃO ARDUINO:
Transmissor:
#include <SPI.h>
#include <nRF24L01.h>
#include <printf.h>
#include <RF24.h>
#include <RF24_config.h>

RF24 radio(7, 8); // CSN, CE
const byte address[6] = "00001";

int x_key = A1;
int y_key = A0;
int p_key = A3;
int q_key = A2;
int x_pos;
int y_pos;
int p_pos;
int q_pos;

void setup() {
  radio.begin();
  radio.openWritingPipe(address);
  radio.setPALevel(RF24_PA_MIN);
  radio.setChannel(87);
  radio.setDataRate(RF24_250KBPS);
  radio.stopListening();
  Serial.begin(9600);
  pinMode(x_key, INPUT);
  pinMode(y_key, INPUT);
  pinMode(p_key, INPUT);
  pinMode(q_key, INPUT);
}
int pos;
void loop() {
  x_pos = analogRead(x_key);
  y_pos = analogRead(y_key);
  p_pos = analogRead(p_key);
  q_pos = analogRead(q_key);
  Serial.println(x_pos);
  Serial.println(y_pos);
  Serial.println(p_pos);
  Serial.println(q_pos);
  if (p_pos>400 && p_pos<600 && q_pos>400 && q_pos<600) {
    if(x_pos>400 && x_pos<600 && y_pos>400 && y_pos<600) {
      pos=100;
      radio.write(&pos, sizeof(pos));
    }
    if(x_pos>400 && x_pos<600 && y_pos<400) {
      pos=200;
      radio.write(&pos, sizeof(pos));
    }
    if(x_pos>400 && x_pos<600 && y_pos>600) {
      pos=300;
      radio.write(&pos, sizeof(pos));
    }
    if(y_pos>400 && y_pos<600 && x_pos<400) {
      pos=400;
      radio.write(&pos, sizeof(pos));
    }
    if(y_pos>400 && y_pos<600 && x_pos>600) {
      pos=500;
      radio.write(&pos, sizeof(pos));
    }
    Serial.println(pos);
    delay(100);
  }
  else if(p_pos<400 || p_pos>600) {
    if(p_pos<400) {
      pos=600;
      radio.write(&pos, sizeof(pos));
    }
    if(p_pos>600) {
      pos=700;
      radio.write(&pos, sizeof(pos));
    }
    delay(100);
  }
}
Receptor:
#include <SPI.h>
#include <nRF24L01.h>
#include <printf.h>
#include <RF24.h>
#include <RF24_config.h>
#include <Servo.h>
Servo servo;

RF24 radio(7, 8); // CSN, CE
const byte address[6] = "00001";
int servo_pin = 9;
int sensor_pin=A0;
int output_value;

void setup() {
  Serial.begin(9600);
  radio.begin();
  servo.attach(servo_pin);
  radio.openReadingPipe(0, address);
  radio.setPALevel(RF24_PA_MIN);
  radio.setChannel(87);
  radio.setDataRate(RF24_250KBPS);
  radio.startListening();
}
int pos;
void loop() {
  if (radio.available()) {
    radio.read(&pos, sizeof(pos));
    Serial.println(pos);
    if(pos==100) {
      digitalWrite(6,LOW);
      digitalWrite(5,LOW);
      digitalWrite(4,LOW);
      digitalWrite(3,LOW);
    }
    else if (pos==200) {
      digitalWrite(6,HIGH);
      digitalWrite(5,LOW);
      digitalWrite(4,HIGH);
      digitalWrite(3,LOW);
      delay(10);
    }
    else if (pos==300) {
      digitalWrite(6,LOW);
      digitalWrite(5,HIGH);
      digitalWrite(4,LOW);
      digitalWrite(3,HIGH);
      delay(10);
    }
    else if (pos==400) {
      digitalWrite(6,LOW);
      digitalWrite(5,HIGH);
      digitalWrite(4,HIGH);
      digitalWrite(3,LOW);
      delay(10);
    }
    else if (pos==500) {
      digitalWrite(6,HIGH);
      digitalWrite(5,LOW);
      digitalWrite(4,LOW);
      digitalWrite(3,HIGH);
      delay(10);
    }
    else if (pos==600) {
      servo.write(90);
      delay(10);
    }
    else if (pos==700) {
      servo.write(180);
      delay(10);
    }
  }
  else {
    Serial.println("connection lost");
  }
}
Agora para receber mensagem Telegram: (código do servidor)
Faça login em um dos servidores como repl.it e faça upload dos códigos
main.py:
import requests
import json
import time
from boltiot import Bolt
import conf
mybolt = Bolt(conf.bolt_api_key, conf.device_id)
def get_sensor_value_from_pin(pin):
  try:
    response = mybolt.digitalRead(pin)
    data = json.loads(response)
    if data["success"] != 1:
      print("Request not successful")
      print("This is the response->", data)
      return -999
    sensor_value = int(data["value"])
    return sensor_value
  except Exception as e:
    print("Something went wrong when returning the sensor value")
    print(e)
    return -999
def send_telegram_message(message):
  """Sends message via Telegram"""
  url = "https://api.telegram.org/" + conf.telegram_bot_id + "/sendMessage"
  data = {
    "chat_id": conf.telegram_chat_id,
    "text": message
  }
  try:
    response = requests.request("GET", url, params=data)
    print("This is the Telegram response")
    print(response.text)
    telegram_data = json.loads(response.text)
    return telegram_data["ok"]
  except Exception as e:
    print("An error occurred in sending the alert message via Telegram")
    print(e)
    return False
while True:
  # Step 1
  sensor_value = get_sensor_value_from_pin("4")
  print("The current sensor value is:", sensor_value)
  # Step 2
  if sensor_value == -999:
    print("Request was unsuccessful. Skipping.")
    time.sleep(10)
    continue
  # Step 3
  if sensor_value >= conf.threshold:
    print("The current temperature value is")
    message = "The moisture value is just greater than threshold "
    telegram_status = send_telegram_message(message)
    print("This is the Telegram status:", telegram_status)
  # Step 4
  time.sleep(100)
conf.py:
"""Configurações para telegram_alert.py"""
bolt_api_key = "XXXX" # Sua Bolt Cloud API Key
device_id = "XXXX" # Device ID similar a BOLTXXXX
telegram_chat_id = "@XXXX" # Channel ID do canal Telegram criado
telegram_bot_id = "botXXXX" # Bot ID do Bot Telegram criado
threshold = 0 # Limite além do qual o alerta deve ser enviado
Insira seus valores de bot e api
Mensagens de Alerta usando Telegram
O que é Telegram?
Telegram é um app de mensagens similar ao WhatsApp. Você pode enviar e receber mensagens junto com arquivos. É GRATUITO. Você pode acessar via Android/iOS/Windows phone e também PC ou Mac.
Algumas Terminologias do Telegram
O que é um Canal Telegram?
Um canal é para o Telegram o que Grupos são para o WhatsApp. Canais são ferramentas para transmitir mensagens para grandes audiências. Podem ter número ilimitado de assinantes, podem ser públicos com URL permanente e cada post em um canal tem seu próprio contador de visualizações.
O que é um Bot?
Bots são aplicações de terceiros que rodam dentro do Telegram. Usuários podem interagir com bots enviando mensagens, comandos e requisições.
Usaremos Bots para enviar alertas no nosso canal.
O que aprenderemos neste projeto?
Neste projeto, você será capaz de enviar alertas via Telegram para seu telefone quando o valor do sensor exceder seu limite definido.
O que preciso para este projeto?
- Um telefone Android/iOS/Windows com conectividade Internet.
- Uma conta Telegram. Você precisará de um número móvel para isso.
- Acesso ao seu Ubuntu OS via puTTY ou Máquina Virtual.
Configurar Telegram
Passos para cadastrar/entrar no Telegram
- Vá à Play Store ou App Store no seu telefone e procure por Telegram.
- Baixe e instale a versão mais recente do app Telegram.
- Cadastre-se para uma nova conta ou entre no Telegram fornecendo seu número móvel.
- O Telegram ligará para você OU enviará SMS para verificar seu número móvel.
- Obtenha sua conta verificada e aprove permissões se necessário.
- Você estará logado no Telegram e verá uma tela similar à abaixo.
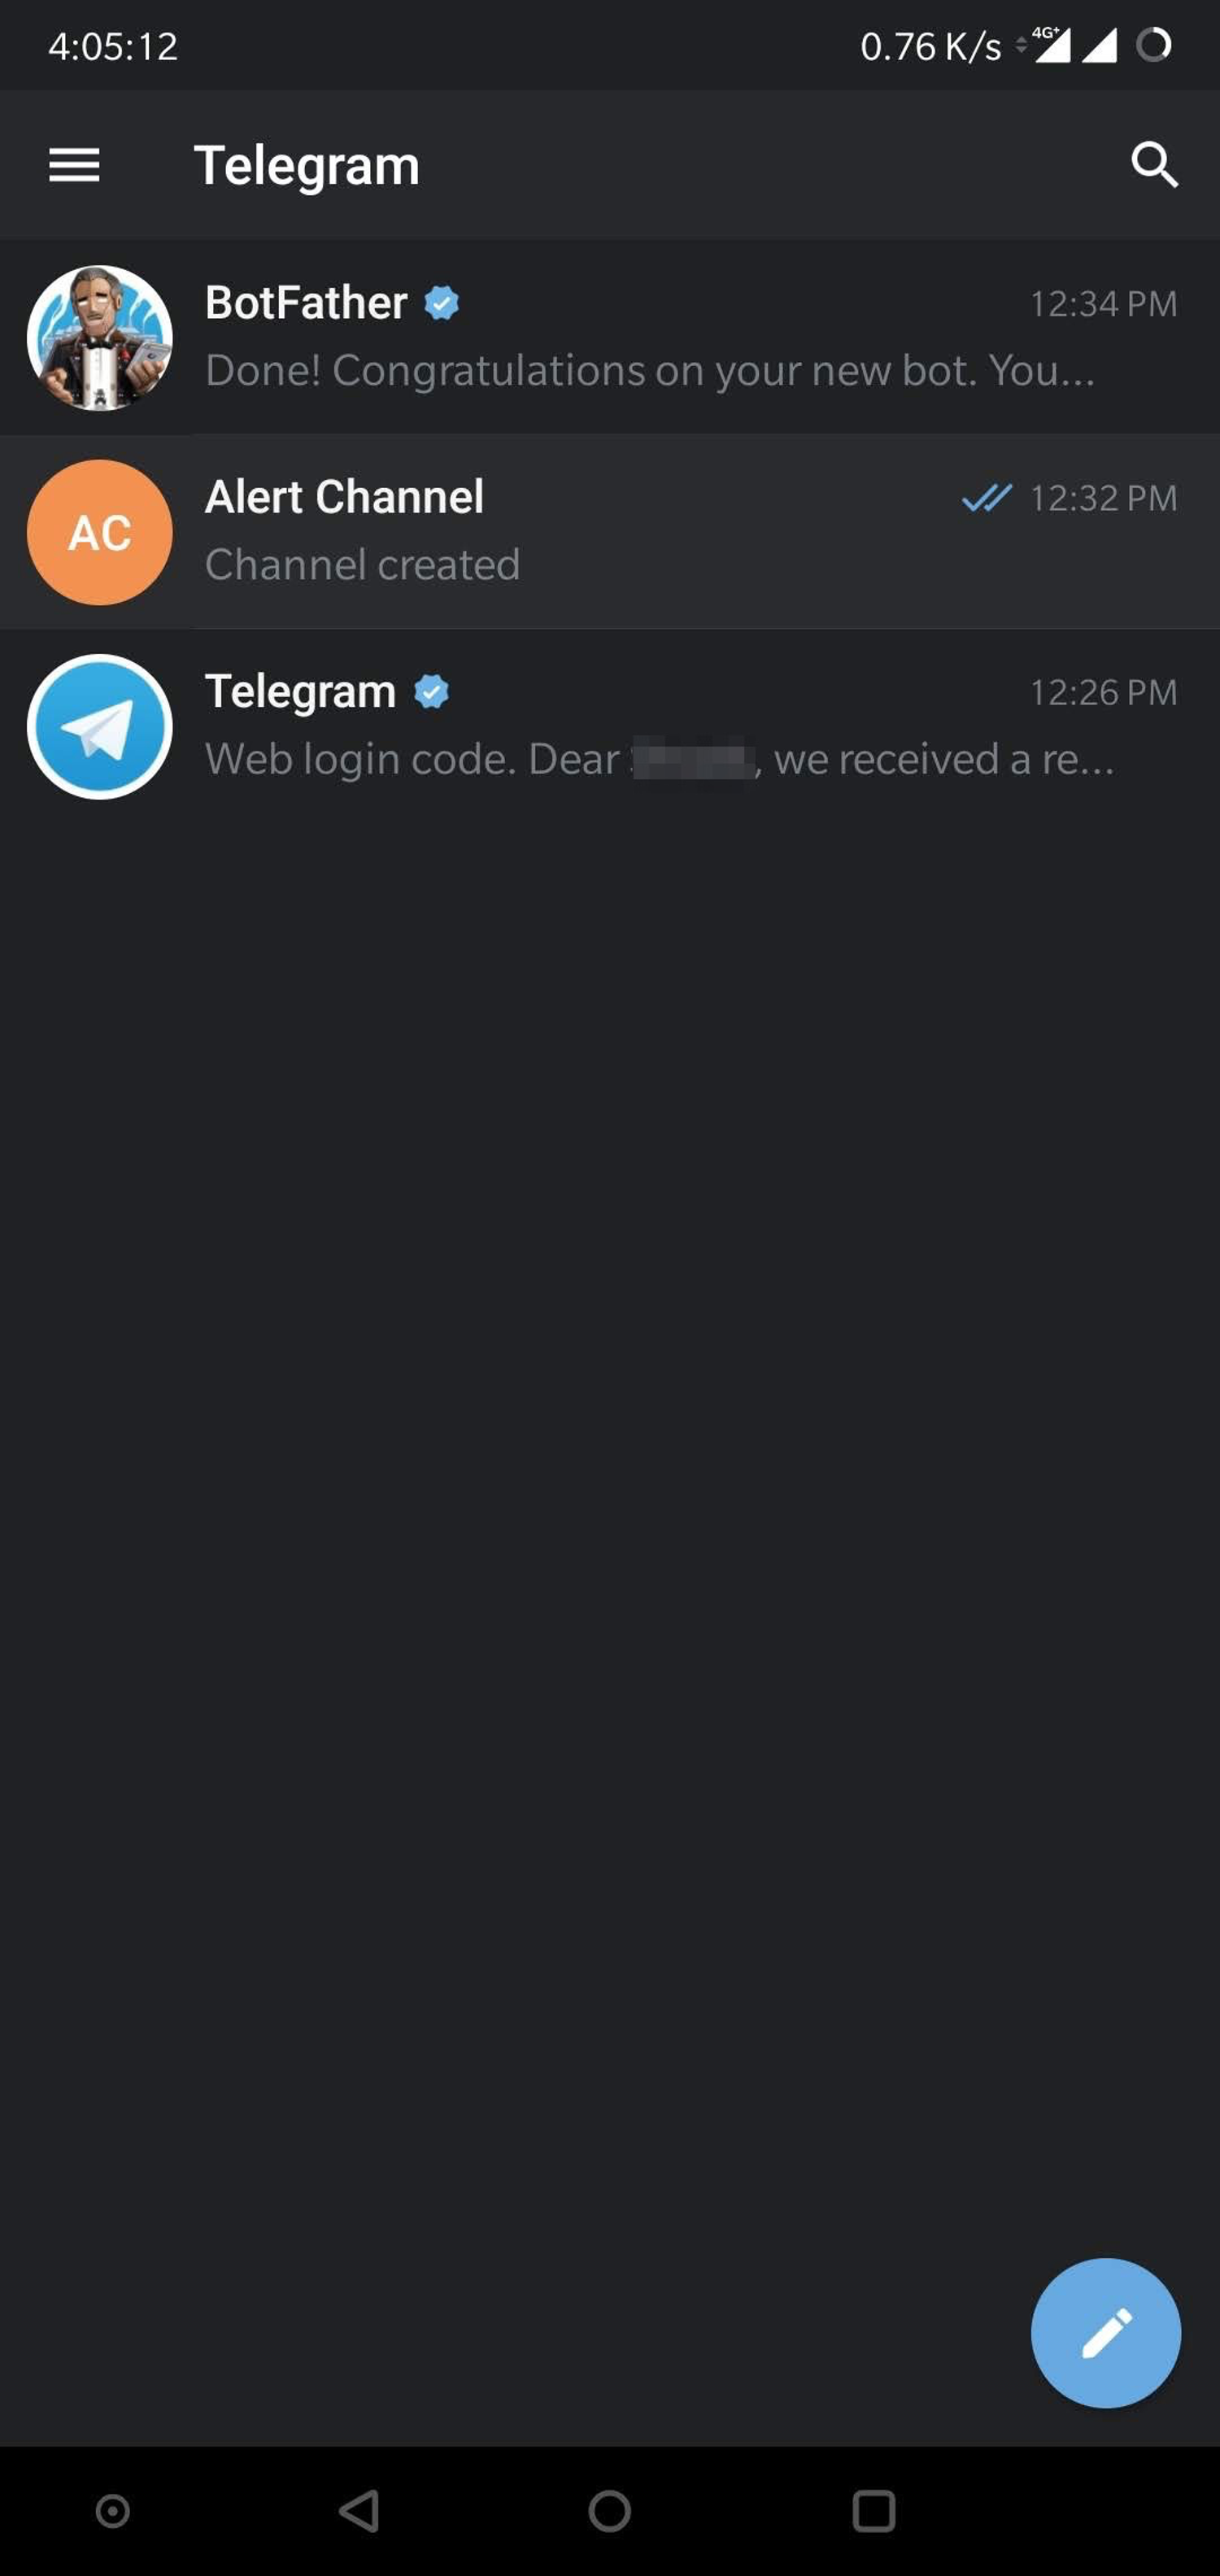
Você instalou com sucesso o Telegram e configurou sua conta. Nas próximas lições, aprenderemos mais sobre Canais e Bots.
Criando um Canal
O que é um Canal Telegram?
Um canal é para o Telegram o que Grupos são para o WhatsApp. Canais são ferramentas para transmitir mensagens para grandes audiências. Podem ter número ilimitado de assinantes, podem ser públicos com URL permanente e cada post em um canal tem seu próprio contador de visualizações.
Passos para criar um canal
- Vá à tela inicial do app Telegram.
- Deslize da esquerda para revelar o menu.
- Clique em "Novo Canal".
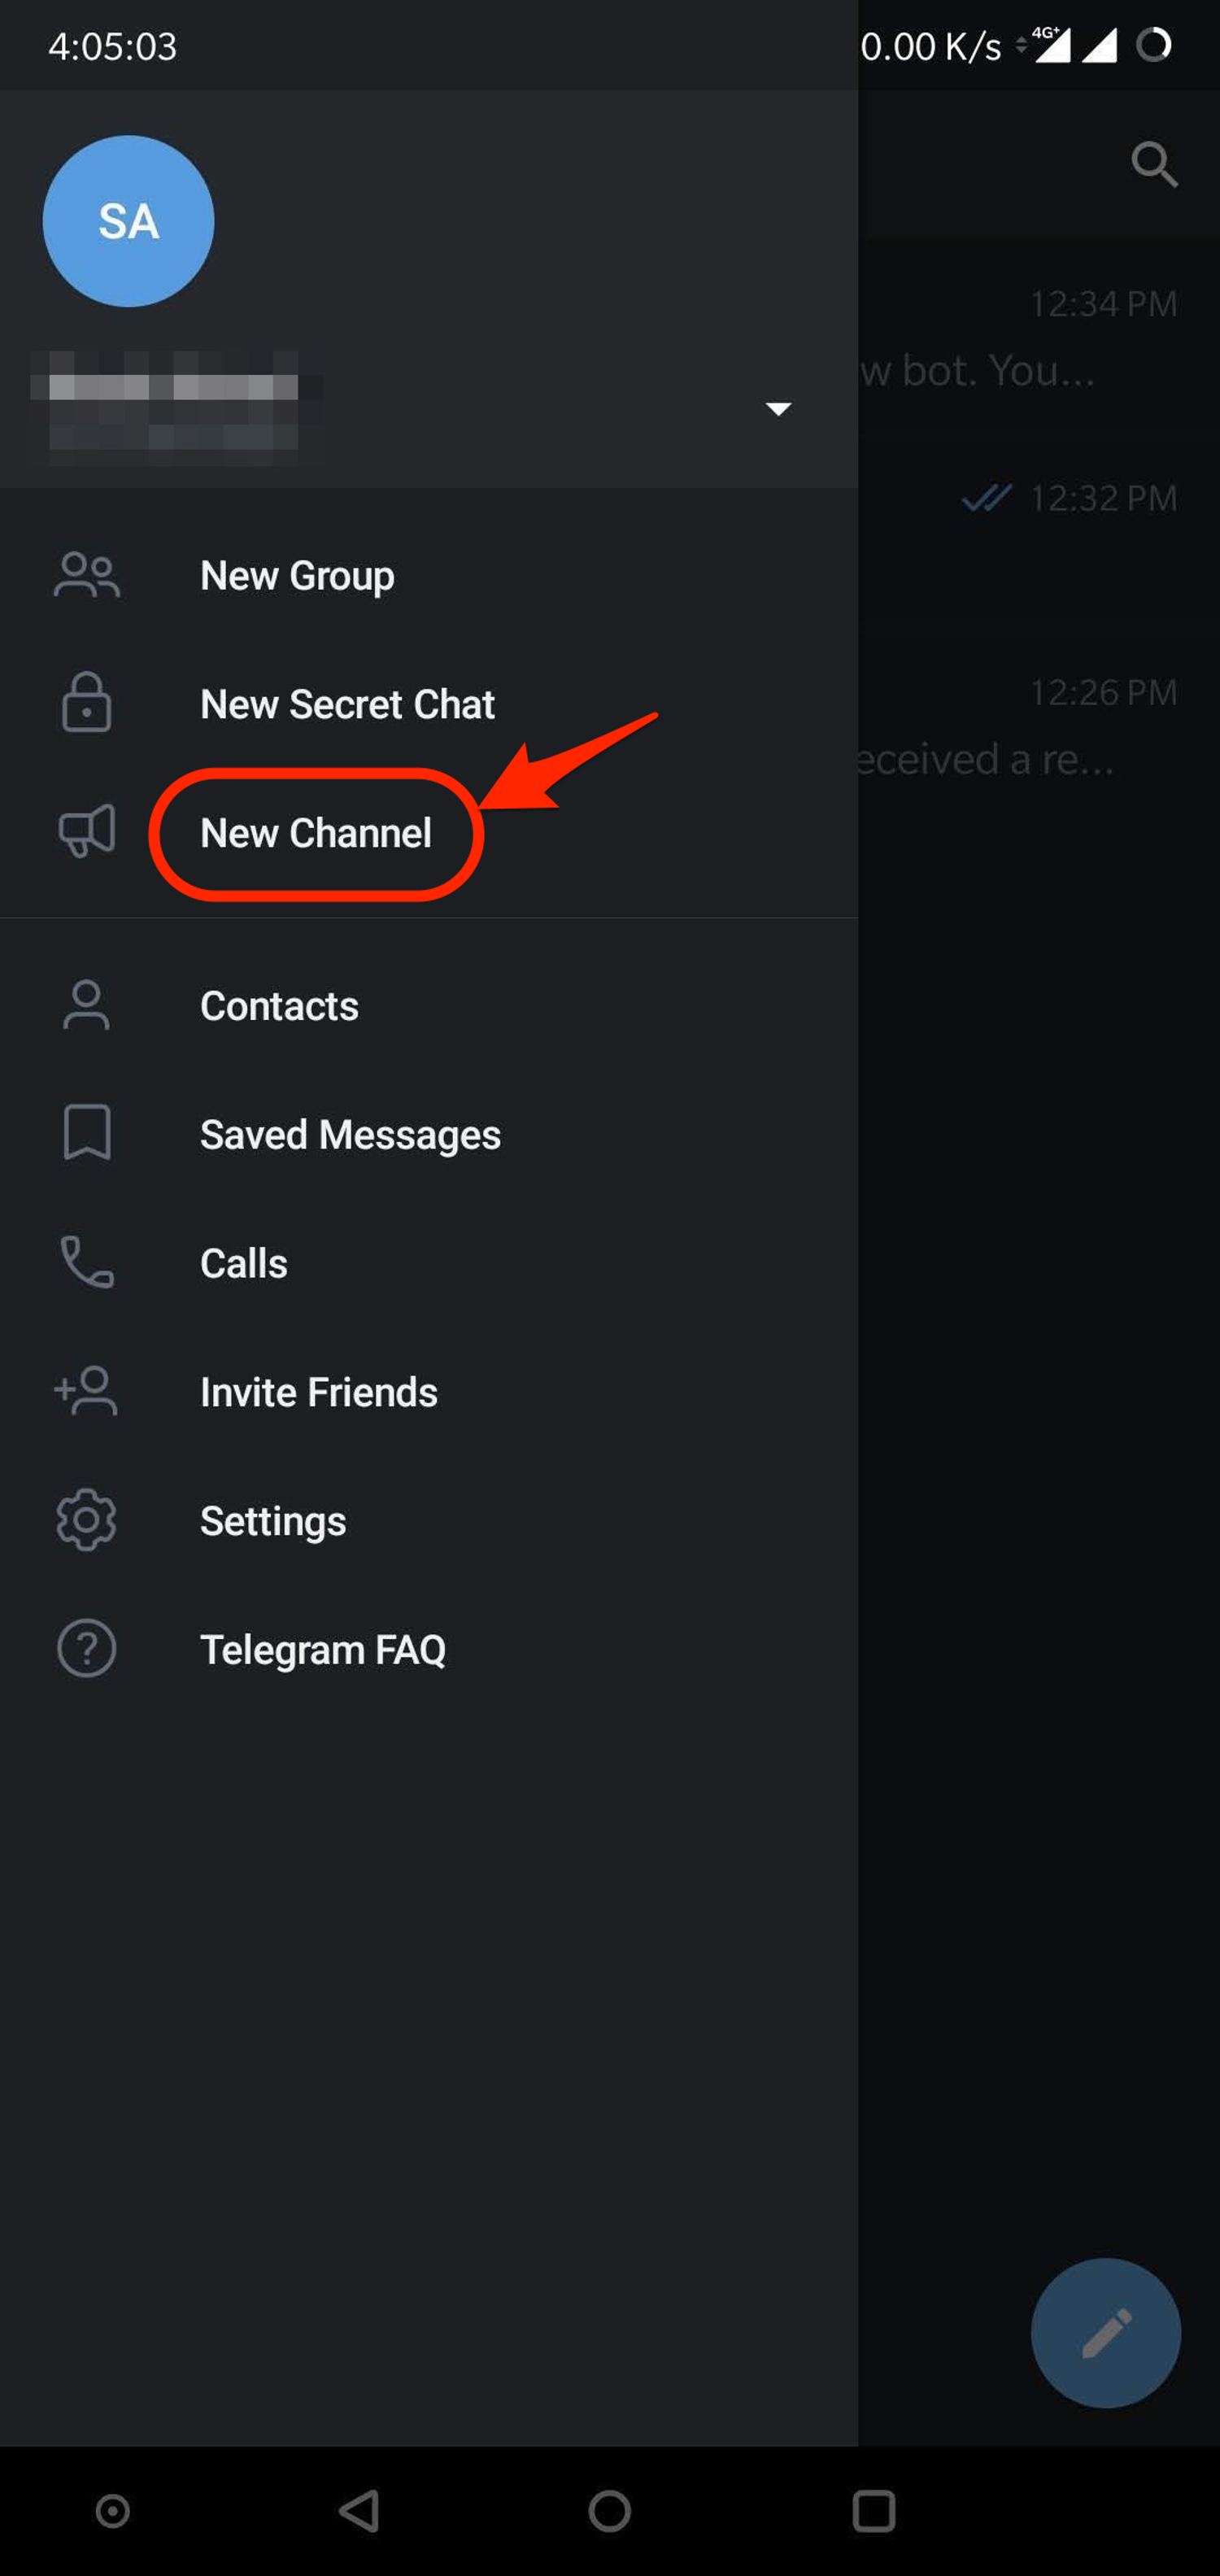
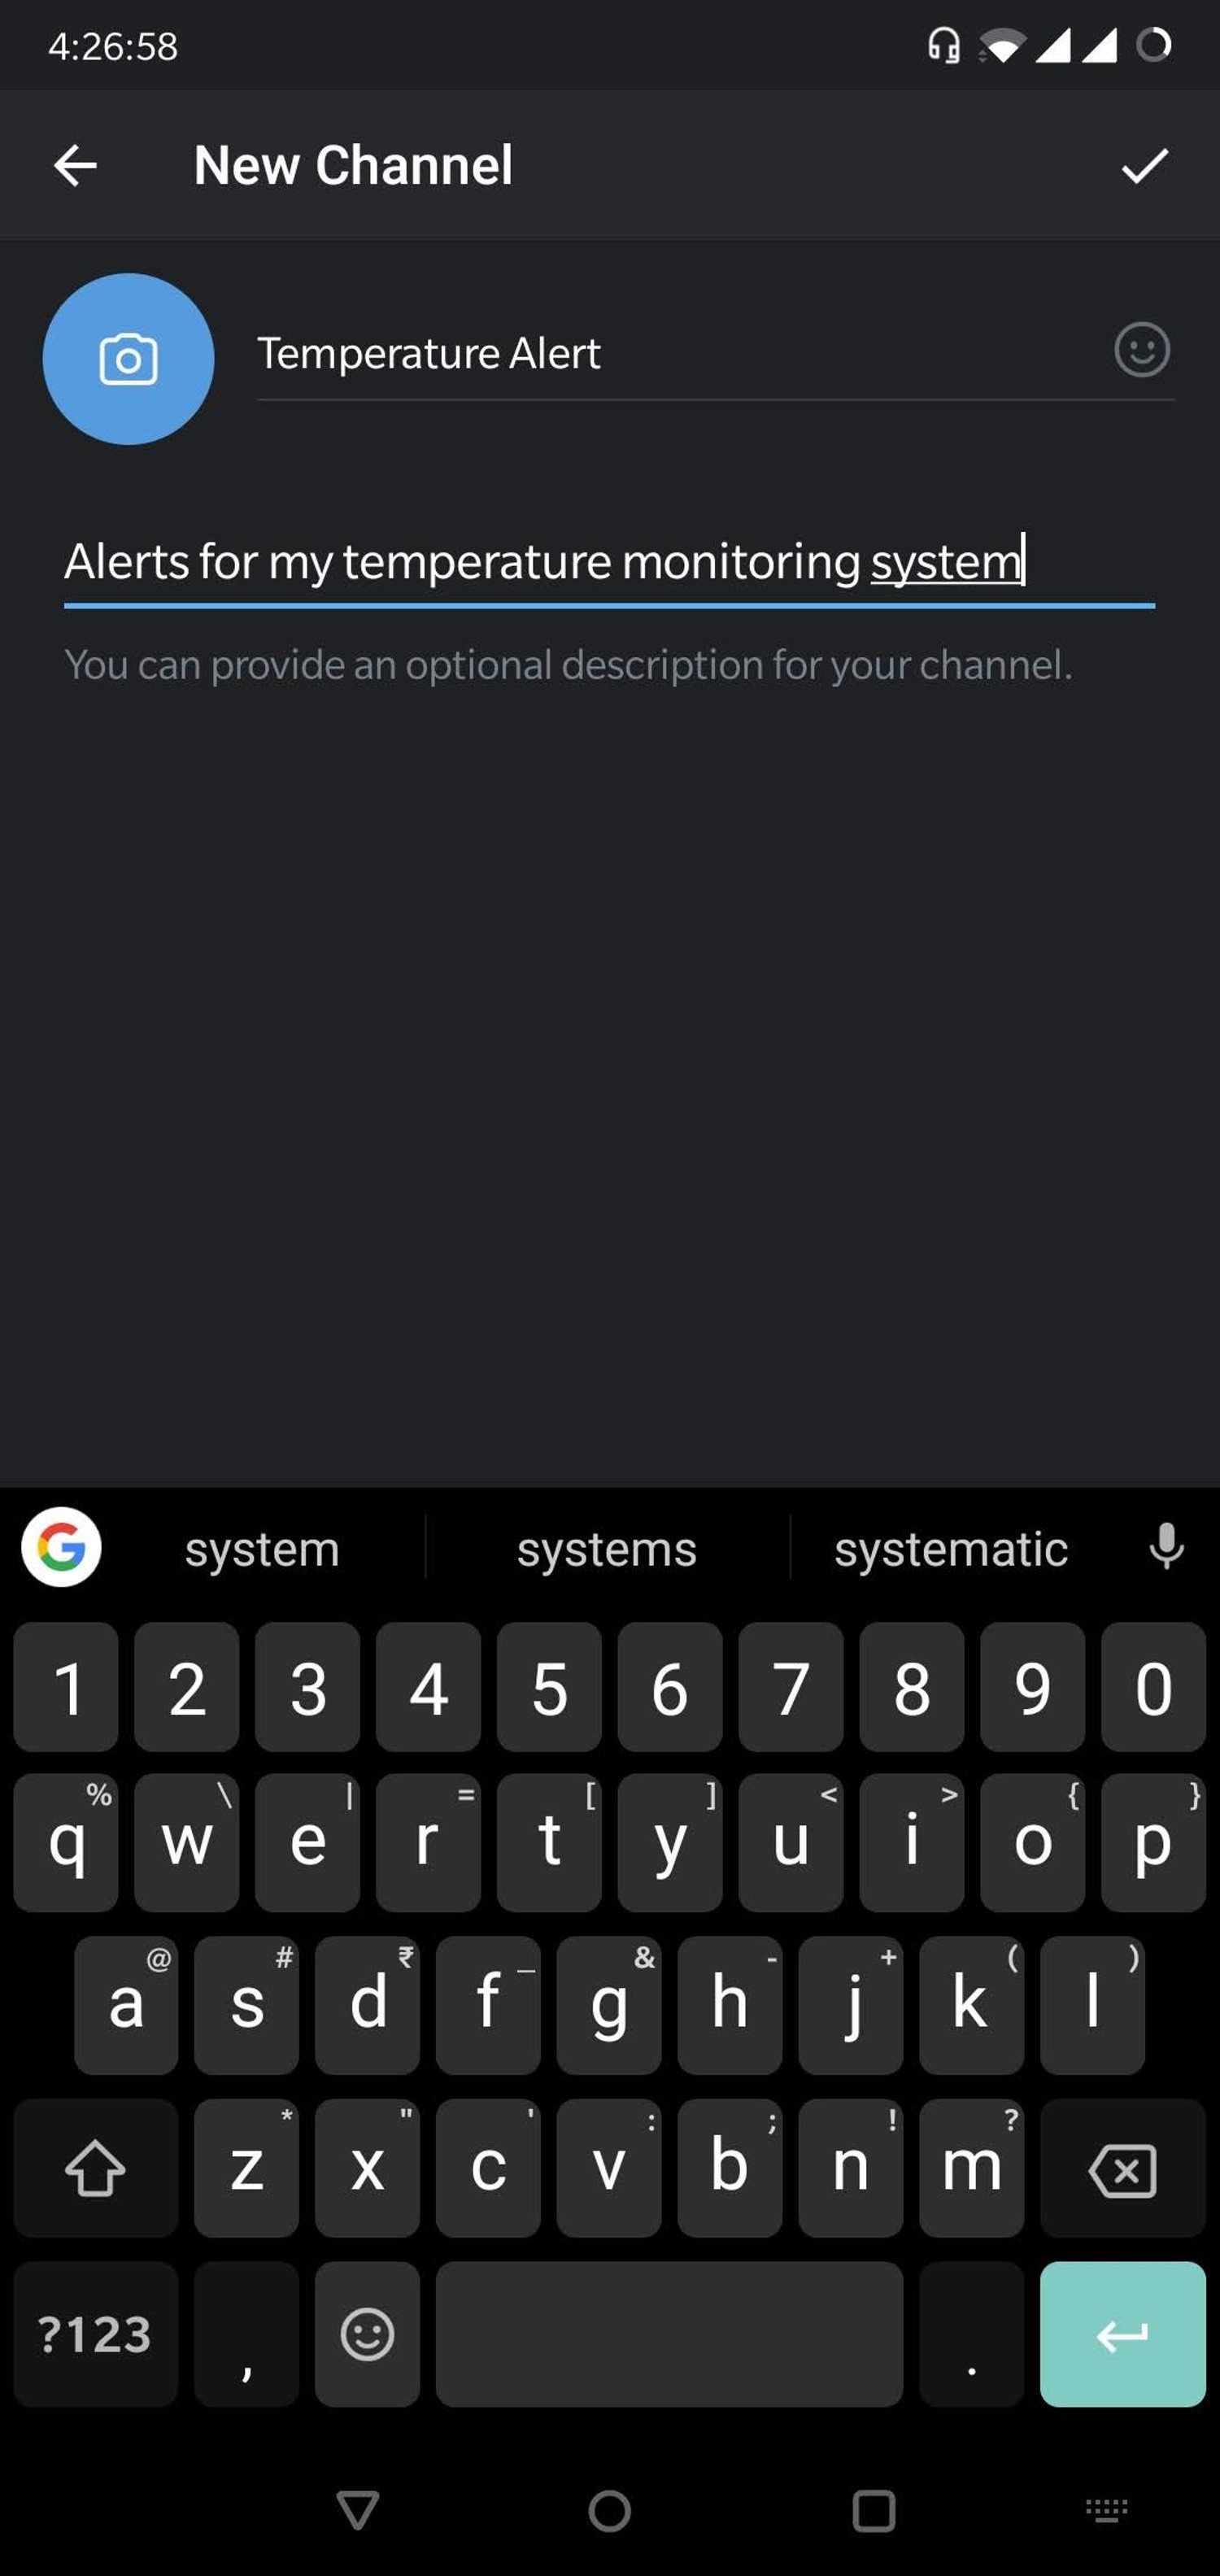
- Pedirá um Nome e Descrição para seu canal. Dê um nome e descrição adequados. Adicionar foto é opcional.
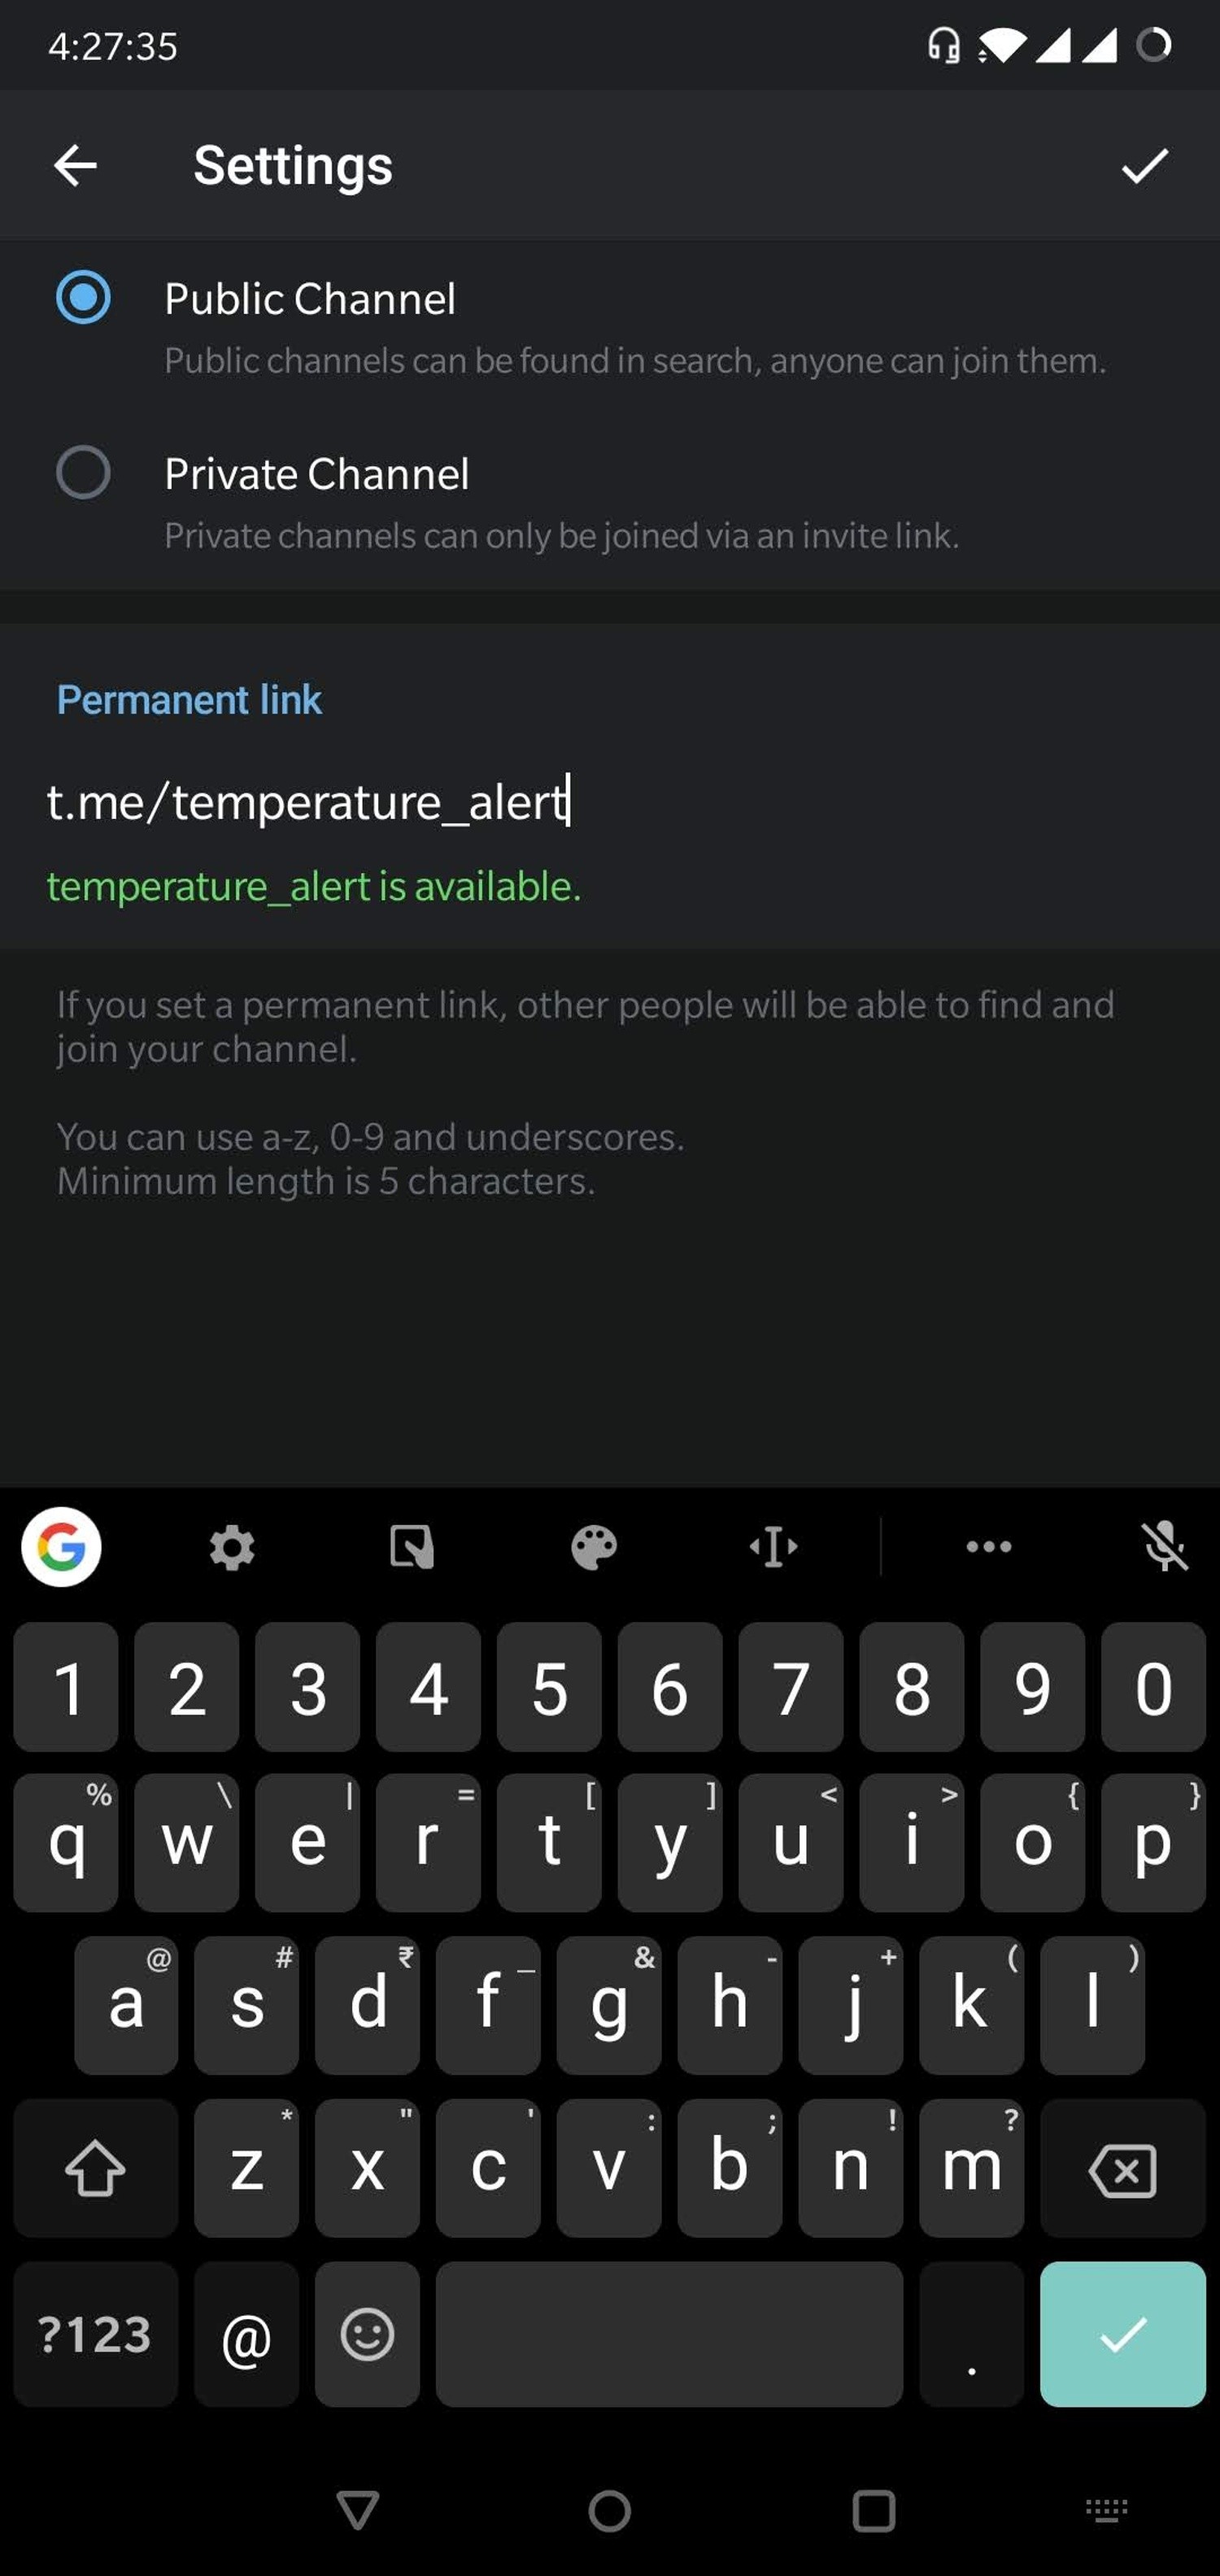
- Na próxima tela, defina o canal como Público.
- Na mesma tela, pedirá para inserir um link permanente para seu canal. Você pode usar letras minúsculas e números 0-9 para criar o link do canal.
- Observe que o nome do link do canal é global e você só poderá criar um link de canal se o nome do link estiver disponível. O nome do link do canal é algo similar a um endereço de email, ou seja, apenas um ID de email único pode existir por vez.
- Você pode manter o nome do link do canal como temperature_alert_ seguido do seu email. Exemplo, se meu email é developer@boltiot.com, posso manter o nome do link como temperature_alert_developer_boltiot_com (removi @ e . pois não eram permitidos e substituí por underscore _). Esta é apenas uma sugestão. Você pode manter o nome do link do canal como quiser, desde que seja válido.
- Guarde este nome de link permanente do canal. Será necessário depois para enviar mensagens a este canal. Por exemplo, o nome do link do canal na captura abaixo é "temperature_alert".
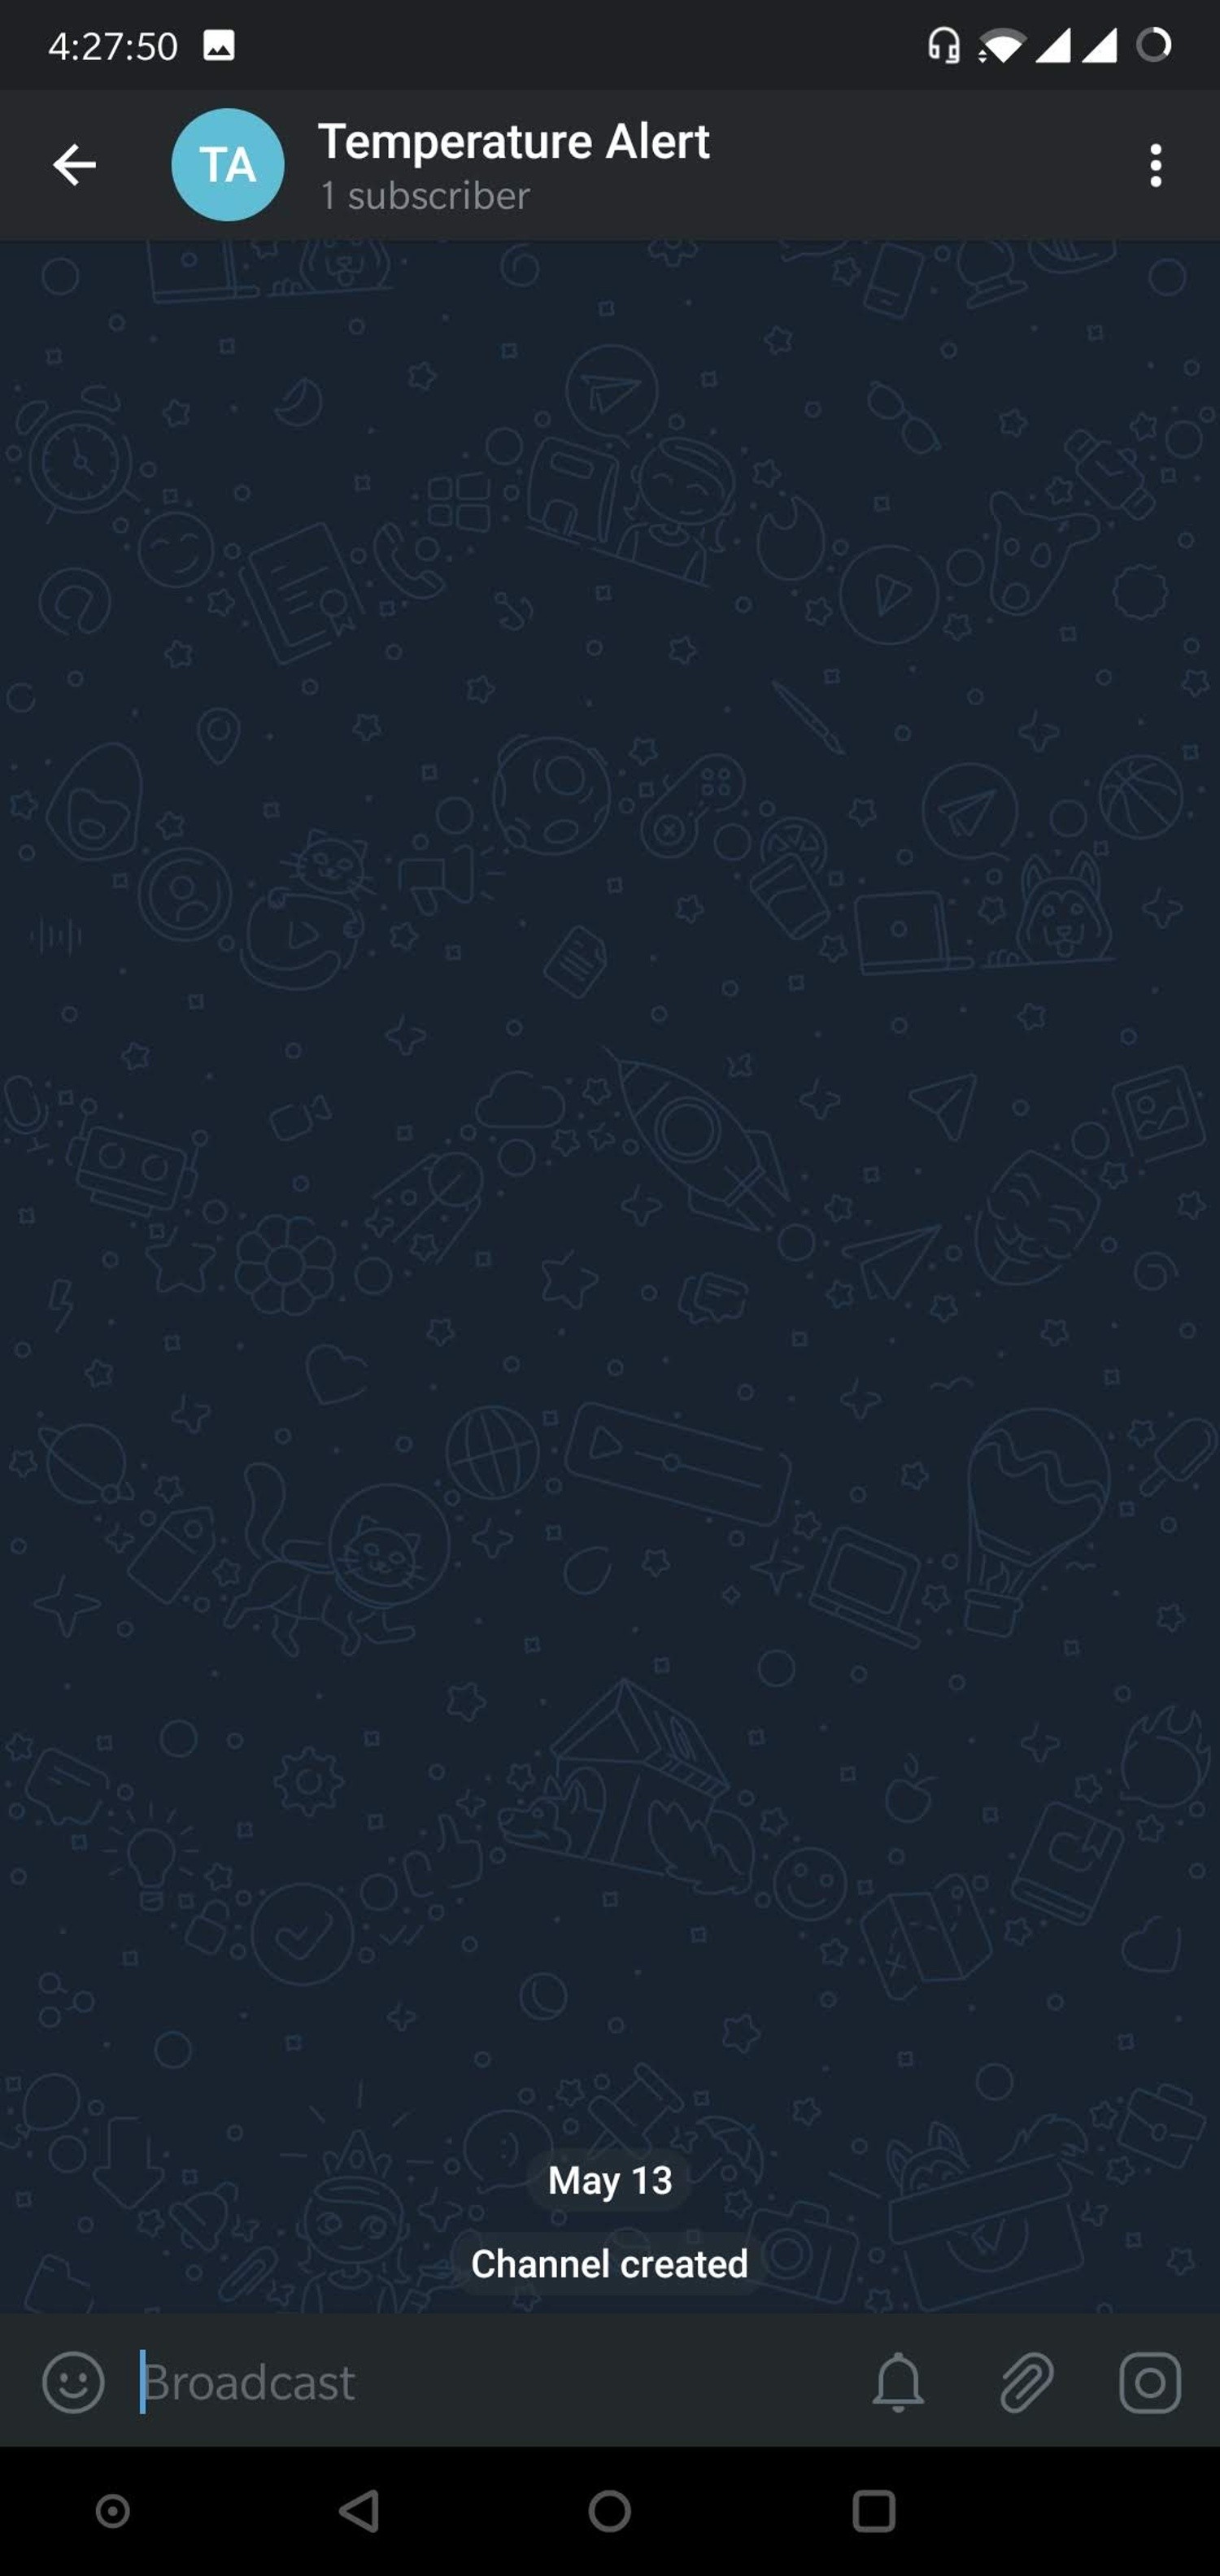
- Parabéns! Você criou um novo canal. Também pode visualizar este canal na tela inicial do app.
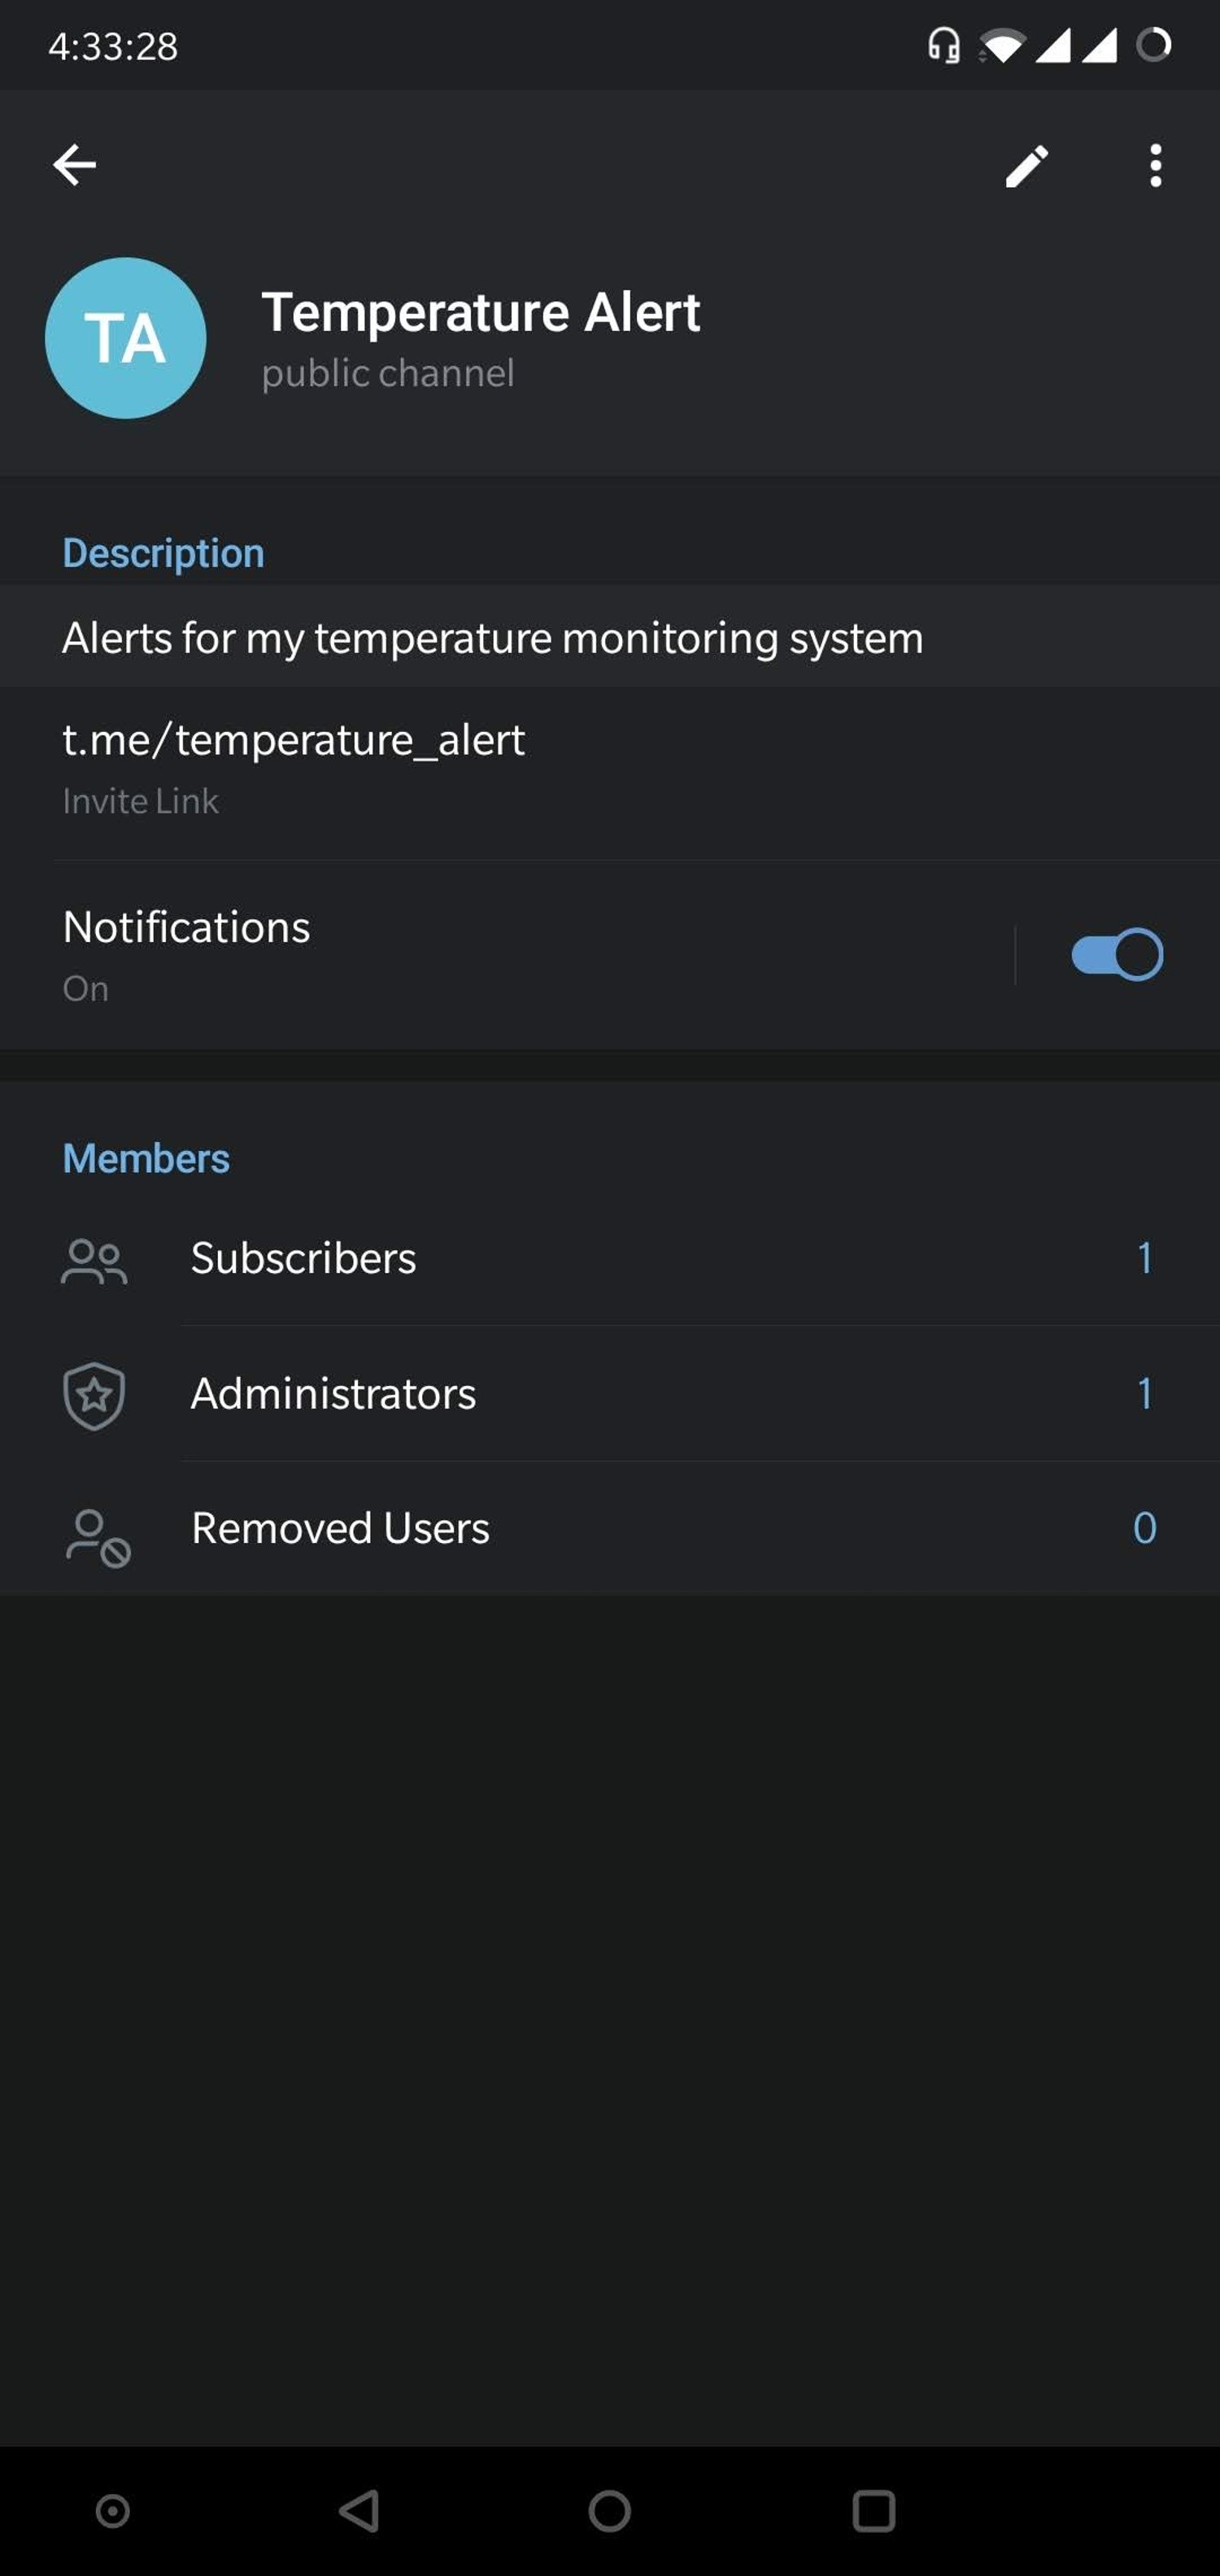
- Você pode clicar no nome do canal no topo para ver mais detalhes.
- Em seguida, precisaremos criar e adicionar um Bot ao canal para que ele possa postar alertas para nós neste canal.
Criar um Bot
O que é um Bot?
Bots são aplicações de terceiros que rodam dentro do Telegram. Usuários podem interagir com bots enviando mensagens, comandos e requisições.
Usaremos Bots para enviar alertas no nosso canal.
Criar um novo Bot
O Telegram permite criar um novo bot com a ajuda de um bot chamado "BotFather". É um único bot para criar e gerenciar outros bots.
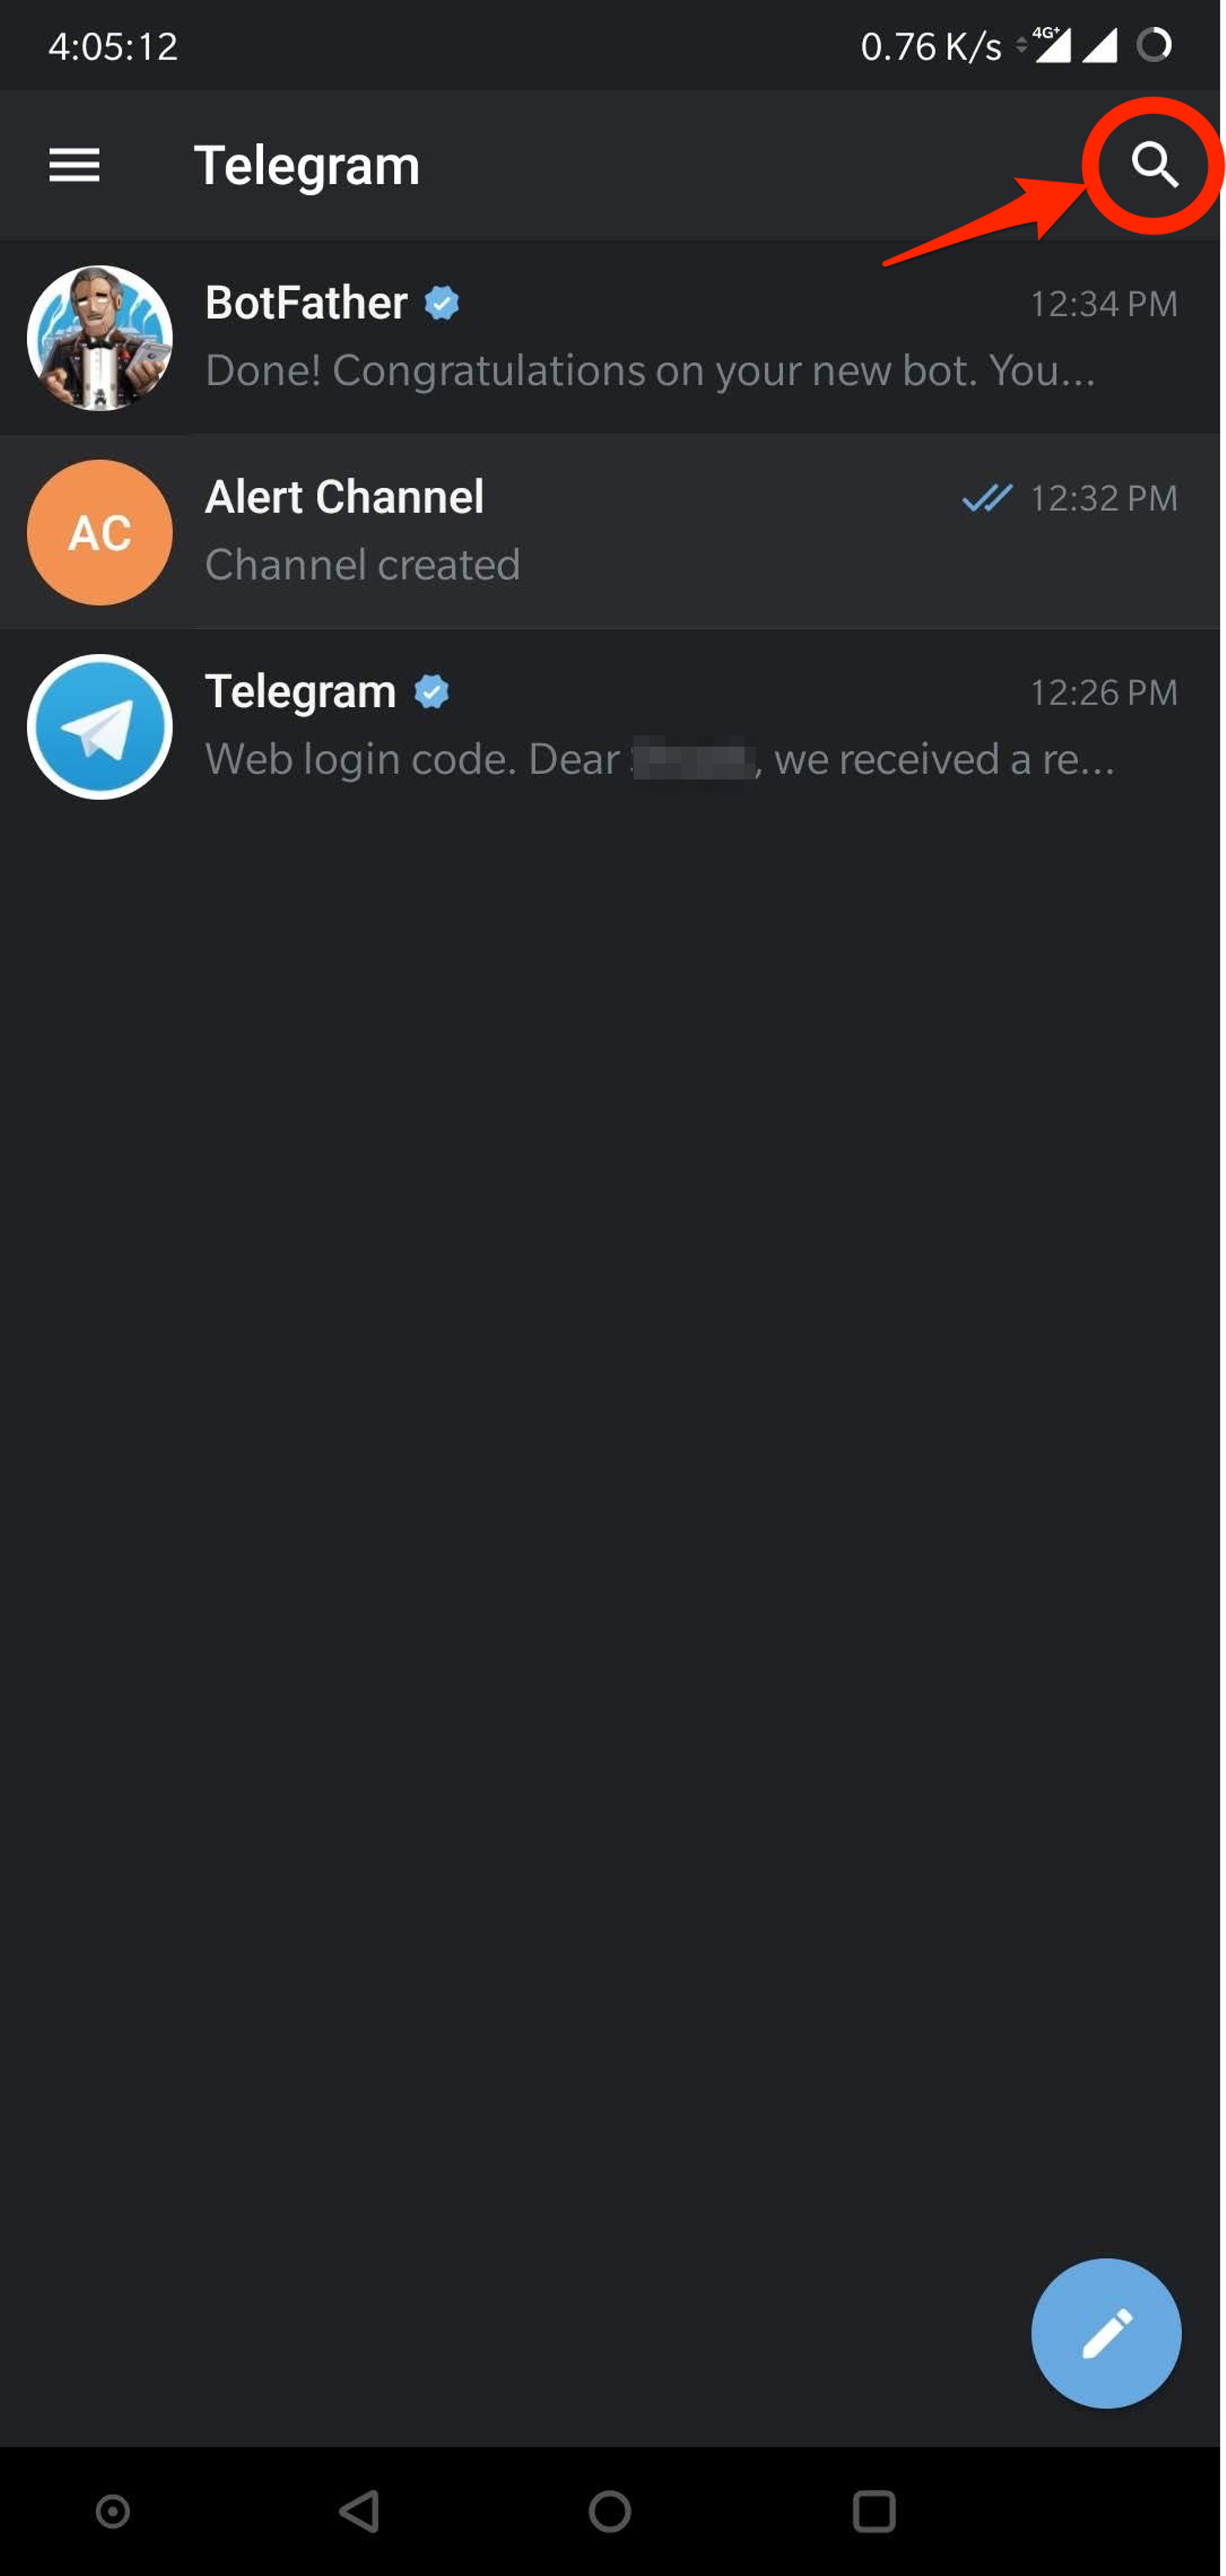
- Na tela inicial do app, clique no ícone de busca no canto superior direito e digite "botfather".
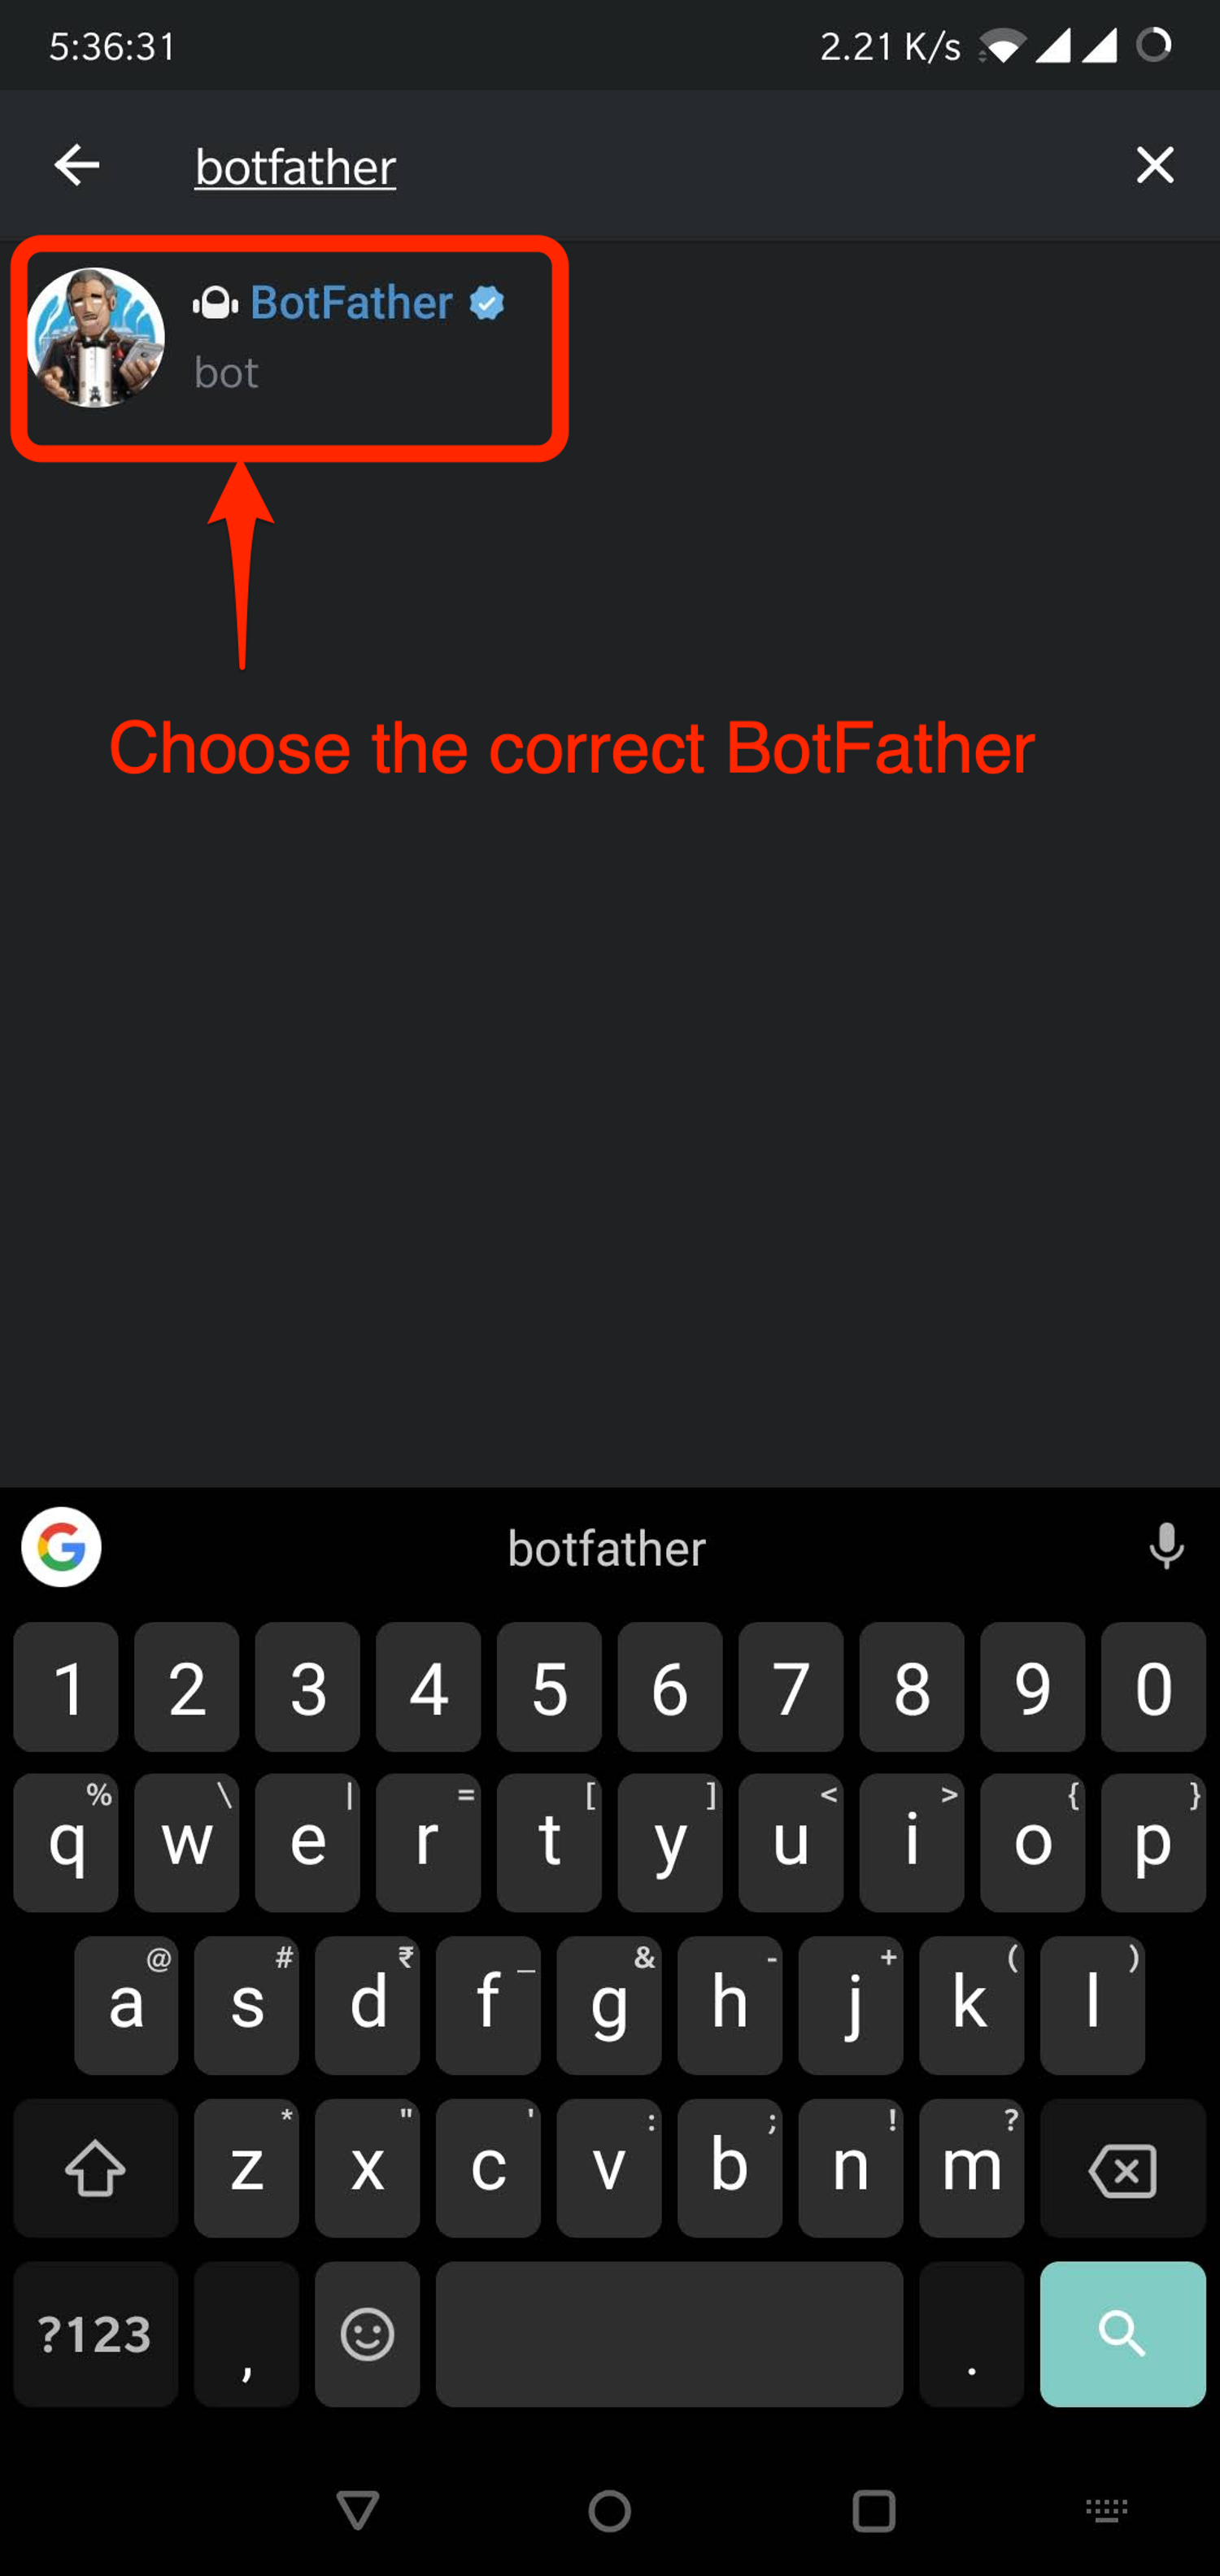
- Nos resultados da busca, clique no resultado correto para "BotFather" como mostrado abaixo. O correto "BotFather" terá uma marca azul ao lado do nome. Isso o levará a uma janela de chat com o "BotFather".
- O chat terá alguns itens já e exibirá uma lista de comandos para começar.
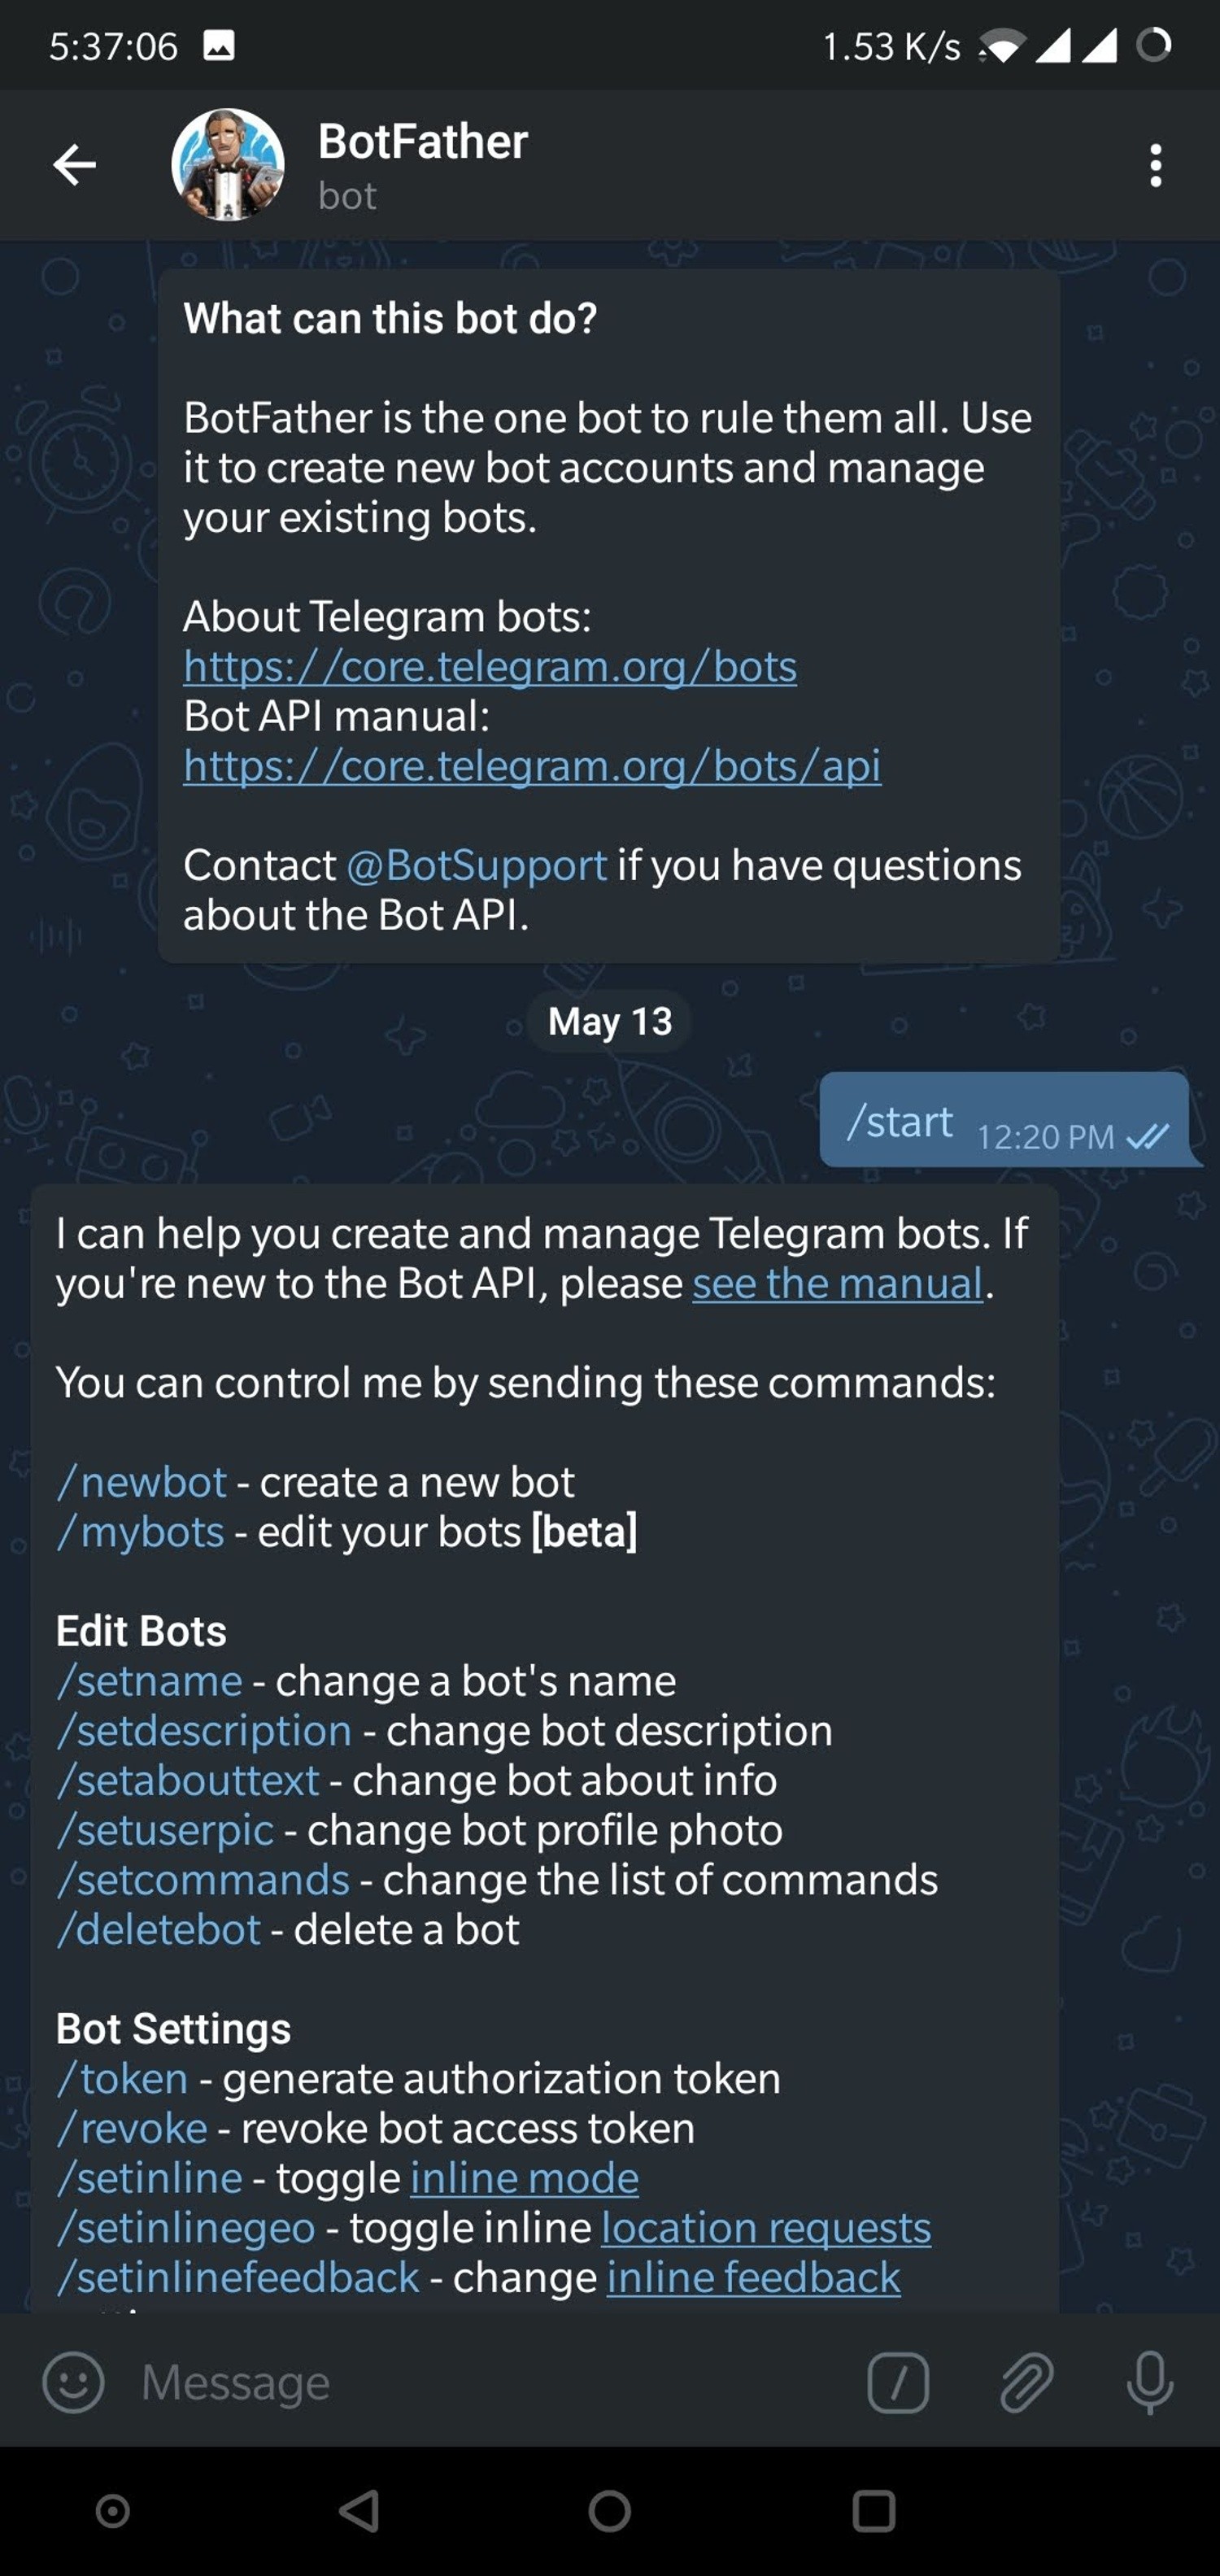
- Como precisamos criar um novo Bot, vá em frente e digite "/newbot" na janela.
- Pedirá para digitar mais detalhes como nome do Bot e username do Bot.
- Quando seu bot for criado com sucesso, será mostrada uma tela similar à abaixo e conterá o Token do Bot. Este token é usado para controlar seu Bot bem como enviar mensagens em nome dele. Por favor, mantenha este token seguro pois permitirá que qualquer um acesse seu Bot.
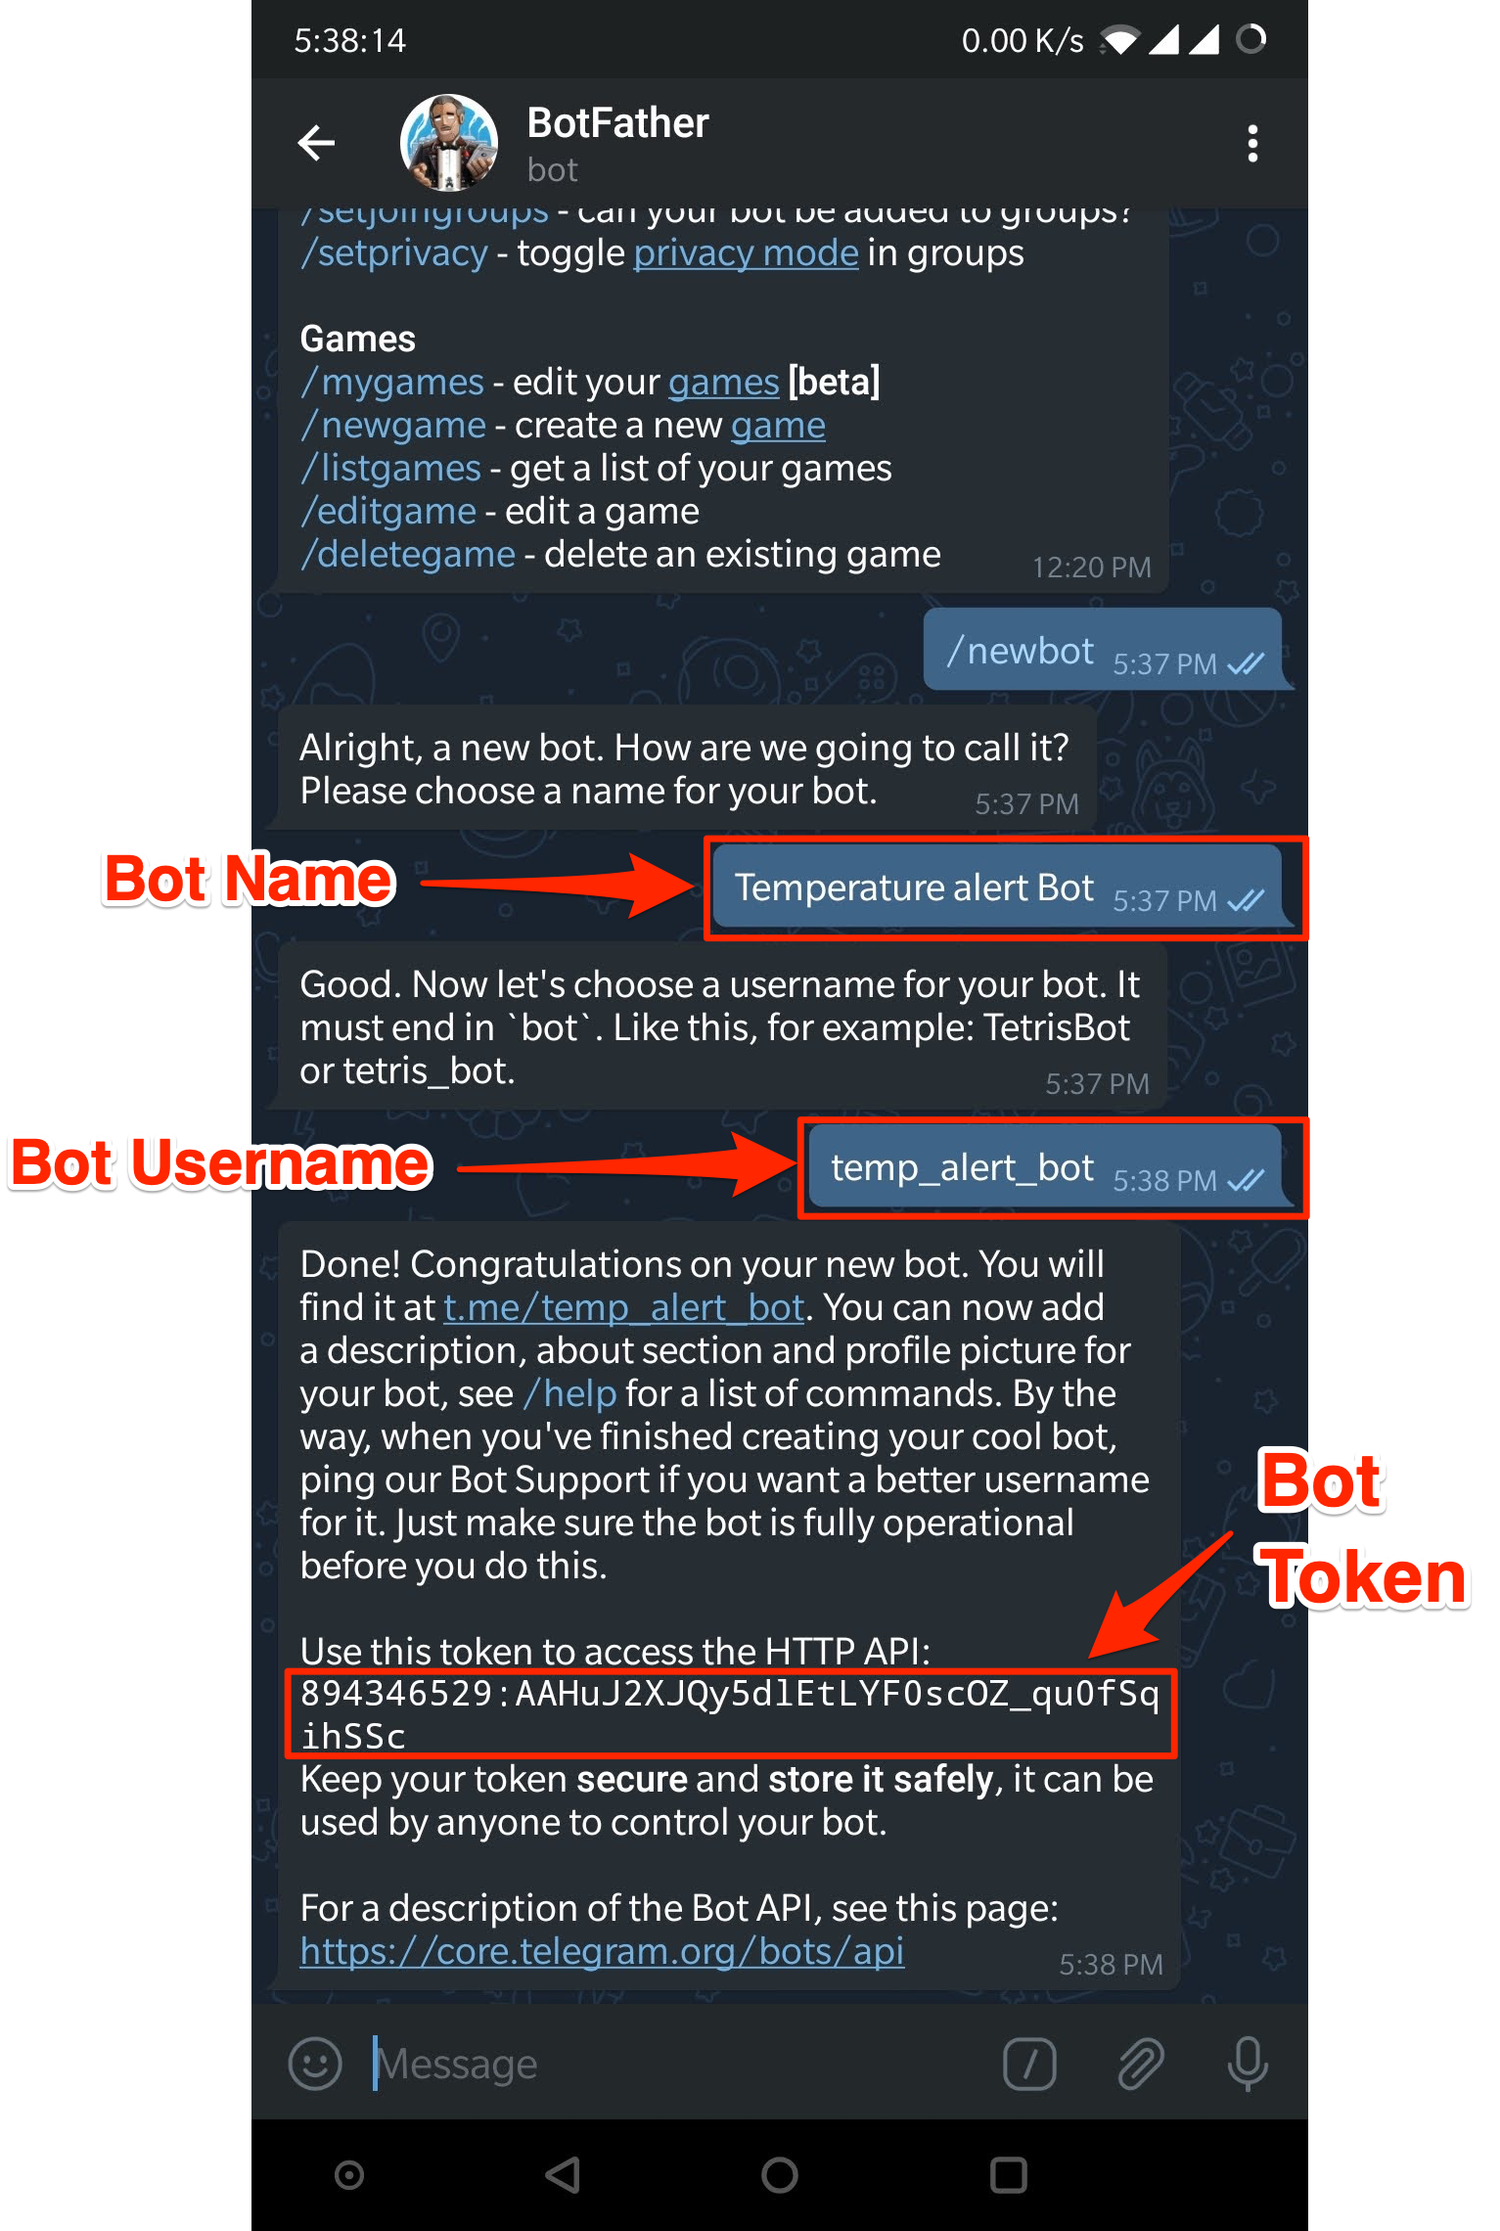
- Na captura acima, o token do Bot é "894346529:AAhuJ2XJQy5dlEtLYF0sc0Z_qu0fSqihSSc". Salve como telegram_bot_id. O telegram_bot_id é salvo como "bot" seguido do token do bot. Então, neste exemplo, o telegram_bot_id será "bot894346529:AAhuJ2XJQy5dlEtLYF0sc0Z_qu0fSqihSSc".
- O telegram_bot_id será usado no código python para enviar mensagens. O código python será ensinado nas lições posteriores.
- Também, tenha cuidado ao salvar o Bot ID. Você pode confundir 0 e O, I e 1 etc. pois são similares.
- Parabéns, você criou um novo Bot. Agora, precisaremos adicioná-lo ao canal que criamos anteriormente para que possamos enviar alertas.
Adicionar o Bot ao Canal
- Da tela inicial do App, abra o canal que criamos anteriormente.
- Na tela, clique no nome do canal no topo para abrir as informações do Canal.
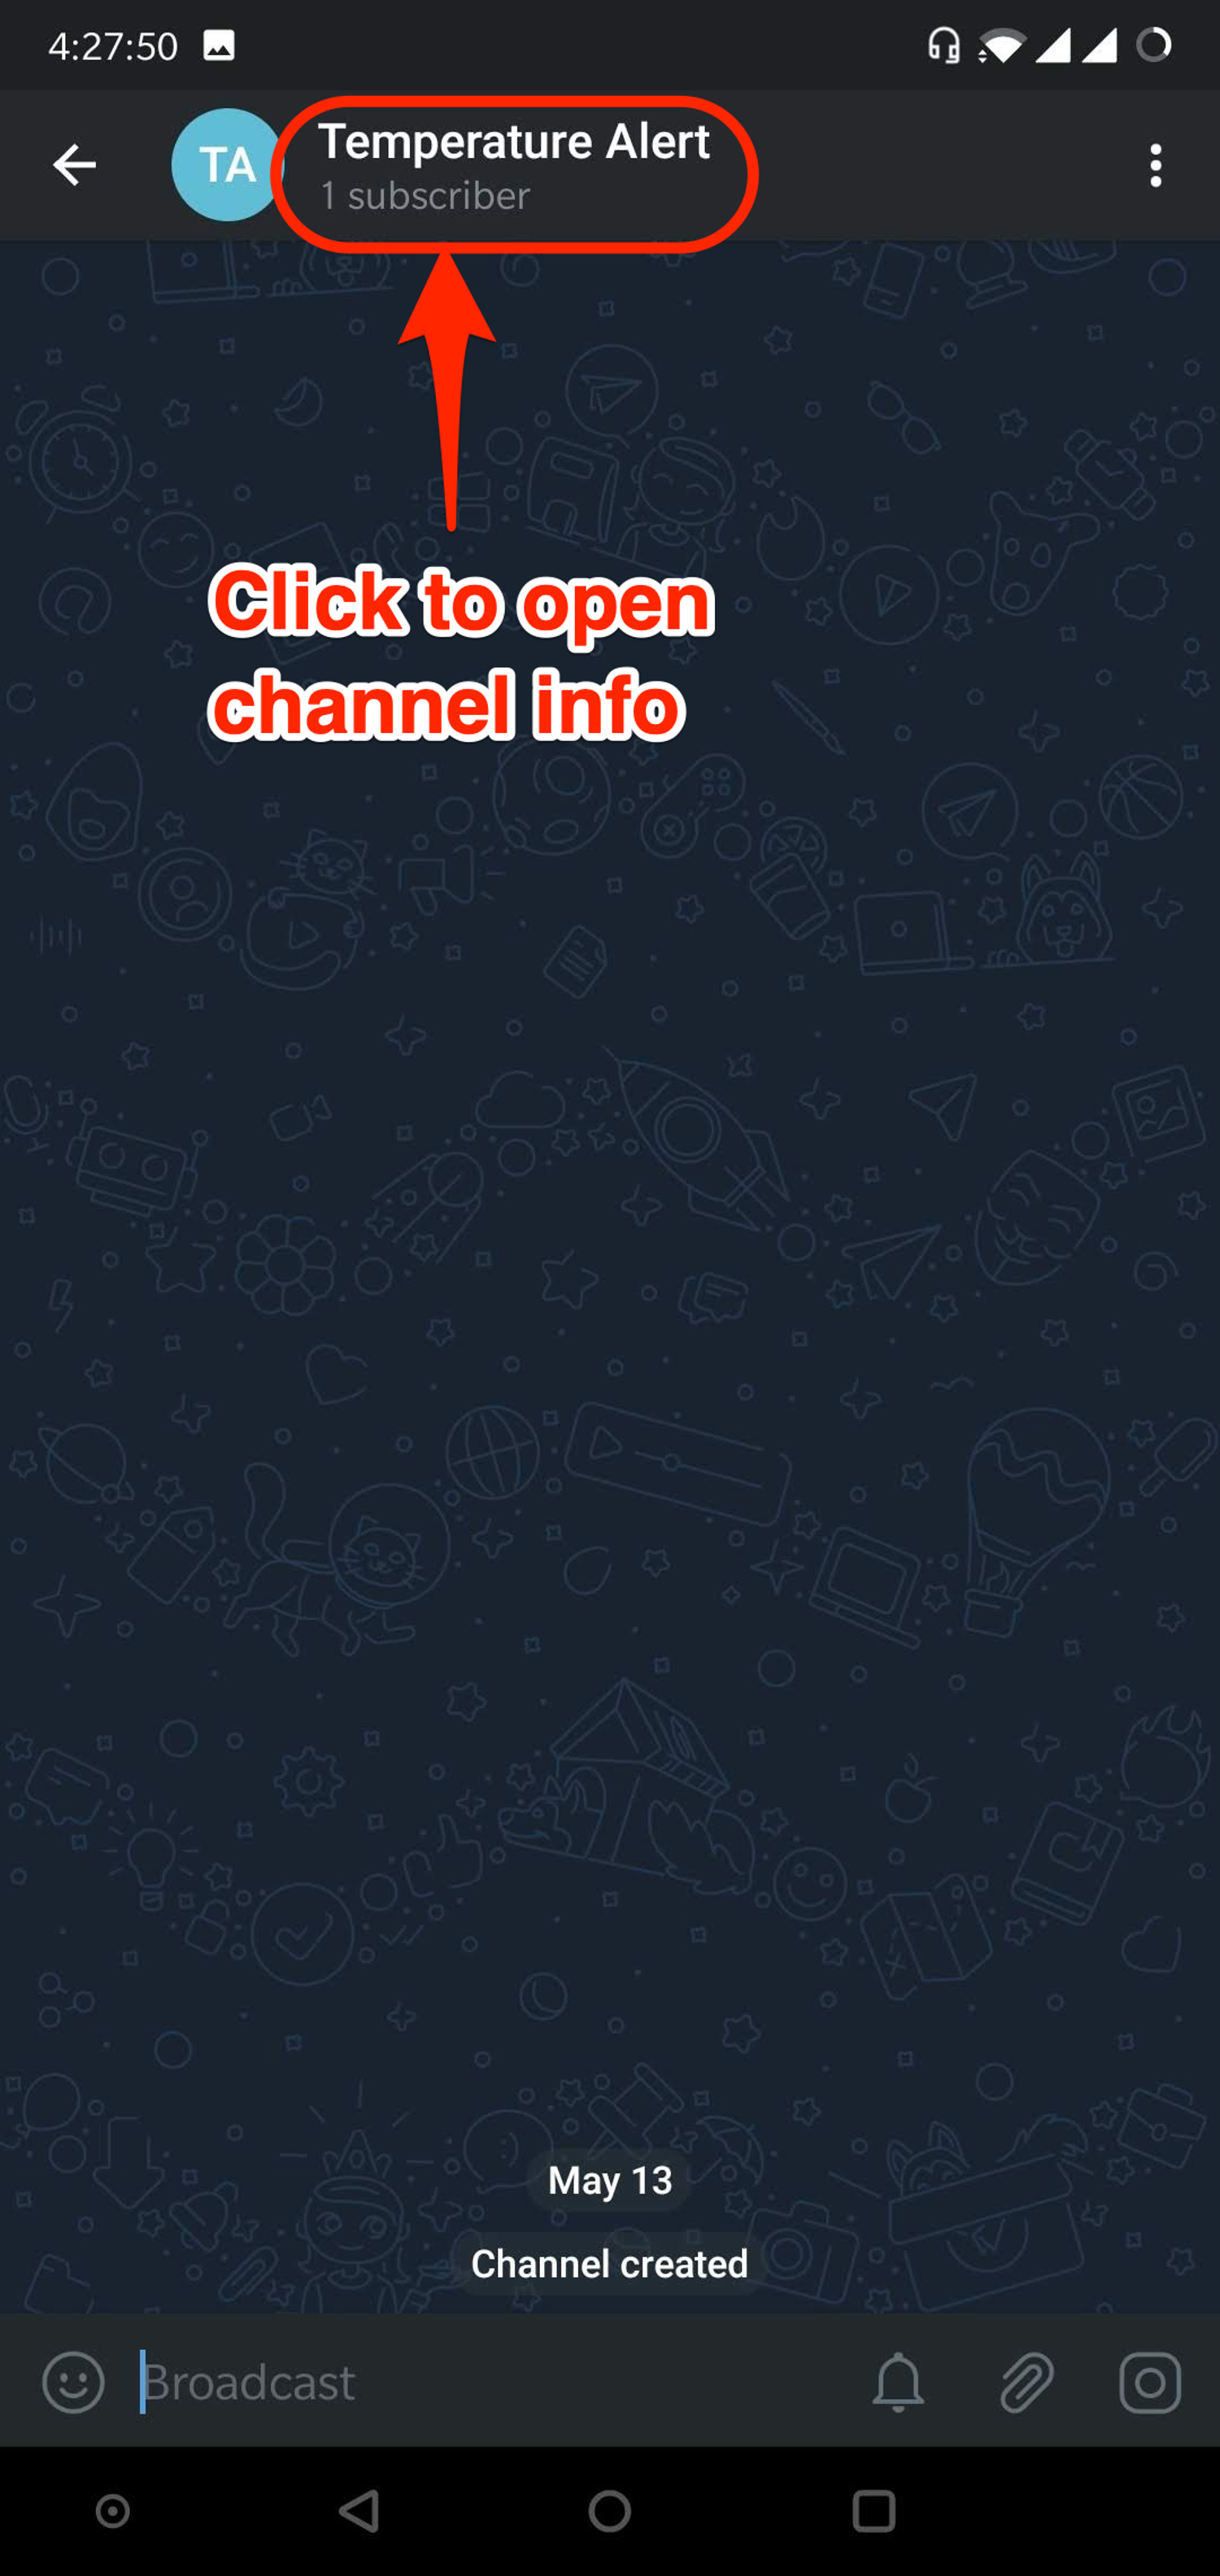
- Clique no botão Administradores para que possamos adicionar o bot recém-criado ao canal.
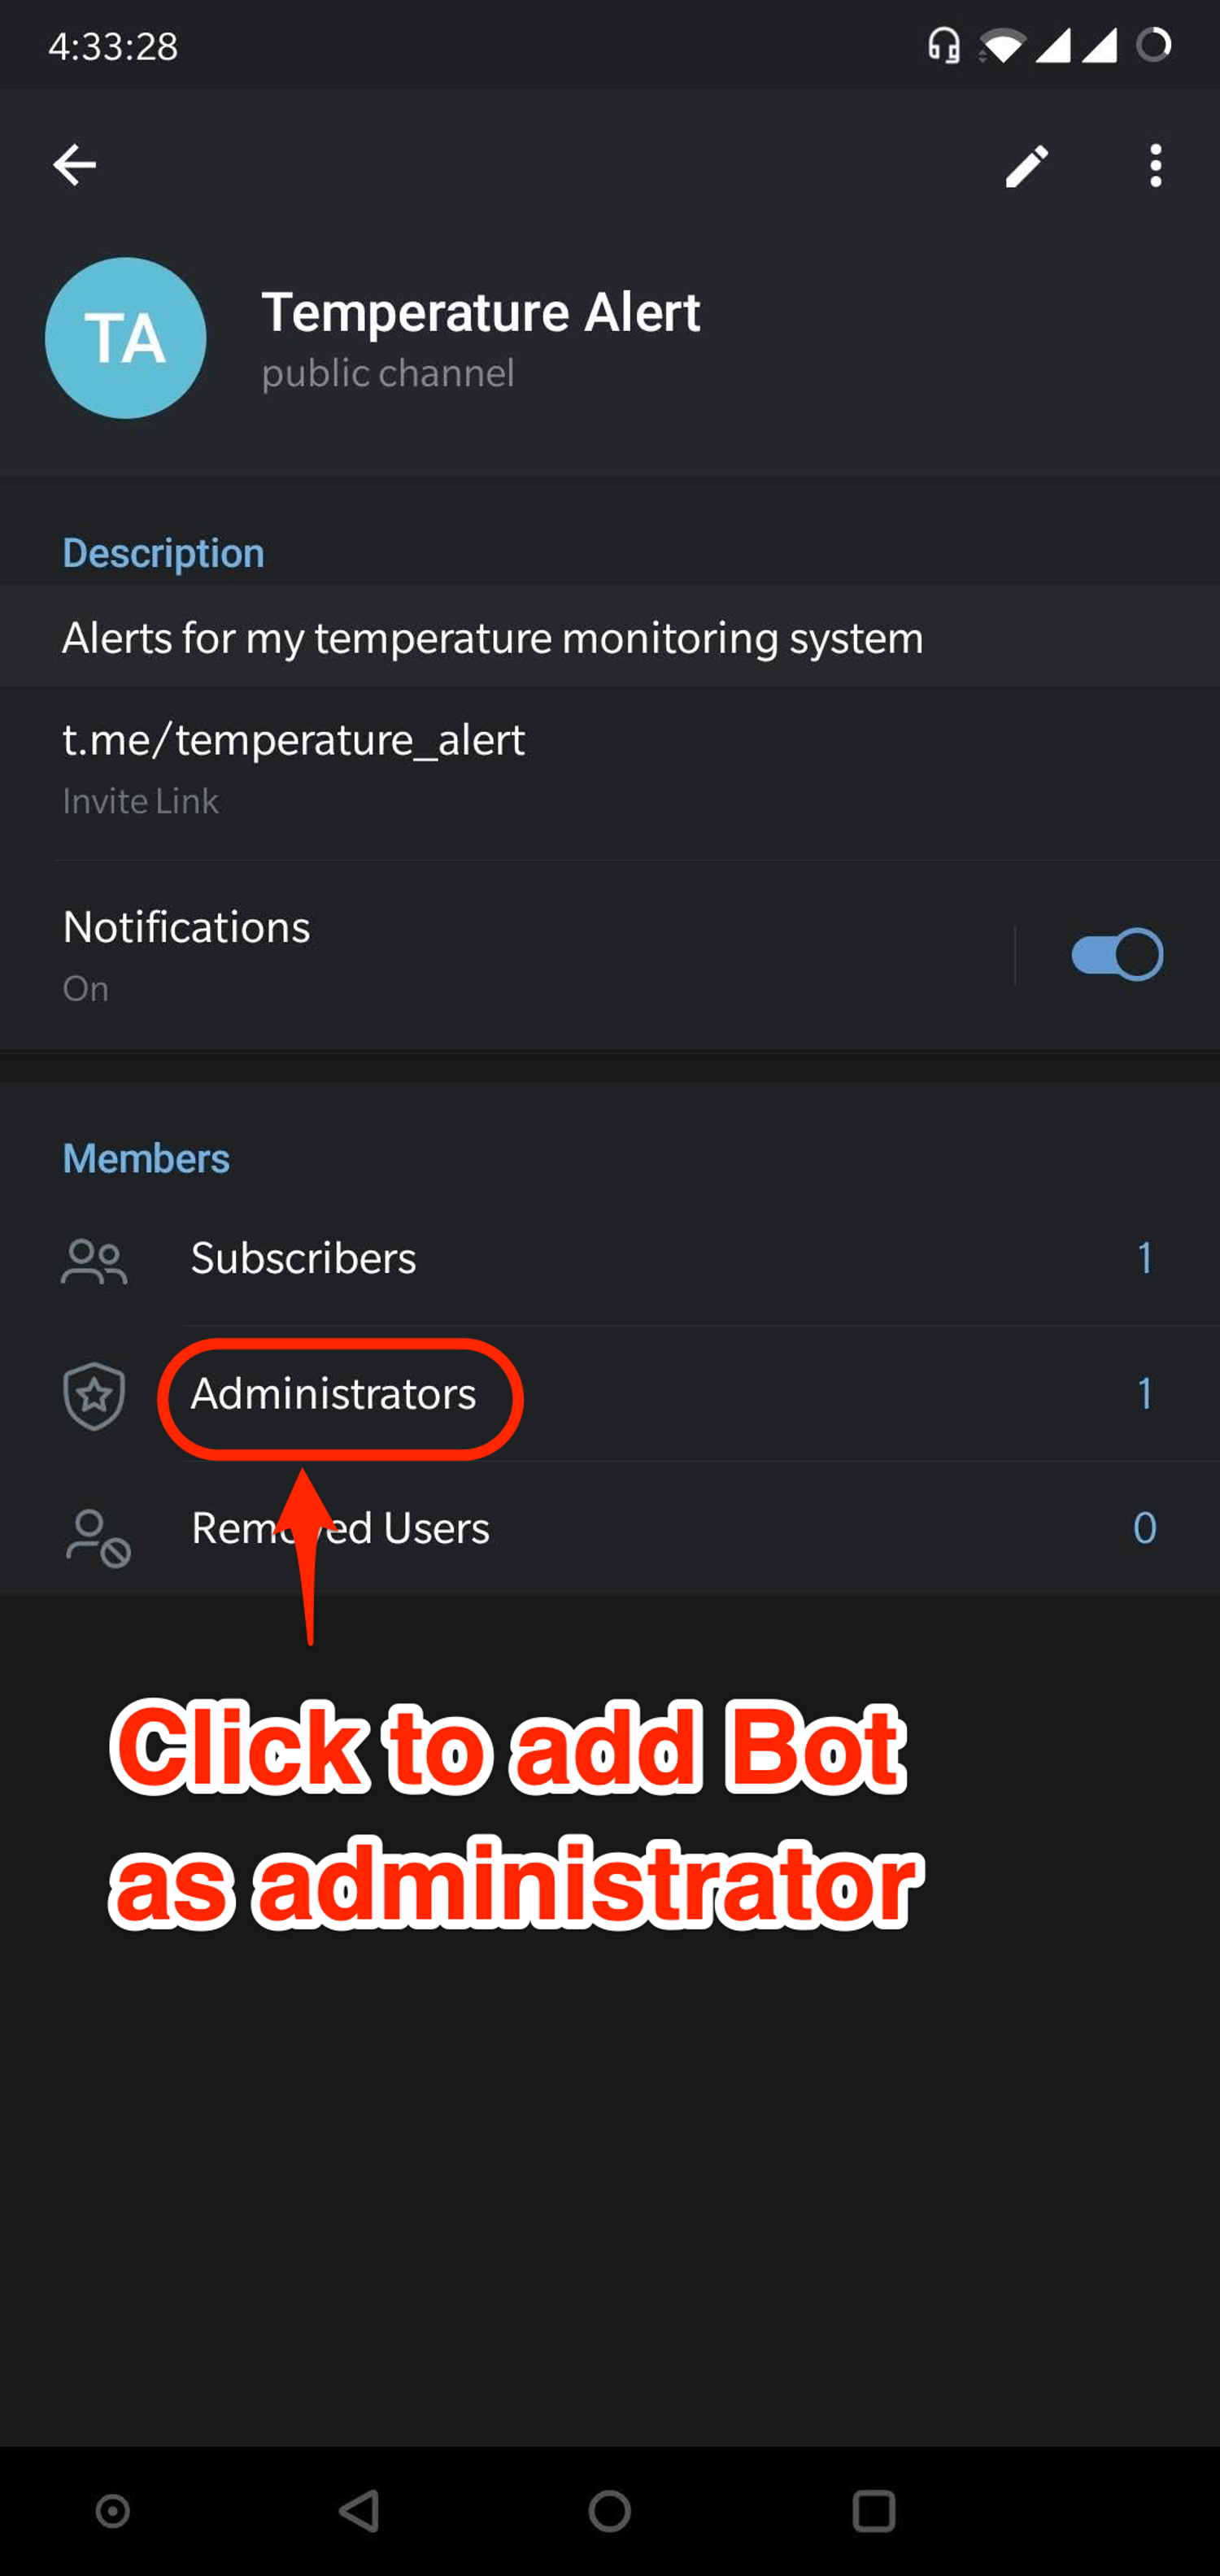
- Procure pelo bot que criamos usando o username do Bot. Uma vez encontrado o Bot correto, clique nele para adicioná-lo ao canal. Certifique-se de ter clicado no botão Administradores no passo anterior, pois isso permitirá que nosso bot poste no canal.
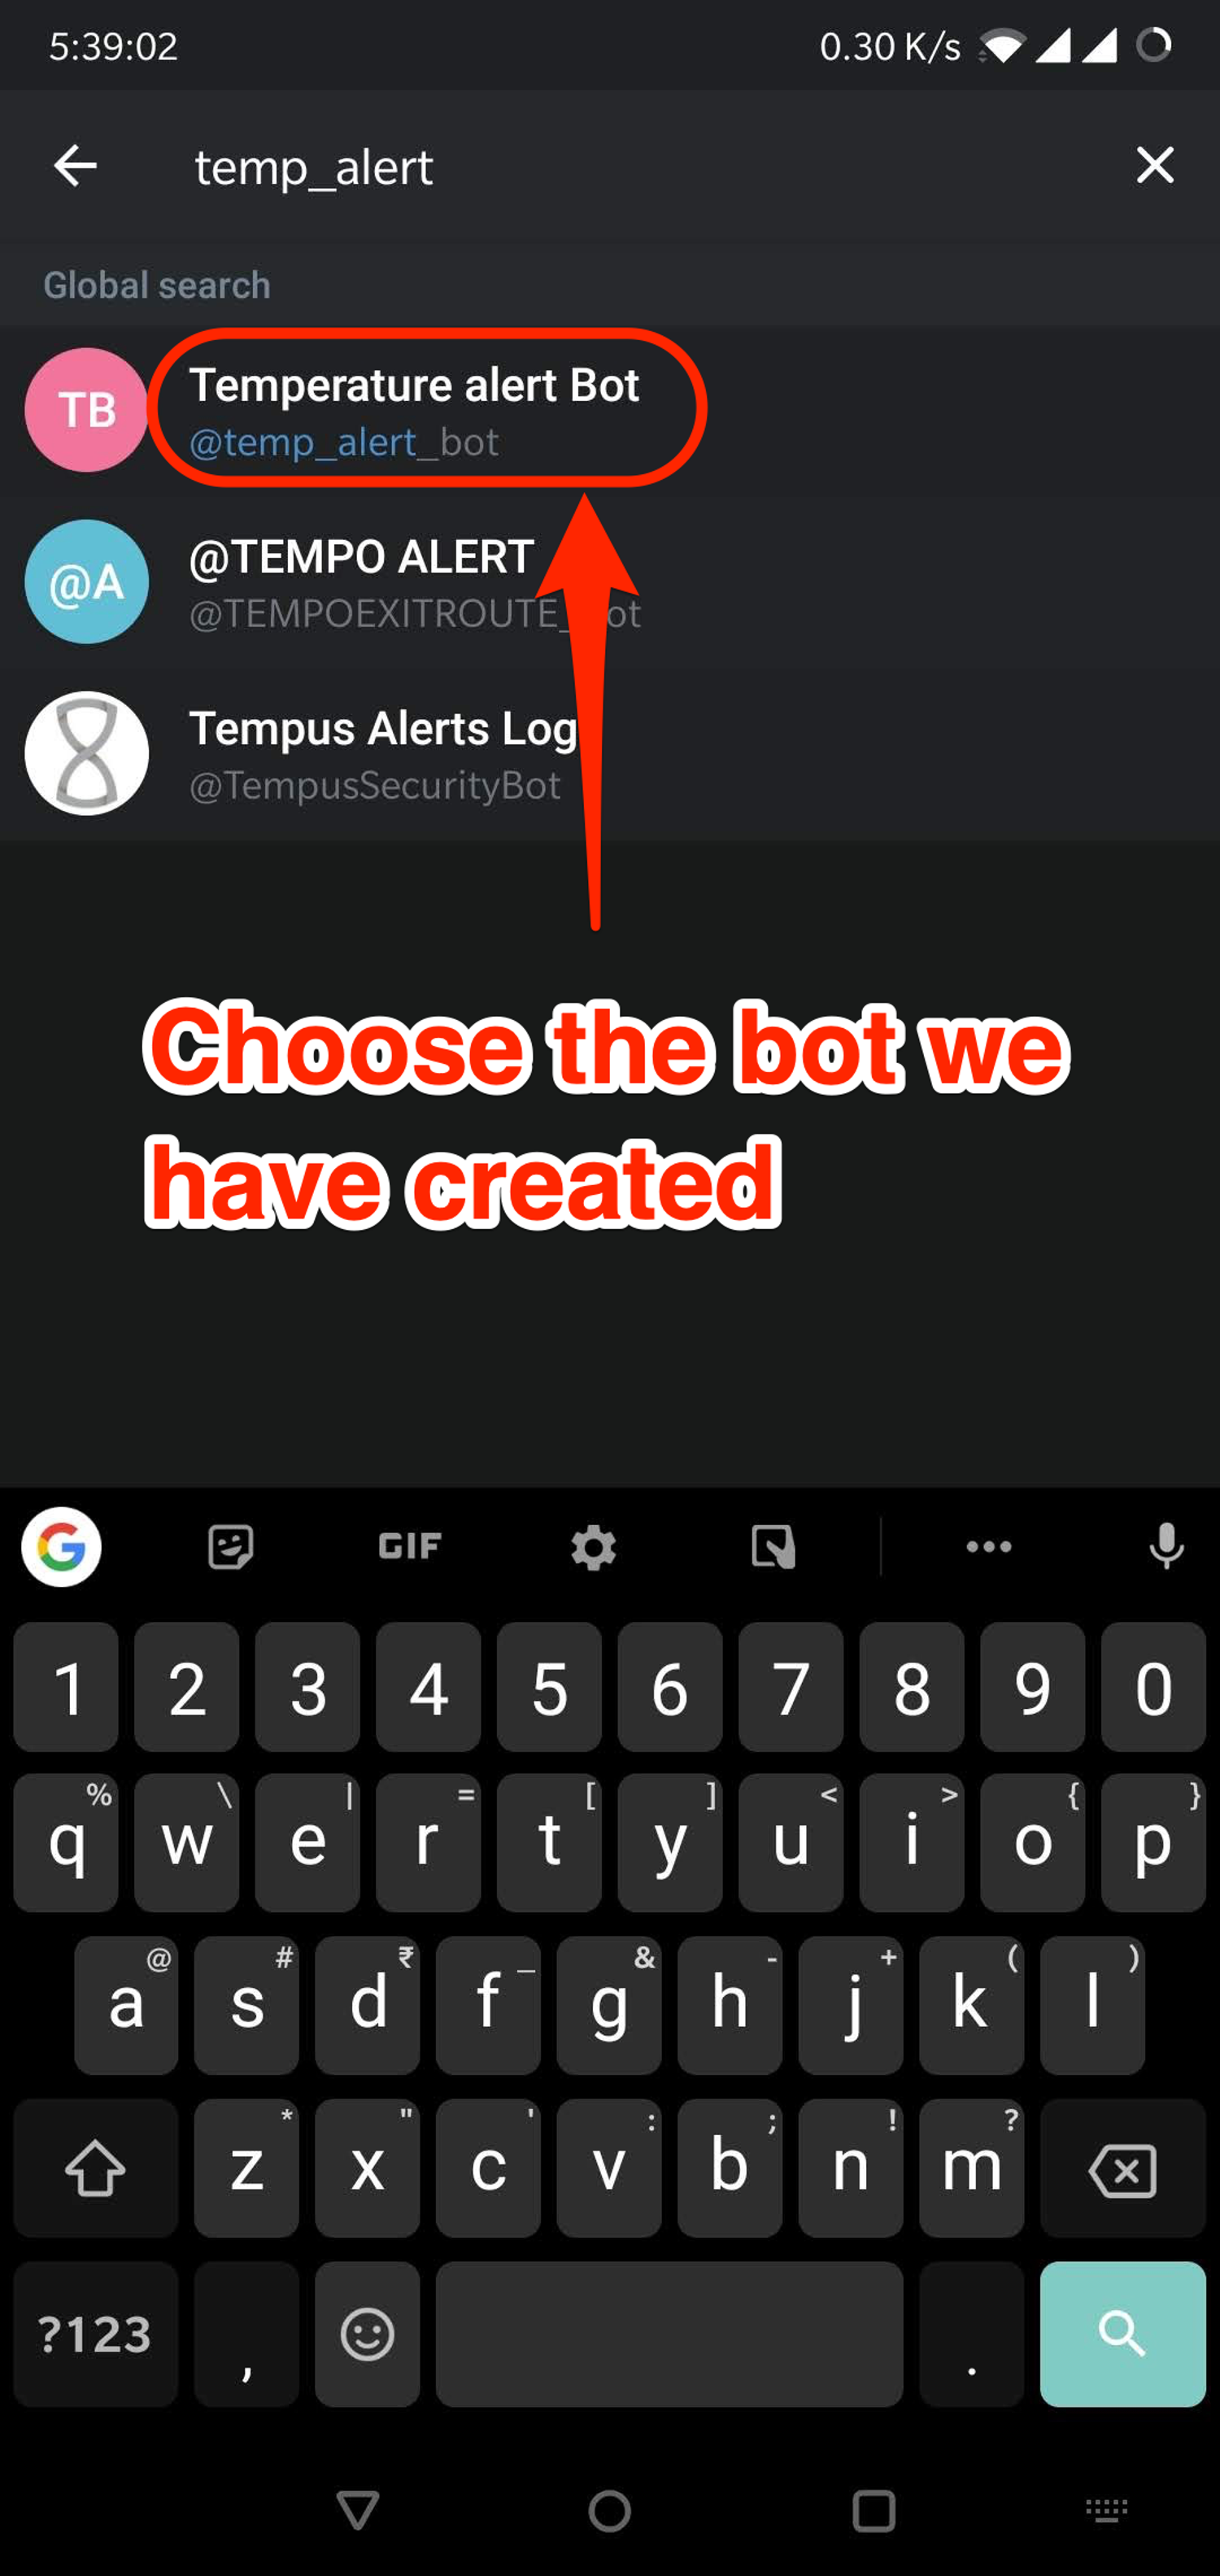
- Será pedido para confirmar os direitos do bot. Pressione a marca de verificação no canto superior direito para continuar adicionando o bot ao canal. Certifique-se de que o bot tem o direito de "Postar Mensagens".
- Agora você verá o Bot recém-criado na lista de administradores do canal.
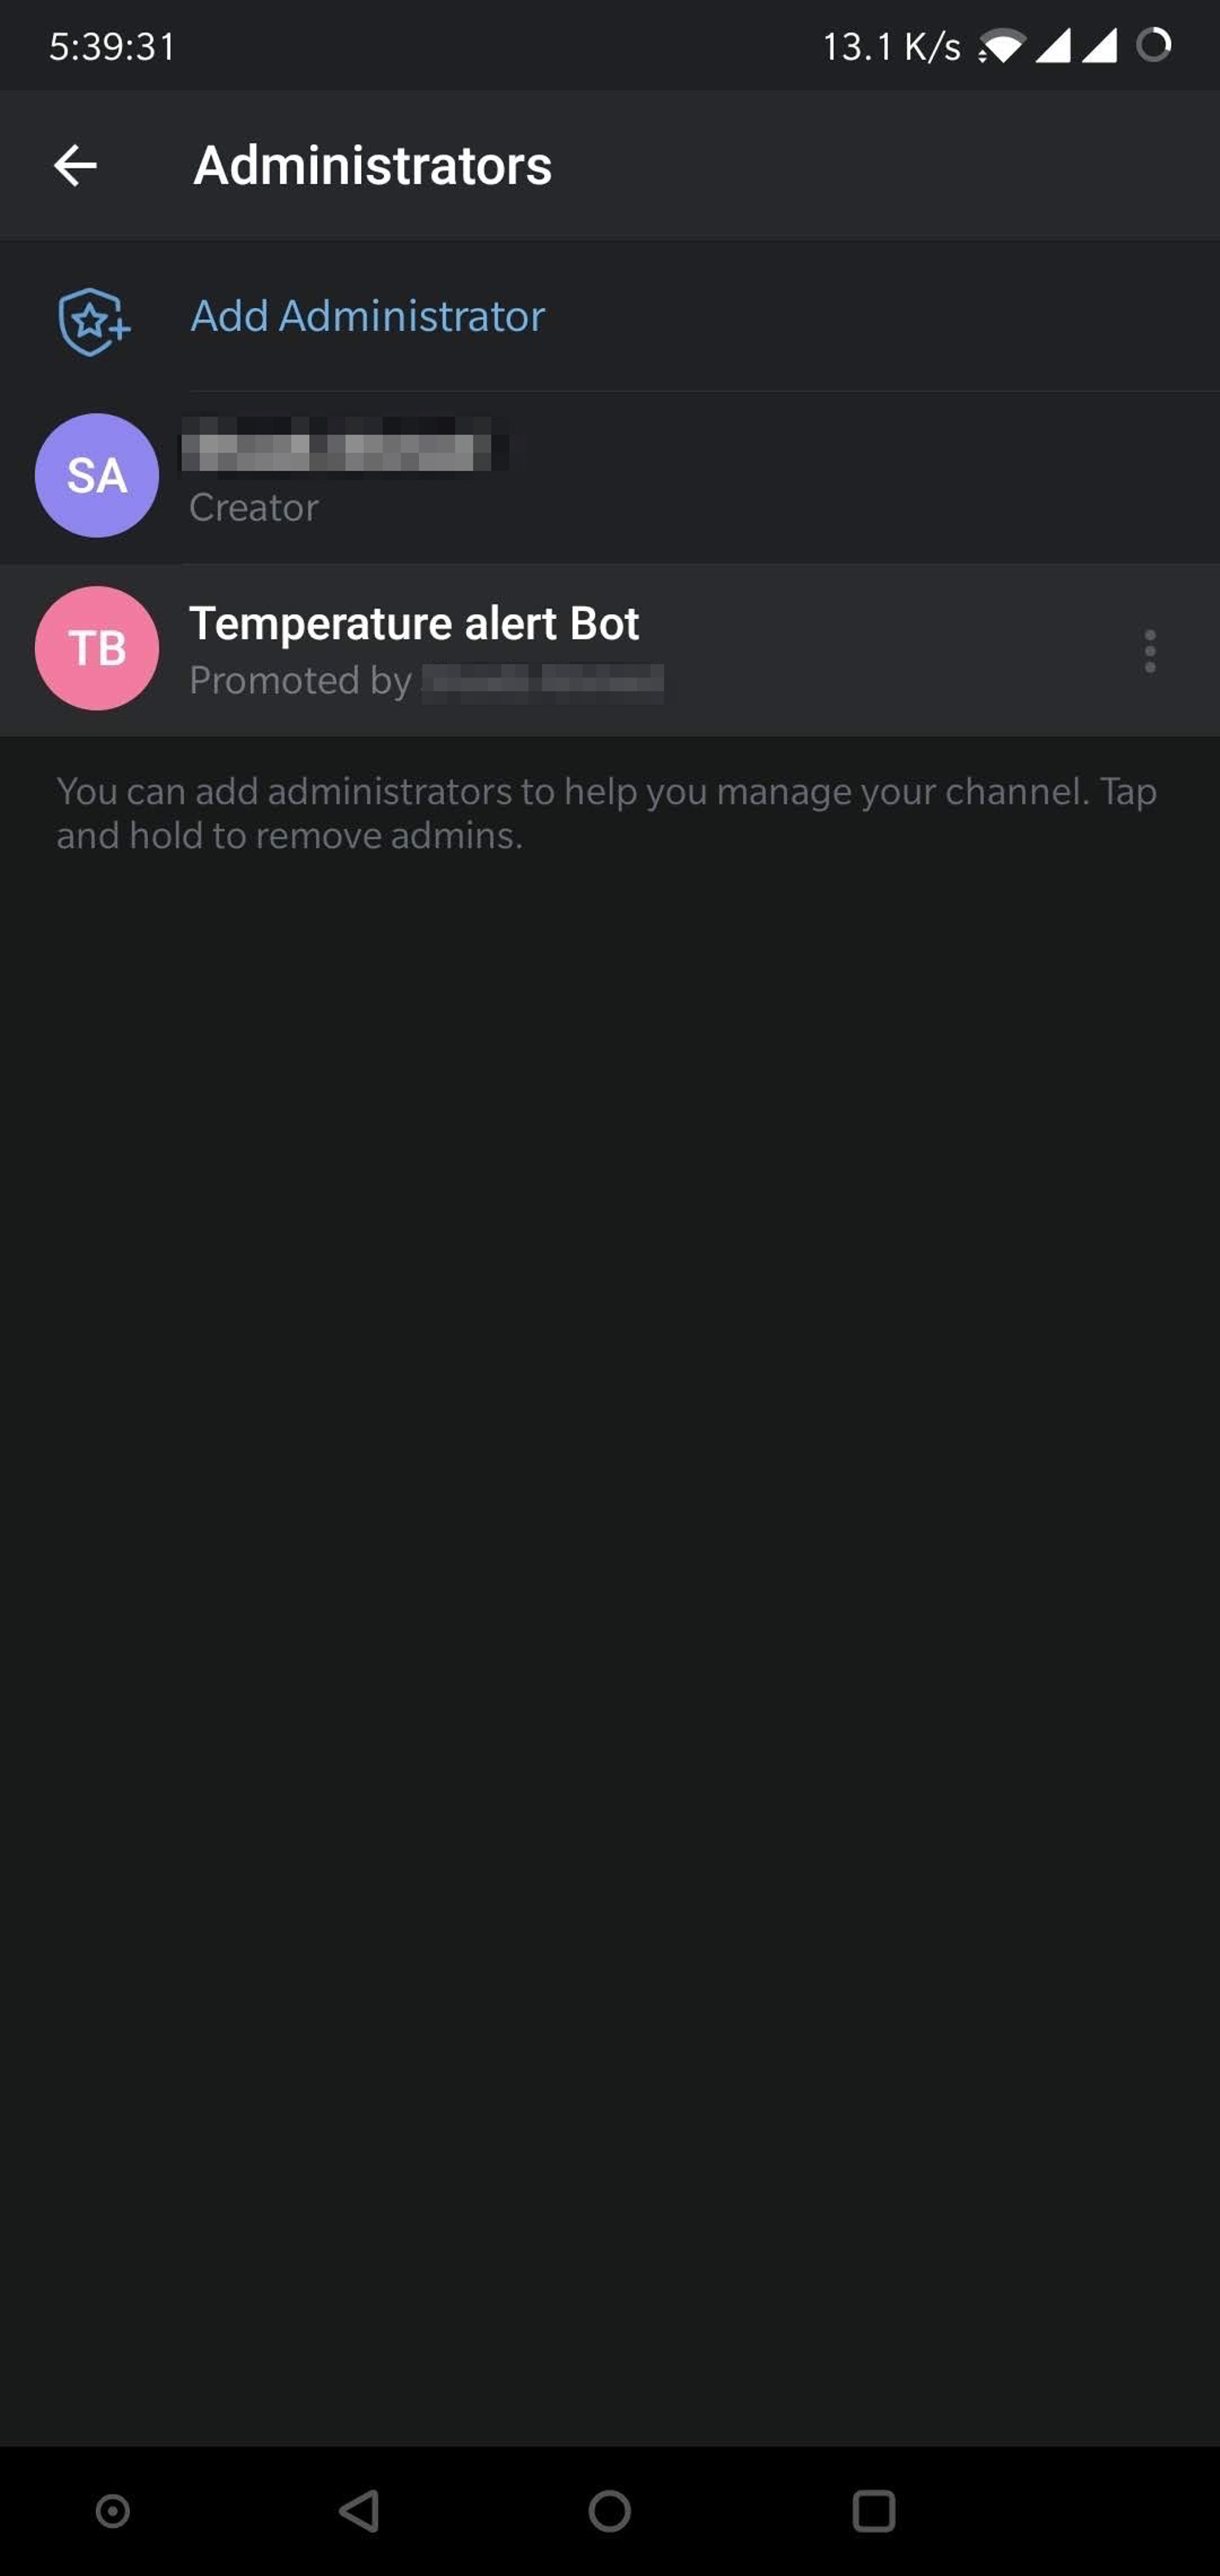
- Agora codificaremos para enviar mensagens ao canal via Bot.
AGORA CONFIGURANDO A REDE PARA TWILIO E MAILGUN
Receba valores do sensor de temperatura LM35 via SMS e Email a qualquer momento no seu celular usando Google Assistant.
O que você faz quando precisa verificar os valores do sensor do seu projeto IoT a qualquer momento? Você apenas faz login na sua nuvem para verificar. Parece simples, certo? Mas e se você tivesse que verificar os valores a cada hora ou a cada poucos minutos e isso muitas vezes ao dia. Isso seria um pouco (muito) cansativo, certo? Agora, imagine um mundo onde você pudesse obter os valores do sensor via SMS e Email apenas dizendo "Envie-me os valores do sensor" para seu Google Assistant. Espere, espere, espere. Essa situação não é mais imaginária porque vocês mesmos poderiam fazer isso em poucos passos. Leia para descobrir.
Neste projeto, receberemos os valores do sensor de temperatura do sensor LM35 via SMS e Email através de um comando ao Google Assistant.
Passo 1: Configuração de Hardware
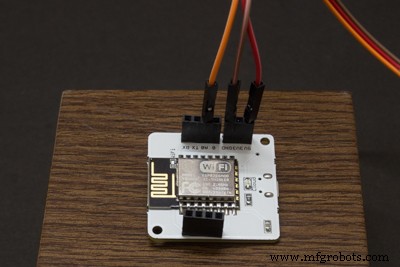
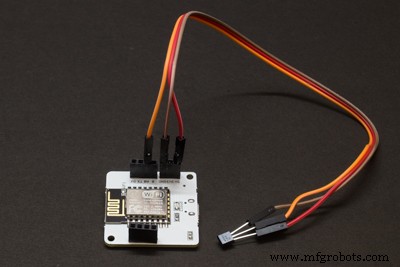
Segure o sensor LM35 na sua mão de forma que o nome seja visível para você. Os três pinos, da esquerda para direita, são VCC, saída e GND. Conecte os três pinos a fios fêmea-macho. Conecte os três fios, correspondentes aos três pinos da esquerda para direita, aos pinos 5V, A0 e GND no módulo Bolt WiFi. Conecte o módulo WiFi a uma fonte de 5V. Certifique-se de que está conectado a uma conexão de internet ativa.
Passo 2: Criando um módulo IFTTT no Integromat
Faça login na sua conta Integromat. Se não se cadastrou no Integromat, pode criar uma conta clicando aqui. Após logar, clique em "Criar novo cenário" no canto superior direito da tela. Selecione IFTTT, HTTP, Mailgun e Twilio na tela para selecionar as ferramentas necessárias e clique "Continuar". Então clique no círculo branco e selecione IFTTT da lista e então selecione "Receber Dados" do menu. Este módulo é essencial para conectá-lo ao Applet no IFTTT que será discutido depois. Clique em "Adicionar" para adicionar um novo Webhook seguido por dar um nome adequado e clique em "Salvar". Agora, você obterá uma URL ou link. Salve para uso posterior.
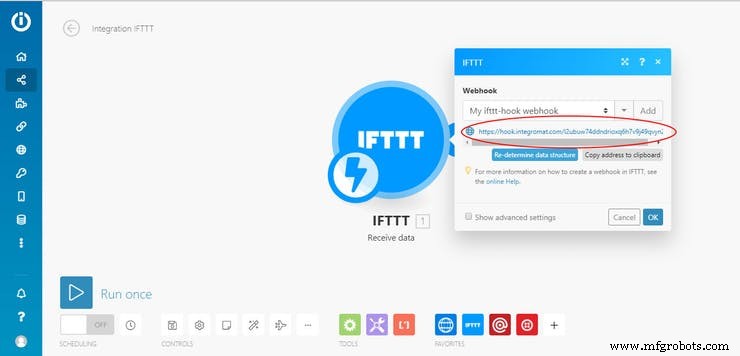
Passo 3: Criando um módulo HTTP no Integromat
Em seguida, clique no símbolo "+" anexado ao módulo para adicionar um novo módulo. Selecione "HTTP" seguido por "Fazer uma requisição". Isso é necessário para receber os valores do sensor da Bolt IoT Cloud. Na URL, cole o link https://cloud.boltiot.com/remote/sua-bolt-iot-api-key/analogRead?pin=A0&deviceName=BOLTXXXXXXX. Substitua "sua-bolt-iot-api-key" e "BOLTXXXXXXX" com suas respectivas credenciais que você pode encontrar facilmente no seu Bolt IoT Cloud. Deixe o método como "GET" e clique "OK".
O link acima é usado para buscar os valores do sensor da Bolt IoT Cloud. A saída do link acima será na forma de {"value": "XXX", "success": "1"} onde XXX são os valores do sensor.
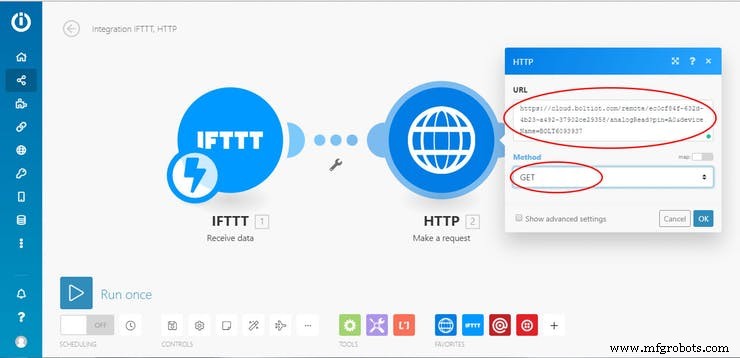
Passo 4: Criando um módulo Mailgun no Integromat
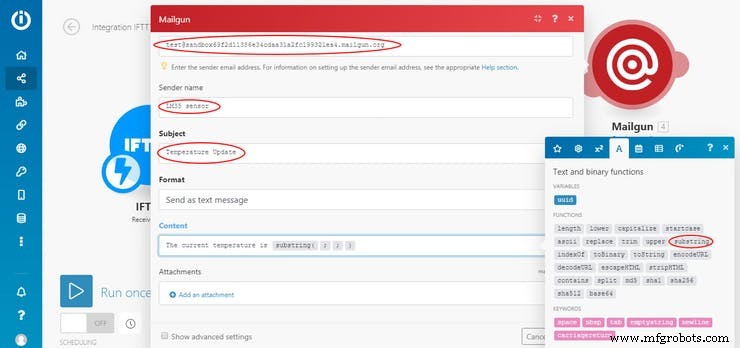
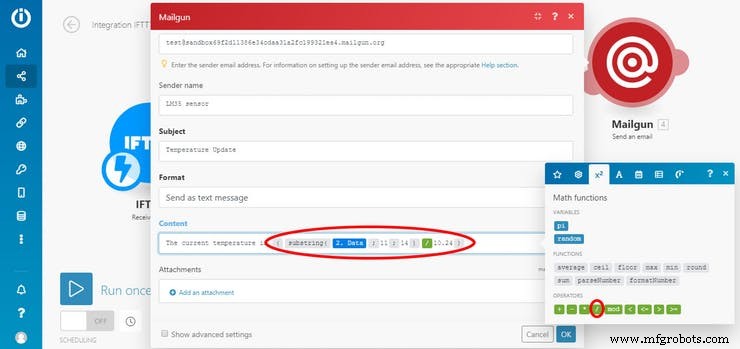
Agora, clique novamente em "+" e digite "Flow Control" na caixa de busca e selecione seguido por "Router". Dois círculos brancos devem ser feitos. Clique no primeiro círculo branco e selecione "Mailgun" seguido por "Enviar um email". Aqui, Mailgun é usado para receber o Email com a temperatura. Se você já tem conta no Mailgun, então deve ter a API key e Domain Name que podem ser facilmente encontrados na sua conta Mailgun. Se não tem conta no Mailgun, pode seguir o Passo Alternativo abaixo. Preencha os detalhes necessários conforme solicitado. Digite o email do destinatário (que é seu endereço de email). No campo "Remetente", digite "test@seudominio". Na seção "Conteúdo", precisamos escrever o valor da temperatura e não o valor do sensor. Para converter o valor da temperatura para o valor do sensor, precisamos dividir o número por 10.24. Para obter o valor do sensor na forma XXX, precisamos eliminar todos os outros caracteres para o qual usamos a função "substring". Clique no símbolo "A" na caixa de diálogo ao lado e selecione "substring".
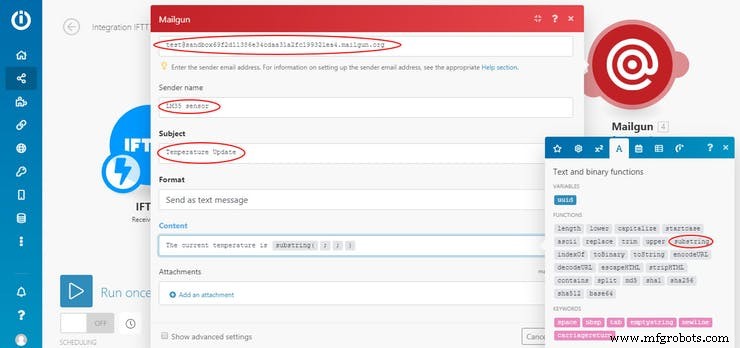
No primeiro espaço dentro dos colchetes, clique na opção "Data" sob o símbolo da estrela seguido por "11" e "14" no segundo e terceiro espaço. Estritamente falando, este não é o método correto para buscar o valor do sensor, então estou usando um hack para obter. Se alguém souber o jeito certo, pode mencionar nos comentários abaixo.
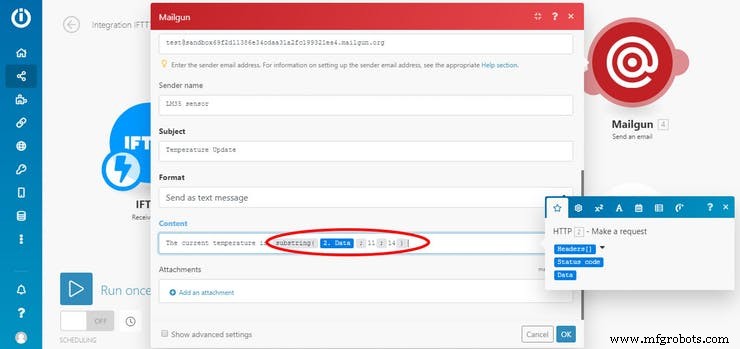
O último é feito para capturar apenas o "XXX" da saída. Este número é então dividido por 10.24
Passo 5: Salvando o cenário
Antes de salvar o cenário, não esqueça de ligar o "Agendamento" que está na parte inferior da tela e selecione "Executar cenário" como "Imediatamente". Seu cenário final deve parecer com isto.
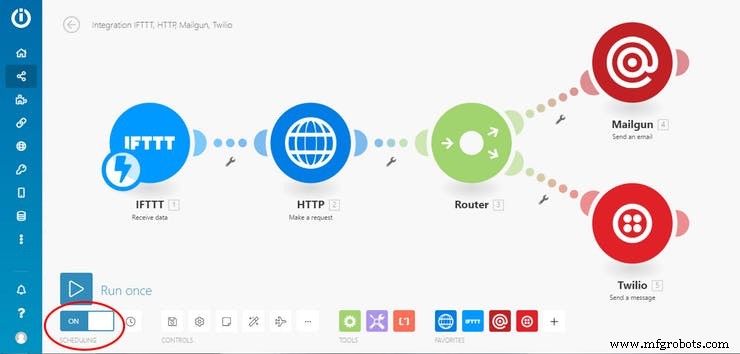
Passo 6: Criando um novo Applet no IFTTT
Faça login na sua conta IFTTT. Se não se cadastrou no IFTTT, pode criar uma conta clicando aqui. Após logar, clique em "Novo Applet" sob a seção "Meus Applets". Clique em "+this" seguido por "Google Assistant" após buscar na caixa de busca. Clique em "Dizer uma frase simples" na tela seguinte. Digite o comando para o qual você quer disparar a ação necessária.
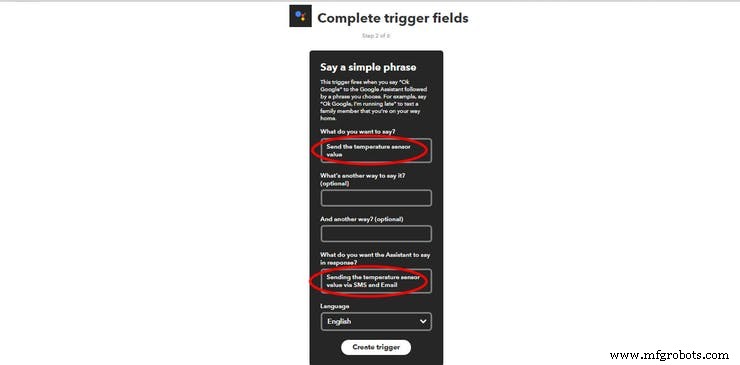
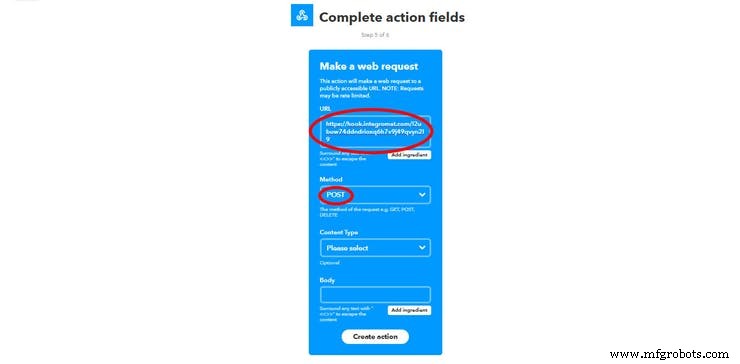
Clique em "Trigger" seguido por "+that". Busque "Webhooks" na caixa de busca e selecione seguido por selecionar "Fazer uma requisição web" na tela seguinte. No campo URL, cole o link que obtivemos no Passo 2 após criar um módulo IFTTT no Integromat. Este passo é muito essencial para rodar o cenário no Integromat quando você disser o comando ao Google Assistant. Depois, selecione "POST" no método e clique em "Criar Ação". Escreva um nome adequado para o applet e selecione "Finalizar".
É isso. Agora veja a mágica quando você tirar seu celular e dizer "Ok Google, envie o valor do sensor de temperatura."
Esquemáticos
Conectando fios fêmea-macho ao sensor LM35
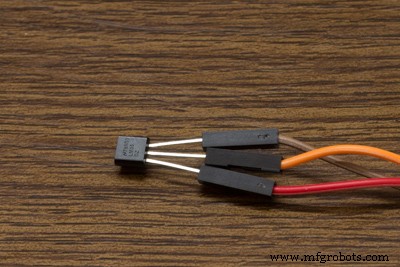
Conectando fios fêmea-macho ao módulo Bolt WiFi
Conexão Final
É ISSO. AGORA FAÇA UPLOAD DE TUDO E TESTE.
SE HOUVER DÚVIDAS, ENTRE EM CONTATO PELA SEÇÃO DE COMENTÁRIOS.
OBRIGADO....................................
Código
RECEPTOR FINAL Arduino
#include <SPI.h> #include <nRF24L01.h> #include <printf.h> #include <RF24.h> #include <RF24_config.h> #include <Servo.h> Servo servo; RF24 radio(7, 8); // CSN, CE const byte address[6] = "00001"; int servo_pin = 9; int sensor_pin=A0; int output_value; void setup() { Serial.begin(9600); radio.begin(); servo.attach(servo_pin); radio.openReadingPipe(0, address); radio.setPALevel(RF24_PA_MIN); radio.setChannel(87); radio.setDataRate(RF24_250KBPS); radio.startListening(); } int pos; void loop() { if (radio.available()) { radio.read(&pos, sizeof(pos)); Serial.println(pos); if(pos==100) { digitalWrite(6,LOW); digitalWrite(5,LOW); digitalWrite(4,LOW); digitalWrite(3,LOW); } else if (pos==200){ digitalWrite(6,HIGH); digitalWrite(5,LOW); digitalWrite(4,HIGH); digitalWrite(3,LOW); delay(10); } else if (pos==300){ digitalWrite(6,LOW); digitalWrite(5,HIGH); digitalWrite(4,LOW); digitalWrite(3,HIGH); delay(10); } else if (pos==400){ digitalWrite(6,LOW); digitalWrite(5,HIGH); digitalWrite(4,HIGH); digitalWrite(3,LOW); delay(10); } else if (pos==500){ digitalWrite(6,HIGH); digitalWrite(5,LOW); digitalWrite(4,LOW); digitalWrite(3,HIGH); delay(10); } else if (pos==600){ servo.write(90); delay(10); } else if (pos==700){ servo.write(180); delay(10); } } else { Serial.println("connection lost"); } }TRANSMISSOR FINAL Arduino
#include <SPI.h> #include <nRF24L01.h> #include <printf.h> #include <RF24.h> #include <RF24_config.h> RF24 radio(7, 8); // CSN, CE const byte address[6] = "00001"; int x_key = A1; int y_key = A0; int p_key = A3; int q_key = A2; int x_pos; int y_pos; int p_pos; int q_pos; void setup() { radio.begin(); radio.openWritingPipe(address); radio.setPALevel(RF24_PA_MIN); radio.setChannel(87); radio.setDataRate(RF24_250KBPS); radio.stopListening(); Serial.begin(9600); pinMode(x_key, INPUT); pinMode(y_key, INPUT); pinMode(p_key, INPUT); pinMode(q_key, INPUT); } int pos; void loop() { x_pos = analogRead(x_key); y_pos = analogRead(y_key); p_pos = analogRead(p_key); q_pos = analogRead(q_pos); Serial.println(x_pos); Serial.println(y_pos); Serial.println(p_pos); Serial.println(q_pos); if (p_pos>400 && p_pos<600 && q_pos>400 && q_pos<600) { if(x_pos>400 && x_pos<600 && y_pos>400 && y_pos<600) { pos=100; radio.write(&pos, sizeof(pos)); } if(x_pos>400 && x_pos<600 && y_pos<400) { pos=200; radio.write(&pos, sizeof(pos)); } if(x_pos>400 && x_pos<600 && y_pos>600) { pos=300; radio.write(&pos, sizeof(pos)); } if(y_pos>400 && y_pos<600 && x_pos<400) { pos=400; radio.write(&pos, sizeof(pos)); } if(y_pos>400 && y_pos<600 && x_pos>600) { pos=500; radio.write(&pos, sizeof(pos)); } Serial.println(pos); delay(100); } else if(p_pos<400 || p_pos>600) { if(p_pos<400) { pos=600; radio.write(&pos, sizeof(pos)); } if(p_pos>600) { pos=700; radio.write(&pos, sizeof(pos)); } delay(100); } }Esquemáticos
Processo de manufatura
- Construa um Spybot Controlado por Bluetooth com Arduino
- FlickMote: Controle Remoto IR por Gestos para Casa Inteligente
- DIY Arduino TV B-Gone: Controle Remoto Universal para Todas as TVs
- Construa um Relógio Mestre LED Personalizado com Alarme – Visível a 12 Metros
- Find Me: Localizador Inteligente de Objetos com Arduino e Bluetooth
- Soluções de Energia Otimizadas para Projetos Arduino
- Jogo da Velha com Arduino, Matriz LED MAX7219 e Caixa de Papelão
- Construa um Robô Quadrúpede Inteligente com Arduino: Guia Passo a Passo
- Controle Suave de Brilho de LED com Bolt IoT e Arduino UNO
- Volante Joystick Arduino Personalizado para Jogos