



Controle de Servo do Drone Solo com Arduino: Configuração Fácil e Tutorial Sweep
Componentes e Materiais
| Arduino UNO | × | 1 |
| 3DR Solo | × | 1 |
| Servos (Tower Pro MG996R) | × | 1 |
| Placa Breakout Solo | × | 1 |
Sobre o Projeto
Introdução
O Solo tem ótimo ambiente de desenvolvimento, mas falta I/O. Atualmente a porta Accessory expõe CAN, Mavlink Serial para Pixhawk, e USB para Sololink (i.MX6). Usando um Arduino com Firmata, podemos adicionar sensores customizados, controlar servos, piscar LEDs, ou qualquer outra função do Arduino.
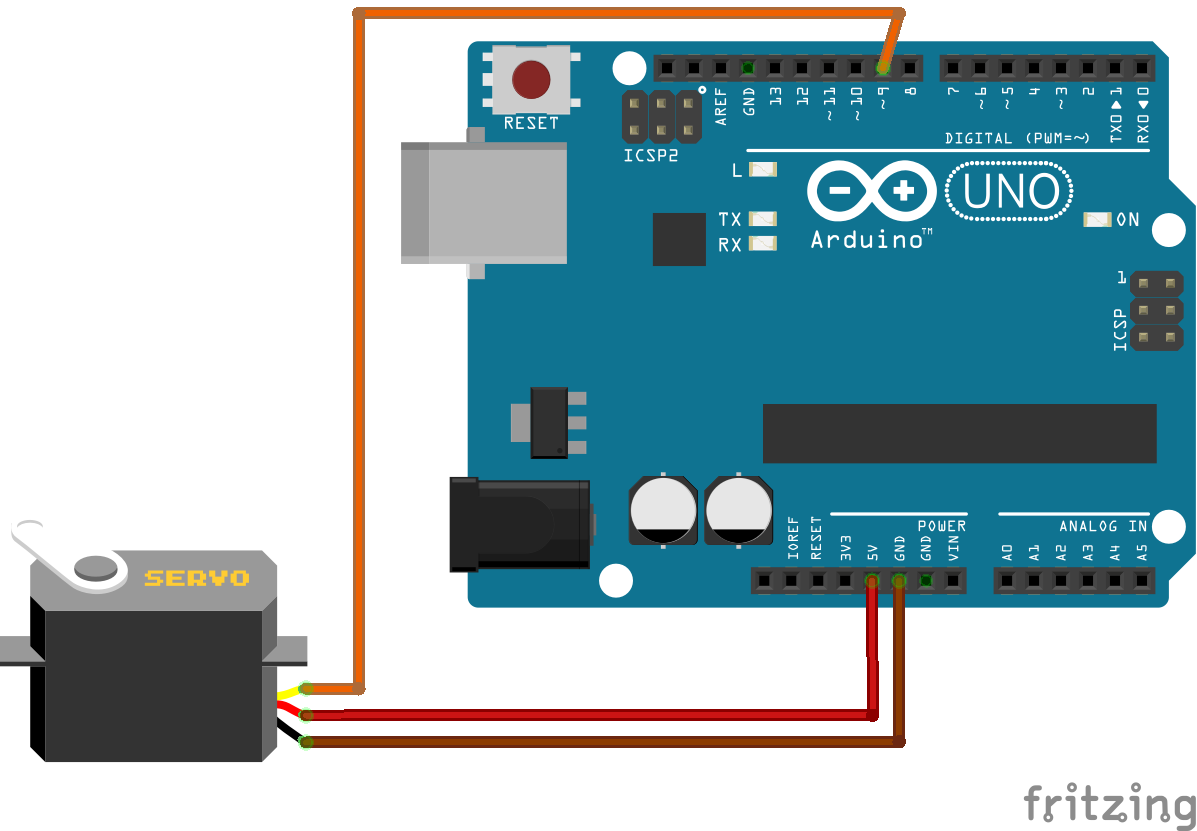
Este tutorial mostra como usar um Arduino com o Solo para controlar um servo.
Pré-requisitos de Software:
- Solo firmware 1.2.0 ou superior
- Arduino IDE
- FileZilla
- PuTTY ou outro cliente SSH
Passo 1: Carregar Firmata Host no Arduino Uno


Abra StandardFirmata em Exemplos. Selecione placa e porta. Faça upload!
Passo 2: Configuração de Hardware
Peças


Nota: A placa breakout não está à venda neste momento. Consulte aqui.
Montagem


Ligar

Passo 2: Baixar pyMata e Código
pyMata
SoloServoSweep.py
Passo 3: Transferir Arquivos para o Solo
- Conecte à rede WiFi do seu Solo!


Passo 4: SSH no Solo
Use SSH no Solo com o cliente SSH do seu SO. No Windows, use PuTTY.


Certifique-se de que ainda está conectado ao WiFi do Solo!
Veja legendas das imagens para mais detalhes
Passo 5: Instalar pyMata
Execute este comando na sessão SSH:

Passo 7: Executar o Exemplo
Com a sessão SSH ainda aberta, execute:

Código
SoloServoSweep.py Python
Controle de servo em Python a partir do Solo
from PyMata.pymata import PyMata
import time
import sys

SERVO_MOTOR = 9  # servo conectado a este pino
END = 170        # Curso máximo do servo

# Criar instância PyMata
board = PyMata("/dev/ttyACM0")

# Configurar pino como servo
board.servo_config(SERVO_MOTOR)

try:
    while True:
        for i in range(0, END):      # sweep up
            board.analog_write(SERVO_MOTOR, i)
            time.sleep(.015)
        for i in range(END, 0, -1):  # sweep down
            board.analog_write(SERVO_MOTOR, i)
            time.sleep(.015)
except KeyboardInterrupt:
    board.close()
    sys.exit()
Peças Personalizadas e Gabinetes
Placa Breakout Solo
Placa breakout para porta accessory do 3DR Solo
https://github.com/3drobotics/Pixhawk_OS_Hardware/tree/master/Accessory_Breakout_X1
Esquemáticos
Processo de manufatura
- Construa um Spybot Controlado por Bluetooth com Arduino
- FlickMote: Controle Remoto IR por Gestos para Casa Inteligente
- DIY Arduino TV B-Gone: Controle Remoto Universal para Todas as TVs
- Construa um Relógio Mestre LED Personalizado com Alarme – Visível a 12 Metros
- Robô Desviador de Obstáculos com Servo: Construa com Arduino e HC-SR04
- Find Me: Localizador Inteligente de Objetos com Arduino e Bluetooth
- Soluções de Energia Otimizadas para Projetos Arduino
- Jogo da Velha com Arduino, Matriz LED MAX7219 e Caixa de Papelão
- Construa um Robô Quadrúpede Inteligente com Arduino: Guia Passo a Passo
- Arduino e MPU6050: Controle Preciso de Servomotores SG90 e MG996R