



Transforme seu Robô SCARA DIY em um Gravador a Laser Preciso com Arduino
Neste tutorial, mostrarei como converti meu braço robótico SCARA impresso em 3D, que construí em um dos meus vídeos anteriores, para funcionar como gravador a laser. Você pode assistir ao vídeo a seguir ou ler o artigo abaixo.
Visão Geral do Projeto
O robô SCARA tem 4 graus de liberdade acionados por 4 motores de passo NEMA 17 e controlados usando uma placa Arduino. No vídeo original, usei uma placa Arduino UNO em combinação com um CNC Shield, mas agora usaremos uma placa Arduino MEGA em combinação com uma placa RAMPS. Precisamos desta combinação porque usaremos o firmware Marlin de impressora 3D para controlar o robô.
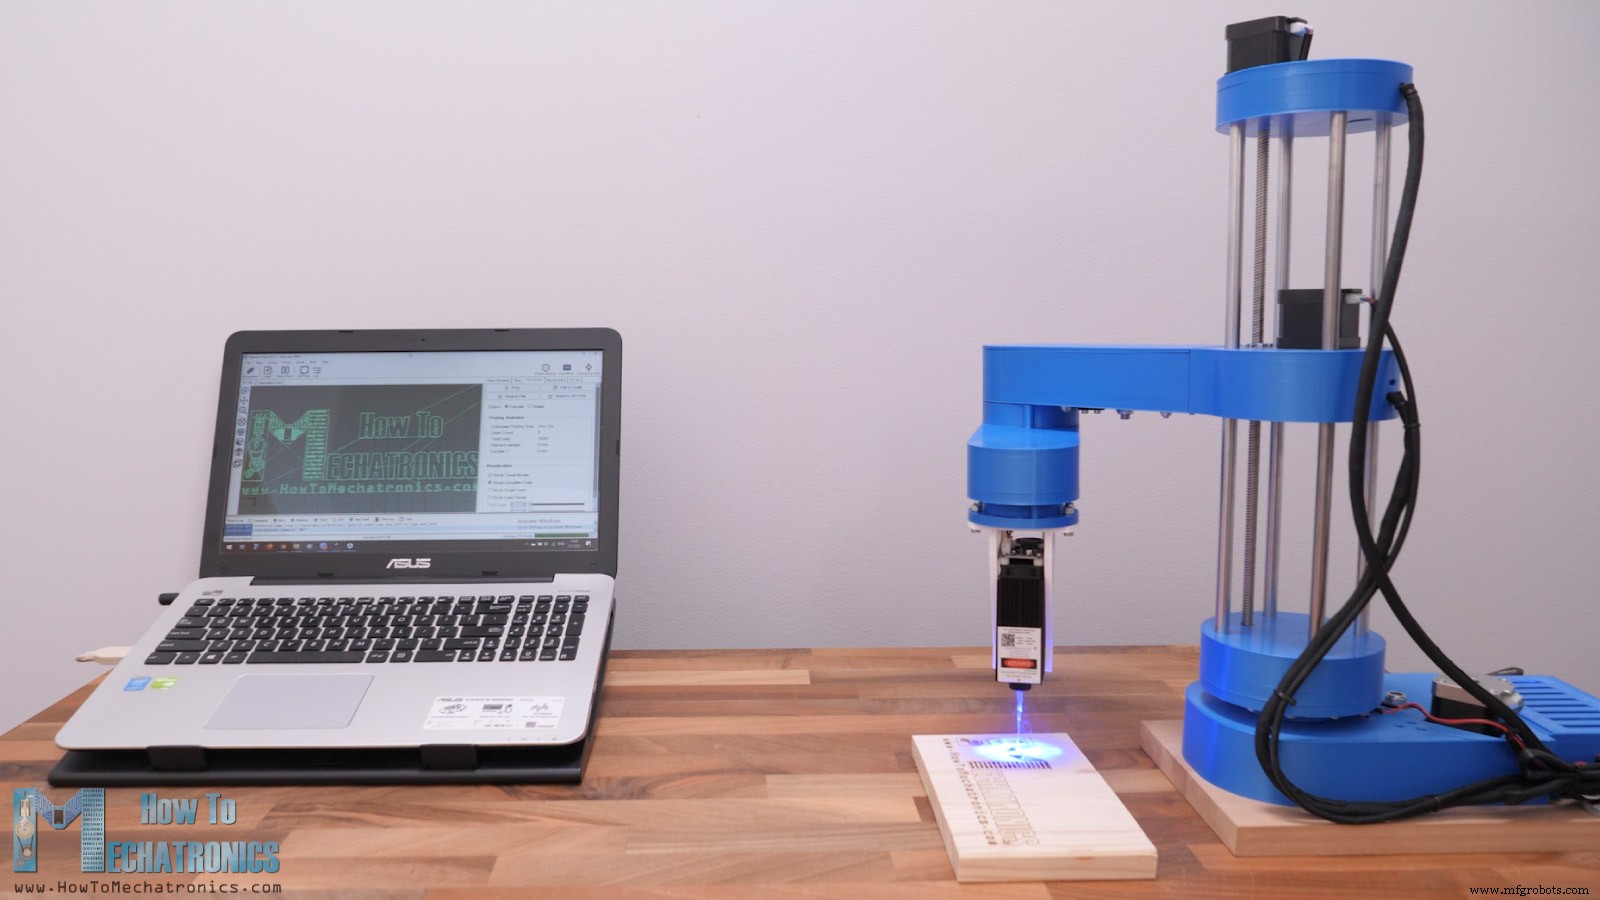
Quanto à parte mecânica, apenas precisei trocar o mecanismo de garra por um módulo laser. Neste caso, estou usando um módulo laser de 5,5 W, que é bom o suficiente para gravação.
Um recurso legal que obtemos com esta configuração de robô SCARA é que podemos ter uma amplitude maior de movimento do eixo Z e, assim, gravar objetos mais altos.
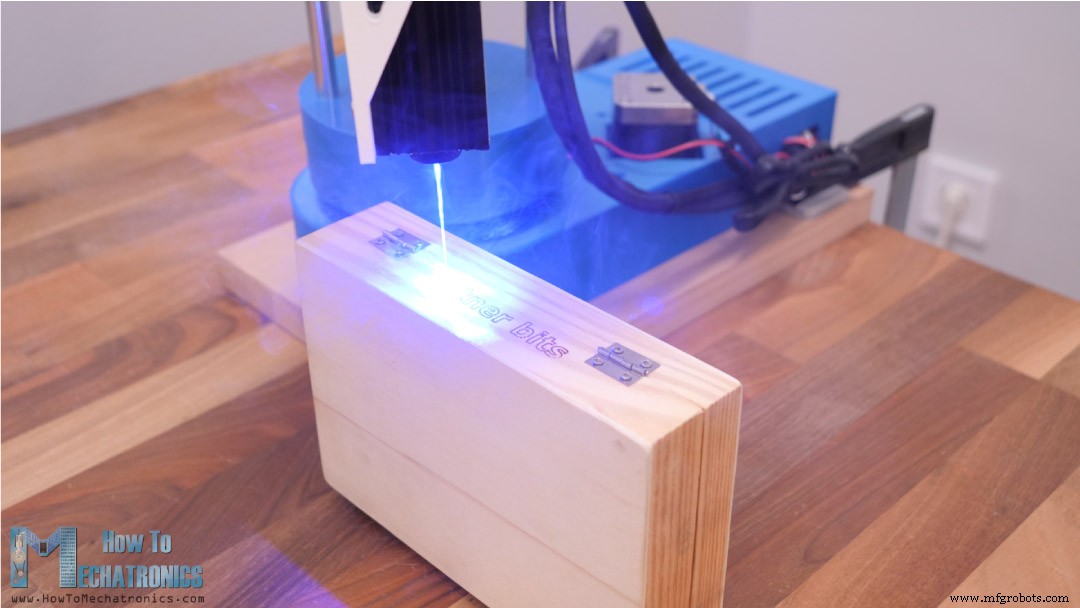
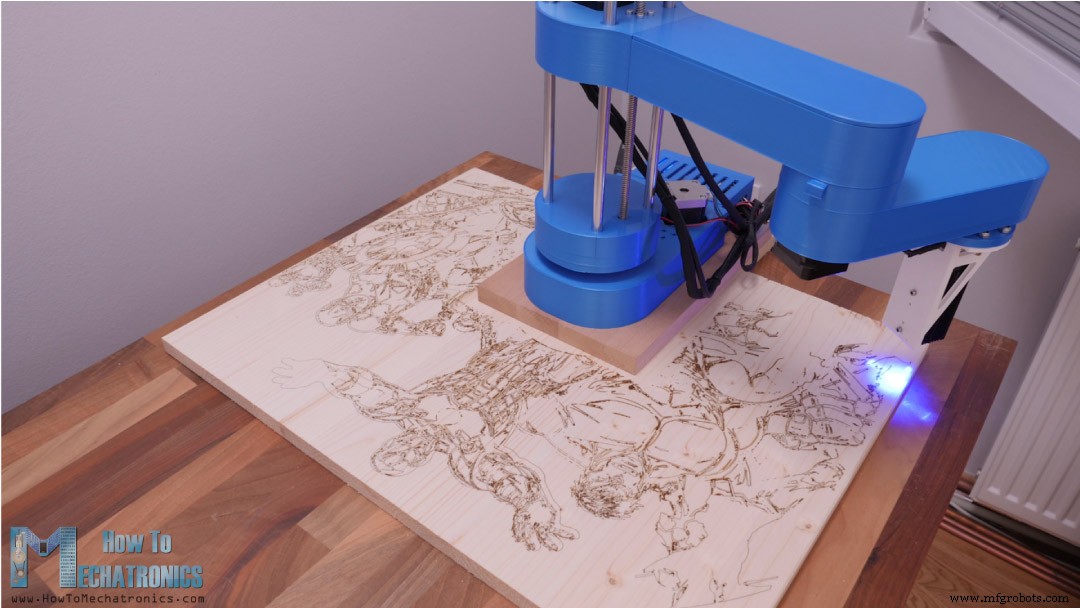
Além disso, a área de trabalho é impressionante considerando a pequena pegada do robô. Ele pode usar a área à sua frente, bem como em ambos os lados. Na verdade, podemos configurá-lo para usar quase 360 graus ao redor do robô como área de trabalho. Podemos fazer isso graças ao firmware Marlin open-source de impressora 3D, que tem opções para gravação a laser e configuração de robô SCARA.
Para gerar os G-codes, estou usando outro software open-source: Inkscape e um plugin para ele chamado Inkscape-Lasertools. Podemos gerar G-codes apenas com contornos ou com contornos e preenchimento a partir da mesma imagem vetorial, e temos várias opções como ajustar o feixe do laser, velocidade de deslocamento, velocidade de preenchimento, velocidade de perímetro, comandos de ligar/desligar o laser incluindo controle PWM do laser e assim por diante.
No entanto, agora vou guiá-lo por todo o processo de configuração de um robô SCARA para funcionar como gravador a laser. Veremos o design deste robô SCARA, como instalar e configurar o firmware Marlin de acordo com nossa máquina, e como preparar os desenhos e G-codes para gravação. Vamos começar.
Design e Modelo 3D
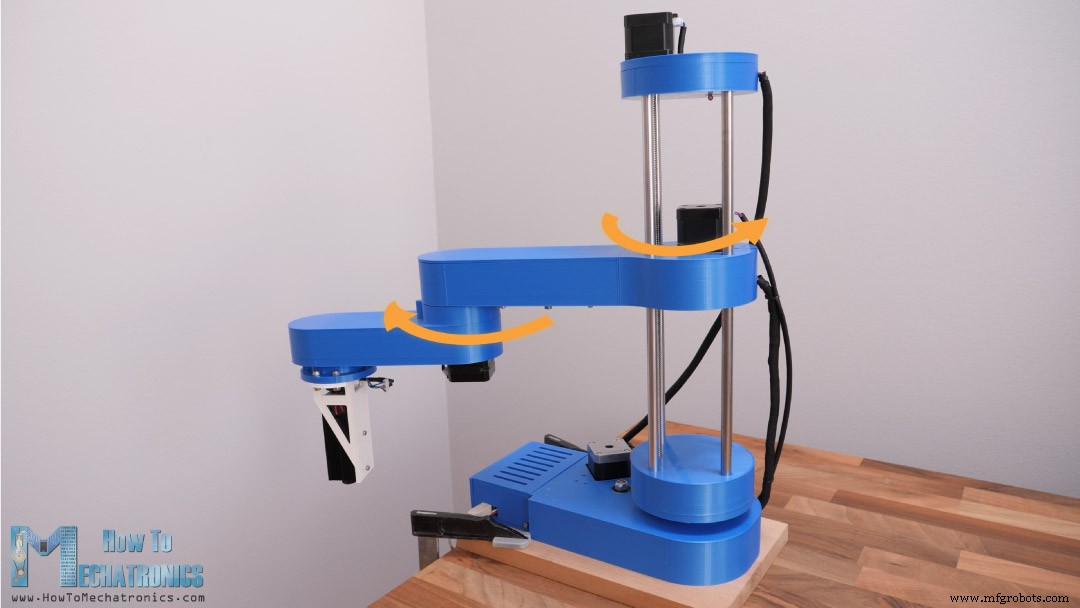
Aqui está uma olhada rápida no modelo 3D deste robô SCARA para que você veja como ele funciona, caso não tenha assistido ao tutorial original onde explico em detalhes como o construí.
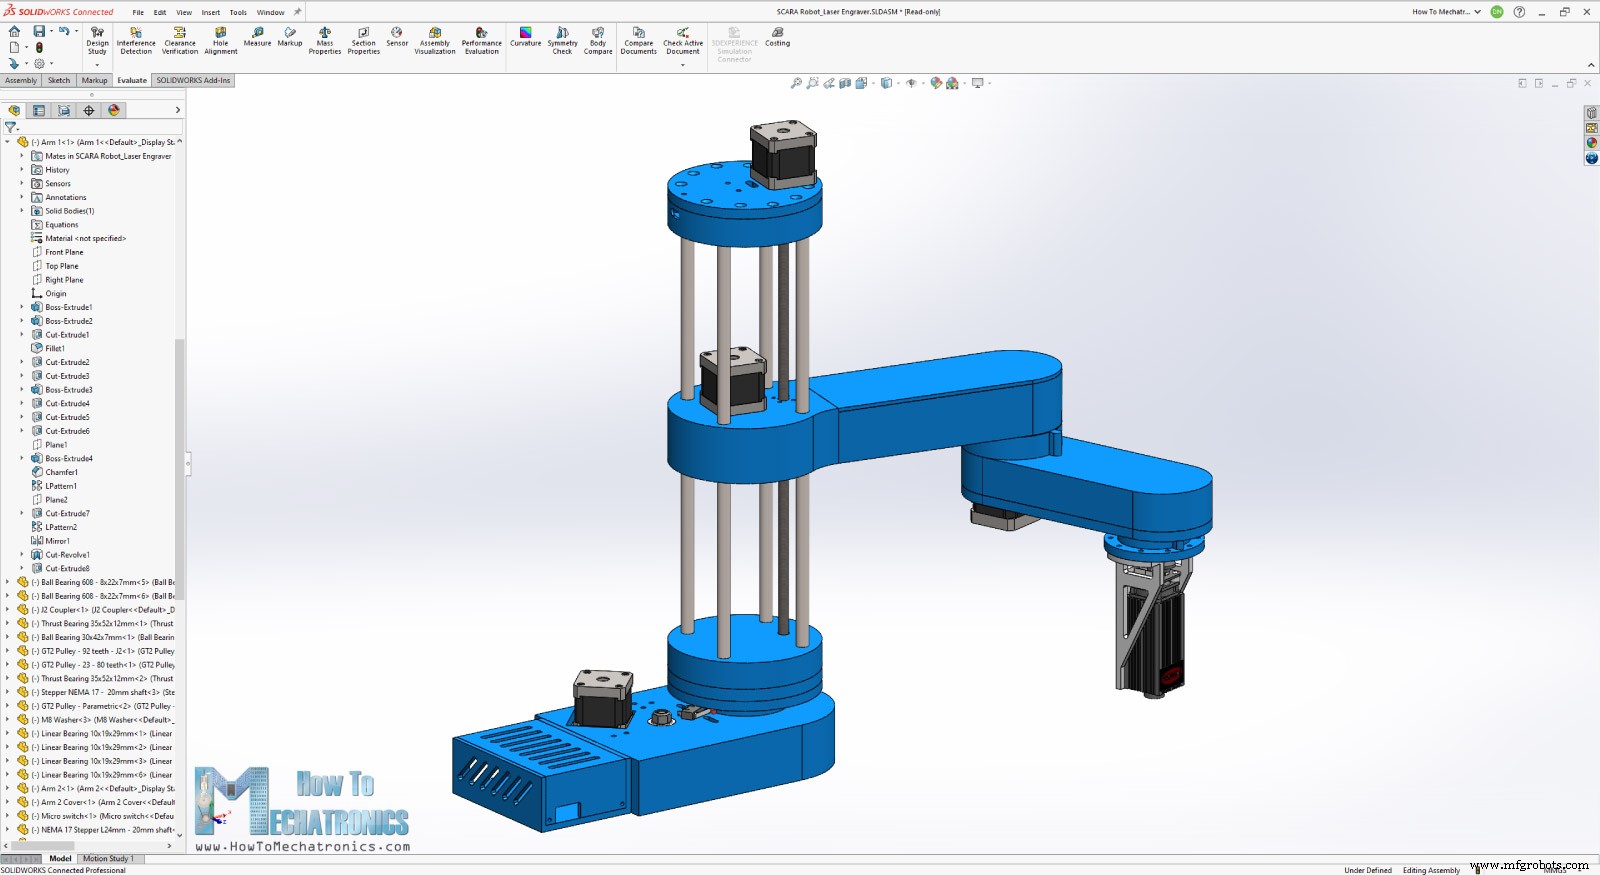
O robô foi projetado de forma que a maioria das peças possa ser facilmente impressa em 3D. As juntas são acionadas por motores de passo NEMA 17, cuja velocidade é reduzida com a ajuda de correias GT2 e algumas polias GT2 impressas em 3D adequadas. O robô tem 4 graus de liberdade, mas neste caso precisamos apenas de 3 GDL: duas rotações para alcançar qualquer ponto na área de trabalho e um movimento linear para ajustar a altura do laser.
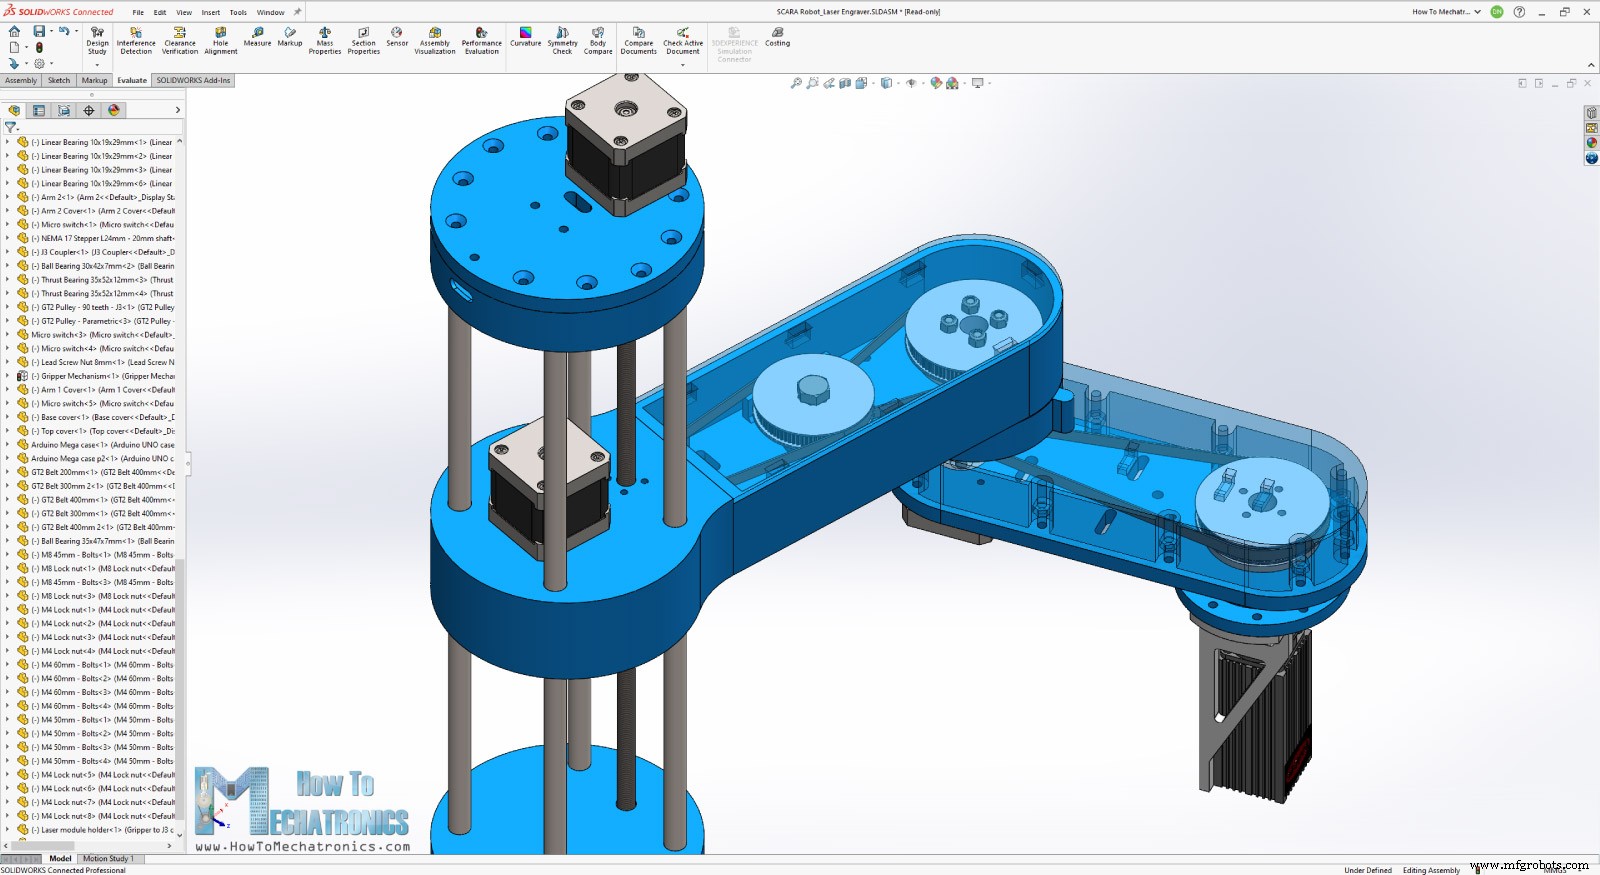
A 4ª junta, que gira o efetuador final, não será usada, embora o módulo laser seja anexado a ela. Fiz o suporte do laser de forma que o feixe do laser fique no centro de rotação desse 4º eixo, então, mesmo que o eixo gire, não afetará a posição final.
Você pode encontrar e baixar este modelo 3D, bem como explorá-lo no seu navegador no Thangs:
Baixe o modelo 3D de montagem no Thangs.
Obrigado ao Thangs por apoiar este tutorial.
Arquivos STL para Impressão 3D:
Patrocinado
Projetei este robô SCARA usando o 3DEXPERIENCE SOLIDWORKS for Makers, que também é o patrocinador deste vídeo. Sim, você ouviu direito. Com o 3DEXPERIENCE SOLIDWORKS for Makers, a SOLIDWORKS finalmente traz suas ferramentas de design líderes da indústria para makers de todos os tipos a um preço incrivelmente baixo.
Makers agora podem acessar as melhores ferramentas de design SOLIDWORKS por apenas $99 por ano, mas para MEUS espectadores, a SOLIDWORKS está oferecendo uma promoção por tempo limitado que permite obter essas ferramentas por ainda mais barato!
Isso mesmo. Para espectadores deste vídeo, vocês podem obter este pacote hoje — que inclui uma versão conectada à nuvem do SOLIDWORKS, bem como ferramentas de design baseadas no navegador como 3D Creator e 3D Sculptor — com um desconto especial de 20% enquanto durarem os estoques!
Tudo o que você precisa fazer é clicar no meu link a seguir e criar seu ID 3DEXPERIENCE gratuito, o que permitirá acessar esta oferta especial de 20% de desconto — para que você possa começar a criar com o melhor hoje. Muito obrigado à SOLIDWORKS por patrocinar e apoiar conteúdo educacional como este.
Instalação do Módulo Laser
Primeiro, removi o mecanismo de garra do robô, que era fixado com quatro parafusos.
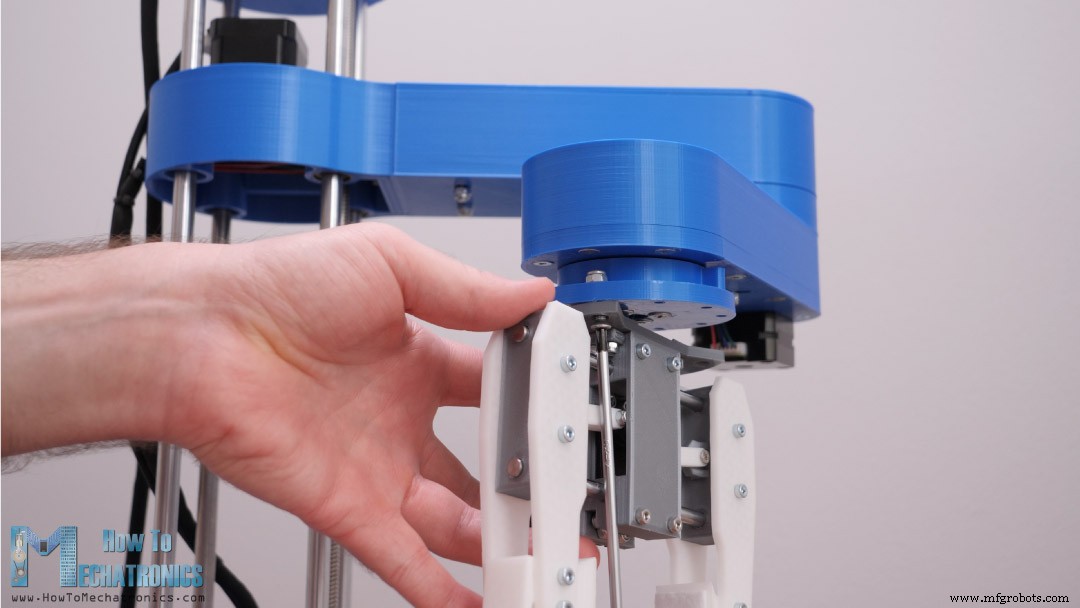
Os fios usados para controlar o servo da garra serão agora usados para controlar o módulo laser.
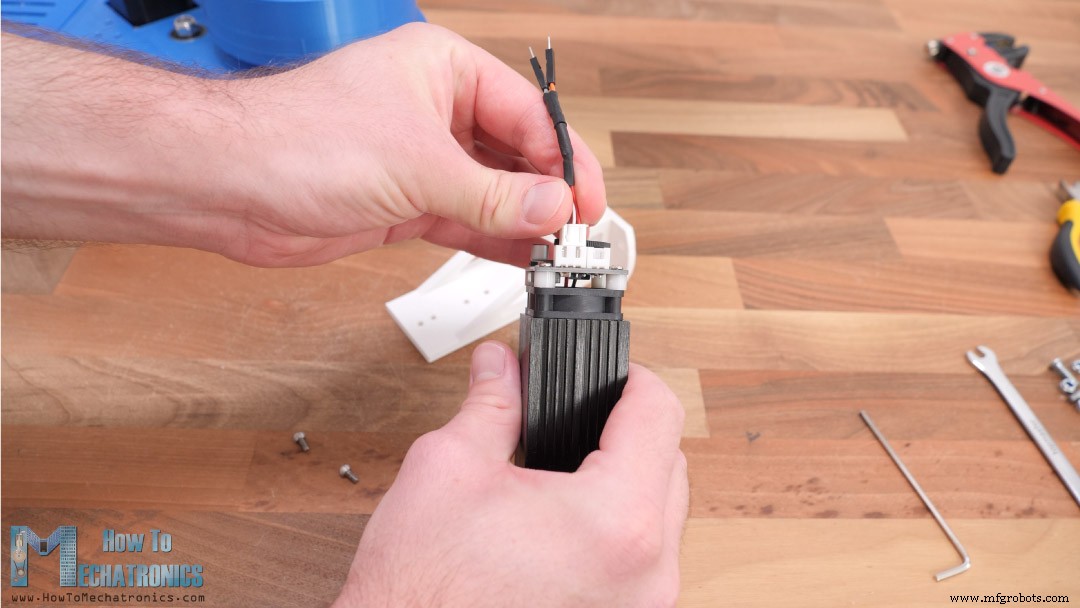
O módulo laser que tenho funciona a 12V e pode ser controlado usando sinal PWM com apenas dois fios: Terra e VCC. Para conectar o laser, usei o conector que vem com o módulo, o de 3 pinos. O fio preto da esquerda é Terra e o do meio, o fio branco no meu caso, é o VCC. Soldei dois conectores jumper macho a esses fios para poder conectá-los facilmente aos fios do efetuador final.
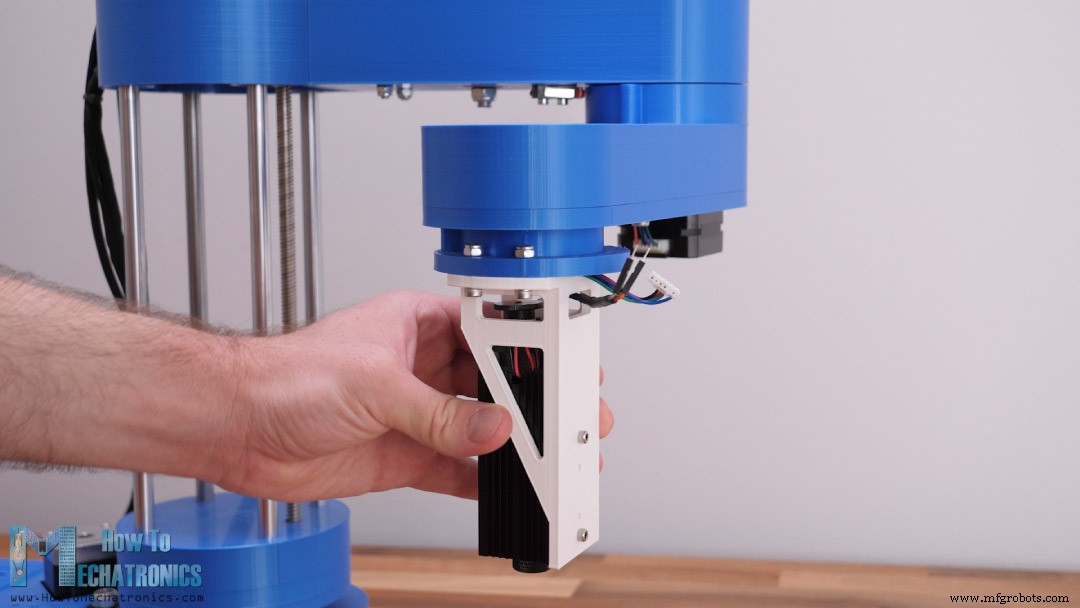
Então, simplesmente coloquei o conector no lugar, passei o fio por uma das aberturas do suporte e fixei o módulo laser com dois parafusos M3. Usando quatro parafusos M4, fixei o módulo laser ao robô.
Em seguida, como mencionei anteriormente, em vez da placa Arduino UNO que usei para controlar o robô no vídeo original, agora precisamos de uma placa Arduino MEGA em combinação com uma placa RAMPS.
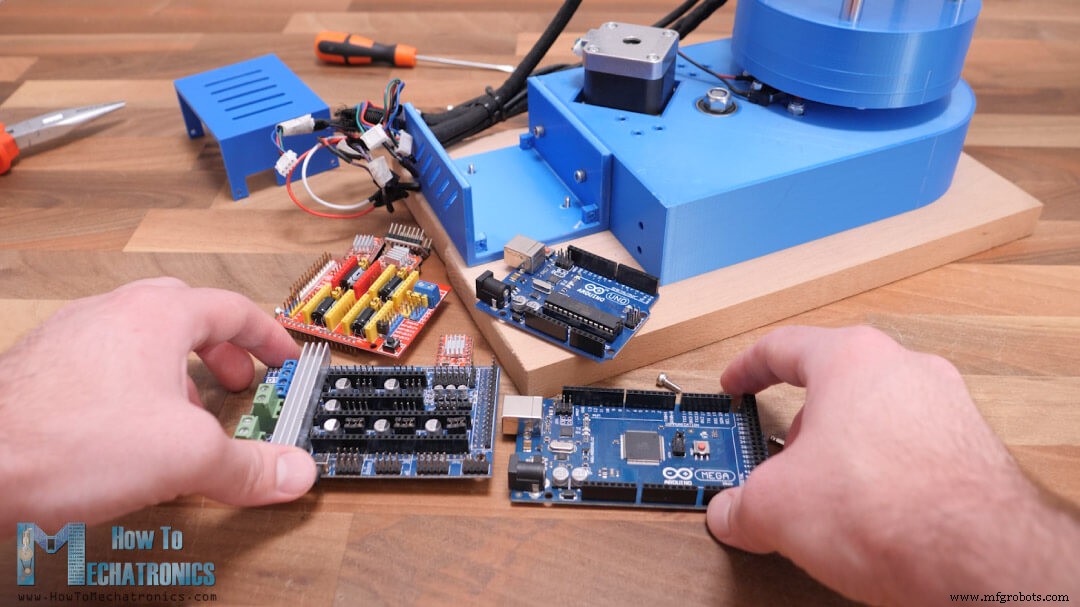
Aqui, primeiro precisamos selecionar a resolução de passo dos drivers. Claro, para movimento mais suave, devemos selecionar a maior resolução possível adicionando três jumpers para cada driver de passo. Estou usando o driver de passo A4988, que tem resolução de 1/16, mas também podemos usar o driver DRV8825, que tem resolução de 1/32.
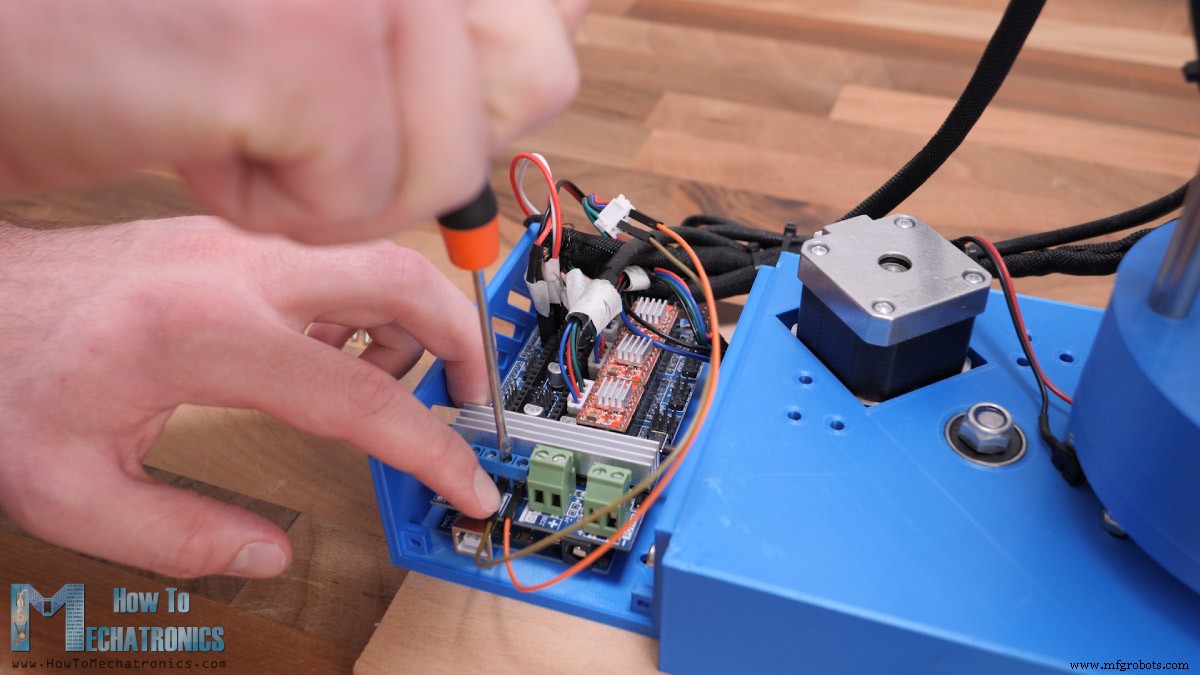
Então, podemos conectar todos os fios no lugar. Eu tinha todos os meus fios marcados para não me confundir.
Diagrama de Circuito do Gravador a Laser SCARA
Aqui está o diagrama de circuito de como tudo precisa ser conectado.
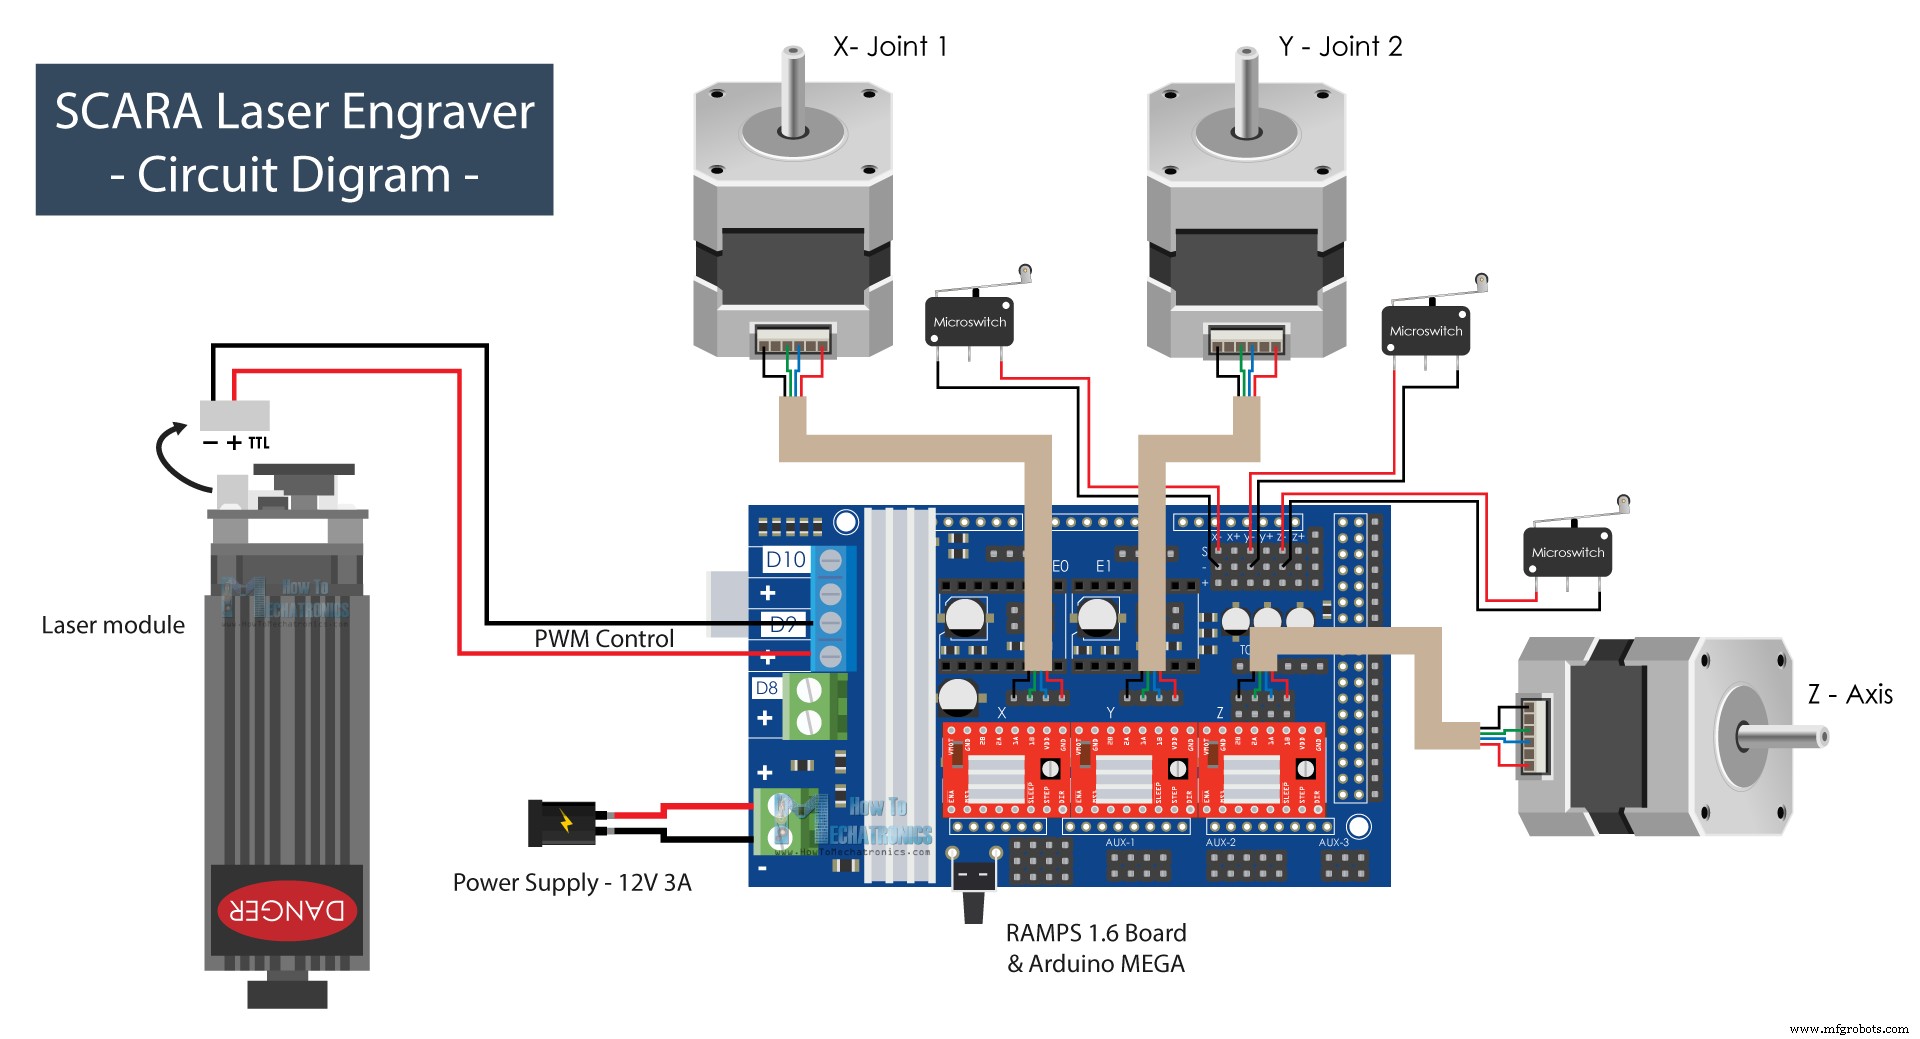
Os motores de passo vão logo acima dos drivers e os fim de curso, que são Normalmente Fechados com dois fios, vão nos pinos S e – dos endstops para cada eixo respectivamente.
Para controlar o módulo laser, usaremos o pino D9, que em uma configuração de impressora 3D é usado para controlar uma ventoinha. Este pin é capaz de PWM, então podemos controlar a intensidade do laser com ele. Para alimentar tudo, precisamos de fonte de 12V com corrente mínima de 3A.
Você pode obter os componentes necessários para este projeto nos links abaixo:
- Motor de Passo – NEMA 17………………
- Driver de Passo A4988…………………..…
- Placa RAMPS 1.6………………………..…
- Arduino MEGA………………….…..………
- Interruptor de Fim de Curso …………………………………. Amazon / Banggood / AliExpress
- Fonte de Alimentação DC …………………………. Amazon / Banggood / AliExpress
- Módulo Laser ………………………………… Amazon / Banggood / AliExpress
- Óculos de Segurança a Laser …………………….. Amazon / Banggod / AliExpress
Quanto aos componentes mecânicos, você pode conferir o artigo original.
Uma vez conectado tudo como explicado, apertei um pouco os fios e cobri a eletrônica para que tudo ficasse bonito e limpo.
Finalizando a Montagem
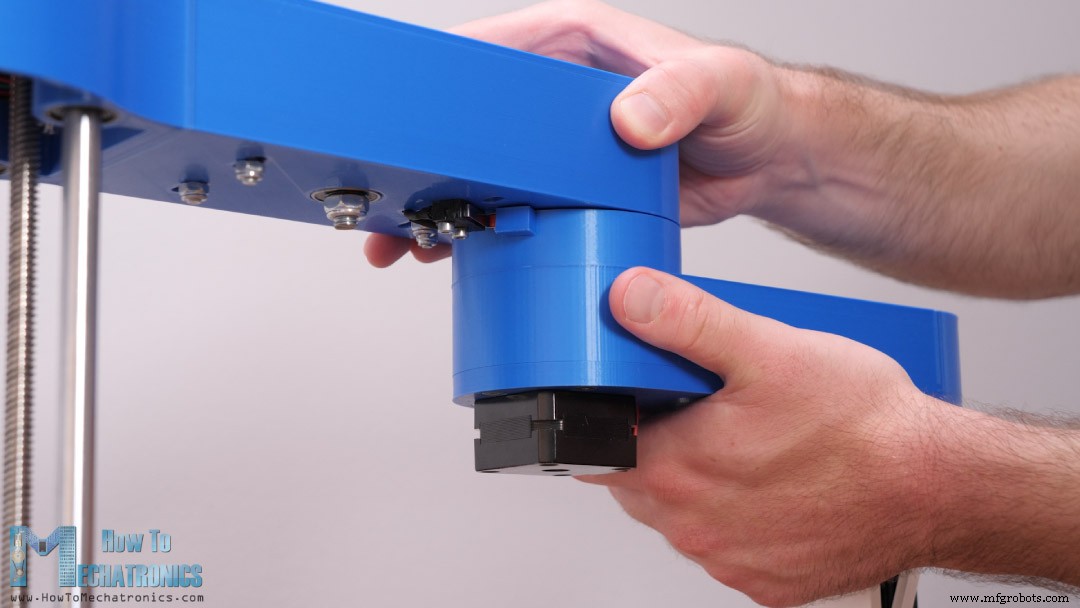
Há mais uma coisa que precisei mudar no meu robô SCARA para que funcione corretamente: mudar quando o fim de curso do segundo braço é acionado. Como o robô SCARA será configurado para trabalhar como destro, o homing do segundo braço precisa estar a 0 graus, ou em linha com o primeiro braço, podendo girar para a esquerda. Para isso, simplesmente colei um pequeno pedaço na junta do braço para que acione o fim de curso na posição descrita.
Na verdade, há mais um pequeno detalhe que precisei mudar. O gatilho original do fim de curso estava interferindo com uma das porcas na parte inferior do braço, impedindo que o braço atingisse seu movimento total.
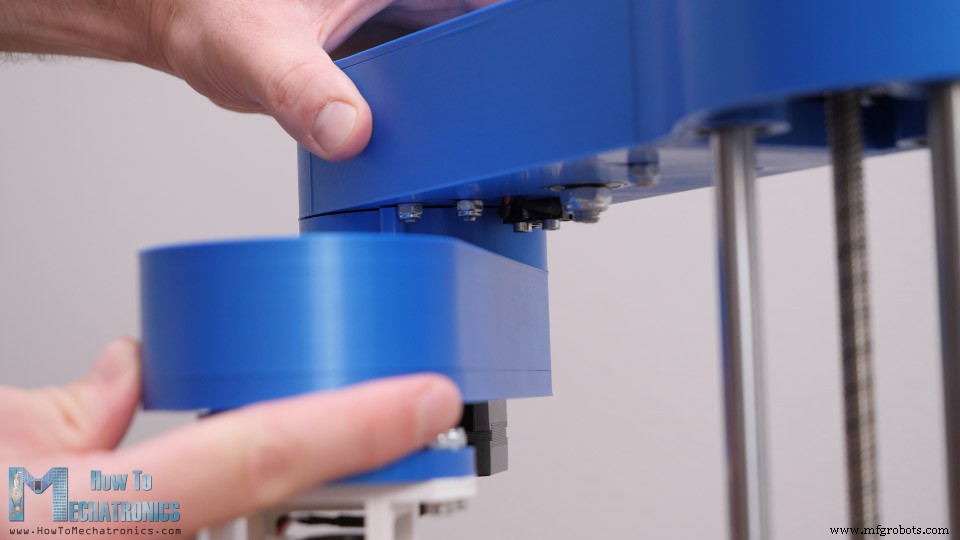
Simplesmente removi aquela porca, substituí por um inserto roscado para que, ao fixar a peça de volta no lugar, ela não fique saliente.
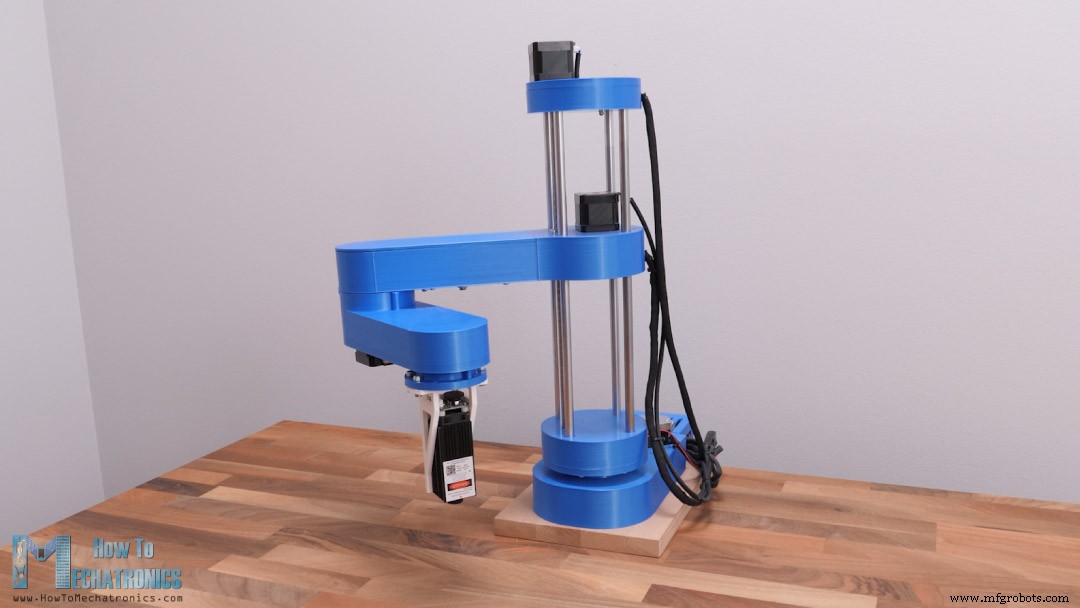
E pronto. O robô SCARA agora está pronto para funcionar como gravador a laser, mas, claro, primeiro precisamos instalar o firmware na placa Arduino.
Veja também: Braço Robô Arduino com Controle por Smartphone
Firmware Marlin para Gravação a Laser com Robô SCARA
Como disse, usarei o firmware Marlin, que é um dos firmwares open-source mais amplamente usados para impressoras 3D, e que também tem opções para gravação a laser e configurações de robô SCARA. Podemos baixar o firmware Marlin no site oficial ou no Github.com.
Para instalar o firmware Marlin na placa Arduino MEGA, usaremos o PlatformIO IDE em vez do Arduino IDE. Como o firmware Marlin é grande e complexo, o Arduino IDE às vezes dá erros e não consegue compilá-lo.
O PlatformIO é construído sobre o editor Visual Studio Code e pode ser instalado como extensão nele. Isso significa que primeiro precisamos instalar o Visual Studio Code, depois procurar PlatformIO no gerenciador de extensões e instalá-lo de lá.
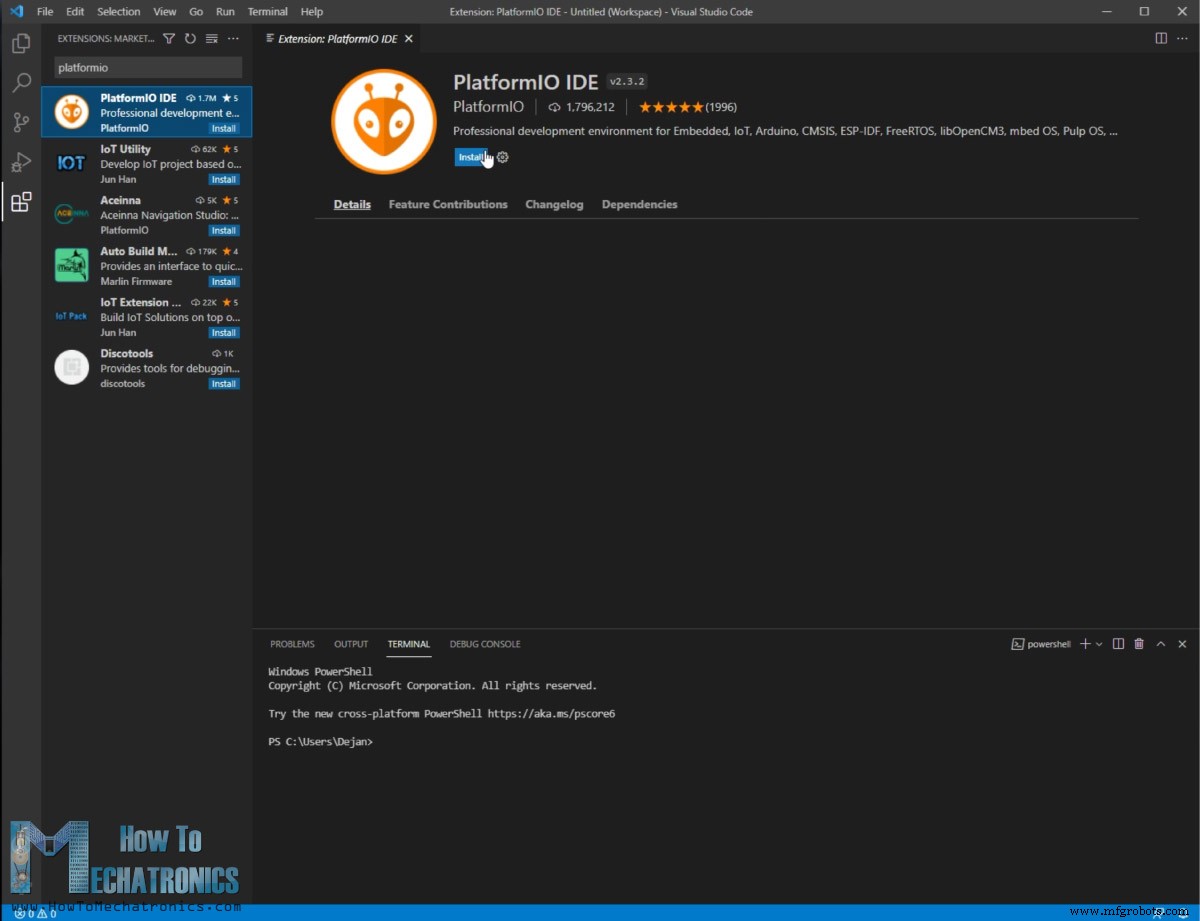
Uma vez feita a instalação, podemos clicar no botão Open Project, navegar até a pasta Marlin que baixamos e descompactamos, e clicar em "Open Marlin".
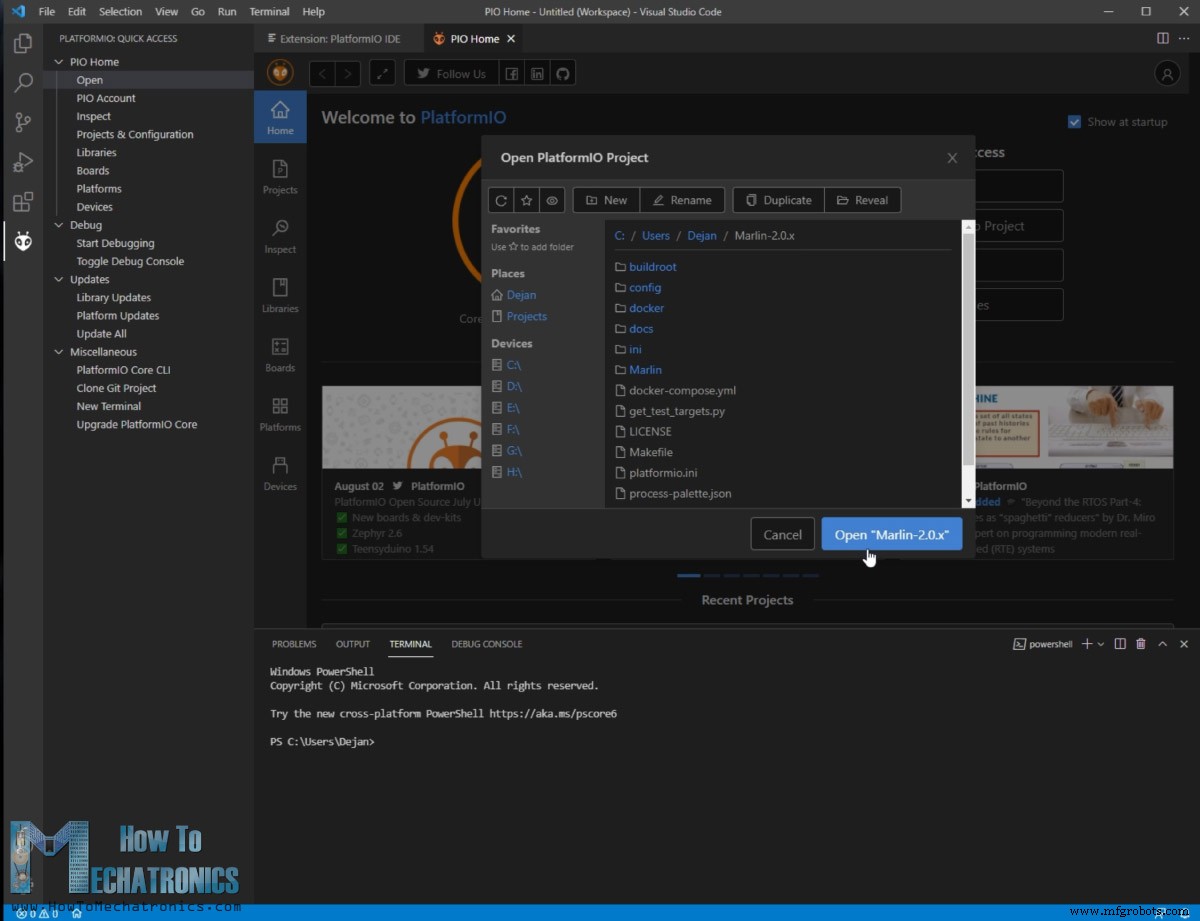
Isso carregará todos os arquivos Marlin no editor para que possamos abri-los e editá-los. Os dois principais arquivos onde fazemos todos os ajustes de acordo com nossa configuração de máquina são Configuration.h e Configuration_adv.h.
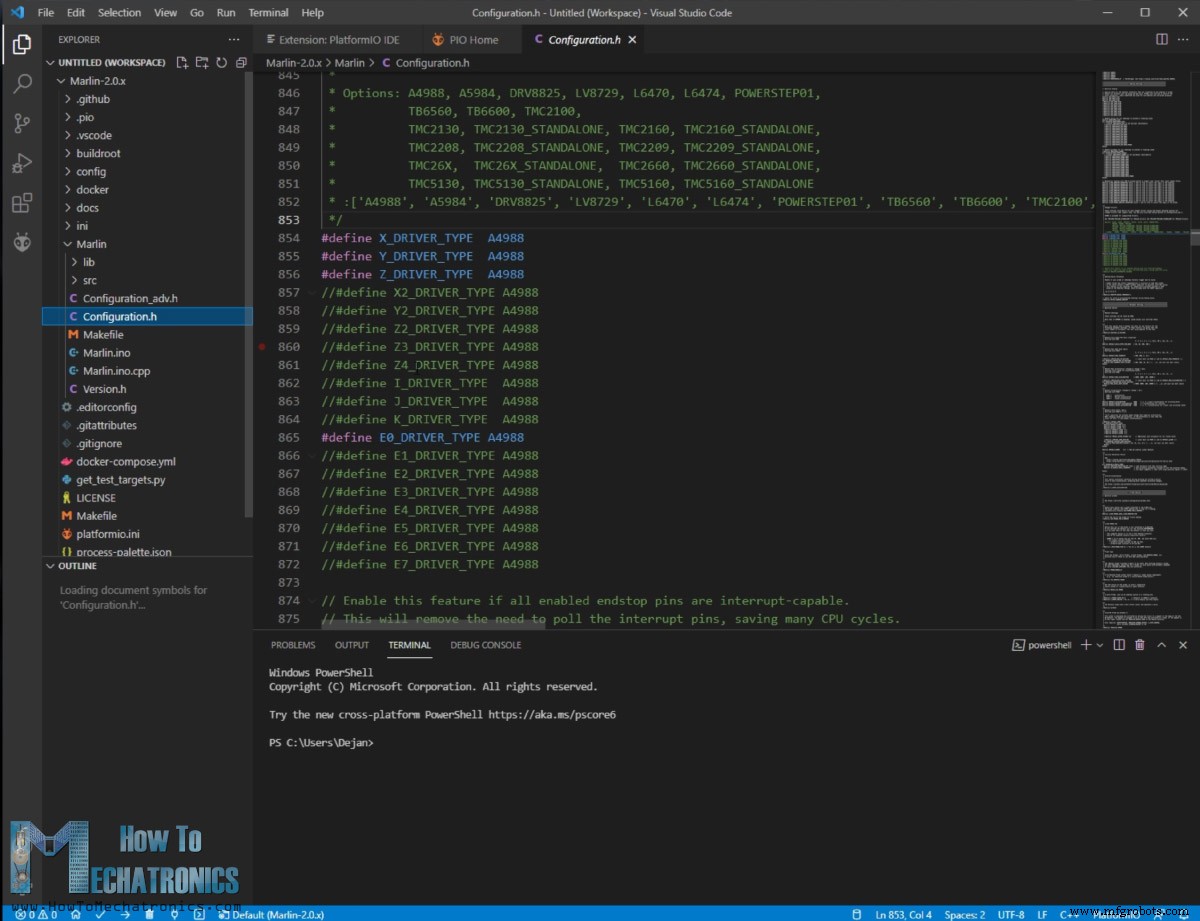
Na verdade, antes de abrir a pasta Marlin, devemos primeiro ir ao repositório de Configuration no Github.com, de onde podemos baixar alguns arquivos de configuração pré-testados adequados para nós. Na pasta "Examples", devemos ir à pasta "SCARA" e copiar estes dois arquivos de configuração e colá-los em nossa pasta Marlin.
Veja também: Como Configurar GRBL & Controlar Máquina CNC com Arduino
Configurando o Firmware Marlin
Então, uma vez que reabrimos a pasta Marlin com os arquivos de configuração "SCARA", podemos abrir o arquivo Configuration.h e editar alguns parâmetros de acordo com nossa máquina. A primeira coisa aqui é selecionar o tipo de robô SCARA que temos.
/** * MORGAN_SCARA foi desenvolvido por QHARLEY na África do Sul em 2012-2013. * Implementado e ligeiramente retrabalhado por JCERNY em junho de 2014. */ //#define MORGAN_SCARA /** * Mostly Printed SCARA é um design open source por Tyler Williams. Veja: * https://www.thingiverse.com/thing:2487048 * https://www.thingiverse.com/thing:1241491 */ #define MP_SCARA #if EITHER(MORGAN_SCARA, MP_SCARA) // Se o movimento estiver irregular, tente diminuir este valor #define SCARA_SEGMENTS_PER_SECOND 100 // Comprimento dos braços de suporte interno e externo. Meça os comprimentos dos braços precisamente. #define SCARA_LINKAGE_1 228.15 // Comprimento do Braço 1 - 228(mm) #define SCARA_LINKAGE_2 136.2 // Comprimento do Braço 2 - 136.5(mm) // Offset da torre SCARA (posição da Torre relativa à posição zero da mesa) // Isso precisa ser razoavelmente preciso pois define a posição da mesa de impressão no espaço SCARA. #define SCARA_OFFSET_X 300 // (mm) #define SCARA_OFFSET_Y 150 // (mm)O "MORGAN_SCARA" é para robô SCARA paralelo e o "MP_SCARA" é para robô SCARA serial, exatamente como o que temos. Isso é baseado em um design open-source de Tyler Williams que implementa cinemática inversa nos G-codes gerados para sistemas cartesianos normais.
No meu tutorial anterior, já expliquei o que é cinemática inversa e como funciona com este robô SCARA, então para mais detalhes você pode conferir aquele tutorial. Resumidamente, com cinemática inversa calculamos em que ângulos os dois braços devem se posicionar para alcançar uma coordenada X, Y dada. A matemática por trás da cinemática inversa baseia-se em trigonometria, e o resultado depende exclusivamente dos comprimentos dos dois braços.
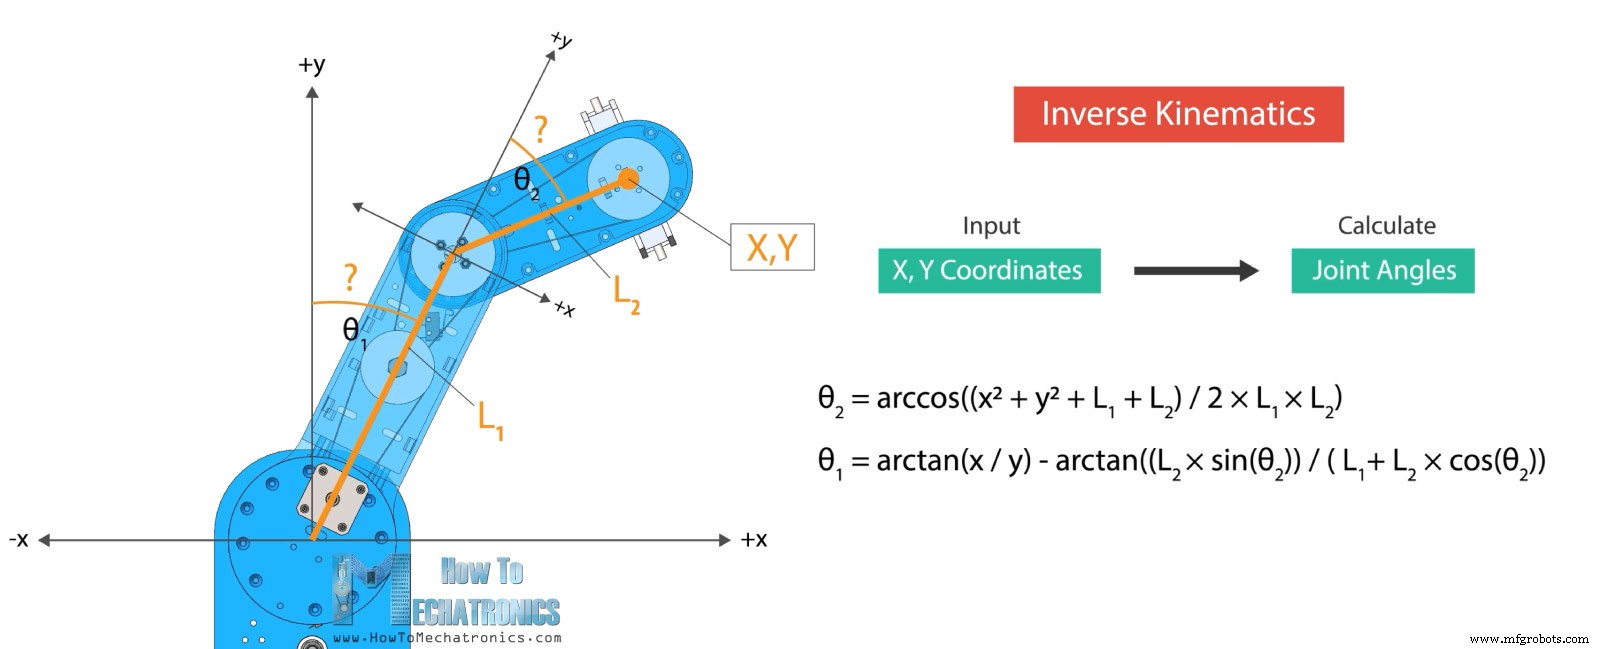
Dito isso, aqui precisamos inserir o comprimento dos braços do robô, e neste caso são 228 mm para o primeiro braço e 136,5 mm para o segundo braço. O próximo parâmetro que precisamos definir é a posição zero da mesa de trabalho. Este valor é inserido com os valores SCARA_OFFSET_X e Y e é a distância da torre ou da primeira junta relativa à posição zero da mesa.
Há mais um conjunto de parâmetros que precisamos ajustar de acordo com nossa máquina: MANUAL_X_HOME_POS para X e Y. Estes valores são as distâncias X e Y do efetuador final do braço robótico ou do laser quando está na posição home, relativos à posição zero da mesa que definimos anteriormente. Para obter esses valores, fiz um esboço simples no SOLIDWORKS com duas linhas representando os dois braços do robô SCARA.
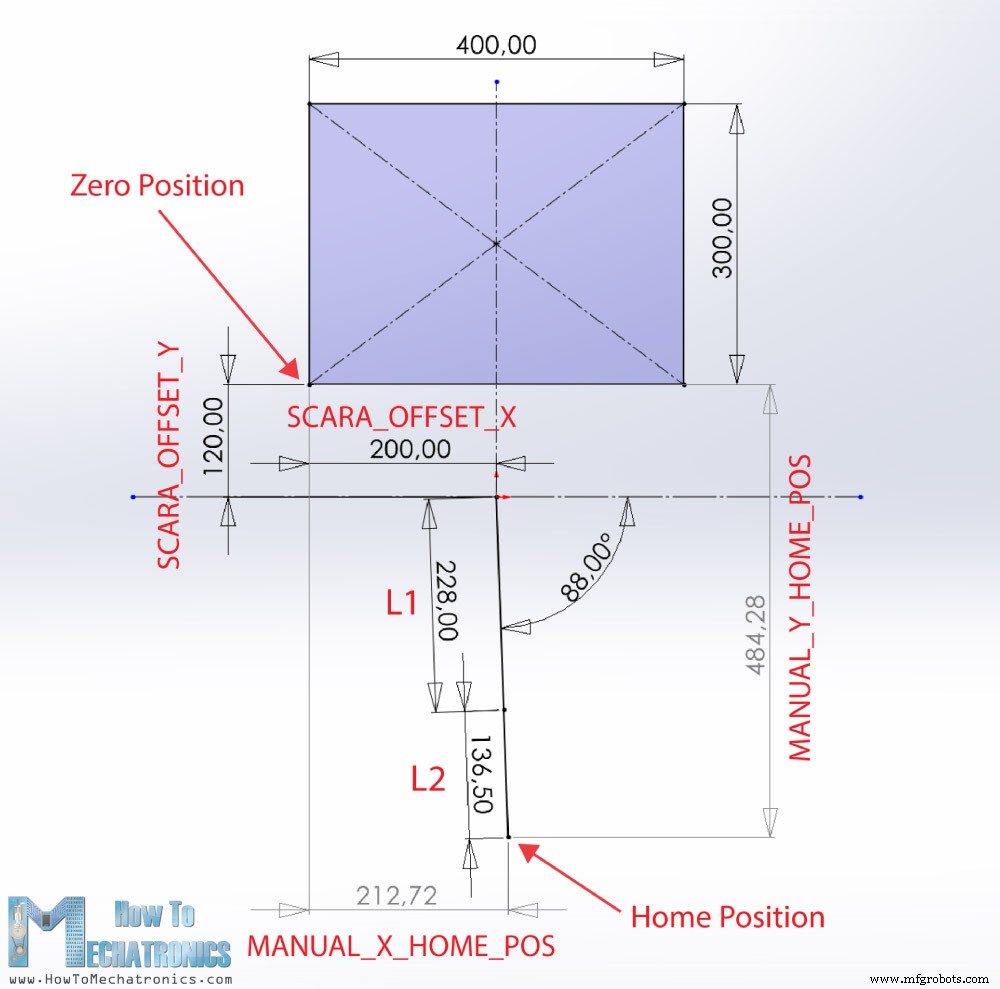
A partir daqui, podemos definir a posição zero desejada da mesa e obter os valores para as variáveis MANUAL_X_HOME_POS.
Em seguida, precisamos definir os conectores de fim de curso. No nosso caso, temos um fim de curso para cada eixo, que está na posição mínima.
#define USE_XMIN_PLUG #define USE_YMIN_PLUG #define USE_ZMIN_PLUGAlém disso, precisamos definir X_HOME_DIR como -1, o que indica a direção dos fim de curso durante o homing.
// Direção dos fim de curso no homing; 1=MAX, -1=MIN // :[-1,1] #define X_HOME_DIR -1 #define Y_HOME_DIR -1 #define Z_HOME_DIR -1Aqui também devemos verificar se todas as variáveis __MIN_ENDSTOP_INVERTING estão definidas como "FALSE".
Então, precisamos ajustar os valores DEFAULT_AXIS_STEPS_PER_UNIT para corresponder à nossa máquina.
#define DEFAULT_AXIS_STEPS_PER_UNIT { 177.7777777, 142.2222222, 400, 93 }Estes valores indicam quantos passos o programa deve enviar aos drivers de passo para o motor mover uma unidade, e neste caso é a rotação da junta de um grau. Aqui está como calculei esses valores para meu robô SCARA.
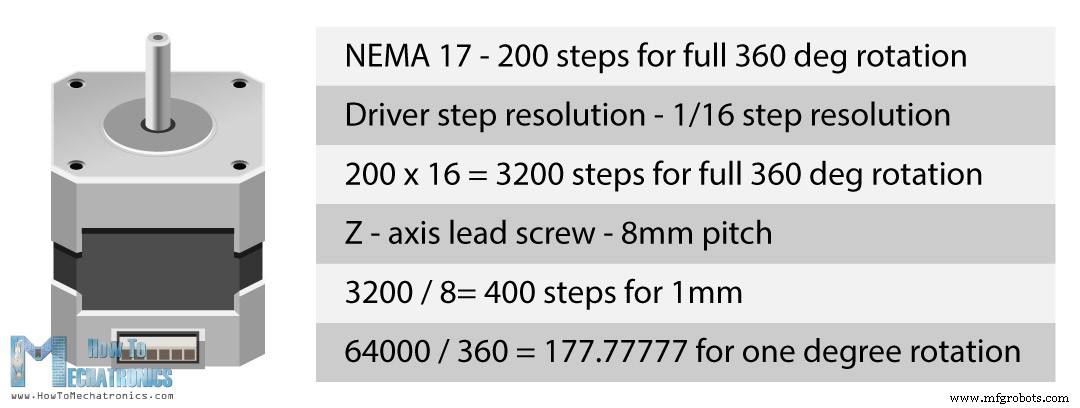
Os motores de passo NEMA 17 dão 200 passos para rotação completa, mas como estamos usando resolução de 1/16, isso significa que precisamos enviar 3200 passos ao driver para o motor fazer rotação completa de 360 graus. Além disso, para a primeira junta temos redução de velocidade 20:1, o que significa que precisamos de 64000 passos para rotação completa. Se dividirmos este valor por 360, obteremos o número 177,777, que é na verdade o número de passos que o programa precisa enviar ao driver para rotacionar a junta uma unidade ou um grau.
O segundo braço tem redução 16:1, então o valor será 142,222. Para o eixo Z, temos um fuso de rosca com passo de 8 mm, o que significa que uma rotação completa do motor resulta em 8 mm de movimento linear. Uma unidade aqui é 1 mm, então precisamos dividir os 3200 passos por 8, obtendo o valor 400, que é o número de passos necessários para o eixo Z mover uma unidade ou 1 mm. O quarto valor aqui é para o extrusor, mas como não temos extrusor aqui, não precisamos alterá-lo.
A direção do motor de passo depende de como conectamos os fios. Caso esteja errada, podemos inverter os fios ou alterar no software definindo as variáveis INVERT_X_DIR como TRUE.
// Inverter direção do motor de passo. Alterar (ou inverter conector do motor) se um eixo for na direção errada. #define INVERT_X_DIR false #define INVERT_Y_DIR false #define INVERT_Z_DIR falseDevemos fazer mais algumas alterações para fazer este firmware Marlin funcionar. Como o Marlin é principalmente firmware para impressoras cartesianas clássicas, o modo SCARA que ele possui tem alguns pequenos bugs que não foram resolvidos na época em que fiz este projeto. Aqui estão as alterações que fiz para fazê-lo funcionar.
No scara.cpp, linha 75, substituí MORGAN_SCARA por MP_SCARA. No motion.cpp, comentei as linhas 1716 e 1717, no configuration.h comentei VALIDATE_HOMING_ENDSTOPS, e no configuration_adv.h descomentei QUICK_HOME.
Na verdade, mesmo com essas alterações, o homing ainda não funcionava 100% corretamente, mas explicarei o workaround que usei para fazê-lo funcionar.
No entanto, agora podemos clicar no botão Upload localizado no canto inferior esquerdo do editor e o firmware Marlin será instalado na placa Arduino. Você pode baixar este firmware Marlin específico com todas as alterações que fiz para funcionar com este robô SCARA abaixo, ou claro, pode baixar o Marlin original do Github.com e fazer todas as alterações por conta própria como expliquei.
Software de Controle – Repetier-Host
Certo, uma vez que temos o firmware Marlin instalado, agora precisamos de um programa de computador para controlar o robô e enviar G-codes para ele. Existem muitas opções, mas escolhi usar o Repetier-Host, que é um software popular de impressão 3D. Podemos baixar e usar este software gratuitamente. Uma vez instalado, podemos ir em Config > Configurações da Impressora e ajustar várias coisas aqui.
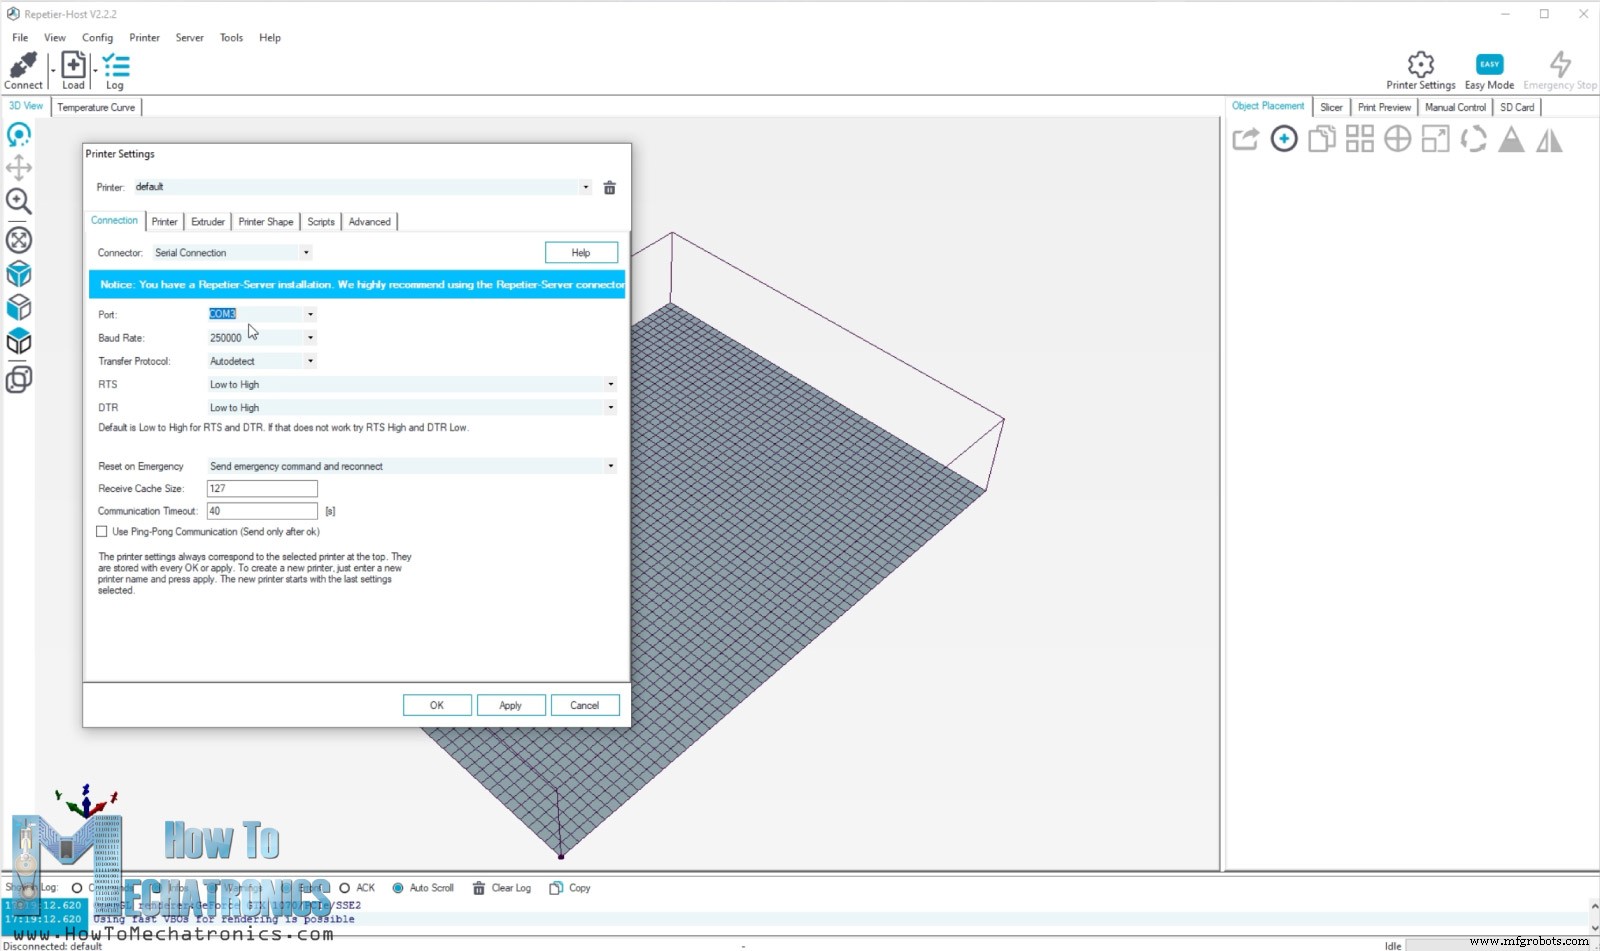
Devemos selecionar a porta COM à qual nosso Arduino está conectado e selecionar a Baud Rate que definimos no firmware Marlin. Na aba Formato da Impressora, devemos definir os valores máximos de X e Y e a Área da Impressora.
Uma vez aplicadas essas configurações, podemos clicar no botão Conectar e o software deve conectar ao nosso robô SCARA. Então, podemos ir na aba Controle Manual e tentar mover a impressora.
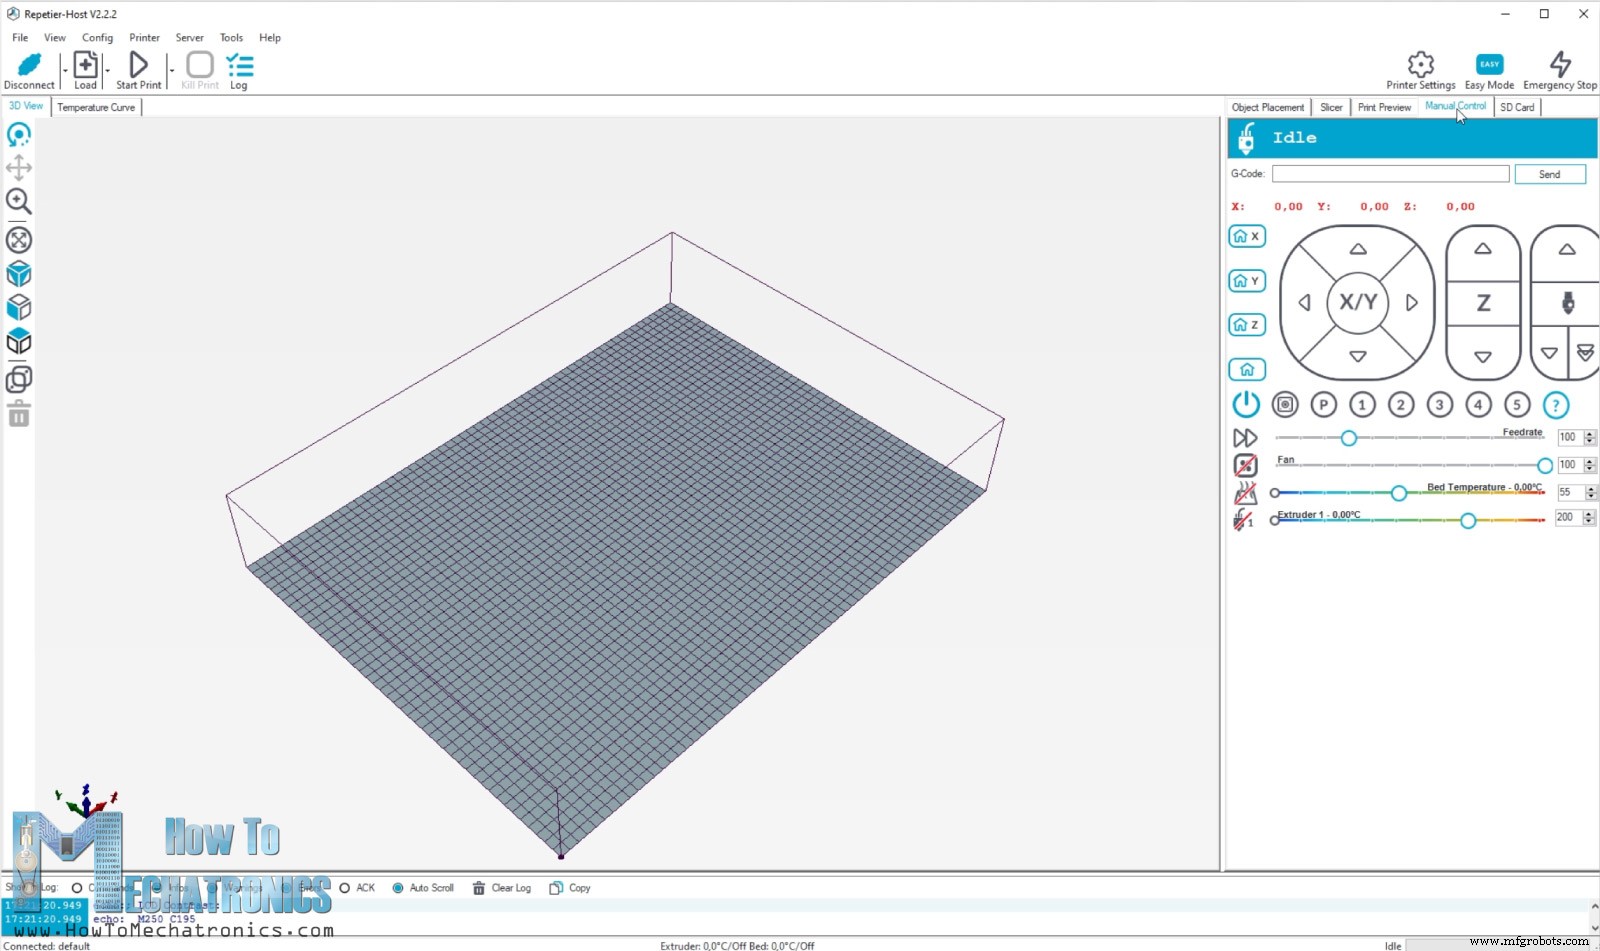
Note que ao pressionar as setas X ou Y, o robô pode se comportar de forma estranha, pois implementa cinemática inversa imediatamente, e provavelmente moverá ambos os braços mesmo se pressionarmos apenas uma seta.
No entanto, para fazer o robô funcionar, primeiro devemos fazer o homing. Antes de clicar no botão home, devemos mover manualmente as juntas para perto dos fim de curso.
Quando clicamos no botão Home, o robô deve começar a mover-se em direção aos fim de curso. Na verdade, o segundo braço começará a mover-se em direção ao seu fim de curso enquanto o primeiro braço deve mover-se na direção oposta. Uma vez que o segundo braço (eixo Y) atingir seu fim de curso, o primeiro braço (eixo X) então começará a mover-se em direção ao seu fim de curso também. Uma vez atingido o fim de curso X, o robô irá para o fim de curso Z.
Então, após o homing ser concluído, devemos ser capazes de iniciar a gravação ou mover manualmente o robô pela sua área de trabalho. No entanto, se tentarmos fazer algo imediatamente, por algum motivo o robô se comportará mal e fará movimentos estranhos. Para evitar esse comportamento estranho, após o homing, apenas desconectamos o robô do software e reconectamos novamente.
Agora podemos mover manualmente ou gravar e o robô funcionará corretamente. Isso provavelmente é um bug no firmware Marlin, e está lá porque o modo SCARA neste firmware não é bem suportado, pois não há muito interesse nele.
No entanto, se enviarmos o comando G-code G00 X0 Y0, o robô deve ir para sua posição zero, a que definimos no arquivo Configuration.h do Marlin.
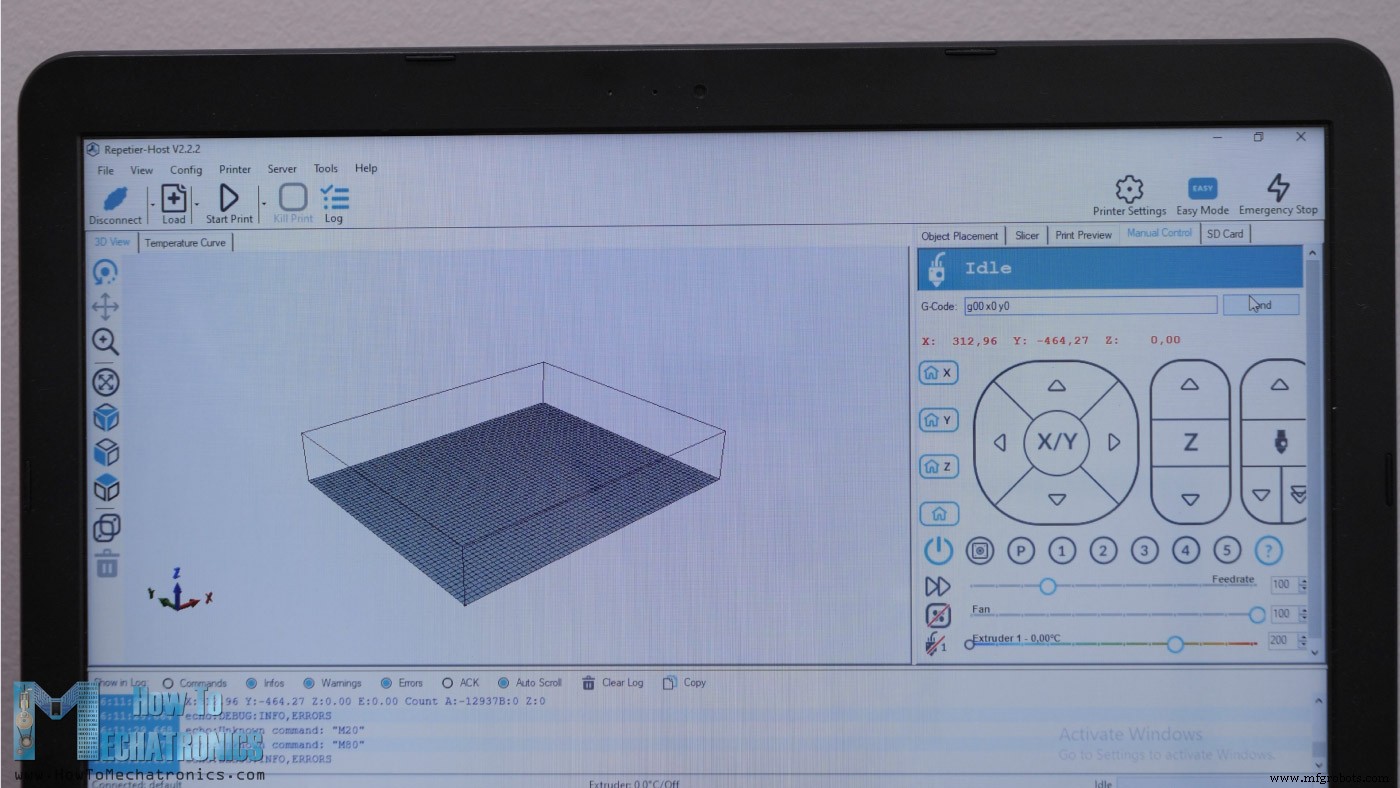
Então, podemos ativar o laser enviando o comando M106 S10. O valor após S pode ser de 0 a 255 e é na verdade o controle PWM da potência do laser de 0 a 100%. Então, estamos usando um valor de S10 aqui para que não queime nada, mas seja visível para vermos a posição zero e também ajustar o foco do laser.
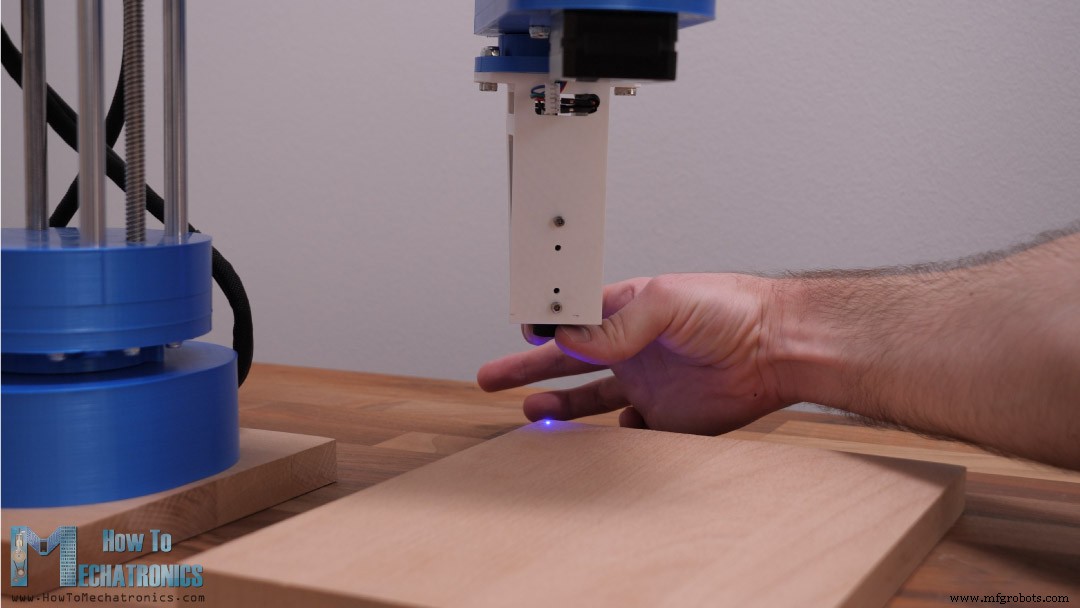
O foco pode ser ajustado manualmente girando a lente do laser na parte inferior e, ao mesmo tempo, depende da distância entre ela e a peça de trabalho. Recomenda-se definir uma distância de cerca de 5 cm e ajustar o foco até obter o menor ponto possível.
Gravação a Laser com o Robô SCARA
Para calibrar a máquina, é boa ideia começar gravando uma forma quadrada simples para ver se funciona corretamente.
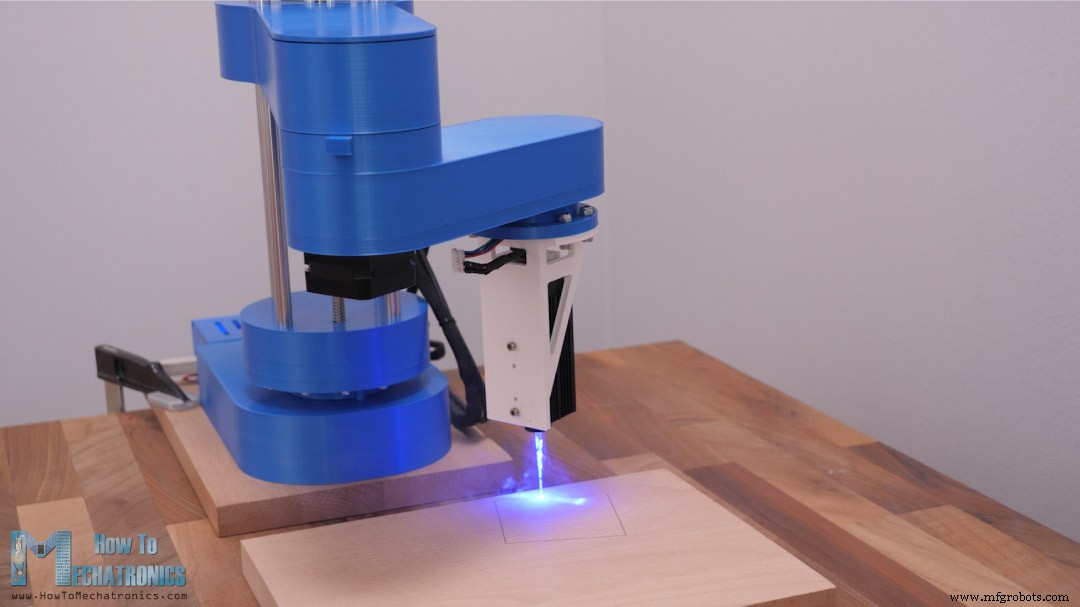
Na minha primeira tentativa, a forma quadrada não estava na posição e orientação corretas, porque defini um valor errado para a variável MANUAL_X_HOME_POS. Uma vez corrigido, o quadrado saiu próximo do que deveria ser.
Então, carreguei um G-code do meu logotipo e configurei o robô para gravá-lo.
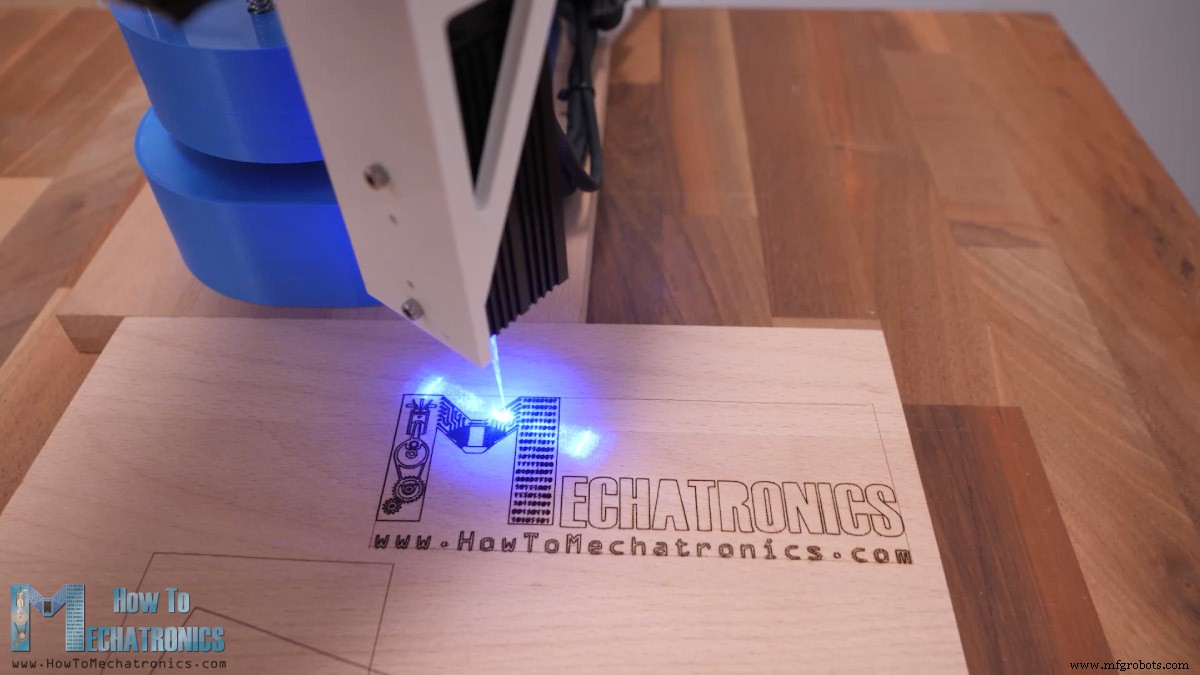
Para ser honesto, ver este robô SCARA funcionando como gravador a laser é muito legal, mas observe que DEVEMOS usar óculos de segurança a laser que protegerão nossos olhos da luz ultravioleta do laser, pois é muito perigoso. Também devemos usar máscara respiratória de segurança e trabalhar em espaço aberto ou ambiente bem ventilado, pois os fumos produzidos durante a gravação a laser também são perigosos para nossa saúde.
No entanto, a gravação do logotipo saiu bem, mas notei que não estava totalmente quadrada.
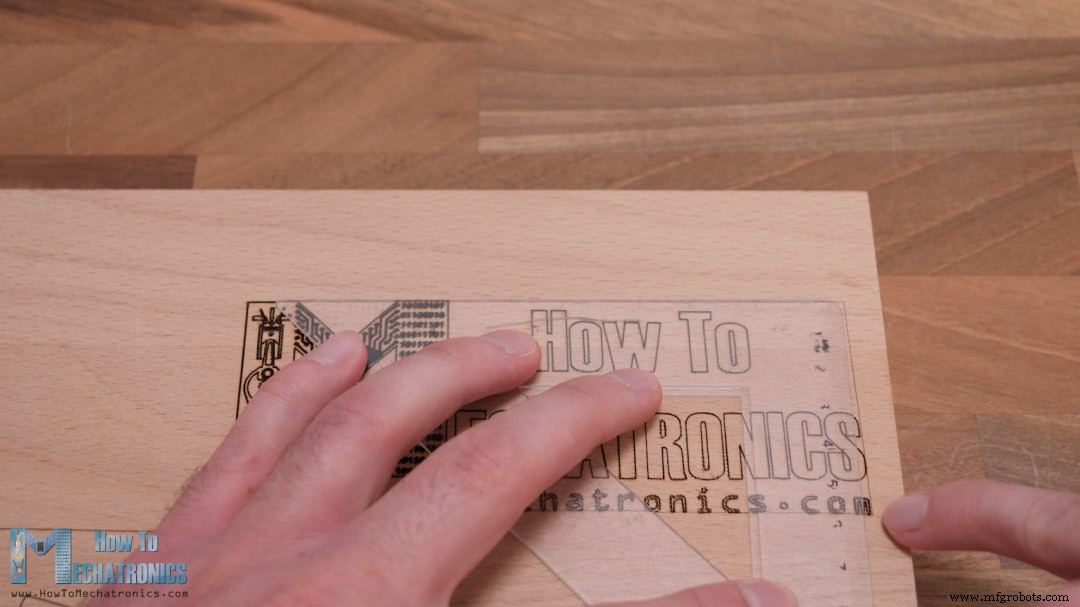
Então, voltei a gravar a forma quadrada simples para descobrir o que causava o problema. Percebi que o problema está nas dimensões dos comprimentos dos braços. Como o robô não é tão rígido, quando os braços estão estendidos, o peso dos próprios braços faz o robô inclinar um pouco para frente. Isso faz com que a dimensão ou posição real dos braços fique um pouco fora.
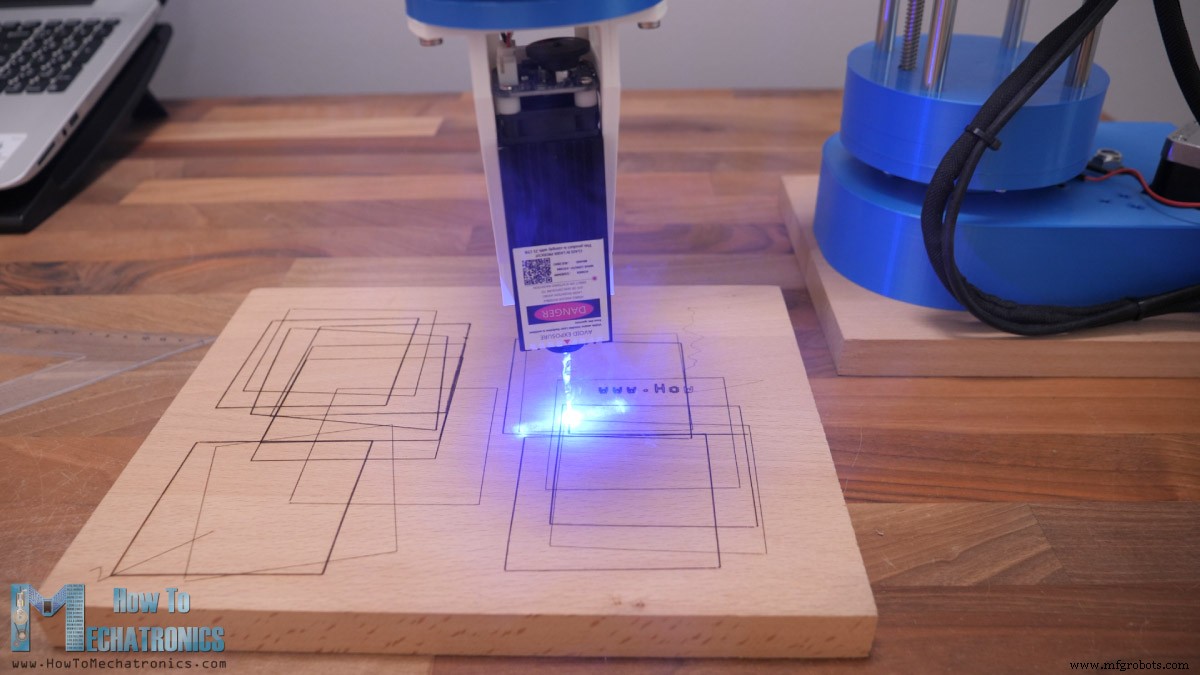
Após dezenas de testes, acabei ajustando os valores dos comprimentos de 228 para 228,15 mm para o primeiro braço, e de 136,5 para 136,2 mm para o segundo braço. Isso me deu o resultado mais preciso e agora o quadrado estava correto. Embora, dependendo da localização da impressão, se o braço está totalmente estendido ou não, a precisão ainda pode variar.
Geração de G-code para Gravação a Laser
Por fim, deixe-me mostrar como preparei os desenhos e gerei G-codes para gravá-los. Usei o Inkscape para esse propósito, que é um software de gráficos vetoriais open-source.
Aqui, primeiro precisamos definir o tamanho da página para o tamanho da nossa área de trabalho. Como exemplo, mostrarei como preparei o logotipo do Arduino para gravação a laser.
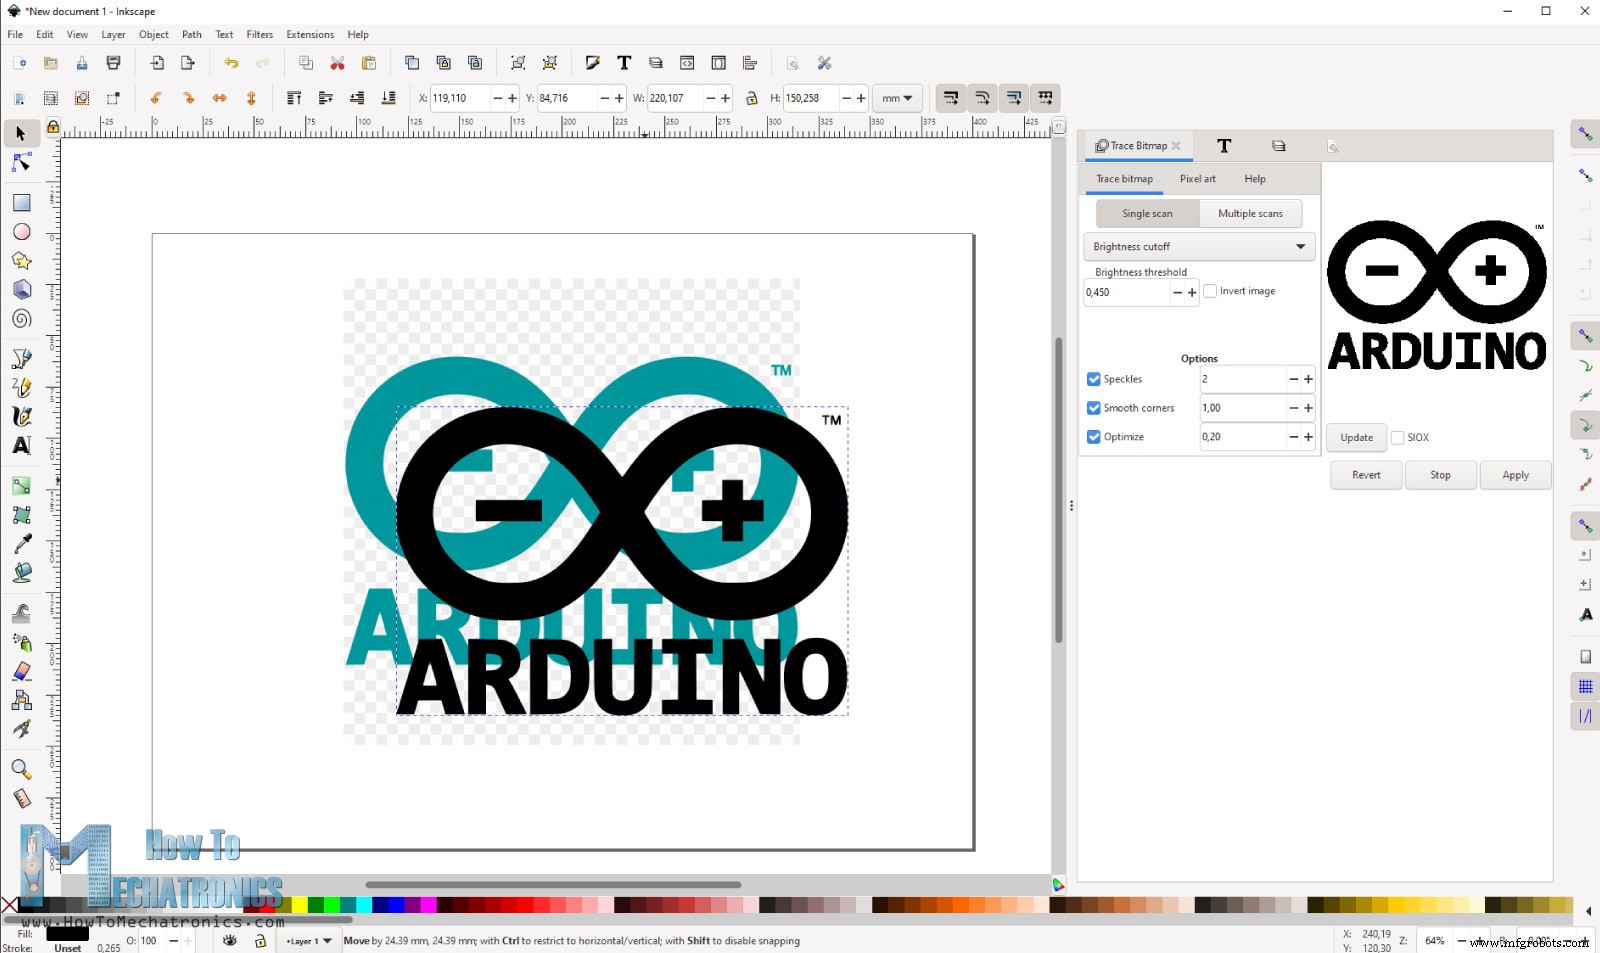
Baixei uma imagem do logotipo do Arduino e importei para o Inkscape. Usando a função Rastrear Bitmap, primeiro precisamos converter a imagem em formato vetorial. Só podemos gerar G-codes a partir de formas vetoriais e para isso usei um plugin chamado Inkscape-Lasertools. Podemos baixar este plugin do Github.com e instalá-lo copiando os arquivos do zip e colando-os no diretório de extensões do Inkscape.
Então, uma vez que temos o plugin instalado, podemos ir em Extensões > Lasertools para abri-lo e usá-lo para gerar um G-code. Existem várias opções para definir e ajustar com este plugin. Como conectamos nosso laser ao pino D9, que é usado para controlar uma ventoinha, podemos ativar o laser enviando o comando M106.
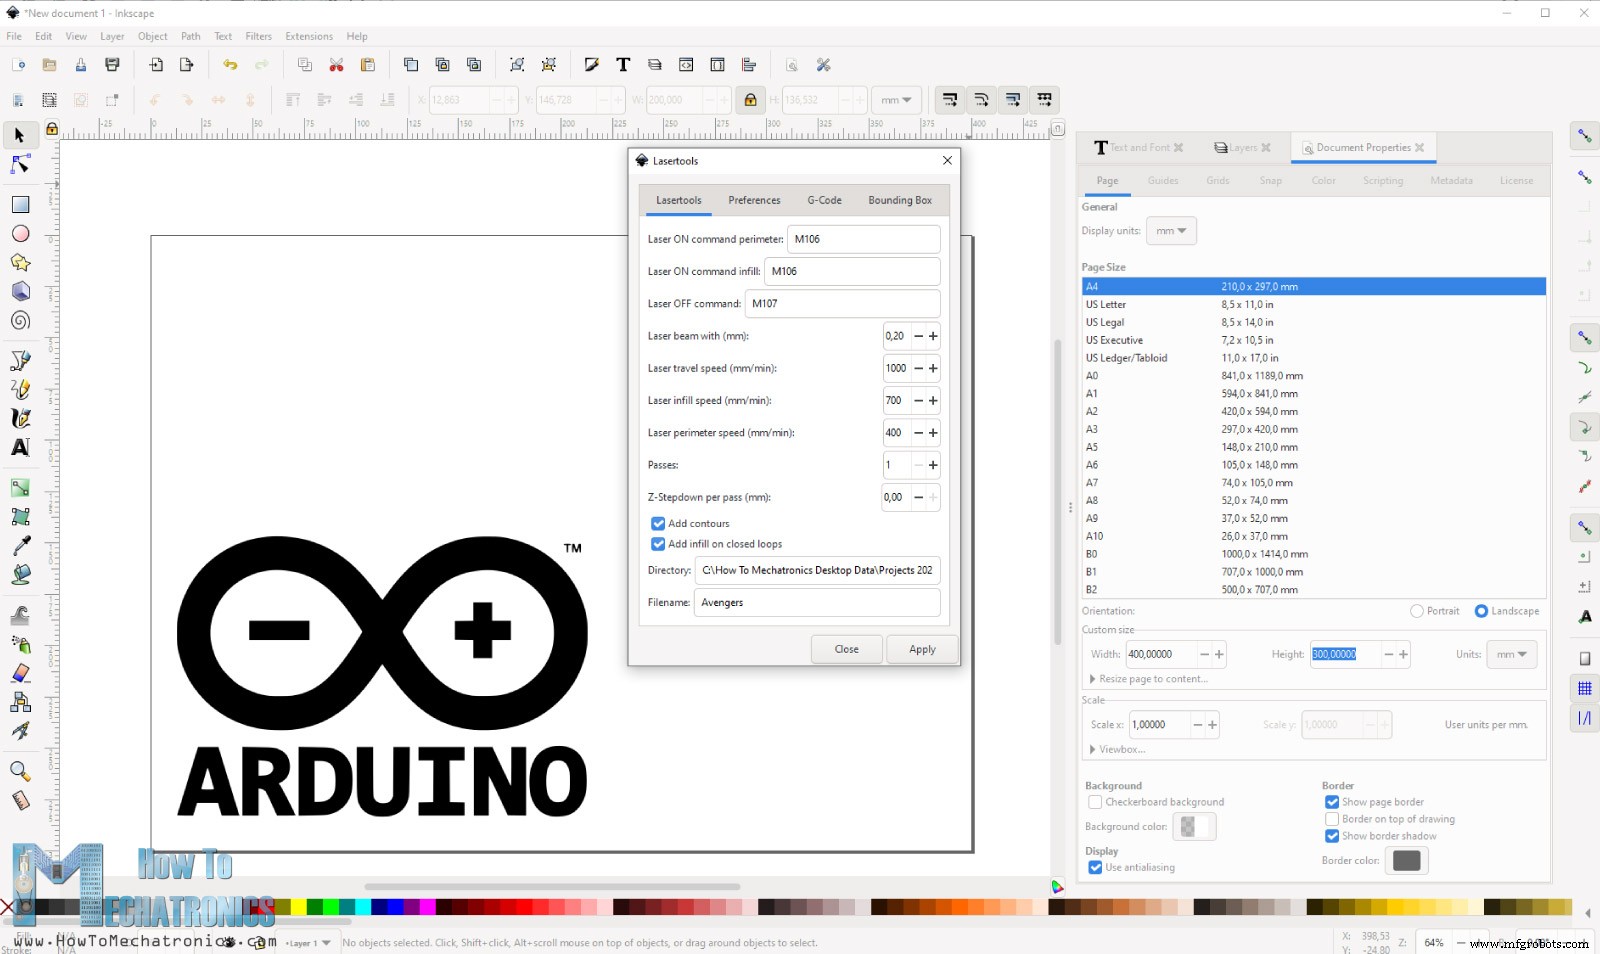
Podemos escolher se o G-code conterá apenas os contornos da forma ou o preenchimento em loops fechados também. Podemos definir a velocidade de deslocamento do laser, velocidade de preenchimento do laser e velocidade de perímetro.
Ao escolher preenchimento, se quisermos diminuir a intensidade do laser na área de preenchimento, podemos adicionar valor PWM ao comando M106 para definir a intensidade do laser, por exemplo, M106 S128 para 50% de potência do laser. Poderíamos obter efeito semelhante se mantivéssemos a potência do laser em 100% mas aumentássemos a velocidade de deslocamento na área de preenchimento. Então, estas são configurações que devemos testar para ver o que funciona melhor para nós.
Na aba Preferências, podemos selecionar "Remover caminhos de preenchimento minúsculos", e na aba Bounding Box podemos selecionar "Gerar G-Code para visualização da bounding box". Este recurso é muito útil pois gera um G-code de prévia da área onde o desenho ocorrerá, e assim podemos posicionar nossa peça de trabalho precisamente.
Ok, uma vez gerado o G-code, podemos carregá-lo no programa Repetier-Host. Como isso não é impressão 3D, mas apenas movimentos de deslocamento, devemos marcar a caixa "Show Travel Moves" para pré-visualizar nosso G-code.
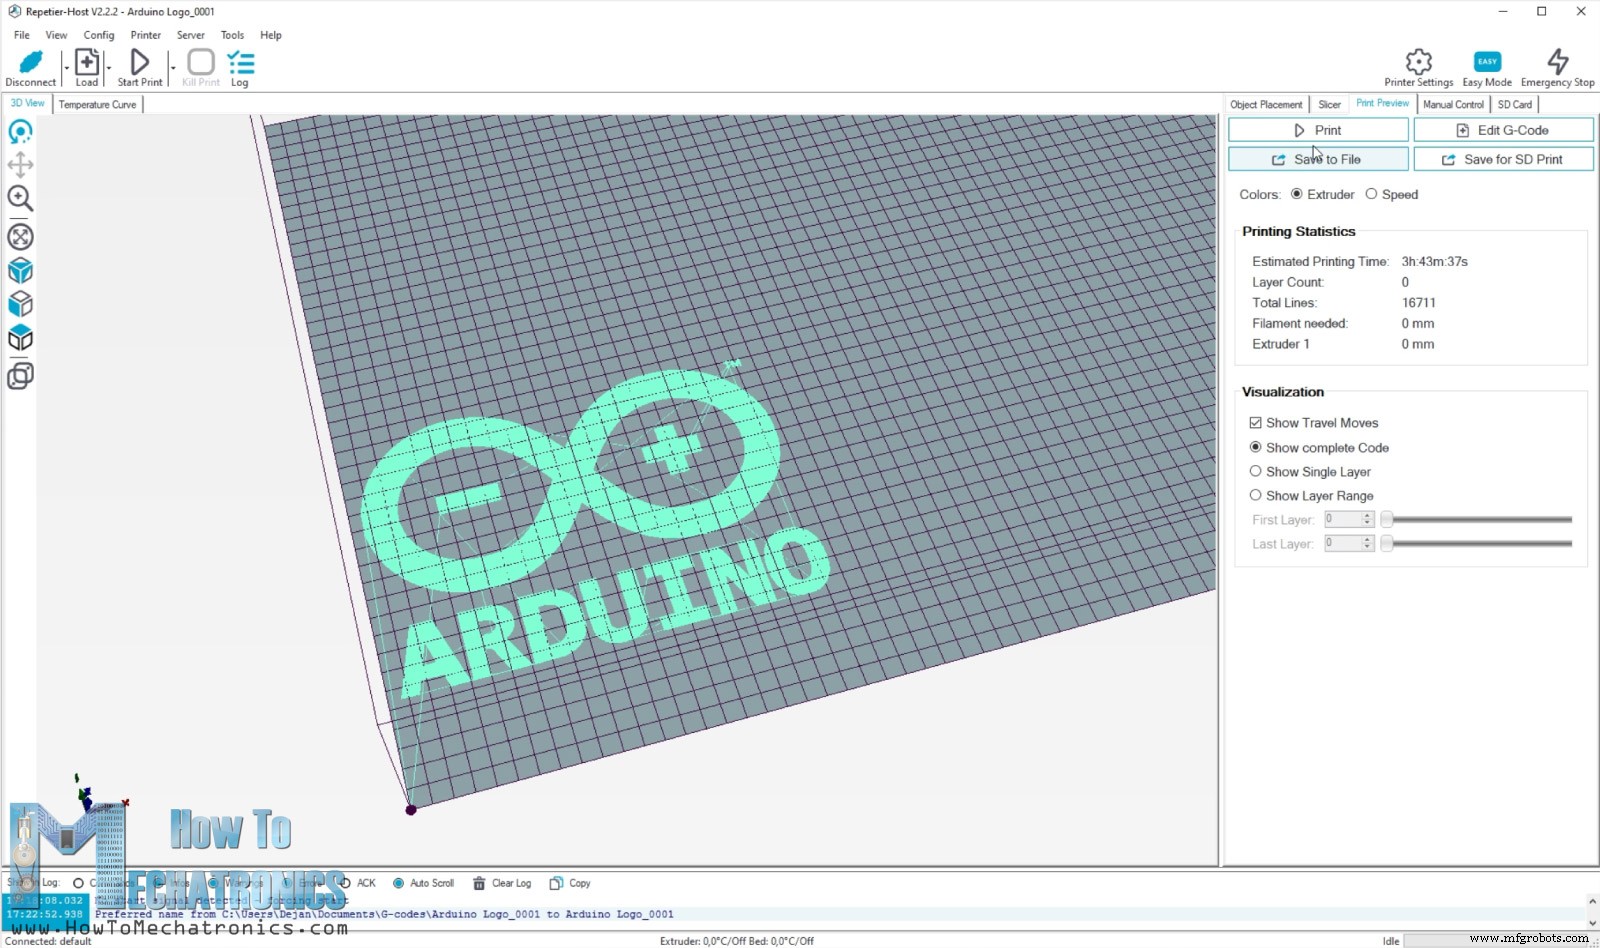
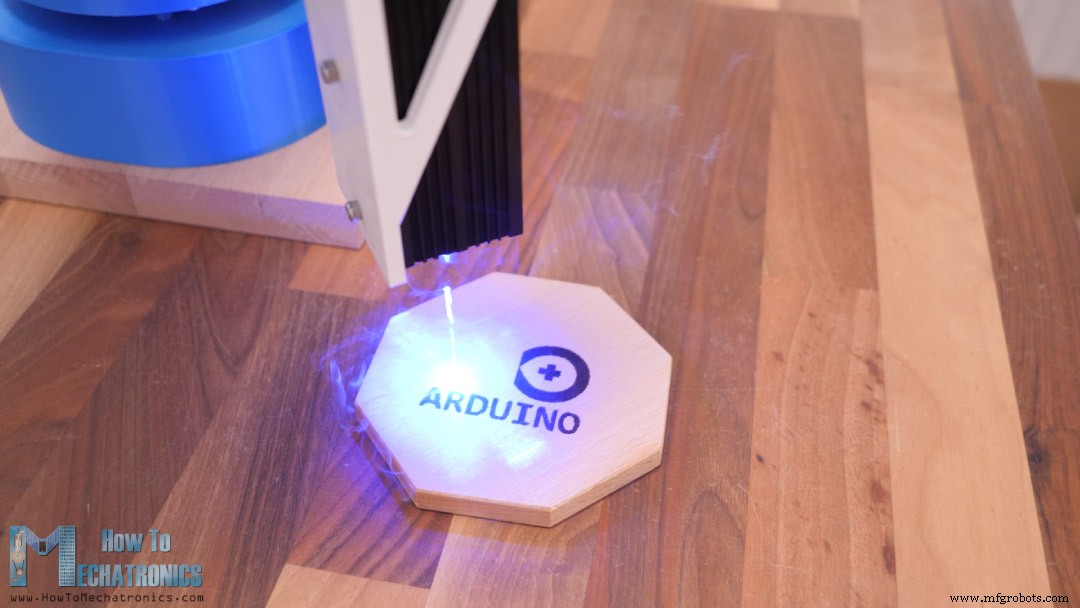
Finalmente, podemos clicar no botão "Print" e nosso robô SCARA gravará a peça a laser. Já disse, ver este robô SCARA gravando a laser é muito satisfatório e podemos gravar tantas coisas com ele.
Um bom recurso é que ele tem eixo Z ajustável, o que significa que podemos gravar objetos mais altos, como por exemplo, esta caixa de madeira para minhas brocas Forstner. Gravei meu logotipo na frente e um texto "Forstner bits" na parte de trás da caixa.
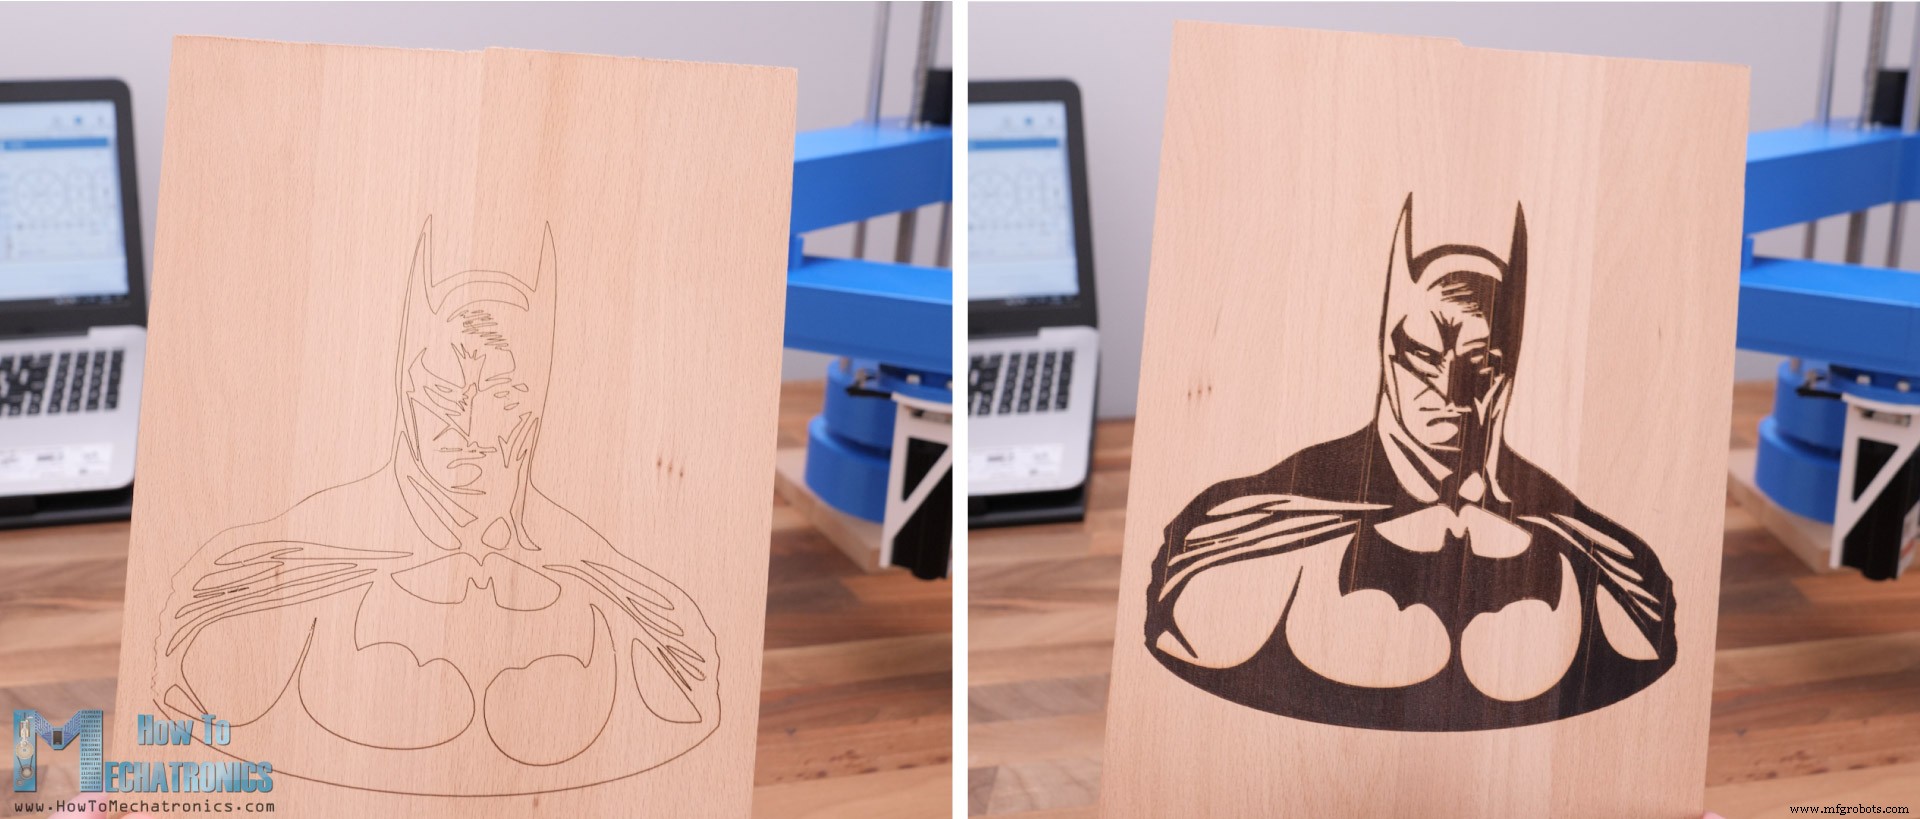
Aqui está um exemplo de gravação da mesma forma vetorial, uma silhueta do Batman neste caso, apenas com contornos e com preenchimento em loops fechados.
Claro, ao gravar com preenchimento o tempo necessário para terminar o trabalho é muito maior, mas a aparência final também é muito melhor.
Finalmente, deixe-me mostrar como gravei este desenho enorme com área de 600x450 mm com este robô SCARA.
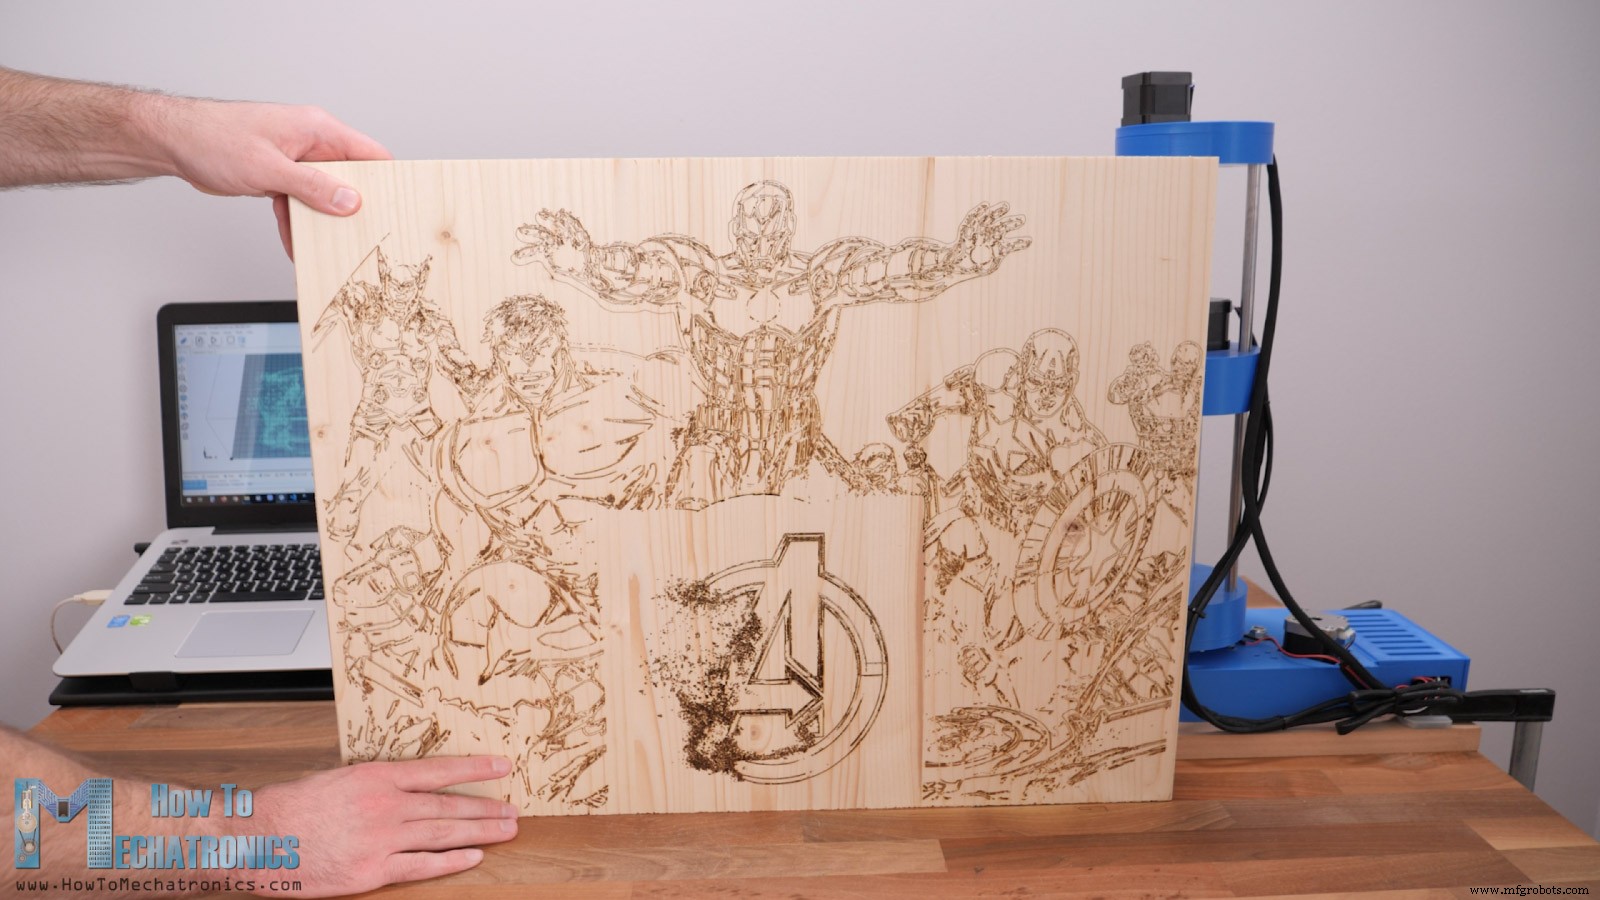
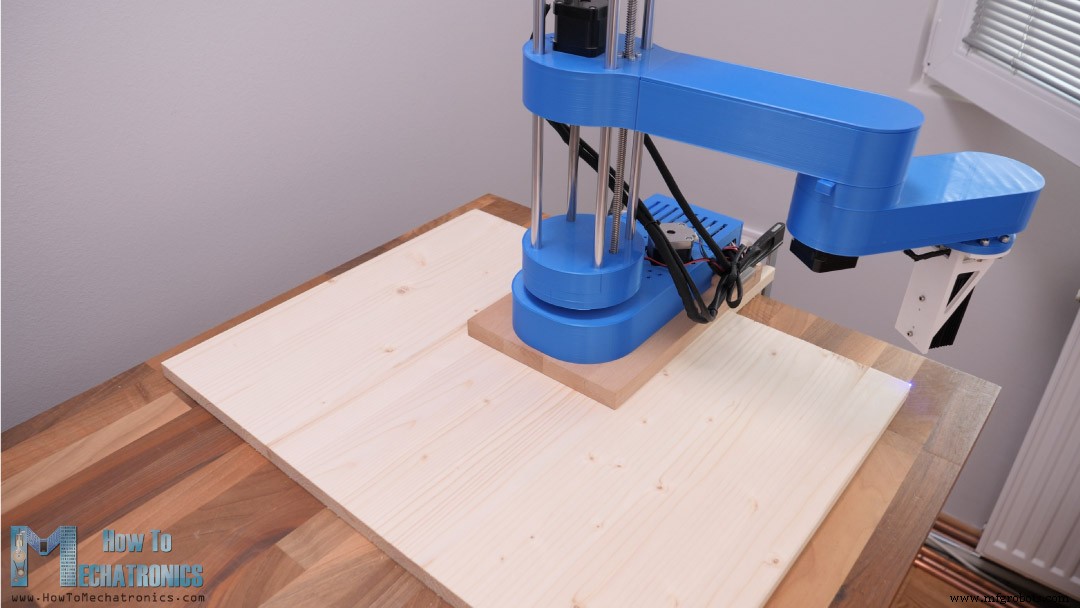
Coloquei o robô sobre a peça de trabalho para que ele alcance a frente e os dois lados. Ajustei manualmente a peça e o robô para ficarem no meio e paralelos entre si.
No firmware Marlin, defini a posição zero no canto inferior esquerdo da peça de trabalho, que está a 300 mm do robô na direção X e 150 mm na direção Y. Devemos prestar atenção aos sinais ao definir esses valores. De acordo com isso, também alterei as variáveis MANUAL_X e Y_HOME_POS.
Após enviar o firmware com esses novos valores, fiz o homing do robô como explicado anteriormente e enviei o laser para a posição zero. Então ativei o laser para ajustar ainda mais a orientação da peça, se necessário.
Enviando comandos G01, que fazem linhas retas, pude verificar e ajustar a peça para ficar posicionada corretamente.
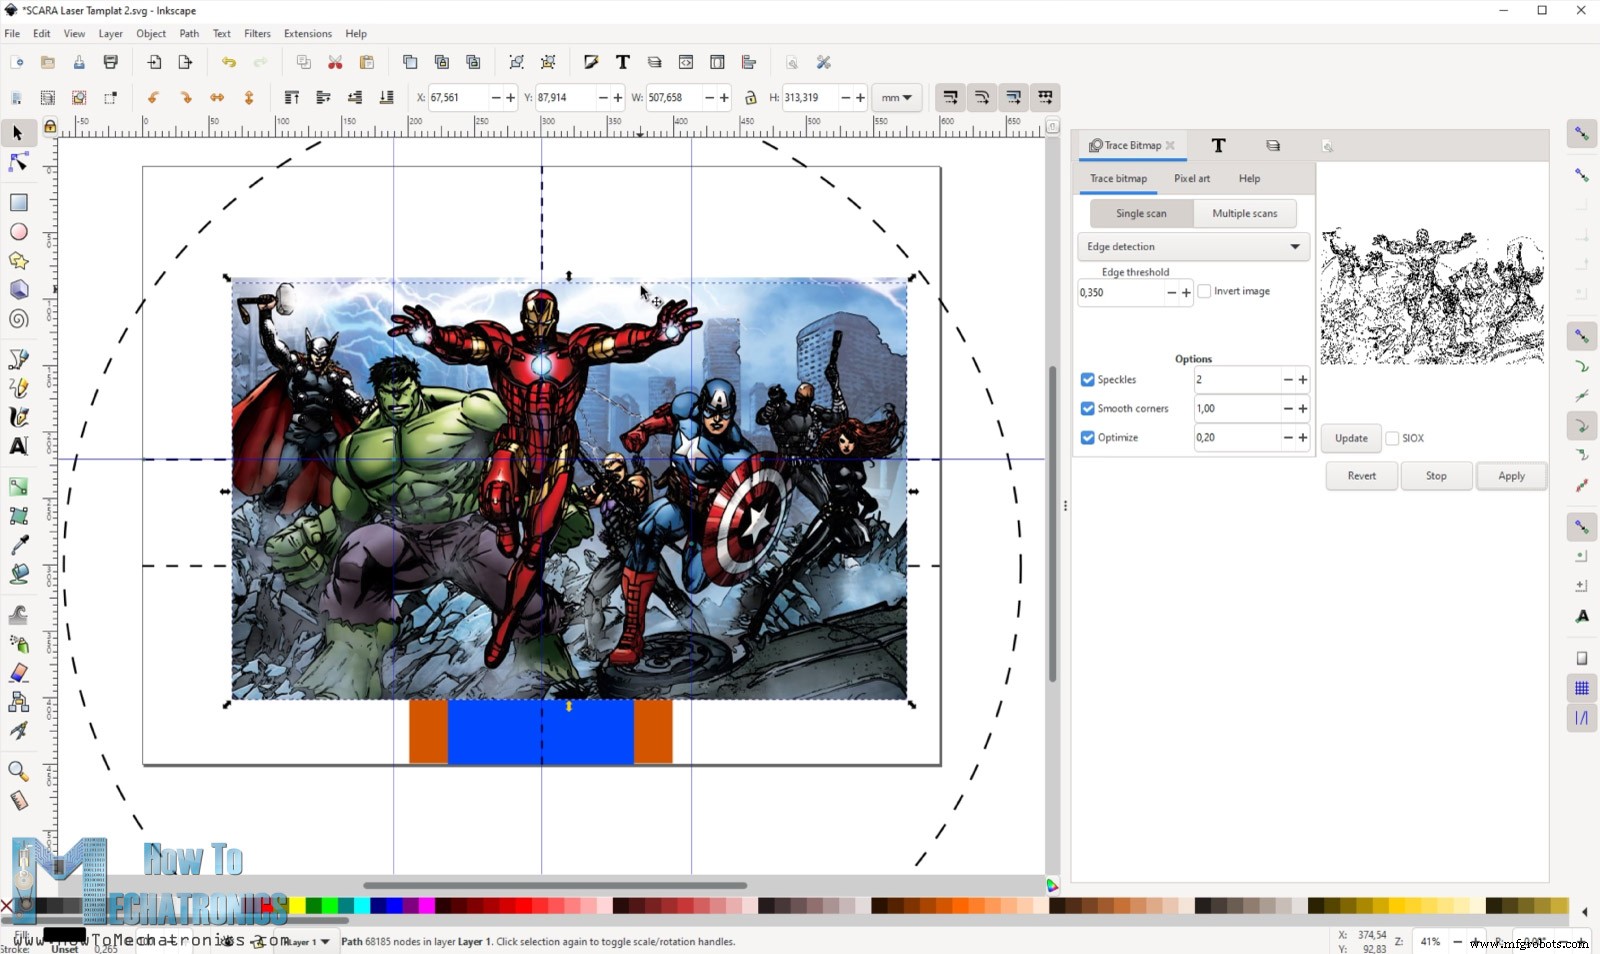
Agora, quanto à preparação do G-code para esta gravação, fiz um modelo com esta configuração da peça e do robô no Inkscape. A partir daqui, posso ver onde o robô alcança com o laser e, de acordo, modificar o desenho.
Para o desenho, baixei uma imagem e converti para vetorial usando a ferramenta Rastrear Bitmap.
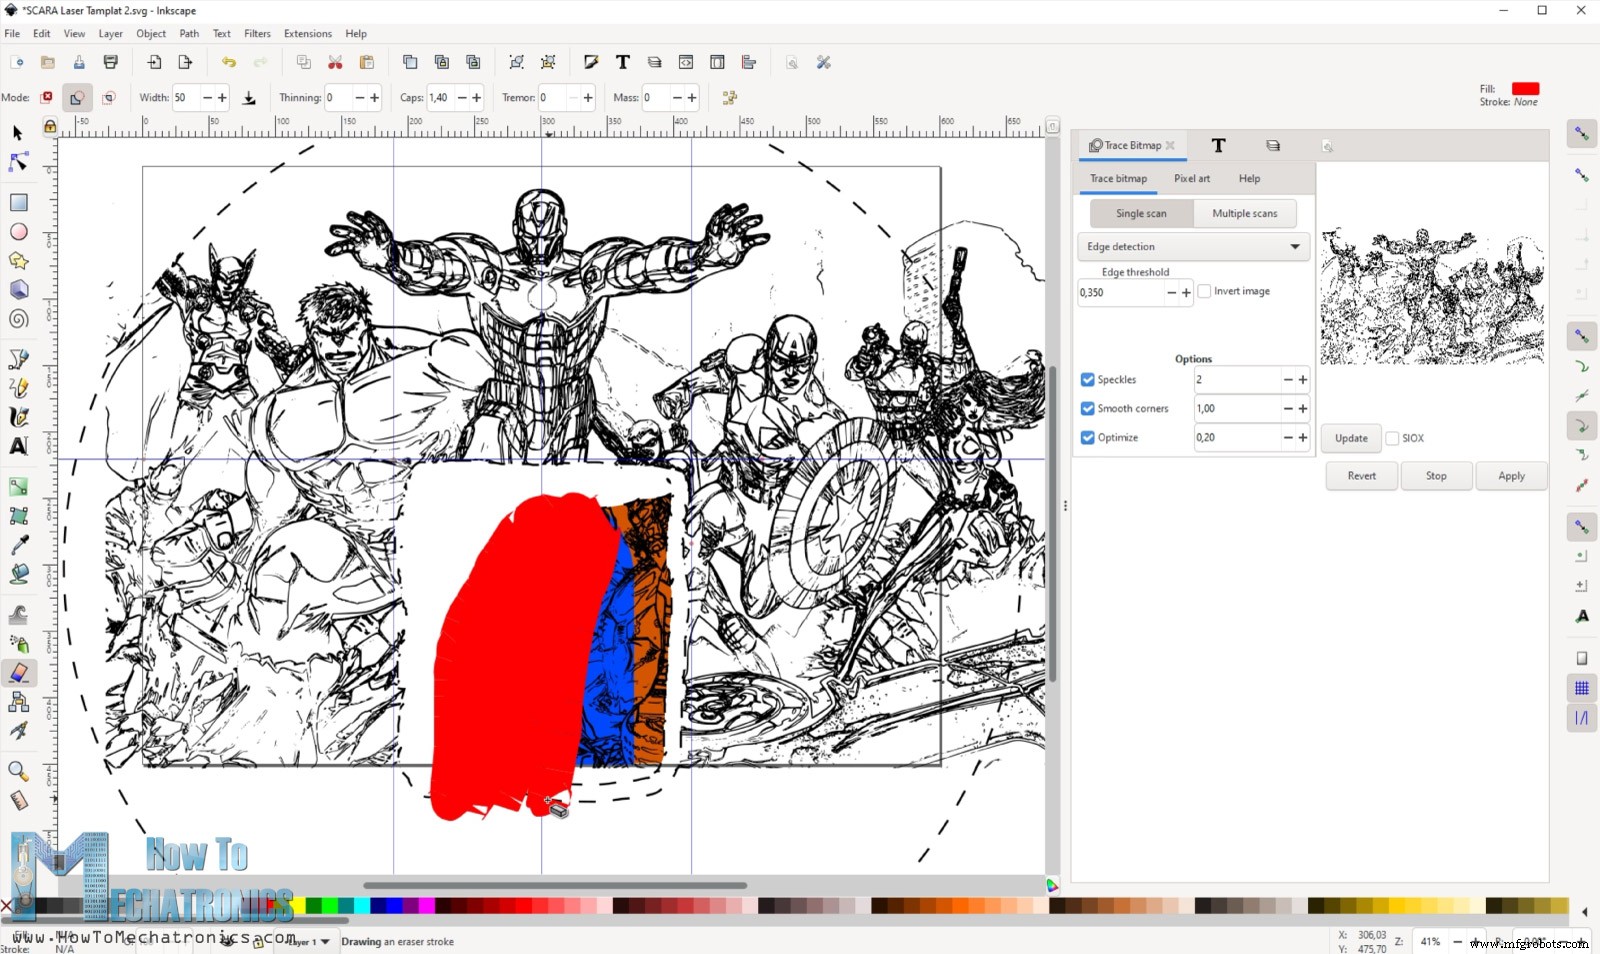
Então, redimensionei e posicionei a imagem como queria, e usando a ferramenta Apagar, deletei as áreas onde o robô está e a área fora do alcance do robô.
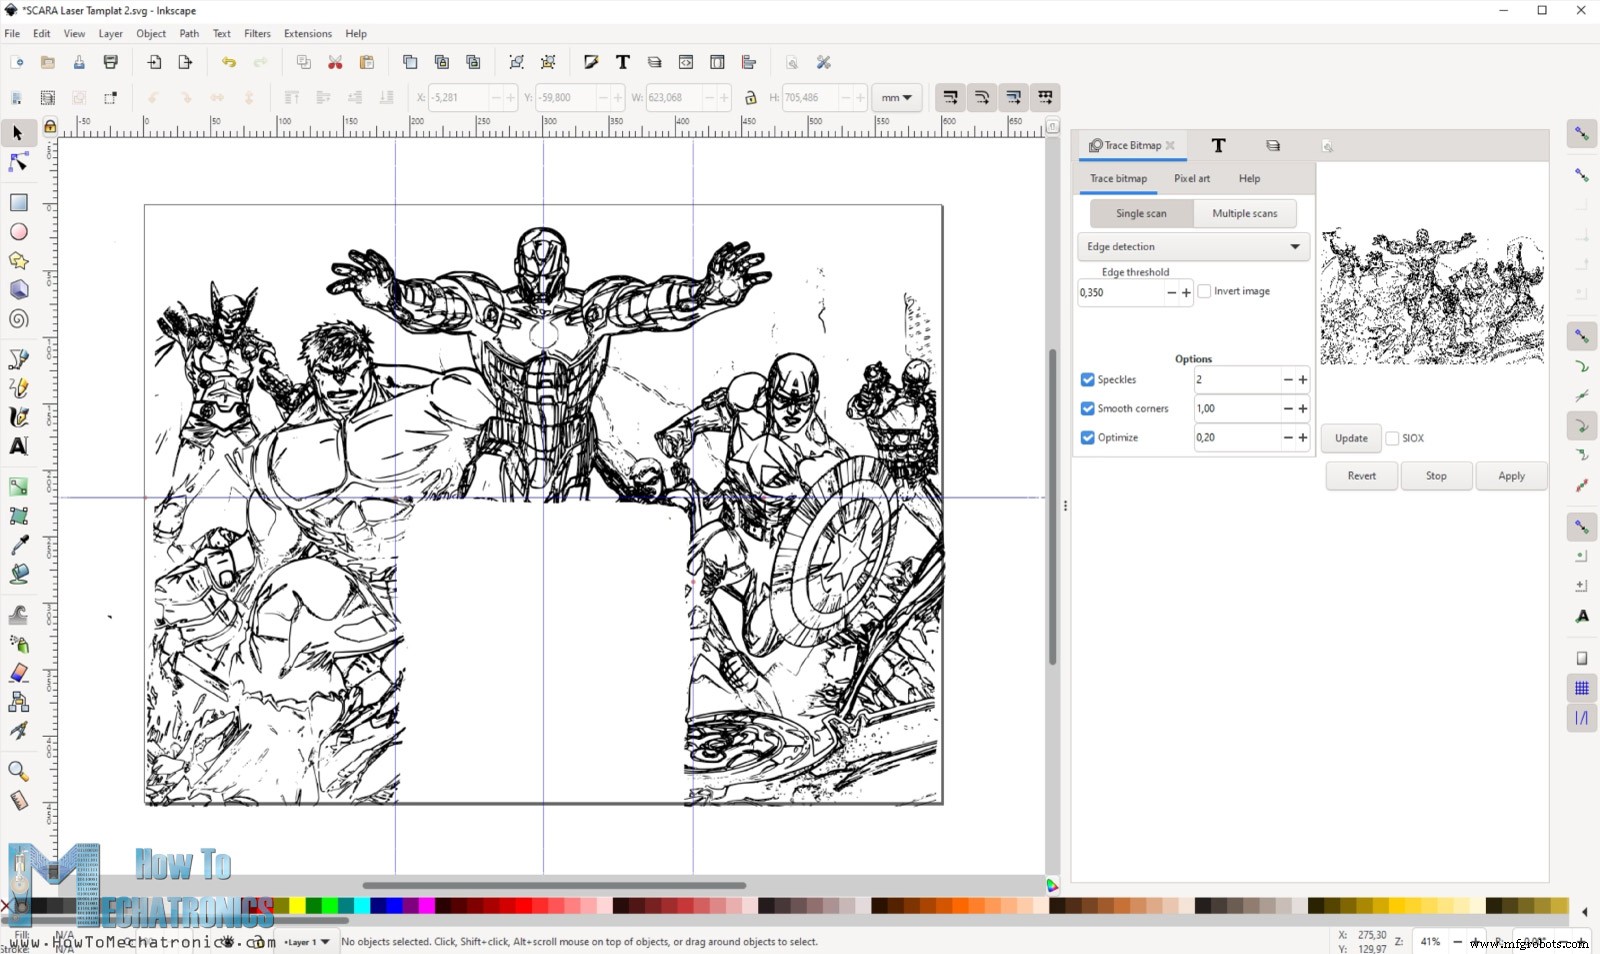
Então gerei o G-code e deixei a máquina fazer seu trabalho. Levou 4 horas para gravar este desenho a laser.
Uma vez terminado, quis preencher a área vazia onde o robô estava. Para isso, reposicionei o robô e a peça, bem como alterei os parâmetros do Marlin para que a nova área de trabalho do robô seja este espaço vazio na peça.
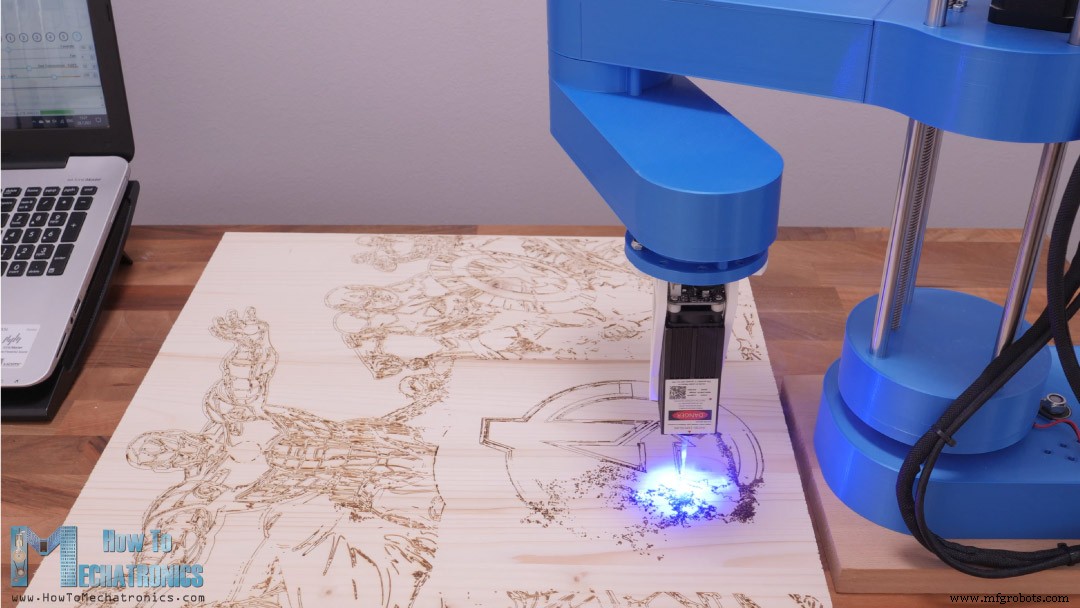
No geral, este método requer algum trabalho para configurar, mas ainda funciona muito bem. Gostei muito de como esta gravação ficou.
Conclusão
Para concluir, embora houvesse alguns problemas com o firmware, consegui encontrar workarounds para fazer este robô SCARA funcionar como gravador a laser. Se olharmos de perto a gravação, vemos que está longe de ser perfeita.
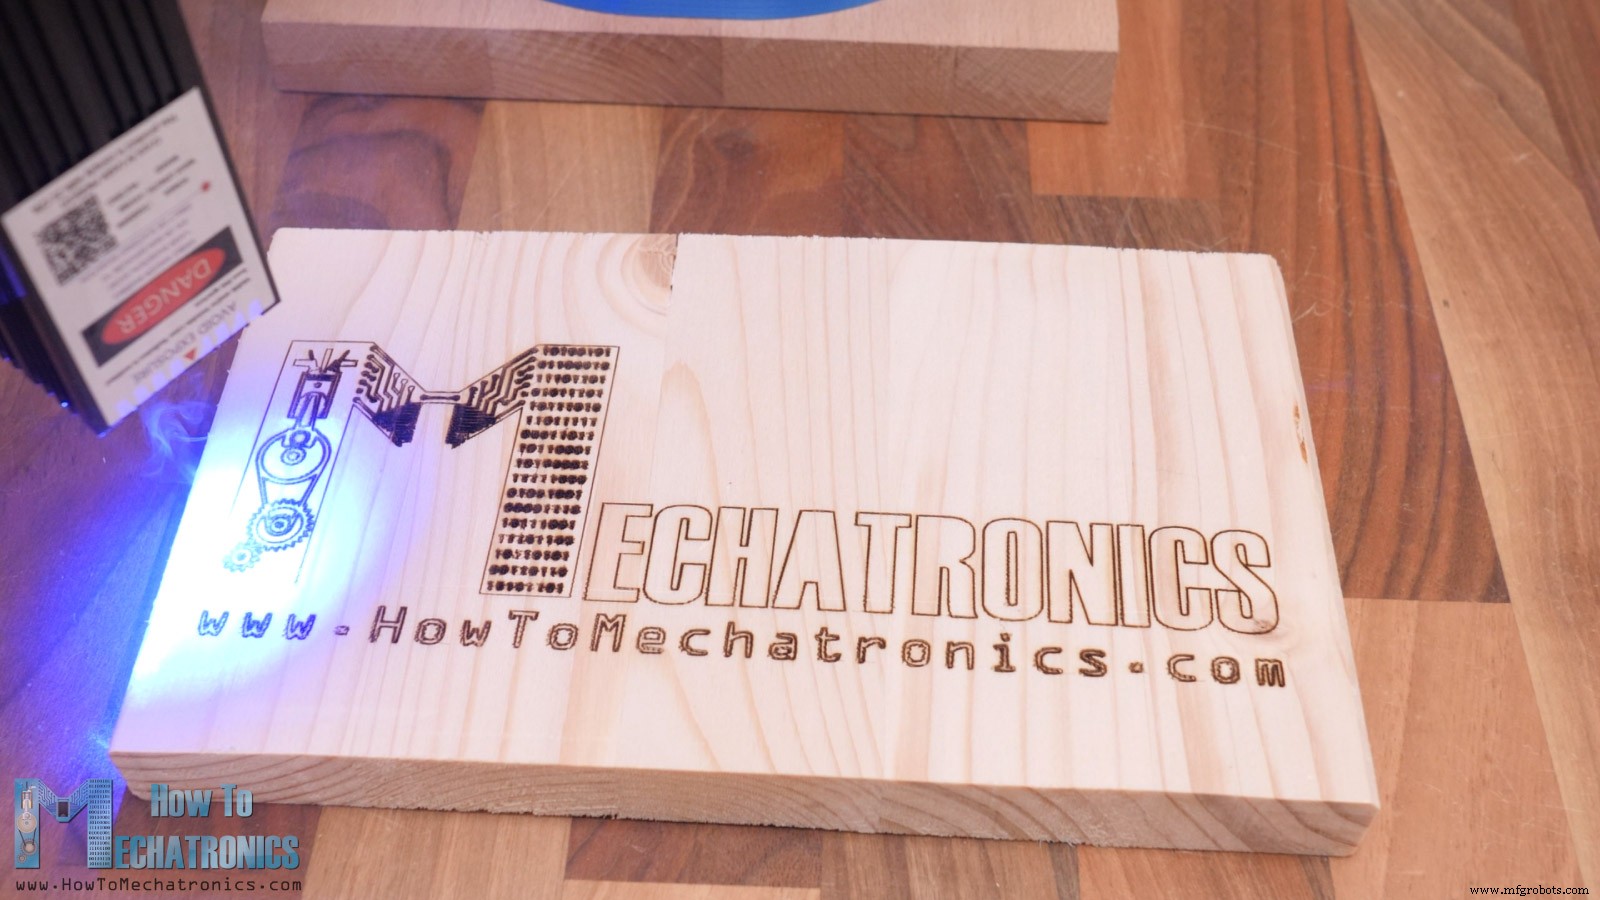
O robô não é tão rígido e tem algum backlash, e portanto não conseguimos movimentos precisos e suaves. No entanto, as coisas que aprendemos neste tutorial podem ser implementadas em qualquer robô SCARA, então você definitivamente pode obter melhores resultados.
Espero que tenha gostado deste tutorial e aprendido algo novo. Sinta-se à vontade para fazer qualquer pergunta na seção de comentários abaixo e confira minha Coleção de Projetos Arduino.
Processo de manufatura
- Construa um Relógio Retrô Numitron com Arduino: Simples, Confiável e Eficiente
- Robô Desviador de Obstáculos com Servo: Construa com Arduino e HC-SR04
- Controlar Roomba Create 2 com Arduino e Android: Guia Passo a Passo
- Construa um Voltímetro DIY com Arduino e Display Nokia 5110 – Guia Passo a Passo
- MobBob: Construa Seu Próprio Robô Arduino, Controlado via Smartphone Android
- Roda de Medição Precisa DIY com Arduino Nano e Encoder Rotativo
- Monitore a Qualidade do Ar com Precisão usando o Sensor Sharp GP2Y1010AU0F
- Jogo Pong 1D com Arduino Nano e Fita LED WS2812 – Tutorial DIY Passo a Passo
- Braço Robótico Arduino Controlado por Gestos Manuais – Construção Passo a Passo
- Controle Braço Robótico Arduino via App Android Dedicado