



Construa sua Própria Plotter CNC de Caneta com Troca Automática de Ferramenta – Tutorial Máquina de Desenho DIY
Neste tutorial, mostrarei como construí uma plotter CNC de caneta ou máquina de desenho, mas com um recurso legal: troca automática de ferramenta. Em outras palavras, a máquina poderá trocar cores automaticamente, permitindo desenhos realmente incríveis.
Você pode assistir ao vídeo a seguir ou ler o tutorial escrito abaixo.
Visão Geral
A construção da máquina baseia-se na minha máquina de gravação a laser CNC DIY anterior, onde o objetivo era fazer a máquina CNC mais simples com o mínimo de peças possível. Ela usa 3 motores de passo NEMA 17 para os movimentos dos eixos X, Y e Z, e um pequeno servo para o gripper. O cérebro desta plotter CNC é uma placa Arduino UNO em combinação com um CNC Shield e três drivers A4988.
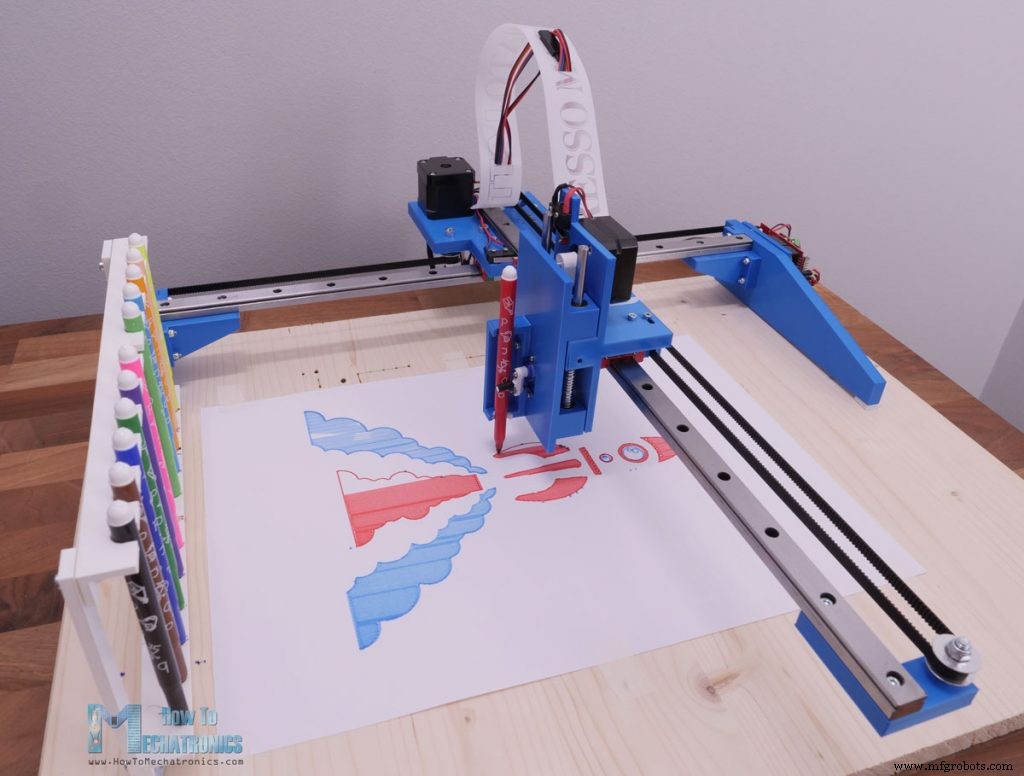
A área de trabalho é bastante grande, 360x280mm, e o nível de detalhes que esta plotter pode produzir é, na minha opinião, bastante impressionante. Fiquei surpreso com a qualidade e precisão dos desenhos, especialmente os feitos com uma caneta gel de 0.6mm.
Agora, explicarei tudo o que você precisa saber sobre como construir uma máquina de desenho como esta, incluindo como projetá-la, conectar a eletrônica, qual firmware e software usar e como gerar G-code para ela.
Modelo 3D da Plotter CNC DIY
Para começar, vamos ver o design desta máquina CNC. Como já mencionei, esta máquina baseia-se no design da minha anterior gravadora a laser CNC, onde o objetivo era fazer uma CNC muito simples com o mínimo de peças.
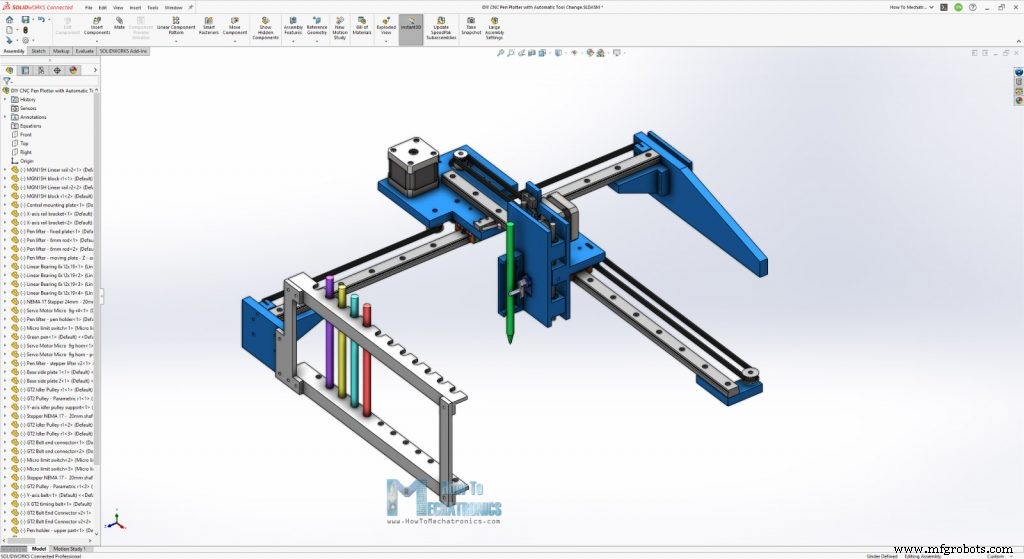
Os dois componentes principais são os trilhos lineares MGN15H, junto com seus blocos deslizantes adequados. O movimento nos eixos X e Y é fornecido através de duas correias GT2 e polias GT2. Quanto ao eixo Z, temos um movimento alternado simples onde a parte móvel desliza para cima e para baixo em duas hastes lineares de 6mm e mancais lineares adequados. Um pequeno servo hobby é usado para segurar a caneta.
Um procedimento de homing é essencial para esta plotter, pois os suportes de caneta têm posições fixas específicas, então a máquina deve ter um ponto de partida. Portanto, devemos ter um fim de curso para cada eixo.
Você pode encontrar e baixar este modelo 3D, bem como explorá-lo no navegador no Thangs:
Baixe o modelo 3D da montagem no Thangs.
Obrigado Thangs por apoiar este tutorial.
Quanto aos arquivos STL usados para impressão 3D das peças, você pode baixá-los aqui:
Montando a Máquina
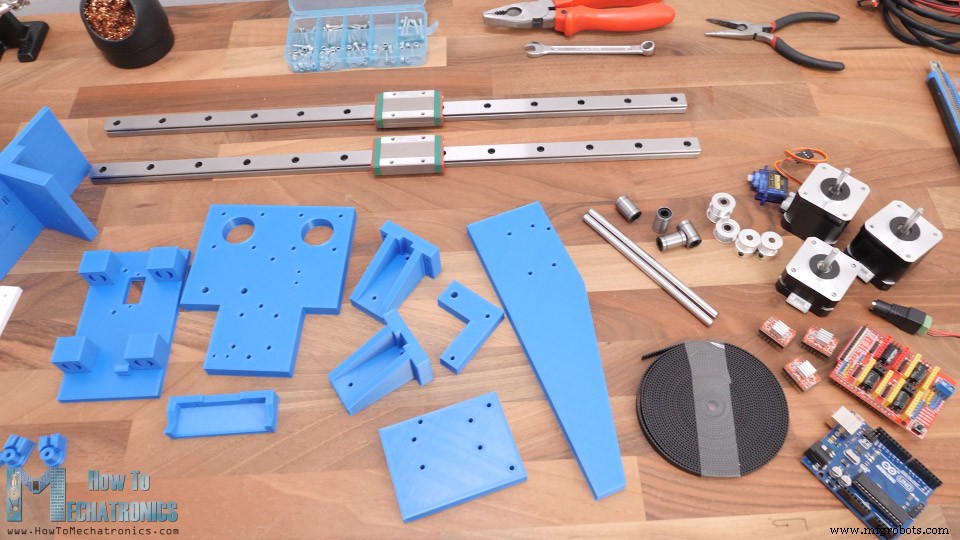
Aqui estão todas as peças necessárias para montar a plotter.
Aqui está a lista de componentes necessários para montar esta máquina CNC DIY. A lista de componentes eletrônicos está na seção de diagrama de circuito do artigo.
- Trilho Linear MGN15H – Amazon / Banggood / AliExpress
- Haste Linear 6mm
- Mancal Linear 6mm – AliExpress
- Motor de Passo NEMA 17 – Amazon / Banggood / AliExpress
- Correia GT2 + Polia Dentada – Amazon / Banggood / AliExpress
- Polia Tensionadora GT2 – Amazon / Banggood / AliExpress
- Espaçadores – Amazon / Banggood / AliExpress
- Parafusos e Porcas – Amazon / Banggood / AliExpress ou loja de ferragens local + Parafusos chatos 3x16mm
Comecei fixando a placa base e o suporte do trilho linear com parafusos M3. Todos os parafusos para montar esta máquina são M3 com vários comprimentos, exceto alguns parafusos M5 necessários para as polias GT2.
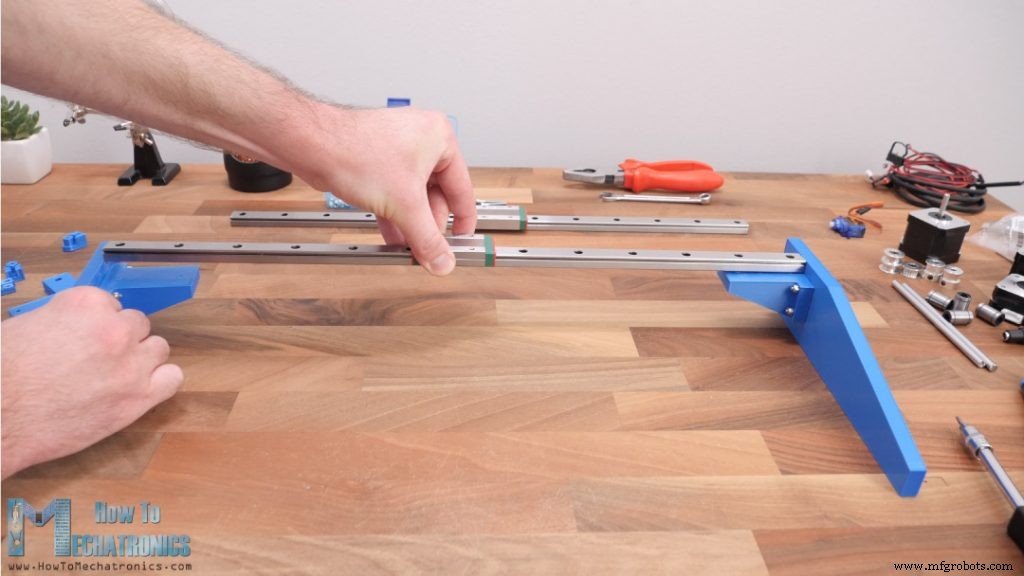
Uma vez que temos os dois lados prontos, podemos fixar o trilho linear do eixo X a eles com dois parafusos de cada lado. Esses trilhos MGN15H fornecem movimento muito suave e sem folga, pois seus blocos deslizantes têm esferas ou rolos internamente.
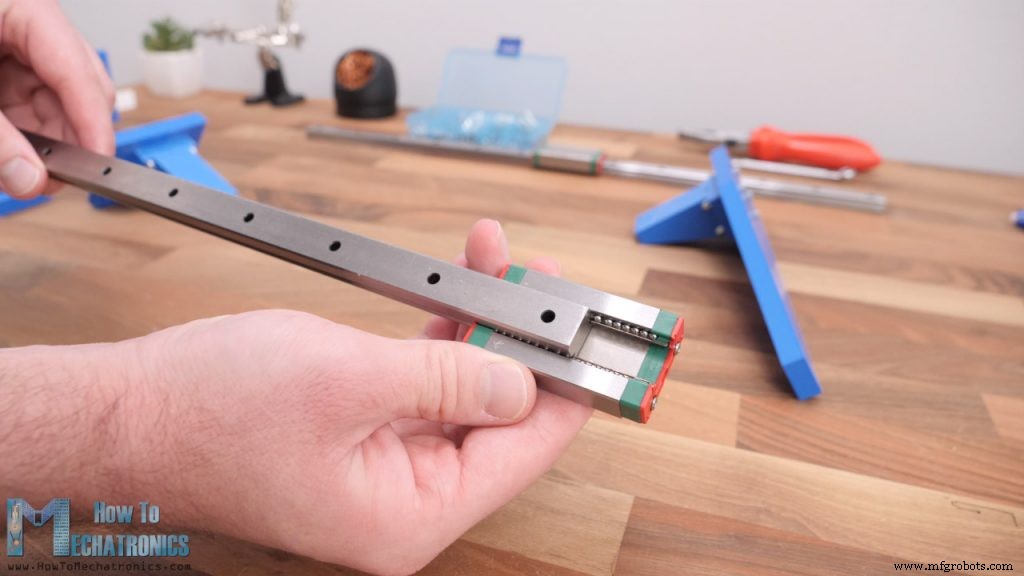
No entanto, antes de instalá-los, é uma boa ideia limpá-los e lubrificá-los bem para funcionar corretamente.
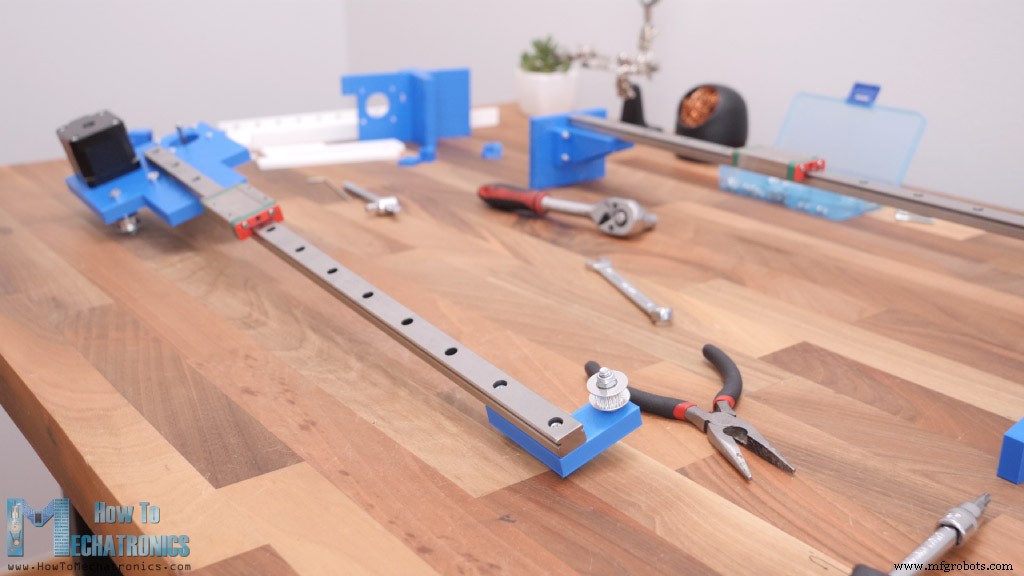
Em seguida, o trilho do eixo Y deve ficar sobre o bloco deslizante do eixo X e, para fixá-los juntos, usaremos uma placa de montagem central. Primeiro, instalamos o trilho do eixo Y na placa central usando três parafusos.
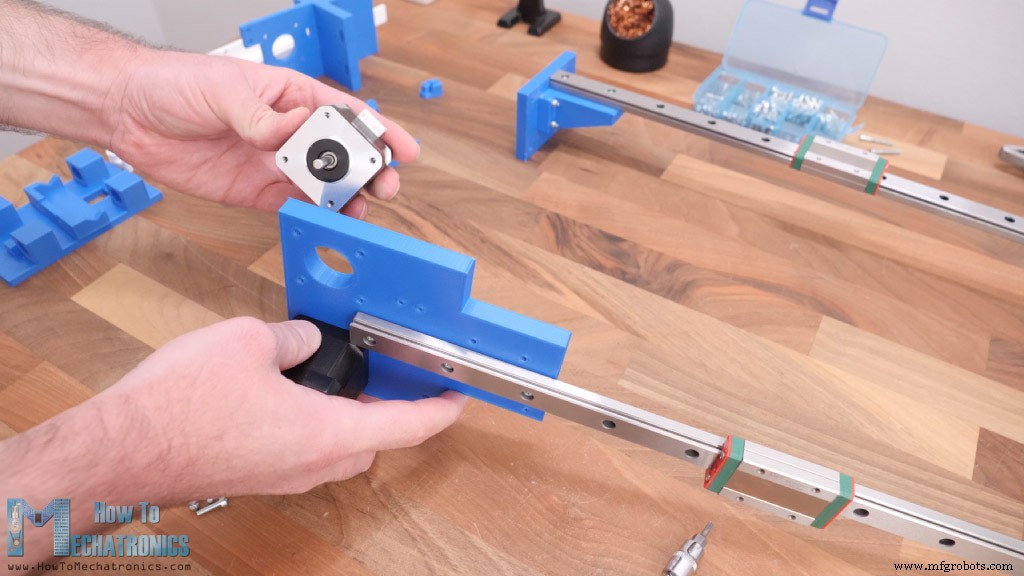
Depois, instalamos os dois motores de passo NEMA 17. Um vai no lado superior e o outro no inferior da placa. Como mencionei, precisamos de alguns parafusos e porcas M5 para instalar as polias GT2 no lugar. As duas polias aqui são polias tensionadoras usadas para dar aderência à correia GT2 do eixo X e a polia dentada que vai no motor de passo.
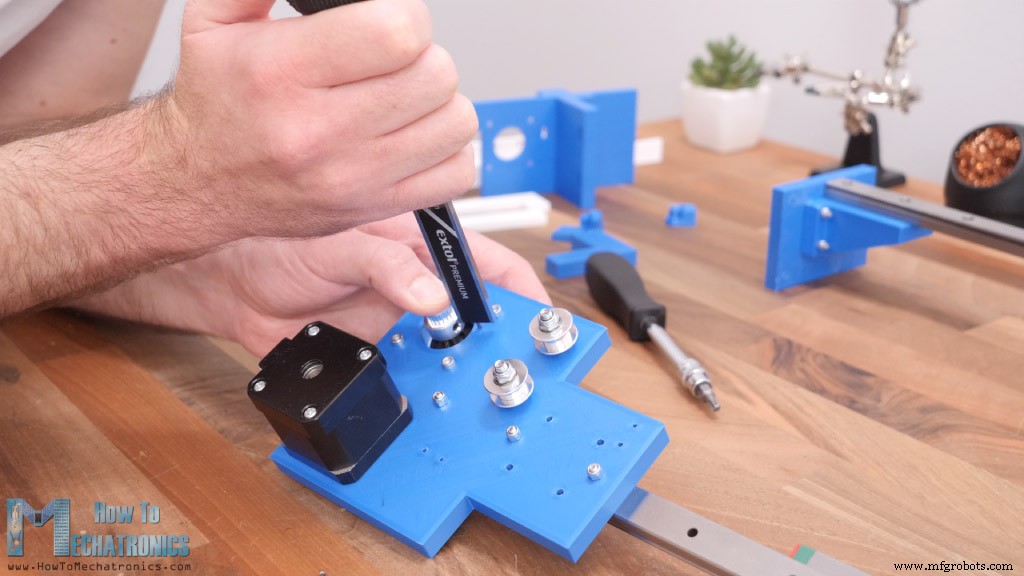
Quanto à instalação dessa polia, devemos medir e nivelá-la de acordo com as polias tensionadoras. Para o eixo Y, precisamos apenas de uma polia tensionadora no outro lado do trilho, pois a correia deste eixo será instalada em loop.
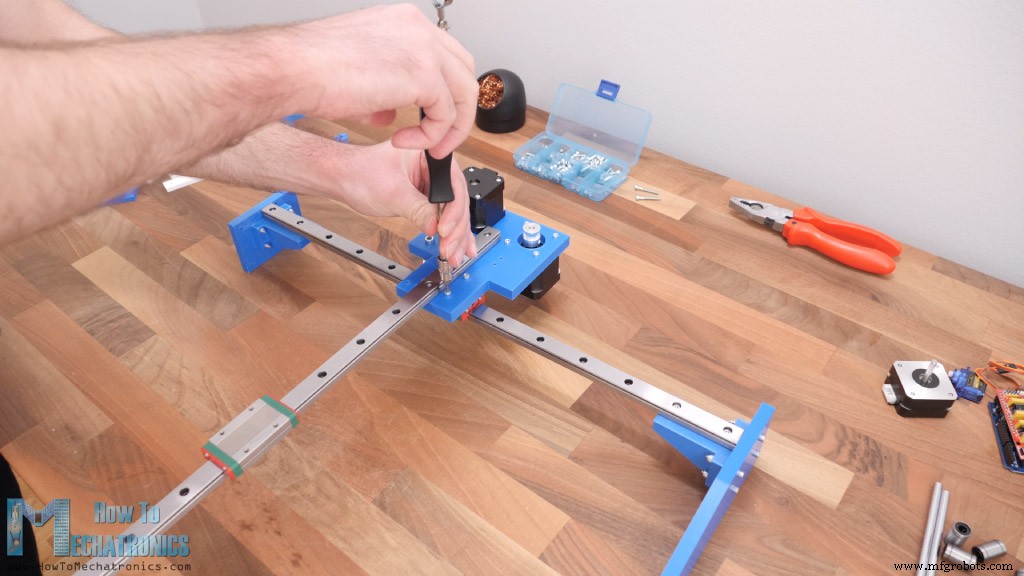
Ok, próximo é a união ou conexão dos dois eixos. Simplesmente fixamos a placa central ao bloco deslizante do eixo X usando quatro parafusos M3. Com isso, a máquina ganhou sua forma principal e agora o bloco deslizante do eixo Y pode alcançar qualquer posição na área de trabalho.
Podemos continuar montando o mecanismo de elevação da caneta. Este mecanismo é composto de duas partes: uma fixa, parafusada ao bloco deslizante do eixo Y, e outra que deslizará para cima e para baixo. Uma vez que a parte fixa está segura, instalamos o motor de passo do eixo Z nela. Este motor também é NEMA 17, mas mais curto, 23mm em vez de 40mm, para reduzir peso.
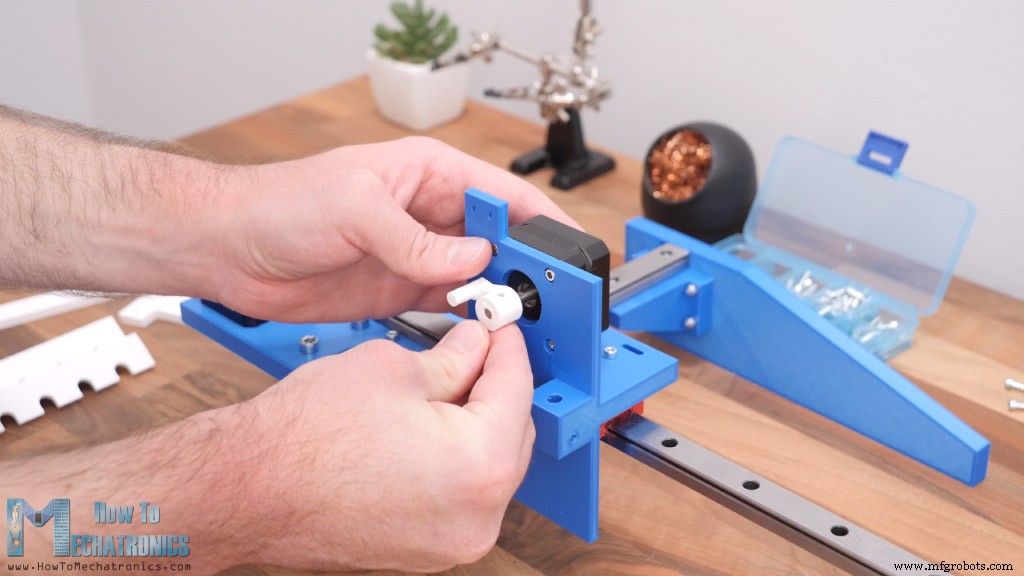
Então, instalamos o lifter que é simplesmente conectado ao eixo do motor. O parafuso de fixação que eu tinha era um pouco longo, então coloquei o lifter no eixo sem ele, mas seu furo tem formato do eixo para transferir bem o movimento. Acabei modificando esta peça um pouco, mas não se preocupe, você receberá a versão atualizada nos arquivos de download.
Em seguida, inseri os quatro mancais lineares na parte deslizante e fixei o micro servo no lugar. Também fixei a parte do suporte da caneta ao lado do servo.
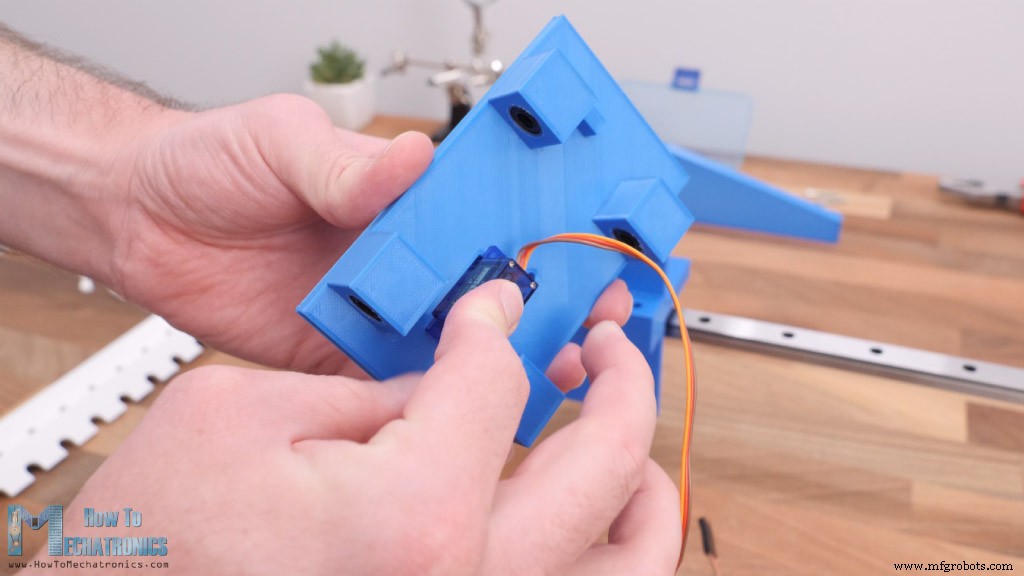
Para conectar as partes fixa e deslizante, primeiro passamos o fio do servo por um furo na parte fixa e inserimos as hastes de 6mm pela parte superior, através dos mancais e do furo da parte fixa. Ao instalar esta haste, também inserimos uma mola entre a parte fixa e a deslizante de forma que empurre a parte deslizante para baixo.
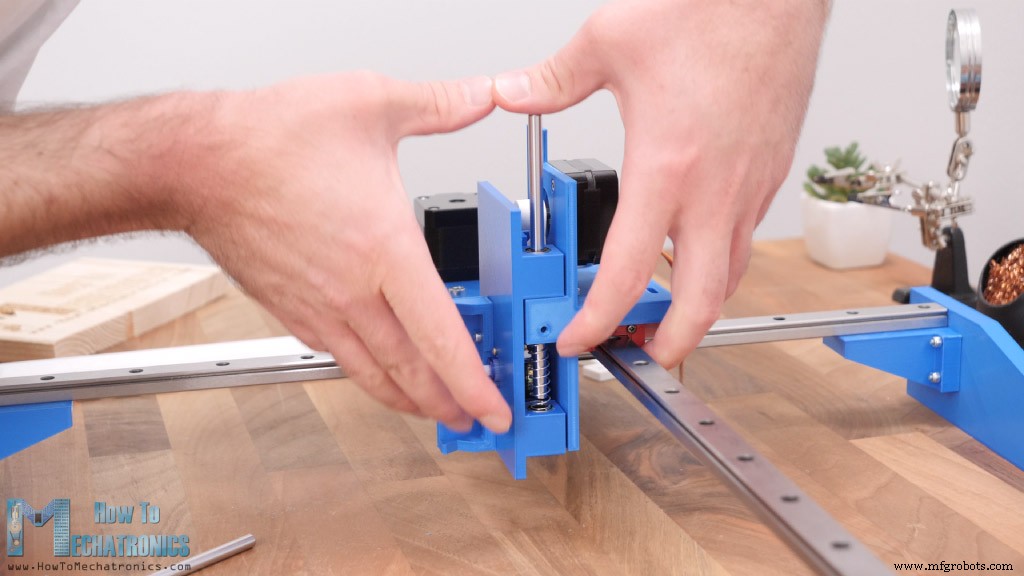
Isso ajudará a caneta a ter melhor contato com a superfície de trabalho. Na parte inferior da peça fixa, há aberturas onde inserimos porcas M3 para fixar as hastes de 6mm no lugar.
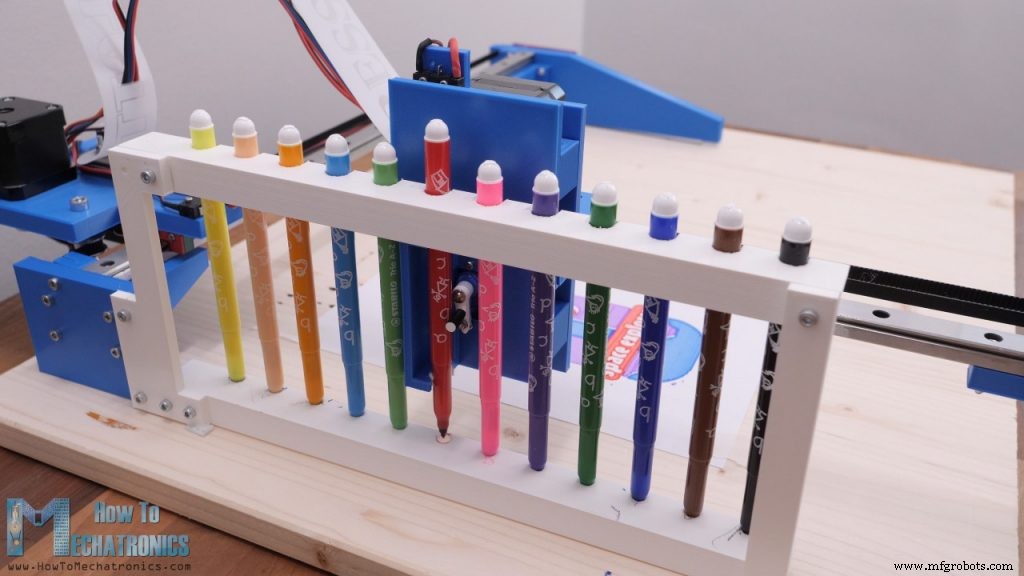
Em seguida, montamos a unidade de suporte de canetas que fica em um lado da máquina. É composta de uma parte superior e inferior com aberturas para acomodar até 12 canetas.
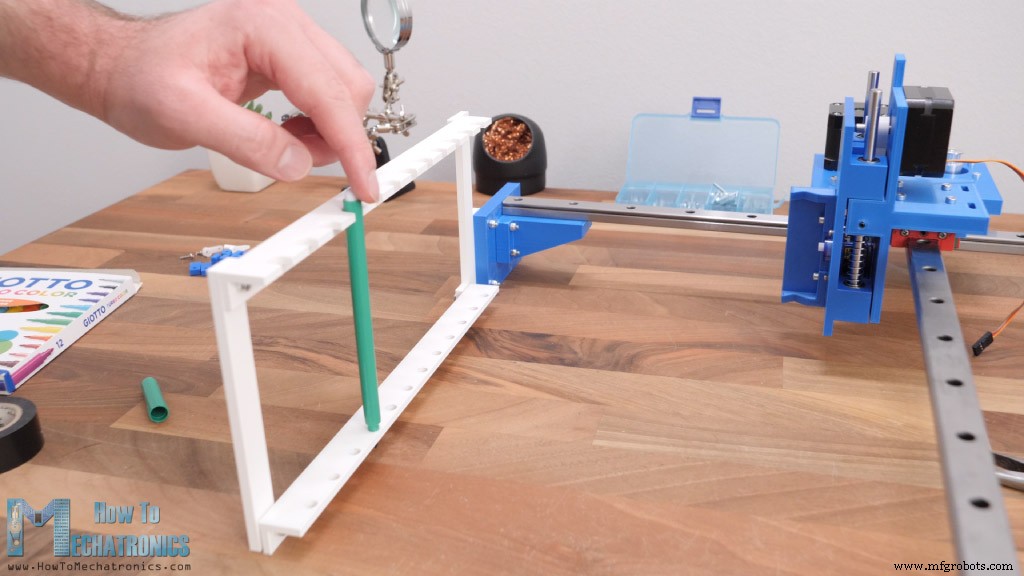
Continuei com a instalação das correias. Primeiro, medimos quanto comprimento precisamos e cortamos aproximadamente no tamanho. Para fixar a correia ao bloco deslizante, fiz estes conectores legais, onde a correia passa ao redor de um eixo oco e entre duas paredes que não permitem que a correia se mova.
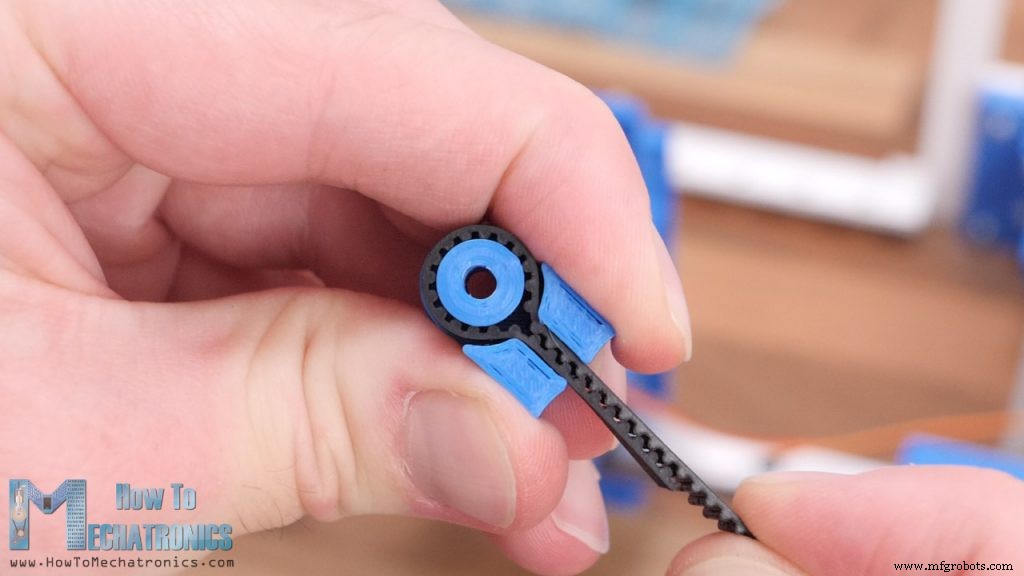
Usando um parafuso M3, fixamos o primeiro conector em um lado do bloco e repetimos o mesmo procedimento para o outro lado. Podemos mover os conectores ao longo desses slots e tensionar a correia quanto quisermos.
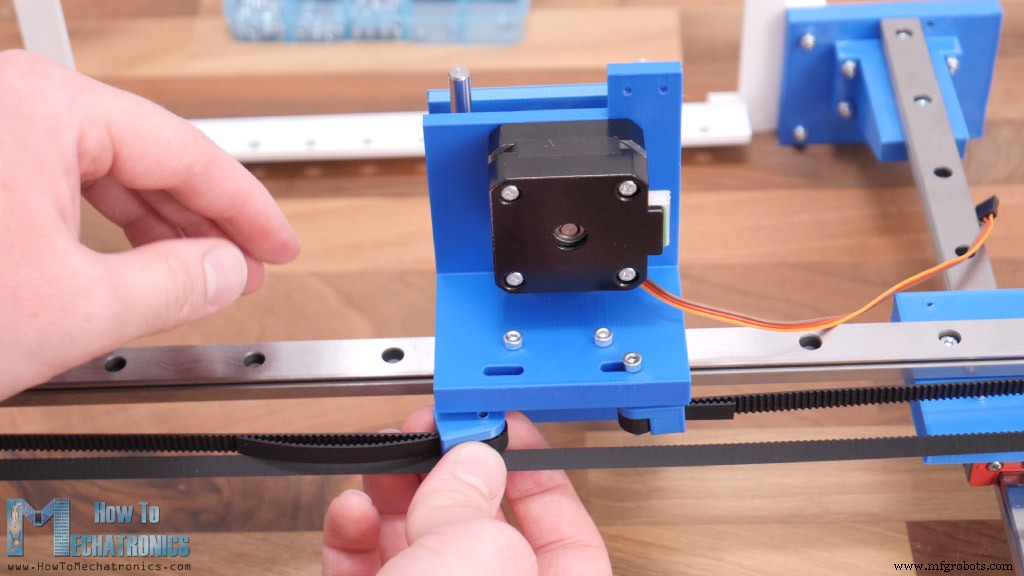
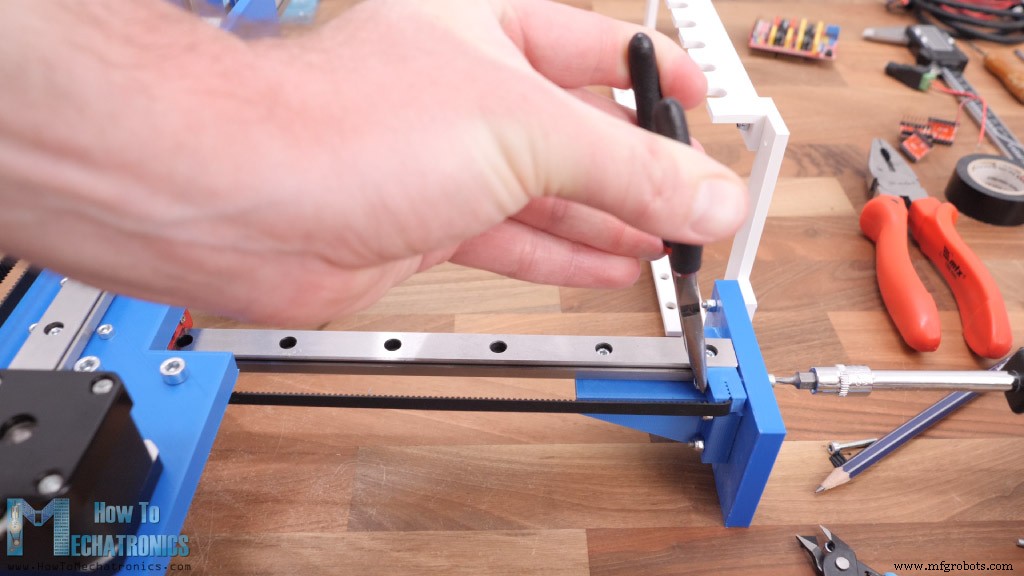
Quanto ao eixo X, a correia vai em linha reta de um lado ao outro, passando pelas polias de forma a fornecer tensão ou aderência com a polia do motor de passo.
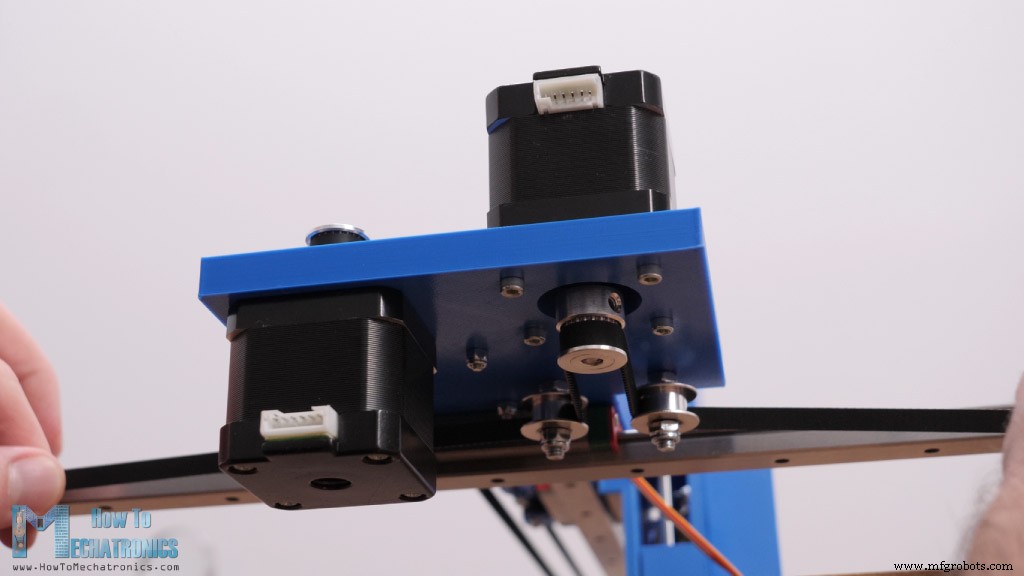
Para tensionar a correia do eixo X, fiz estes conectores que têm o formato da correia e assim podemos apertá-los nas laterais da máquina.
Em seguida, instalamos os fins de curso.
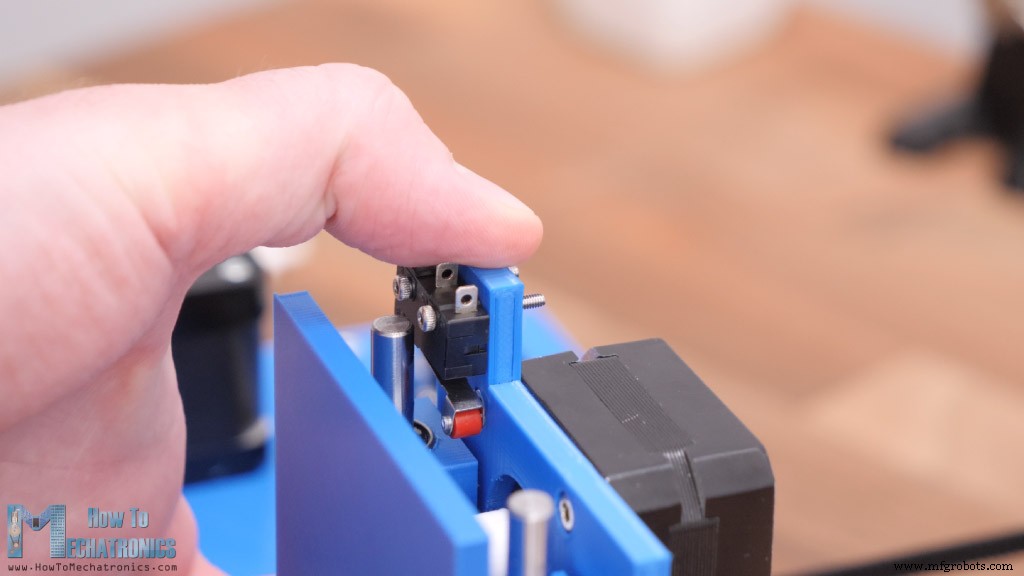
Acabei baixando um pouco este fim de curso do eixo Z, e para os fins de curso X e Y usei os do meu projeto anterior que já tinham fios conectados.
Conectando a Eletrônica
Com isso, a parte mecânica da máquina está pronta e podemos passar à conexão da eletrônica.
Como mencionei, usamos uma placa Arduino Uno em combinação com um CNC Shield e três drivers A4988.
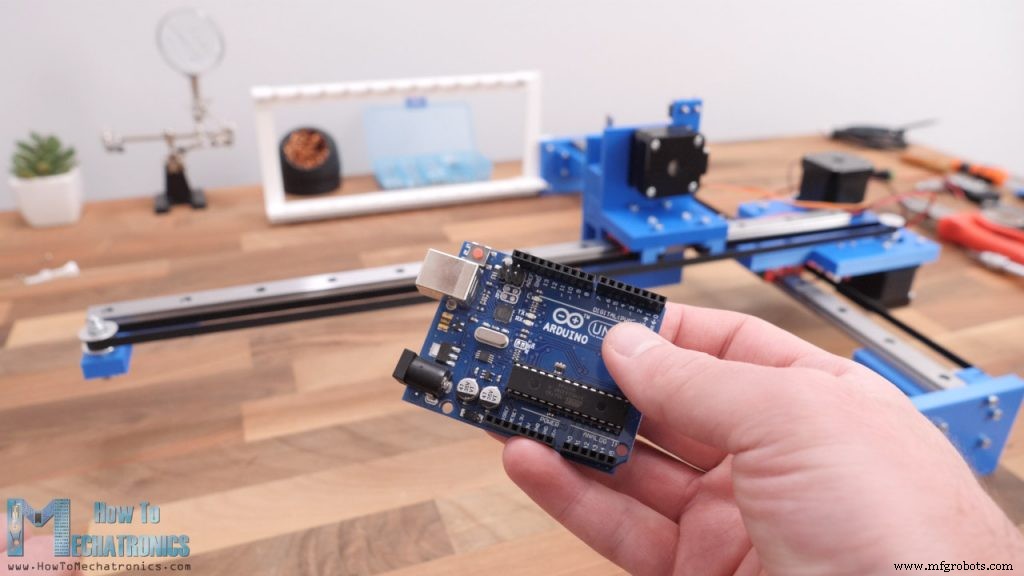
Para fixar a placa Arduino à máquina, fiz uma peça adicional impressa em 3D que vai no painel lateral. Fixei a placa Arduino com dois parafusos M3 e, por cima, inseri o CNC Shield.
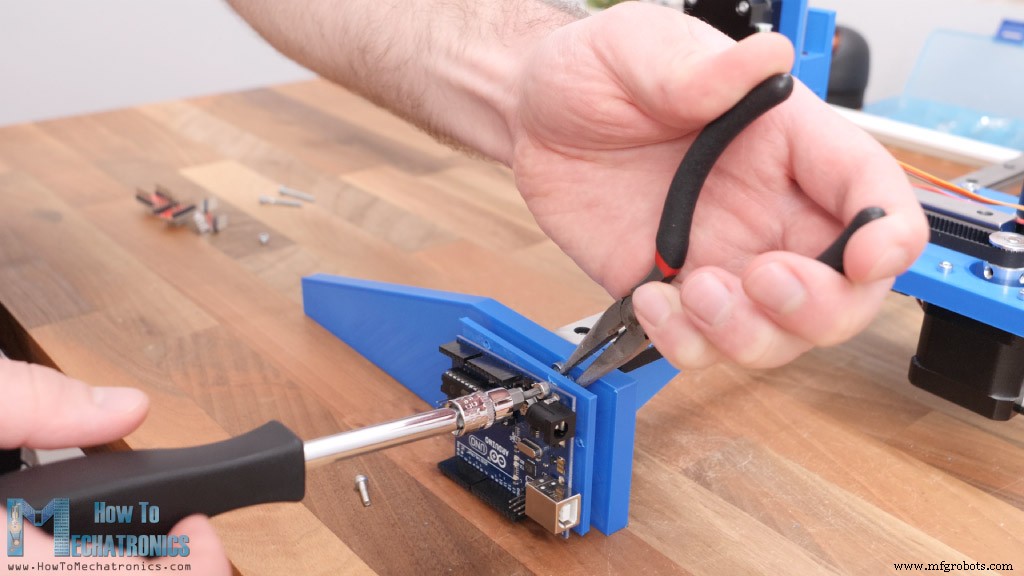
Aqui precisamos inserir três jumpers para cada driver de passo para selecionar resolução de 1/16 de passo, e depois inserimos os drivers de passo.
Então, conectamos os motores ao CNC Shield apropriadamente. Para conectar os micro fim de curso, simplesmente soldei fios diretamente a eles e, do outro lado, soldei conectores fêmea que obtive de alguns fios jumpers.
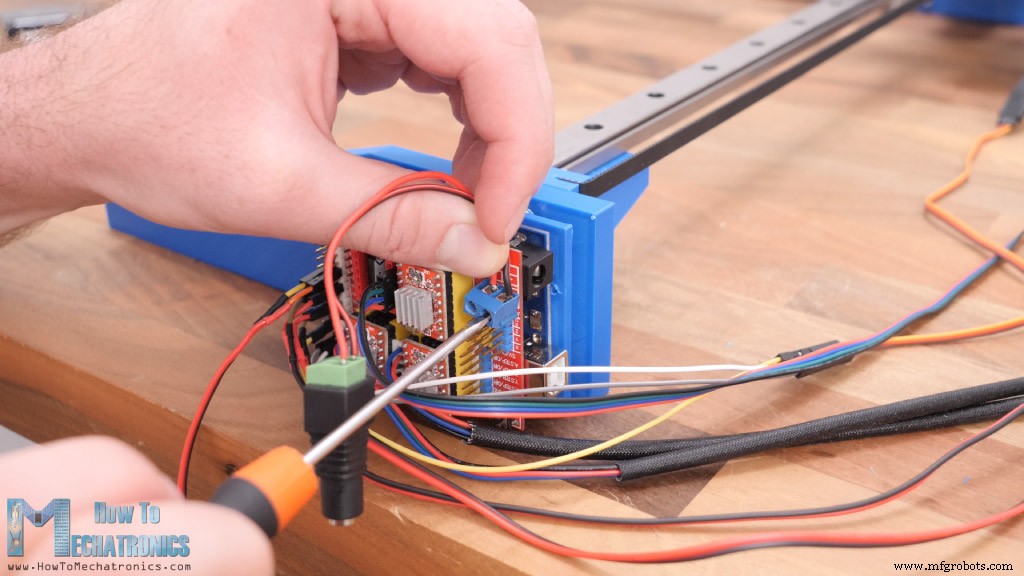
Quanto ao servo motor, usei cabos de extensão de servo para que alcançasse o CNC Shield. Para alimentar a máquina, precisamos de fonte de 12V. Aqui está um diagrama de circuito de como tudo deve ser conectado.
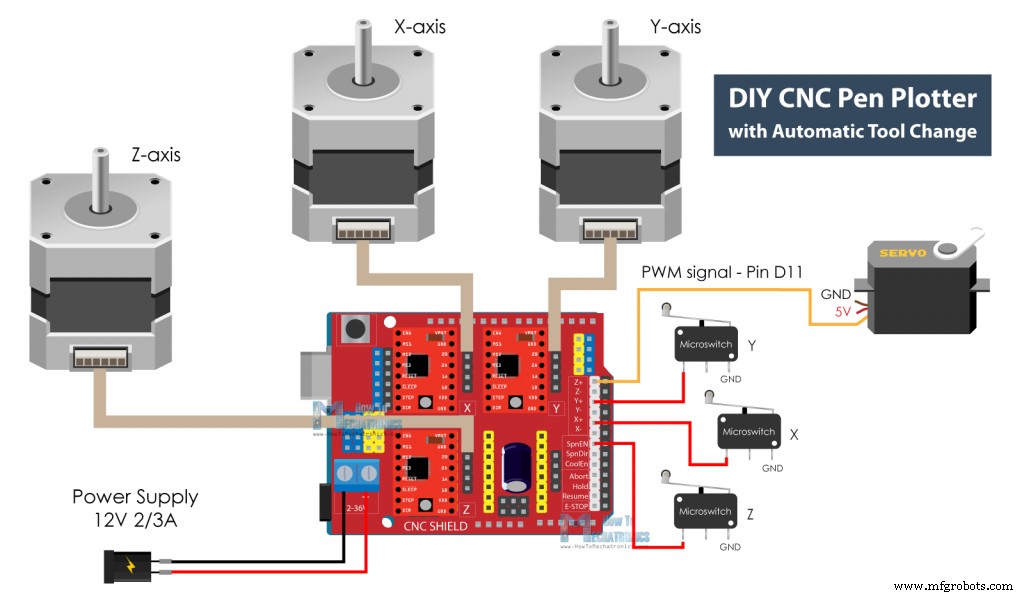
Diagrama de Circuito da Plotter CNC DIY
Aqui está o diagrama de circuito de como tudo deve ser conectado.
Você pode obter os componentes necessários para este projeto nos links abaixo:
- Motor de Passo NEMA 17 – Amazon / Banggood / AliExpress
- Motor de Passo NEMA 17 23mm – Amazon
- Driver A4988 – Amazon / Banggood / AliExpress
- Servo Motor – Amazon / Banggood / AliExpress
- Arduino CNC Shield – Amazon / Banggood / AliExpress
- Arduino Uno – Amazon / Banggood / AliExpress
- Fim de Curso – Amazon / Banggood / AliExpress
- Fonte DC – Amazon / Banggood / AliExpress
Estamos usando uma placa Arduino UNO com CNC Shield e três drivers A4988. Temos três micro fim de curso para homing da máquina e um pequeno servo motor para o mecanismo de gripper. Para alimentação, precisamos de fonte 12V com corrente mínima de 2 amperes.
Finalizando a Montagem da Máquina
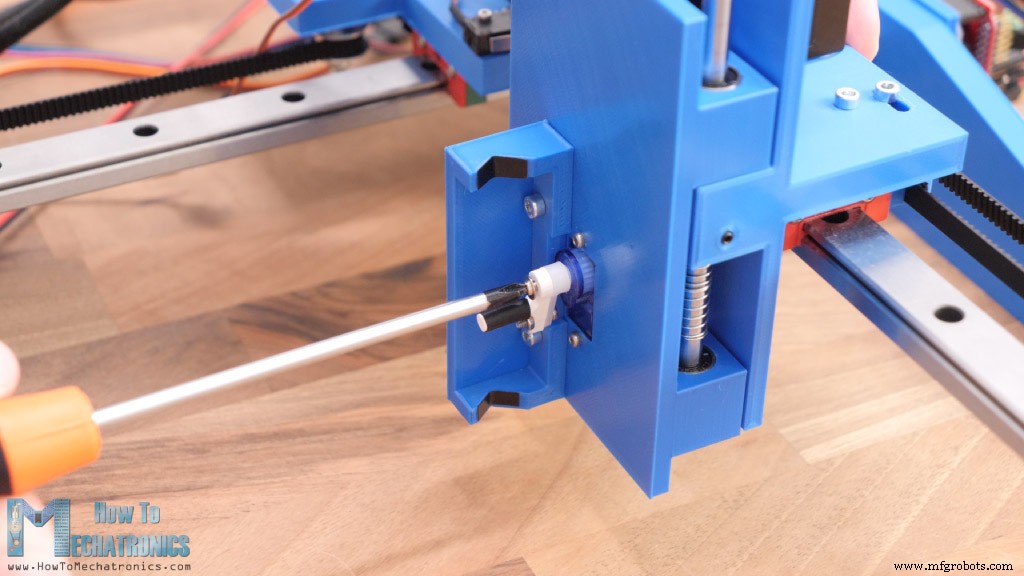
Há alguns toques finais para completar esta plotter. Aqui estou instalando o gripper de caneta, que é simplesmente conectado ao servo motor através do braço do servo.
Para gerenciar os cabos do lifter da caneta, usei um tapete de mesa de jantar cujo material era firme mas flexível, perfeito para o trabalho.
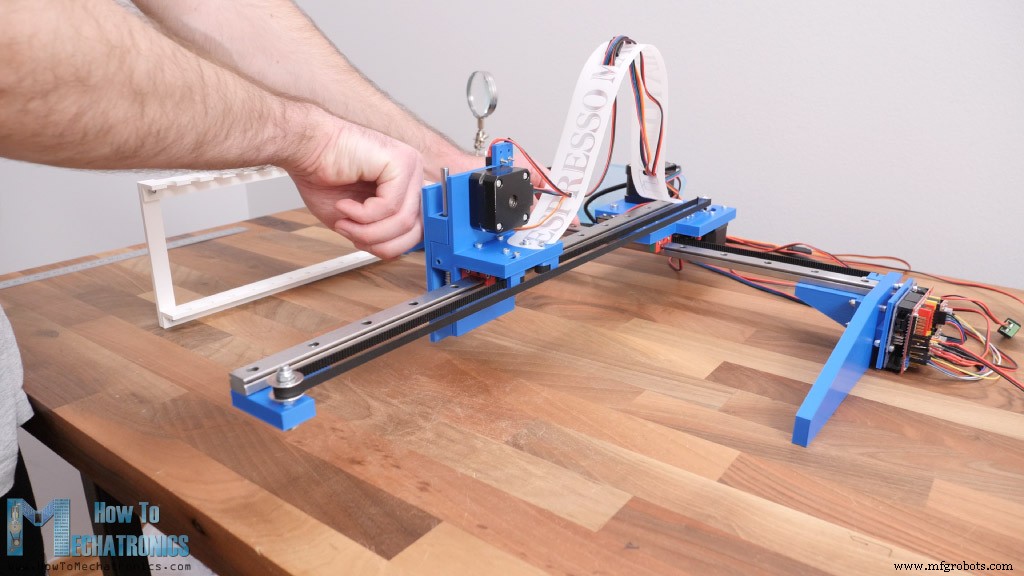
Com isso, nossa máquina de desenho está completa. No entanto, há algumas coisas a notar. Como o trilho do eixo Y não é suportado em um lado e o material PLA da impressão 3D não é tão rígido, quando totalmente estendido, o lifter da caneta ficava 4mm mais baixo comparado ao lado suportado.
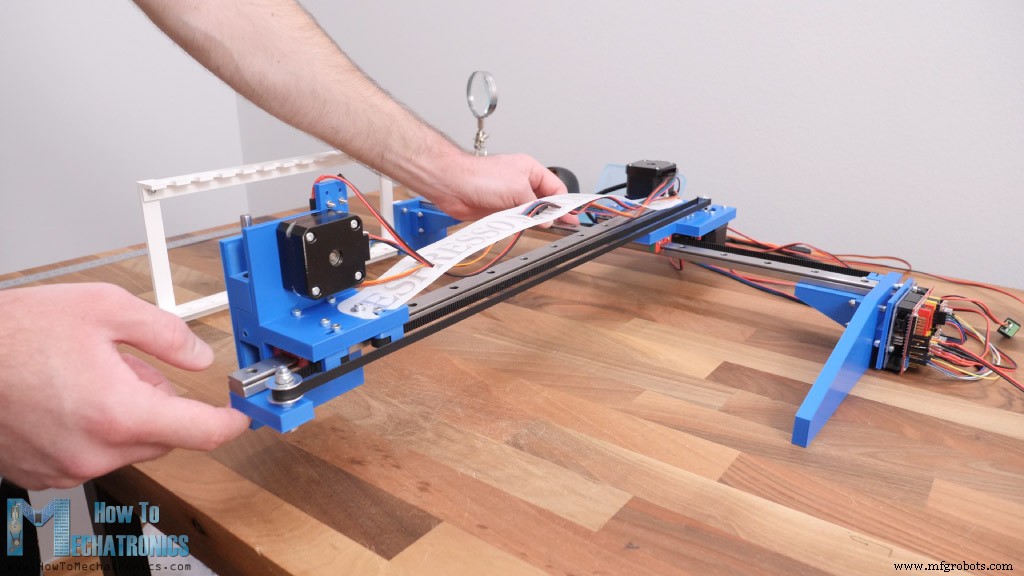
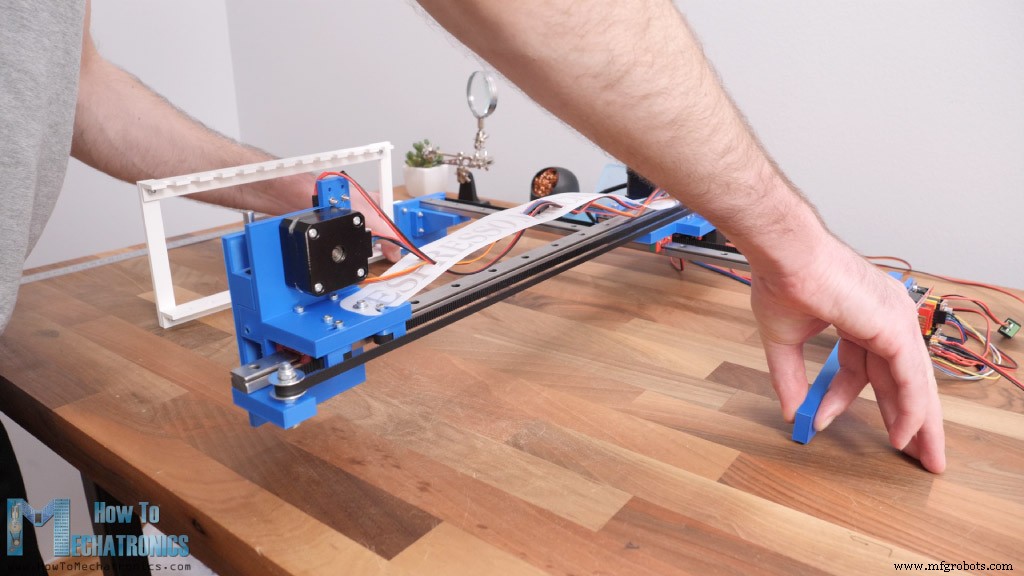
Isso é muita folga, mas consegui resolver elevando ligeiramente a frente da máquina. Assim, reduzi a diferença para cerca de 1mm, o que foi aceitável. Se você planeja usar esses trilhos grandes, definitivamente sugiro suportar o trilho do eixo Y no outro lado também.
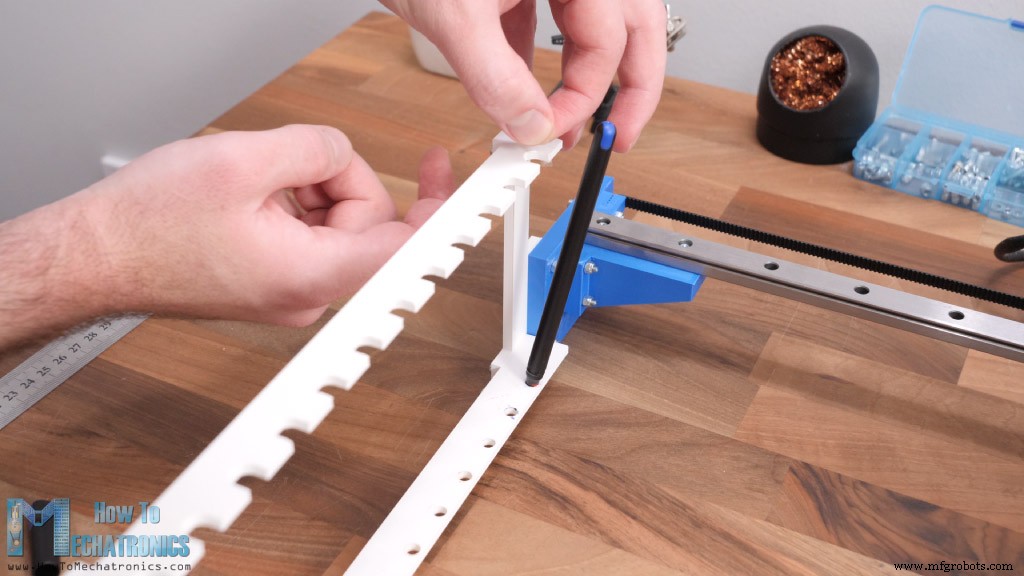
Outro problema é o suporte de canetas, pois as canetas não ficam bem no lugar. Sugiro fazer as aberturas superiores maiores e adicionar material macio nas laterais para que as canetas fiquem no lugar enquanto são fáceis para a máquina inseri-las.
Finalmente, podemos inserir uma placa sob toda a máquina para obter uma superfície plana.
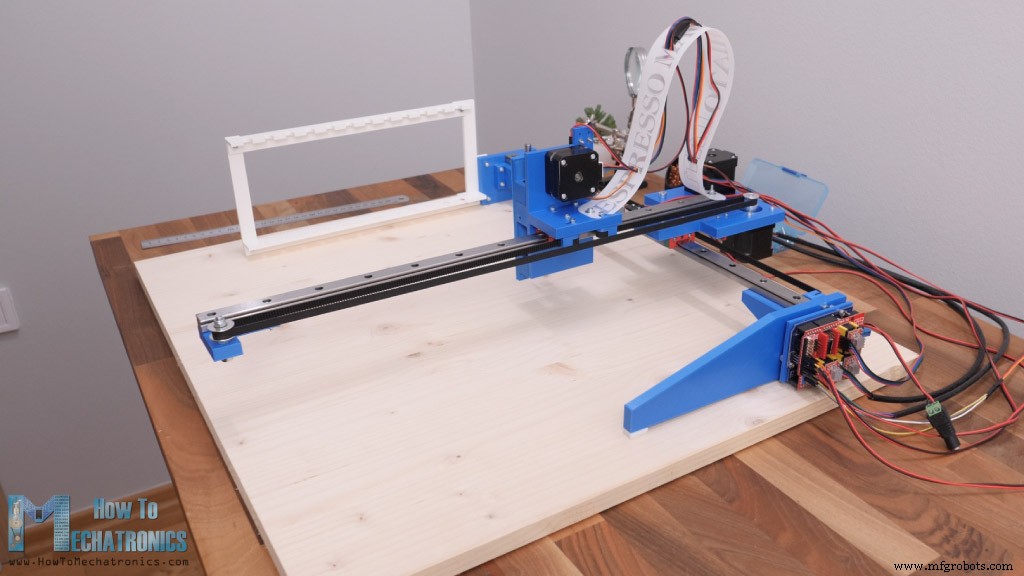
E pronto, nossa máquina está completa.
Firmware e Software de Controle da Plotter DIY
O que resta agora é dar vida a ela ou torná-la uma máquina CNC real. Para isso, precisamos instalar um firmware no Arduino para controlar o movimento da máquina CNC e precisamos de um software de controle através do qual enviaremos G-codes e diremos à máquina o que fazer.
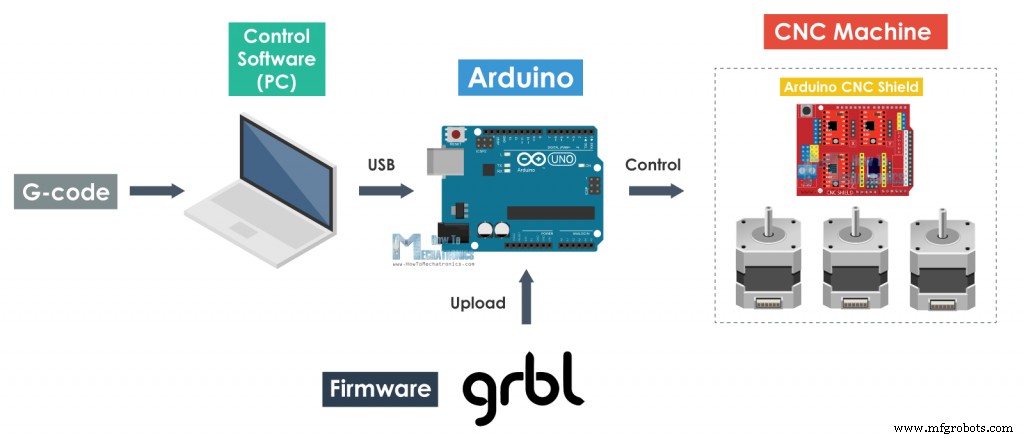
A escolha mais popular para máquinas CNC DIY é o firmware open source GRBL. No entanto, para esta plotter precisamos de uma versão modificada que possa controlar o servo motor. Essa versão modificada chamada "grbl-servo" altera a frequência PWM padrão do pino de controle do spindle (pino digital 11) de 1kHz para 50Hz, necessário para controlar este tipo de servo motor.
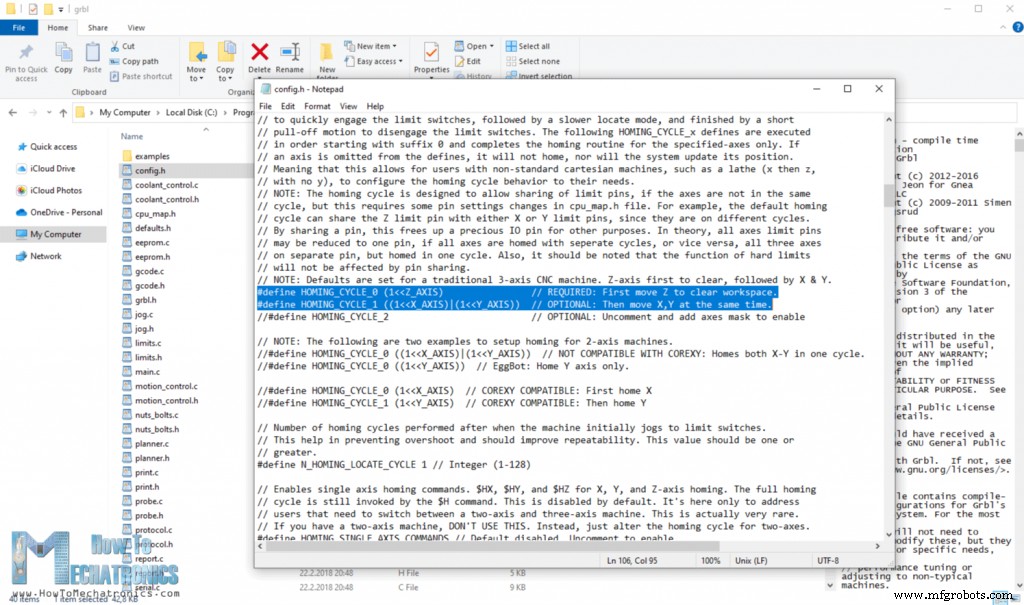
Após baixar e instalar este firmware GRBL na pasta de bibliotecas da nossa IDE Arduino, também precisamos modificar seu arquivo config.h para habilitar homing de 3 eixos, em vez do padrão de 2 eixos.
Como software de controle, usaremos o GRBL-Plotter, dedicado a controlar plotters e inclui um conversor gráfico para gerar G-code a partir de imagens ou gráficos. Este também é software open-source disponível no Github.
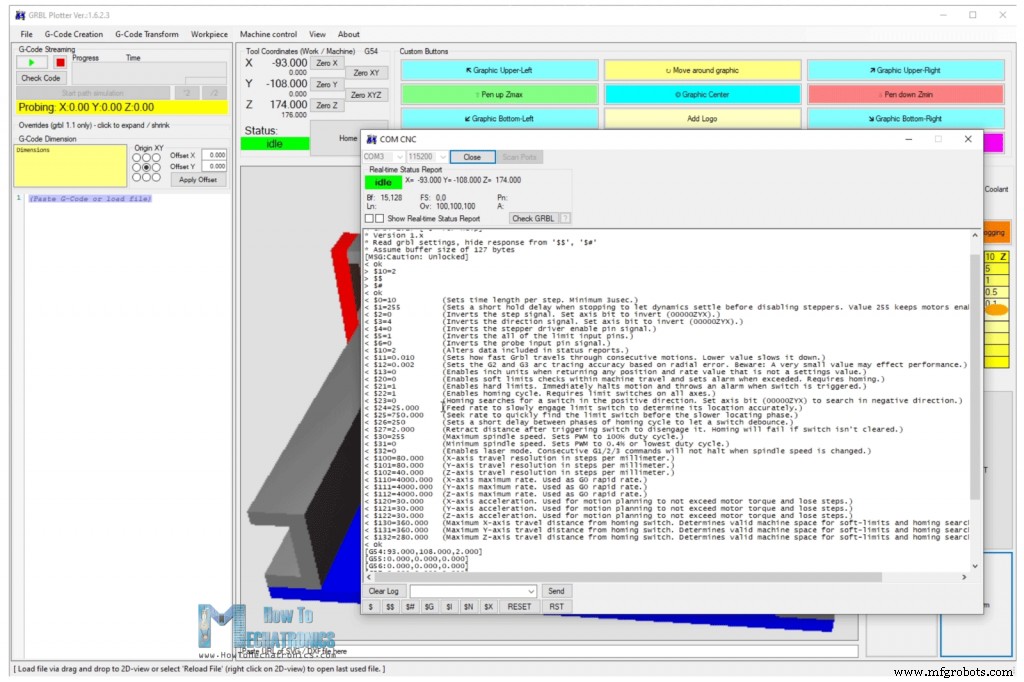
Aqui, a primeira coisa é conectar nossa placa Arduino ao software através da porta COM adequada. Ao clicar no botão "Kill Alarm", no monitor serial obteremos uma lista dos parâmetros GRBL atuais. Precisamos alterar alguns desses parâmetros de acordo com nossa máquina.
Parâmetros GRBL
A primeira coisa a ajustar é a resolução de deslocamento ou valores de passos/mm. Esses valores indicam quantos passos o motor deve dar para mover 1mm. Isso depende do tipo de motor de passo, resolução de passo selecionada e transmissão de movimento (correia GT2 e polia).
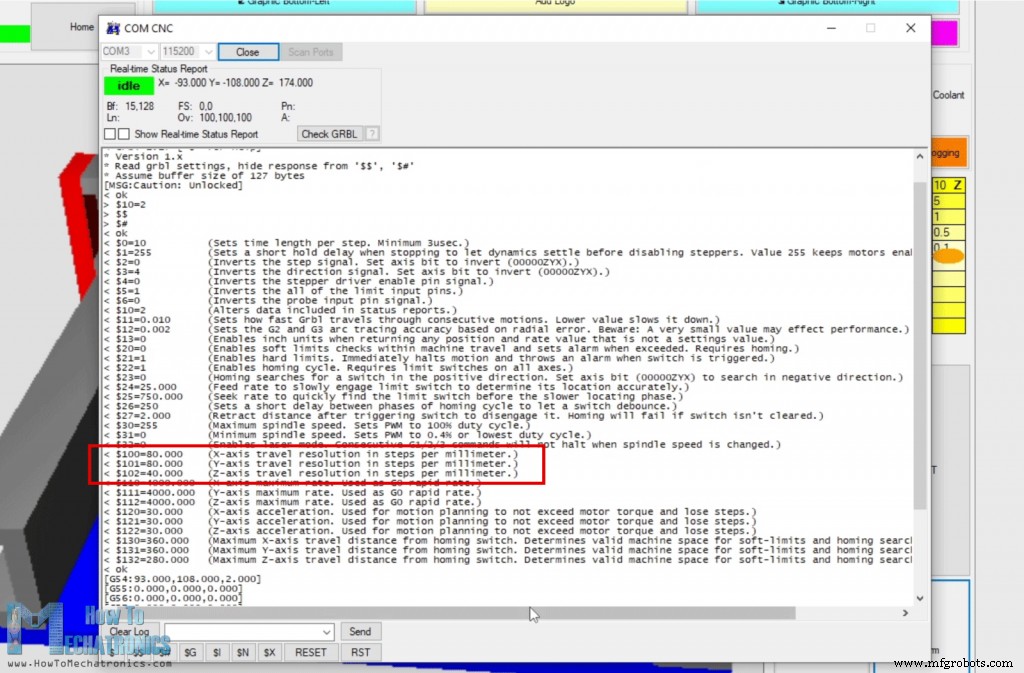
Para nossa máquina, um valor de 80 passos/mm é necessário para os eixos X e Y serem precisos. Para o eixo Z, defini 40, que não é preciso em termos de movimento real, mas não podemos alcançar isso com nosso movimento alternado.
Também devemos definir o parâmetro 23 como 0 (localização dos fim de curso), taxa máxima de avanço, aceleração, velocidade máxima de deslocamento e parâmetro 1 como 255, que mantém os steppers ativos o tempo todo. Porém, com isso habilitado, especialmente para o stepper do eixo Z, devemos ajustar o limite de corrente do driver A4988 para mínimo, pois o NEMA 17 curto esquenta rápido.
Configuração GRBL-Plotter
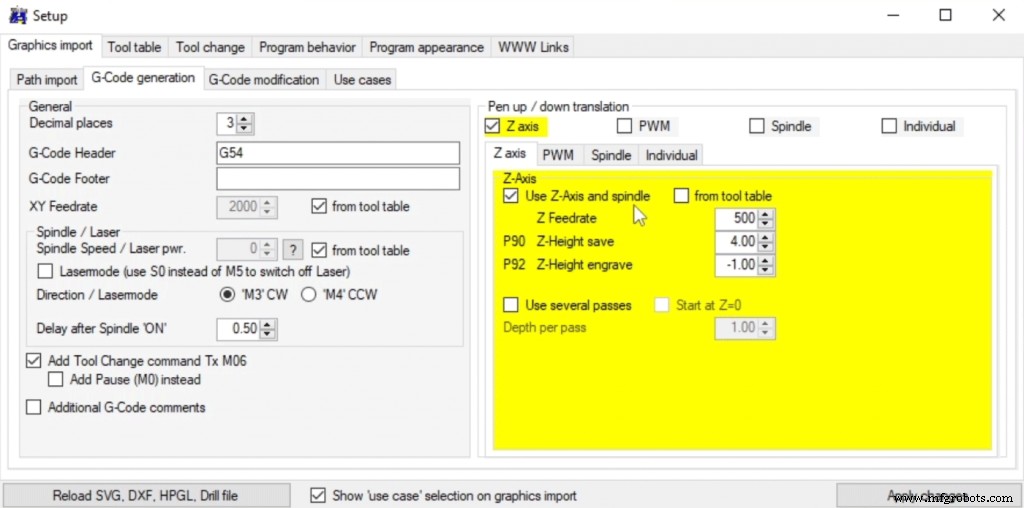
Vamos ver a configuração do controlador. Há tantas opções que pode ser intimidador no início. Primeiro, definimos a tradução de caneta para cima/baixo como eixo Z e definimos valores para posições Up e Down.
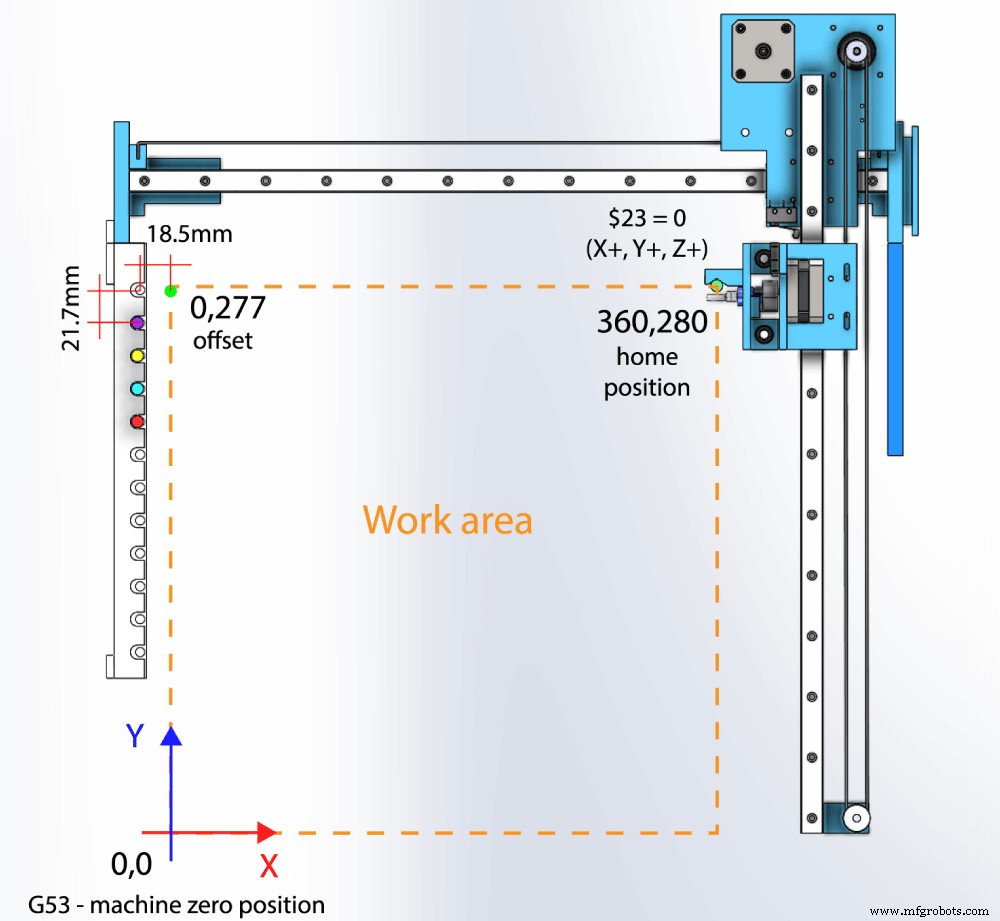
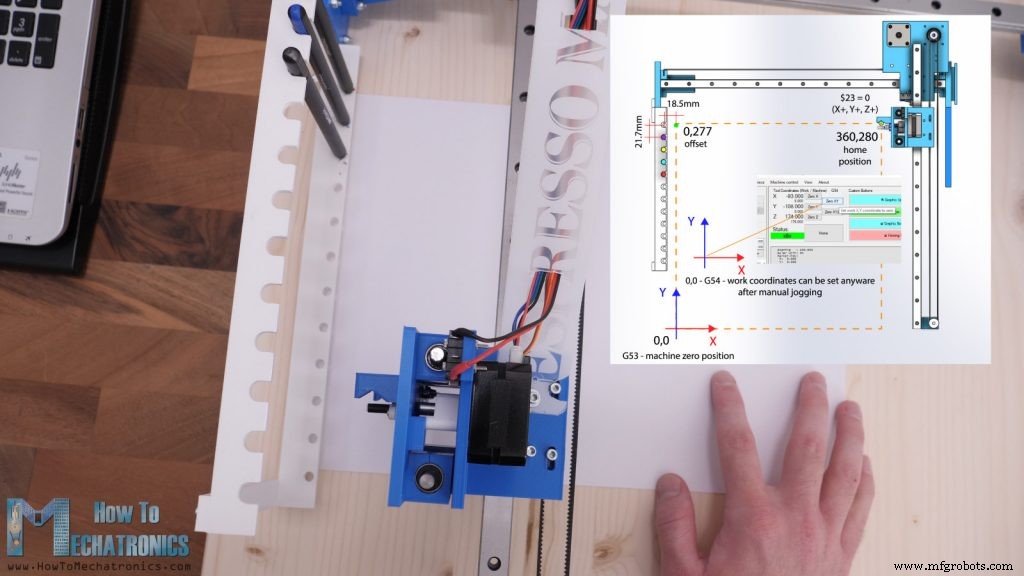
Na aba Tool table, definimos a cor das canetas e suas posições. Nota: esses valores são para o sistema de coordenadas G53 ou de máquina. Isso significa que são definidos pelos fim de curso rígidos da máquina e pelo deslocamento máximo que definimos nos parâmetros GRBL.
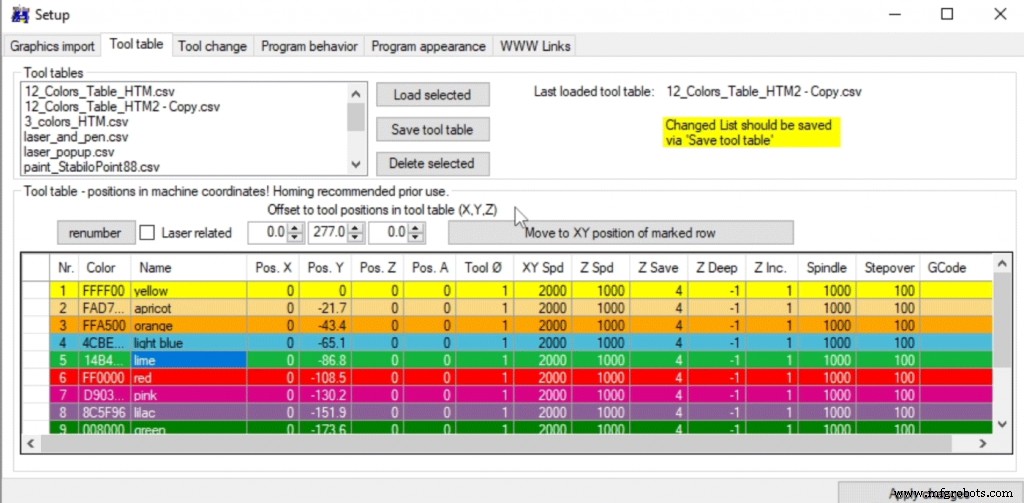
Para definir a posição de cada caneta, usei valores de offset: 0 para X e 277 para Y. Esses valores posicionam o gripper na frente da primeira caneta, e depois defini o valor Y para cada caneta, que é 21.7mm na direção negativa.
Aqui também podemos ajustar taxa de avanço e posições up/down para cada caneta individualmente, caso sejam canetas diferentes.
Na aba Tool change, devemos selecionar "Perform tool change on Tx M06", que diz à máquina para fazer a troca de ferramenta quando este comando aparecer no G-code.
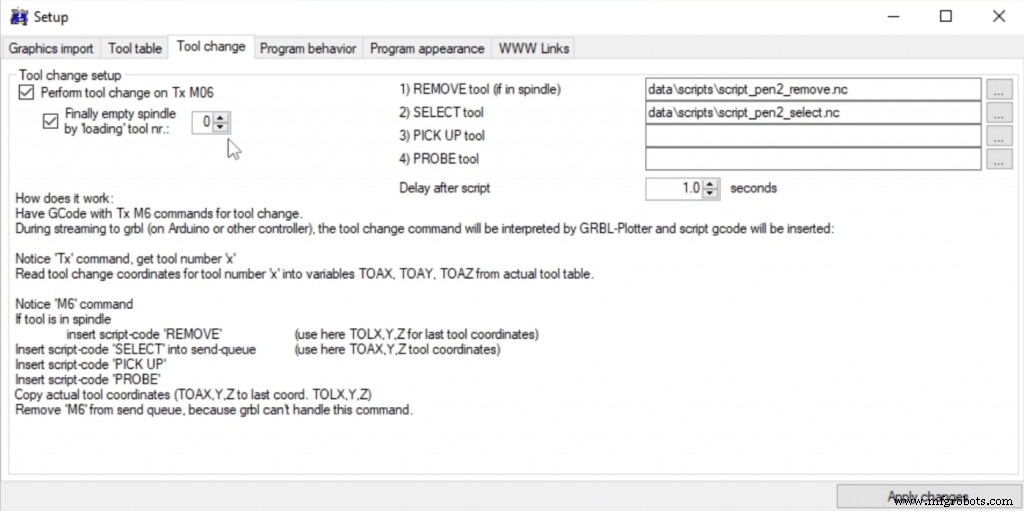
O valor "x" após a letra T indica o número da ferramenta na tabela. Para realizar a troca, devemos incluir scripts "select" e "remove", executados quando o comando Tx M06 aparece. Nesses scripts, definimos o movimento do gripper para pegar ou soltar a ferramenta.
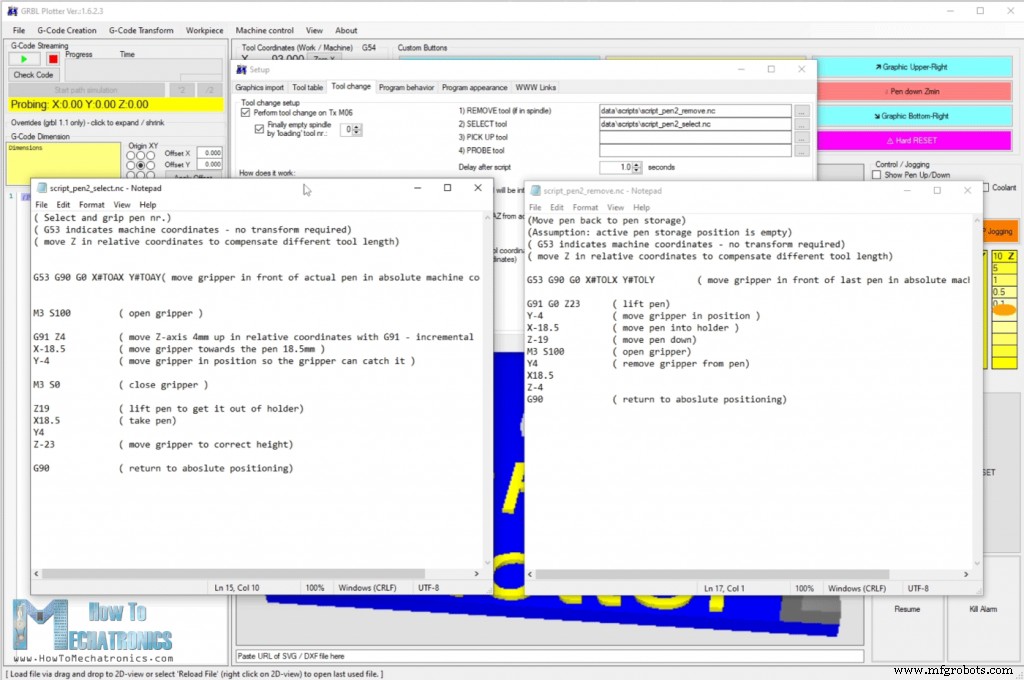
Para selecionar uma caneta, o gripper é posicionado na frente da caneta real em coordenadas absolutas de máquina (definida na tabela de ferramentas). Então o servo abre o gripper, move 4mm para cima, move em direção à caneta em X e um pouco em Y. Então o gripper fecha, levanta a caneta e volta à posição anterior. Para remover a caneta, os passos são os mesmos mas em ordem inversa.
Claro, todos esses parâmetros dependem das próprias canetas, suas dimensões e as dos suportes. A única forma de acertar é testando e corrigindo valores.
Gerando G-code para Plotter CNC com Troca Automática de Ferramenta
Finalmente, vejamos como gerar G-code a partir de imagens com o software GRBL-Plotter.
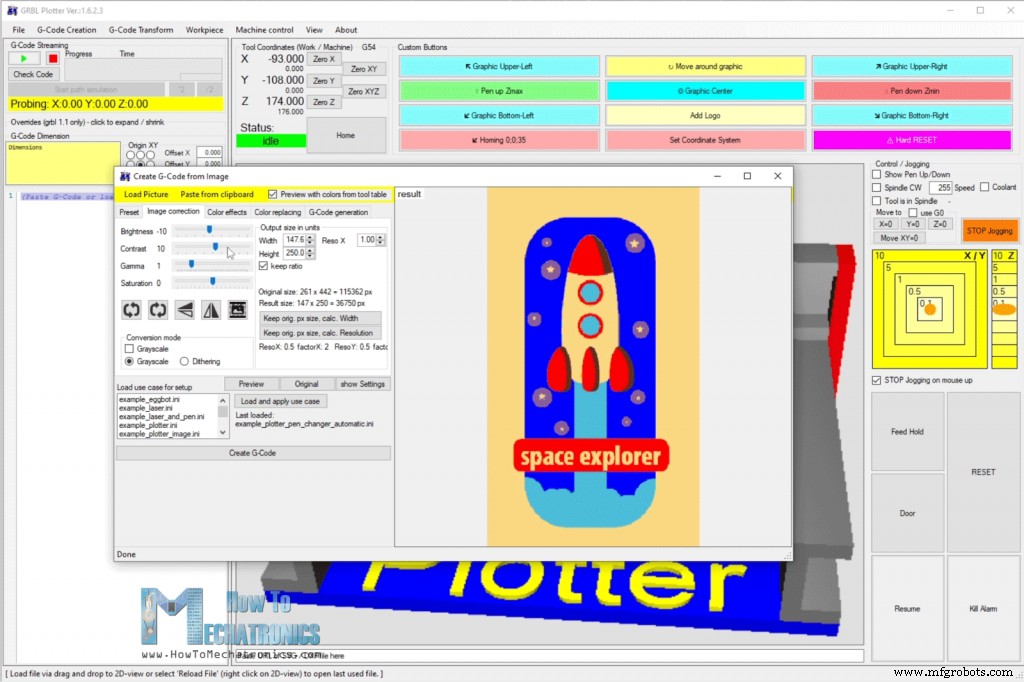
Após carregar a imagem, clicamos em "Preview with colors from table" para ver como ficaria. Na aba de correção de imagem, ajustamos Brilho, Contraste, Gama e Saturação para obter cores semelhantes à imagem real ou desejada. Definimos tamanho de saída em mm, e na aba de substituição de cores, removemos cores que não queremos usar.
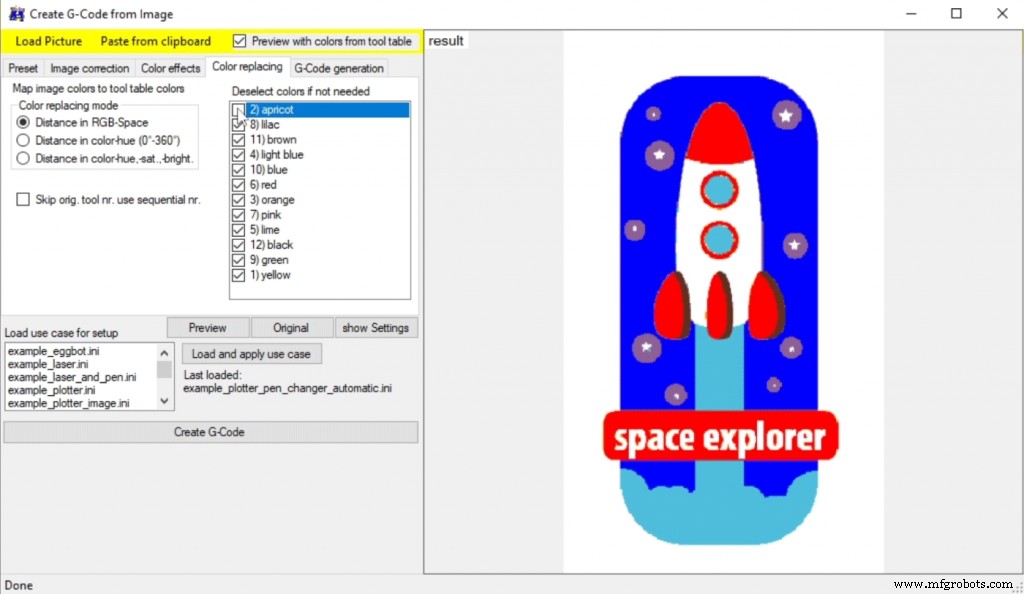
Por exemplo, removemos a cor damasco que é o branco na imagem. Clicamos em Create G-Code e o G-code será gerado.
Também podemos gerar G-codes a partir de arquivos SVG, apenas arrastando e soltando, e o software gera o G-code imediatamente.
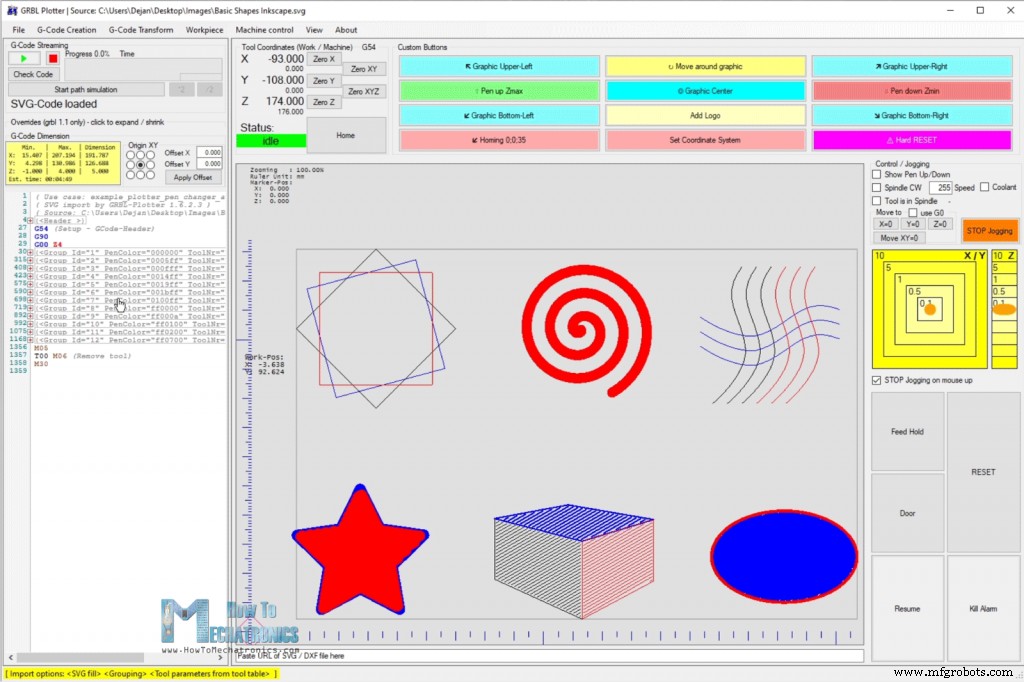
Antes de iniciar o desenho, definimos a posição 0 onde quisermos na área de trabalho e clicamos no botão play.
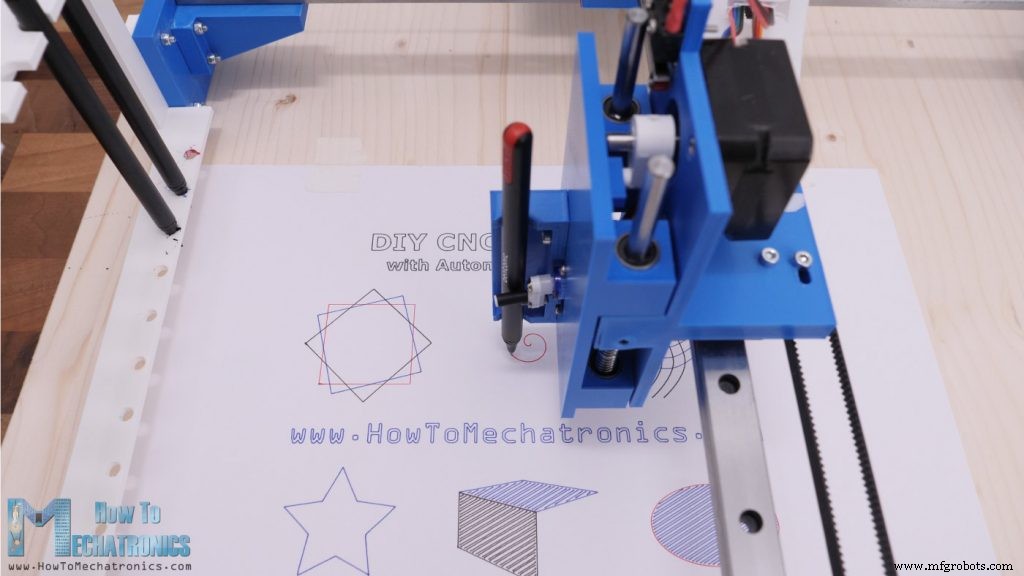
A plotter começará a trabalhar e poderemos aproveitar vendo-a fazer mágica.
Espero que tenha gostado deste vídeo e aprendido algo novo. Se tiver dúvidas, sinta-se à vontade para perguntar nos comentários abaixo.
Processo de manufatura
- Ferramentas CNC: História, Design e Tendências Futuras
- Seleção de Ferramentas para Máquinas-Ferramenta CNC: Guia Profissional para Vida da Ferramenta e Produtividade
- Dominando a Fresagem CNC: Guia Completo de Operação e Configuração
- Maximize a Precisão da Máquina CNC: Guia Prático para Precisão e Confiabilidade
- Construa uma Máquina CNC Totalmente Funcional com Arduino Nano R3
- Comparação Rápida de Ferramentas de Corte CNC: Fresas de Topo, Fresas de Rosca e Mais
- Tornos CNC de Mesa Inclinada Top-Turn S50: Usinagem de Precisão para Peças Longas
- Tornear Peças Longas com Precisão Usando Tornos CNC de Mesa Inclinada
- Três Técnicas Comprovadas para Construir Máquinas CNC de Cinco Eixos
- Top 10 Componentes de Precisão Fabricados por Ferramentas de Máquina CNC