



Componentes de Braço Robótico de Alto Desempenho para Automação Eficiente de Pick & Place
À medida que diferentes indústrias continuam a adotar a automação em suas atividades diárias, a demanda por braços robóticos de pick and place aumenta constantemente. Isso ocorre porque esses braços são úteis para aumentar a eficiência e reduzir a necessidade de esforço humano em tarefas repetitivas.
Eles também ajudam a realizar tarefas em áreas que, de outra forma, seriam consideradas ambientes de trabalho perigosos. Equipamentos de automação pick and place são aplicados em diversos setores de negócios, resultando em melhores resultados no trabalho realizado e aumento da produtividade geral.
Com esses benefícios em mente, investir em um braço de pick and place é uma excelente opção a considerar. Se você está se perguntando como eles funcionam com tanta eficiência e do que são feitos, continue lendo.
Como Funciona o Braço Robótico de Pick and Place
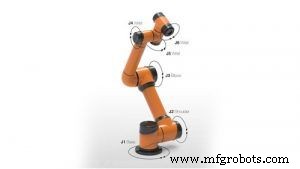
Robôs pick & place funcionam utilizando suas articulações. Isso se aplica a qualquer indústria ou finalidade para a qual sejam destinados. Essas articulações unem dois corpos rígidos para garantir que o robô funcione com precisão.
Eles utilizam articulações rotativas ou lineares para sua função. O robô pick n place possui uma base estável com rodas para facilitar a movimentação. Também possui dois corpos rígidos: o manipulador e o braço, onde um é fixo para suportar o outro.
O corpo suportado, também conhecido como braço, possui um efetor/gripper com grande grau de liberdade de movimento. O braço dobra ou estica para levar o efetor ao produto desejado.
O efetor então pega o produto com firmeza e o coloca no local necessário. Esse movimento se repete até a conclusão satisfatória do trabalho.
Componentes Básicos Encontrados em um Braço Robótico
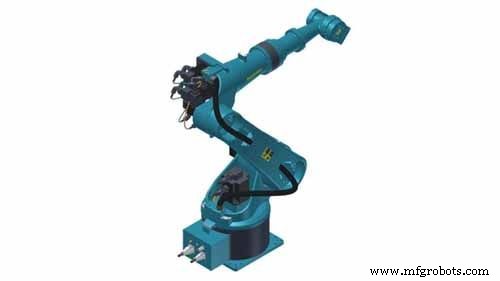
Conhecer os componentes básicos de sua máquina automatizada de pick and place ajudará a entender melhor por que ela é tão eficiente. Aqui estão os componentes incluídos em seu robô industrial:
Manipulador
O manipulador é o sistema do robô que permite movimento em qualquer grau de liberdade. Ele utiliza articulações para se tornar um componente móvel que ajuda a realizar o trabalho corretamente. As articulações usadas nesses manipuladores permitem uma ampla gama de movimentos durante a operação dos robôs.
Controlador
O controlador é a peça central, pois é o cérebro do braço robótico de Pick and Place. Ele opera a posição e os movimentos do braço, controla o tempo e monitora os movimentos do manipulador. Este controlador vem em 4 categorias:
Mecânico
Esta é a forma mais básica e simples de operar um braço de pick and place, usada mesmo antes de serem programáveis. O controlador mecânico mantinha a resposta do manipulador conforme pré-especificado através de ligação mecânica.
Hidráulico
Esses controles utilizam potência de fluido líquido para melhor desempenho. Incluem pistões, válvulas e aplicam a lei de Pascal de sistemas de acionamento hidráulico para controlar o movimento. Robôs industriais de pick and place que usam este sistema de controle são destinados a mover cargas grandes ou pesadas que não exigem extrema precisão.
Elétrico
Este sistema de controle aplica-se a tarefas que requerem atenção aos detalhes e alta precisão. São programáveis para atingir as operações definidas como instruções. Este é o sistema de controle mais utilizado atualmente.
Pneumático
Unidades pneumáticas de pick and place possuem um sistema de controle dependente de ar ou gás comprimido. Este sistema funciona melhor em áreas que lidam com contaminantes e outros materiais perigosos.
Grippers (Garras)
As garras substituem a mão humana, tornando-se uma parte essencial das operações de pick and place. Existem diferentes tipos, determinados pelo objeto em questão, pois diferentes objetos exigem diferentes níveis de força e intensidade de aperto. Essas garras movem o produto de um local para outro.
Sensores
Esses sensores vêm em diferentes tipos, incluindo sensores de toque, sensores IR e outros. Eles monitoram o estado interno e externo do robô pick and place, garantindo que esteja em perfeitas condições para operar.
Fonte de Alimentação
A fonte de energia varia dependendo do mecanismo, embalagem, peso e tamanho do sistema. Por isso, é crucial prestar atenção na seleção da fonte de alimentação. Sua fonte pode variar entre pneumática, eletro-hidráulica ou elétrica. Os aspectos do seu sistema determinarão qual fonte de energia deve ser adotada.
Conclusão
Ter uma ideia geral de como braços de Pick and Place funcionam nem sempre é satisfatório. Para quem deseja implementar isso em seu local de trabalho, é necessário entender os componentes envolvidos. Esses robôs industriais de automação são um bom investimento para qualquer negócio. Se você está considerando adotá-los, procure os melhores fornecedores de braços robóticos pick and place do mercado.
Robô industrial
- Garras Personalizadas para Injetores de Combustível Impressas em 3D: Aumentando a Eficiência de Pick-and-Place
- CBW Automation Demonstra Soluções Avançadas de Rotulagem no Molde e Troca Rápida de Molde
- 7 Passos Comprovados para Planejar e Executar Projetos de Automação Eficazmente
- Por Que a Simulação Robótica Impulsiona o Sucesso: 3 Benefícios Chave para Fabricantes e Usuários
- Rockwell Automation e Comau fazem parceria para simplificar integração robótica e aumentar eficiência na manufatura
- Fundamentos de Automação: Guia para Iniciantes em Integração Robótica
- Como Robôs Pick-and-Place Operam: Aumentando a Eficiência na Manufatura
- Aumente Eficiência com Automação Pick-and-Place: Integração Robótica Perfeita com EasyWork
- Automação Robótica: Impulsionando Eficiência e Crescimento na Indústria 4.0
- Ferramentas de Ponta de Braço: Aprimorando Desempenho de Pick-and-Place de Robôs