



Cinemática Inversa na Robótica: Um Guia Prático e Abrangente
O que é cinemática inversa?
Quanto você precisa saber sobre isso para tirar o máximo proveito do seu robô?
A cinemática inversa para robótica é um tópico enorme e frequentemente complexo. Dependendo do seu projeto, você pode precisar conhecê-lo em grande detalhe ou se virar com conhecimento básico.
Aqui está a informação essencial que você precisa saber sobre cinemática inversa para robótica.
O Que é Cinemática Inversa?
A cinemática inversa é um processo matemático usado para calcular as posições das juntas necessárias para colocar o efetor final de um robô em uma posição e orientação específicas (também conhecida como sua "pose"). Uma solução de cinemática inversa confiável é necessária para programar um robô para realizar tarefas.
É importante ser claro sobre as diferenças entre a cinemática inversa e a cinemática direta do robô.
A cinemática direta determina onde o efetor final estará se as juntas forem definidas para uma posição específica. Há apenas uma solução para a equação de cinemática direta. Quando as juntas são definidas para uma posição específica, o efetor final sempre acabará no mesmo lugar.
Com a cinemática inversa, frequentemente existem múltiplas soluções diferentes e múltiplas abordagens para calcular a solução de cinemática inversa.
Por Que Precisamos de Cinemática Inversa na Robótica
Se não tivéssemos cinemática inversa, a programação de robôs seria extremamente difícil… se não impossível.
Quando você quer que o efetor final do seu robô se mova para um local específico em seu espaço de trabalho, faz sentido que você insira a pose desejada no programa.
Mas, você não pode simplesmente dizer a um robô para ir às suas coordenadas desejadas X, Y e Z e esperar que o robô entenda suas instruções… não sem cinemática inversa.
A maioria dos robôs industriais é construída com várias juntas articuladas independentemente controláveis. Cada junta está conectada a uma ou mais das outras juntas, às vezes em configurações complexas. O efetor final está preso no final de toda a "cadeia cinemática". Quando você move qualquer junta, isso afetará a pose do efetor final de várias maneiras.
Isso significa que não há uma relação simples e direta entre a posição do efetor final e qualquer junta particular.
Por exemplo, se você quiser que o efetor final do robô se mova 1 mm linearmente ao longo do eixo Z, pode ser necessário mover todas as juntas em quantidades diferentes.
Finalmente, os algoritmos de cinemática inversa calculam a posição exata de cada uma das juntas do robô necessárias para alcançar a pose desejada do efetor final.
Como Encontrar a Cinemática Inversa de um Braço Robótico
Quando você faz alguma pesquisa sobre cinemática inversa para robótica, frequentemente encontrará páginas e páginas de equações, fórmulas e descrições de algoritmos. Isso ocorre porque calcular a cinemática inversa é um campo bem estabelecido na pesquisa de robótica. Não muitas pessoas falam sobre cinemática inversa fora do campo de pesquisa (exceto animadores 3D).
No entanto, quando estamos usando robôs para aplicações industriais, existem 2 opções básicas para encontrar uma solução de cinemática inversa:
- Você pode fazer todo o trabalho matemático e de programação sozinho para criar um solucionador de cinemática inversa para seu robô específico.
- Você pode usar um solucionador de cinemática inversa existente para seu robô específico que funciona "fora da caixa".
Qual destes você escolherá dependerá de sua situação única.
Se você construiu o robô sozinho — ou seja, construiu do zero conectando motores e elos mecânicos — provavelmente terá que escolher a Opção 1.
Se você está usando um robô industrial que veio de um fabricante de robôs, a Opção 2 quase sempre será mais rápida e fácil.
O Método Difícil: Criar um Solucionador de Cinemática Inversa
Se você está escolhendo criar seu próprio solucionador de cinemática inversa, prepare-se para uma programação séria!
Existem 2 abordagens fundamentais para calcular a cinemática inversa:
1. Soluções Analíticas de Cinemática Inversa
Um solucionador analítico de cinemática inversa será capaz de tomar a pose desejada do efetor final e (quase) imediatamente fornecer as posições das juntas necessárias.
Isso ocorre porque, "sob o capô", a cadeia cinemática do robô foi reduzida a uma expressão de forma fechada — para qualquer pose do efetor final, há uma definição matemática das posições das juntas necessárias.
Embora você pudesse passar pelo trabalho de gerar a expressão de forma fechada você mesmo (à mão), isso geralmente não é necessário. Hoje em dia, a biblioteca IKFast torna esta tarefa muito mais fácil do que costumava ser no passado.
2. Solucionadores Numéricos/Iterativos de Cinemática
Nem todos os robôs têm uma solução analítica de cinemática inversa. Quando a estrutura cinemática do robô é complexa ou incomum, a única opção é usar um solucionador numérico de cinemática inversa.
Além disso, em uma solução numérica, não há uma expressão clara de forma fechada. Em vez disso, quando você insere a posição desejada do efetor final, um algoritmo iterativo trabalha em direção a uma solução para as posições das juntas necessárias, tratando-a como uma solução de otimização.
Em cada iteração, o algoritmo insere algumas posições das juntas na equação de cinemática direta do robô para descobrir onde o efetor final acaba. Na próxima iteração, ele usa essa informação para ajustar ainda mais as posições das juntas. Isso moverá gradualmente o efetor final em direção à pose desejada.
Devido a essa abordagem iterativa, as soluções de cinemática inversa numéricas são mais lentas que as soluções analíticas.
O Método Fácil: Use um Solucionador de Cinemática Inversa Comprovado
Criar seu próprio solucionador de cinemática inversa é um bom exercício intelectual quando você está na universidade ou se está construindo seu próprio robô do zero.
Mas, se você apenas quer usar seu robô em um ambiente de produção, é improvável que precise criar seu próprio solucionador de cinemática inversa.
É muito mais fácil e rápido apenas usar um solucionador existente que já está incorporado ao seu ambiente de programação de robôs.
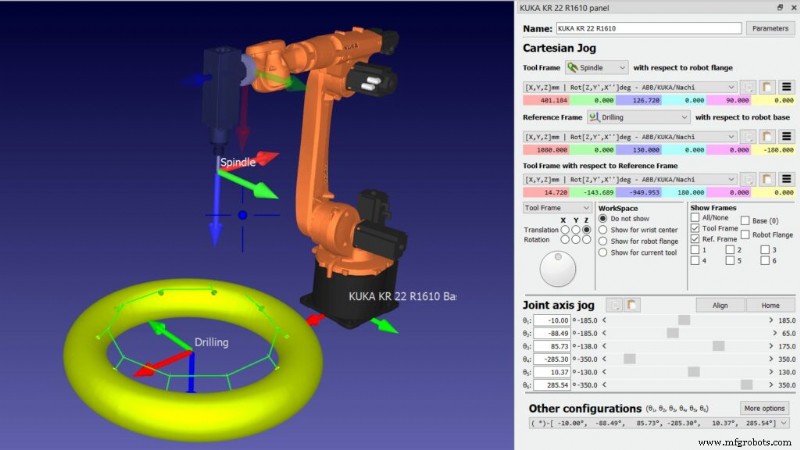
Todos os robôs na Biblioteca de Robôs do RoboDK vêm com seus próprios solucionadores de cinemática inversa. Isso permite que você comece a programá-los imediatamente sem nunca ter que pensar sobre isso.
A maioria de nossos solucionadores são soluções analíticas pré-geradas que vêm empacotadas com o arquivo do robô. No entanto, alguns dos robôs mais complexos na biblioteca usam solucionadores numéricos. Mesmo com os solucionadores numéricos, a velocidade reduzida de cálculo não é um problema com o RoboDK, pois você estará programando seu robô offline antes de enviar seu programa para o robô em si.
Afine, crie seu próprio solucionador de cinemática inversa apenas se realmente tiver que fazer isso.
Se não, seu tempo será muito melhor gasto criando o programa do robô para sua tarefa e colocando-o em produção mais rapidamente.
Quais perguntas você tem sobre cinemática inversa na robótica? Conte-nos nos comentários abaixo ou participe da discussão no LinkedIn, Twitter, Facebook, Instagram ou no Fórum RoboDK.
Robô industrial
- Manutenção Preditiva: Desbloqueando Eficiência e Redução de Riscos com Insights Baseados em Dados
- Certificação CMMC: Insights Essenciais para Contratados de Defesa
- Guia Essencial de Montagem de PCB: Do Design à Produção
- Dominando a Precisão na Usinagem de Metais: Insights Essenciais para Peças de Precisão
- Dominando a Sobremoldagem: Insights Principais, Materiais e Aplicações
- Guia Essencial para Exportação de Máquinas: Dicas e Melhores Práticas
- Motores CA vs CC: Diferenças Principais e Como Escolher o Adequado
- Frenagem Dinâmica em Trens: Insights Essenciais para Operação Eficiente
- Freios de Assistência Hidráulica: Como Funcionam, Sua História e Onde São Usados
- Guia Essencial de Materiais de Atrito Industriais: Aplicações, Tipos e Desempenho