



Chipsets de Radar de Imageamento 4D Entregam Identificação Precisa de Objetos para Sensores Automotivos de Próxima Geração
Radar está em alta, especialmente com avanços que prometem identificação/classificação de objetos e maior resolução de latitude — algo que radares tradicionais não conseguiam fazer. Com estas novas inovações, radares estão emergindo como o sensor mais procurado entre fabricantes e Tier Ones desenvolvendo veículos altamente automatizados.
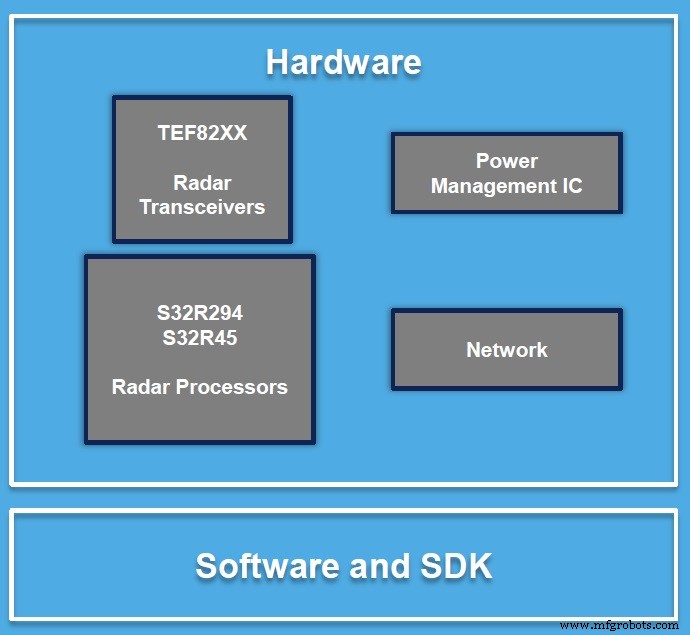
Solução de sistema radar (Fonte: NXP)
Respondendo às altas expectativas da indústria automotiva, a NXP Semiconductors anunciou que está disponibilizando para amostragem uma suíte de novos chipsets de sensores radar, consistindo do processador de radar S32R45 da empresa e novos transceptores de 77GHz chamados TEF82xx.
A NXP, que pioneirou radares RF CMOS com seu primeiro chip radar chamado "Dolphin" há cinco anos, tem sido um fornecedor líder de soluções de radar automotivo.
Sensores de imageamento 4D da NXP podem medir não apenas alcance e velocidade, mas também "elevação, direção e ângulo de chegada, enquanto identificam objetos em resolução muito maior", explicou Torsten Lehmann, vice-presidente executivo e gerente geral de processamento de radiofrequência, durante entrevista ao EE Times. Com radar de imageamento 4D que entende não apenas o plano horizontal mas também o vertical, um veículo pode, por exemplo, determinar se deve passar "por baixo" ou "por cima" de um objeto, disse Lehmann.
"Imagine uma cena onde um veículo dirige a 80 km/h em uma rodovia, enquanto uma motocicleta — um objeto pequeno com baixa refletividade — vem por trás a 200 km/h", disse ele. Diferente de câmeras e lidares, estes radares aprimorados podem identificar a motocicleta, inicialmente distante, e reconhecer que estes dois objetos se movem em duas velocidades diferentes, explicou Lehmann.
(Fonte: NXP)
Até agora, radar tem sido o único sensor capaz de operar além de 300 metros, reconhecendo objetos em altas velocidades. Nem câmeras nem lidares conseguem lidar com tanta distância e velocidade.
Com o surgimento de radares de imageamento de maior resolução, muitos fornecedores de radar, incluindo a NXP, estão ansiosos para elevar radares como o único sensor de alta velocidade capaz de funcionar nas piores condições climáticas e de iluminação.
Escalabilidade
A NXP não está sozinha falando sobre radar de imageamento 4D. A Continental anunciou em setembro passado que está usando FPGAs Xilinx para implantar o primeiro radar de imageamento 4D pronto para produção da indústria automotiva, esperado para ser enviado em veículos de passageiros em 2021.
Dada a experiência de produção em volume da NXP com transceptores RF CMOS de 77GHz e seu processador de radar S32R45, a NXP afirma que seu chipset de radar de imageamento 4D pode reduzir substancialmente custo e eficiência energética comparado a implementação FPGA de propósito geral. A NXP, no entanto, absteve-se de especificar o grau de redução de custo/consumo.
Phil Magney, fundador e presidente da VSI Labs, nos disse: "Acompanhamos este espaço de perto há alguns anos. Ironicamente, a primeira vez que ouvi sobre isso foi de uma apresentação da NXP há alguns anos. Na época, foi apresentado como potencial competidor do lidar, pois os novos radares podiam produzir nuvem de pontos."
Obviamente, a NXP vem planejando seu lançamento de radar de imageamento 4D há algum tempo.
Mas o discurso da NXP está mudando. Em vez de apenas falar sobre sua capacidade de produzir nuvens de pontos, a ênfase da empresa agora se moveu para a escalabilidade oferecida por uma suíte de suas novas soluções de radar.
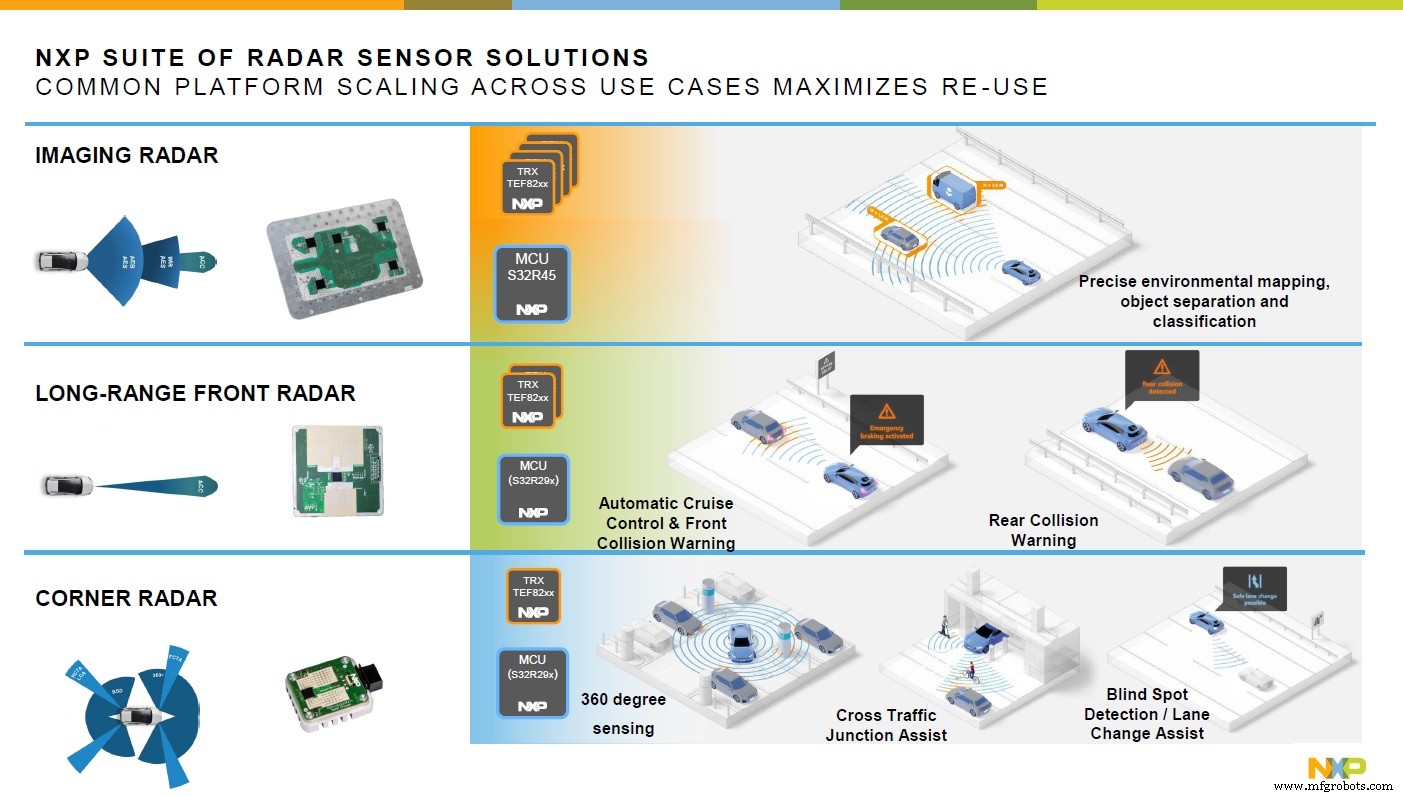
A NXP agora promove "uma plataforma comum que escala através de diferentes casos de uso", variando de radar de canto e radar frontal de longo alcance a radar de imageamento. Isso é importante para uma indústria buscando tecnologias para atender aos requisitos do New Car Assessment Program (NCAP) exigindo melhor desempenho em ponto cego e frenagem de emergência automática. Embora o NCAP não especifique tecnologias de sensor preferidas, fabricantes — pressionados a atender requisitos do NCAP — estão comprando melhores tecnologias de radar que podem detectar objetos em canto e frente, explicou Lehmann.
clique para imagem em tamanho real
(Fonte: NXP)
Para detecção de ponto cego e assistência de faixa em veículos Nível 1 e 2, uma combinação do transceptor TEF82xx único da NXP e processador de radar S32R45 funciona. A adição de controle de cruzeiro automático e aviso de colisão frontal e traseira para carros L2 e L3 exigiria dois transceptores em vez de um. Para separação e classificação de objetos demandados por veículos autônomos L4 e L5, OEMs podem combinar quatro transceptores em cascata com um processador de radar.
A chave é que, durante a transição para maior automação, fabricantes que devem atender diversas marcas e modelos devem poder usar uma única plataforma projetada para reutilizar software e hardware.
Transição para Radar de Imageamento 4D
A evolução dos radares automotivos, no entanto, é confundida por jargão de marketing.
Radares tradicionais — às vezes chamados 2D — evoluíram como radares de imageamento. "Radar de imageamento essencialmente cria um array onde a densidade de medições aumenta dramaticamente", explicou Magney. "Radar 2D tradicional é grosso em comparação e produz apenas um único ponto por objeto. Mas um radar de imageamento produziria muitos pontos para entender melhor o que está sendo rastreado." Para resumir, ele observou: "Radar de imageamento produz resolução vertical onde radar tradicional trabalha em um único plano."
Como então radares de imageamento 3D e 4D são diferentes?
"Acho que o tempo está sendo usado como a quarta dimensão. Ouvi isso de algumas outras empresas também e é assim que eles usam", observou Magney. Mas ele adicionou: "Honestamente, 4D é mais hype de marketing do que qualquer outra coisa, porque o elemento tempo é derivado do Doppler. Então, se este fosse o caso, radar 2D tradicional poderia ser chamado de 3D."
Em outras palavras, o elemento tempo sempre foi crítico para o que radares oferecem. Perguntada a mesma questão, NXP's Lehman observou que o quarto elemento do sensor de imageamento 4D é "resolução lateral". Radar de imageamento 4D compreende o ambiente melhor, determinando se um veículo pode passar por baixo ou por cima de um objeto.
Resolução de latitude
"Resolução de latitude mais alta" se traduz em maior resolução vertical, observou Magney. "Isso por si só é uma das características mais importantes."
Esta discussão evoca o caso Joshua Brown. O Tesla Model S de Brown matou o motorista, colidindo com um trator-reboque cruzando seu caminho na rodovia US 27A na Flórida em maio de 2016. É amplamente reportado que o Tesla, equipado com câmeras e radar 2D tradicional, assumiu que o carro poderia passar por baixo do enorme caminhão, e dirigiu direto para ele.
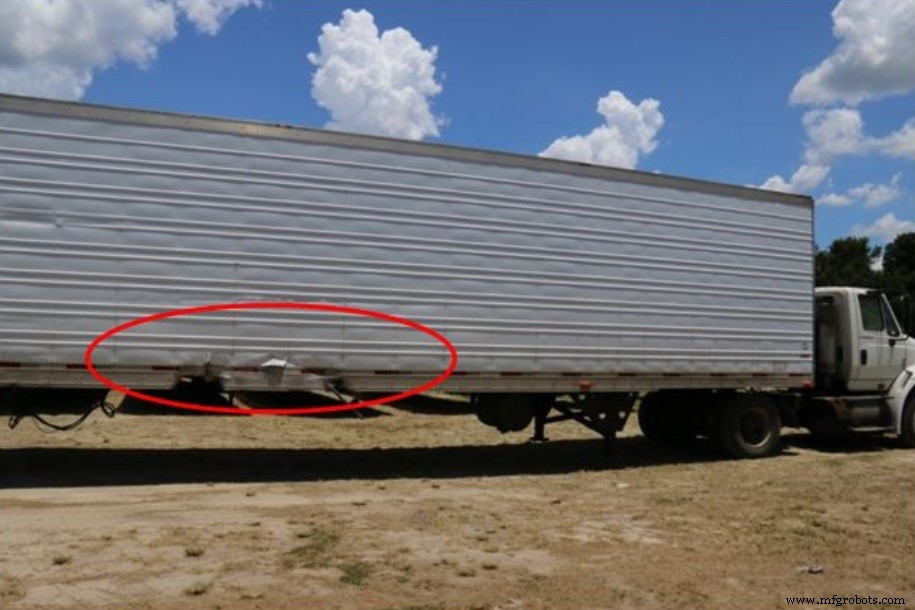
A foto mostra o lado direito do semi-reboque. Área em oval vermelho destaca danos de colisão do Tesla S de Joshua Brown. (Fonte: National Transportation Safety Board)
Um sensor de imageamento 4D poderia ter evitado tal acidente fatal? Magney disse: "Sim, este tipo de radar não seria propenso a falsos positivos vindos de radar tradicional. E não teria permitido o acidente do Tesla."
Transceptores de maior desempenho e processamento de radar
O novo TEF82xx da NXP — 75mm x 75mm — é construído em sua RFCMOS de segunda geração baseada em tecnologia de processo 40nm. A empresa afirma que pode dobrar o desempenho RF para sensoriamento aprimorado, comparado à versão anterior.
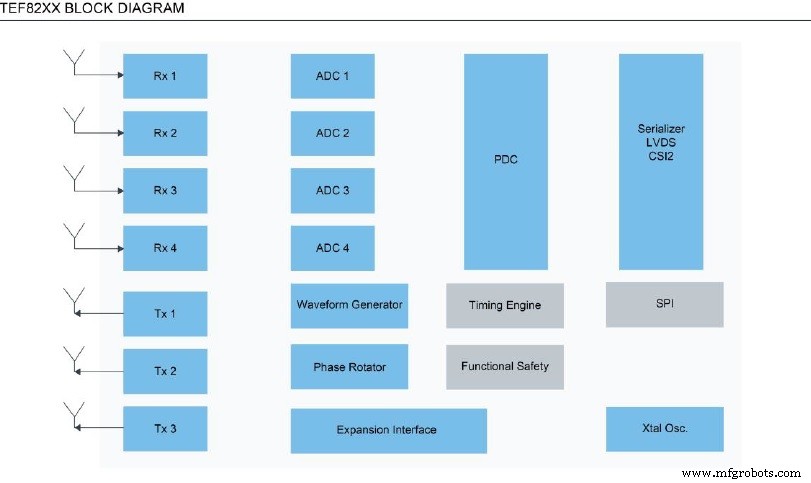
O novo chip transceptor também oferece redução de 4X no ruído de fase ao redor do alvo, tornando possível oferecer melhor separação de objetos. Vem com rotador de fase de 6 bits para aplicações de direcionamento de feixe e suporte avançado de modulação MIMO.
O novo radar S32R45 da NXP é construído em processo 16nm FinFET. Oferece suporte a até 4X transceptores em cascata para "mapeamento ambiental preciso e compreensão de cena aprimorada" em veículos L4 e L5, afirmou a empresa.
clique para imagem em tamanho real
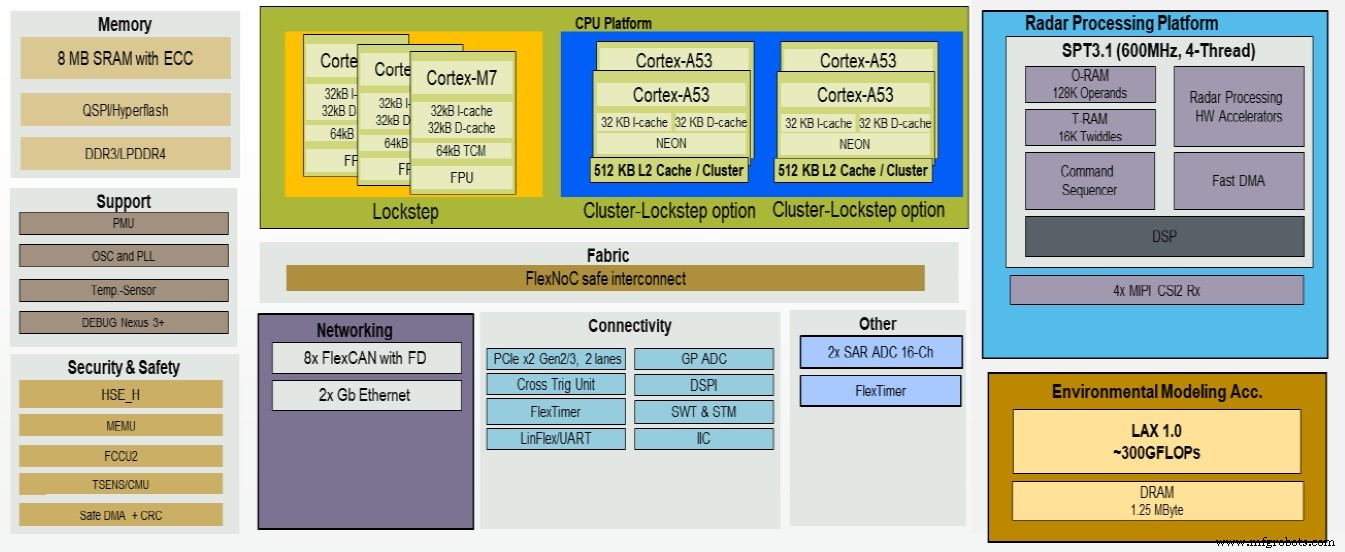
Diagrama de blocos S32R45. (Fonte: NXP)
É importante notar que S32R45 é capaz de novas acelerações de radar. Mais especificamente, oferece novo "acelerador de álgebra linear de radar" fornecendo até 64X desempenho comparado a um núcleo ARM A53, segundo a NXP. Isso se traduz em rodar "algoritmos de direção de chegada super-resolvidos (DoA) e operação MIMO verdadeira mesmo em condições climáticas adversas", afirmou a NXP.
Debate renovado: lidar vs. radar
A NXP afirma que seu novo radar de imageamento 4D oferece resolução angular menor que 1 grau. Mas como isso se compara ao lidar?
Lehman observou: "Se você fala de um lidar de alto desempenho — como um tipo rotativo mecânico usado pela Waymo, ele pode produzir nuvens de pontos muito mais granulares, já que oferece resolução angular menor que 0,1° ou 0,5°." Ele adicionou, mas tal lidar é "volumoso e custa milhares de dólares."
Magney observou: "Há um rumor de que a Tesla está considerando radar de imageamento para a plataforma Model 3 e isso seria um bom movimento, porque fornece uma resposta melhor para não usar lidar." O teardown da System Plus Consulting revelou que a Tesla usava radar 2D da Continental, conforme reportado pelo EE Times.
No entanto, segundo Magney, a Tesla mudou da Continental para Bosch para maior alcance. Ele explicou que estes são ambos radares 2D com as limitações dos radares tradicionais. "Na minha opinião, uma mudança para radar de imageamento pela Tesla seria astuta. Entenda que radar de imageamento produz uma nuvem de pontos. Mesmo que seja de resolução menor que Lidar, [ainda] é uma enorme melhoria sobre radar tradicional", disse Magney.
Em resumo, porém, Magney enfatizou: "Não estou prestes a jogar lidar debaixo do ônibus ainda."
Em sua opinião, lidar tem uma enorme vantagem sobre radar agora, mesmo que essa lacuna possa estar fechando com os novos radares. "Uma das aplicações-chave para lidar é sua capacidade de realizar localização relativa contra um mapa base. Isso é vital para robotaxis e shuttles urbanos e não acho que você poderia deslocar lidar para esta tarefa."
Magney concluiu: "Lidar não vai desaparecer mesmo com radar 4D chegando. Em vez de deslocar lidar, você poderia dizer que os novos radares superam algumas das limitações do radar tradicional."
Disponibilidade
O novo chipset de radar da NXP, em amostragem hoje, entrará em produção em volume em 2021. Radar de canto, radar frontal e radar de imageamento 4D serão lançados ao longo de vários meses em 2021, mas todos os três ficarão disponíveis no segundo semestre, disse Lehman. Ele recusou-se a comentar sobre preços.
>> Este artigo foi publicado originalmente em nosso site irmão, EE Times.
Integrado
- Classes e Objetos em C#: Fundamentos para POO Robusta
- Padrão Singleton em Java Explicado: Como Implementar e Usar com Segurança
- Apacer Lança ID de Produto 'Apacer for Industrial' para Fiabilidade em IoT, IA e 5G
- Microchip Lança Solução PolarFire FPGA Compacta para Vídeo e Imaging Ultra-High-Resolution 4K
- Kymati: Pioneira em Soluções de Radar de Precisão para Indústria e Mobilidade
- Arbe Revela Primeiro Processador de Radar de Imagem 4D Automotivo de 30 fps
- ImeC Introduz Primeiro Chip Radar Spiking Neural Network: Corta Potência 100x e Latência 10x
- PicoCoreMX8MM: Módulo ARM Ultra‑Compacto Alimentado por NXP i.MX 8M Mini
- congatec Introduz Módulo SMARC 2.0 Alimentado por Processador NXP i.MX 8M Mini
- Mini-Circuits e Vayyar Lançam VTRIG-74: Kit de Desenvolvimento de Imageamento 4D por Ondas Milimétricas