



Reproduzindo Dados LiDAR ROS2 com RTI Recording Service e DDS
Testes no mundo real são indispensáveis para sistemas distribuídos e autônomos, mas podem ser proibitivamente caros. Capturando e reproduzindo dados de sensores, equipes podem gerar valor duradouro de cada sessão de teste.
Imagine um veículo semi-autônomo equipado com GPS, câmeras, LiDAR, RADAR, sensores inerciais e um conjunto completo de sinais de controle. O volume de dados gerado durante uma única execução é impressionante, e o custo de testes repetidos em estrada é alto. Gravar esses dados para replay posterior — essencialmente criando uma biblioteca digital de sessões de teste — melhoraria dramaticamente a repetibilidade e flexibilidade dos testes.
Por anos, usuários DDS tiveram acesso a gravação e reprodução de alta largura de banda através do RTI Recording Service. Ele suporta captura contínua, 24/7, de todos os dados do sistema durante implantações estendidas, como testes no mar de embarcações navais. Graças à arquitetura distribuída do DDS, múltiplas instâncias do Recording Service podem ser lançadas para acompanhar fluxos massivos de dados.
ROS2, que depende de DDS para comunicação inter-processo, pode alavancar o mesmo Recording Service testado em campo para capturar tópicos ROS2 de alta largura de banda como nuvens de pontos LiDAR. No exemplo a seguir, configuraremos um tópico de largura de banda moderada (dados LiDAR ROS2) e o reproduziremos de volta no ROS2 usando apenas ferramentas DDS.
Configuração do Gravador
RTI Recording Service é dirigido por um arquivo de configuração XML que especifica quais tópicos gravar, configurações QoS desejadas e opções de armazenamento. Nesta configuração, instruímos o gravador a tratar os dados ROS2 PointCloud2 como uma única coluna, evitando desserialização cara para este tipo de dado grande.
Abaixo está o arquivo XML que usamos, nomeado ros2_record.xml:
<dds xmlns:xsi="https://www.w3.org/2001/XMLSchema-instance"
 xsi:noNamespaceSchemaLocation="https://community.rti.com/schema/5.3.1/rti_record.xsd">

 <recorder name="simple_example">
 <!-- Habilita acesso remoto ao RTI Recorder. O Recorder cria um
 DataReader e um DataWriter no domínio especificado. -->
 <remote_access>
 <enabled>true</enabled>
 <remote_access_domain>0</remote_access_domain>
 </remote_access>

 <!-- Nome base para o conjunto de arquivos que armazenarão dados gravados -->
 <recorder_database>
 <database_name>ros2_replay_example.dat</database_name>
 <overwrite>true</overwrite>
 </recorder_database>

 <!-- Grava dados de um domínio -->
 <domain name="domain0">
 <domain_id>0</domain_id>
 <!-- Desliga desserialização para tipo de dado ROS2 'PointCloud2' (mais de 5k elementos) -->
 <deserialize_mode>RTIDDS_DESERIALIZEMODE_NEVER</deserialize_mode>
 </domain>

 <!-- Cria um TopicGroup que grava apenas tópicos rt/velodyne_points -->
 <topic_group name="ros-rt">
 <topics><topic_expr>rt/velodyne_points</topic_expr></topics>
 <field_expr>*</field_expr>
 </topic_group>

 <!-- Cria um RecordGroup -->
 <record_group name="RecordAll">
 <!-- Especifica quais domínios gravar -->
 <domain_ref><element>domain0</element></domain_ref>
 <!-- Especifica quais TopicGroups gravar -->
 <topic_ref><element>ros-rt</element></topic_ref>
 </record_group>

 <!-- Adiciona info de domínio e typecode para gravar tipo ROS2 'PointCloud2' -->
 <domain_type_config>
 <domain_group>
 <element>
 <domain_filter>
 <element>domain0</element>
 </domain_filter>
 <type_config>
 <xml>
 <file_group>
 <element>
 <file_name>
 <element>PointCloud2.xml</element>
 </file_name>
 <type>
 <element>
 <register_top_level>false</register_top_level>
 <type_name>sensor_msgs::msg::dds_::PointCloud2_</type_name>
 <registered_type_name>
 <element>sensor_msgs::msg::dds_::PointCloud2_</element>
 </registered_type_name>
 <topics><element>rt/velodyne_points</element></topics>
 </element>
 </type>
 <max_sequence>2147483647</max_sequence>
 </element>
 </file_group>
 <path>
 <element>.</element>
 </path>
 </xml>
 </type_config>
 </element>
 </domain_group>
 </domain_type_config>
 </recorder>
</dds>
Para iniciar o Recording Service com esta configuração, execute o seguinte comando do diretório contendo ros2_record.xml:
rtirecord -cfgFile ros2_record.xml -cfgName simple_example
O serviço assina o tópico LiDAR e grava continuamente até você pará-lo. A saída é um banco de dados SQLite chamado ros2_replay_example.dat_0_0. Sessões de gravação subsequentes anexam sufixos numéricos ao nome do arquivo, garantindo que cada arquivo permaneça dentro de um limite de tamanho definido pelo usuário.
Configuração do Reprodutor
Com os dados gravados, agora podemos reproduzi-los em um ambiente ROS2. Posts anteriores no blog destacaram que ROS2 requer alguns ajustes de QoS para interoperabilidade perfeita. Neste exemplo, suprimimos transmissão de type-code para corresponder à configuração padrão do ROS2 "Bouncy Bolson" (ou qualquer release ROS2 usando rmw_connext_cpp).
O seguinte arquivo XML, ros2_replay.xml, dirige o RTI Replay Service:
<?xml version="1.0"?>
<dds xmlns:xsi="https://www.w3.org/2001/XMLSchema-instance"
 xsi:noNamespaceSchemaLocation="https://community.rti.com/schema/5.3.1/rti_replay.xsd">

 <!-- Configuração de exemplo para RTI Replay Service 2.0, adaptada para tópicos ROS2 rt/* (PointCloud2) -->
 <replay_service name="simple_example">
 <annotation>
 <documentation>Exemplo de serviço de replay</documentation>
 </annotation>
 <time_control>
 <rate>1</rate> <!-- Multiplicador de taxa opcional -->
 <start_mode>AUTO</start_mode>
 <start_offset><sec>5</sec></start_offset>
 </time_control>

 <!-- Banco de Dados de Origem, Obrigatório -->
 <replay_database name="simple_config">
 <filename>ros2_replay_example.dat_0_0</filename>
 <readonly>false</readonly>

 <!-- Configuração do Participante. Suprime envio de info typeCode (para ROS2) -->
 <participant>
 <domain_id>0</domain_id>
 <participant_qos>
 <resource_limits>
 <type_code_max_serialized_length>0</type_code_max_serialized_length>
 <type_object_max_serialized_length>0</type_object_max_serialized_length>
 </resource_limits>
 </participant_qos>
 </participant>

 <!-- Obtém info typeCode para reprodução (tipo PointCloud2) -->
 <type_config>
 <xml>
 <file_group>
 <element>
 <file_name>
 <element>PointCloud2.xml</element>
 </file_name>
 <type>
 <element>
 <register_top_level>false</register_top_level>
 <type_name>sensor_msgs::msg::dds_::PointCloud2_</type_name>
 <registered_type_name>
 <element>sensor_msgs::msg::dds_::PointCloud2_</element>
 </registered_type_name>
 <topics><element>rt/velodyne_points</element></topics>
 </element>
 </type>
 <max_sequence>2147483647</max_sequence>
 </element>
 </file_group>
 <path><element>.</element></path>
 </xml>
 </type_config>

 <session name="A_Session">
 <!-- Valores padrão para <time_control> * -->
 <replay_topic name="All_Topic">
 <input>
 <topic_name>*</topic_name>
 <type_name>*</type_name>
 <record_group_name>*</record_group_name>
 <domain_name>*</domain_name>
 </input>
 </replay_topic>
 </session>
 </replay_database>
 </replay_service>
</dds>
Para reproduzir os dados gravados de volta no ROS2, execute:
rtireplay -cfgFile ros2_replay.xml -cfgName simple_example
Resultados
Após gravar uma série de sessões ROS2 LiDAR, os dados podem ser reproduzidos sob demanda. A seguinte captura de tela demonstra a nuvem de pontos reproduzida dentro do ambiente ROS2:
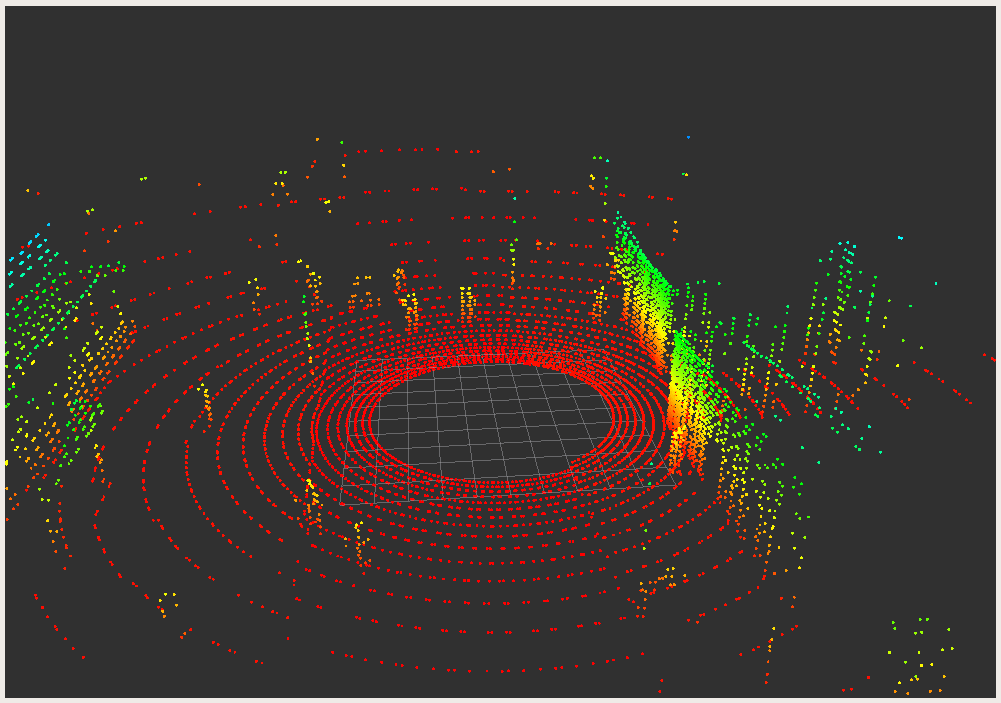
Esta abordagem elimina a necessidade de um simulador automotivo dedicado ou veículo físico durante testes. Ajustando a configuração <time_control><rate> no XML de replay, você pode acelerar a reprodução — efetivamente simulando um cenário de alta velocidade em minutos.
Para insights mais prof
Tecnologia da Internet das Coisas
- OpenDDS vs. RTI Connext DDS: Escolhendo a Solução Certa de Data Distribution Service
- MQTT vs. DDS: Escolhendo o Protocolo M2M Certo para IoT
- Connext DDS no Industrial IoT: 5 Insights-Chave para Confiabilidade, Segurança e Escalabilidade
- A Quarta Revolução Industrial: Como a Indústria 4.0 Está Remodelando a Manufatura
- Garantindo Conformidade de Dados na Internet das Coisas
- Aproveitando Dados na Internet da Confiabilidade: Estratégias para Gestão Eficaz
- Democratizando a Internet das Coisas: IoT Satélite de Próxima Geração Traz Conectividade Universal e Acessível
- Cinco Tendências Emergentes de Conectividade Moldando a Indústria Moderna
- O Guia Definitivo para as Top 10 Plataformas Industrial IoT (2024)
- O Futuro dos Data Centers: Tendências, Tecnologia e Sustentabilidade