



ROS2 Bouncy Bolson Adiciona RTI Connext DDS Gratuito: Impulsionando Conectividade e Diagnósticos
O segundo lançamento do ROS2, codinome "Bouncy Bolson", está agora disponível para download no site oficial do ROS2 para Intel Linux, Windows e iOS.
ROS (Robot Operating System) é um framework open-source para construção de sistemas robóticos. ROS2 constrói sobre a plataforma original, entregando maior desempenho usando Data Distribution Service (DDS) para comunicação.
Sobre ROS2 Bouncy Bolson
O lançamento "Bouncy" é notável porque inclui RTI Connext DDS sob licença não comercial. Isso torna DDS de grau profissional uma opção gratuita para pesquisadores, avaliadores e acadêmicos que usam ROS2.
Graças à interoperabilidade baseada em padrões do DDS, todo usuário ROS2 ganha acesso a um rico ecossistema de ferramentas e serviços, incluindo:
- RTI Admin Console – a ferramenta principal para diagnosticar problemas de conectividade.
- RTI System Monitor – a solução premier para ajuste e otimização de performance do sistema.
- RTI Recording Service – gravação e reprodução de alta largura de banda e longa duração de dados de tópicos.
- RTI Routing Service – uma bridge out-of-the-box que habilita comunicação cross-network.
Abaixo está um exemplo real de como RTI Admin Console simplifica troubleshooting. Adicionei uma fonte de dados LiDAR a uma implantação ROS2 e inicialmente tentei exibir os dados no RViz, mas não recebi saída.
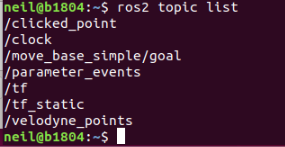
Usando comandos de diagnóstico do ROS2 ajudou a estreitar o problema. Por exemplo, ros2 topic list mostra tópicos ativos:
Foquei no tópico "/velodyne_points":
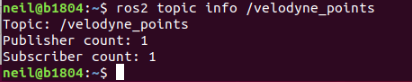
Confirmando que o publisher estava ativo:
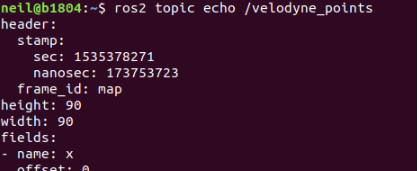
Ainda assim, RViz não mostrava dados.
Admin Console
Iniciar RTI Admin Console via RTI Launcher destaca imediatamente problemas de rede. O console mostra um indicador X vermelho quando participantes não conseguem conectar.
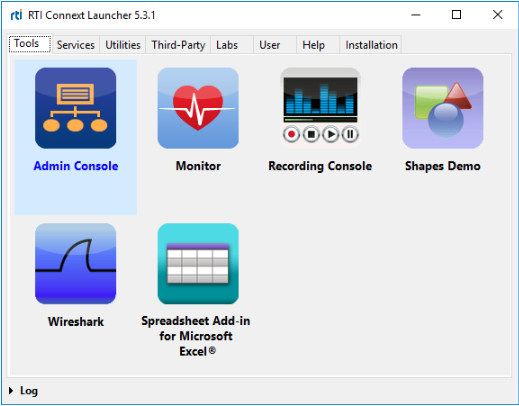
Expandindo Domínio 0 e selecionando "/velodyne_points" revelou um mismatch de QoS:
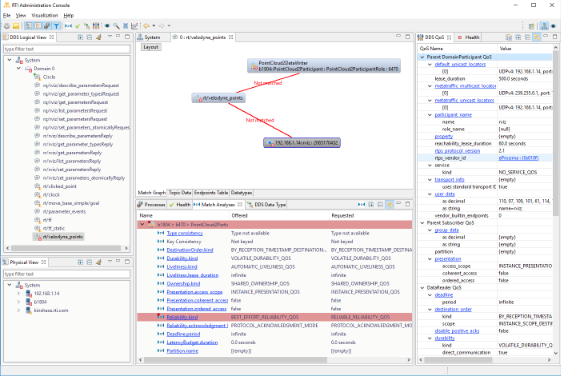
O publisher oferecia confiabilidade "Best Effort", mas o subscriber RViz exigia conexão "Reliable". DDS bloqueia a conexão, prevenindo mismatches despercebidos.
Admin Console também exibe todo participante, incluindo tópicos internos ocultos do ROS2. Observações-chave incluem:
- Erros logados que podem ser examinados depois.
- Tópicos writer-only e reader-only que indicam publishers ou subscribers não pareados.
- Suporte para múltiplas camadas RMW de diferentes fornecedores DDS, demonstrando verdadeira interoperabilidade multi-vendor.
- Ao usar camada RMW Connext, informações de type code aparecem no tráfego de descoberta e podem ser inspecionadas no Admin Console.
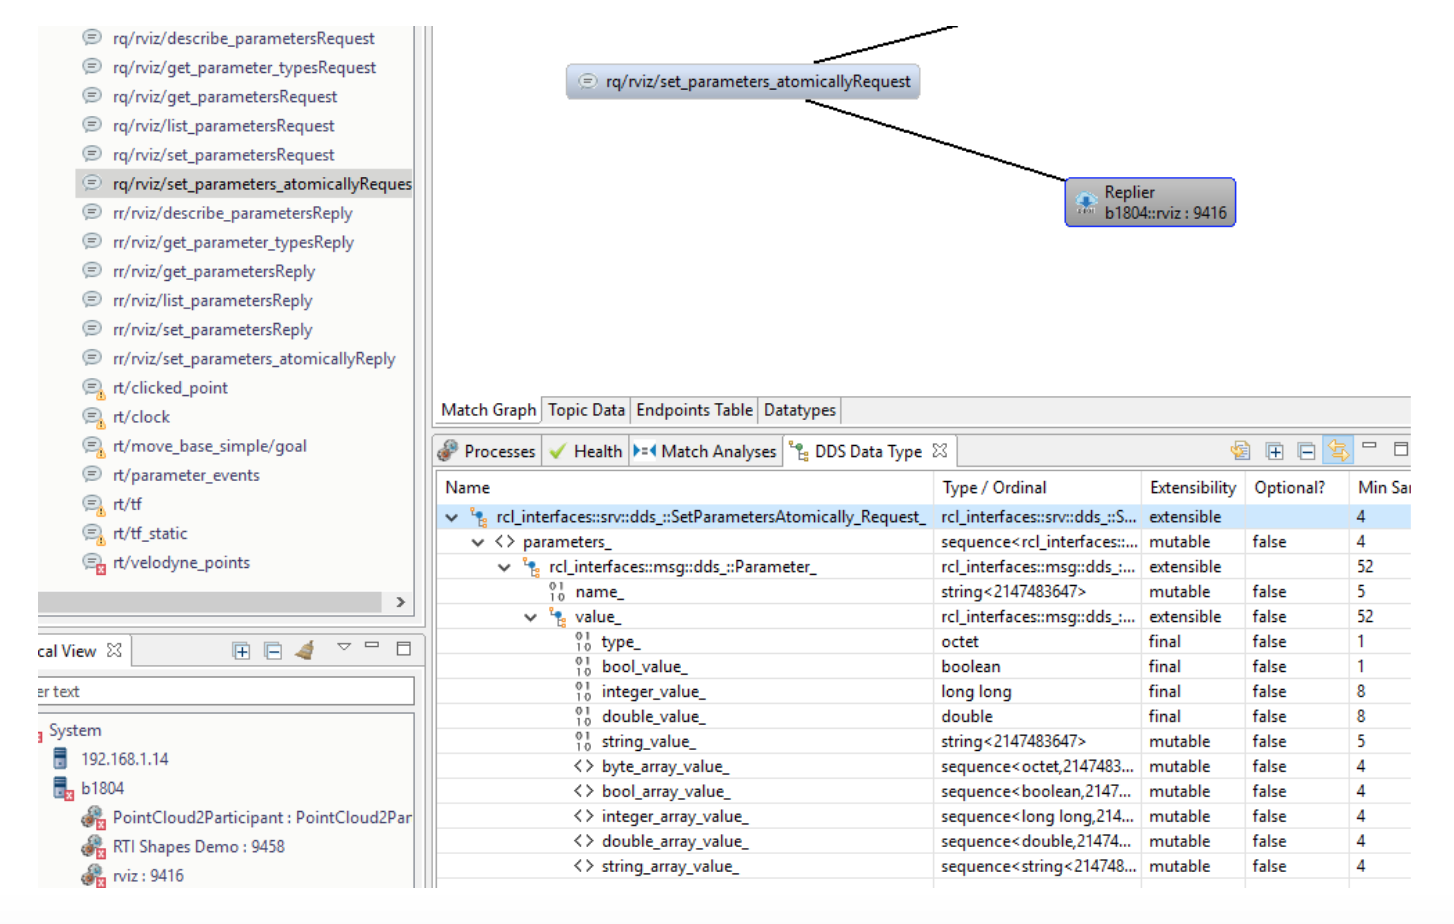
Outras camadas RMW suprimem esta informação.
Admin Console também pode assinar tópicos de dados e visualizar seus valores:
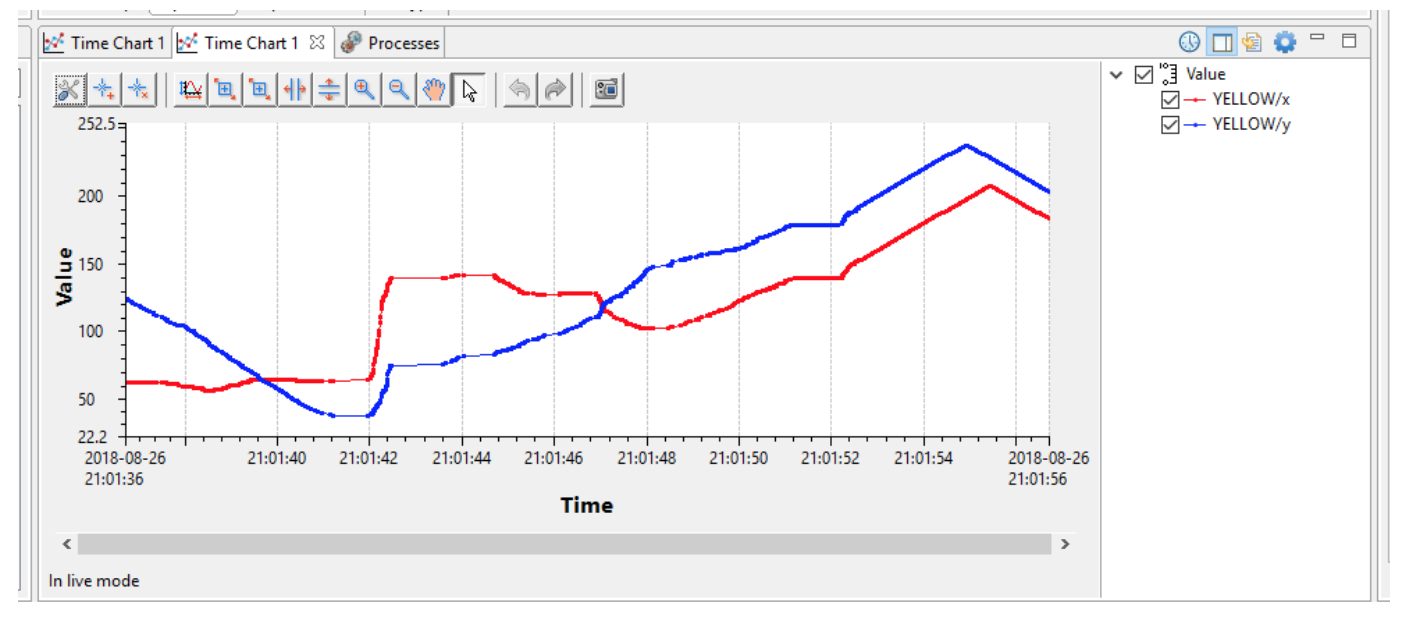
Com Admin Console, identifiquei o mismatch de QoS e resolvi o problema em minutos.
Explore posts adicionais que mostram o poder do ecossistema ROS2/DDS para estender, diagnosticar e otimizar sistemas robóticos, e para aprimorar visualização 3D em ambientes DDS puros:
- ROS2 + DDS: A Field Guide to Interoperability
- ROS2 + DDS Play It Again
- ROS 2 and DDS: Interoperability Drives Next-Generation Robotics
Tecnologia da Internet das Coisas
- OpenDDS vs. RTI Connext DDS: Escolhendo a Solução Certa de Data Distribution Service
- Testes Rigorosos de Software na RTI: Garantindo Confiabilidade no Connext DDS
- RTI Connext 6 Agora Disponível: Desempenho Aprimorado, Segurança e Conectividade Unificada
- Reproduzindo Dados LiDAR ROS2 com RTI Recording Service e DDS
- ROS 2 e Interoperabilidade DDS: Guia Prático para Integração Perfeita
- RTI Perftest 2.4 Lançado: Testes de Performance Aprimorados para Connext DDS
- Integrando Qt com DDS: Construindo Aplicações IoT Escaláveis
- Plataforma Adaptive AUTOSAR 18.03 Lança Suporte DDS – Divisor de Águas para Veículos Autônomos
- Por Que RTI Connext DDS é Middleware Preferido para Veículos Autônomos
- Como o IIoT Habilitado por 5G Impulsiona a Adoção Rápida da Indústria 4.0