



ROS 2 e Interoperabilidade DDS: Guia Prático para Integração Perfeita
ROS 2 depende de DDS para sua camada de comunicação subjacente, ainda assim alcançar interoperabilidade perfeita entre uma implantação DDS nativa e ROS 2 ainda pode apresentar desafios sutis. Este guia destila os passos práticos e ajustes de configuração que se provaram eficazes a partir do release "Bouncy Bolson" (julho 2018) do ROS 2, ajudando equipes a evitar armadilhas comuns e alavancar todo o poder do Connext DDS dentro do ROS 2.
Estado Atual do ROS 2
ROS 2 é um framework em rápida evolução, e futuros releases podem introduzir nuances adicionais de interoperabilidade. No entanto, quando você roda ROS 2 com a camada RMW rmw_connext_cpp, você ainda está usando a stack nativa Connext DDS. Isso significa que você retém todos os recursos avançados do Connext — como controle QoS de grão fino e suporte multi-transporte — enquanto desfruta das abstrações de nível superior do ROS 2.
Configurações-Chave de Interoperabilidade
Nomes de Tópicos e Partições
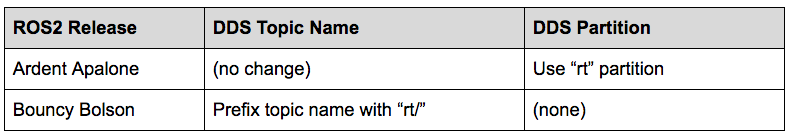
ROS 2 codifica o namespace de um tópico no nome do tópico ou na partição DDS. Todos os tópicos de usuário ROS 2 residem no namespace "rt" (ROS Topic). Em DDS isso é representado como:
Tipos de Dados de Tópicos
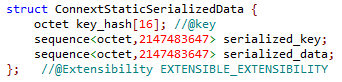
Quando a camada RMW Connext está ativa, ROS 2 anuncia todo tópico "rt/*" com um tipo de serialização genérico. Como resultado, uma aplicação DDS pura que publica o dado original fortemente tipado experimentará um mismatch de QoS e não conseguirá conectar.
A solução mais direta é suprimir a publicação automática de type-code dos participantes ROS 2. Adicione um arquivo USER_QOS_PROFILES.xml ao diretório que lança seus nós ROS 2. Uma configuração mínima que esconde o type code e desabilita compartilhamento de type object parece assim:
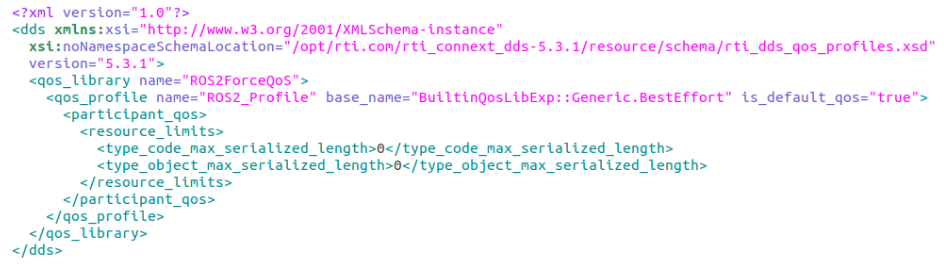
Sinta-se à vontade para ajustar a configuração de confiabilidade para atender sua aplicação; o exemplo acima usa "Best Effort" como ponto de partida.
Lembre-se que este arquivo QoS aplica-se apenas a nós ROS 2 iniciados do mesmo diretório. Se você precisa de configurações isoladas, coloque um USER_QOS_PROFILES.xml dedicado ao lado de cada pasta de launch do nó.
Seleção de Transporte
Quando um sistema DDS e um sistema ROS 2 compartilham a mesma rede, avisos sobre transports ausentes ou não suportados (ex: udpv6 não disponível em um participante que só suporta udpv4) podem aparecer. Para evitar tais avisos e garantir conectividade confiável, configure preferências de transporte explicitamente.
- Defina os transports permitidos em
USER_QOS_PROFILES.xmladicionando uma máscara<transport_builtin>dentro de<participant_qos>:
<participant_qos> <transport_builtin> <mask>UDPV4|SHMEM</mask> </transport_builtin> </participant_qos> - Crie um arquivo
NDDS_DISCOVERY_PEERSno diretório de launch e liste os endereços de peers que você deseja descobrir. Um exemplo separado por vírgulas que desabilita descoberta multicast é:
localhost,192.168.1.12,shmem:// Escolhendo a Camada RMW no ROS 2
Sempre defina a variável de ambiente RMW_IMPLEMENTATION para rmw_connext_cpp antes de iniciar nós ROS 2:
export RMW_IMPLEMENTATION=rmw_connext_cpp Ou passe inline ao lançar um nó:
RMW_IMPLEMENTATION=rmw_connext_cpp ros2 run demo_nodes_cpp talker Sequências e Strings Não Limitadas
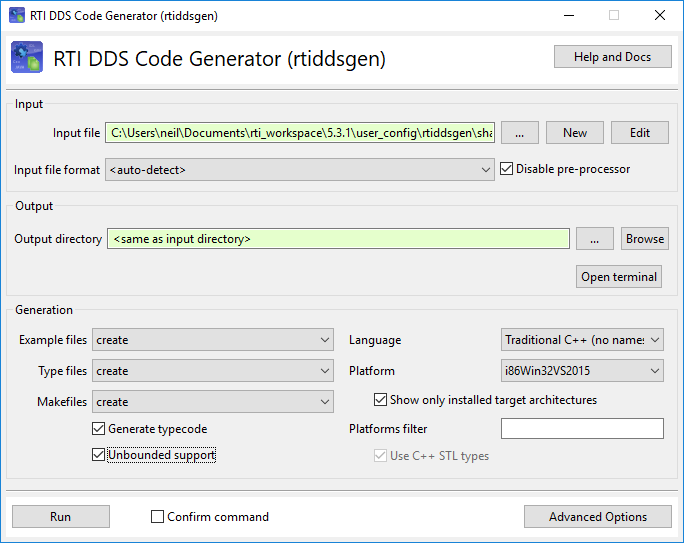
Alguns tópicos ROS 2 contêm sequências ou strings não limitadas. Se sua aplicação DDS precisa consumir ou publicar estes tópicos, habilite "Unbounded Support" no gerador de código DDS. Consulte a documentação RTI para como alternar esta opção durante geração de código.
Próximos Passos com RTI
Cobriremos uma lacuna temporária no conjunto de recursos atual do ROS 2 — gravação e replay de dados de tópicos — na próxima edição desta série. Enquanto isso, se você está pronto para implantar uma solução ROS 2 robusta apoiada por DDS, entre em contato com nossos especialistas RTI. Nós ajudaremos a ajustar sua configuração e acelerar time-to-market.
Tecnologia da Internet das Coisas
- Guia Completo de Marcação a Laser: Tipos, Benefícios e Aplicações
- OpenDDS vs. RTI Connext DDS: Escolhendo a Solução Certa de Data Distribution Service
- Reproduzindo Dados LiDAR ROS2 com RTI Recording Service e DDS
- ROS2 Bouncy Bolson Adiciona RTI Connext DDS Gratuito: Impulsionando Conectividade e Diagnósticos
- Robô ROS: Navegação Controlada por Terminal no Raspberry Pi
- Manufatura Rápida: Acelere Produção para Peças Personalizadas e de Baixo Volume
- IoT Revolucionando Serviço de Campo: Manutenção Preditiva e ROI Maior
- Guia do Comprador de Plataformas IIoT: Dicas de Especialistas e Checklist de Decisão
- Dominando Reforços de PCI: Guia Completo para PCIs Flexíveis
- Serviço de Campo Especializado em Máquinas Pesadas e Reparos no Local – Volte ao Trabalho Mais Rápido