



Projetando Sistemas Contínuos Time-of-Flight de Alta Precisão: Uma Visão Abrangente
Câmeras time-of-flight (ToF) de onda contínua (CW) entregam precisão de profundidade incomparável, tornando-as essenciais para visão de máquina moderna, segurança automotiva e aplicações de consumo. Este artigo introduz a arquitetura central de sistemas de câmera CW CMOS ToF e explica por que superam soluções tradicionais de imagem 3D. Posts futuros mergulharão mais fundo no subsistema de iluminação, óptica, gestão de energia e algoritmos de processamento de profundidade discutidos aqui.
Introdução
Imagem 3D de profundidade de alta resolução é agora pré-requisito para visão de máquina crítica de segurança. Dados de profundidade confiáveis garantem que workcells robóticos e robôs colaborativos operem com segurança perto de humanos, mesmo em espaços grandes, reflexivos ou entre objetos em movimento. Range finders tradicionais de baixa resolução não podem atender a estas demandas. Em contraste, câmeras CW CMOS ToF oferecem o mais alto desempenho no mercado, habilitando aplicações como video bokeh, autenticação facial, monitoramento de alerta do motorista e configuração de cabine.
Tabela 1. Recursos do Sistema Time-of-Flight de Onda Contínua
| Recurso do Sistema | Habilitadores |
|---|---|
| Precisão e acurácia de profundidade | Frequência de modulação; esquemas de modulação; processamento de profundidade |
| Faixa dinâmica | Ruído de readout; taxa de frame bruta |
| Facilidade de uso | Procedimento de calibração; compensação de temperatura; monitoramento de segurança ocular |
| Operação externa | Sensibilidade a 940 nm; potência e eficiência de iluminação |
| Fusão 2D/3D | Tamanho do pixel; imagens de profundidade e 2D IR |
| Operação multi-sistema | Cancelamento in-pixel de luz interferente; sincronização de câmera |
Visão Geral da Câmera Time-of-Flight CMOS de Onda Contínua
Uma câmera de profundidade mede distância cronometrando a ida e volta da luz de uma fonte a bordo até a cena e de volta. Os pixels do sensor gravam o sinal de retorno, e um algoritmo baseado em fase converte isso em um mapa de profundidade.
clique para imagem em tamanho real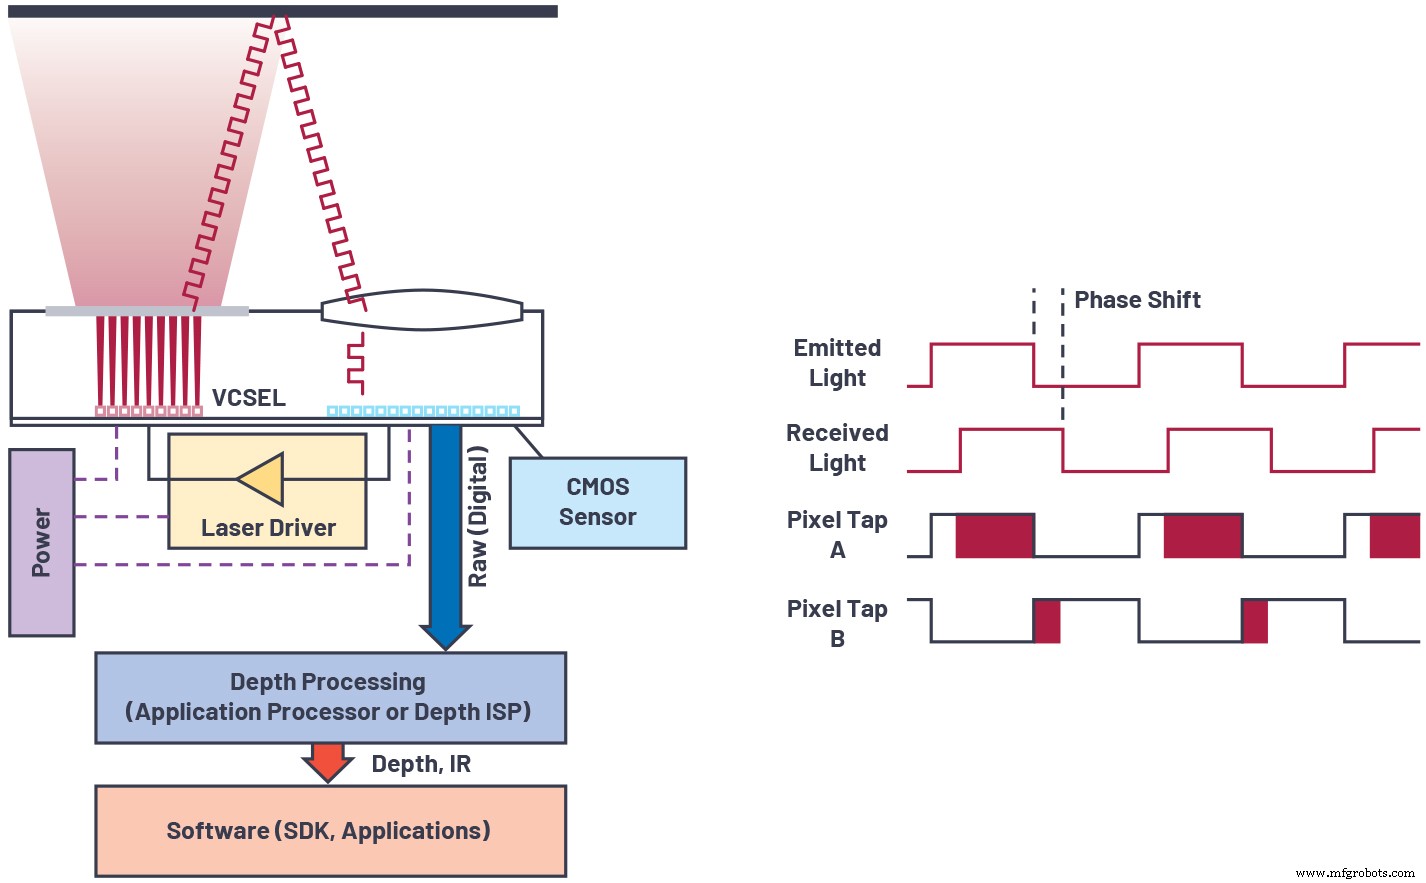
Figura 1. Visão geral da tecnologia de sensor time of flight de onda contínua. (Fonte: Analog Devices)
Um sistema CW ToF típico compreende:
- Uma fonte de luz near-infrared (VCSEL ou laser diode edge-emitting) a 850 nm ou 940 nm, geralmente flood-illuminated.
- Um driver de laser que modula a fonte em altas frequências.
- Um sensor CMOS com array de pixels que demodula o sinal de retorno.
- Uma lente e filtro narrowband para rejeitar luz ambiente.
- Lógica de processamento que extrai profundidade dos frames brutos.
A modulação pode ser onda contínua, frequentemente aproximando uma onda quadrada com duty cycle de 50%. Embora ondas quadradas melhorem relação sinal-ruído, elas introduzem harmônicos de alta frequência que podem enviesar profundidade. A câmera mede o offset de fase φ entre sinais transmitidos e recebidos, então calcula profundidade como:

Altas frequências de modulação reduzem o impacto de ruído de shot de fótons, ruído de readout e interferência multipath, reduzindo assim erro de profundidade (veja Figura 2). No entanto, elas também encurtam o alcance não ambíguo porque a fase embrulha mais rapidamente. Desembrulhamento de fase multi-frequência — usando uma onda de baixa frequência para grande alcance e várias ondas de alta frequência para precisão — supera este trade-off (Figura 3).
clique para imagem em tamanho real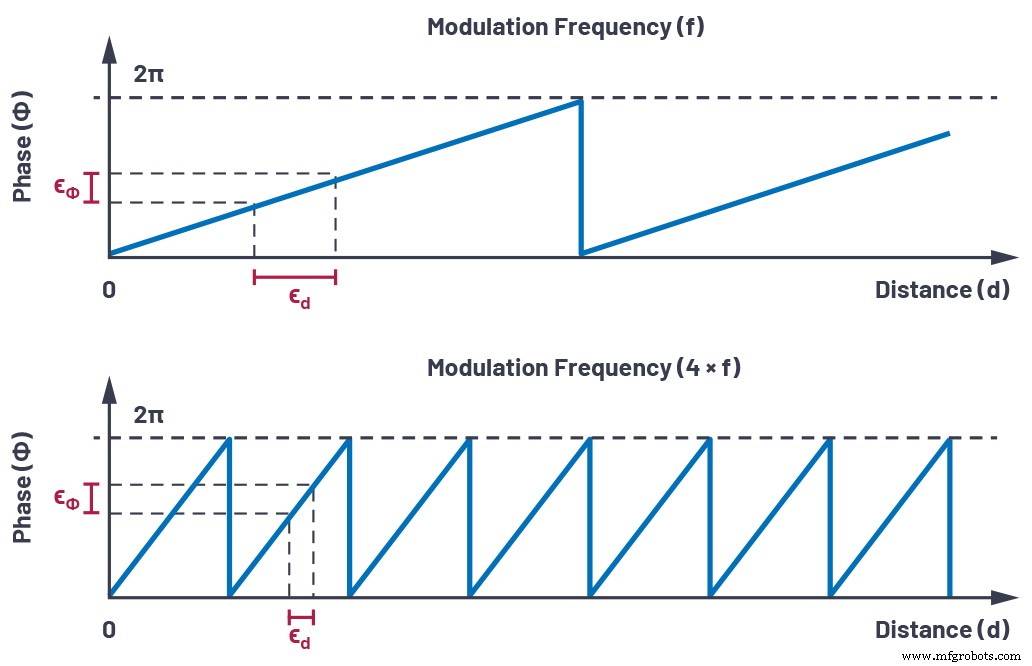
Figura 2. O efeito do erro de fase na estimativa de distância. (Fonte: Analog Devices)
clique para imagem em tamanho real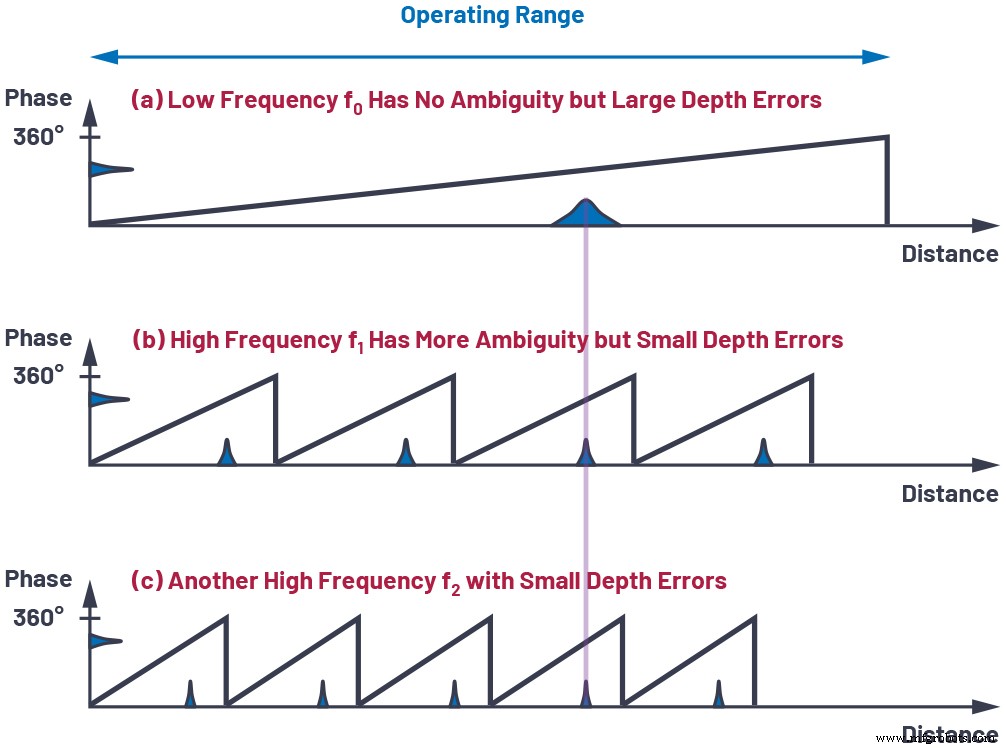
Figura 3. Desembrulhamento de fase multi-frequência. (Fonte: Analog Devices)
Escolher pesos ótimos para cada frequência torna o ruído de profundidade inversamente proporcional à raiz quadrada média das frequências de modulação escolhidas, permitindo tempo de integração reduzido ou potência de iluminação para um dado orçamento de ruído.
Outros Aspectos do Sistema Críticos para Desempenho
Os seguintes componentes devem ser projetados para desempenho máximo:
Sensor de Imagem
Alto contraste de demodulação em centenas de MHz, alta eficiência quântica a 850/940 nm, e baixo ruído de readout são essenciais para precisão de profundidade.
Iluminação
Tempos de subida/descida rápidos, waveforms limpos e controles de segurança ocular Classe 1 garantem sinal utilizável máximo e conformidade com padrões de segurança.
Óptica
Uma lente de baixo chief-ray-angle, alta abertura emparelhada com filtro narrowband maximiza coleta de luz e suprime luz ambiente, crítico para uso externo.
Gestão de Energia
Reguladores com baixo ruído e boa resposta transitória entregam as altas correntes de pico requeridas para modulação de laser e pixel sem comprometer vida de bateria.
Algoritmo de Processamento de Profundidade
Filtragem robusta de ruído, desembrulhamento de fase e calibração geométrica convertem dados brutos de pixel em mapas de profundidade precisos, nuvens de pontos e imagens auxiliares (amplitude, confiança). Estes algoritmos podem rodar no módulo ou em um processador externo.
clique para imagem em tamanho real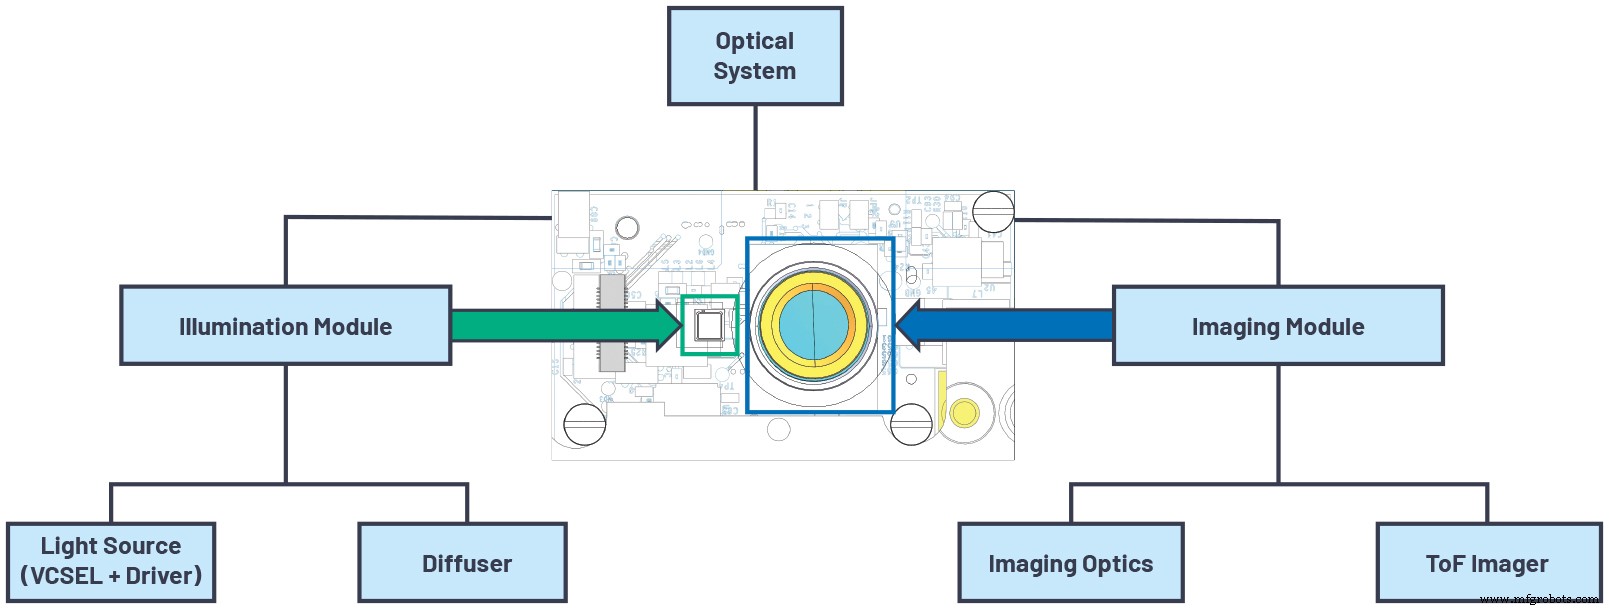
Figura 4. Arquitetura do sistema óptico. (Fonte: Analog Devices)
Resumo de Componentes de Nível de Sistema
Tabela 2. Componentes de Nível de Sistema de Câmeras 3D Time-of-Flight
| Componente | Principais Características |
|---|---|
| ToF Imager | Alta resolução, alto contraste de demodulação, alta QE, alta frequência de modulação, baixo ruído de readout |
| Fonte de Iluminação | Alta potência óptica, alta frequência de modulação, recursos de segurança ocular |
| Óptica | Alta eficiência de coleta de luz, mínimo stray light, banda estreita |
| Gestão de Energia | Baixo ruído, boa resposta transitória, alta eficiência, entrega alta potência de pico |
| Processamento de Profundidade | Baixo consumo, suporta múltiplos formatos de saída (mapa de profundidade, nuvem de pontos, confiança) |
Conclusão
Câmeras ToF de onda contínua são a solução premier para imagem de profundidade de alta precisão. Otimizando frequência de modulação, contraste de demodulação do sensor, eficiência quântica e ruído de readout, designers podem alcançar precisão excepcional. Escolhas de nível de sistema — iluminação, óptica, energia e algoritmos — devem ser igualmente meticulosas para desbloquear o potencial total da tecnologia CW ToF. Para informação detalhada de produto, visite analog.com/tof.
Autores
Paul O'Sullivan é engenheiro de sistemas na Analog Devices em Santa Clara, Califórnia. Com background em desenvolvimento de teste e projetos de tecnologia avançada, ele liderou desenvolvimento e calibração de módulos de câmera 3D ToF desde 2019. Contato: paul.osullivan@analog.com.
Nicolas Le Dortz é gerente de engenharia de sistemas do ToF Technology Group na Analog Devices. Ele dirige equipes cross-funcionais para entregar sistemas de câmera ToF de alto desempenho. Contato: nicolas.ledortz@analog.com.
Conteúdos Relacionados
- Ferramentas Sobem na Cadeia de Valor para Tirar o Mistério da Visão AI
- Construindo aplicações IoT efetivas com tinyML e machine learning automatizado
- Tecnologia time-of-flight promete precisão aprimorada
- Sensor time-of-flight near-infrared reduz interferência de luz solar
- Plataforma LiDAR suporta detecção de ocupação, distanciamento social
- Sensor ToF oferece detecção 3D rápida
- Sensor ultrassônico time-of-flight oferece alcance de 1 metro
Para mais Embedded, inscreva-se no boletim semanal por e-mail da Embedded.
Sensor
- Armadilhas Comuns em Sistemas Novos: Como Evitar Falhas Iniciais
- Minúsculo Sensor de Imagem 3D Usa Tecnologia Time-of-Flight
- Design Especializado de Cartuchos Microfluídicos para Soluções IVD Rápidas
- Entendendo Ponto Único de Falha: Um Guia Claro e Profissional
- Guia Especialista para Projetar Sistemas de Alimentação em Fundição de Metais
- Trocador de Paletes Microcut Reduz Setup 30%+ – Aumenta Produtividade e Precisão
- ToF vs. FMCW LiDAR: Análise Técnica para Decisões Informadas
- Sistema de Propulsão Hipersônica Revolucionário Permite Viagens Transcontinentais em Menos de 30 Minutos
- Otimizando Design de Iluminação para Sistemas de Visão em Cirurgia Robótica
- Regulação de Melatonina Dirigida por Fotoreceptores e Fototerapia: Desbloqueando a Saúde Circadiana