



Aprimorando Eficiência de Produção: Como Robôs e Equipes Humanas Colaboram para Segurança e Sinergia
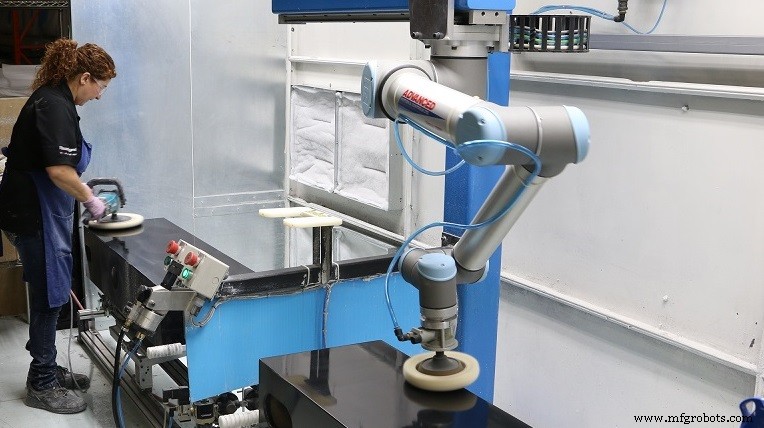
Manufatura eficiente exige sistemas coordenados de pessoal de chão de fábrica, equipamentos e software. Estes sistemas incluem cada vez mais tecnologia robótica, à medida que fabricantes reconhecem a confiabilidade, repetibilidade e flexibilidade que robôs fornecem. Segundo a Federação Internacional de Robótica, o número de robôs industriais em uso no mundo aumentará para cerca de 2,6 milhões até 2019, cerca de um milhão a mais que em 2015. Aproximadamente 70% de robôs industriais são usados nas indústrias automotiva, elétrica/eletrônica e de metal e máquinas.
Segurança é a primeira consideração em qualquer operação de manufatura; uso seguro de robôs industriais tradicionalmente exigiu manter distâncias definidas entre pessoal de chão de fábrica e robôs, e posicionar guardas e gaiolas ao redor dos robôs para prevenir lesões de trabalhadores. Uma variedade crescente de robôs, software e estratégias de implementação visa interação mais próxima e produtiva entre humanos e robôs.
Controle desta relação varia desde interrupção governada por sensor do movimento de um robô quando trabalhadores entram em áreas potencialmente perigosas, até aplicação de robôs totalmente "colaborativos", também chamados cobots, projetados para operar com segurança lado a lado com trabalhadores humanos. Diferentes modos de colaboração permitem que fabricantes aproveitem as capacidades completas de sistemas robóticos e pessoal de fábrica.
O Entediante, Perigoso e Sujo
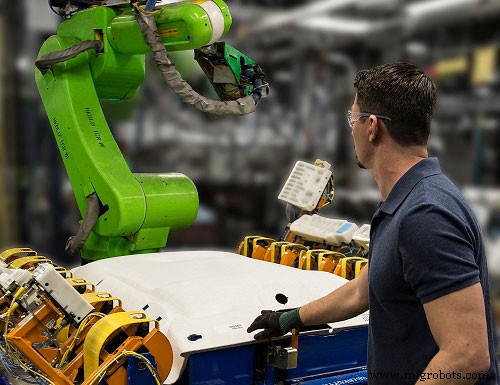
A atual escassez de trabalhadores qualificados nos EUA impulsiona grande parte da demanda por robôs colaborativos. A aposentadoria de pessoal veterano de fábrica e não suficientes trabalhadores mais jovens entrando na força de trabalho de manufatura deixou proprietários de fábricas com déficit de pessoal.
Para abordar esta lacuna de habilidades, fabricantes estão usando robôs para operações repetitivas e/ou perigosas e movendo trabalhadores para empregos que exigem mais pensamento e habilidade. "Estamos vendo que pessoas são realocadas", disse Craig Tomita, gerente de vendas, região oeste, para Universal Robots USA Inc. (Ann Arbor, MI), um fabricante de robôs totalmente colaborativos.
Tomita disse que implementação de robôs colaborativos é relativamente simples porque eles trabalham em uma envoltória de escala humana e não requerem a guarda necessária com robôs industriais tradicionais. Não há necessidade de reorganizar o chão de fábrica e a utilização do espaço não muda. "Você apenas coloca robôs colaborativos onde operadores humanos estão atualmente fazendo o trabalho", disse ele, adicionando que embora robôs colaborativos sejam seguros, avaliação de risco — determinar todos os perigos potenciais em um sistema e encontrar maneiras de mitigá-los — é vital.
Facilidade de uso é um atributo chave de robôs totalmente colaborativos. Embora as capacidades de pequenos robôs colaborativos estejam em par com as de pequenos robôs tradicionais, requisitos de treinamento e programação colaborativos são mínimos. "A facilidade de programação no sistema UR é um divisor de águas", disse Tomita. "Quando, por exemplo, um robô precisa ser integrado em um sistema de manufatura maior, unidades da Universal podem ser programadas e executadas usando uma tela de toque portátil. Se necessário, usuários de nível superior também podem programar o robô usando sua linguagem de script semelhante a Python."
Robôs colaborativos podem ser facilmente usados por oficinas menores, onde custos de integração têm sido uma barreira de entrada. "Se você olhar como um iceberg, a parte do robô está espiando acima da água", disse Tomita. "O processo de integração é o que está abaixo. Você pega aquele iceberg como um todo e fica realmente caro. Um robô colaborativo custa aproximadamente o mesmo que um robô industrial padrão, mas o custo de integração é muito menor", disse ele.
Utilização de robôs também pode ajudar a reduzir custos de mão de obra, disse Tomita: "Empresas que usam robôs colaborativos frequentemente podem cotar trabalhos que não eram capazes antes porque seus custos de mão de obra estavam fora de questão."
Aplicações potenciais são amplas. "O número e tipos de aplicações para nossos robôs colaborativos ainda nem foram pensados", disse Tomita. "Pessoas estão tão acostumadas a pensar que o robô está atrás de uma gaiola lá, as pessoas estão aqui, e os dois nunca se encontrarão. Isso está mudando."
A Universal Robots oferece três modelos de robôs colaborativos de seis eixos, desde unidades UR3 que lidam com cargas úteis até 3,3 kg (7,26 lb) e têm raio de trabalho de 500 mm (19,7"), a robôs UR10 com carga útil de 10 kg (22 lb) e raio de trabalho de 1300 mm (51,2").
Um cliente típico da Universal Robots é a CleanLogix LLC (Santa Clarita, CA), que desenvolve produtos que usam CO2 em limpeza, resfriamento e outras aplicações. O Presidente da CleanLogix, David Jackson, disse: "Podemos pulverizar em uma zona de corte e fornecer um meio muito limpo e verde para resfriar uma ferramenta de corte em um processo." Ele notou que um único robô é capaz de realizar diferentes tarefas; por exemplo, colocar uma peça em um centro de usinagem então trocar ferramenta final para fornecer refrigerante. "Então você tem um robô multitarefa e uma solução totalmente verde, enxuta. Estamos muito entusiasmados com esses robôs de formato pequeno."
A capacidade de robôs colaborativos trabalharem com segurança com humanos permite que operações sejam organizadas para maximizar sinergia; por exemplo, um robô pode montar uma série de componentes enquanto um trabalhador humano realiza inserção de fios minúsculos que requerem destreza e percepção cognitiva. Robôs são ideais para operações que requerem repetição, confiabilidade e precisão, incluindo embalagem, paletização, montagem e operações pick-and-place.
Repetibilidade e precisão são medidas separadas mas relacionadas de desempenho de robô. Repetibilidade é uma medida da capacidade de um robô de retornar a uma posição dada vez após vez. Repetibilidade alegada de vários robôs colaborativos está na faixa de aproximadamente ±0,02 a ±0,1 mm (0,0008 a 0,004") ou menor.
Precisão, por outro lado, mede o quão próximo de uma posição ou caminho desejado um robô pode mover, e pode ser categorizada como precisão posicional e precisão de caminho. Tarefas como furação, onde o robô move para uma posição e para enquanto o furo é furado, requerem precisão posicional. Precisão de caminho é necessária para processos como corte a laser ou pintura onde o processo ocorre enquanto o robô move entre pontos.
Aplicação Determina Colaboração
Em geral, atividade lado a lado de pessoal de fábrica e robôs é alcançada com robôs colaborativos que lidam com pequenas cargas úteis em velocidades lentas — tipicamente nas proximidades de 1 m/seg (39,4 ips). No entanto, disse Nicolas De Keijser, gerente de linha de negócios de montagem e teste para a Divisão de Robótica e Movimento da ABB Inc. (Cary, NC), a carga que um robô carrega ou a velocidade na qual ele viaja não garantem por si só operação colaborativa segura. Uma carga útil muito leve mas perigosa pode ser uma lâmina de barbear ou uma agulha hipodérmica. Uma carga útil pesada mas em movimento lento pode representar risco de esmagamento para pessoal de chão de fábrica. Similarmente, falha de garras ao mover uma carga útil de tamanho médio em velocidade moderada poderia lançar a carga útil através da fábrica.
Um sistema robótico é apenas colaborativo relativo à sua aplicação. "Se a operação é perigosa, você não quer estar perto do robô, não importa o quão colaborativo o robô seja", disse De Keijser, adicionando que uma avaliação completa de segurança da solução é necessária em qualquer aplicação. "Se você ler os padrões, eles sempre ditam que estamos falando de operação colaborativa, não de um robô colaborativo."
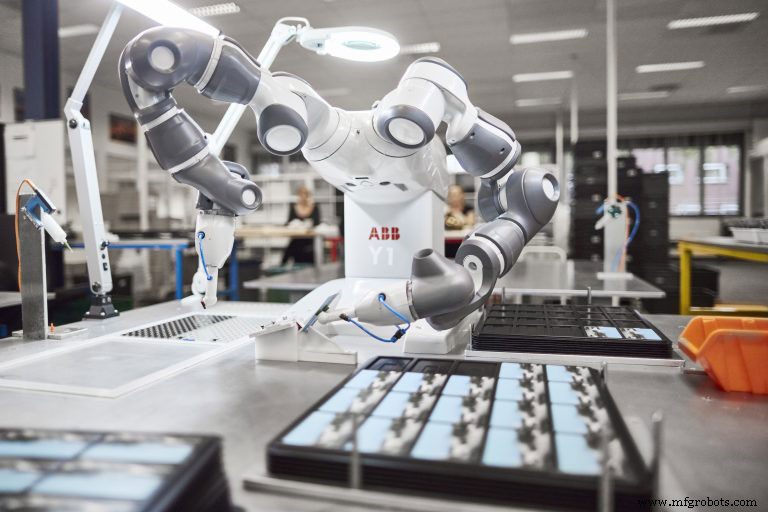
A ABB adota duas abordagens para assegurar coexistência segura de trabalhadores e robôs. Aplicações verdadeiramente colaborativas, como montagem de peças pequenas, geralmente podem ser atendidas pelo robô de mesa de dois braços YuMi da empresa. O robô de 38 kg (84 lb) tem alcance de 599 mm (24") e carga útil de 500 kg (1,1 lb) por braço. Ele ocupa uma área de escala humana enquanto opera com segurança ao lado de pessoal de fábrica.
Por outro lado, a ABB facilita operação segura de robôs industriais grandes e padrão via sistemas redundantes que combinam programação cuidadosa e software de monitoramento de segurança. Após um robô ser programado para uma faixa segura de operação, o software de monitoramento de robô certificado SafeMove2 da ABB fornece proteção de segurança redundante monitorando atividade do robô, incluindo limites de velocidade segura, monitoramento de imobilidade e faixas de eixos, bem como supervisão de posição e orientação. O software é integrado ao controlador do robô, e pode economizar tempo de configuração e facilitar maior produtividade enquanto reduz custo total de investimento, de acordo com De Keijser.
O sistema Kinetiq Teach da Yaskawa Motoman é um exemplo de modo de guiamento manual de interação humano/robô descrito nas normas ISO 10218-1 e 10218-2.
Controle Adaptativo Embutido
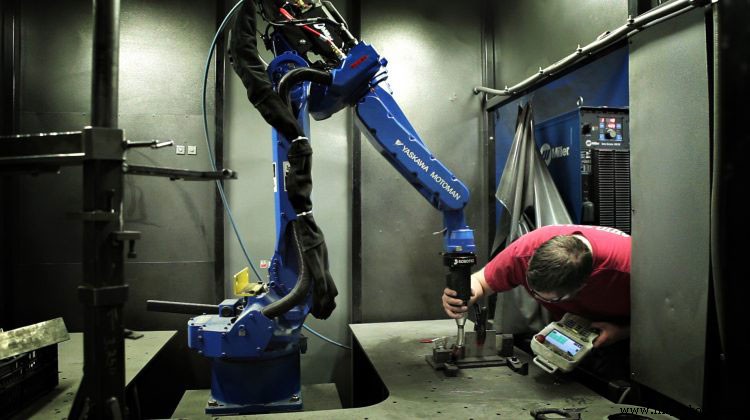
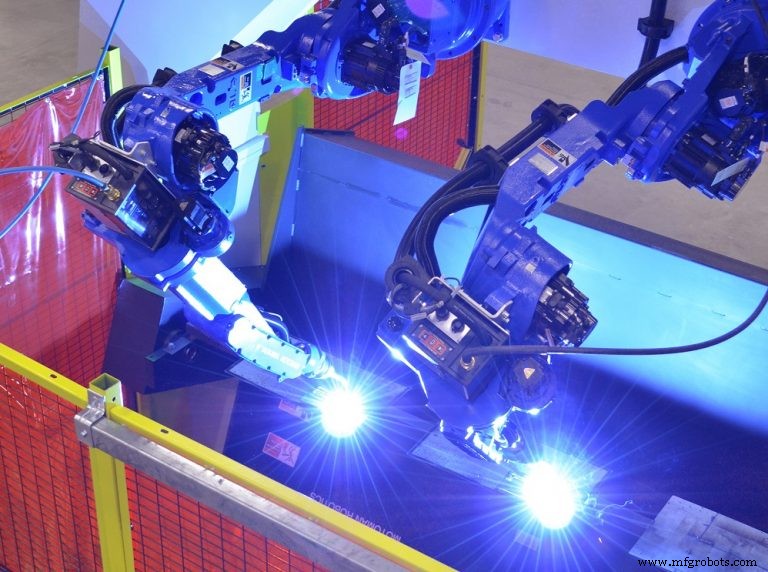
Outra forma de colaboração robótica combina as habilidades e experiência de um artesão com a capacidade de um robô operar em áreas perigosas. Soldagem geralmente não é uma operação amigável ao usuário. Segundo Zane Michael, diretor de desenvolvimento de negócios térmicos para Yaskawa America Inc., Divisão de Robótica Motoman (Miamisburg, OH), "No mercado de hoje, a palavra colaborativo significa que você tem uma zona de robô e operador que se sobrepõem. Eles estão trabalhando próximos juntos. Não vi a palavra colaborativo naquele sentido sendo aplicada ao ambiente de soldagem."
Embora soldagem robótica não possa estritamente ser chamada colaborativa, uma forma de colaboração entre um soldador qualificado e um robô suporta desempenho consistente. Não é que rodar um robô de soldagem seja excessivamente difícil. "Programar e rodar o robô é fácil", disse Michael. "Na Motoman, temos um sistema chamado Kinetiq Teach, onde você pode pegar a tocha e mover o robô pelo caminho que você quer que ele siga, gravar aquele caminho, e você está pronto para ir." No entanto, ele adicionou, rodar um robô de soldagem sem conhecimento de soldagem é "uma batalha morro acima" se defeitos episódicos de solda como undercuts ou burn-throughs ocorrerem.
Naqueles casos, um soldador experiente pode ajustar as ações do robô para superar os problemas. Sistemas de controle adaptativo usando lasers ou outros sensores estão disponíveis para rastreamento de costura básico, mas a maioria dos sistemas de soldagem são enviados sem tais sistemas. "O soldador humano tem o que chamo de controle adaptativo embutido", disse Michael.
Dependendo da complexidade operacional e capacidades de volume, células de robô possuem diferentes formas de automação e sistemas de segurança. A célula de estação única ArcWorld C30 da Motoman é para processamento de baixo volume, peça única, de peças menores. Quando a porta da célula abre para permitir que um operador carregue uma soldadura no posicionador na célula, o robô está em modo de parada de emergência. Após o operador sair da célula, a porta desce e a soldagem ocorre. Por outro lado, máquinas da série 6000 de alto volume, peças grandes da Motoman apresentam um posicionador que indexa fixações de peça como uma roda-gigante e pode ser carregado de fora da célula enquanto múltiplos robôs soldam uma montagem dentro.
Empresas de soldagem enfrentam escassez de mão de obra similar a outros segmentos de manufatura. Baseado em estatísticas do Bureau of Labor Statistics dos EUA, a American Welding Society estima escassez de 290.000 soldadores nos EUA até 2020. Michael disse que fornecedores de soldagem com visão de futuro estão trabalhando com escolas técnicas e centros de carreira para criar currículo para soldadores. Por exemplo, a Motoman criou um programa STEM de soldagem e currículo correspondente para treinamento de soldagem tanto de ensino médio quanto adulto.
Robôs, a IoT
Computação em nuvem e Internet das Coisas facilitam colaboração entre robôs, usuários e fabricantes de robôs. Fabricantes rotineiramente monitoram tempo de atividade de robôs para documentar produtividade, disse Mark Scherler, gerente geral, segmento de união de materiais, para fornecedor de robôs FANUC America Corp. (Rochester Hills, MI), "Mas há mais do que isso. Estamos usando a Internet para coletar dados dos robôs e ajudar fabricantes a melhorar tempo de atividade."
A FANUC fornece robôs colaborativos e industriais padrão. Para explorar totalmente os dados que os robôs coletam, a empresa desenvolveu um aplicativo de diagnóstico zero downtime (ZDT) que detecta e analisa informações críticas sobre operação mecânica e status de manutenção de um robô. Por exemplo, ZDT instalado em robôs na instalação de um fabricante pode detectar um robô experimentando níveis crescentes de torque que podem indicar um problema com um eixo específico. Via tecnologia em nuvem, o aplicativo ZDT envia a informação operacional para o centro de dados da FANUC para análise. Problemas críticos disparam transmissão de avisos para dispositivos inteligentes designados no usuário do robô.
Ao mesmo tempo, a FANUC confirma disponibilidade de peças que podem ser necessárias para resolver o problema. Os dados também podem ser usados para otimizar sistemas robóticos em termos de melhorar tempo de ciclo, reduzir consumo de energia, e estender vida do robô via melhor manutenção.
Flexibilidade de Automação
Jeff Estes, gerente de vendas regional leste para a divisão Morris-South do Morris Group (Charlotte, NC) e ex-diretor, parceiros em THINC para Okuma America Corp., disse que a indústria automotiva de alto volume liderou adoção de automação por décadas. Hoje, fabricantes de volume menor buscam a confiabilidade e previsibilidade fornecidas por automação, mas também querem flexibilidade para permitir trocas rápidas de um lote de produção para outro. Para esse fim, tecnologia robótica permite que uma oficina mude rapidamente detalhes de programação e efetores finais.
Estes apontou que automatizar roboticamente uma máquina-ferramenta não envolve simplesmente carregar e descarregar peças. "A chave é como alcançar operação de baixa ou nenhuma presença", disse ele. Em uma célula totalmente automatizada, numerosos elementos, incluindo uma máquina-ferramenta, robô, medidor, sistema de visão, e equipamento de manuseio de material, são reunidos para criar uma "operação de loop fechado que pode continuar a rodar e tomar decisões básicas sem interação humana", disse Estes. Os múltiplos elementos de uma célula geram informação sobre operações individuais mas, "até eles começarem a trabalhar uns com os outros aqueles são apenas pedaços de informação." Um integrador escolhe e arranja elementos de célula e coordena suas funções.
Alguns fornecedores de máquinas-ferramenta mantêm capacidades de integração internas para fornecer sistemas turnkey. A Methods Machine Tools Inc. (Sudbury, MA) tem mais de 30 engenheiros de automação nos EUA, bem como pessoal de design, controle, elétrico/mecânico, integração de sistemas e serviço de campo/instalação. Complementando suas atividades como fornecedor de máquinas-ferramenta e integrador de sistemas, a Methods recentemente adicionou um centro de automação e integração à sua instalação em Charlotte, NC. Especialistas em automação e engenheiros de integração de sistemas fornecem consulta ao cliente sobre equipamentos e capacidades variando de definir e construir células a realizar run-offs. O foco da nova instalação de 10.000 ft2 (929 m2) "é fornecer uma solução abrangente personalizada para nossos clientes", disse John Lucier, Gerente de Automação da Methods.
Automação Holística
Tecnologias como robôs colaborativos estão mudando a forma como fabricantes pensam sobre automação. Estes encoraja fabricantes a aproveitar o poder dos dados gerados e coletados por um sistema de automação.
Análise de dados pode contribuir para outros aspectos de produção, incluindo qualidade de produto, gerenciamento de ferramentas, fluxo de material e logística. Ao implementar tecnologia robótica, fabricantes devem adotar "mais uma abordagem holística", disse Estes. "Em vez de apenas salvar uma pessoa de carregar e descarregar uma máquina, um fabricante deve perguntar, 'Posso fazer algo mais com este robô para torná-lo mais relacionado a IoT ou Indústria 4.0 também?' Robôs e sistemas de automação têm capacidades não apreciadas, ele disse: "Até nós, como provedores OEM, estamos aprendendo todo dia o quão mais capazes podemos torná-los."
O Que Torna um Robô Colaborativo?
O termo "robótica colaborativa" é frequentemente usado para descrever qualquer situação onde ação do robô é controlada para acomodar trabalhadores humanos. Na realidade, os possíveis relacionamentos entre trabalhadores e robôs variam amplamente por robô e por aplicação.
Normas ISO 10218-1 e 10218-2, "Normas de Segurança para Aplicações de Robôs Industriais", foram publicadas em 2011. Elas listam requisitos para design seguro, medidas de proteção e aplicação de robôs industriais. As normas definem quatro modos diferentes de interação relacionada à segurança entre pessoal de fábrica e robôs.
Um modo é a capacidade de realizar uma parada monitorada de segurança. Sensores monitoram uma área predeterminada ao redor de um robô, e o movimento do robô para quando um humano entra naquela área. Este nível de monitoramento de segurança é satisfatório quando intervenção humana é mínima, embora interrupções frequentes possam diminuir produtividade. Um segundo modo envolve guiamento manual, no qual um operador ensina um robô a seguir um caminho desejado segurando o braço do robô e movendo-o para pontos desejados no caminho enquanto registra os pontos com um pendant de ensino. Um sensor de torque de força no robô reconhece a orientação manual do operador. O sensor não atua como um sistema de segurança e, fora do modo de ensino, o robô deve ter outros dispositivos ou sistemas em lugar para assegurar interação segura com humanos.
No modo de monitoramento de velocidade e separação, um sistema de visão detecta humanos em uma zona de segurança designada ao redor do robô. À medida que a separação entre o robô e o humano diminui, o robô gradualmente desacelera; a uma certa distância, o movimento do robô para. Então, à medida que o humano sai da zona de segurança, o robô retoma o trabalho em velocidade normal. Este modo de segurança graduado ajuda a manter produtividade mesmo com intervenções de trabalhadores.
O quarto modo de colaboração permite atividade lado a lado de robôs e humanos e elimina a necessidade de guardas e gaiolas protetoras. Os robôs descritos são chamados robôs de limitação de potência e força. Quando sensores detectam forças anormais no robô, como aquelas geradas por contato com um trabalhador, o robô imediatamente desacelera, para ou reverte. Estes robôs descritos são chamados robôs de limitação de potência e força. Quando sensores detectam forças anormais no robô, como aquelas operadas por contato com um trabalhador, o robô imediatamente desacelera, para ou reverte. Estes robôs geralmente são menores e menos potentes que robôs industriais tradicionais, e também têm formas arredondadas e juntas fechadas para evitar lesões por beliscamento.
Em 2016, a ISO emitiu especificação técnica ISO/TS 15066 que adiciona detalhe e clarificação às Normas ISO 10281-1 & 2. TS 15066 define robôs colaborativos como aqueles projetados para interação direta com um humano em um espaço de trabalho colaborativo onde o humano e robô podem realizar tarefas simultaneamente. A especificação detalha a quantidade de força que um robô pode infligir em um humano e causar nenhuma dor ou lesão. Os níveis de força foram determinados via testes de impacto em áreas específicas do corpo humano. Ainda, é crítico realizar avaliações de risco da operação sendo realizada e das peças e ferramentas envolvidas em uma aplicação específica para assegurar segurança absoluta.
Sistema de controle de automação
- Cobots Assumem Protagonismo: OB-7 da Yushin Lidera no Processamento de Plásticos
- Wittmann Battenfeld Revela Nova Série X e Robôs Primus 14
- Como Robôs Colaborativos Revolucionam Segurança e Eficiência na Manufatura
- Robôs Colaborativos: Impulsionando Eficiência e Crescimento para Pequenos e Médios Fabricantes
- Controladores de Parada de Emergência de Alto Desempenho para Segurança na Planta
- Por que Escolher um Robô Colaborativo para seu Espaço de Trabalho
- Aumente a Eficiência com Cobots: 3 Formas Comprovadas de Automação Colaborativa Transformar sua Oficina
- Cobots: Moldando a Próxima Geração de Robótica Avançada na Manufatura
- Automação e Robôs Colaborativos: Moldando o Futuro dos Testes Industriais
- Entendendo Cobots: Robôs Colaborativos que Aprimoram Seguramente Forças de Trabalho Humanas