



Motores Selsyn (Síncronos): Aplicações, Tipos e Sistemas de Controle
Na maioria dos motores de indução de rotor enrolado, os enrolamentos do rotor são curto-circuitados após a máquina iniciar. Durante a fase de partida, uma resistência em série limita a alta corrente de entrada. Quando dois motores compartilham uma resistência de partida comum, eles permanecem sincronizados durante todo o período de partida. Esse recurso é essencial para equipamentos que devem girar em uníssono, como prensas de impressão e pontes levadiças.
Uma vez que os motores estão totalmente engatados, os enrolamentos do rotor são curto-circuitados e o torque de sincronização desaparece. Quanto maior a resistência de partida, mais forte o torque de sincronização que mantém o par em sincronia.
Quando as resistências de partida são removidas mas os rotores ainda estão em paralelo, os motores exibem nenhum torque de partida ainda retêm um torque de sincronização substancial. Este arranjo é conhecido como selsyn — abreviação de "auto-síncrono".
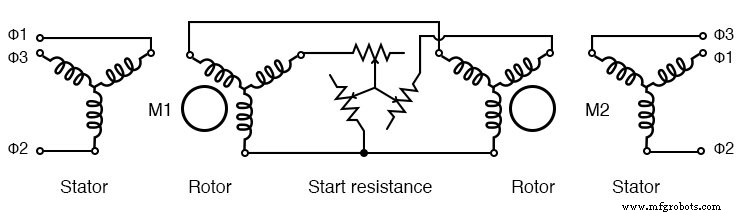
Partida de motores de indução de rotor enrolado a partir de resistores comuns
Durante a operação, o rotor de um selsyn pode permanecer estacionário enquanto o eixo do outro gira por um ângulo θ. O acoplamento mecânico garante que a rotação de um eixo force o outro a seguir, e qualquer arrasto aplicado a um lado é sentido no outro. Embora existam selsyns grandes de multi-kilowatt, a maioria das aplicações usa unidades pequenas de apenas alguns watts para indicação remota de posição em instrumentação.
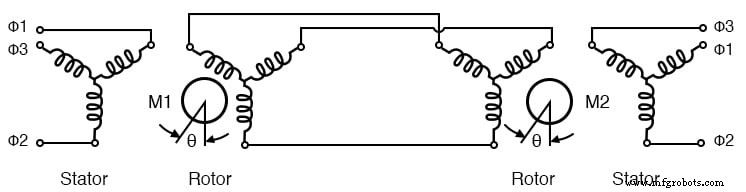
Selsyns sem resistência de partida
Síncros de Instrumentação (TX & RX)
Síncros de instrumentação, também chamados "síncros", empregam rotores alimentados por CA monofásica que operam em paralelo a um estator trifásico. Os estatores não são energizados externamente; eles recebem energia de uma alimentação trifásica comum que alimenta ambas as unidades.
Quando o transmissor (TX) e receptor (RX) rotores estão no mesmo ângulo, as tensões induzidas nos enrolamentos do estator são idênticas, e nenhuma corrente flui. Se os ângulos dos eixos divergem, a diferença de fase resultante causa corrente no estator que desenvolve torque, fazendo o eixo do receptor seguir o transmissor. Qualquer eixo pode ser acionado, mas o receptor atua como seguidor eletricamente travado.
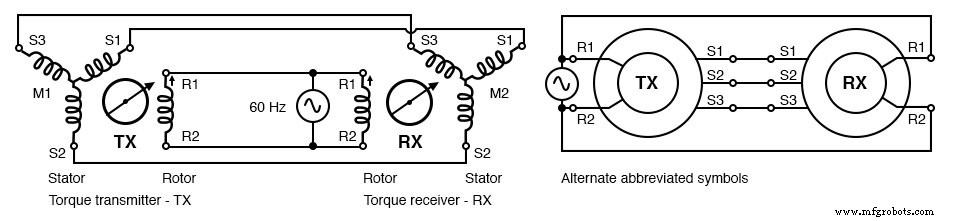
Síncros têm rotores alimentados por monofásico
Tanto o TX quanto o RX são eletricamente idênticos. O receptor tipicamente incorpora amortecimento inercial, enquanto o transmissor pode ser substituído por um receptor se necessário. Síncros são mais frequentemente usados para detecção remota de posição — por exemplo, um transmissor anexado a uma antena de radar reporta a orientação da antena a um indicador na sala de controle. Estão disponíveis para alimentações de 240 Vac 50 Hz, 115 Vac 60 Hz, 115 Vac 400 Hz e 26 Vac 400 Hz.
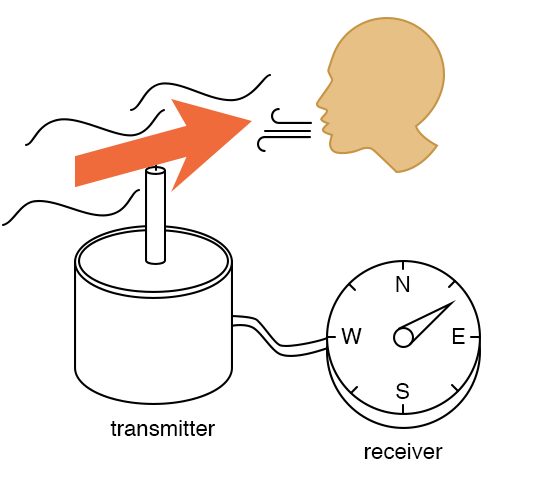
Aplicação de síncros: indicação remota de posição
Transmissor-Receptor Diferencial (TDX & TDR)
Um transmissor diferencial de torque (TDX) apresenta rotor e estator trifásicos. Ele aceita uma entrada de ângulo de eixo e uma entrada de ângulo elétrico, produzindo um ângulo elétrico combinado nas saídas do estator. Esta saída pode ser roteada a um receptor para exibir a soma ou diferença de duas posições angulares.
Por exemplo, o TX de uma antena de radar a bordo codifica o ângulo da antena relativo à proa do navio. Adicionando o rumo do navio de uma bússola giroscópica via TDX, o receptor pode exibir o rolamento verdadeiro da antena, independentemente da orientação do navio.
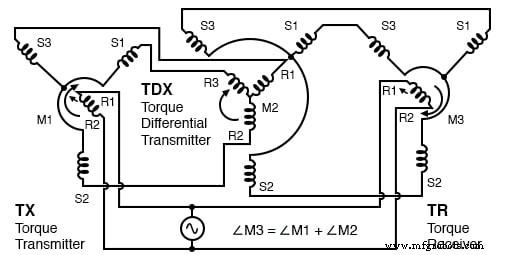
Transmissor diferencial de torque (TDX)
Por outro lado, um receptor diferencial de torque (TDR) aceita duas entradas de ângulo elétrico e produz a soma ou diferença angular em seu eixo. O TDX é um transmissor; o TDR é um receptor.
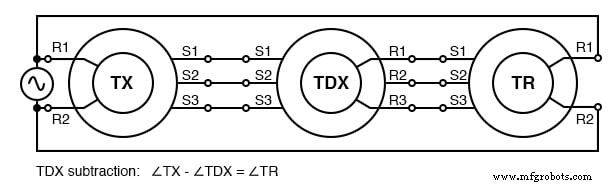
Subtração TDX
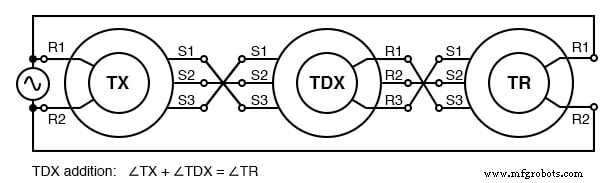
Adição TDX
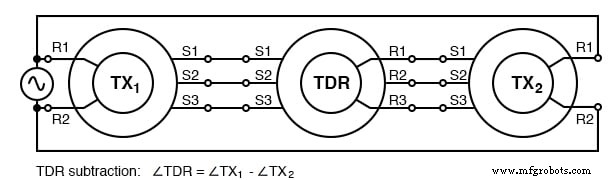
Subtração TDR
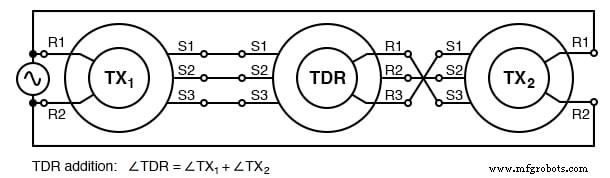
Adição TDR
Transformador de Controle (CT)
O transformador de controle é um transmissor síncrono especializado com rotor que tem mais espiras que o TX ou RX padrão. Ele é altamente sensível à posição nula — quando o rotor está em ângulo de 90° em relação ao campo magnético do estator — tornando-o ideal para sistemas de realimentação servo.
Diferente de TX ou RX, um CT não transmite torque. Sua saída do rotor é zero na nula; qualquer desvio gera tensão CA de erro proporcional ao deslocamento angular. Um motor servo acionado por este sinal de erro ajusta o eixo até que o CT atinja a posição nula, fechando o laço.
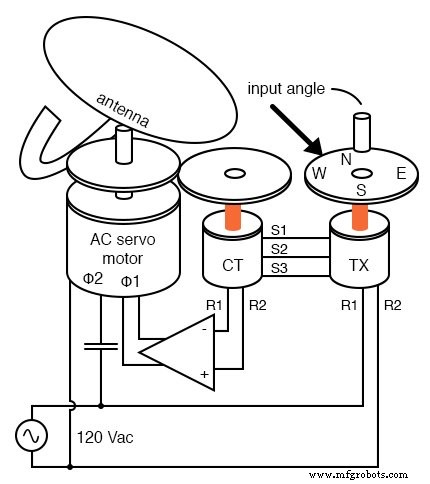
Transformador de controle (CT) detecta nulo do servo
Em uma aplicação típica, o TX define o ângulo desejado da antena. O CT, acoplado ao eixo da antena, detecta o ângulo real e realimenta ao amplificador servo, que aciona um motor (frequentemente um servo CA bifásico) até que o CT anule. Para cargas pesadas, grandes motores servo CC são preferidos devido à sua maior eficiência e controle de velocidade mais fácil.
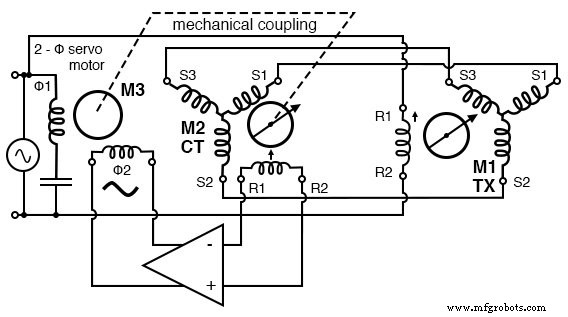
Servo usa CT para detectar nulo de posição da antena
Aplicações aeronáuticas frequentemente usam componentes de 400 Hz — TX, CT e motor servo — para reduzir tamanho e peso dos conjuntos magnéticos. A frequência mais alta permite que os componentes sejam menores mantendo o mesmo desempenho.
Resolver
Um resolver converte ângulo de eixo em tensões seno e cosseno. Ele tem dois enrolamentos de estator espaçados a 90° e um único enrolamento de rotor acionado por CA. Quando o eixo do rotor gira, o estator produz tensões proporcionais a sen(θ) e cos(θ).
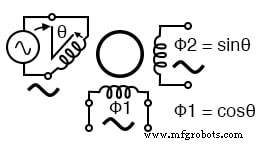
Resolver converte ângulo de eixo em seno e cosseno do ângulo
Resolvers são inestimáveis em sistemas de radar, onde a saída de distância de um radar (tensão de onda senoidal) e ângulo de rumo (ângulo de eixo) são combinados para produzir coordenadas cartesianas (X, Y). Os componentes X e Y podem então ser exibidos em um mapa. Um TX pode ser adaptado para uso de resolver via transformador Scott-T, que converte a saída trifásica do TX no par de quadratura requerido.

Scott-T converte 3-fases para 2-fases permitindo TX realizar função de resolver
Projetos alternativos, como o inductosyn, oferecem maior resolução para aplicações rotativas.
Principais Conclusões
- Um síncrono (ou selsyn) é um transformador rotativo que transmite torque de eixo.
- O transmissor de torque (TX) converte ângulo mecânico de eixo em saídas elétricas trifásicas.
- O receptor de torque (RX) converte ângulo elétrico trifásico em torque mecânico de eixo.
- O transmissor diferencial de torque (TDX) adiciona ângulo elétrico a ângulo de eixo, emitindo ângulo elétrico somado.
- O receptor diferencial de torque (TDR) combina dois ângulos elétricos em torque de eixo.
- O transformador de controle (CT) detecta posição nula e é usado em laços de realimentação servo.
- Um resolver emite tensões sen(θ) e cos(θ) para medição angular precisa.
- Um transformador Scott-T pode converter saída trifásica de TX em sinais de quadratura estilo resolver.
Tecnologia industrial
- Entendendo Motores de Indução Monofásicos: Tipos, Operação e Melhorias de Eficiência
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- Prolongando a Vida do Motor: Dicas de Manutenção de Especialistas
- Como Inversores e Motores Alimentam Bancos de Teste Automotivos
- Por que Motores Refrigerados a Líquido Oferecem Desempenho Superior e Baixo Ruído em Aplicações Industriais
- Escovas de Carvão em Motores CC: Aplicações, Problemas Comuns e Soluções
- Garantindo a Segurança de Motores Elétricos: Fases-Chave e Medidas de Proteção Essenciais
- 7 Passos Comprovados para Otimizar a Manutenção de Motores Elétricos
- Top 4 Tipos de Falha de Enrolamento em Motores CA e Como Preveni-los
- Entendendo as Principais Diferenças Entre Motores Elétricos CC e CA